Nanjing BSSN concentra visión y control en una sola placa
El vehículo educativo Nanjing BSSN de 2026 utiliza una cámara USB y control directo desde Orange Pi. Su programa exige completar la configuración antes de moverlo.
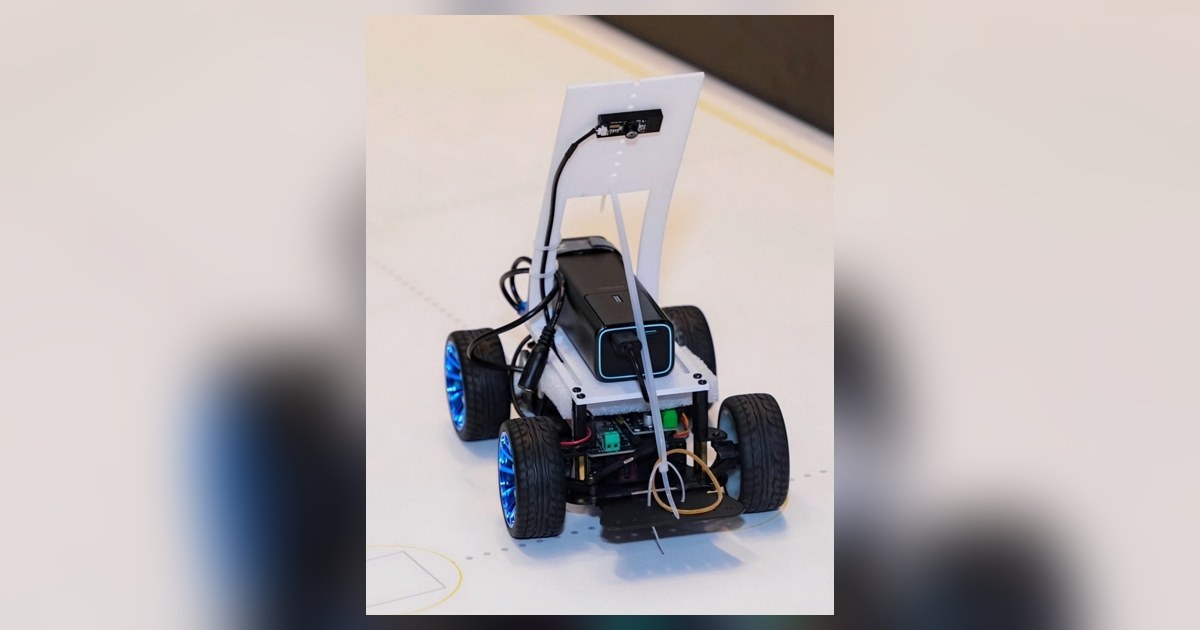
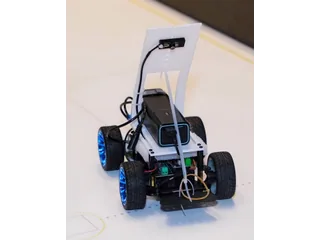
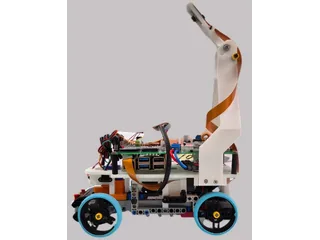
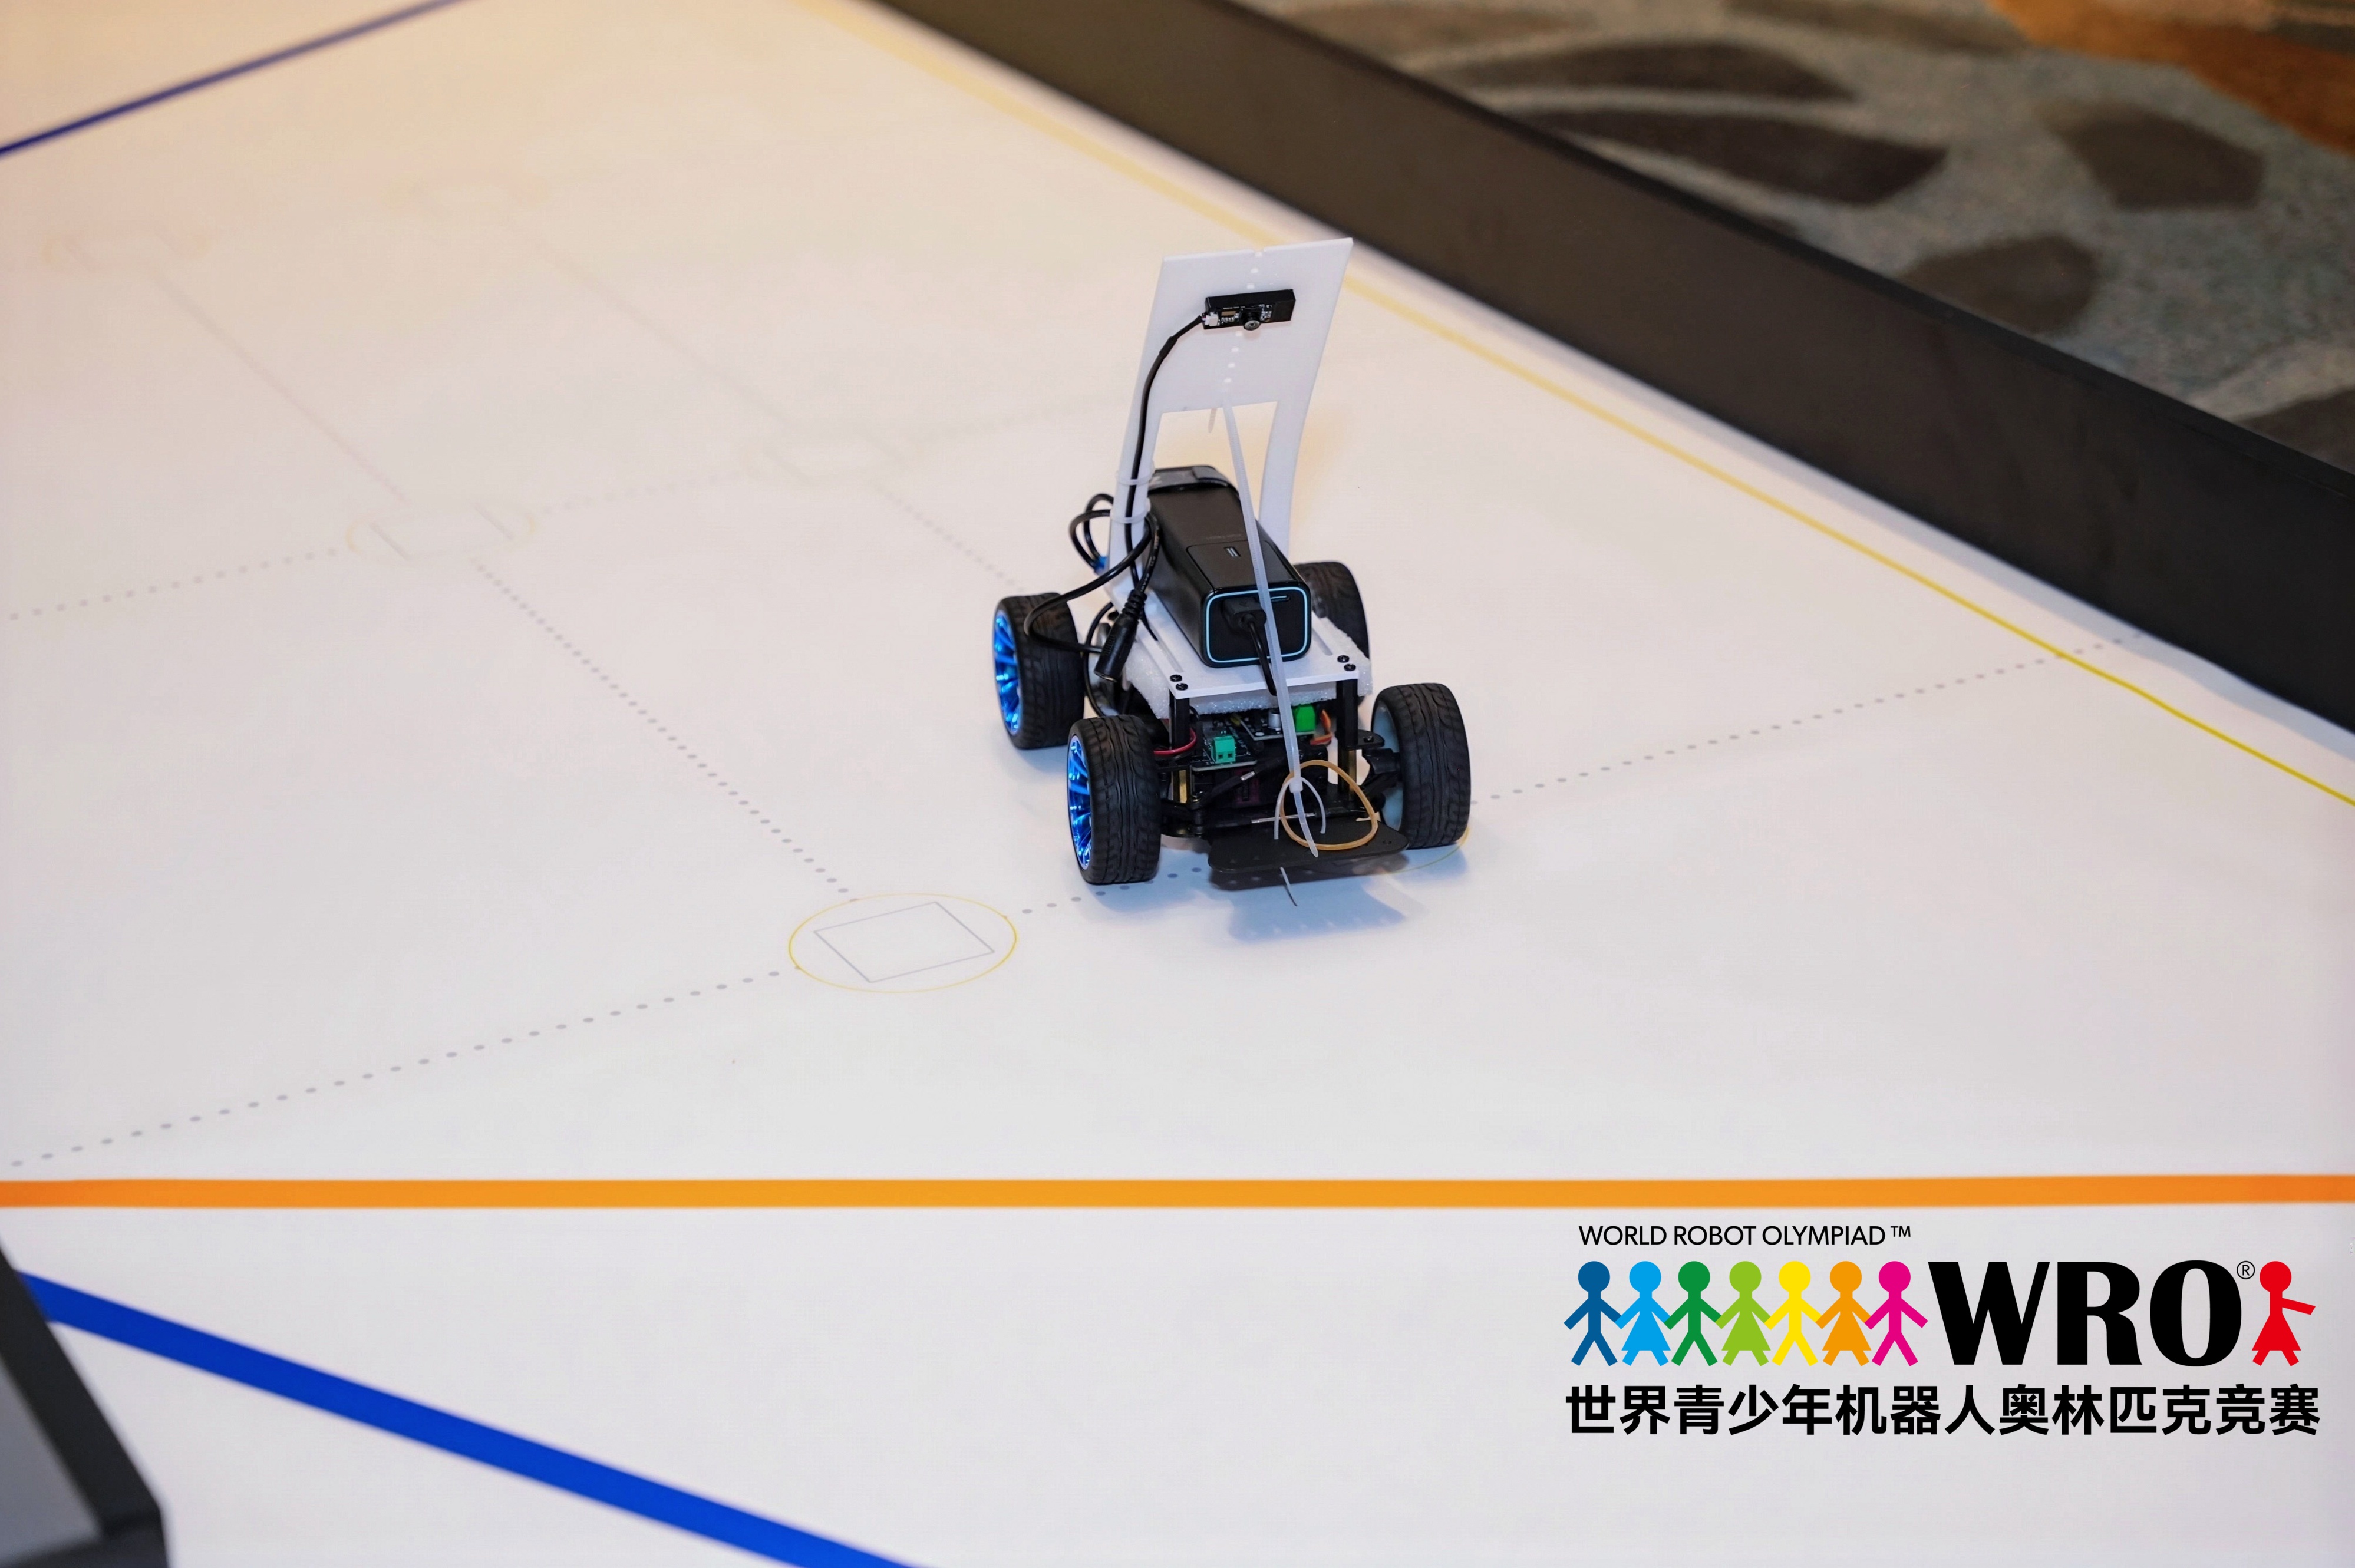
El vehículo Nanjing BSSN para WRO Future Engineers 2026 muestra una decisión educativa interesante: reunir la visión y la salida hacia los actuadores en una sola Orange Pi. Su cámara USB aporta la imagen de la pista y el programa plantea transformar esa información en órdenes de dirección y velocidad. Las fotografías muestran un coche construido, con cuatro ruedas y una cámara elevada sobre el chasis.
La documentación del equipo de Nanjing también detalla el trabajo que falta para poner en servicio esa arquitectura. La existencia del montaje físico no significa que todas sus funciones estén verificadas. El mapeo de conexiones, las formas de onda y los ensayos de parada continúan pendientes en la versión descrita.
Una cámara como referencia del entorno
El inventario actual identifica una cámara USB de color con un gran angular de 160 grados y distorsión. El equipo indica una versión de 480p y 30 imágenes por segundo. Son características del material registrado por sus autores; no equivalen a una medición de la precisión de navegación obtenida en pista.
La distorsión importa porque la geometría de una pared puede cambiar entre el centro y los extremos de la imagen. El proyecto plantea calibración, selección de regiones de interés y pruebas con la iluminación real. Esos pasos determinan qué zona de la imagen resulta útil para decidir por dónde circular y reconocer los obstáculos rojos y verdes.
La configuración actual no emplea ultrasonidos ni lecturas de encoder. El repositorio conserva programas anteriores para Arduino y ESP32 con otros sensores, pero su tabla de estado los identifica como antecedentes. Mezclar esos archivos con la descripción de 2026 produciría una ficha de hardware que el vehículo actual no representa.
La configuración precede al movimiento
El archivo orange_pi_gpio.py concentra las operaciones de salida. Su configuración predeterminada mantiene el acceso al hardware deshabilitado. Las líneas GPIO y los canales PWM parten de valores sin asignar, y la validación impide abrir una configuración habilitada que todavía carezca de esas referencias.
Esta elección evita presentar como universales unas conexiones que dependen del sistema instalado y de su configuración. También deja claro el estado del proyecto: un módulo puede estar escrito y admitir comprobaciones de sintaxis mientras su correspondencia con los pines reales sigue sin cerrarse. El vehículo necesita esa integración antes de poder reproducir la conducción descrita.
Cuando la salida está habilitada, el programa comienza a la espera de una activación mediante botón físico. Las órdenes de dirección y velocidad quedan limitadas a su intervalo previsto. El módulo también contempla anular la potencia del motor antes de invertir su sentido, un detalle que conecta el comportamiento del código con la transmisión mecánica.
Qué demuestra el supervisor del programa
El control registra el instante de la última actualización. Si transcurre el intervalo establecido, de 250 milisegundos por defecto, entra en un estado de parada que exige otra activación física. Esa lógica aparece en el código; su presencia no demuestra todavía una distancia de frenado concreta ni una respuesta idéntica bajo cualquier fallo.
El propio proyecto reconoce un límite: percepción y supervisión comparten la misma Orange Pi. Una congelación completa del sistema puede impedir que el supervisor actúe. Por eso los autores mantienen pendientes las pruebas de salida y de parada del coche completo.
Nanjing BSSN resulta útil para aprender a documentar esa transición. Permite examinar una plataforma física reciente, seguir las decisiones de su arquitectura y entender por qué completar la configuración y medir el comportamiento real forman parte del desarrollo del robot.
Fuentes
- Montaje y estado actual del vehículo Nanjing BSSN [en/zh]
- Módulo de salida Orange Pi, configuración y supervisor de control [en/zh]
Imagen: Fotografía publicada por Bona Sonority School Nanjing de Nanjing BSSN Future Engineers 2026, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.