ROBOTIS OMY: enseñar a un brazo mediante demostraciones
OMY combina un brazo seguidor y un mando articulado para recoger ejemplos de manipulación. ROBOTIS documenta el proceso de grabación, entrenamiento y evaluación.
Mover objetos con un brazo robótico puede enseñarse registrando cómo lo hace una persona. ROBOTIS OMY [en], anunciado en 2025, reúne el hardware para recoger esas demostraciones y una guía del proceso posterior: revisar datos, entrenar una política y probarla sobre el robot.
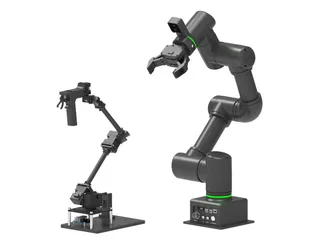
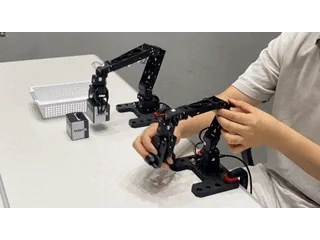
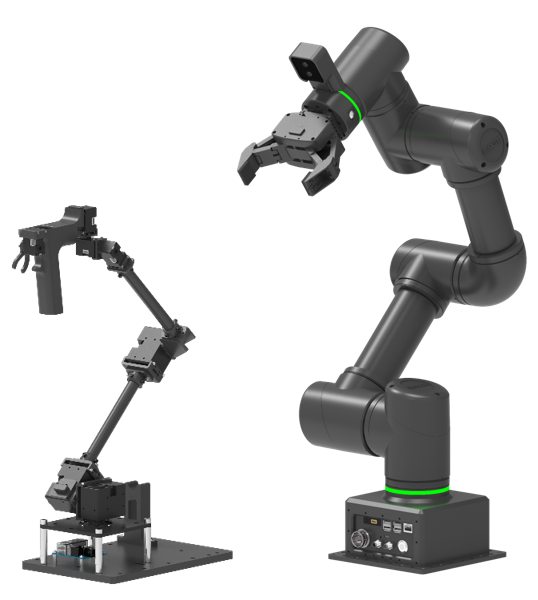
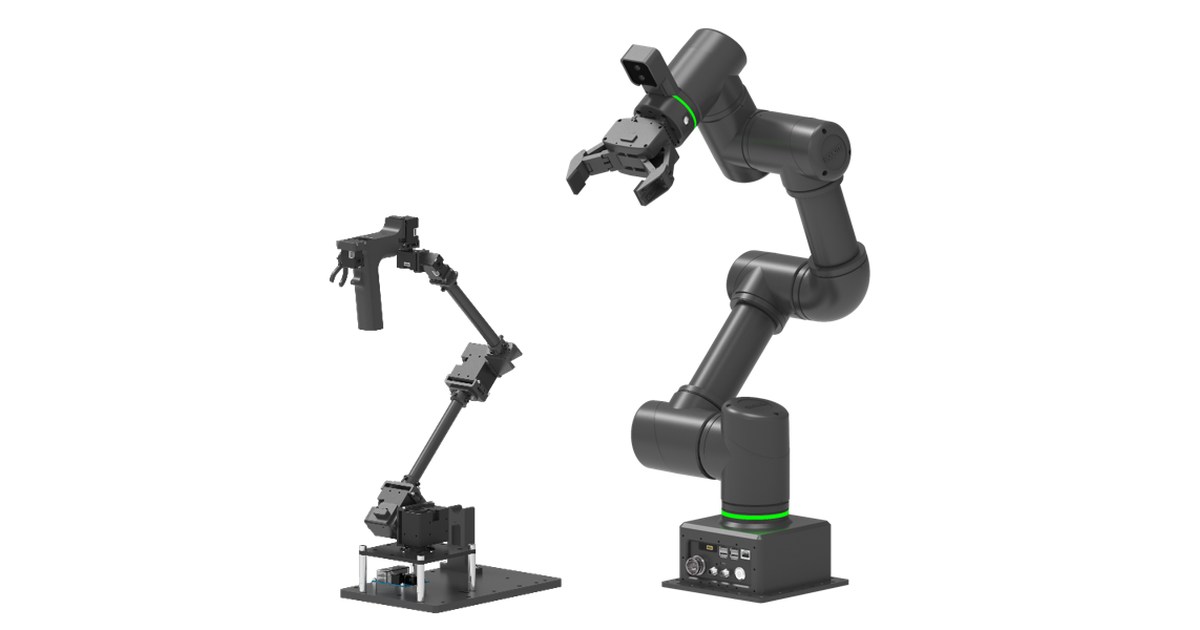
El conjunto principal tiene dos componentes con funciones diferentes. El OMY-F3M es el brazo que actúa sobre los objetos; el OMY-L100 es el dispositivo articulado que mueve el operador. Al desplazar el segundo, se transmiten órdenes al primero y se puede registrar la relación entre imágenes y movimientos.
Una estación para aprender manipulación
El brazo seguidor tiene seis grados de libertad, 580 milímetros de alcance y una carga máxima publicada de tres kilos. ROBOTIS especifica 13,5 kilos de peso y repetibilidad de ±0,05 milímetros. Esta última cifra describe la repetición de posiciones bajo las condiciones de medida del fabricante; no mide cuántos objetos distintos sabe coger una política de IA.
La documentación incluye actuadores DYNAMIXEL-Y, pinza, cámara Intel RealSense D405, conexión Ethernet y parada de emergencia. Para preparar una estación docente interesa comprobar qué componentes incluye el pedido, además del ordenador y las cámaras que pueda requerir un ejercicio concreto.
Su formato permite centrar una práctica en un área de mesa. Se puede preparar una tarea repetible, como trasladar una pieza entre dos posiciones, y estudiar qué cambia cuando varía la orientación inicial o la iluminación. Esas pruebas deben diseñarse y evaluarse; no son capacidades generales que se desprendan de la cifra de carga.
Del ejemplo humano a la política entrenada
La guía de ROBOTIS describe un flujo basado en ROS 2 y LeRobot, con una interfaz web para visualizar y gestionar el trabajo. Primero se recogen imágenes y estados de articulaciones mediante teleoperación. Después se inspeccionan las trayectorias para localizar errores antes de entrenar.
El entrenamiento utiliza un conjunto de demostraciones para construir una política de acción. La documentación contempla GPU local o plataformas NVIDIA Jetson y el intercambio de conjuntos de datos y modelos a través de Hugging Face Hub.
Una vez desplegada la política, el brazo ejecuta las acciones previstas para la tarea aprendida. El paso decisivo es medir resultados: cuántas repeticiones completa, con qué posiciones falla y qué ocurre fuera de los ejemplos originales. Copiar movimientos de un líder y actuar con una política son fases distintas de la misma estación.
Qué preparar para una clase o laboratorio
OMY está orientado a aprendizaje por imitación y experimentación técnica. La instalación requiere configurar software, equipos de cómputo y comunicaciones; la interfaz web facilita partes del proceso, pero no elimina la preparación del entorno.
Para un centro, la planificación debería separar el tiempo de montaje del tiempo de enseñanza. También ayuda conservar un conjunto de datos inicial y un procedimiento de evaluación común para que grupos diferentes puedan comparar sus experimentos.
La documentación abierta hace posible revisar ese flujo antes de solicitar el equipo. La ficha de ROBOTIS OMY enlaza sus especificaciones y guías. No se ha verificado una oferta de entrega y asistencia específica para España ni un precio final que incluya toda la estación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.