Nix Robot: un bípedo educativo con ocho servos y pies articulados
Nix Robot es un bípedo educativo presentado en un manual de 2025 y documentado en 2026. Usa ocho servos y dos articulaciones libres para explorar movimientos.
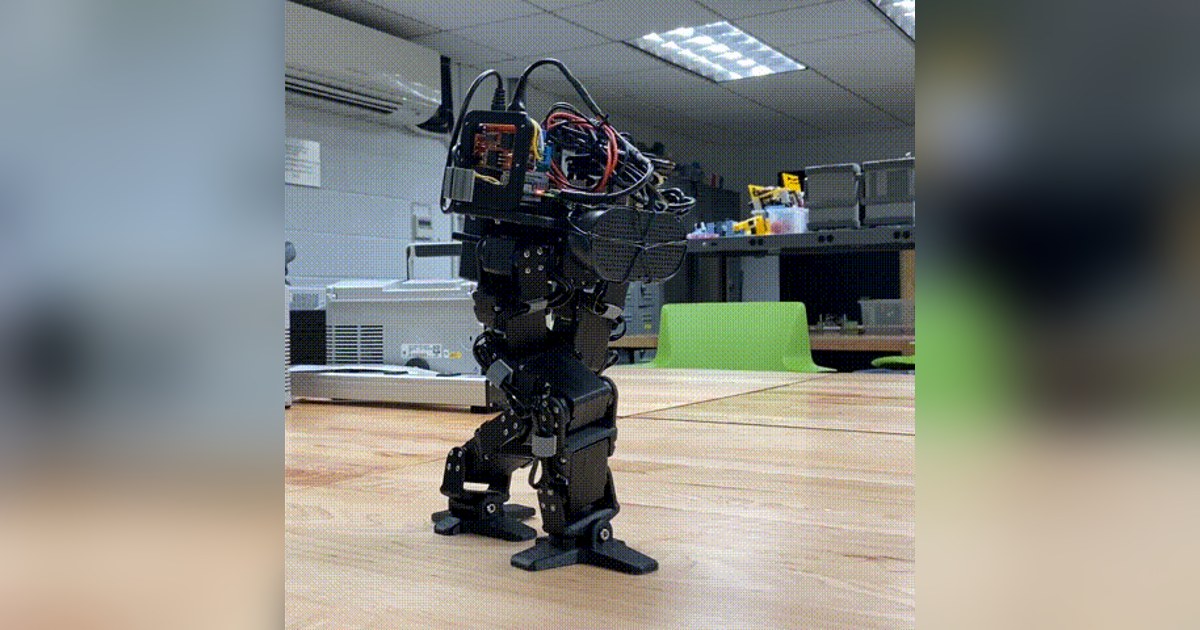
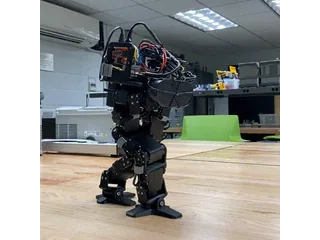
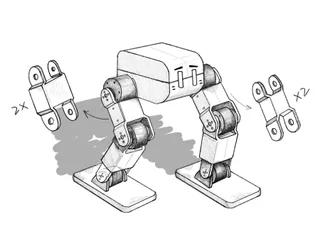
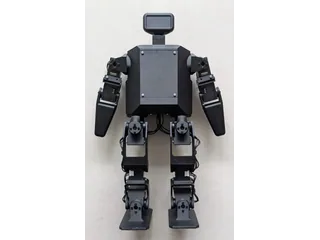
En Nix Robot, los ocho motores no controlan todas las articulaciones del cuerpo. Los pies tienen una unión libre que puede girar sin un actuador dedicado. El bípedo reúne así ocho articulaciones motorizadas y dos pasivas, una diferencia que ayuda a entender su mecánica antes de hablar de movimientos.
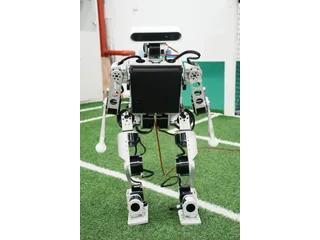
La construcción aparece en un manual publicado en 2025 y en la documentación pública del proyecto de 2026. Su autor, que utiliza Nix Robot como nombre del robot y seudónimo, la plantea para enseñanza y experimentación. Las demostraciones muestran un cuerpo real; los materiales de montaje combinan piezas impresas y servos de bus LX-16A.
Ocho servos en dos piernas
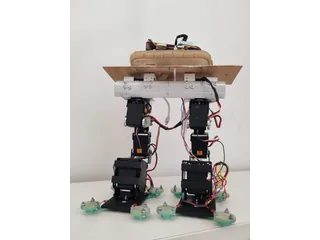
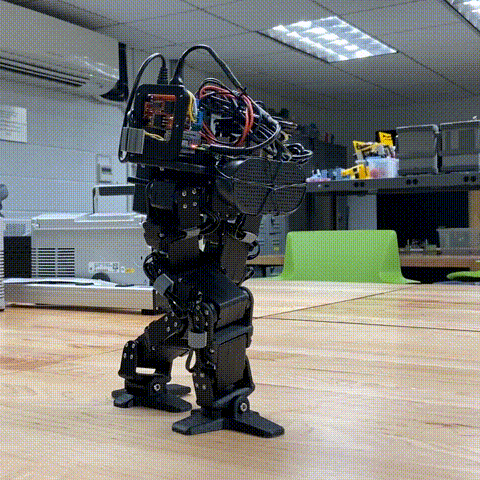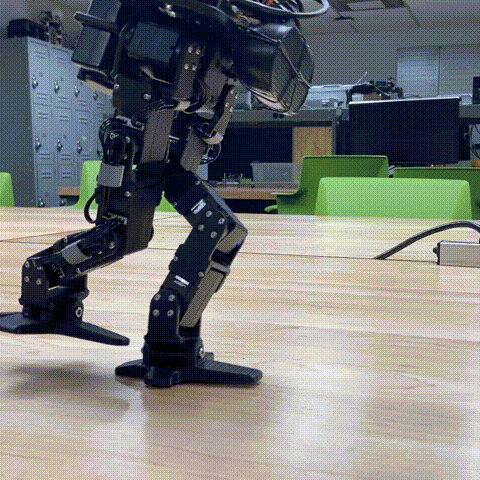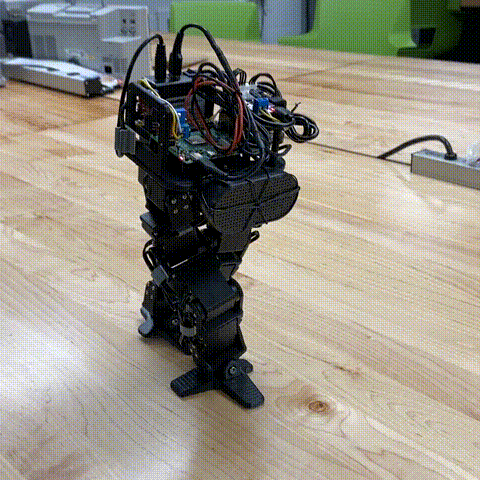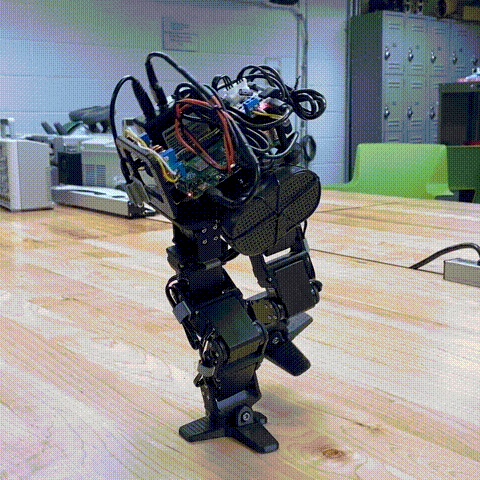
El manual sitúa cuatro motores en cada pierna y numera las articulaciones desde el pie hacia arriba. Esta identificación permite relacionar una orden de programa con una posición concreta del cuerpo. La batería queda en la parte trasera y el ordenador de control ocupa la zona superior.
La vista previa del libro indica unos 30 centímetros de altura y describe modelos construidos para un proyecto académico. Son datos del diseño del autor: añadir una cámara, cambiar la batería o modificar una pieza puede alterar peso y comportamiento.
Los motores LX-16A reciben órdenes a través de un enlace de bus. El proyecto ofrece una implementación con Raspberry Pi y Python y otra con Arduino y C++. Son alternativas de control para la misma construcción, no una garantía de que cualquier programa pueda trasladarse entre placas sin ajustes.
Una postura es una colección de ángulos
El ejemplo público de avance en Python empieza colocando el robot en una postura inicial. Después alterna dos conjuntos de ángulos para todos los motores, con pausas entre ellos. Al terminar recupera la referencia inicial y desactiva el par.
Ese fragmento permite observar cómo una secuencia de posturas se transforma en una acción física. También muestra que el resultado depende de la geometría y del orden de los servos. Copiar los números a otra construcción no reproduce automáticamente el mismo paso.
El código importa una clase de control que no acompaña al ejemplo gratuito. La documentación explica que la mayor parte del software se distribuye con el libro. Por tanto, el repositorio abierto sirve para examinar una llamada y su secuencia, pero no constituye por sí solo una entrega completa para poner en marcha el robot.
Los sensores opcionales cambian lo que puede hacer
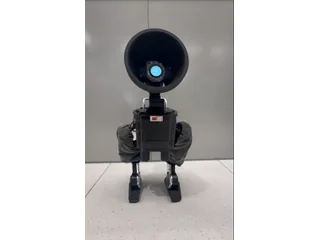
El autor presenta movimientos como arrodillarse, sentarse, levantarse y dar patadas. Para ampliar la interacción propone altavoz, micrófono, cámara o sensores de orientación y distancia. La presencia de una posibilidad en esa lista no significa que todas las construcciones dispongan de ella.
Por ejemplo, detectar una caída necesita información del cuerpo y un programa que interprete esa señal. Reconocer sonido requiere captarlo y procesarlo. Conviene elegir una ampliación concreta y relacionarla con una prueba observable, en lugar de sumar capacidades por el mero hecho de poder instalar un componente.
Nix Robot puede interesar a quien quiera construir un bípedo siguiendo una guía extensa. Los diseños CAD se comparten públicamente, mientras las instrucciones detalladas y gran parte del código están ligados al manual. Esa combinación define el acceso al proyecto y permite decidir qué material necesita una actividad educativa antes de empezar el montaje.
Fuentes
- Nix Robot: montaje, opciones y archivos compartidos [en]
- Nix Robot: vista previa del manual de 2025 [en]
- Nix Robot: ejemplo público de avance en Python [en]
Imagen: Fotograma de la demostración de Nix Robot del bípedo completo, con cuerpo negro, dos piernas articuladas y electrónica superior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.