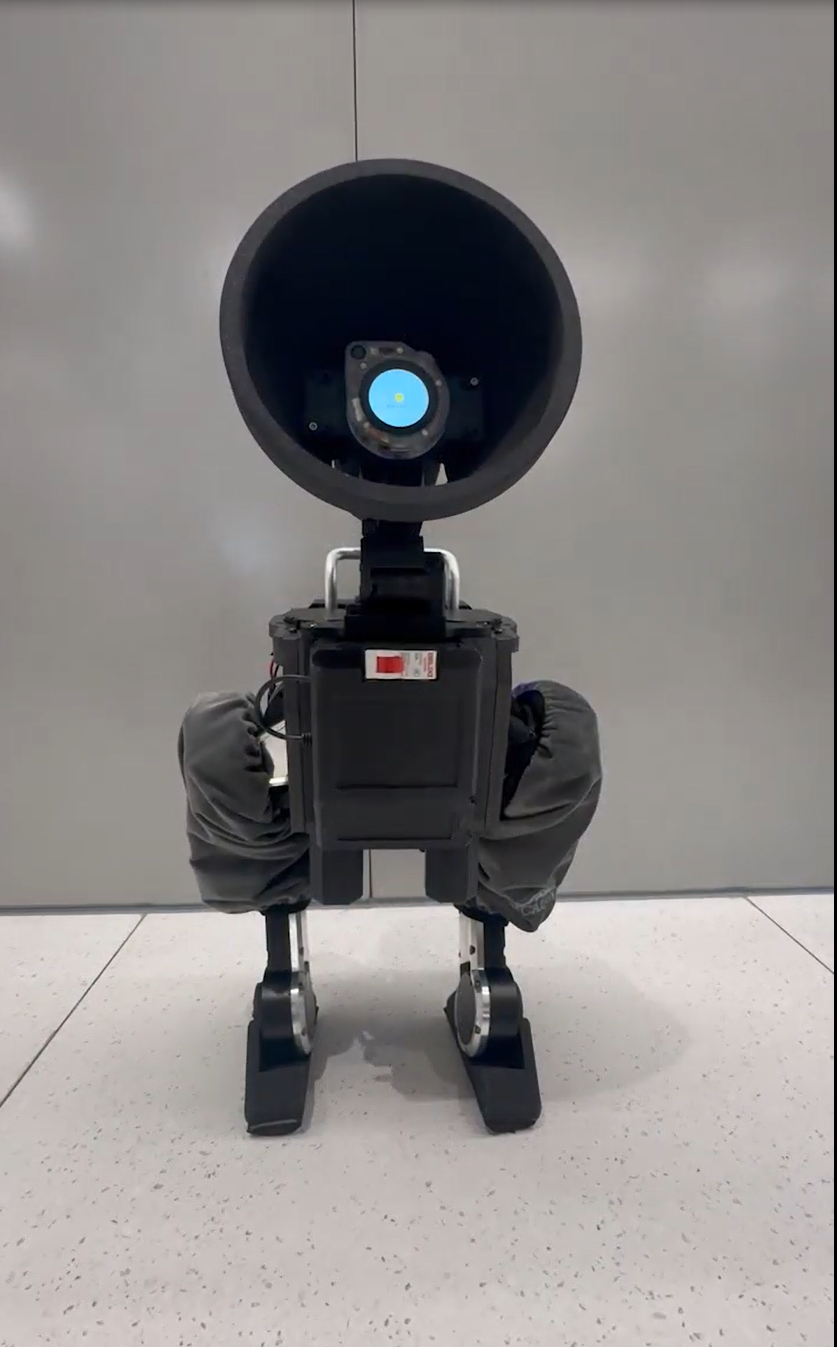
Tinker V2: un bípedo de 60 cm para aprender marcha y simulación
Tinker V2 es un bípedo abierto de 60 cm publicado en 2025. Ofrece diseños de piezas, electrónica y modelos de marcha para estudiar el paso de simulación a hardware.
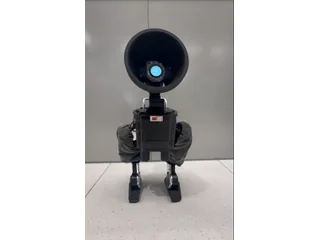
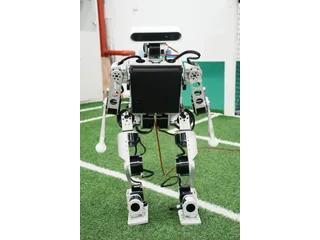
Tinker V2 combina una cabeza de aspecto similar a una lámpara con dos piernas articuladas y un sistema de marcha entrenado. El proyecto de golaced publicó esta generación en abril de 2025, junto con recursos de construcción y control. Su objetivo para un aficionado avanzado está en fabricar el cuerpo y comprender cómo pasa una política del simulador a los motores.
La presentación del desarrollador describe un robot de 60 centímetros con motores sin escobillas. Su estética toma referencias de personajes animados, pero la parte educativa se encuentra en los modelos mecánicos, el código y las demostraciones del prototipo físico. No es un juguete ensamblado con una aplicación de uso inmediato.
La fabricación tiene varias técnicas
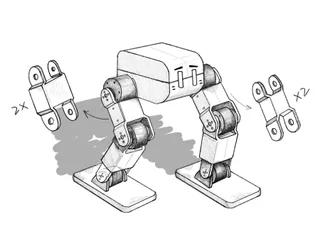
Los archivos mecánicos separan piezas destinadas a impresión, corte y mecanizado. El conjunto incluye apoyos, cubiertas y elementos de las piernas, además del modelo del robot. Esta clasificación importa para calcular el trabajo: disponer de una impresora 3D permite fabricar parte del cuerpo, pero no sustituye las otras piezas estructurales.
El repositorio también contiene recursos de placas electrónicas y comunicación con los actuadores. Preparar el montaje requiere identificar qué revisión de pieza y de circuito se está utilizando. La forma final del robot y su modelo de simulación deben describir el mismo conjunto si se pretende reproducir los movimientos publicados.
La documentación externa amplía las instrucciones de materiales y ensamblaje. Antes de encargar piezas conviene comprobar el acceso a esos recursos y conservar los archivos de la versión elegida. Los enlaces y programas del repositorio permiten examinar la base del proyecto, aunque por sí solos no convierten la construcción en una actividad guiada para principiantes.
Una política se puede probar antes de activar motores
El programa de comprobación en MuJoCo ofrece una etapa entre el entrenamiento y el ensayo físico. Carga un modelo del cuerpo y utiliza la política para calcular acciones dentro del simulador. Esa etapa permite observar si la postura y el movimiento siguen el comportamiento esperado bajo las condiciones del modelo.
Si el robot real utiliza otro orden de articulaciones, parámetros o geometría, esa comprobación pierde parte de su valor. Lo útil es poder seguir la relación entre observación, salida de la política y objetivo de cada motor, con un montaje que conserve esa misma relación.
El desarrollador publica demostraciones de marcha y respuesta a perturbaciones. Son ejemplos de una unidad y una configuración concretas. No permiten atribuir automáticamente la misma estabilidad a cualquier reproducción, especialmente si cambian los actuadores, las piezas o el suelo del ensayo.
La voz es una ampliación del proyecto
Tinker contempla incorporar módulos Xiaozhi para añadir conversación y una interacción más expresiva. Esa opción constituye otra integración: requiere audio, servicio de conversación y conexión con las acciones del robot. El controlador de marcha sigue resolviendo el movimiento físico aunque la orden inicial llegue mediante voz.
Para aprender, la secuencia más clara consiste en verificar el cuerpo, observar una política en simulación y comprobar después un comportamiento limitado en el prototipo. Tinker V2 proporciona recursos para recorrer esas etapas con un diseño reciente. Su interés está en hacer visible el trabajo que conecta una cabeza expresiva y dos piernas con un sistema de locomoción completo.
Fuentes
- golaced — Tinker V2, presentación y actualización de 2025 [en]
- golaced — archivos mecánicos de Tinker [zh/en]
- golaced — programa de comprobación de políticas en MuJoCo [en]
Imagen: Fotografía oficial de Tinker V2 completo, con cabeza redonda similar a una lámpara y dos piernas articuladas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.