
Archivo
Robots domésticos y para el hogar: página 21
Archivo de robots domésticos y para el hogar en robotica.es, página 21 de 43. Noticias y análisis publicados en español.
Página 21 de 43 · 1024 artículos
Artículos de la página 21
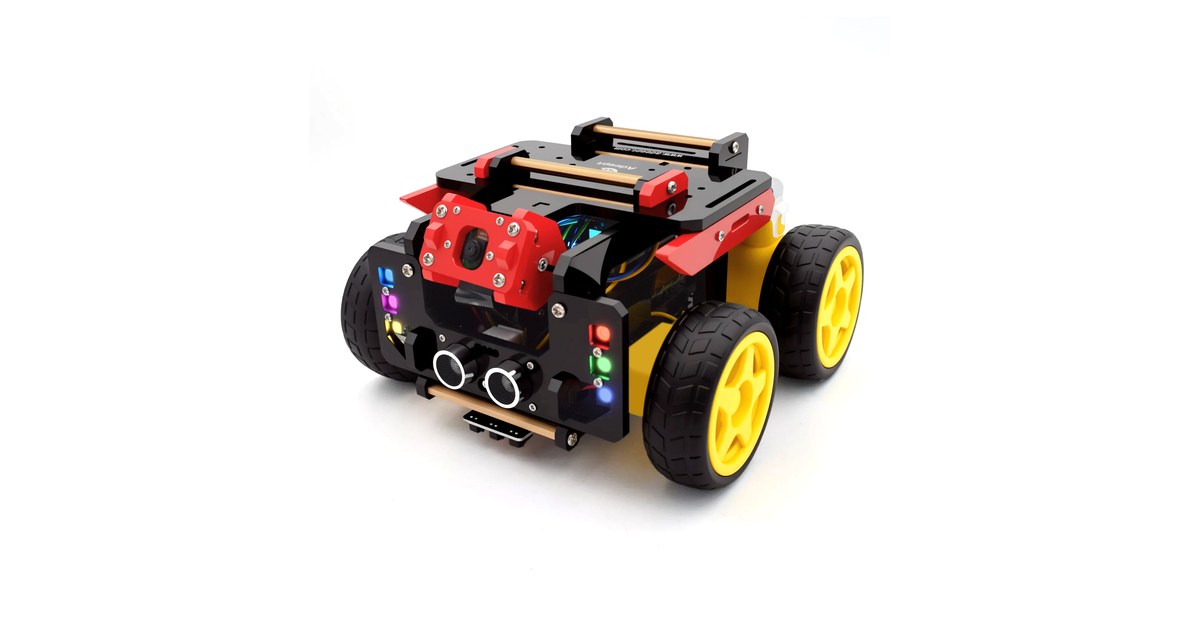
Adeept AWR: cuatro motores para experimentar con tracción y sensores
AWR es un coche educativo de cuatro ruedas motrices. La cámara y los sensores permiten comparar varias formas de controlar un recorrido.
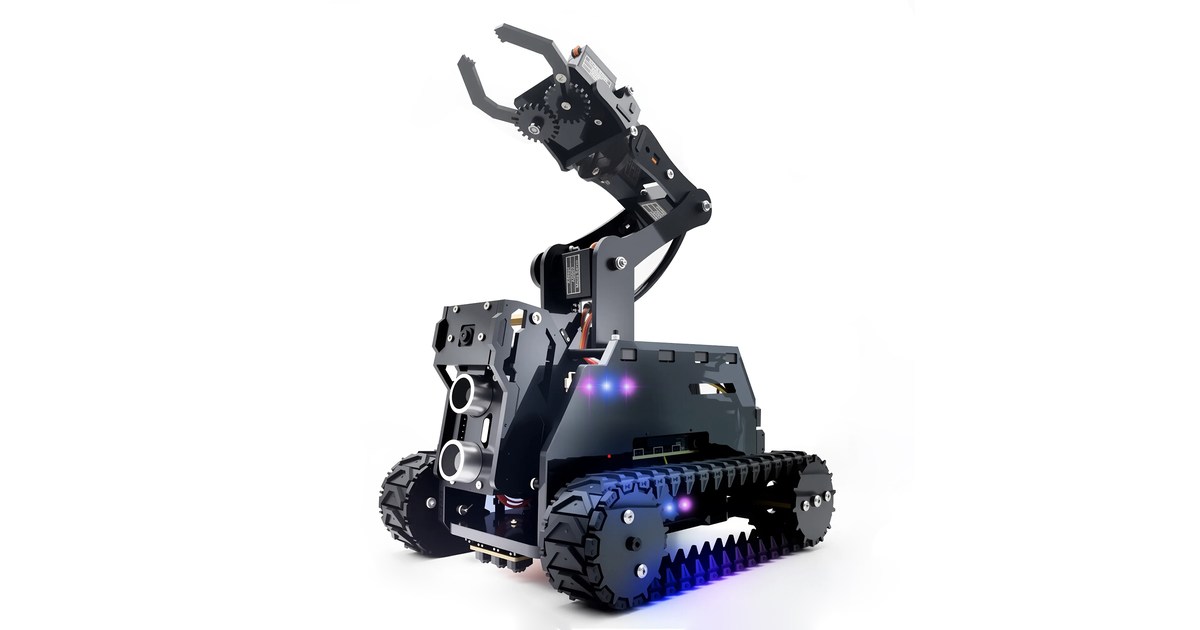
Adeept RaspTank: estudiar orugas y manipulación con una Raspberry Pi
RaspTank añade un brazo a un chasis de orugas. El montaje permite separar el control del movimiento de los ejercicios con cámara y pinza.
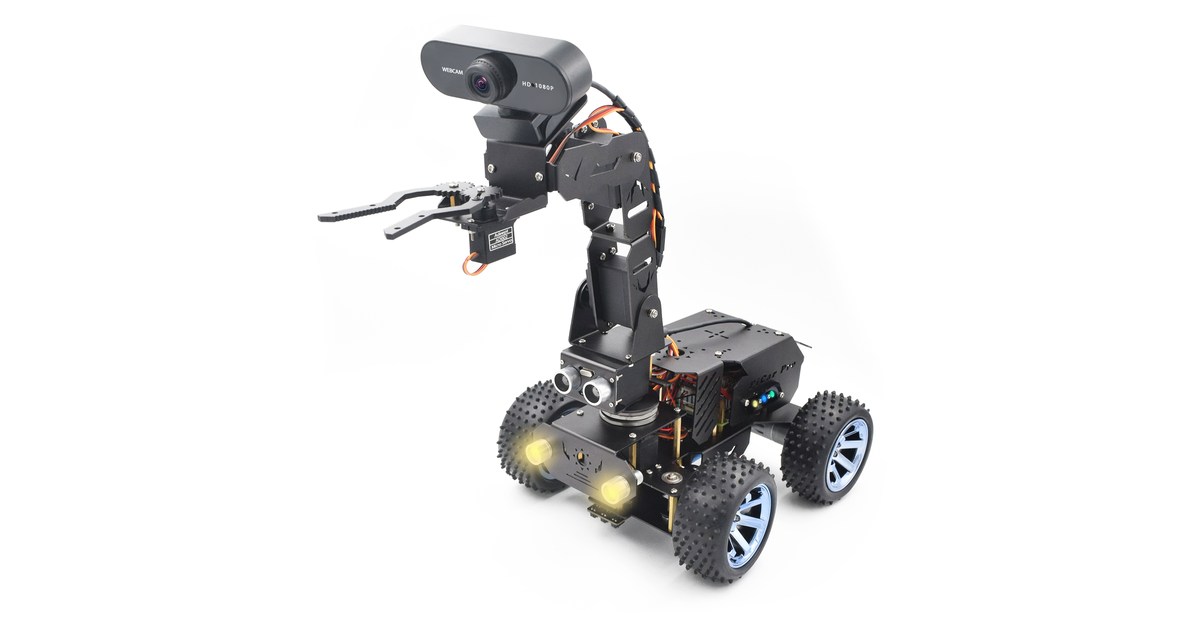
Adeept PiCar Pro V2: aprender a coordinar un brazo y una base móvil
PiCar Pro V2 combina ruedas, pinza y cámara USB. Qué aporta el montaje y qué queda fuera del precio del kit.
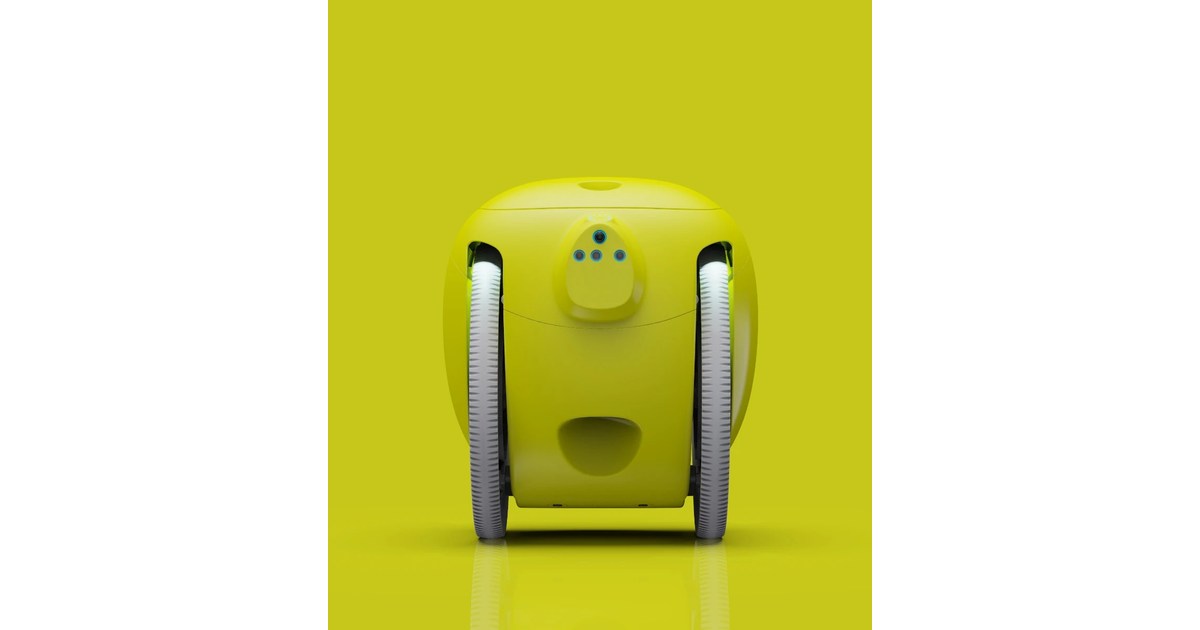
gitamini: llevar la compra en un robot que sigue a su usuario
El pequeño transportador de Piaggio Fast Forward sigue a una persona mediante visión. Escaleras, terreno y mercado de venta delimitan su utilidad.
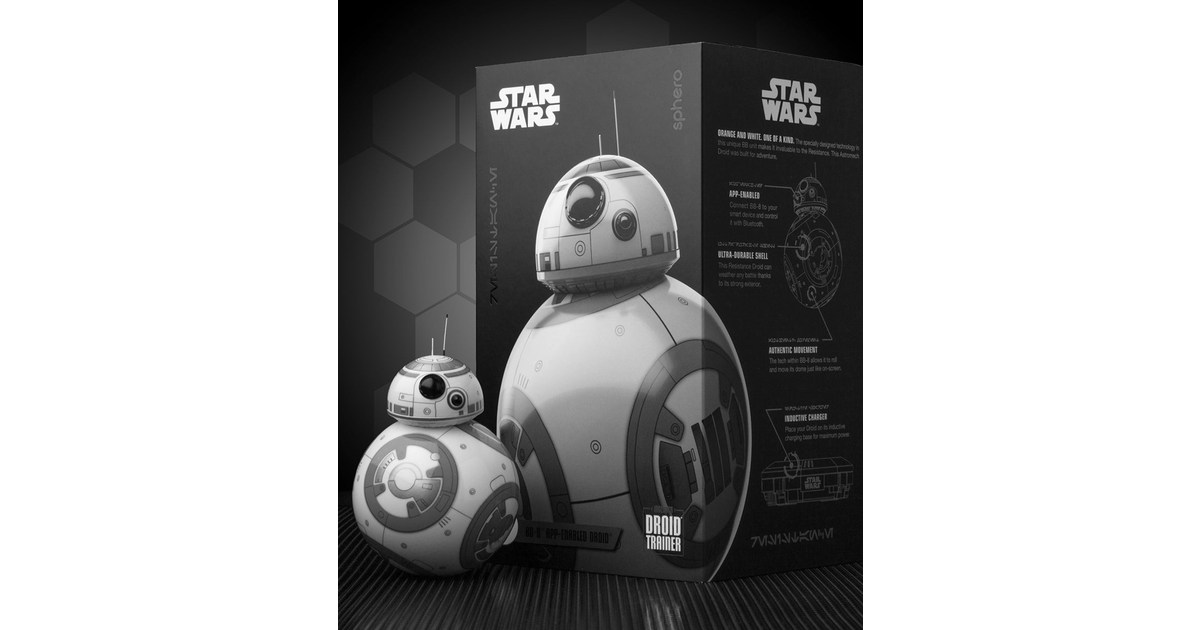
Sphero BB-8: reutilizar el pequeño droide con Sphero Edu
BB-8 ya no se fabrica y su aplicación original dejó de distribuirse. Sphero documenta una vía de programación mediante Sphero Edu.
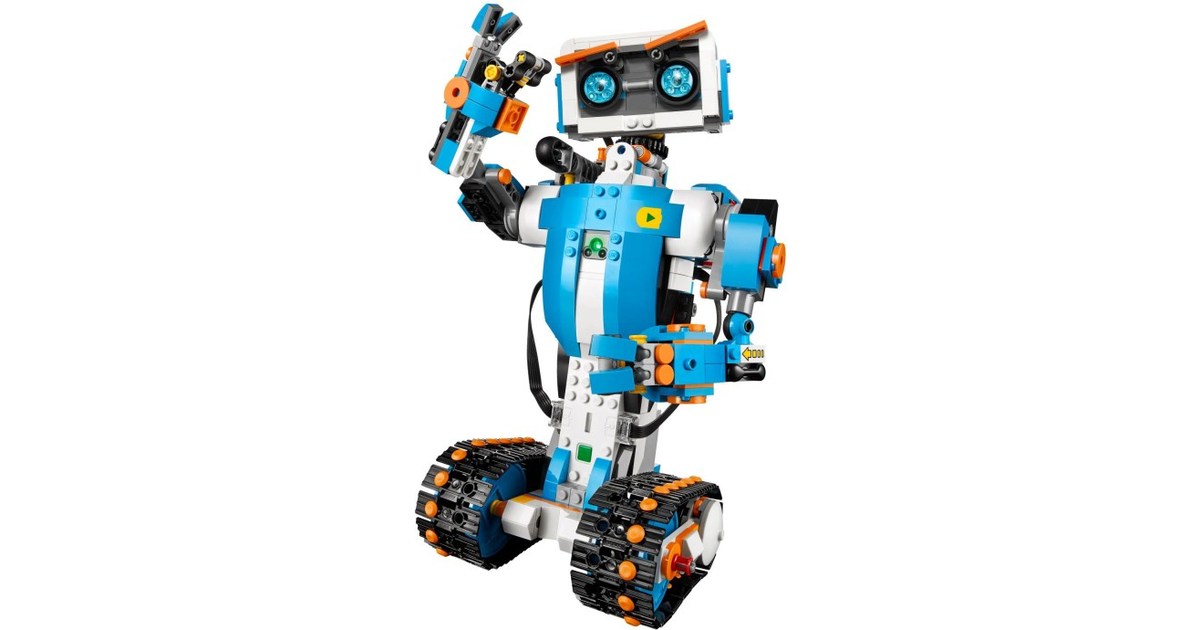
LEGO BOOST Vernie: qué revisar en un kit que ya está retirado
Vernie es el robot principal del conjunto LEGO BOOST 17101. Antes de reutilizarlo importan el Move Hub, las piezas y la aplicación compatible.
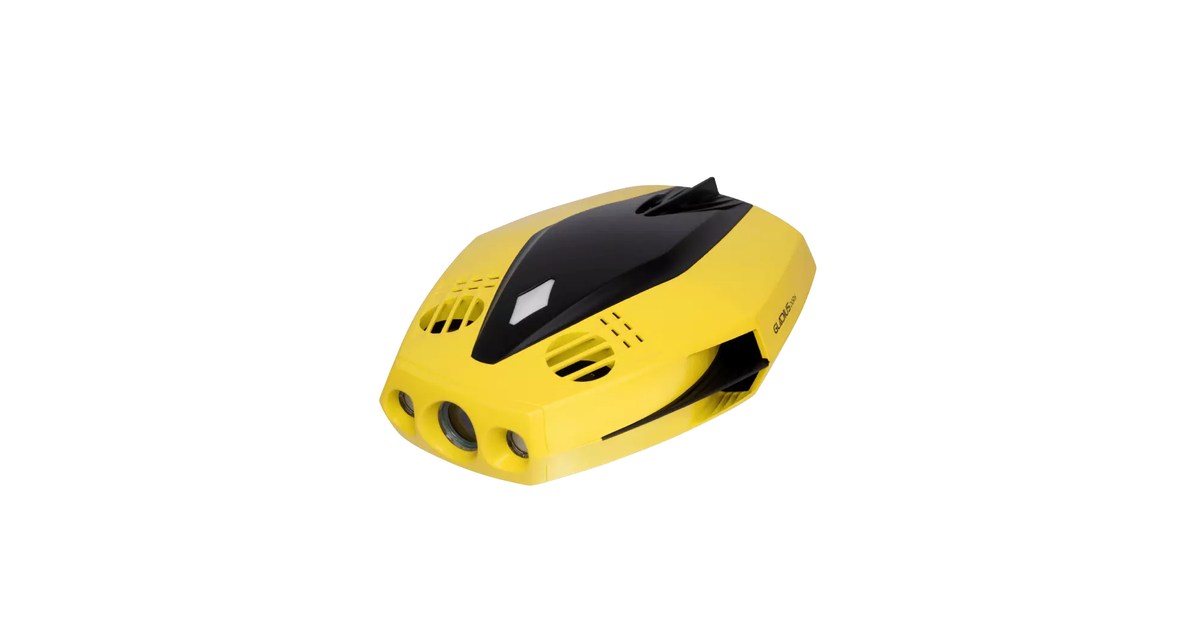
CHASING DORY: mirar bajo el agua con un robot unido a una boya
DORY lleva una cámara submarina y transmite mediante una boya Wi-Fi. El paquete y el alcance condicionan la experiencia de exploración.
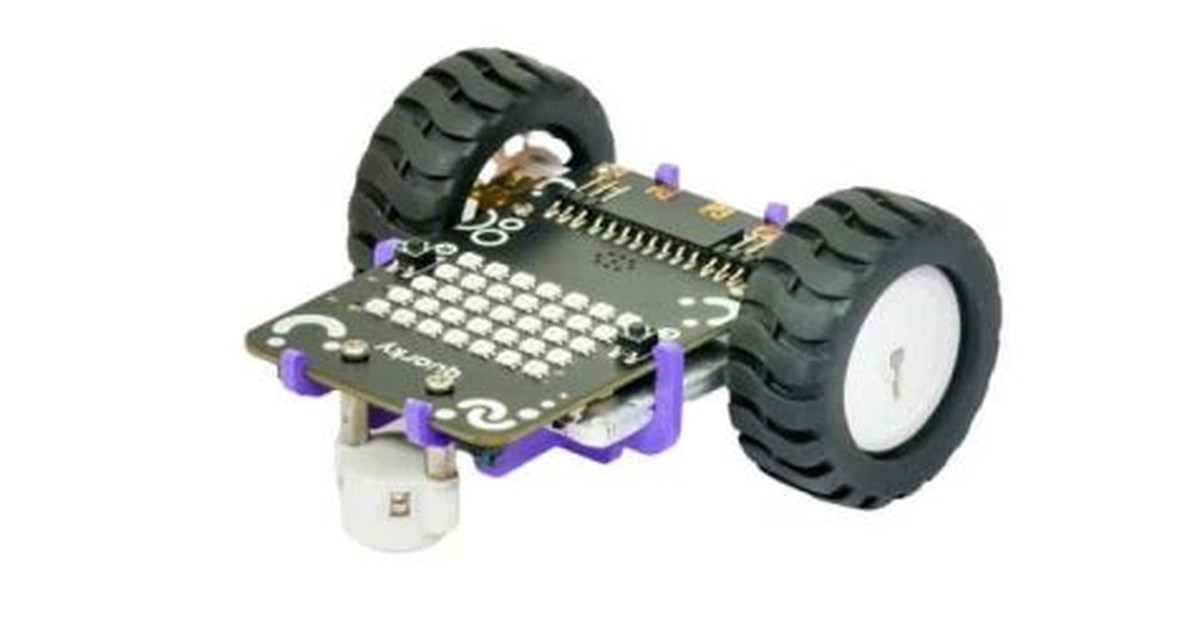
Quarky Ultimate: empezar con ruedas y sensores antes de añadir inteligencia artificial
El kit Quarky permite montar distintos robots con PictoBlox. Cómo separar las funciones de la placa de los proyectos que usan un ordenador.
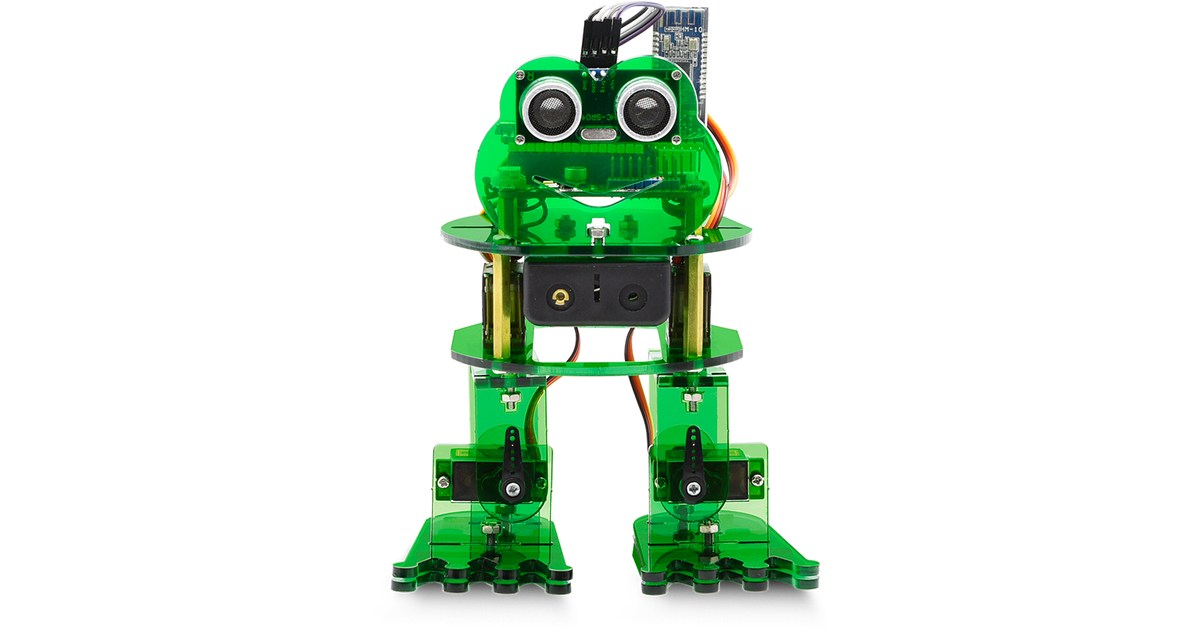
Keyestudio Frog: cuatro servos para aprender cómo camina un bípedo
Frog KS0446 se monta con una placa compatible con Arduino y cuatro servos. La calibración inicial explica buena parte de su funcionamiento.
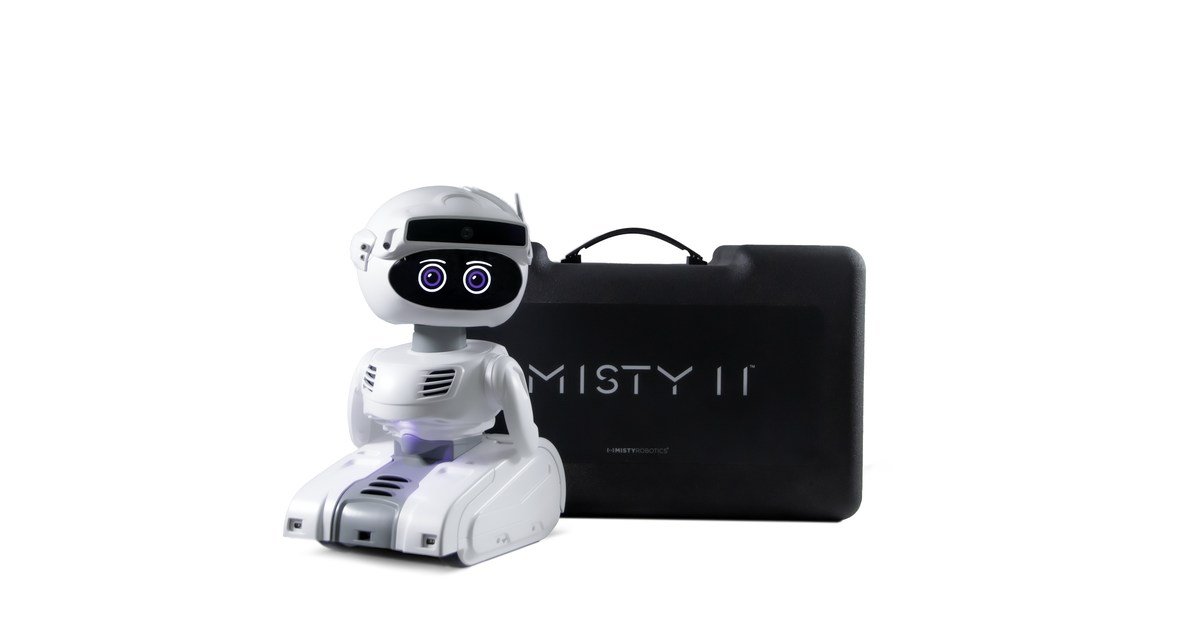
Misty II: programar la mirada, los gestos y las respuestas de un robot
Misty II combina expresión física y APIs de control. Es una plataforma para crear interacciones y no un asistente que trae todas las actividades resueltas.
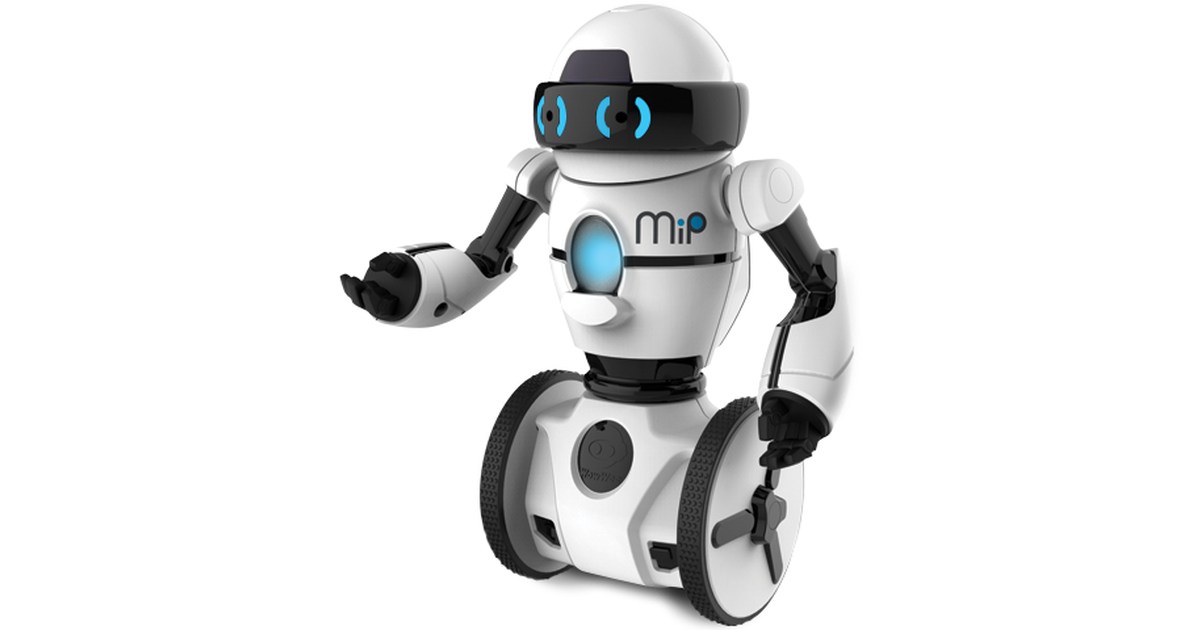
WowWee MiP: un juguete que mantiene el equilibrio sobre dos ruedas
MiP responde a gestos y combina equilibrio y juegos. Qué puede hacerse con el robot físico y qué depende de aplicaciones y proyectos antiguos.
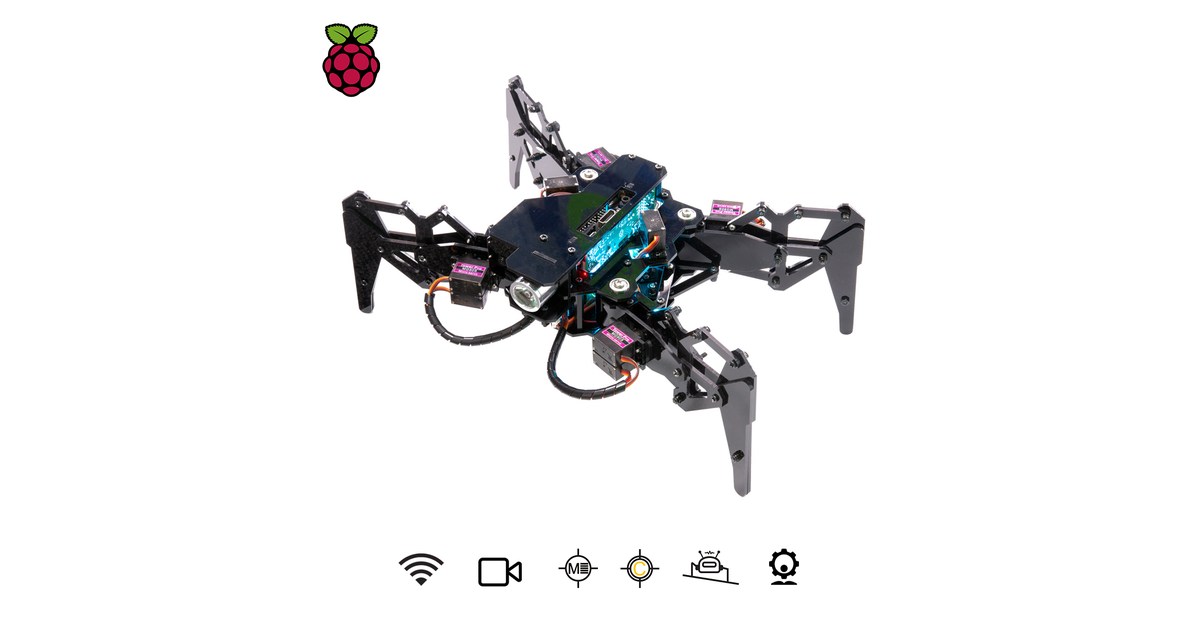
Adeept DarkPaw: montar un cuadrúpedo y comprobar su software
DarkPaw combina cuatro patas, cámara y Raspberry Pi. El kit excluye la placa y las baterías, y su compatibilidad exige revisar la documentación.
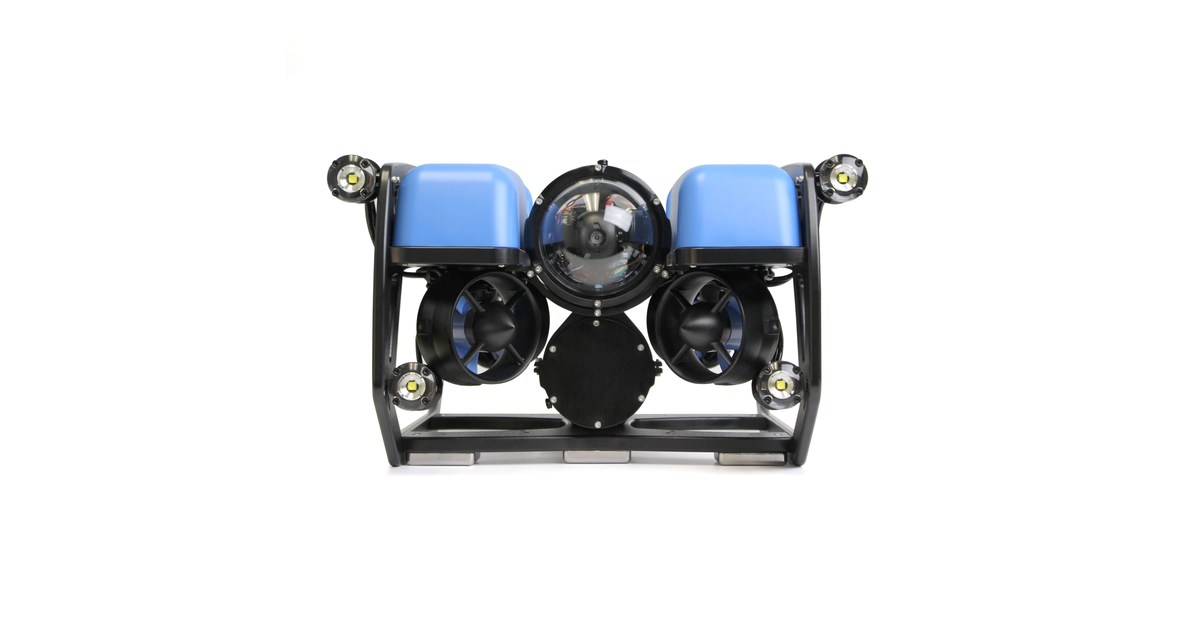
BlueROV2: un robot submarino abierto que necesita operador y cable
BlueROV2 permite explorar y modificar un vehículo submarino. Qué incluyen sus configuraciones y por qué no es un robot de buceo autónomo.
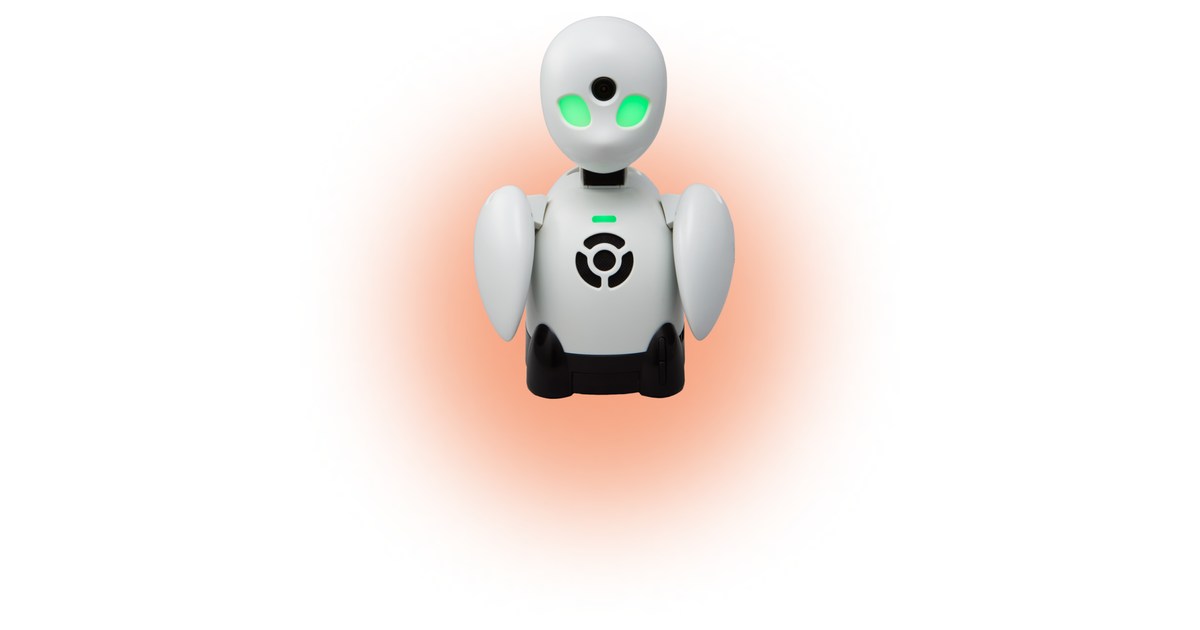
OriHime: estar en clase o en una reunión mediante un pequeño avatar
OriHime transmite la voz y los gestos de una persona que participa a distancia. Es telepresencia de sobremesa y no conversación autónoma.
temi: llevar una videollamada hasta otra habitación
temi combina una pantalla de videollamada con una base móvil. Cómo cambia la telepresencia y qué debe comprobarse en una casa o aula.
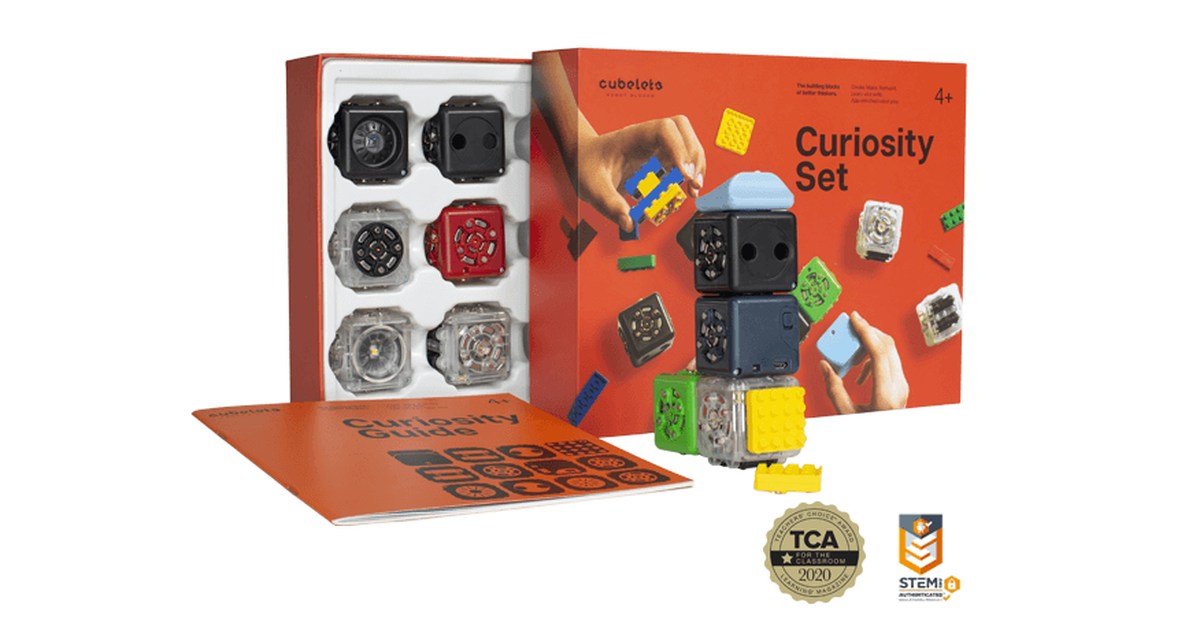
Cubelets Curiosity: construir un robot cambiando el orden de sus bloques
Los bloques magnéticos Cubelets permiten probar sensores y movimientos antes de escribir código. Curiosity añade diez módulos y un Bluetooth Hat.
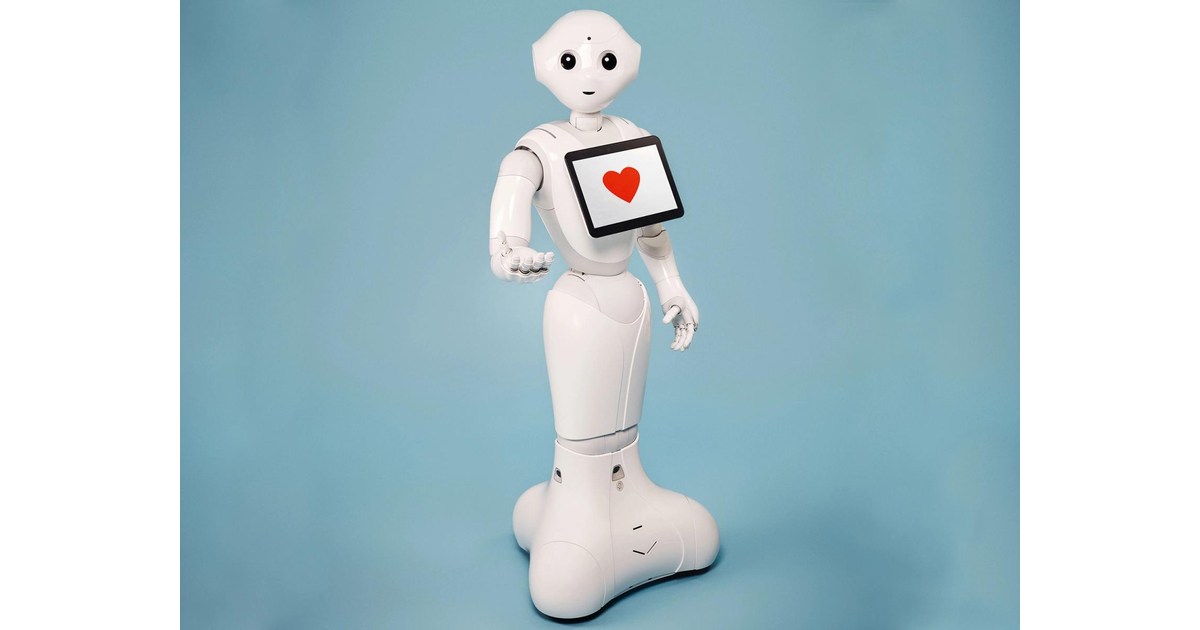
Pepper llega a la fecha anunciada para el cierre de su nube
Maxtronics fija el 1 de octubre para el fin de los servicios en la nube de Pepper. Qué deben revisar sus propietarios y qué documentación sigue disponible.
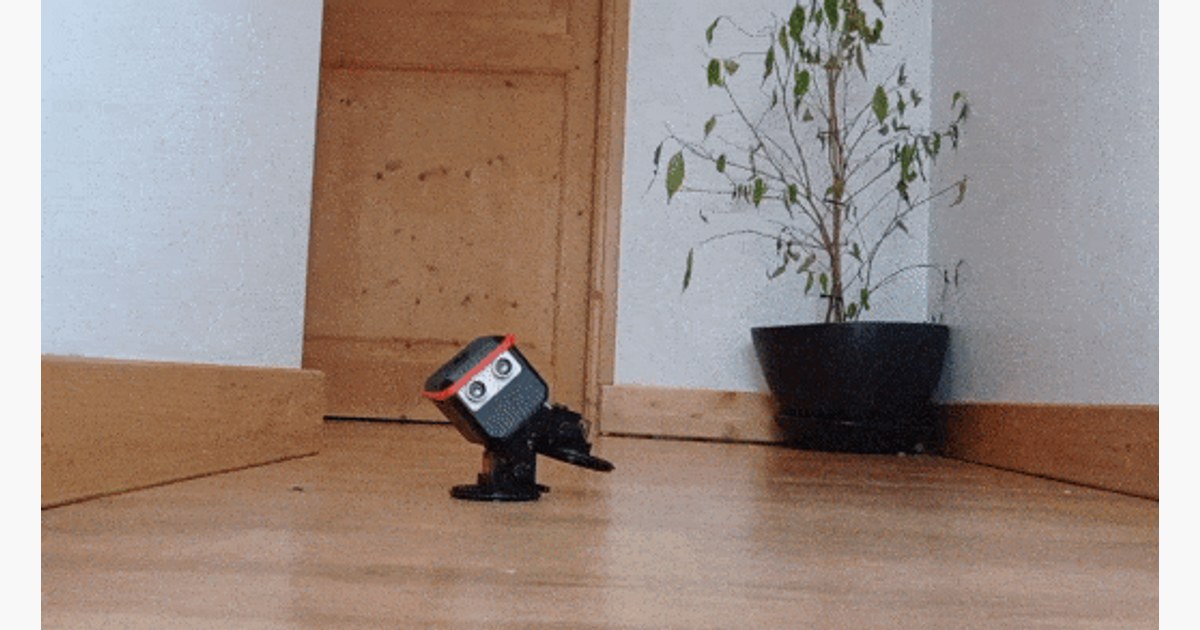
Otto Ninja: qué cambia cuando pasa de andar a rodar
Otto Ninja combina marcha y desplazamiento con ruedas. Cómo plantear una práctica y distinguir los cuatro servos de Starter de los siete del Humanoid.
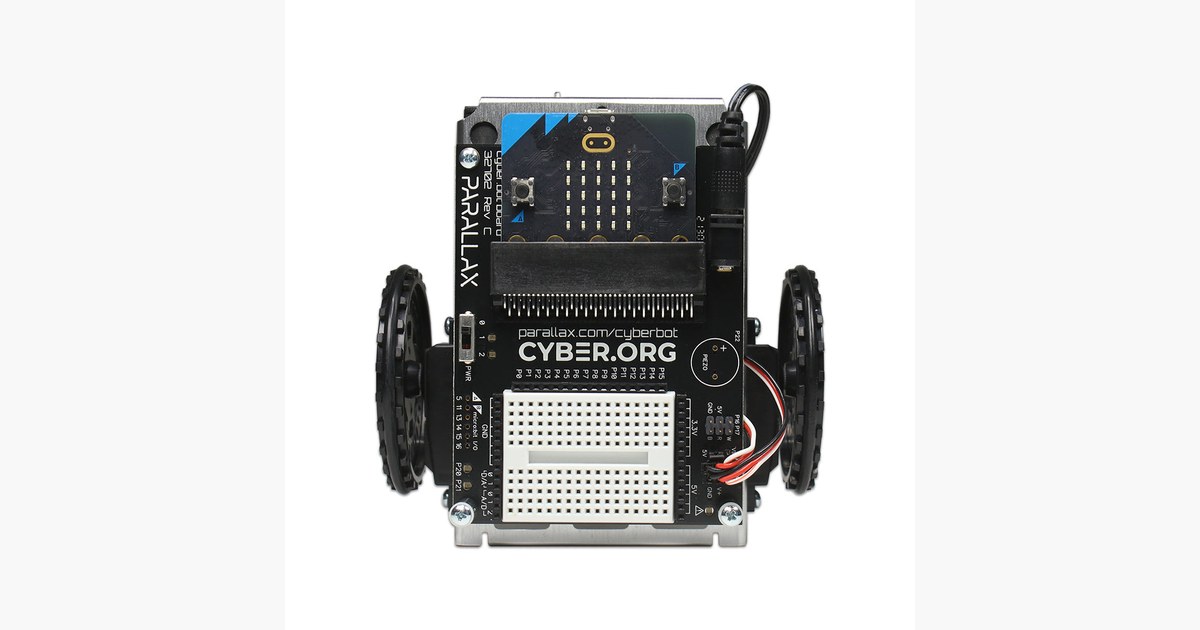
cyber:bot: cómo se reparten el trabajo sus dos controladores
cyber:bot combina micro:bit con un Propeller que gestiona servos y sensores. Qué aporta esa arquitectura y cómo preparar una primera práctica con Python.
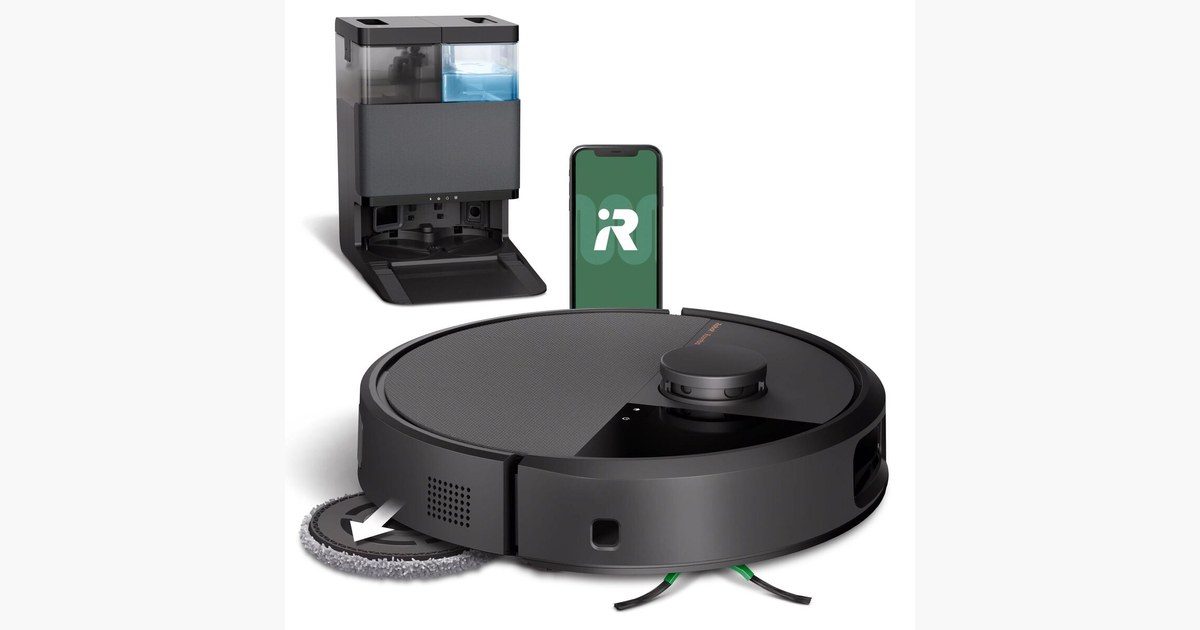
Roomba Plus 505 Combo: qué trabajo hace la base AutoWash
El Roomba Plus 505 Combo lava y seca sus mopas en AutoWash. Cómo distinguir la autonomía del depósito de polvo del mantenimiento del sistema de agua.
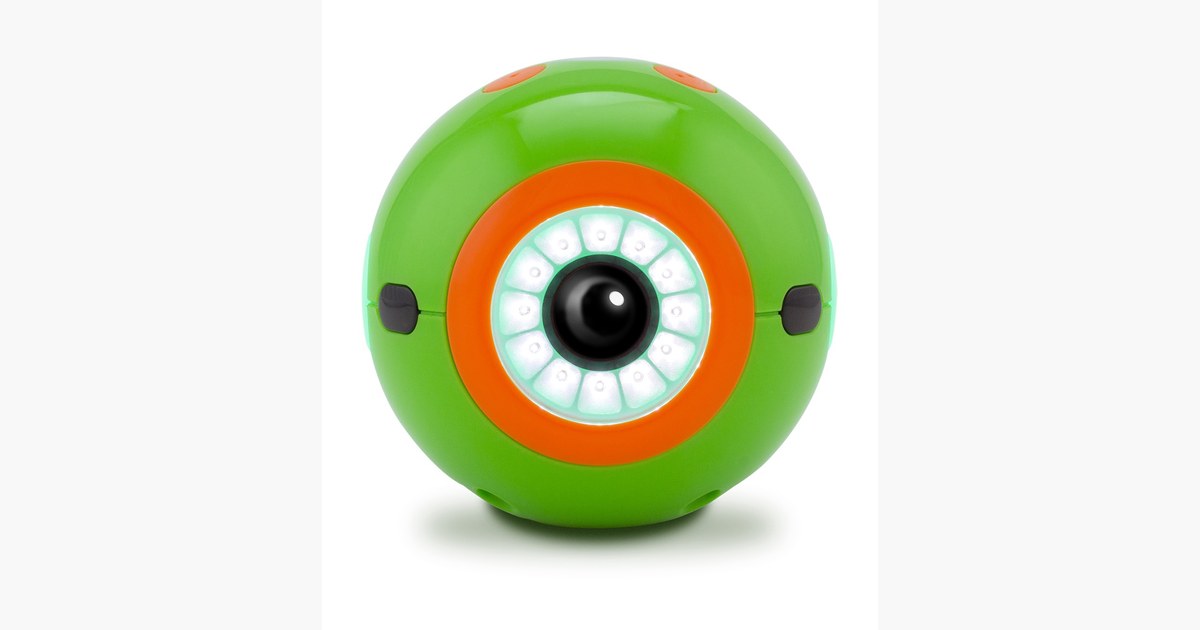
Dot de Wonder Workshop: juegos que responden al botón y al movimiento
Dot permite programar actividades de luces, canciones e historias. Los ejemplos de Wonder Workshop responden a pulsaciones, lanzamientos o sacudidas.
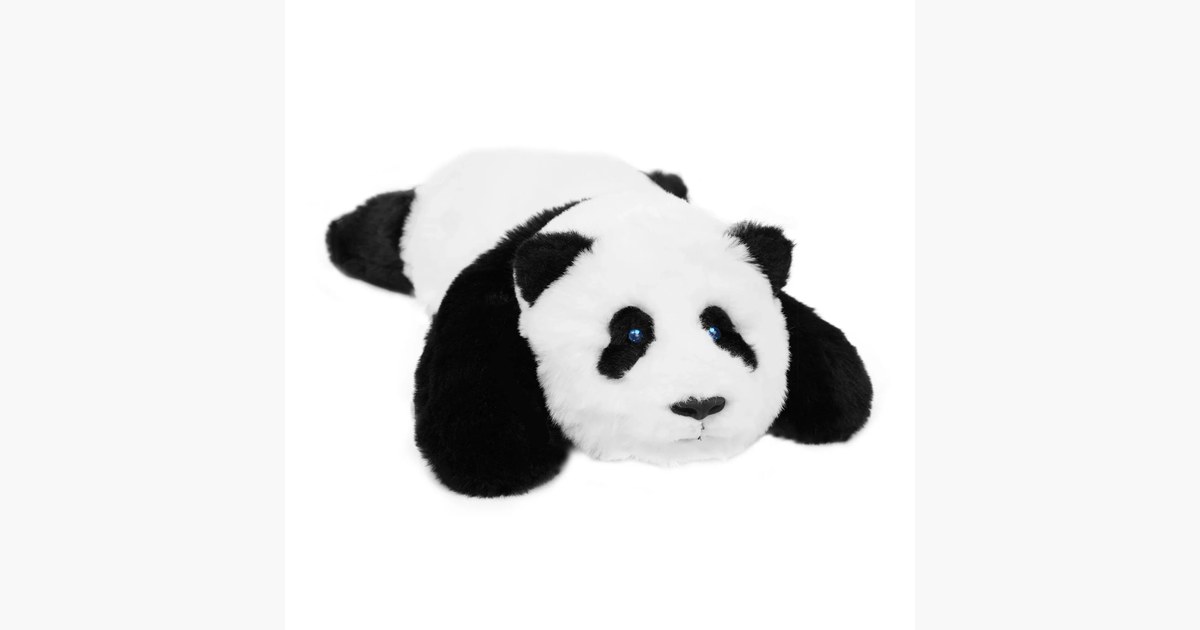
metaPanda: ocho sensores y un abrazo como interfaz del robot
metaPanda responde al contacto y simula un latido. Una mirada a esta mascota de peluche para quien busca interacción física en lugar de una pantalla.
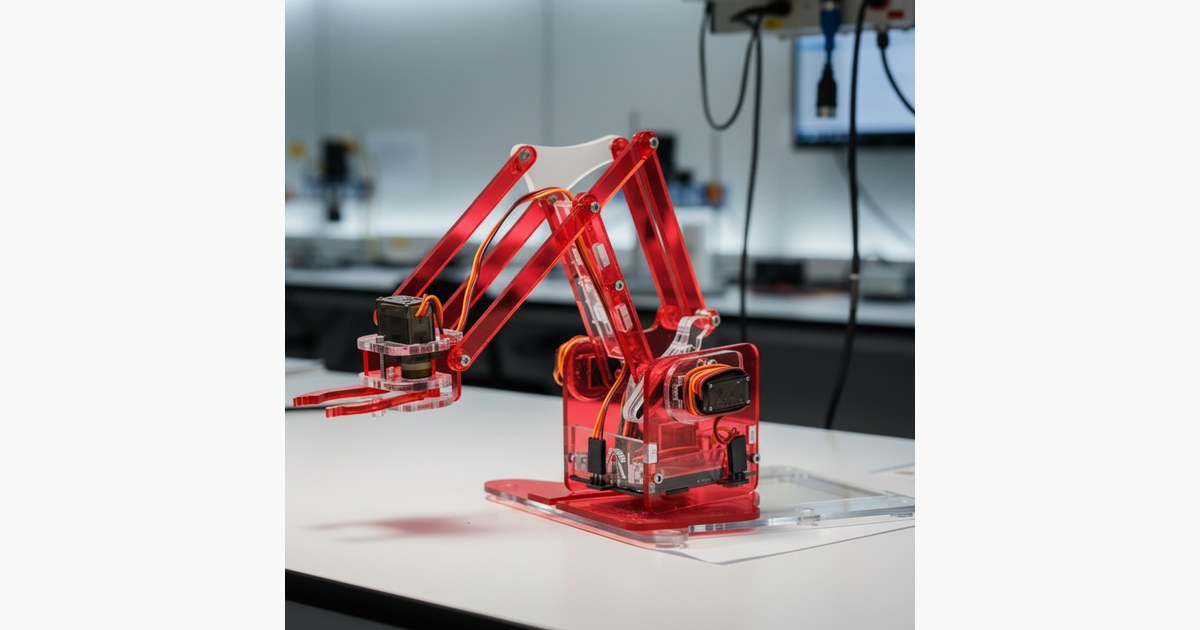
MeArm Maker Kit: qué falta para mover el brazo
MeArm incluye piezas acrílicas y servos, pero necesita controlador y alimentación propios. Qué preparar para pasar del montaje mecánico al primer movimiento.
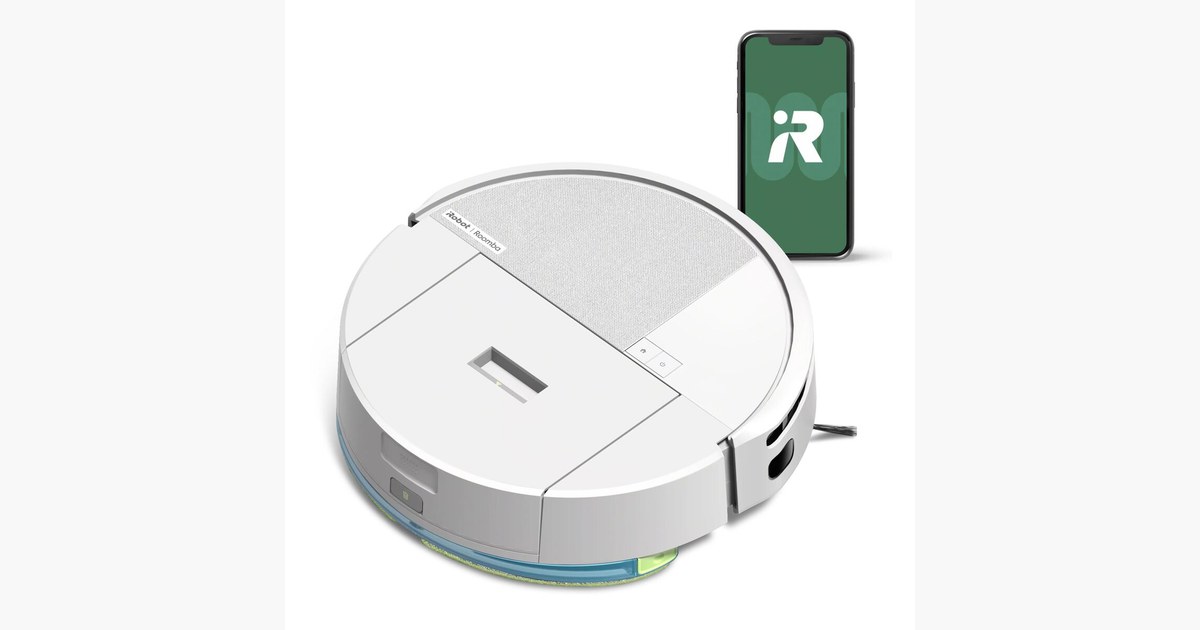
Roomba 205 DustCompactor: dónde guarda la suciedad
El Roomba 205 Combo compacta los residuos dentro del robot para reducir vaciados. Qué significa esa solución frente a una estación de vaciado automático.