
Archivo
Robots domésticos y para el hogar: página 20
Archivo de robots domésticos y para el hogar en robotica.es, página 20 de 43. Noticias y análisis publicados en español.
Página 20 de 43 · 1024 artículos
Artículos de la página 20
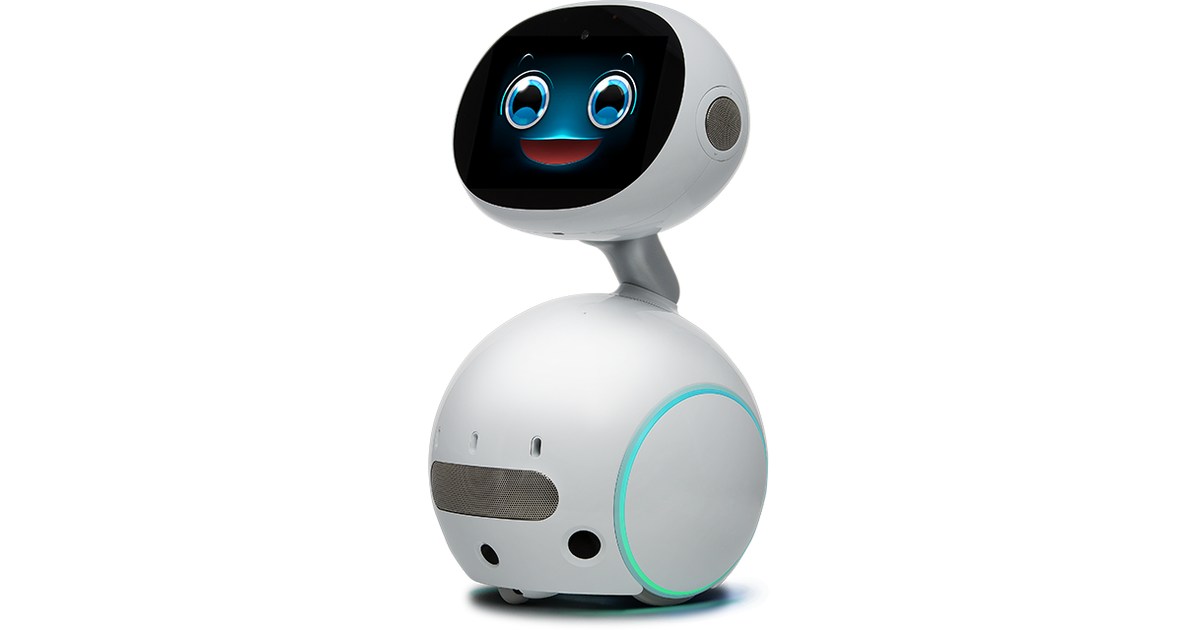
Zenbo Junior: una plataforma educativa con fin de ciclo anunciado
Zenbo Junior ofreció bloques, Python y Java para crear actividades. El aviso EOL de ASUS cambia cómo valorar hoy este modelo histórico.
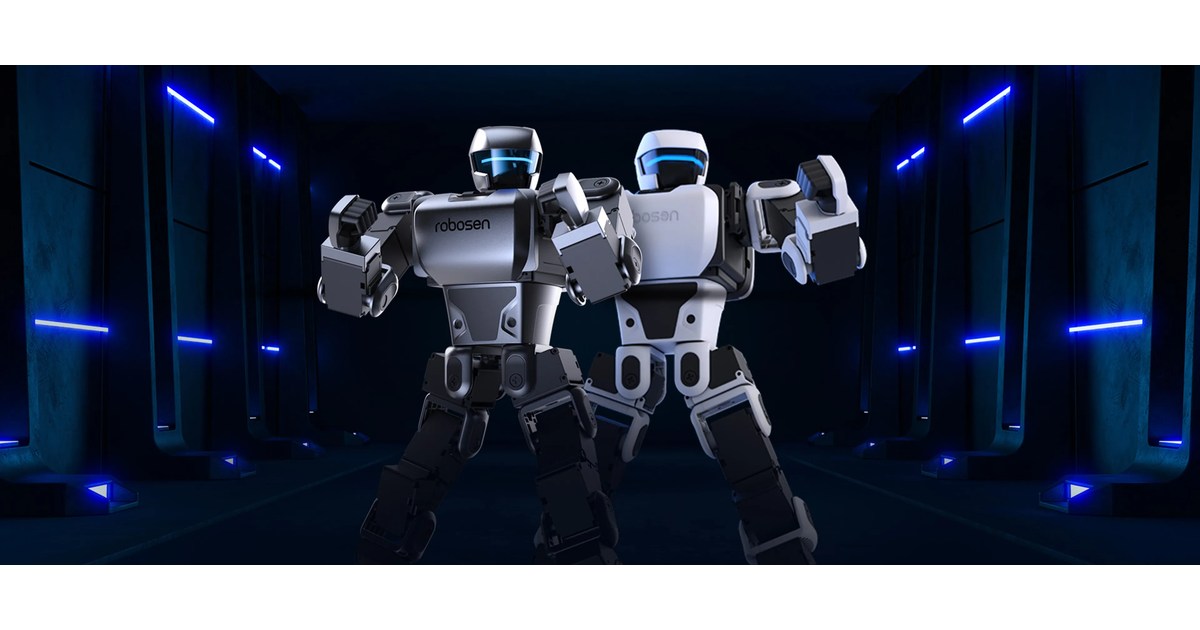
Robosen K1 Pro: un humanoide pequeño para crear coreografías
K1 Pro combina 17 servos con órdenes de voz y programación de movimientos. La calidad mecánica y las herramientas de creación son cuestiones distintas.
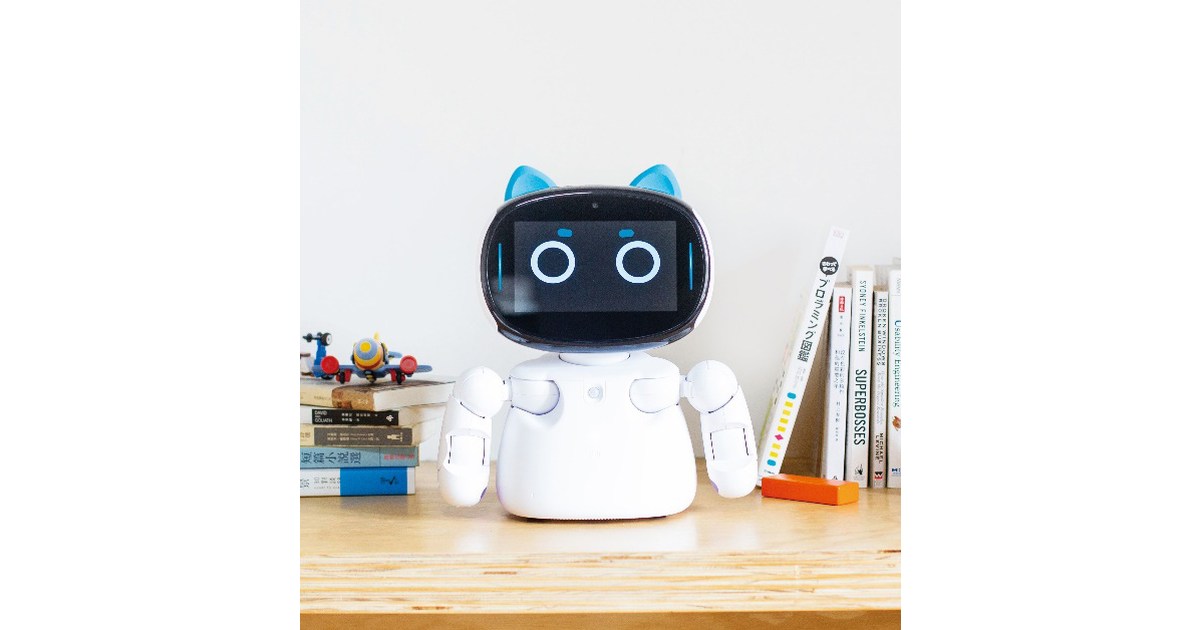
Kebbi Air S: enseñar tareas de casa mediante una actividad robótica
Un estudio utilizó Kebbi Air S para explicar tareas domésticas a preescolares. El robot presenta actividades; no realiza la limpieza por ellos.
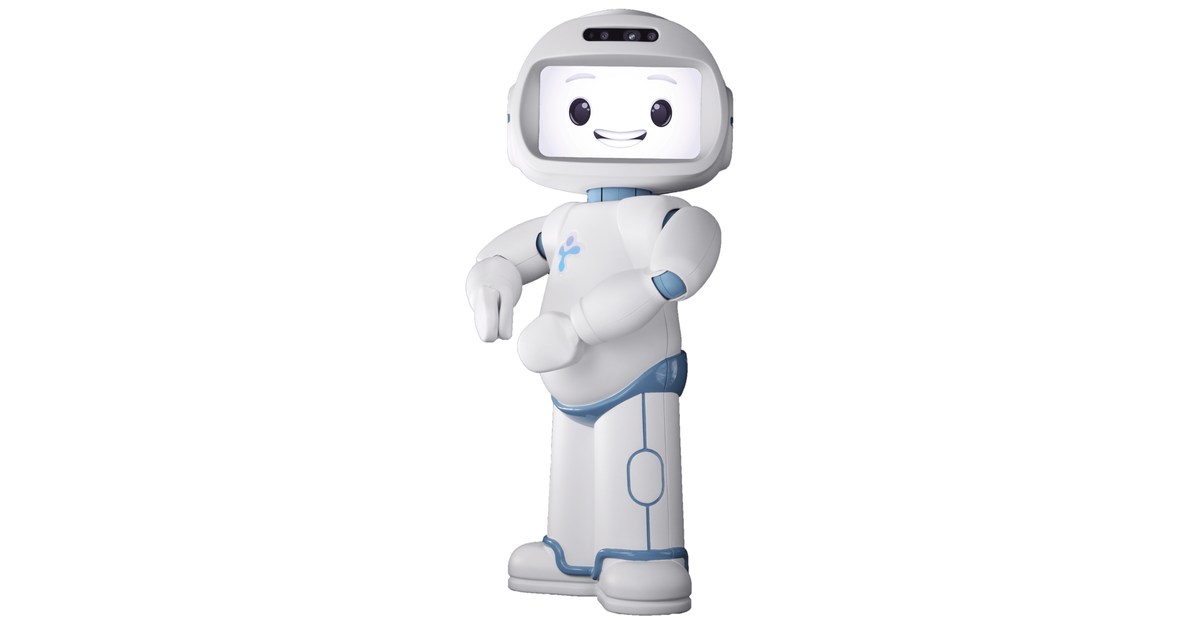
QTrobot: programar una actividad con voz, gestos y expresiones
QTrobot Studio V3 permite preparar actividades locales por bloques. La expresividad física y el procesamiento de voz dependen de la configuración.
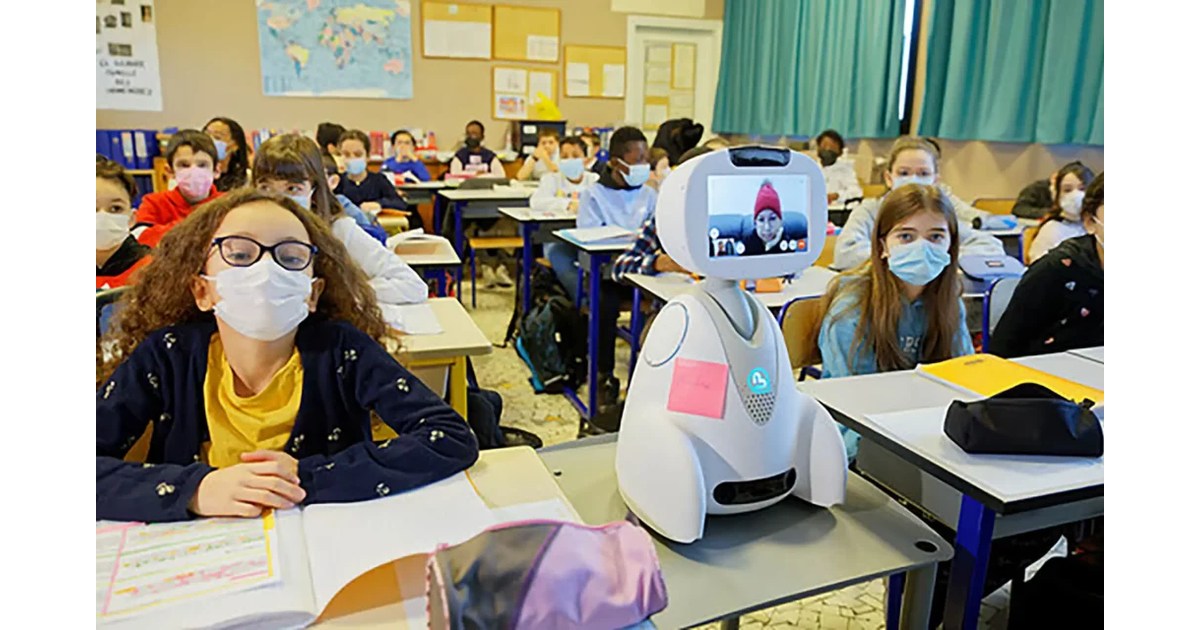
Buddy: una presencia móvil para que un alumno siga en su clase
Buddy combina pantalla y movilidad con aplicaciones de interacción. Su uso en telepresencia escolar depende de una organización concreta.
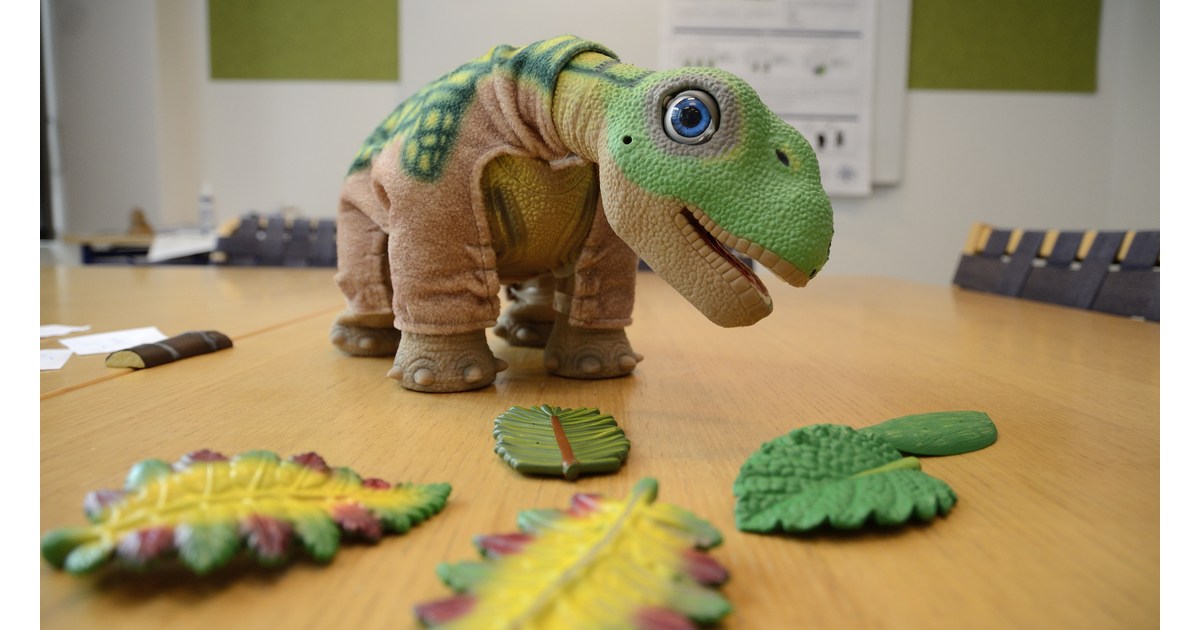
PLEO rb: una mascota que cambia sus respuestas con el tiempo
PLEO rb simula etapas, alimentación y descanso mediante sensores y estados de software. Qué significa cuidar a este dinosaurio robótico.
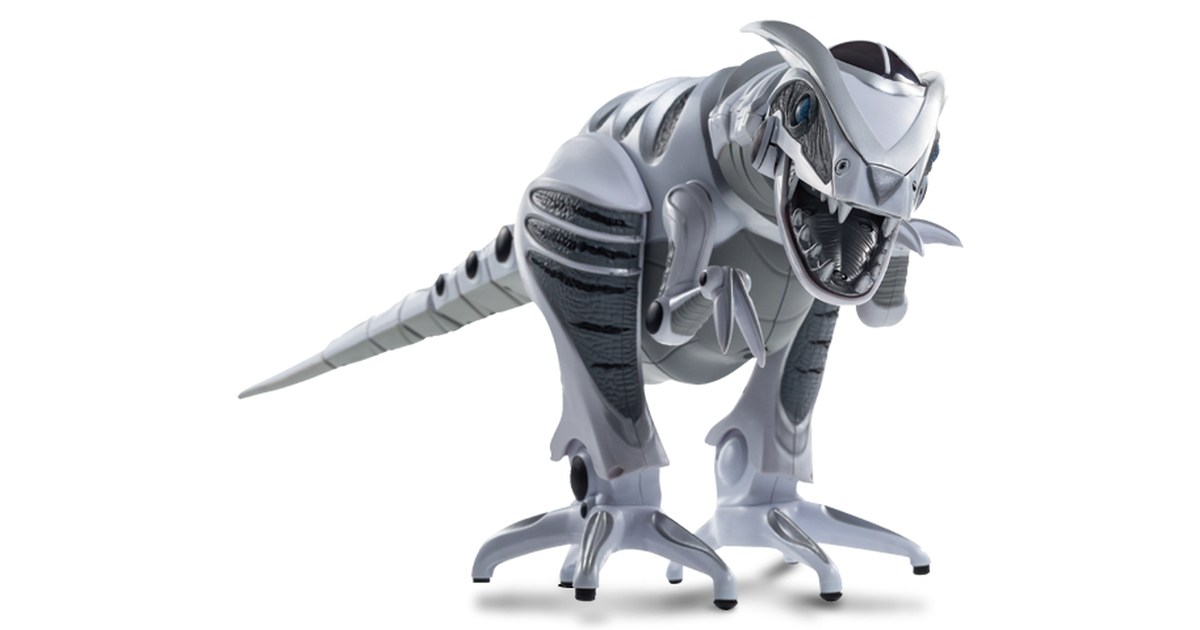
Roboraptor X: un dinosaurio con sensores y tres modos de comportamiento
Roboraptor X reacciona al contacto y al entorno mediante funciones previstas. El mando y sus estados cambian el juego con este dinosaurio.
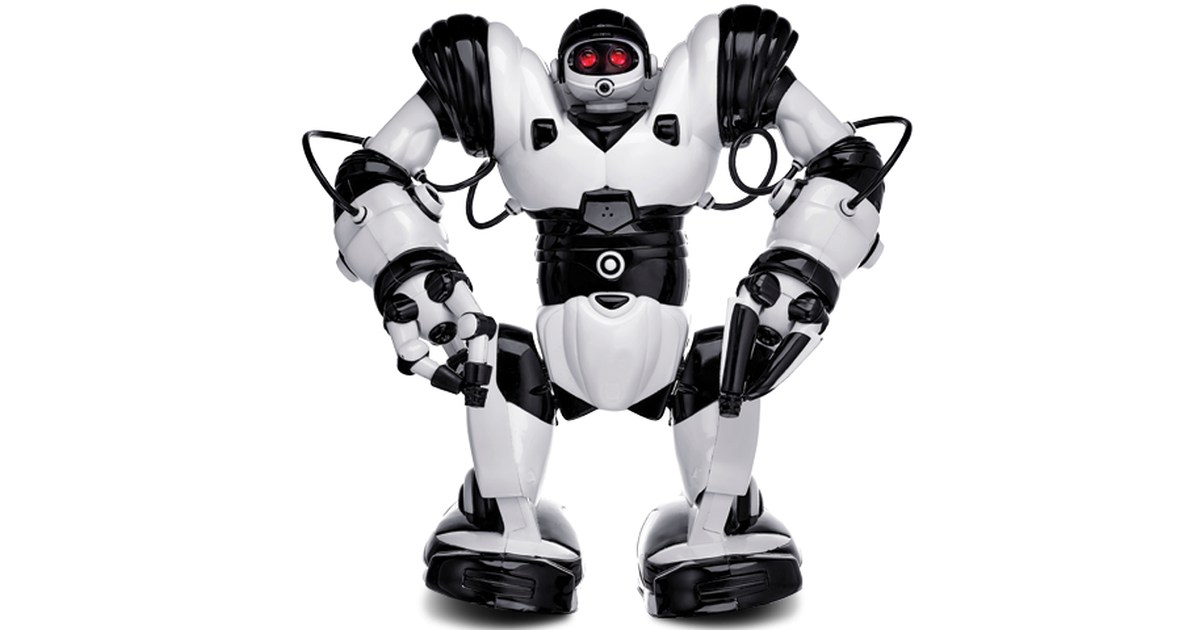
Robosapien X: mover un humanoide mediante órdenes y secuencias
Robosapien X conserva controles físicos y añade un accesorio para teléfonos. Sus funciones ayudan a entender la robótica de secuencias.
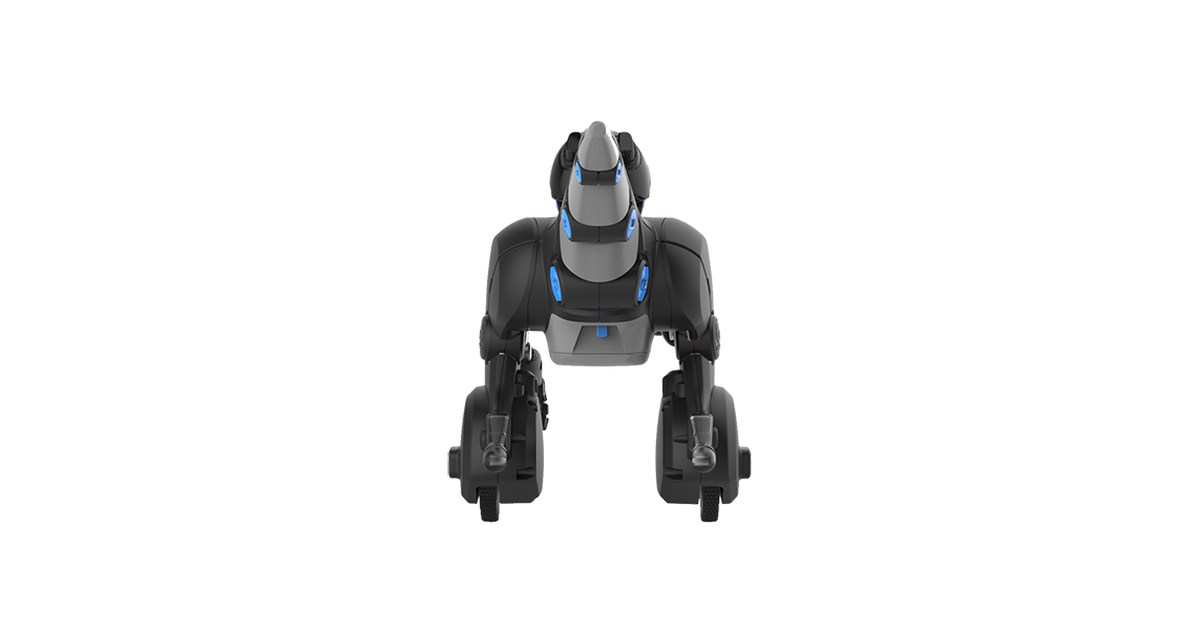
Miposaur: un dinosaurio de dos ruedas con una pelota de juego
Miposaur combina equilibrio, gestos y TrackBall. Sus juegos dependen del accesorio y de modos previstos, además de una aplicación histórica.
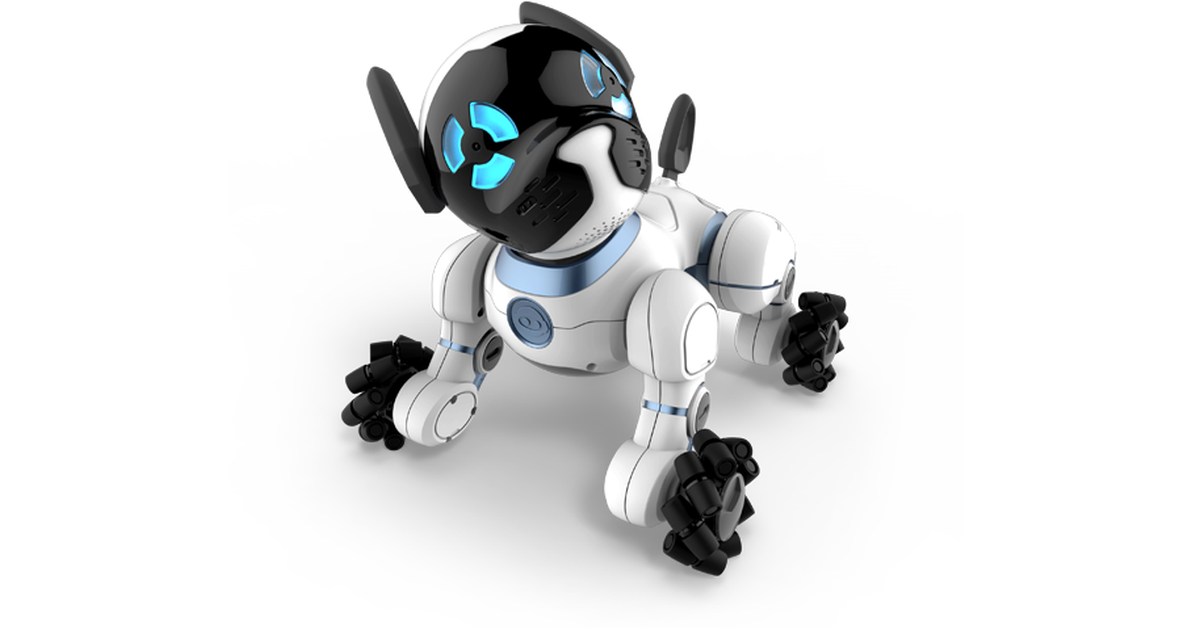
CHiP: el perro robot que sigue una pulsera y juega con su pelota
CHiP se mueve con ruedas y utiliza accesorios para seguirte, jugar y recargarse. Qué hace esta mascota de WowWee y qué revisar hoy.
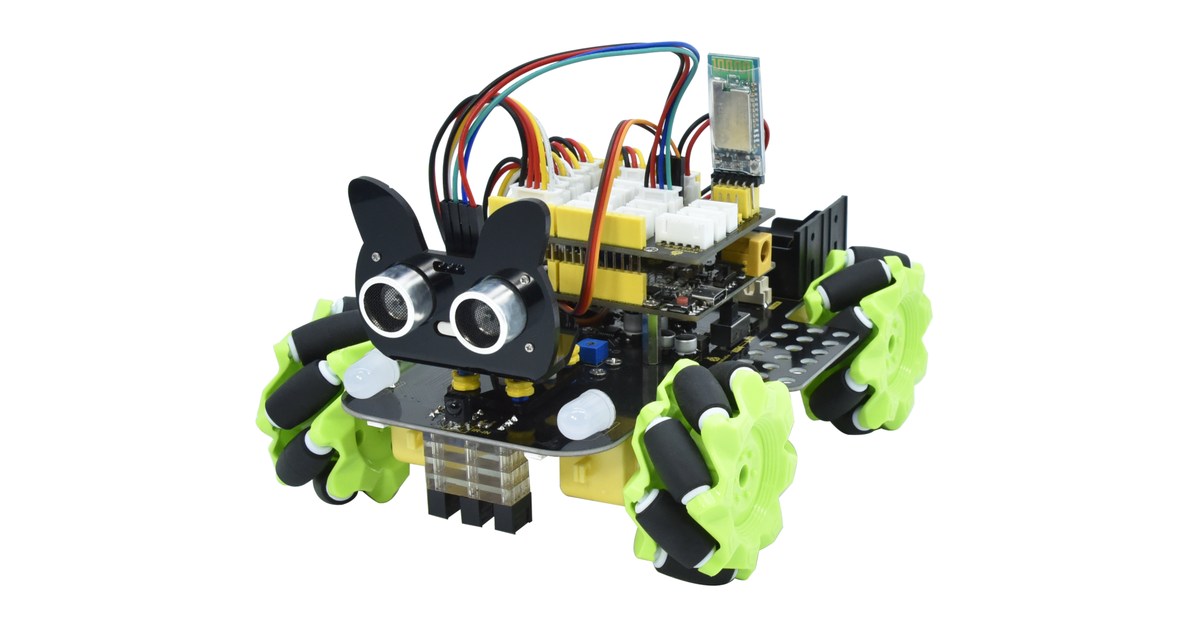
Keyestudio KS0551: aprender por qué un robot puede desplazarse de lado
Las cuatro ruedas mecanum del KS0551 permiten combinar movimientos. El montaje ofrece ejercicios de motores, línea y distancia con Arduino.
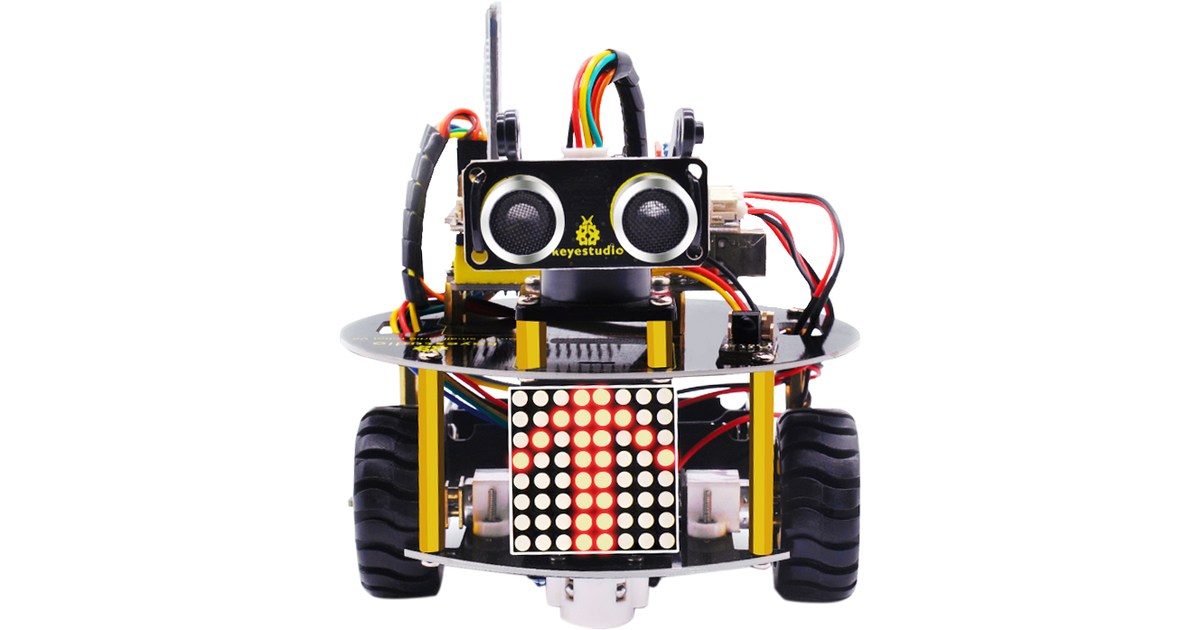
Little Turtle V3: qué aprende un coche cuando gira su sensor de distancia
El KS0464 combina dos ruedas, servo y ultrasonidos. Explorar varias direcciones permite entender una regla de evitación sin confundirla con un mapa.
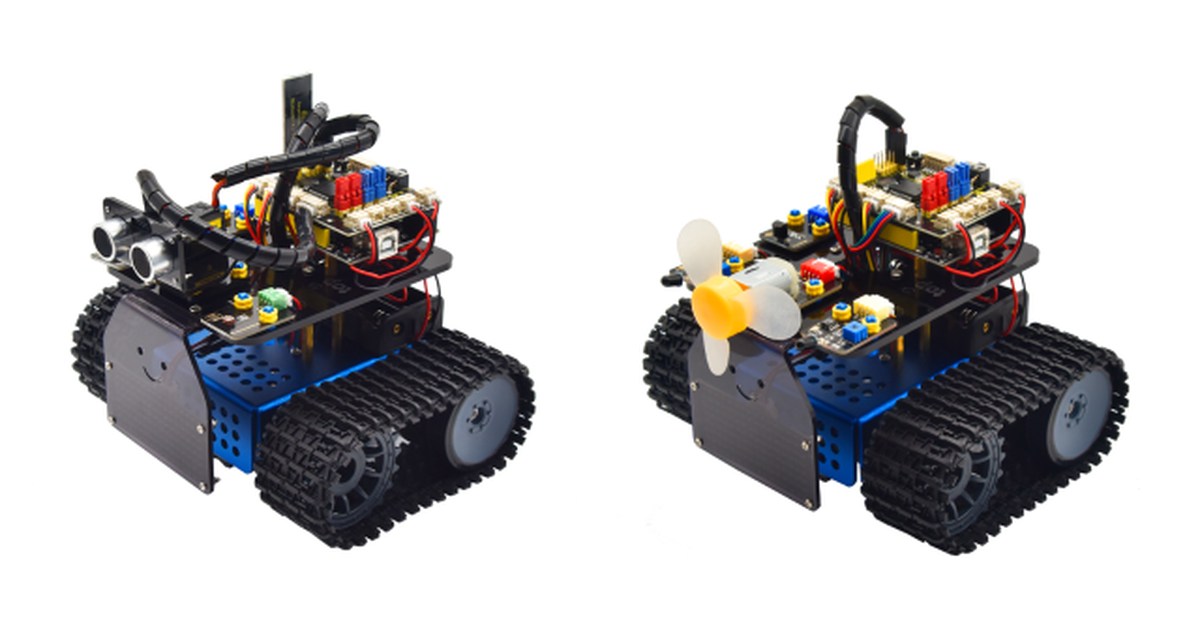
Mini Tank V3: aprender a comparar sensores mientras se controlan dos orugas
El KS0526 de Keyestudio reúne orugas, sensores y matriz LED. Una actividad con luz permite separar lectura, decisión y movimiento.
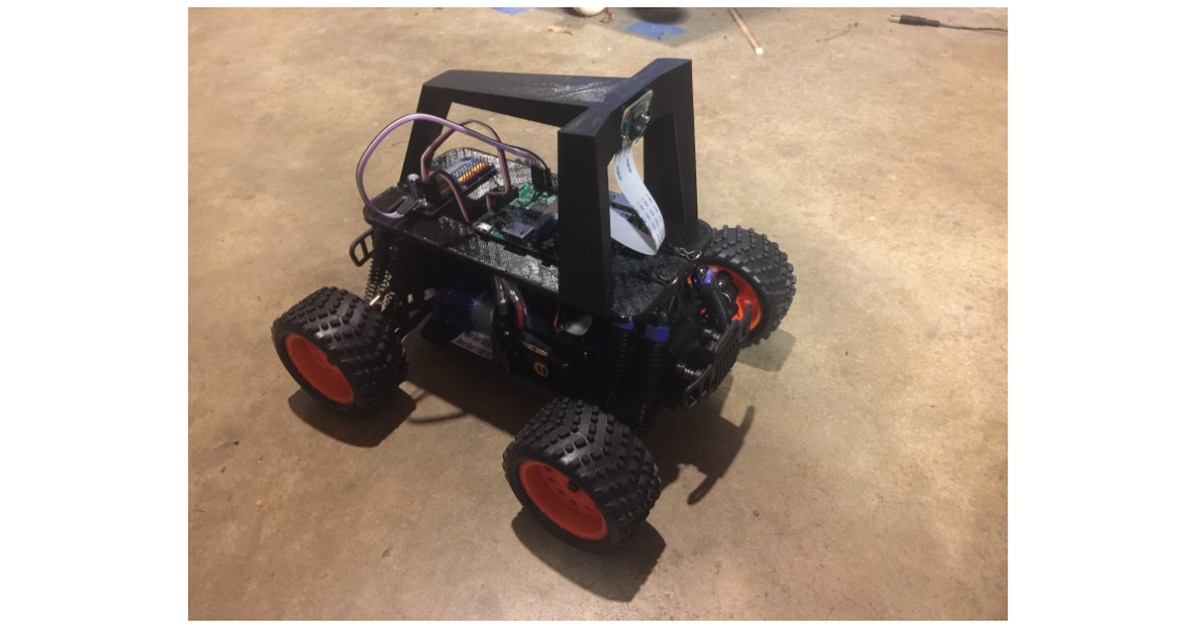
DonkeyCar: enseñar a un coche pequeño con tus propias vueltas
DonkeyCar convierte un vehículo de radiocontrol en una plataforma de aprendizaje. La cámara y los datos de conducción forman parte del proyecto.
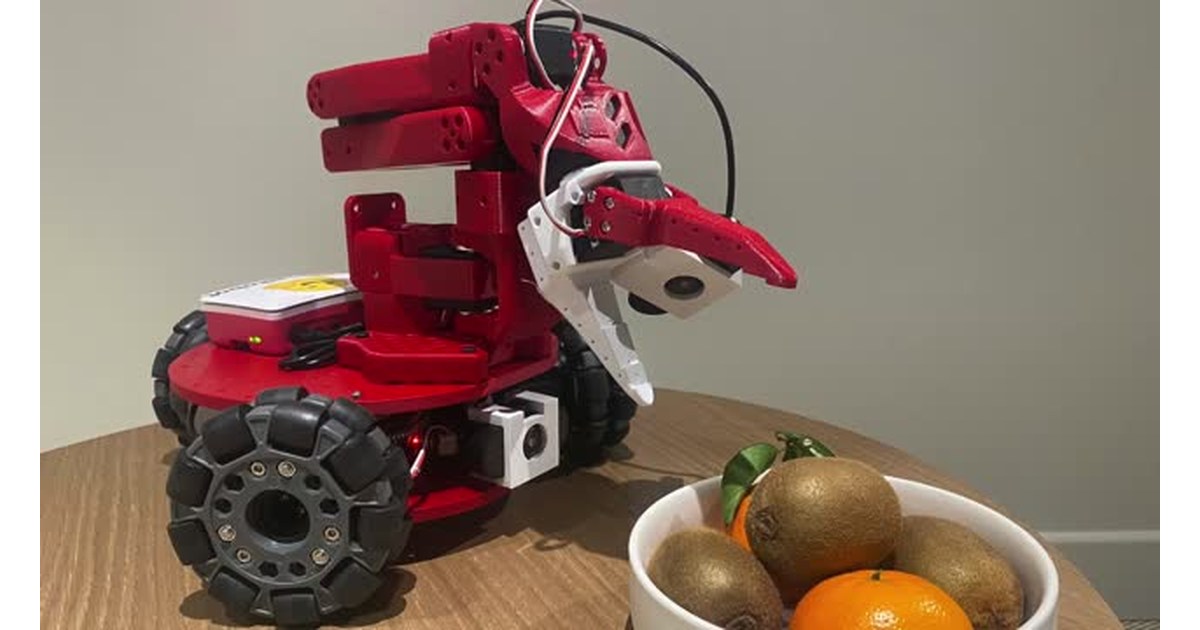
LeKiwi: un brazo sobre tres ruedas para aprender manipulación móvil
LeKiwi combina una base omnidireccional con un brazo y cámaras. Desplazar el robot, teleoperarlo y entrenarlo son trabajos distintos.
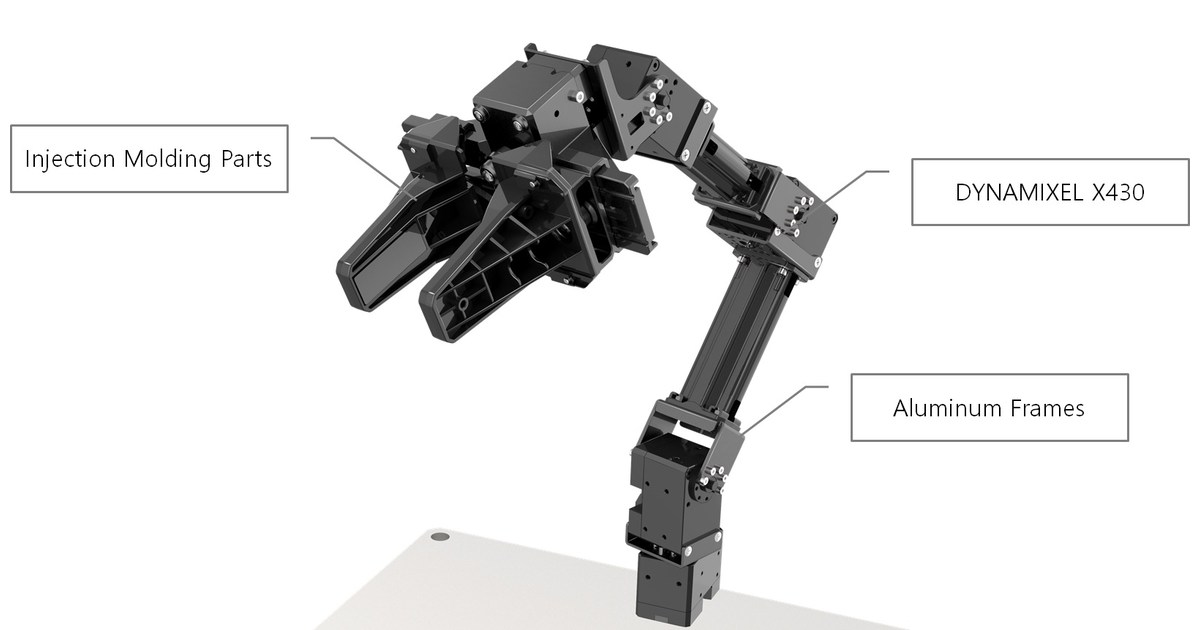
OpenMANIPULATOR-X: estudiar cómo un brazo alcanza una posición
El brazo abierto de ROBOTIS combina cuatro articulaciones y pinza. El alcance físico y la planificación de movimientos son partes diferentes del proyecto.
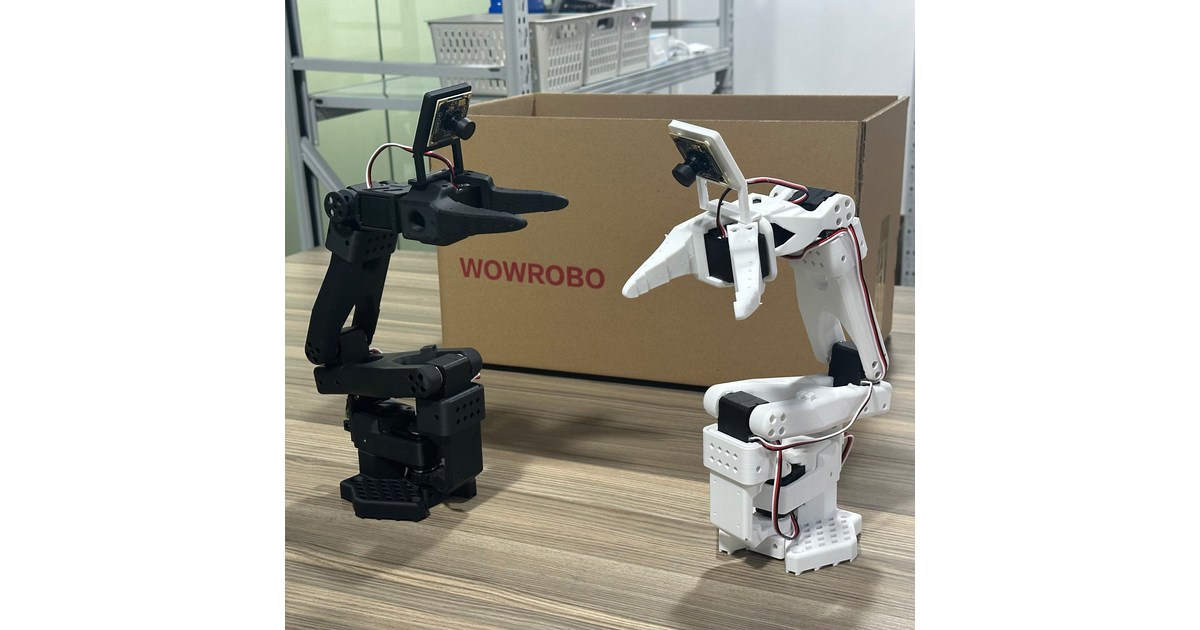
SO-100: por qué dos brazos deben calibrarse antes de imitarse
SO-100 utiliza un brazo líder y otro seguidor para teleoperación y recogida de datos. Montaje, calibración y aprendizaje son pasos distintos.
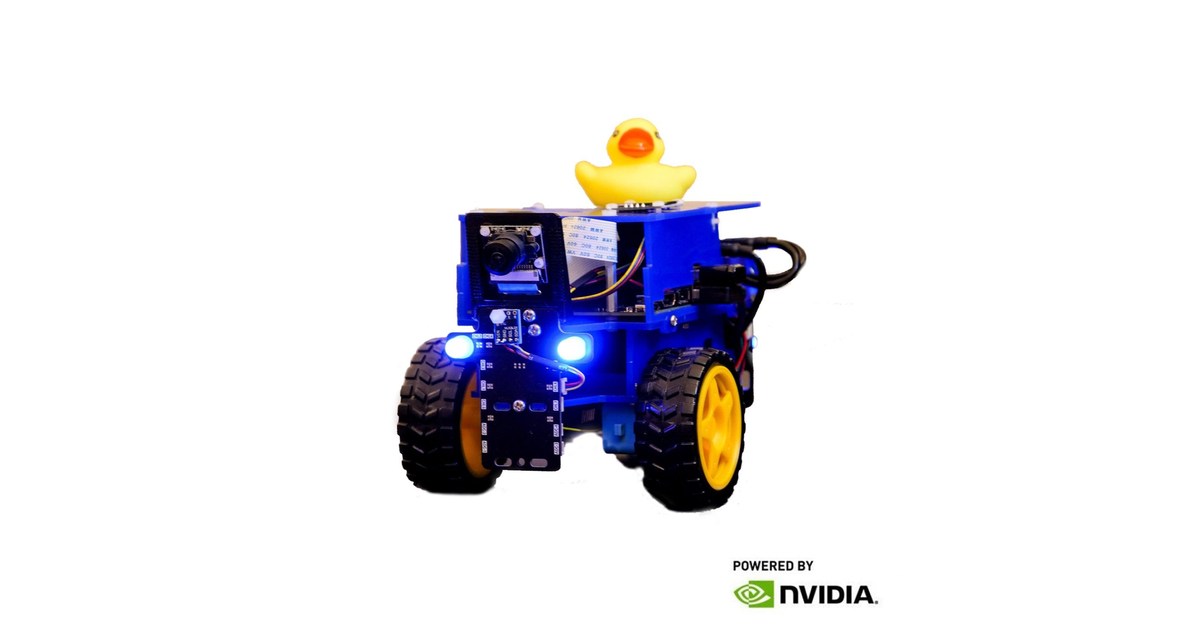
Duckiebot DB21-J: aprender conducción autónoma en una ciudad de maqueta
Duckiebot combina ruedas, cámara y Jetson Nano con ejercicios de percepción y control. La pista y la configuración del kit importan.
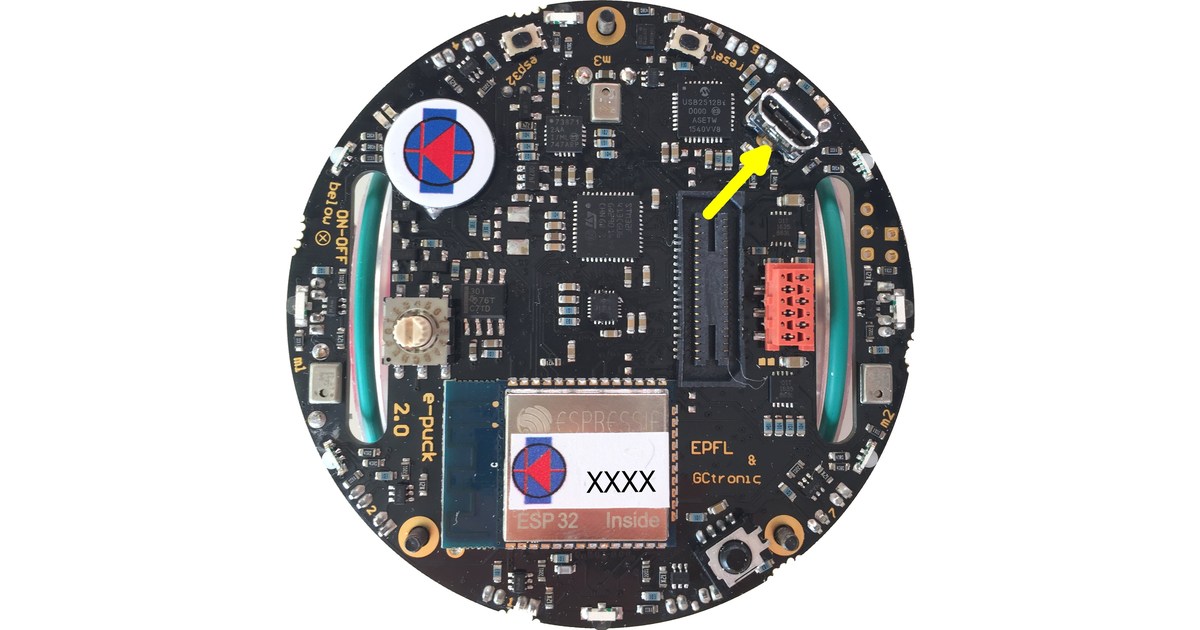
e-puck2: un robot de siete centímetros para experimentar con sensores y control
e-puck2 reúne cámara, micrófonos, proximidad y dos ruedas en una plataforma compacta de docencia e investigación.
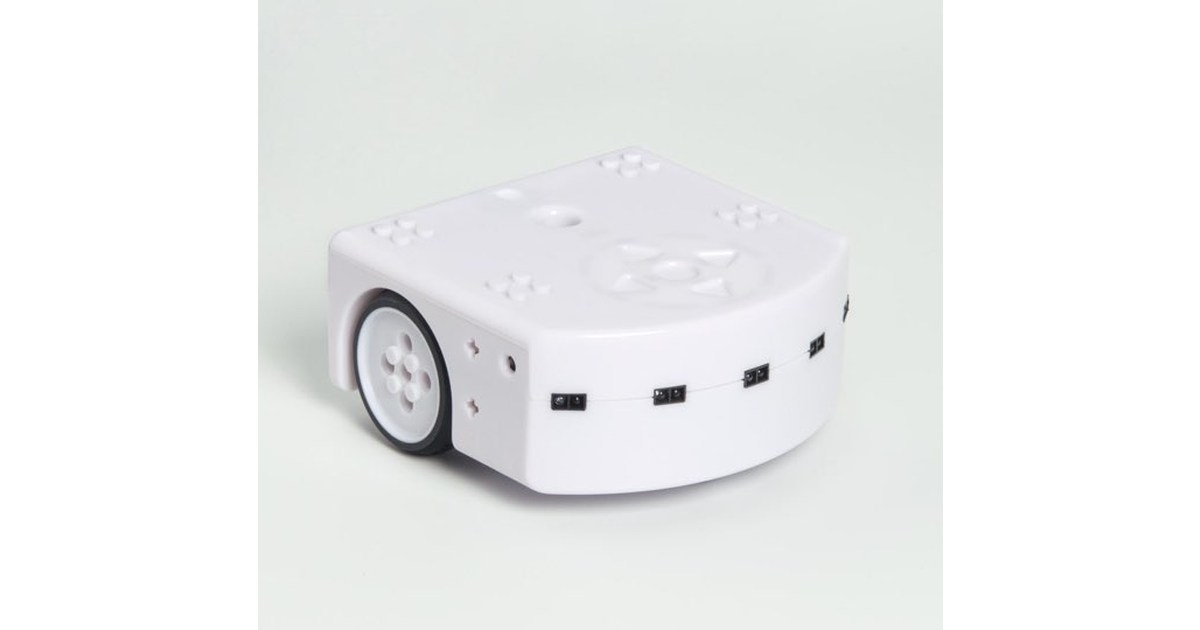
Thymio II: entender los sensores antes de escribir el primer programa
Thymio II llega montado y ofrece comportamientos asociados a colores. Sus luces permiten relacionar una detección con una acción.
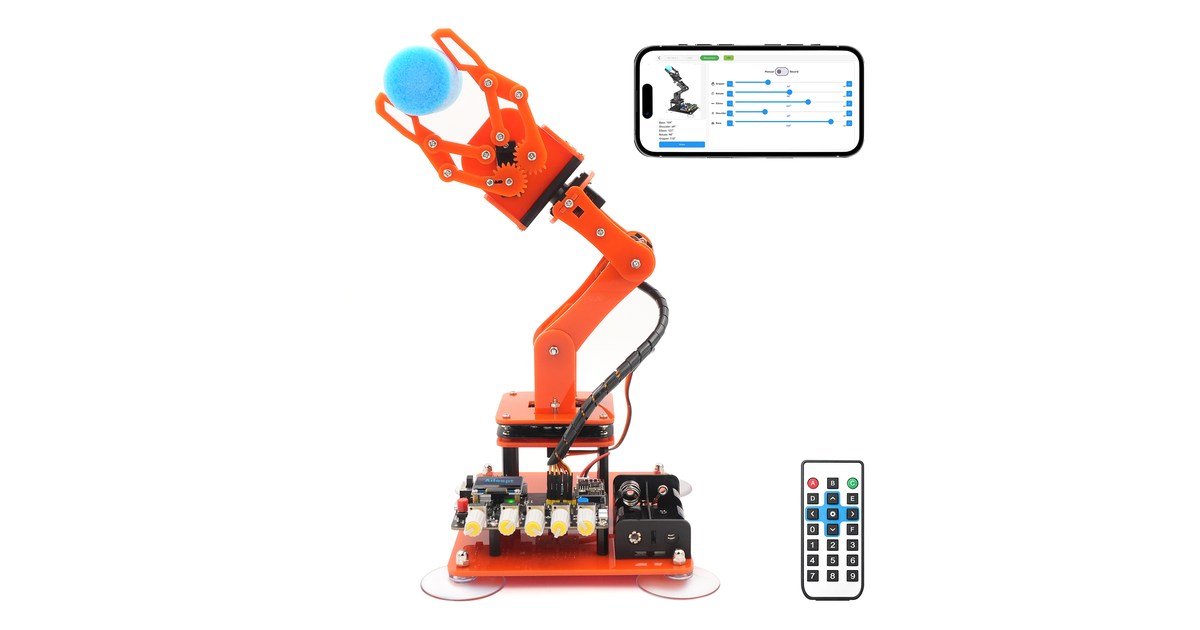
Adeept 5-DOF V5: pasar del mando a una secuencia programada del brazo
El brazo educativo V5 incorpora pinza, WiFi y mando infrarrojo. Qué cambia al repetir movimientos y qué queda fuera del kit.
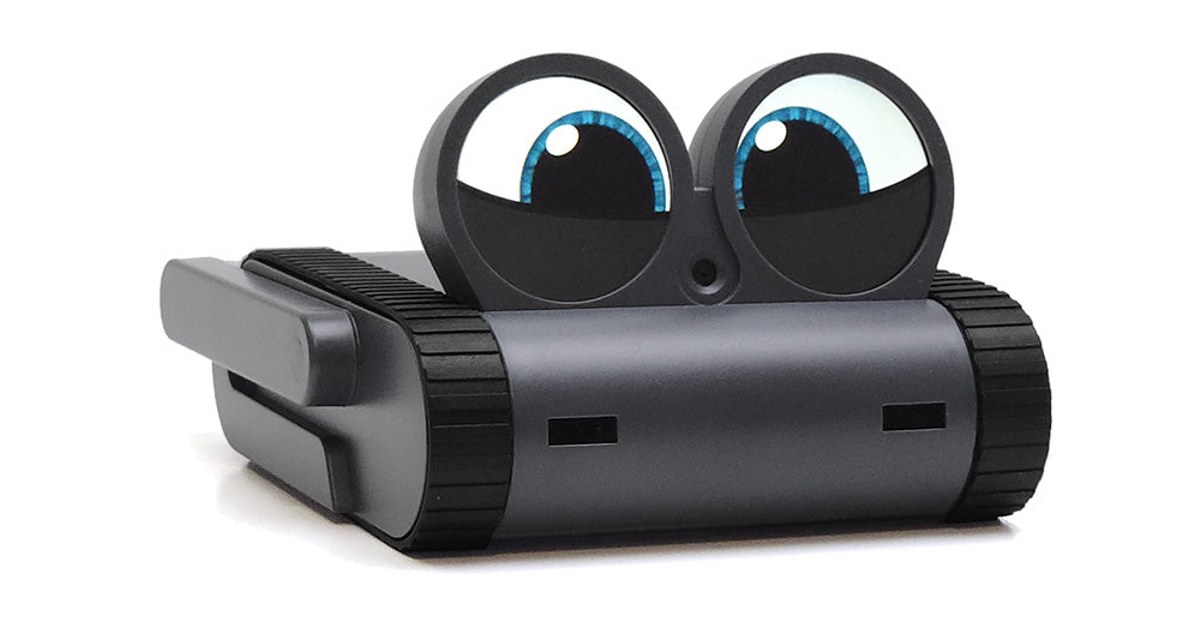
Doly con una IA propia: quién controla el robot y su voz
Doly permite crear una aplicación de IA con su SDK. Qué ocurre con el programa original, cómo preparar el audio y qué comprobar antes de mover el robot.
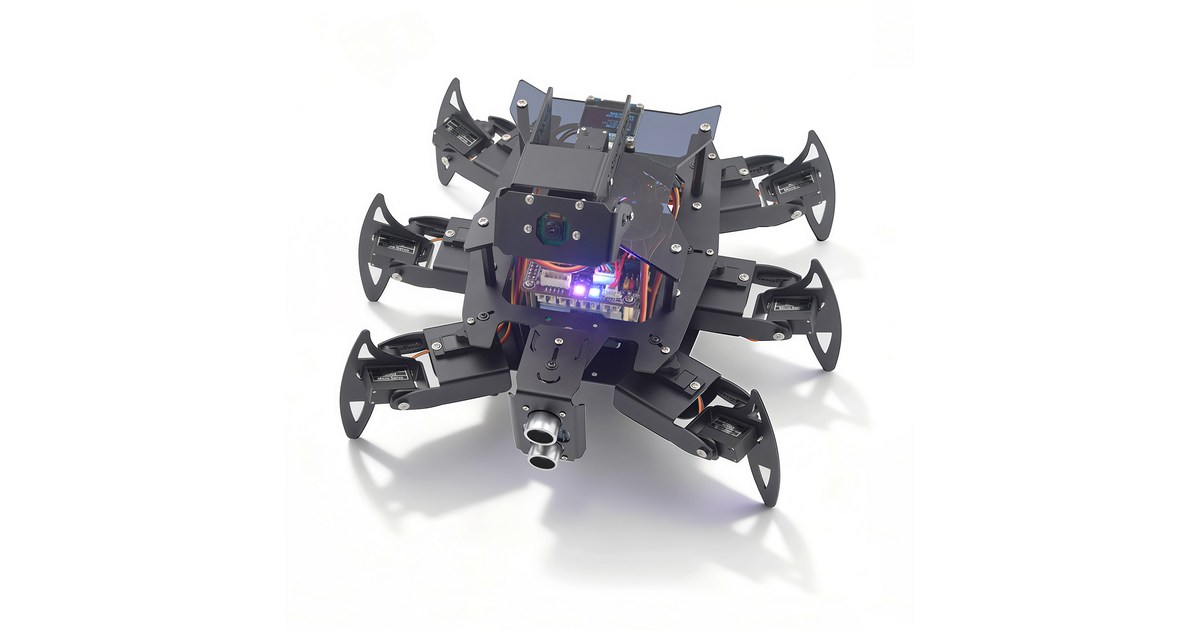
RaspClaws Metal: coordinar seis patas en un kit para Raspberry Pi
El hexápodo RaspClaws Metal combina servos, cámara y sensor inercial. Su marcha es una secuencia programada que se aprende montando y probando.
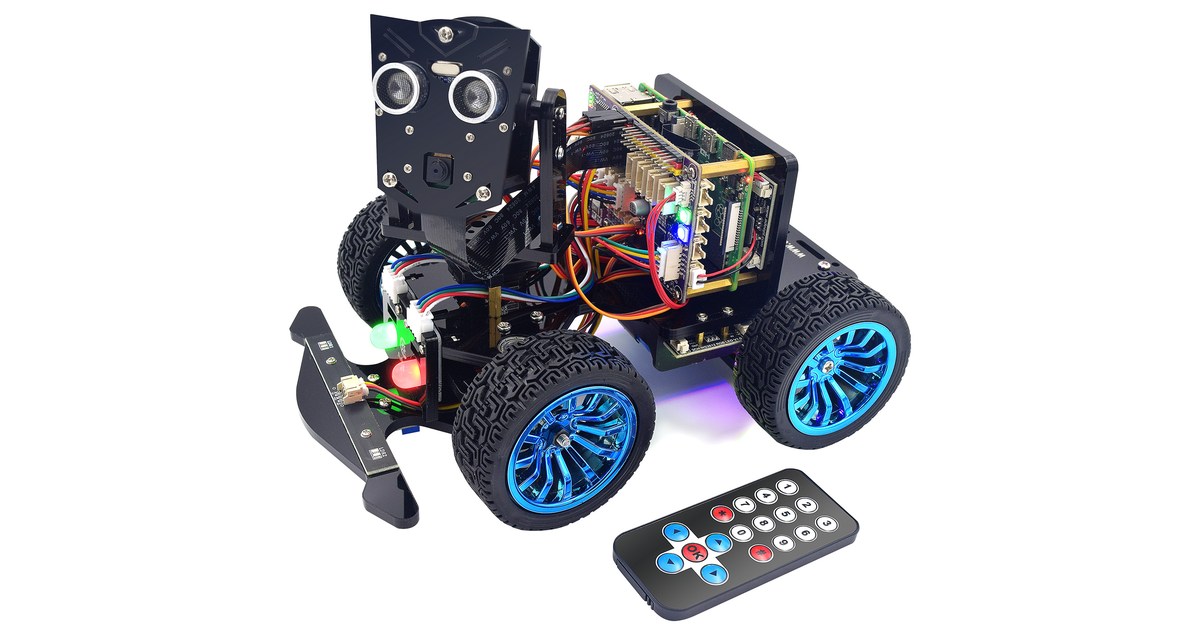
PiCar-B Mars Rover: un laboratorio de sensores con nombre de explorador
El PiCar-B de Adeept combina cámara, sensores y control por Raspberry Pi. Su nombre Mars Rover describe un kit de aprendizaje terrestre.