
Archivo
Robots domésticos y para el hogar: página 19
Archivo de robots domésticos y para el hogar en robotica.es, página 19 de 43. Noticias y análisis publicados en español.
Página 19 de 43 · 1024 artículos
Artículos de la página 19
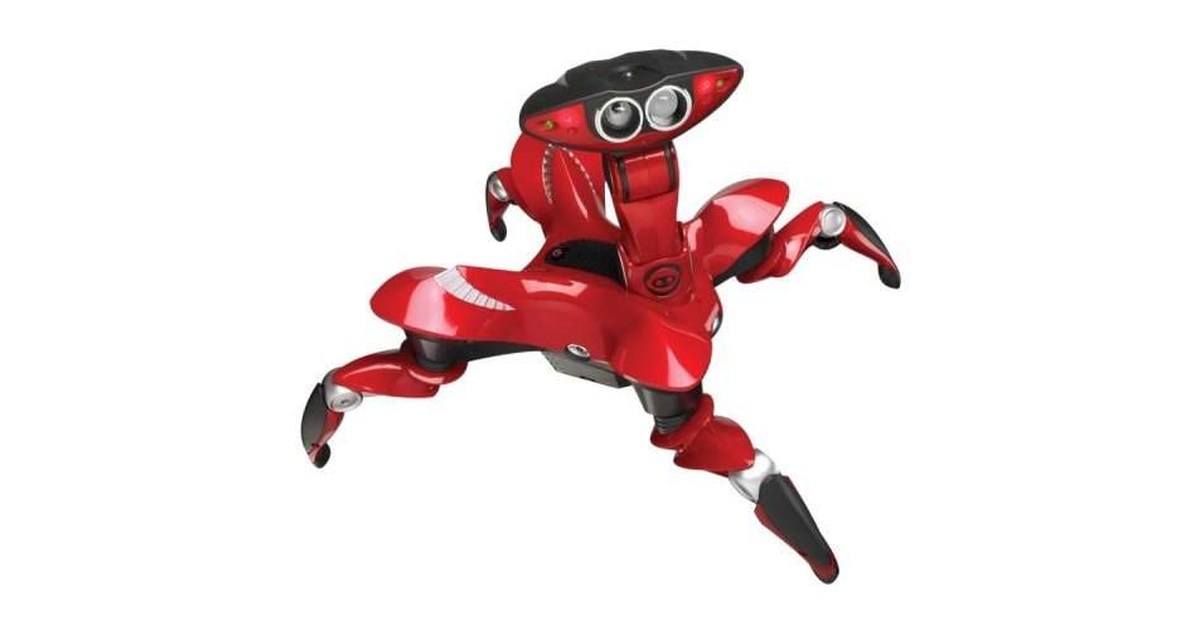
Roboquad: cuatro patas y tres ajustes para cambiar un comportamiento
El juguete de WowWee permite ajustar actividad, agresividad y percepción, además de grabar órdenes. Su interés está en observar cómo cambian respuestas predefinidas.
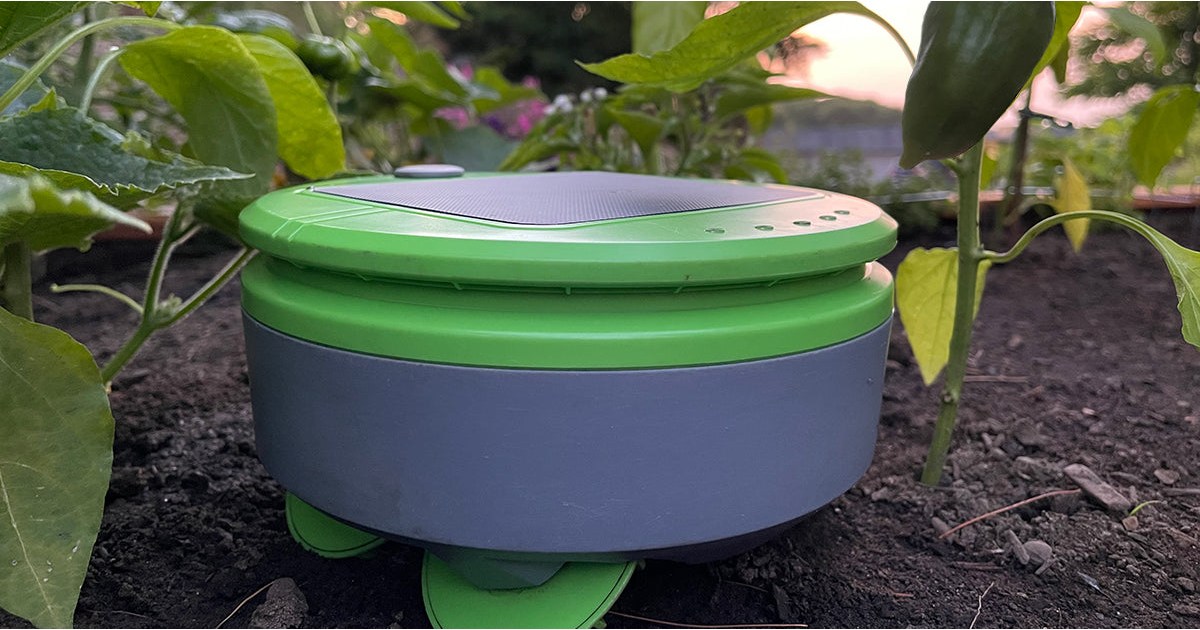
Tertill: el robot desherbador necesita que prepares el huerto para él
Tertill corta brotes pequeños y se recarga al sol. Las barreras, los protectores de plantas y las experiencias de durabilidad son esenciales para valorar su propuesta.
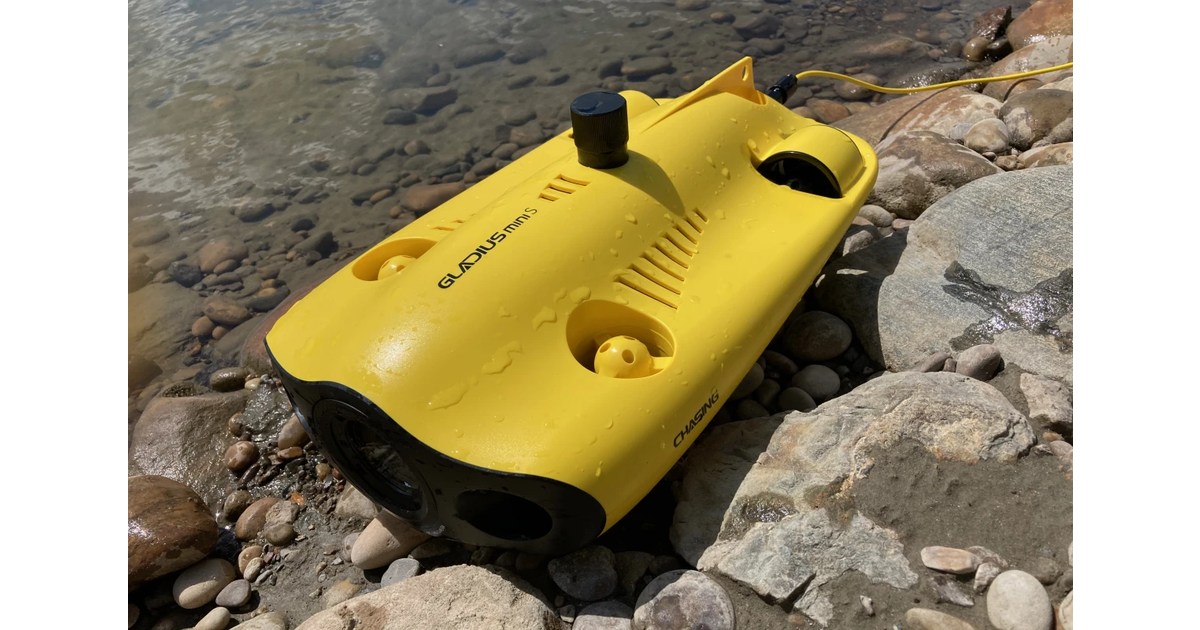
GLADIUS MINI S: una cámara que se mueve bajo el agua, con el cable siempre presente
El pequeño ROV de CHASING combina vídeo 4K y propulsores para explorar bajo el agua. Una prueba de uso ayuda a entender sus límites frente al fondo y la corriente.
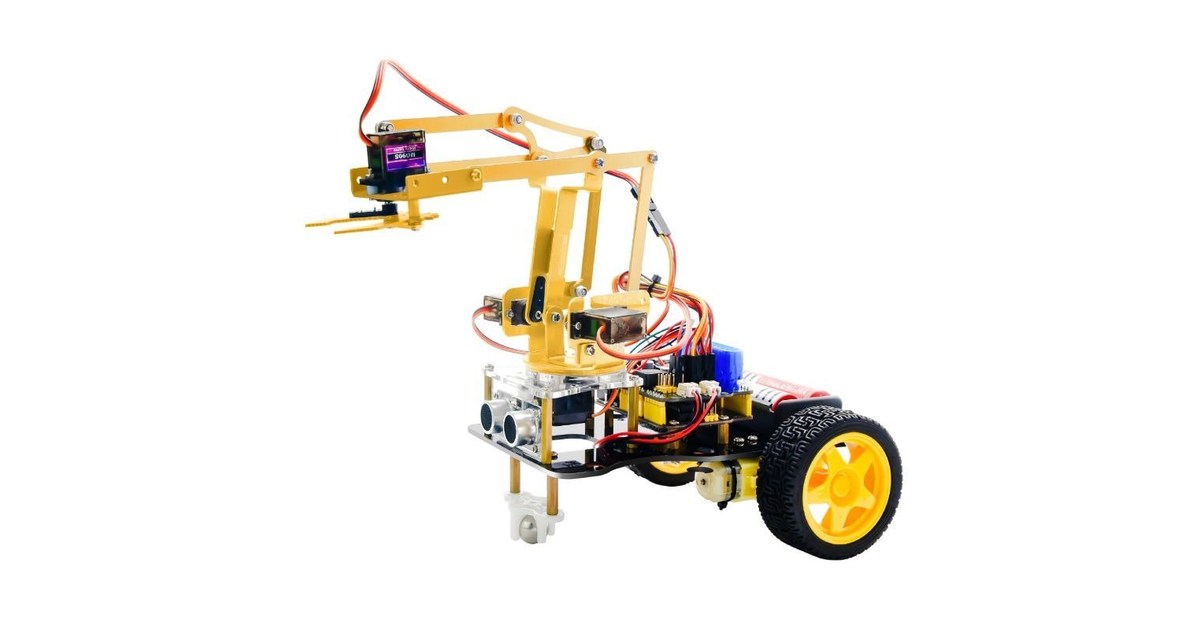
KS0520: llevar un brazo robótico sobre una base móvil cambia la secuencia
El kit KS0520 combina dos ruedas motrices y un brazo de cuatro servos. Desplazarse y manipular son tareas distintas que el programa debe coordinar.
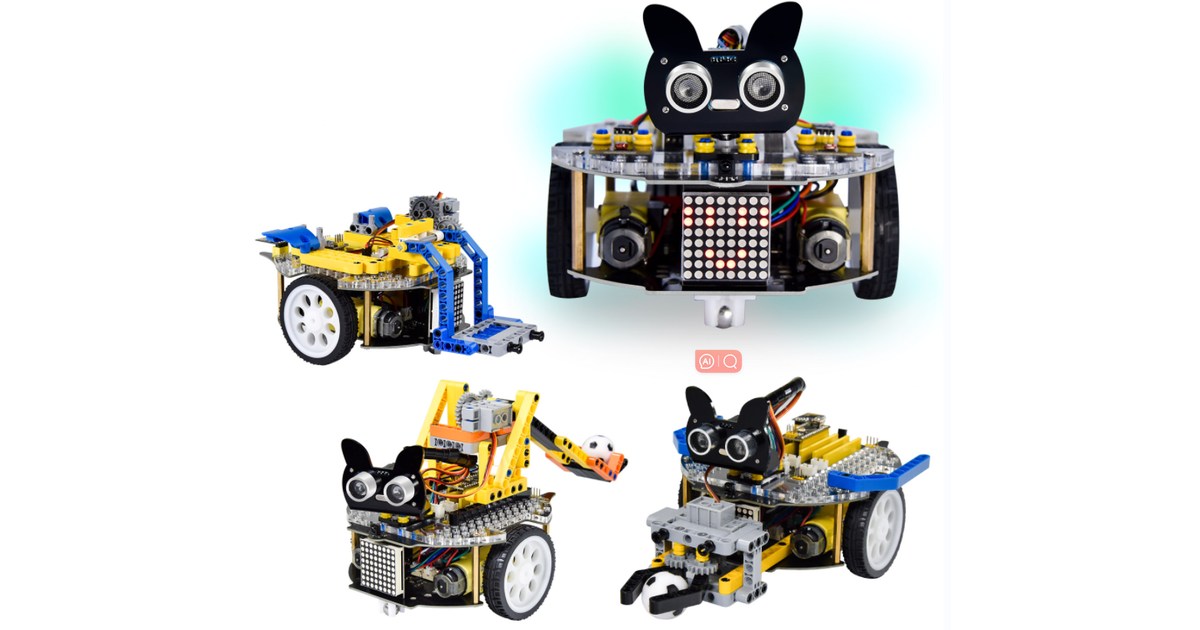
Beetlebot: tres montajes para investigar el mismo sistema de control
Beetlebot KS0543 combina una base con sensores y piezas de construcción. Cambiar entre sus montajes requiere elegir el programa y los actuadores adecuados.
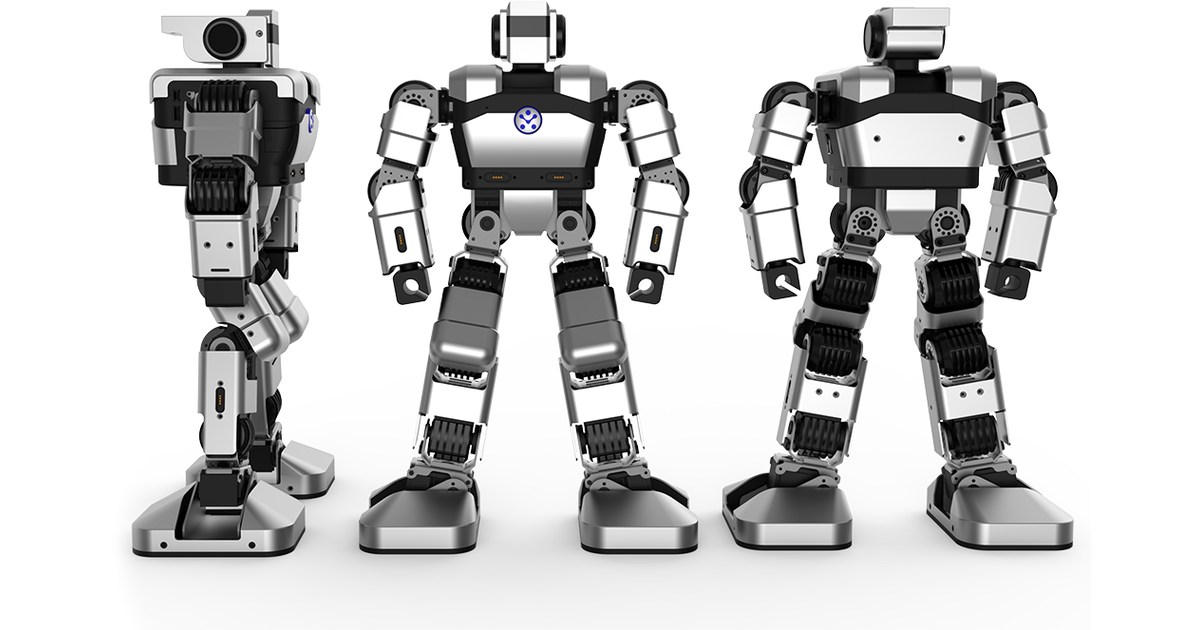
Yanshee: un humanoide pequeño para separar movimiento y programación
Yanshee combina un cuerpo articulado y un ordenador Raspberry Pi. Un taller de Carnegie Mellon lo utilizó con ROS y un mando de PlayStation.
Ringo: un robot pequeño para convertir la luz en comportamiento
Ringo combina sensores, motores y luces RGB con ejemplos Arduino. Observar la lectura antes de moverlo ayuda a entender cómo se construye una reacción.
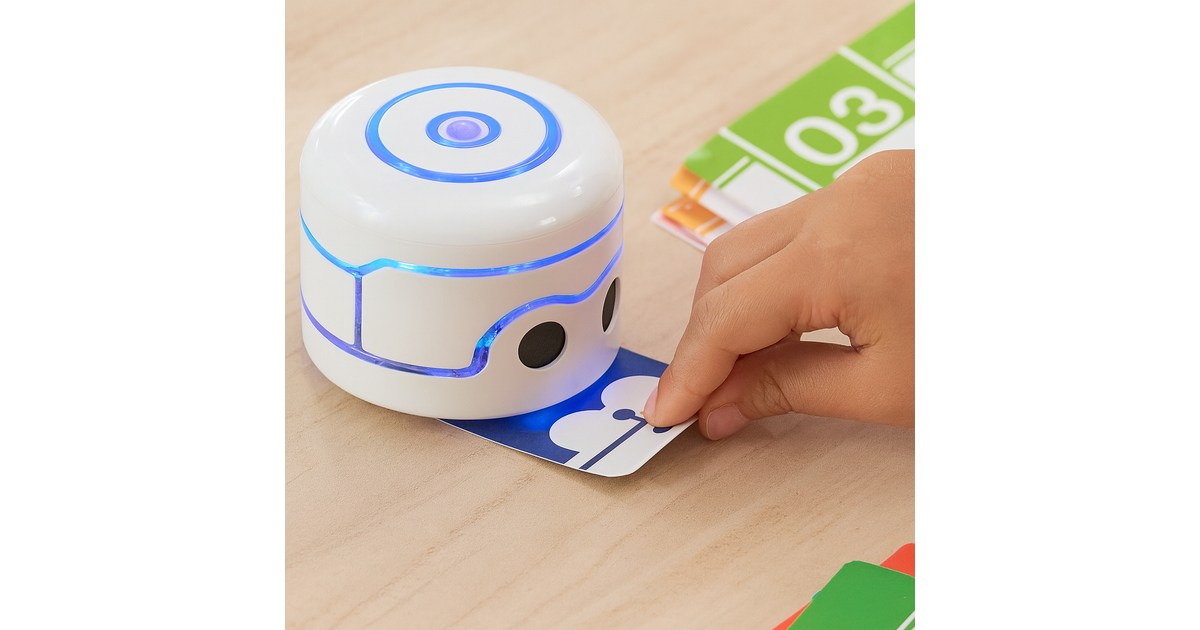
Kamibot Pi: conectar un programa con luces, sonido y movimiento
Kamibot Pi aparece en recursos de programación por bloques y Python. Un curso de Hanyang organiza actividades de luces, melodías y dibujo.
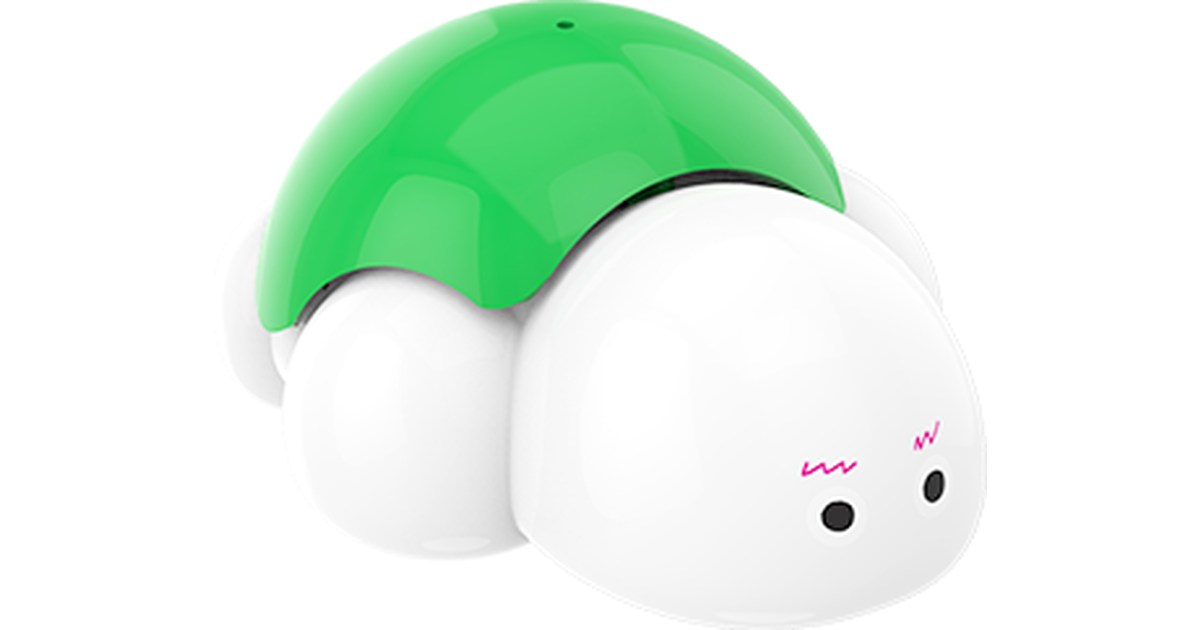
Turtle: el color del recorrido también puede ser una instrucción
Turtle combina actividades sin ordenador y programación conectada. Calibrar su sensor ayuda a distinguir un problema de lectura de un error en la secuencia.
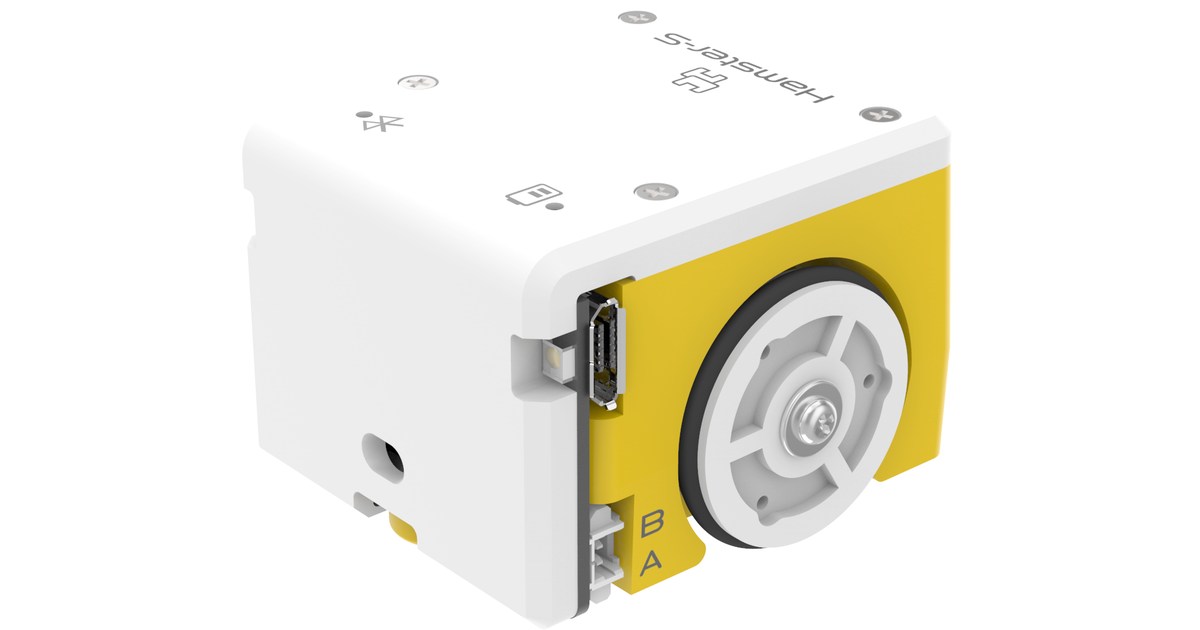
Hamster S: el emparejamiento también forma parte de programar un robot
Hamster S se conecta a herramientas como Entry mediante software y un dongle. Identificar cada pareja ayuda a preparar actividades con varias unidades.
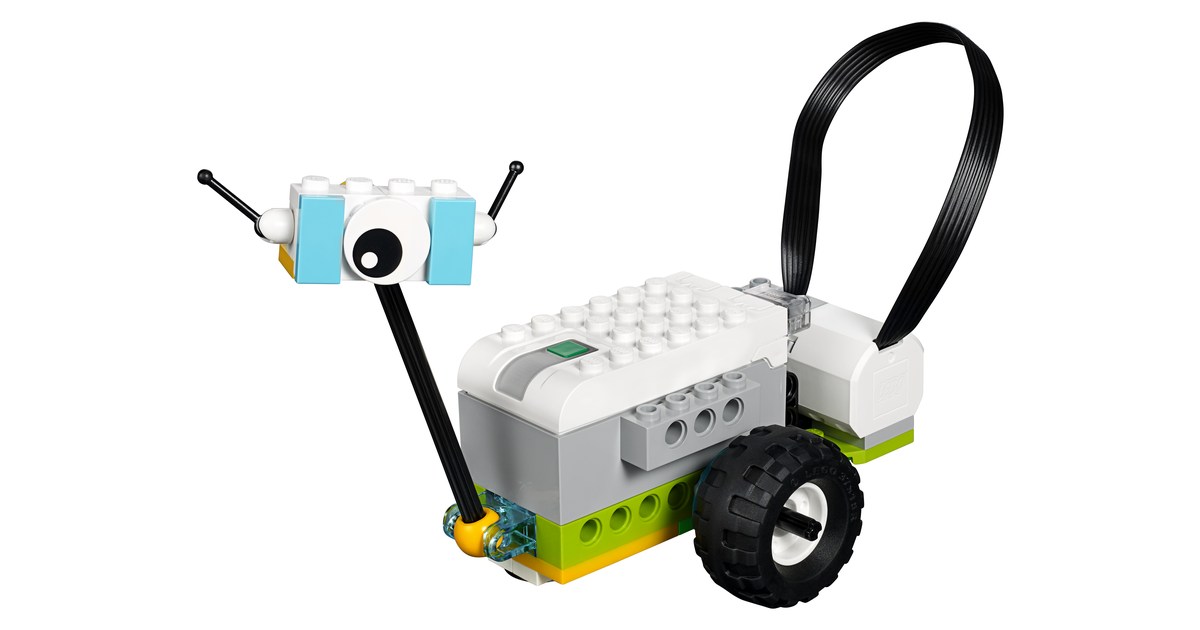
WeDo 2.0 y Milo: cuando una lectura de sensor cambia el movimiento
WeDo 2.0 permite construir Milo y otros mecanismos alrededor de un SmartHub. Sus conexiones y bloques se diferencian de la primera generación WeDo.
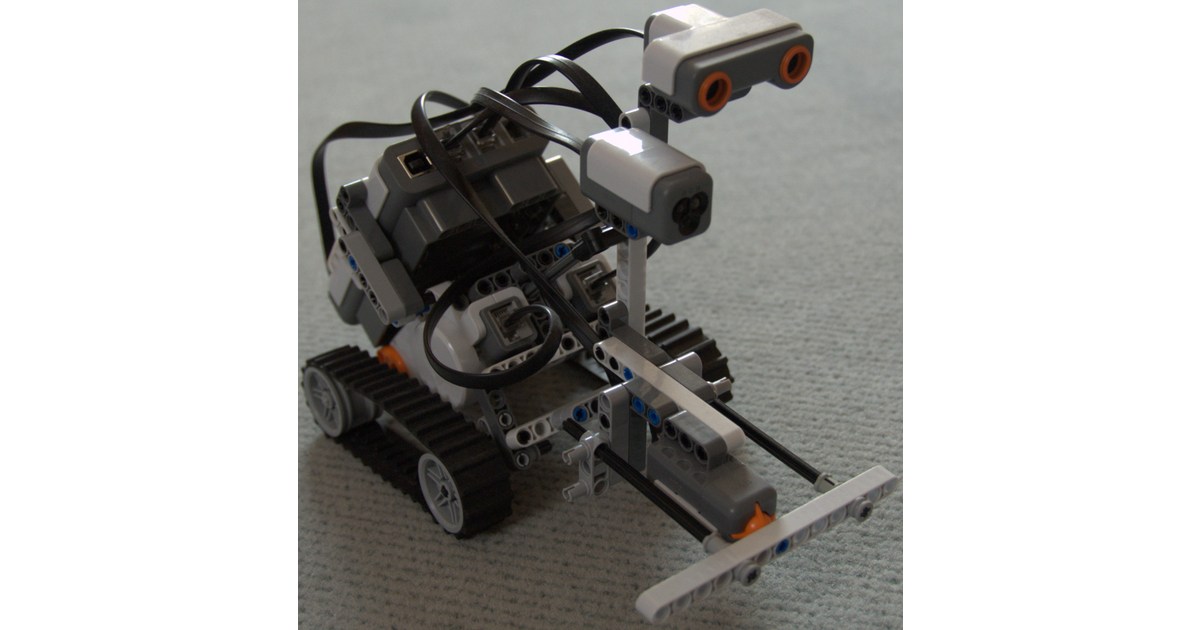
LEGO NXT 2.0: un robot de construcción con una ruta propia para Java
NXT 2.0 conserva manuales de montaje y herramientas comunitarias como leJOS NXJ. Es una generación distinta de EV3 y de Robot Inventor.
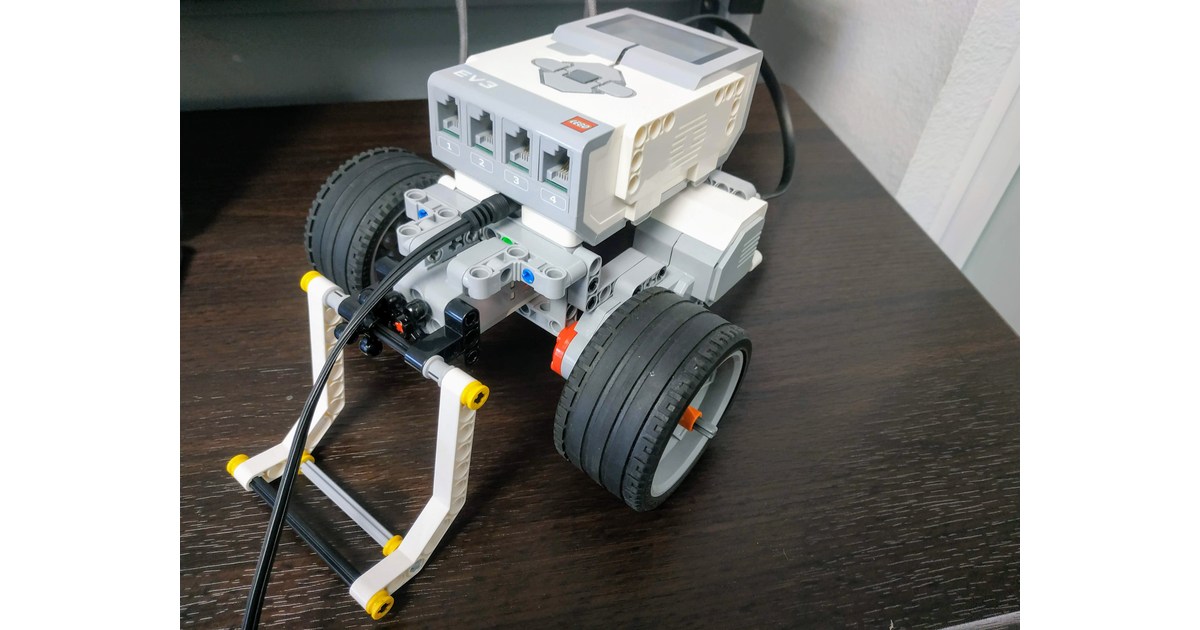
LEGO EV3: qué comprobar antes de recuperar el kit y programar en Python
EV3 sigue teniendo documentación para construir y programar robots. La retirada del producto y las versiones de software cambian cómo preparar una unidad.
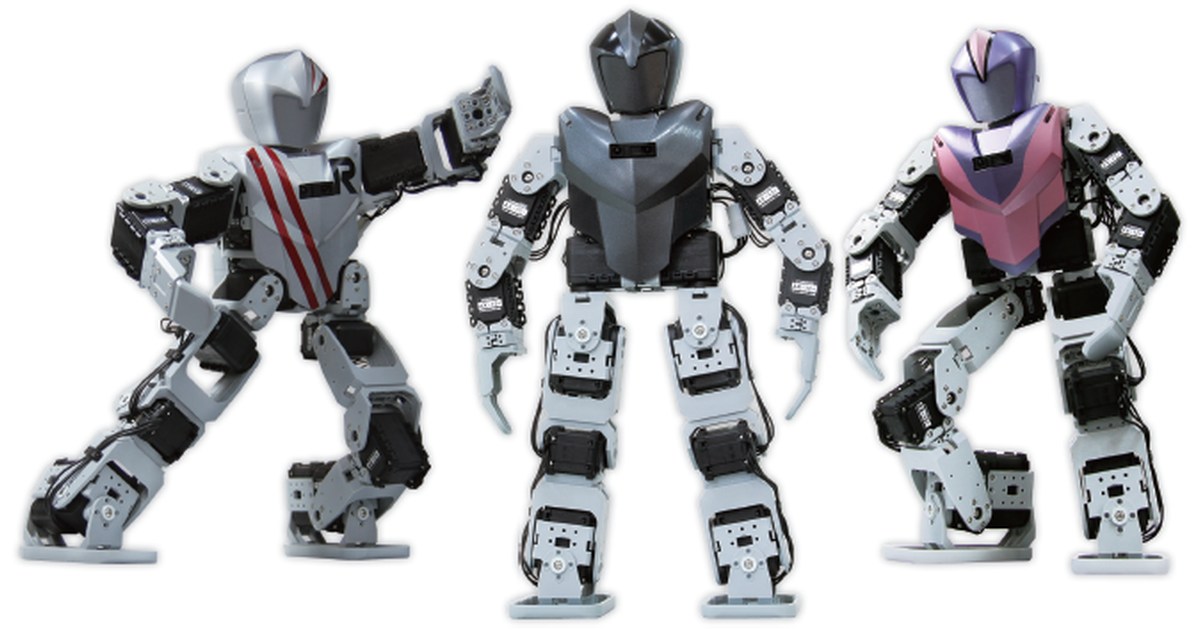
BIOLOID Premium: las mismas articulaciones pueden formar otro robot
BIOLOID Premium permite reconstruir su estructura con actuadores DYNAMIXEL. Cambiar el cuerpo obliga a revisar el programa y el control del movimiento.
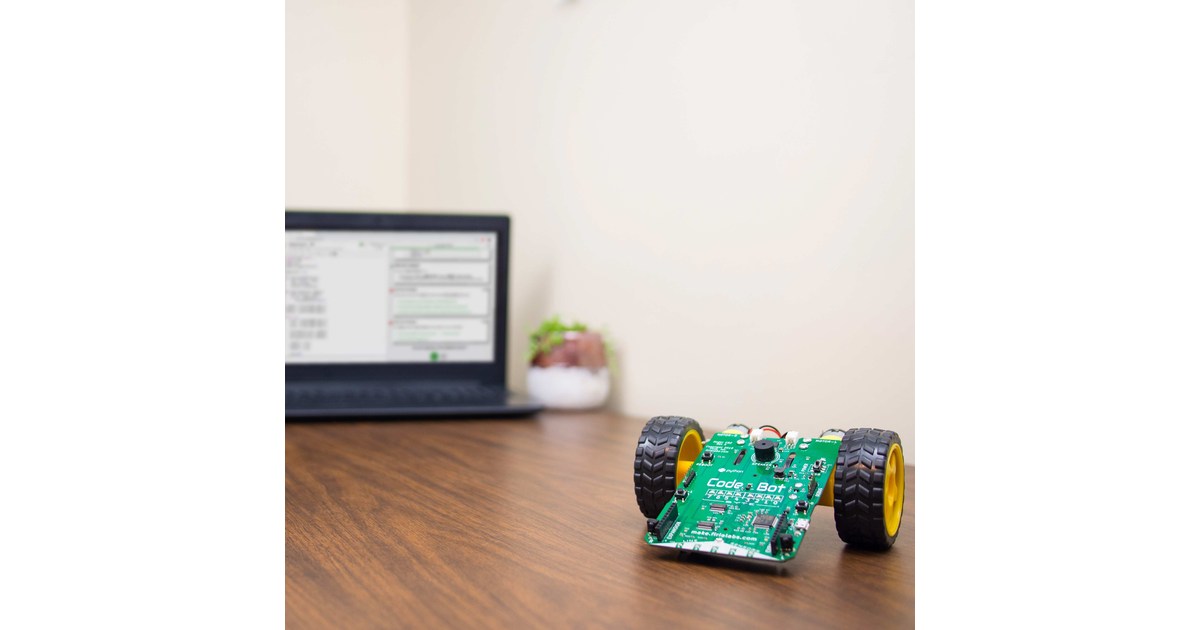
CodeBot: pasar de encender motores a medir su movimiento con Python
CodeBot permite trabajar con sensores y motores desde Python. Los encoders ayudan a expresar recorridos, pero medir ruedas no equivale a localizar el robot.
MOSS Zombonitron 1600: construir el robot también construye su circuito
Los bloques MOSS transmiten alimentación y señales según sus caras. La unión física decide tanto la forma del robot como su comportamiento.
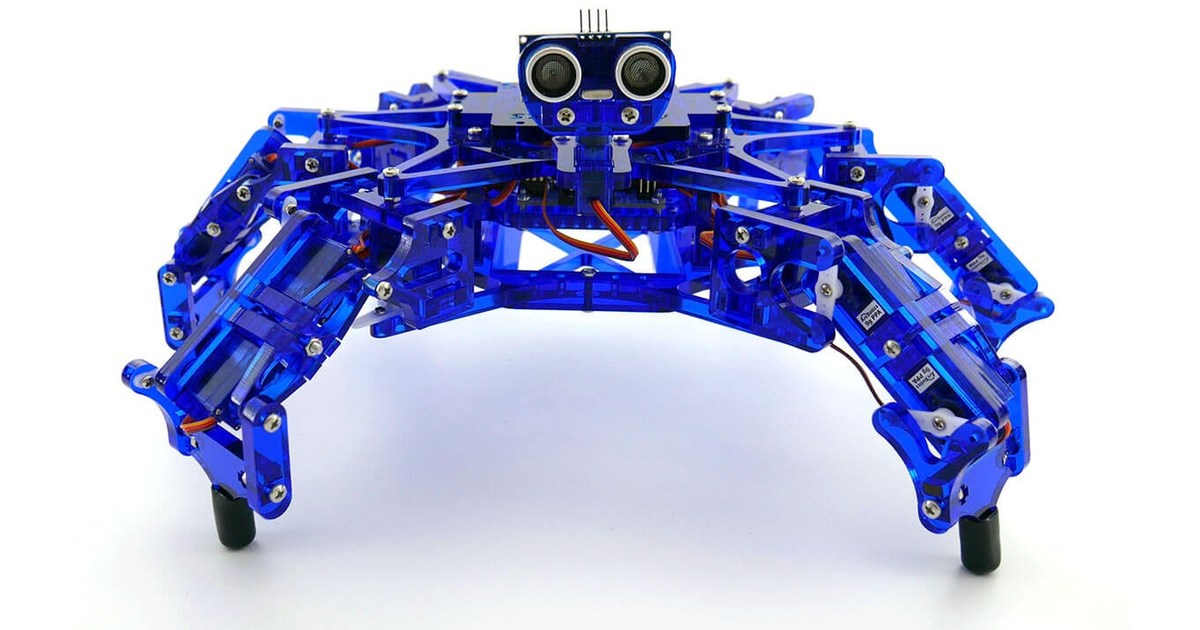
Hexy: un hexápodo para entender qué hacen tres articulaciones por pata
Hexy combina 18 servos en las patas y uno para orientar el sensor. Su estructura de acrílico deja ver una mecánica pensada para montar y programar.
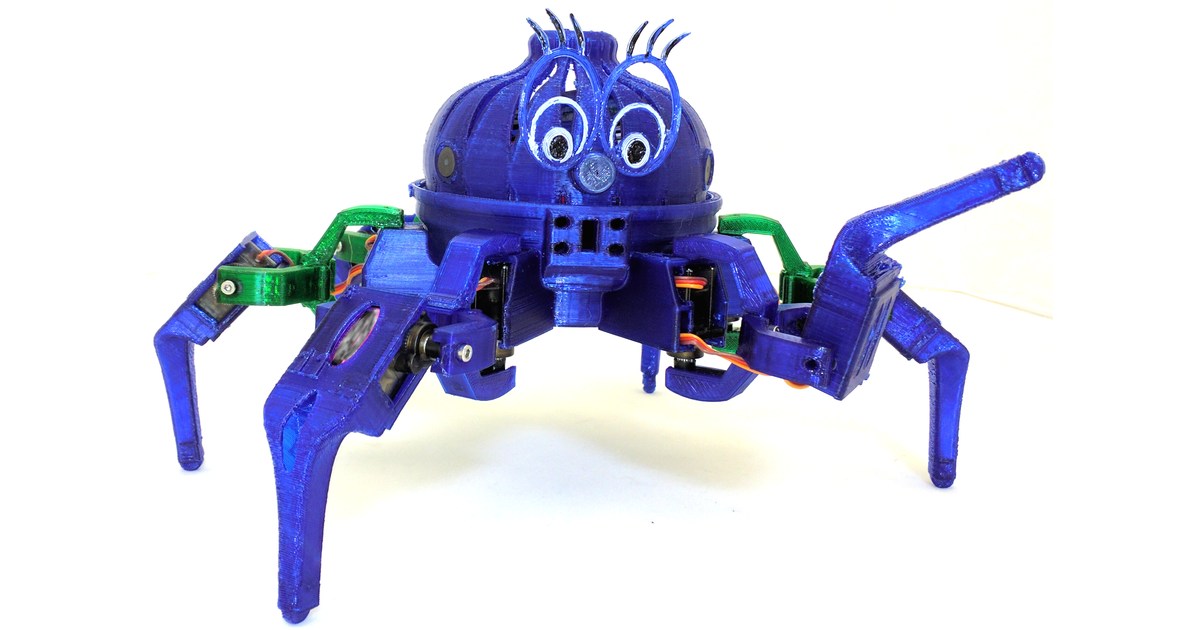
Vorpal: seis patas, un mando y piezas que puedes volver a imprimir
El hexápodo Vorpal combina 12 articulaciones, un mando Arduino y estructuras imprimibles. Permite explorar movimientos antes de crear programas propios.
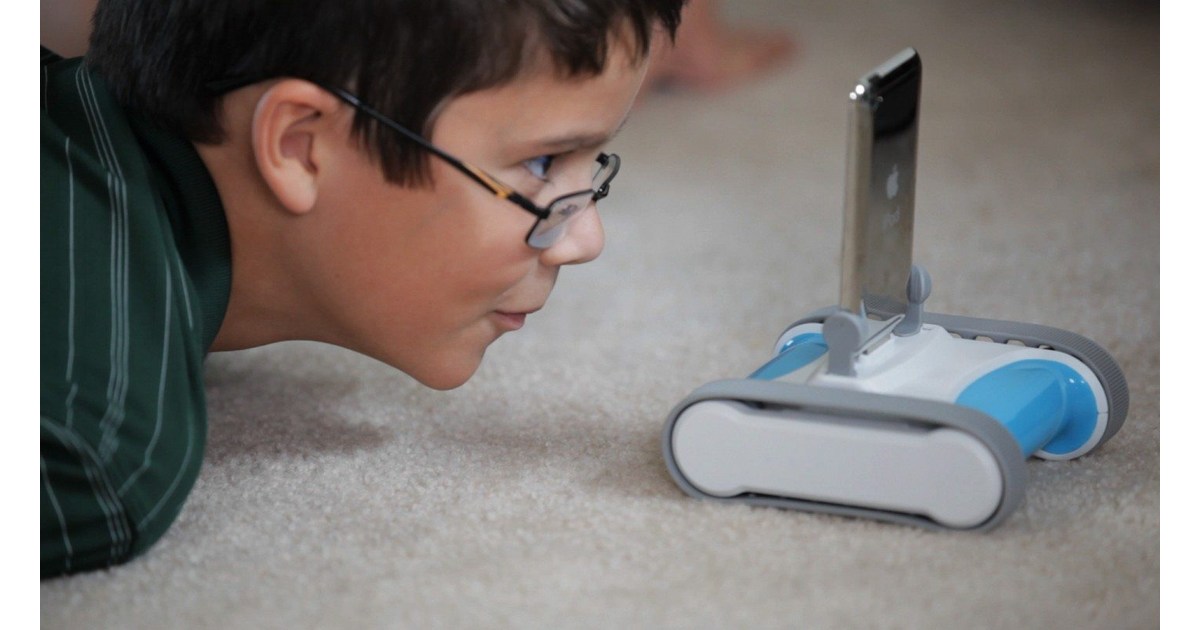
Romo: recuperar un robot con iPhone mediante su SDK comunitario
Romo combina una base de orugas con un iPhone compatible. Un proyecto comunitario conserva herramientas para desarrollar aplicaciones propias.
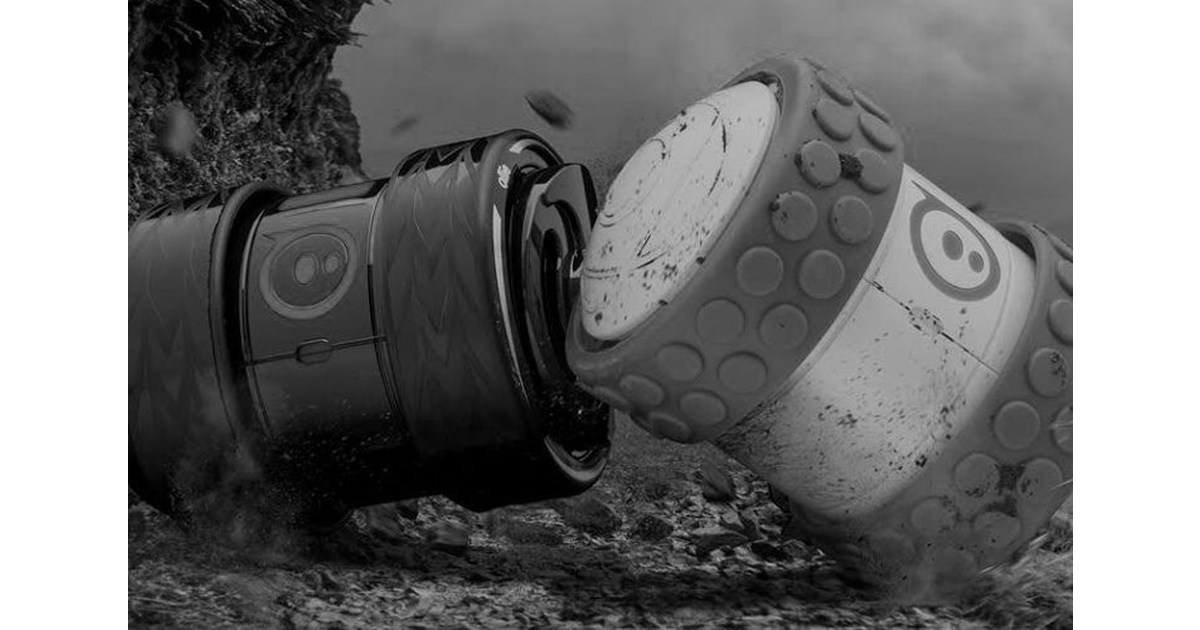
Ollie: dos ruedas para aprender a controlar un robot rápido
Ollie y Darkside dejaron de fabricarse y su app original se retiró. Sphero Edu ofrece otra vía para utilizar estos robots de dos ruedas.
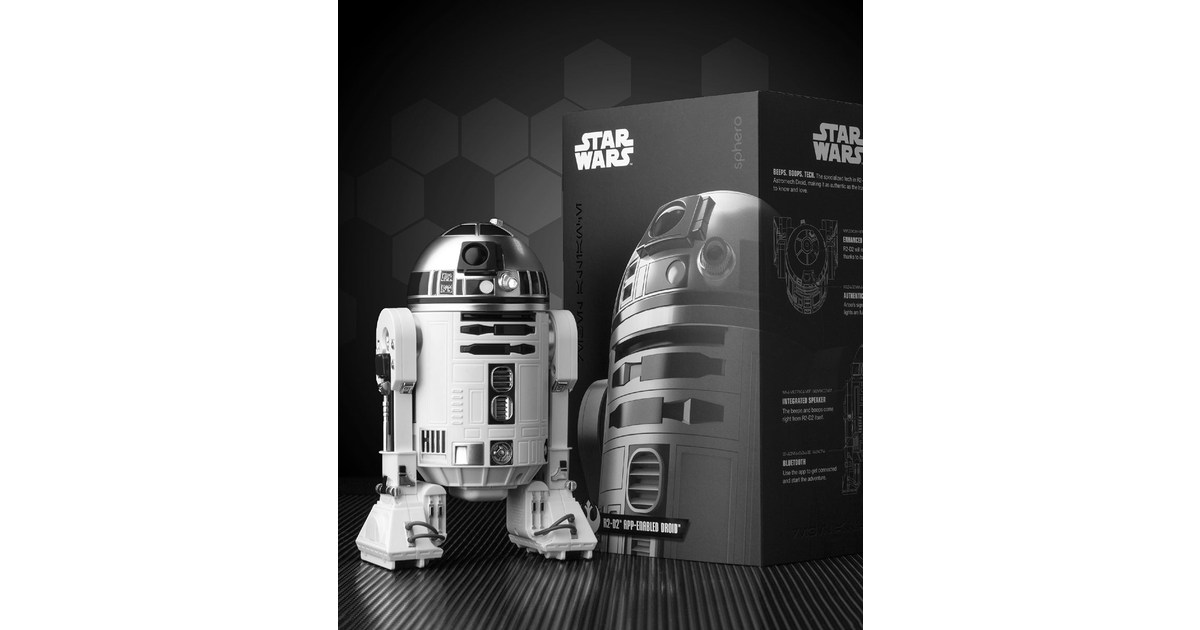
Sphero R2-D2: qué se puede programar tras la retirada de su app original
R2-D2 de Sphero conserva compatibilidad con versiones nativas de Sphero Edu. Sus programas y la experiencia Star Wars original son distintos.
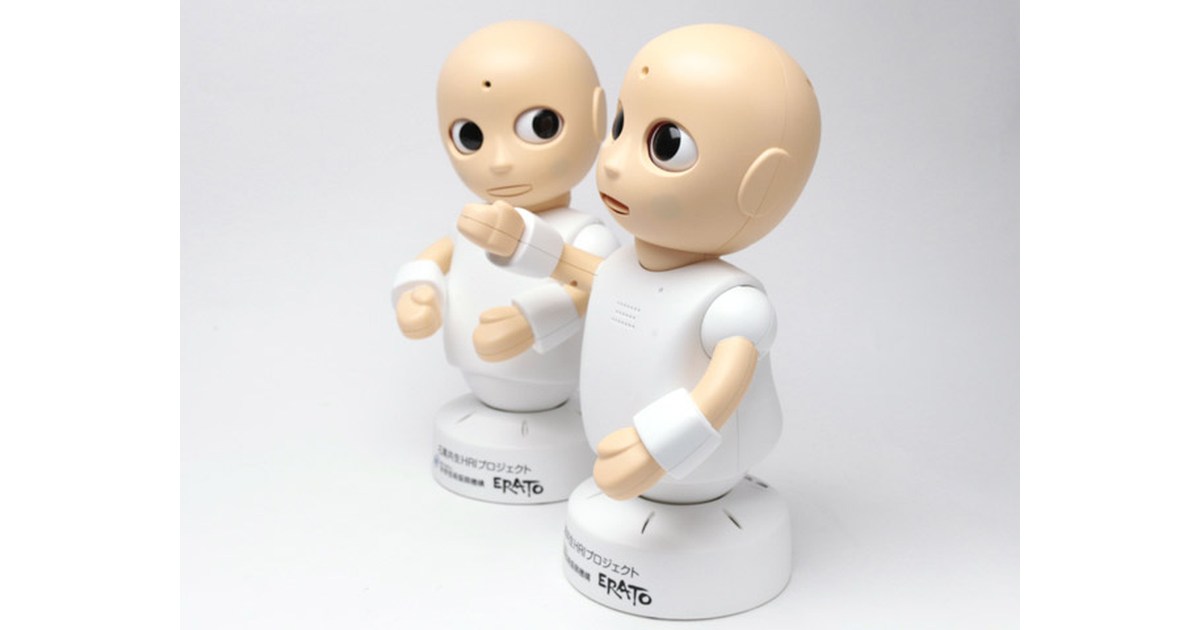
CommU: investigar la conversación con ojos y cabeza articulados
CommU coordina mirada, párpados y gestos en una plataforma pequeña. Su diseño permite estudiar señales físicas de una conversación.
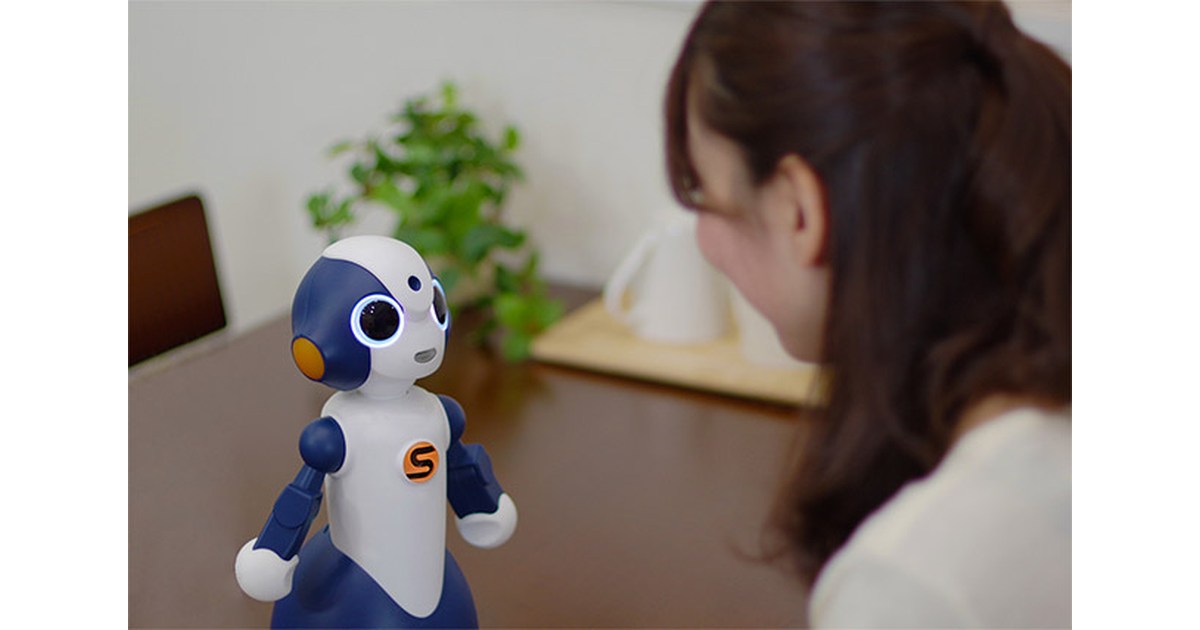
Sota: por qué la edición importa al elegir un robot de escritorio
Sota utiliza voz y gestos, pero sus ediciones ofrecen funciones distintas. Presentaciones, desarrollo interno y servicios conectados no son equivalentes.
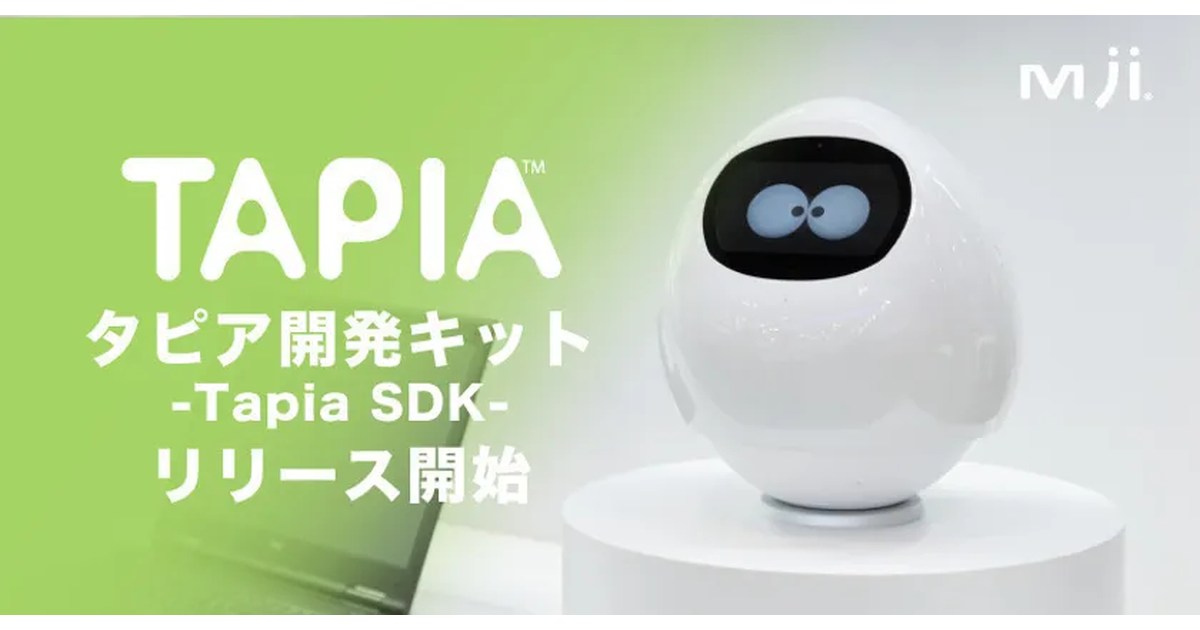
Tapia: un robot de sobremesa cuyo SDK ofrecía funciones concretas
MJI presentó un SDK para Tapia con voz, expresiones y movimiento. Sus funciones no incluían todos los servicios del robot doméstico.