
Archivo
Robots domésticos y para el hogar: página 11
Archivo de robots domésticos y para el hogar en robotica.es, página 11 de 43. Noticias y análisis publicados en español.
Página 11 de 43 · 1024 artículos
Artículos de la página 11
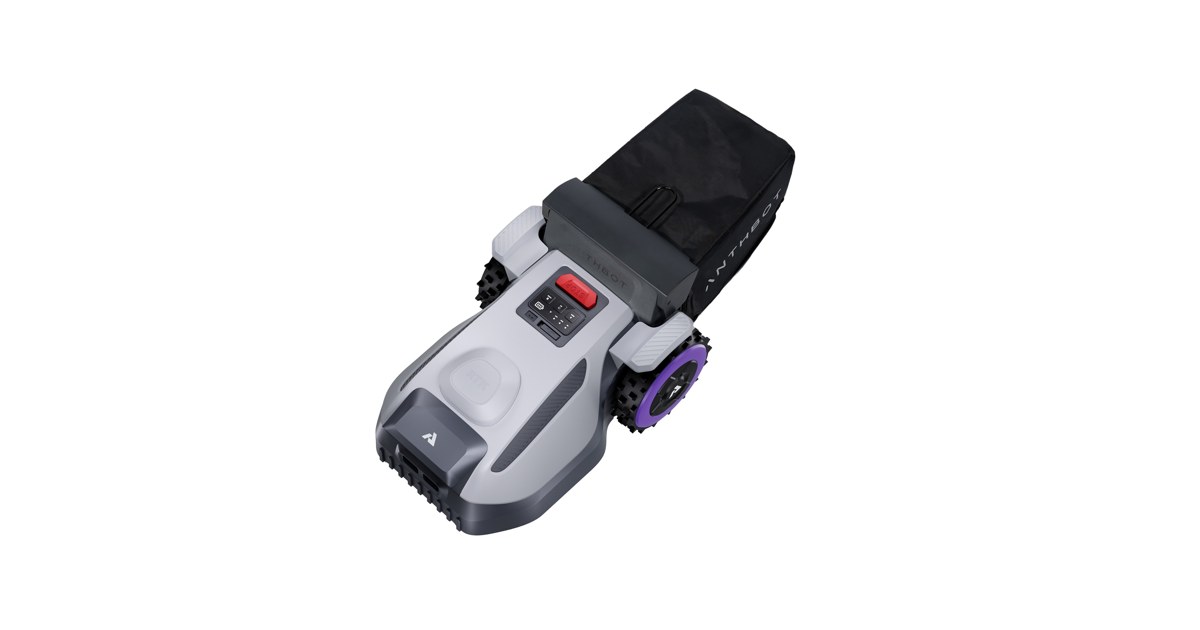
ANTHBOT N8: recoger césped y hojas con un depósito de 23 litros
ANTHBOT N8 añade recogida y vaciado automático a la siega. Cómo cambian el disco, los restos y la autonomía al trabajar con su depósito de 23 litros.
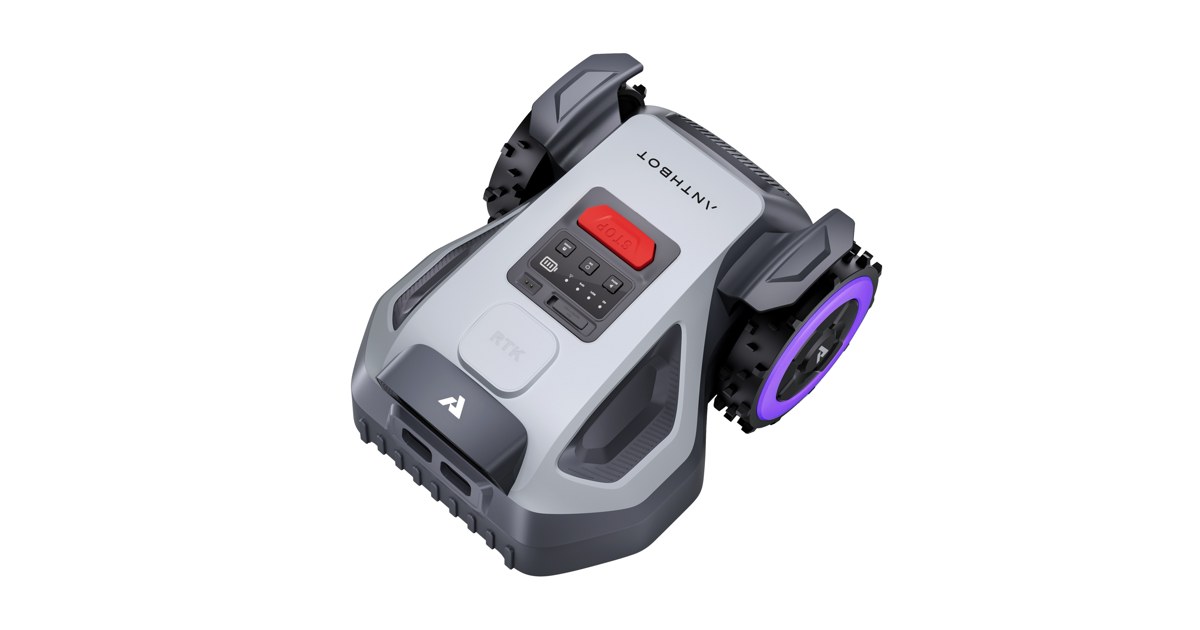
ANTHBOT M5 y M9: elegir entre RTK, LiDAR y la edición Pro
La familia ANTHBOT M5 y M9 ofrece navegación RTK, LiDAR o combinada. Cómo elegir según el jardín y qué servicios se necesitan para trabajar sin antena.
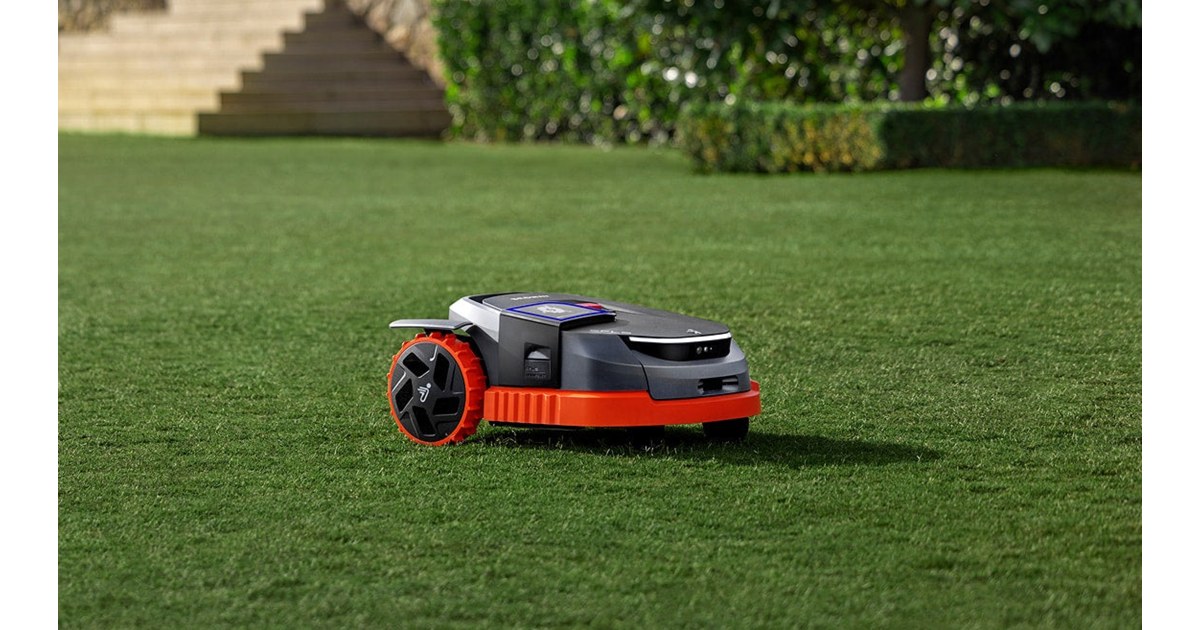
Navimow X3: siega para jardines grandes y un puerto ampliable
Navimow X3 combina navegación RTK y cámaras con un puerto de expansión. Qué ofrece la plataforma de 2025 y cómo se solicita acceso para desarrollar accesorios.
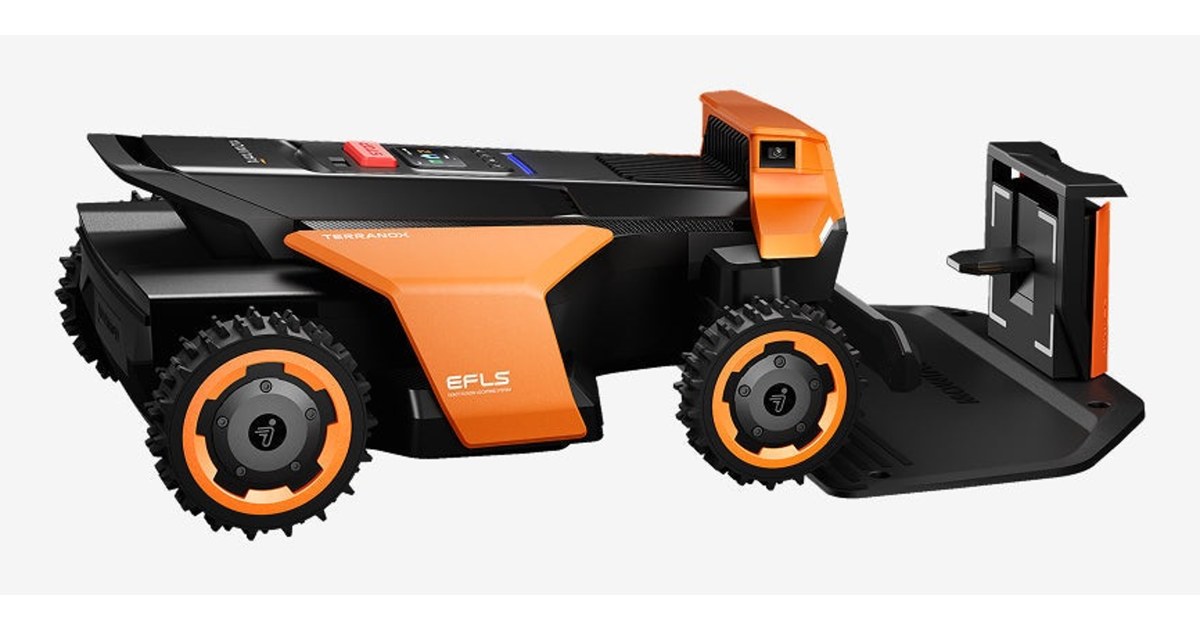
Navimow Terranox: siega profesional con gestión de flotas
Navimow Terranox combina doble disco y tracción integral con gestión de flotas. Cómo interpretar la superficie anunciada y qué exige su instalación profesional.
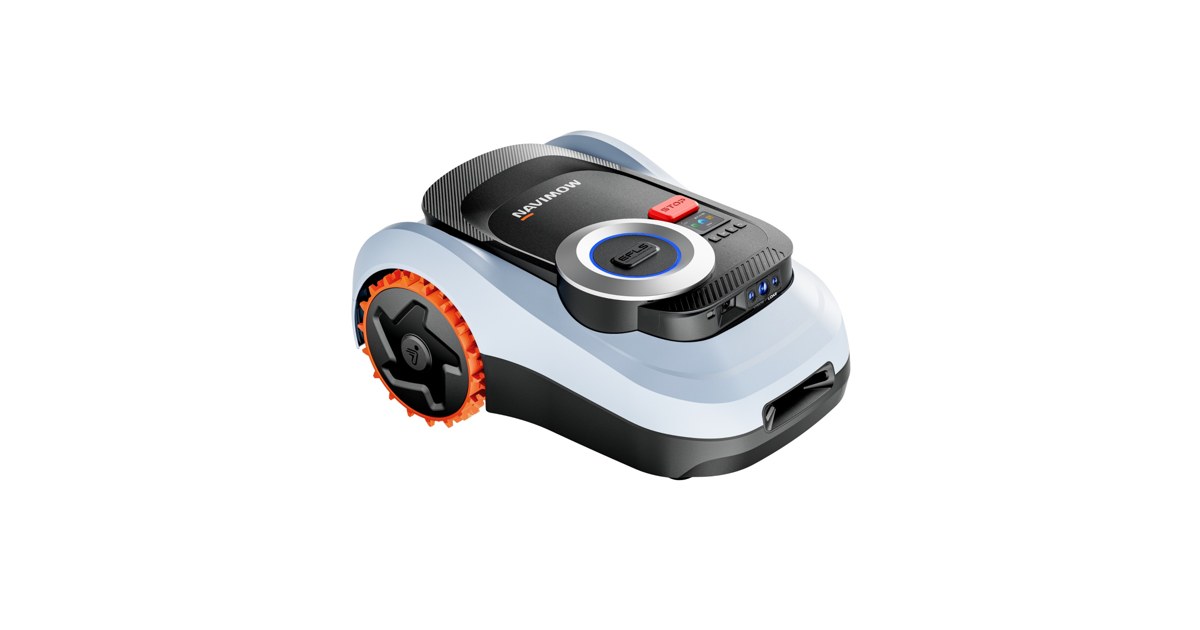
Navimow i2 LiDAR y Pro: qué cambia en navegación y tracción
Los Navimow i2 LiDAR comparten mapas por láser y visión. La edición Pro añade corrección por red y tracción integral; estas son sus diferencias de uso.
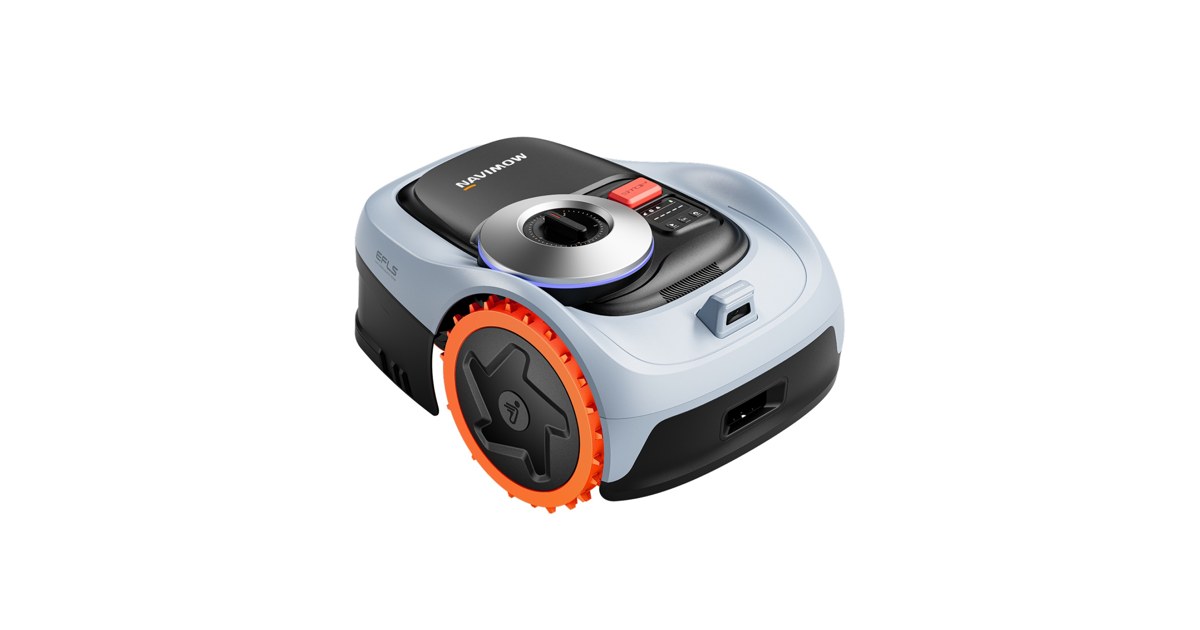
Navimow i2 AWD: tres ruedas motrices para jardines pequeños
Navimow i2 AWD lleva tracción a sus tres ruedas y gira con dirección trasera. Qué cambia en jardines con pendiente y cuándo necesita una antena de referencia.
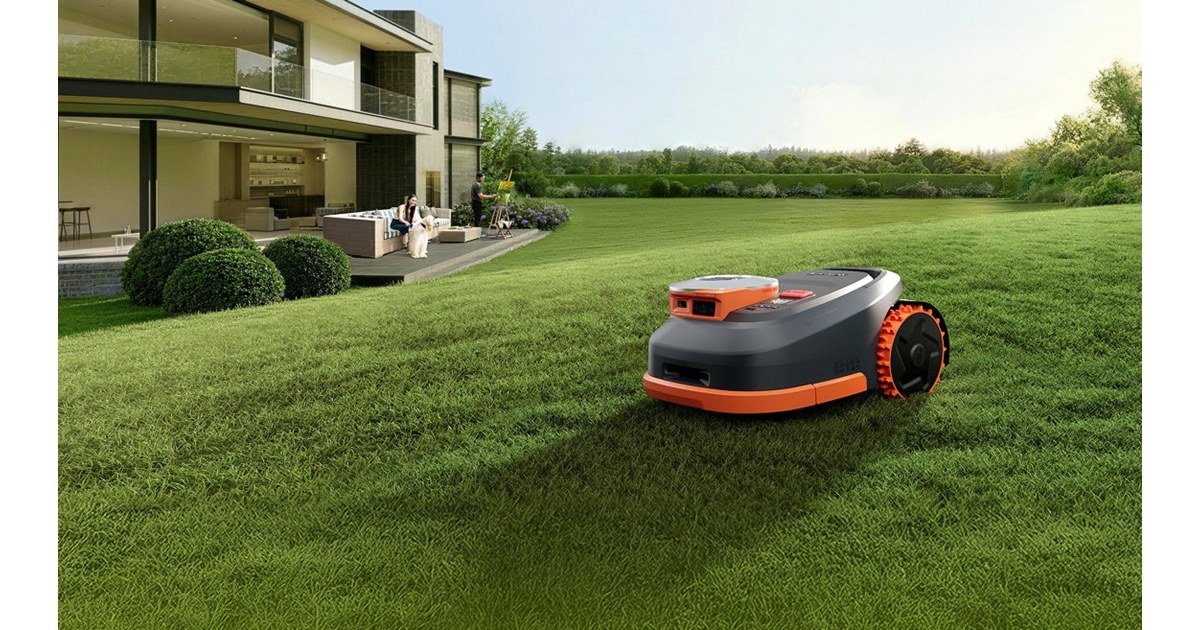
Navimow H2: tres sistemas de localización para jardines complejos
Navimow H2 combina LiDAR, visión y correcciones por red. Cómo se orienta entre árboles, qué permite editar su mapa y qué límites conserva al segar los bordes.
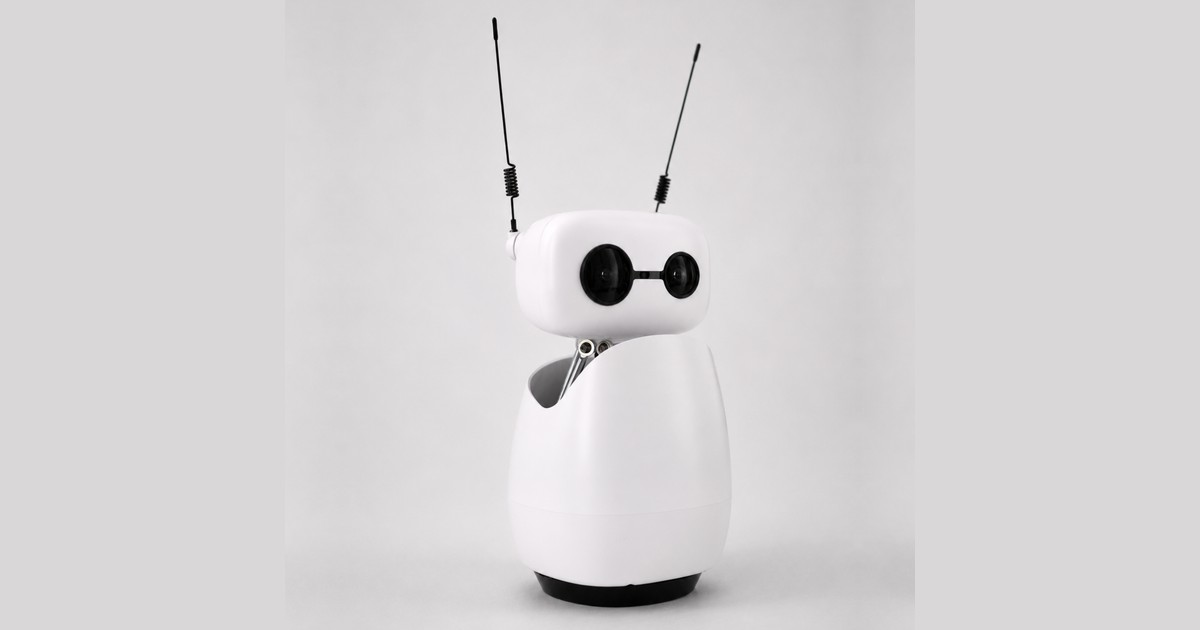
Reachy Mini 1.12 prepara cambios en la cuenta y el control web
Reachy Mini 1.12 estrena una versión preliminar que separa la cuenta de Hugging Face y protege el control web. Qué cambia y por qué habrá que volver a vincularlo.
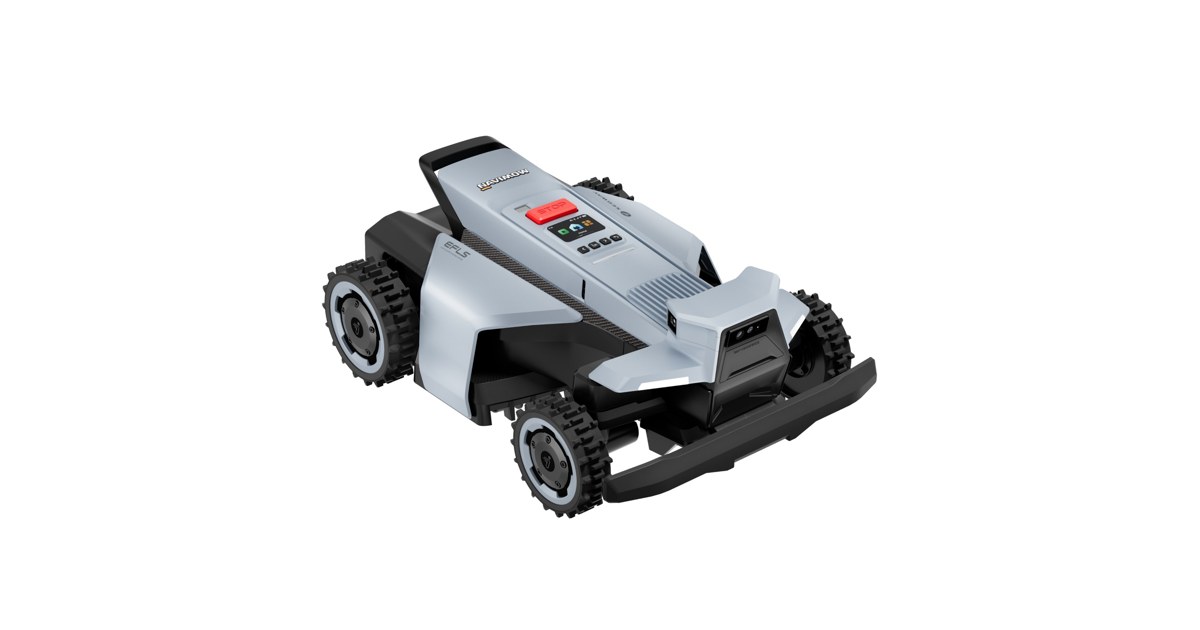
Navimow X4: tracción total y doble disco para jardines grandes
Navimow X4 incorpora cuatro ruedas motrices y dos discos de corte. Qué exige la instalación por red y cómo interpretar sus cifras de pendiente y rendimiento.
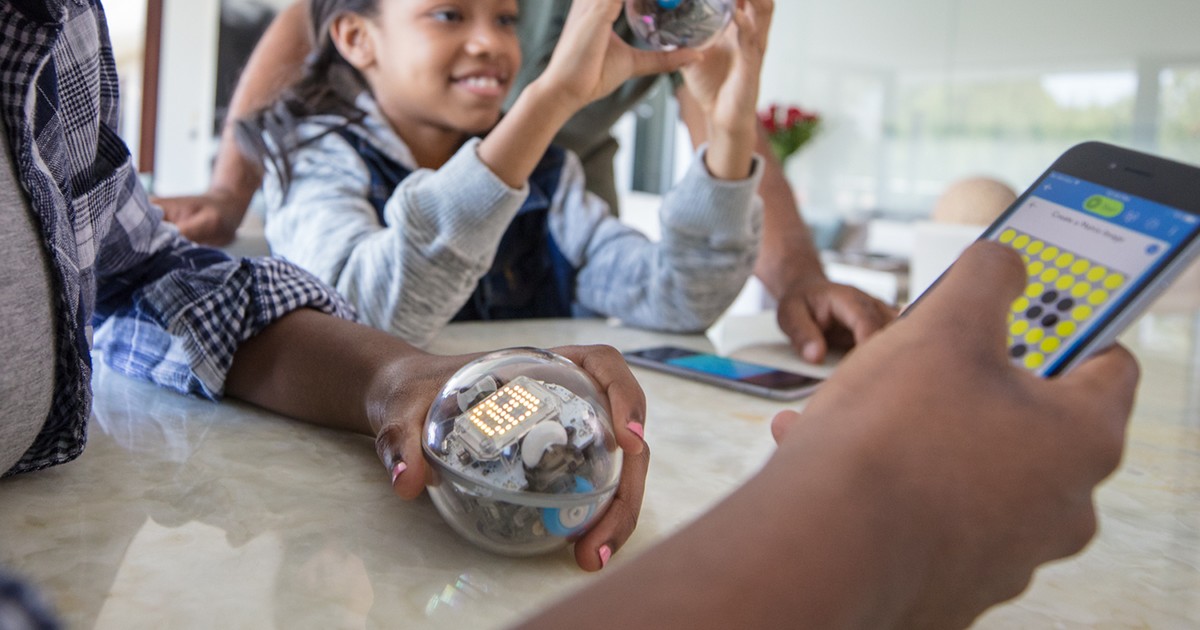
Un fork de Python mejora las desconexiones de Sphero BOLT
Sphero BOLT puede controlarse con una biblioteca comunitaria de Python que detecta cortes Bluetooth. El código está disponible, pero la versión aún no se ha lanzado.
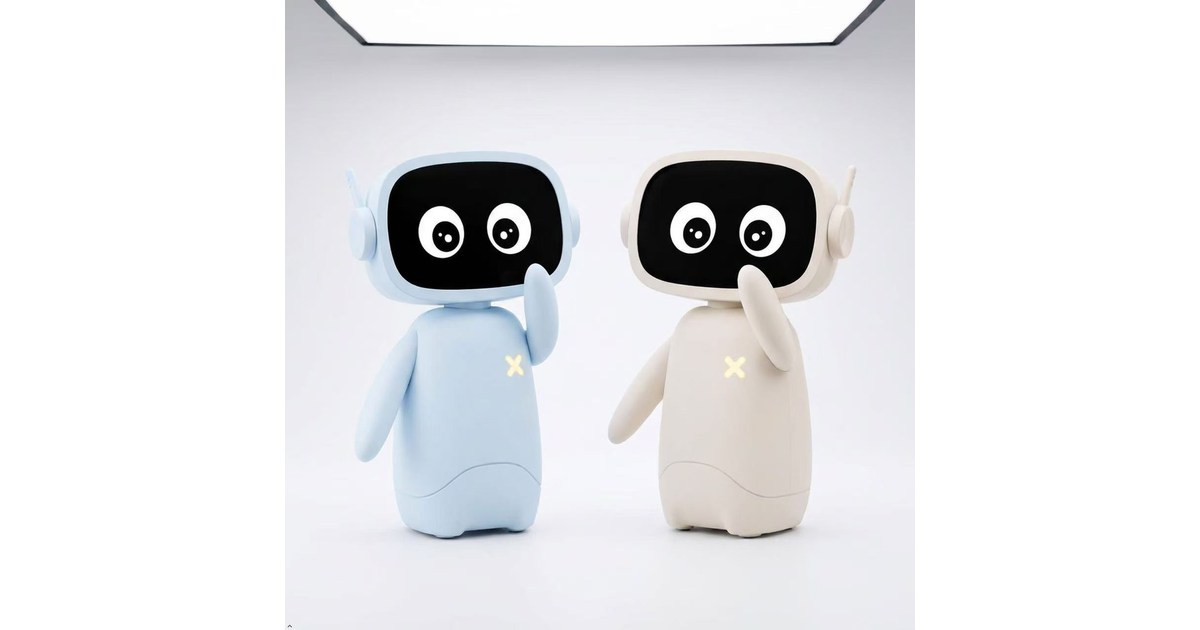
XiaoMu: un robot de escritorio con Python, ROS 2 e IA local
XiaoMu combina movimiento, tacto y voz en un robot de escritorio. Su edición programable ofrece ejemplos públicos, mientras parte del firmware sigue cerrada.
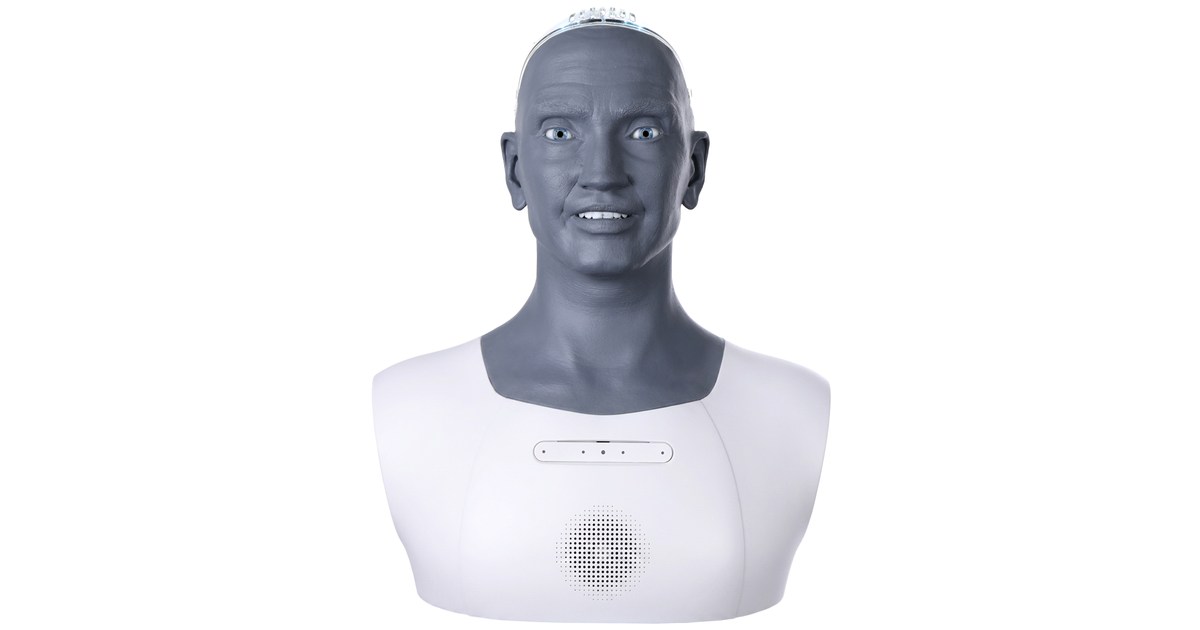
Azi Desktop Gen 3: una cara robótica para conversar e investigar
Azi Desktop Gen 3 concentra 32 movimientos en cara y cuello, añade tres cámaras y utiliza Tritium. Qué permite este humanoide de escritorio de Engineered Arts.
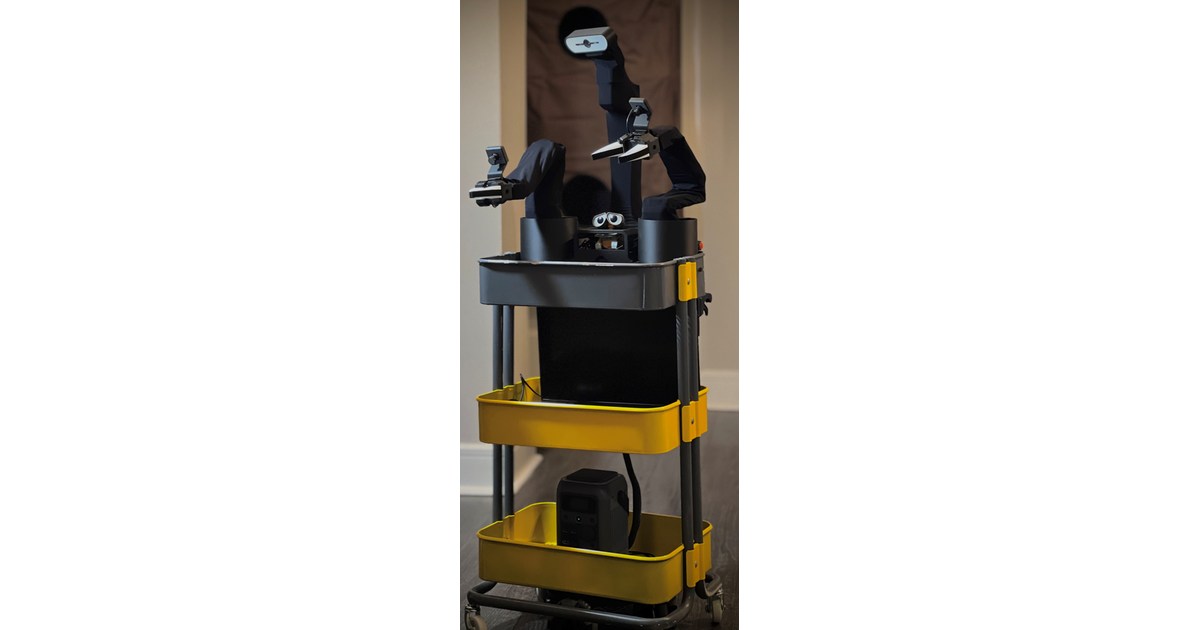
XLeRobot: dos brazos SO101 sobre un carrito para experimentar
XLeRobot combina brazos SO101, cámaras y una base móvil abierta. Cómo se monta, qué permite su teleoperación y dónde están los límites de esta plataforma.
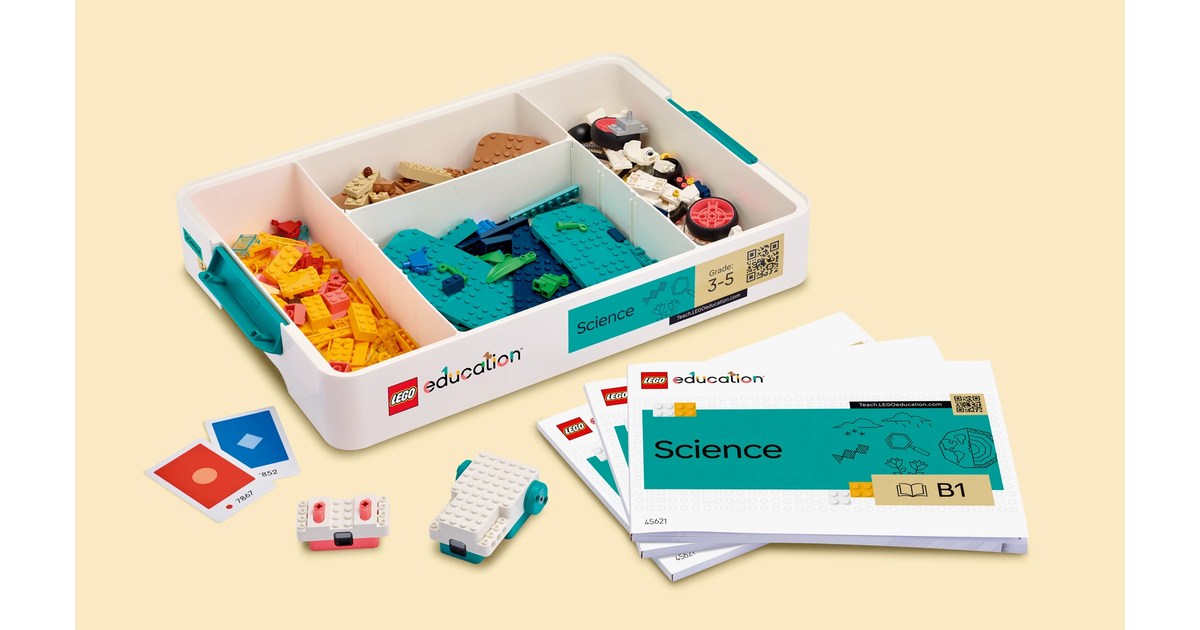
LEGO Education Science: motores para experimentar en clase
LEGO Education Science incorpora construcciones motorizadas a las clases de ciencias. El kit 45621 combina un motor doble, controlador y 40 lecciones para grupos.
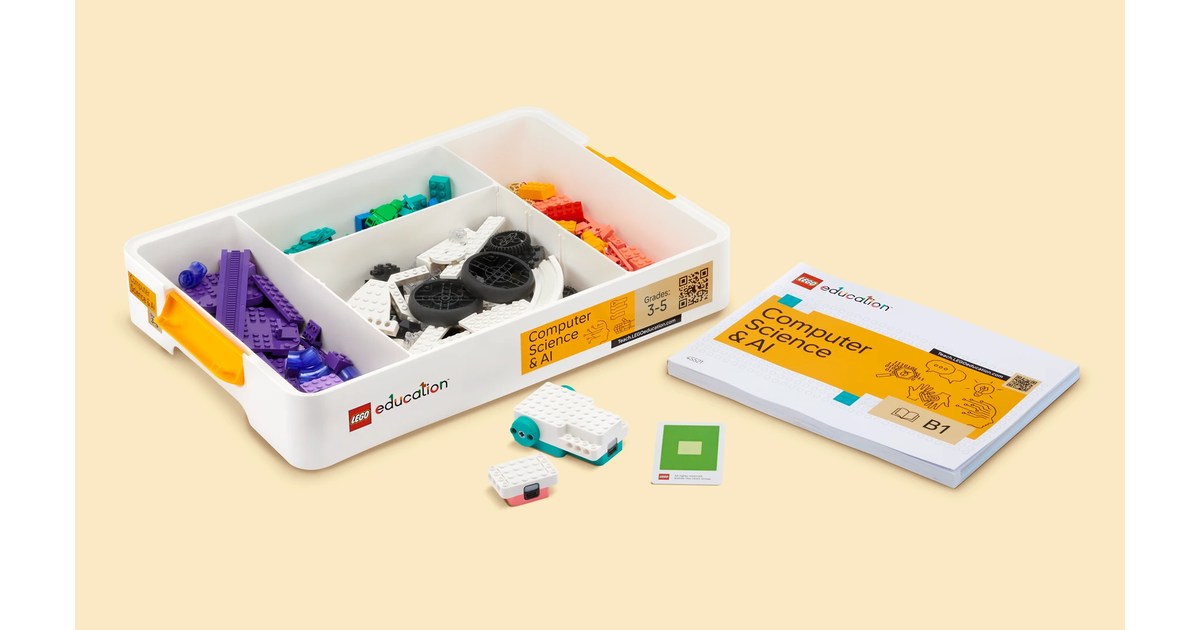
LEGO Education CS & AI: construir y programar con visión
La nueva familia LEGO Education Computer Science & AI combina motores, bloques y clasificadores visuales. Qué ofrece el kit de primaria y cómo organiza las clases.
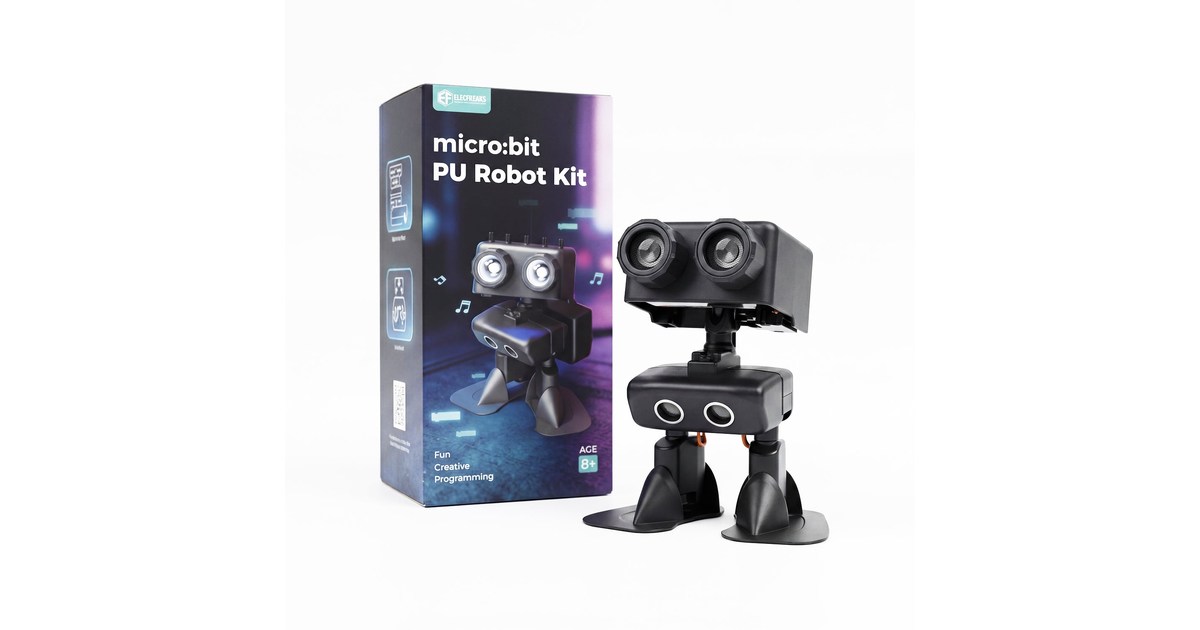
PU Robot: un pequeño bípedo con micro:bit y seis servos
ELECFREAKS PU Robot combina movimientos preparados, sensor ultrasónico y programación con micro:bit. Qué incluye el kit y qué revisar para utilizarlo en clase.
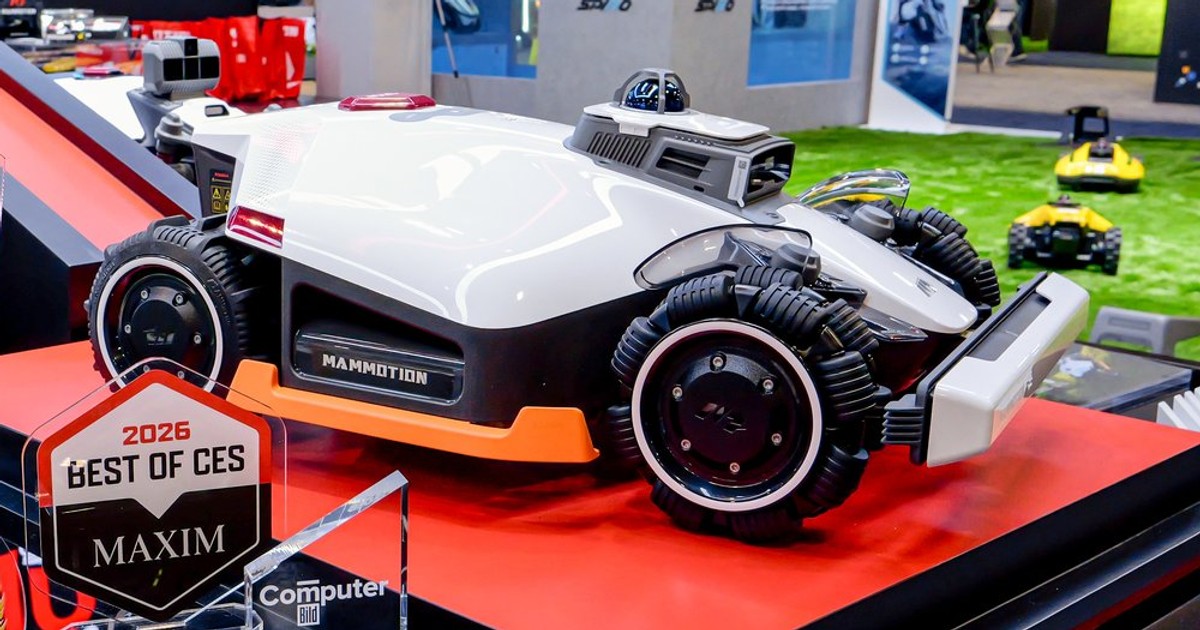
Mammotion añade conducción remota con vídeo a LUBA y YUKA
Mammotion permite conducir LUBA y YUKA desde la cámara para intentar recuperar una parada sin estar en casa. Modelos, versiones y límites de la conexión 4G.
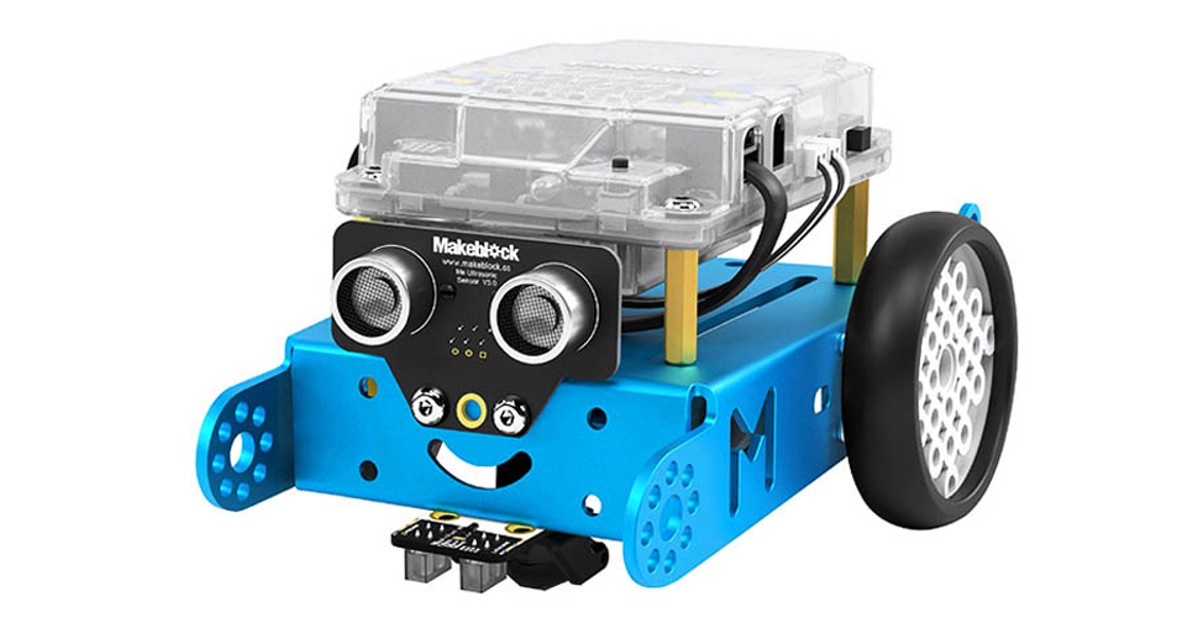
mBot: recuperar los modos de fábrica y la conexión a mBlock
El mBot original puede dejar de responder al mando tras cargar un programa. Cómo elegir el firmware, restaurarlo por USB y comprobar la conexión con mBlock.
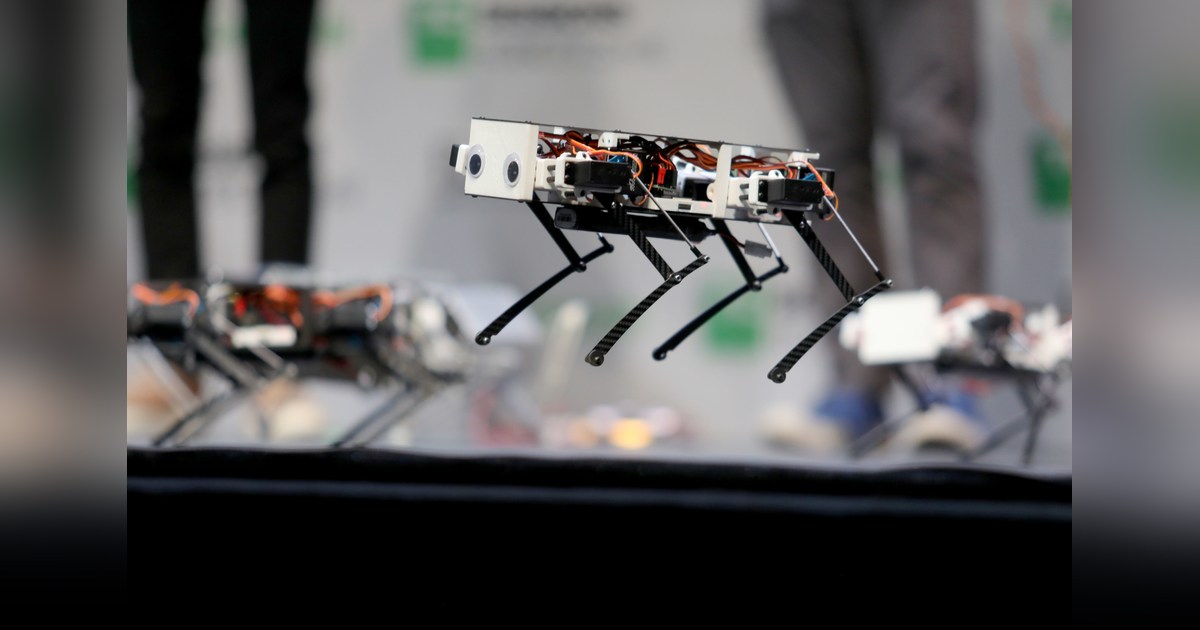
Stanford Pupper v1: aprender a caminar empieza por calibrar los servos
Stanford Pupper v1 usa doce servos y una Raspberry Pi para enseñar marcha y cinemática. Su documentación histórica exige distinguirlo de las generaciones posteriores.
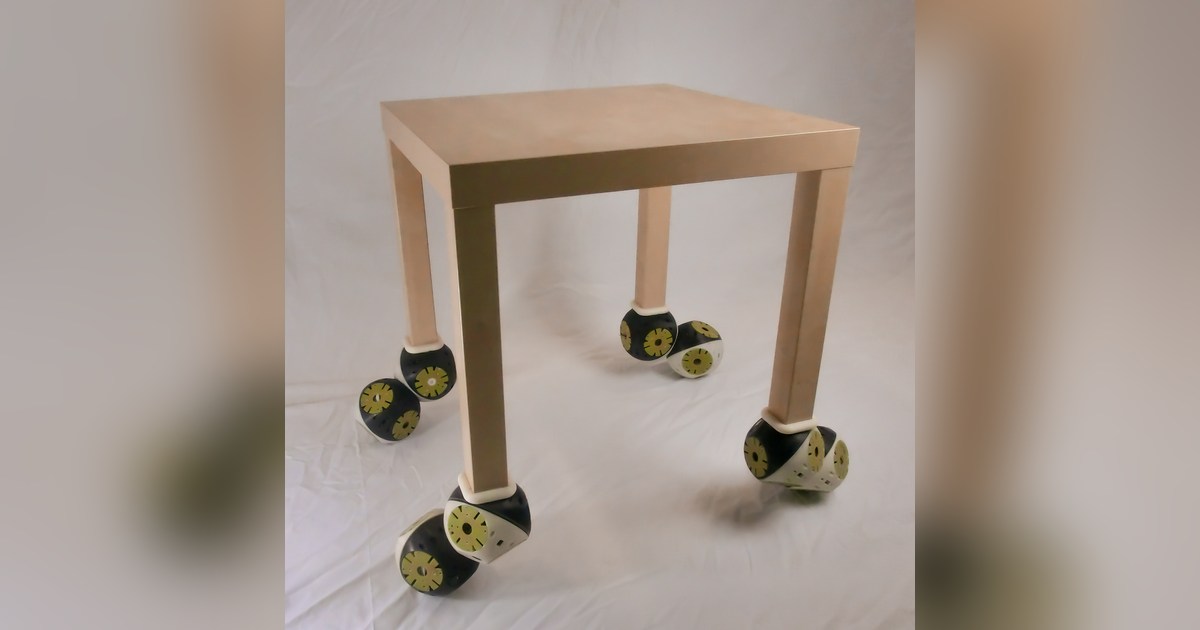
Roombots: los módulos robóticos que ensayan muebles capaces de moverse
Roombots investiga muebles construidos con módulos robóticos que giran y se conectan. Sus prototipos de EPFL muestran posibilidades y límites de la reconfiguración.
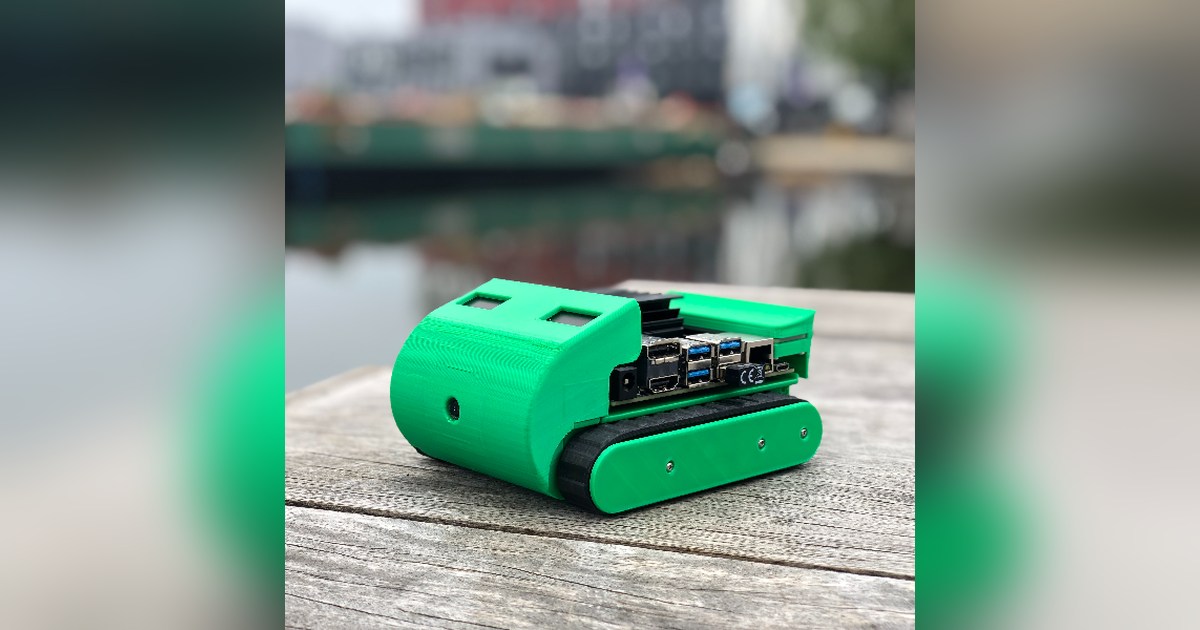
nanosaur: un robot de mesa para aprender ROS 2 y visión con Jetson
nanosaur es un robot imprimible en 3D que permite aprender ROS 2 con NVIDIA Jetson. Revisamos el montaje, las licencias y el desarrollo de percepción y movimiento.
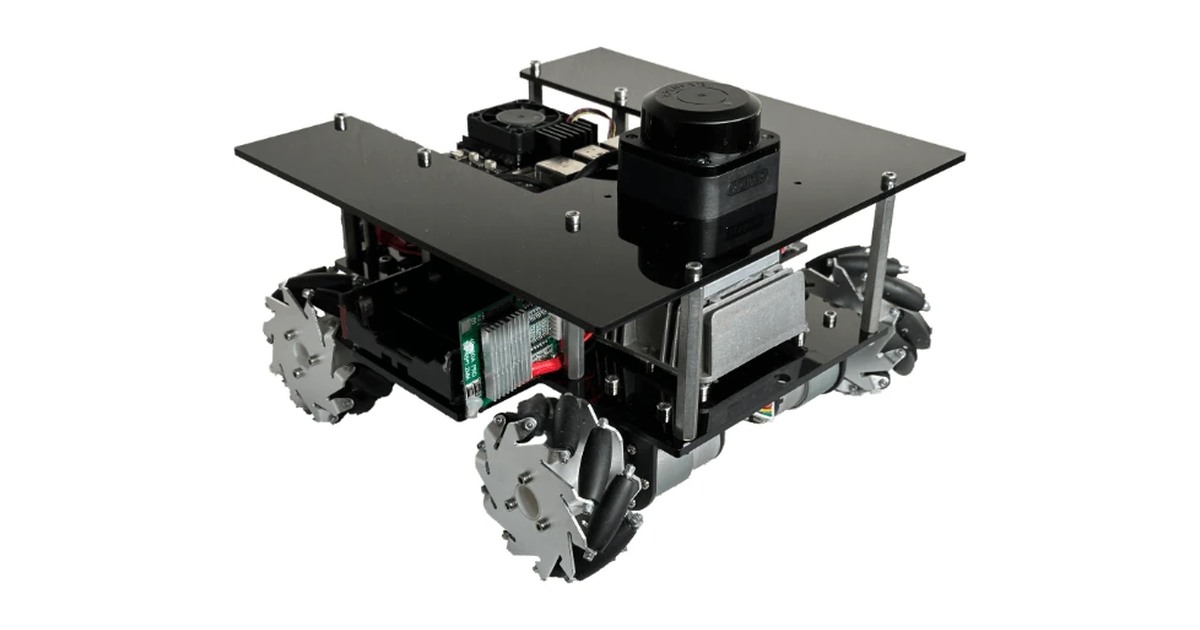
LGDXRobot2: calibrar cuatro ruedas antes de pedirle un mapa
LGDXRobot2 es una base Mecanum de diseño abierto con ROS 2 y herramientas de calibración. Requiere comprar componentes, montar el robot y ajustar cada motor.
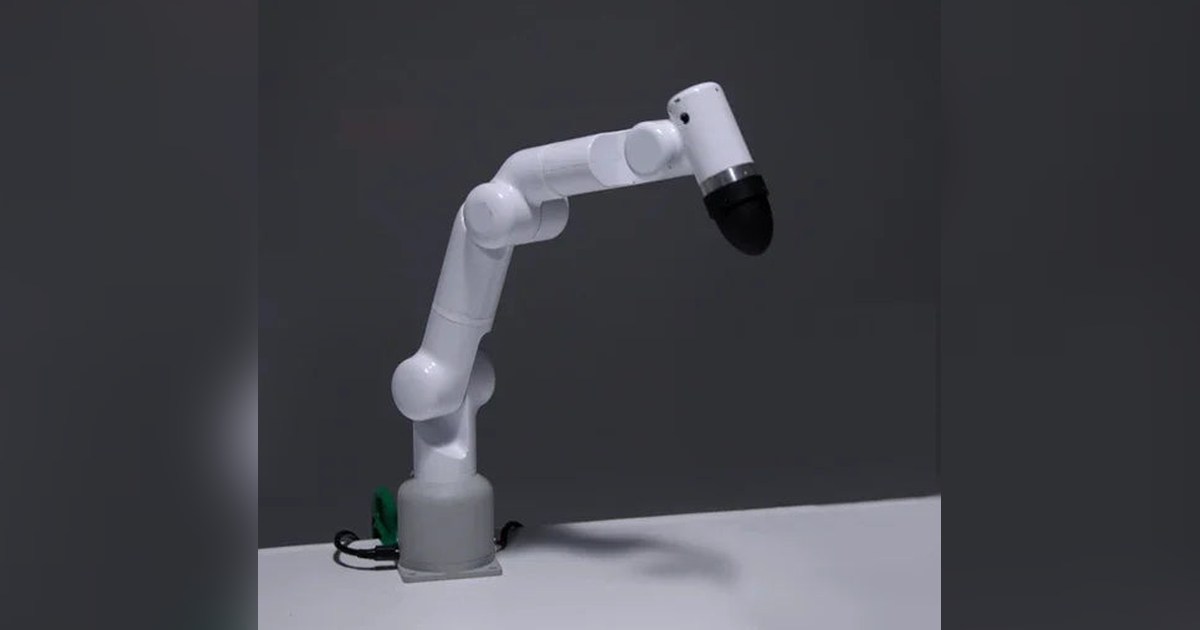
Mercury A1: siete ejes y una interfaz para enseñar trayectos
El Mercury A1 de Elephant Robotics es un brazo de siete ejes con pantalla de control. Revisamos enseñanza de trayectorias, integración de herramientas y límites de precisión.
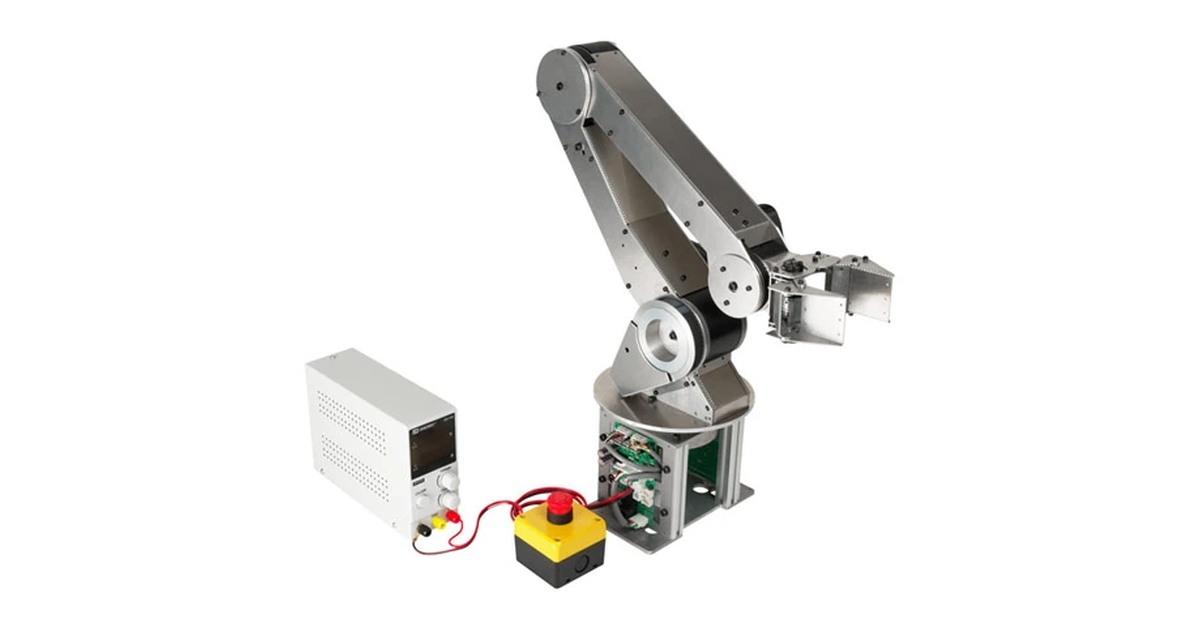
AMIR 740: un brazo para llevar sobre una plataforma móvil
El AMIR 740 de Vstone es un brazo ligero pensado para integrarse en robots móviles. Revisamos su pinza, el control con ROS y las decisiones de alimentación y montaje.