
Archivo
Robots domésticos y para el hogar: página 12
Archivo de robots domésticos y para el hogar en robotica.es, página 12 de 43. Noticias y análisis publicados en español.
Página 12 de 43 · 1032 artículos
Artículos de la página 12
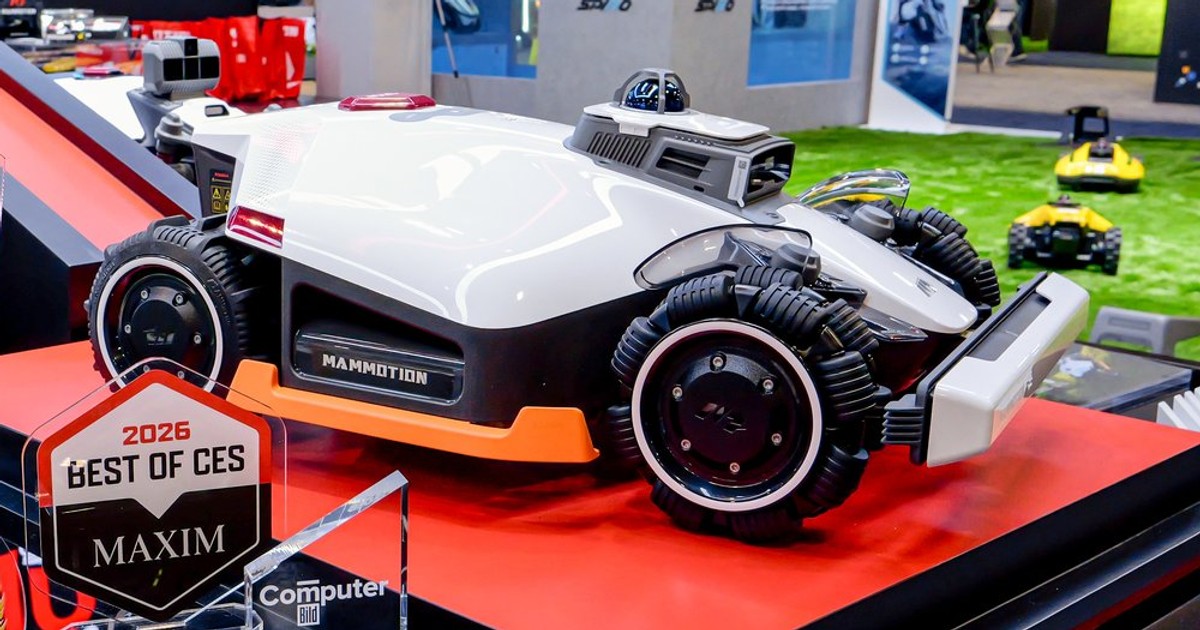
Mammotion añade conducción remota con vídeo a LUBA y YUKA
Mammotion permite conducir LUBA y YUKA desde la cámara para intentar recuperar una parada sin estar en casa. Modelos, versiones y límites de la conexión 4G.
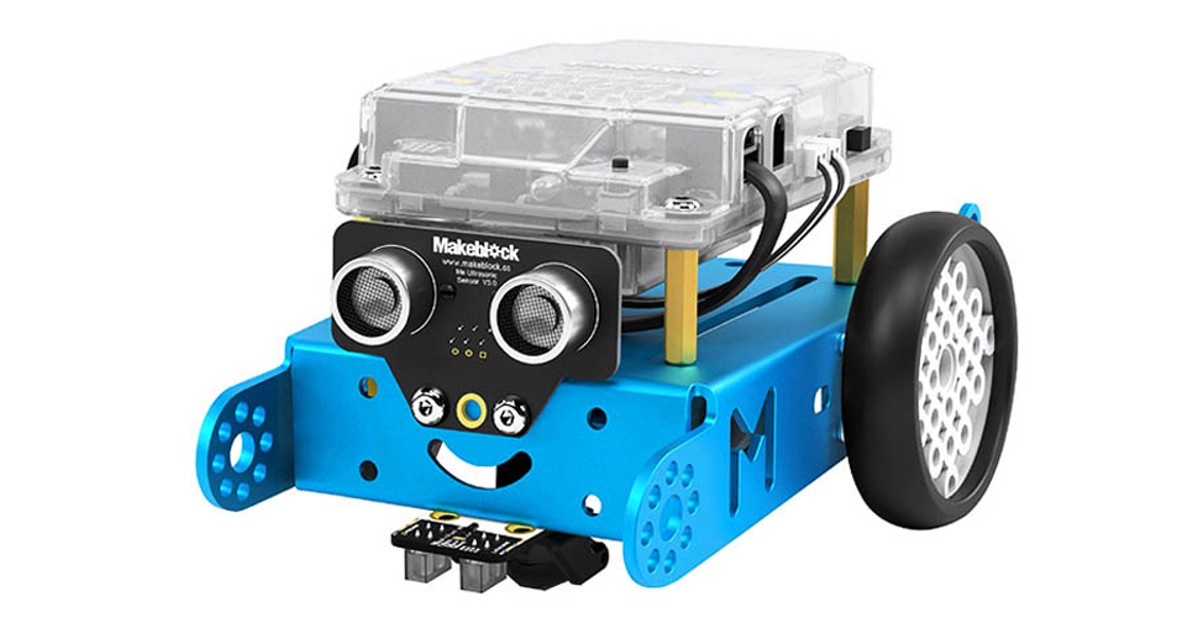
mBot: recuperar los modos de fábrica y la conexión a mBlock
El mBot original puede dejar de responder al mando tras cargar un programa. Cómo elegir el firmware, restaurarlo por USB y comprobar la conexión con mBlock.
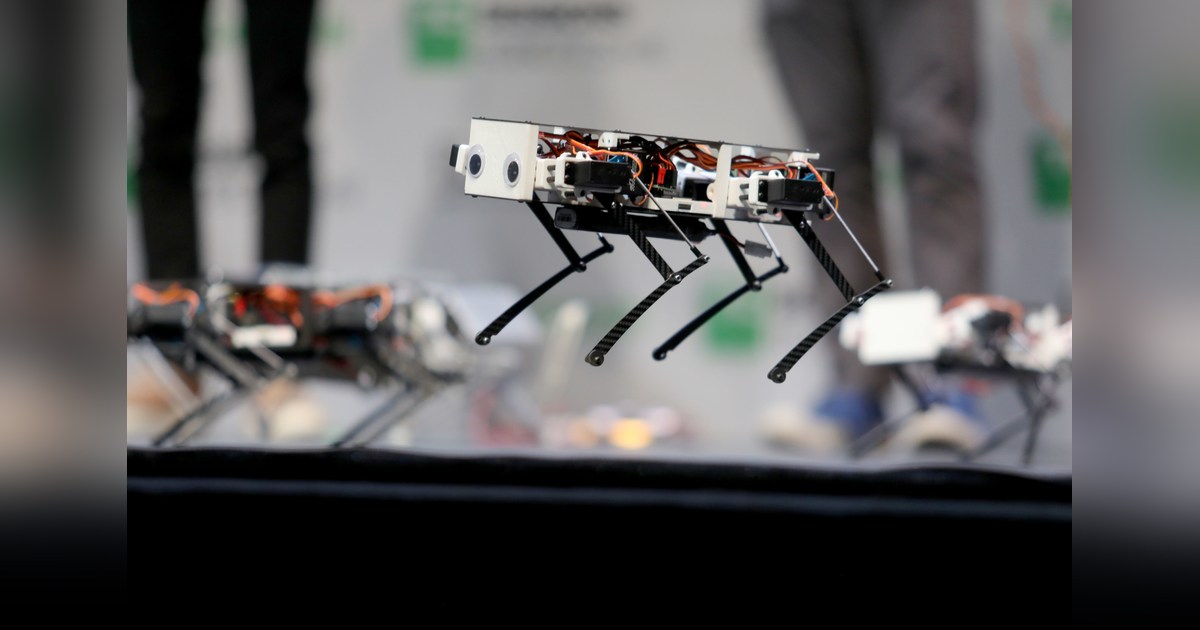
Stanford Pupper v1: aprender a caminar empieza por calibrar los servos
Stanford Pupper v1 usa doce servos y una Raspberry Pi para enseñar marcha y cinemática. Su documentación histórica exige distinguirlo de las generaciones posteriores.
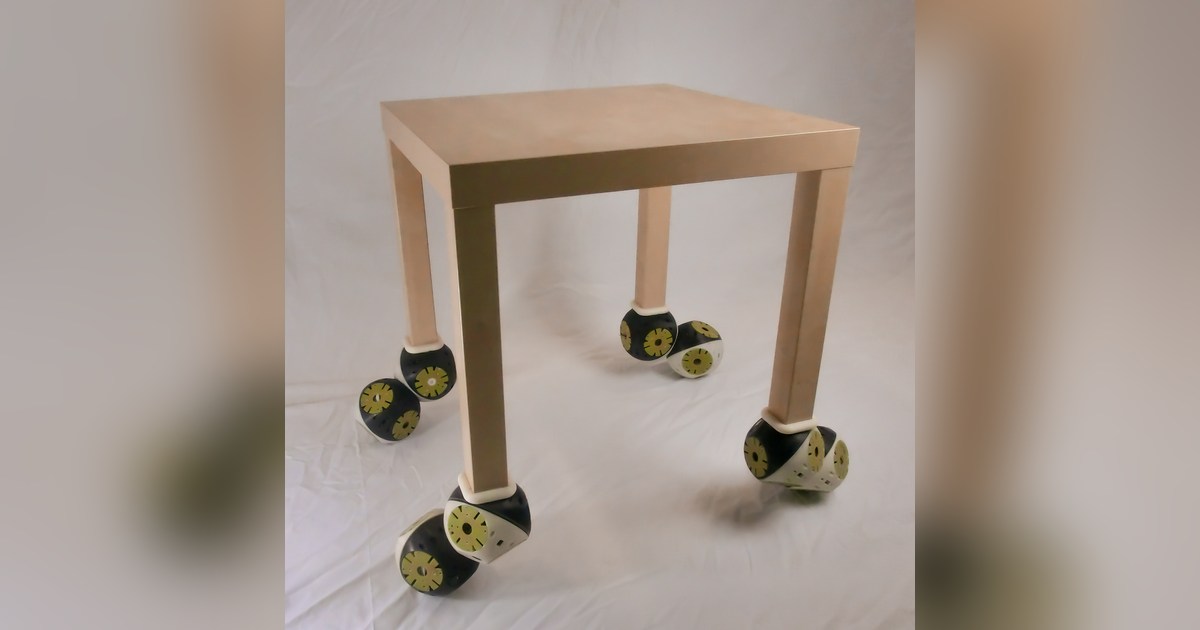
Roombots: los módulos robóticos que ensayan muebles capaces de moverse
Roombots investiga muebles construidos con módulos robóticos que giran y se conectan. Sus prototipos de EPFL muestran posibilidades y límites de la reconfiguración.
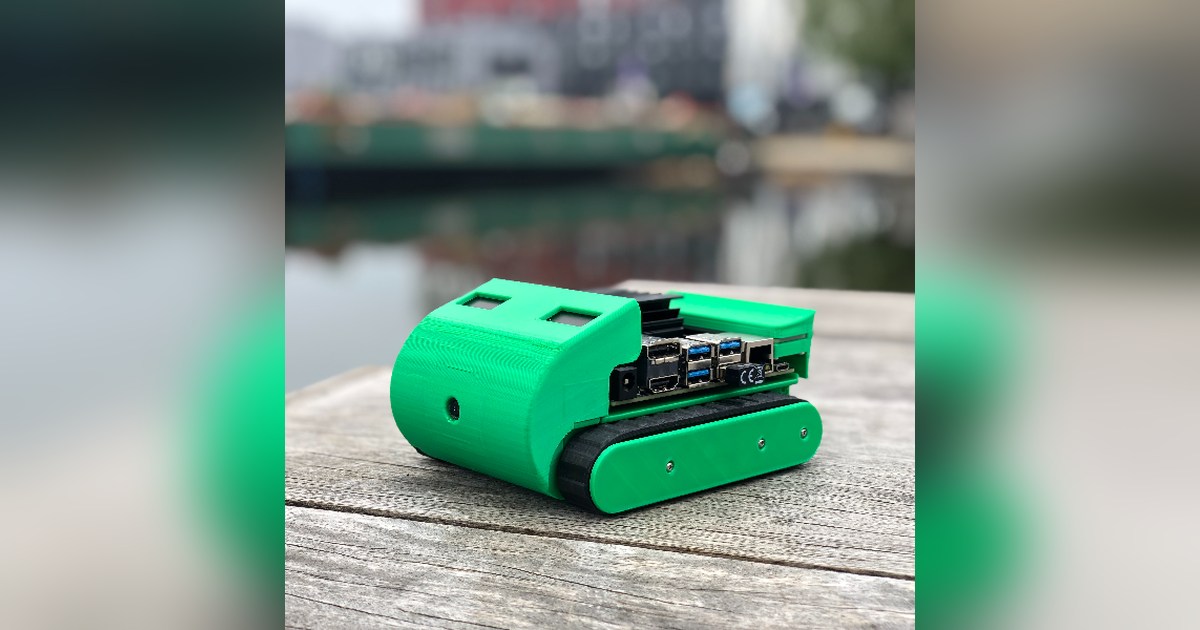
nanosaur: un robot de mesa para aprender ROS 2 y visión con Jetson
nanosaur es un robot imprimible en 3D que permite aprender ROS 2 con NVIDIA Jetson. Revisamos el montaje, las licencias y el desarrollo de percepción y movimiento.
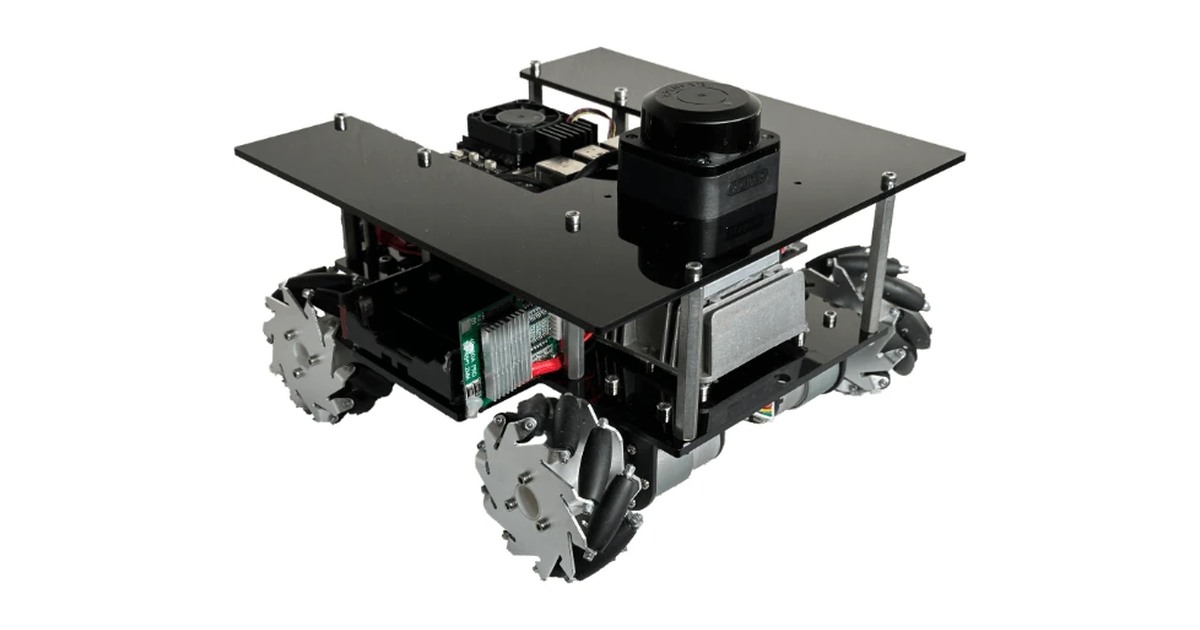
LGDXRobot2: calibrar cuatro ruedas antes de pedirle un mapa
LGDXRobot2 es una base Mecanum de diseño abierto con ROS 2 y herramientas de calibración. Requiere comprar componentes, montar el robot y ajustar cada motor.
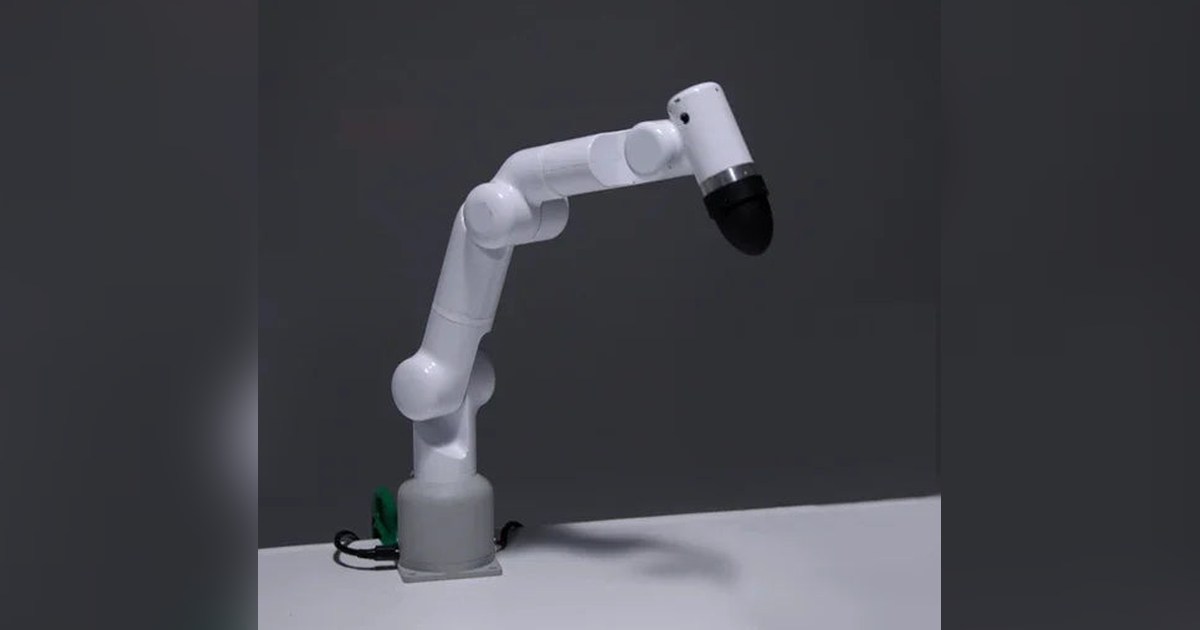
Mercury A1: siete ejes y una interfaz para enseñar trayectos
El Mercury A1 de Elephant Robotics es un brazo de siete ejes con pantalla de control. Revisamos enseñanza de trayectorias, integración de herramientas y límites de precisión.
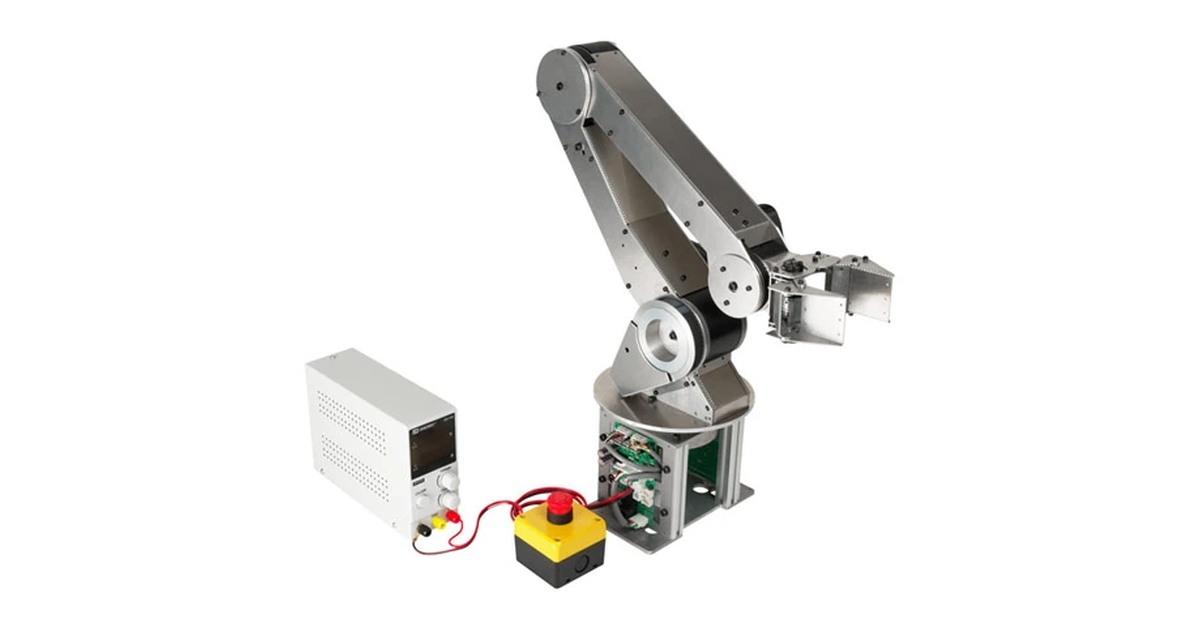
AMIR 740: un brazo para llevar sobre una plataforma móvil
El AMIR 740 de Vstone es un brazo ligero pensado para integrarse en robots móviles. Revisamos su pinza, el control con ROS y las decisiones de alimentación y montaje.
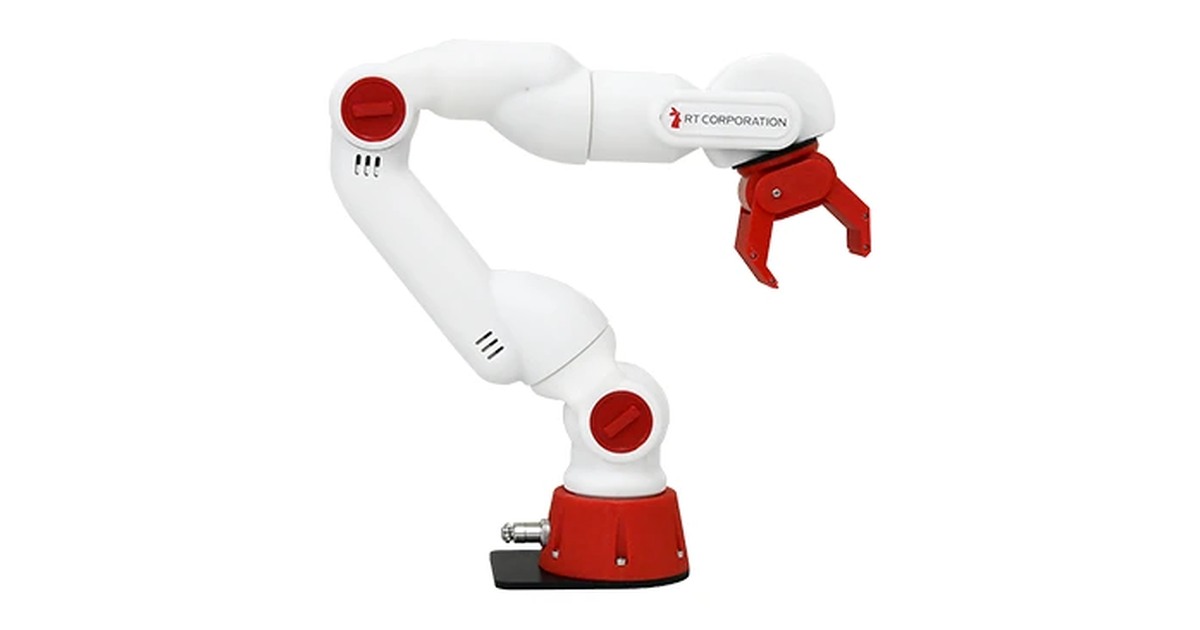
CRANE-X7: el séptimo eje permite recolocar el codo
El CRANE-X7 de RT es un brazo de siete ejes para docencia e investigación. Su articulación adicional permite explorar posturas del codo, planificación y control de corriente.
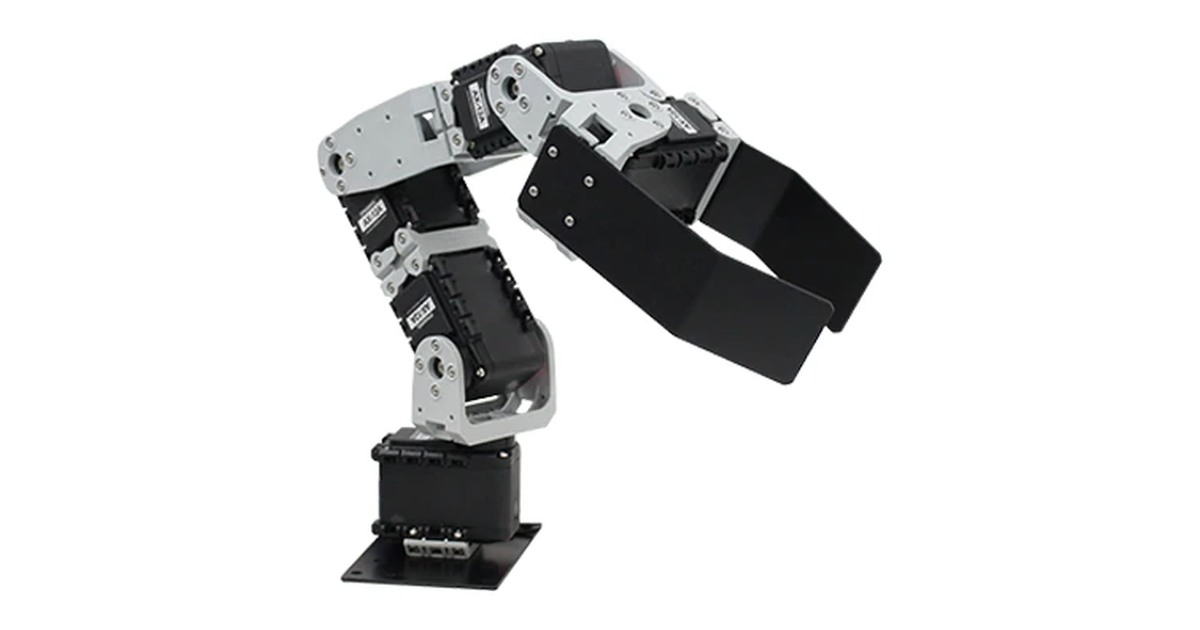
CRANE+ V2: aprender agarre con una carga de 80 gramos
El CRANE+ V2 de RT es un brazo compacto de cuatro ejes para manipular objetos pequeños. Revisamos su integración con ROS, la alimentación y los límites de carga y alcance.
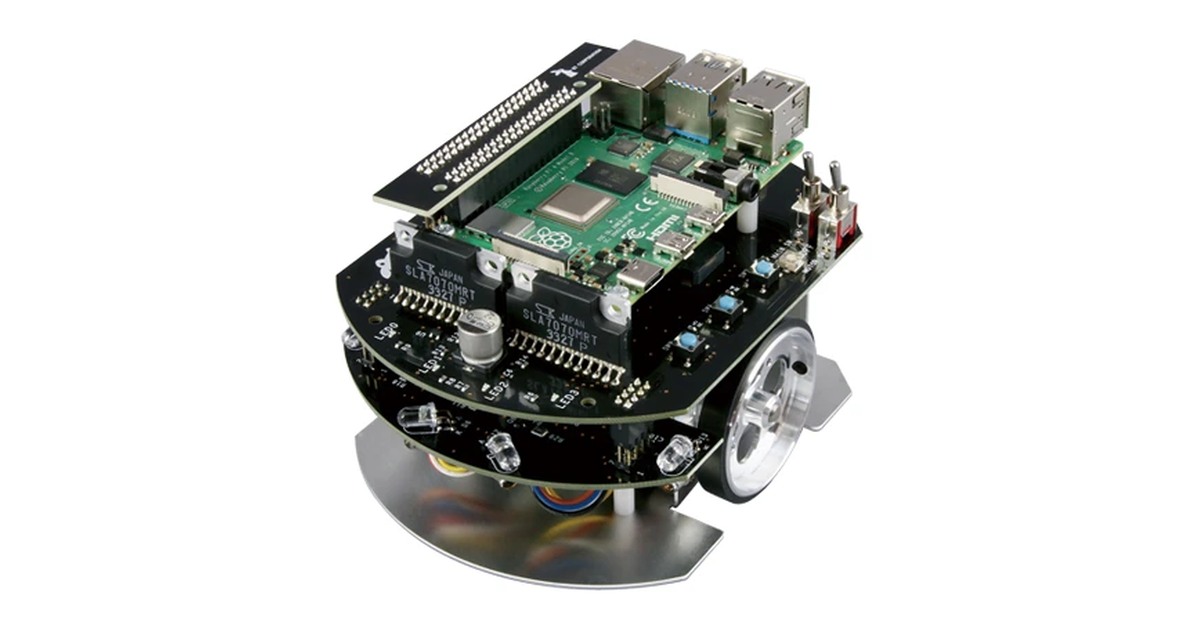
Raspberry Pi Mouse V3: el conector también define el kit
El Raspberry Pi Mouse V3 de RT combina sensores de pared y motores paso a paso. Permite aprender navegación en laberintos, con atención a la odometría y al montaje de la placa.
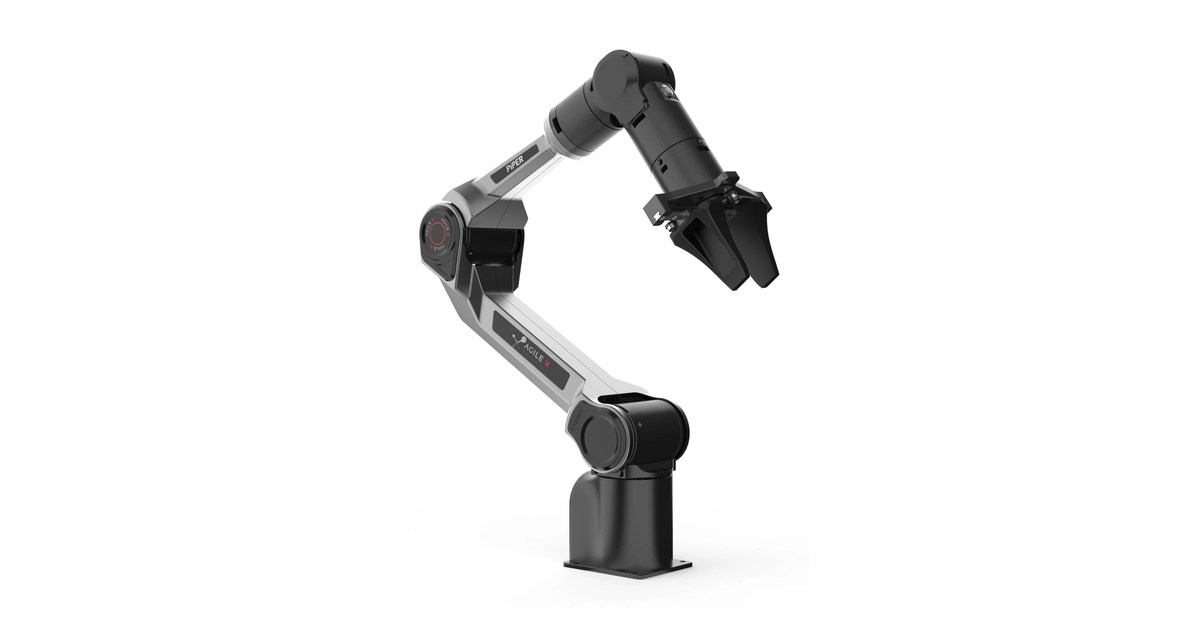
PiPER: descontar la pinza antes de elegir el objeto
PiPER ofrece seis articulaciones para prácticas de manipulación. La pinza y la pieza comparten la carga útil y deben considerarse al preparar el experimento.
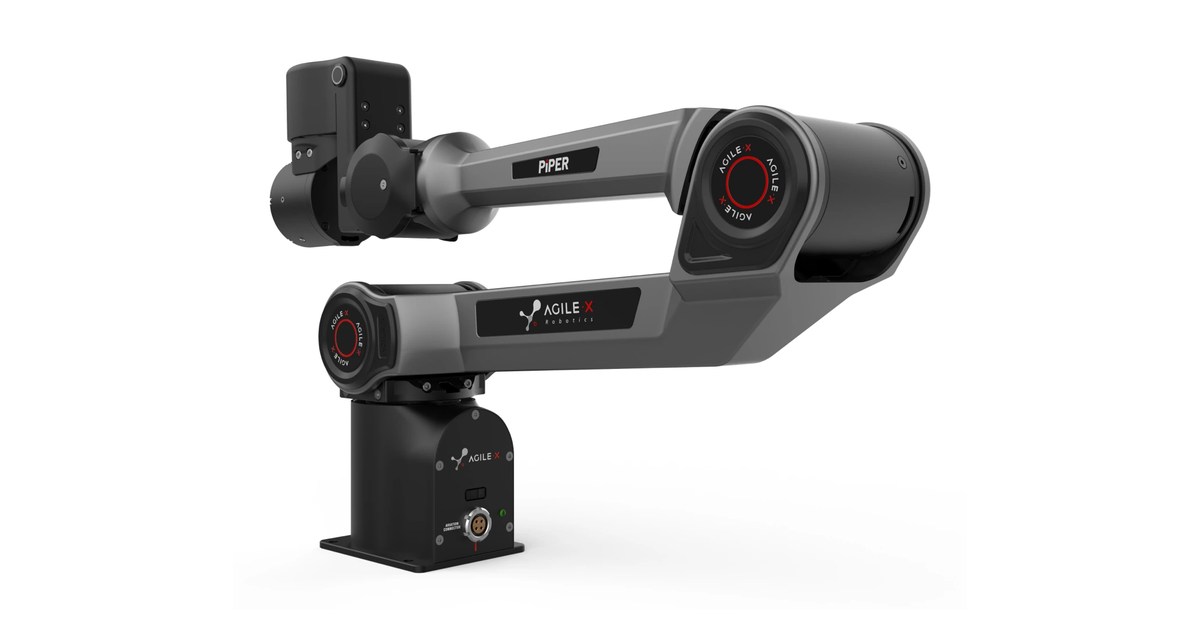
PiPER-X: una muñeca ágil necesita trayectorias completas
PiPER-X ofrece seis grados de libertad para orientar la herramienta. La geometría de la muñeca y las trayectorias determinan el alcance útil de una tarea.
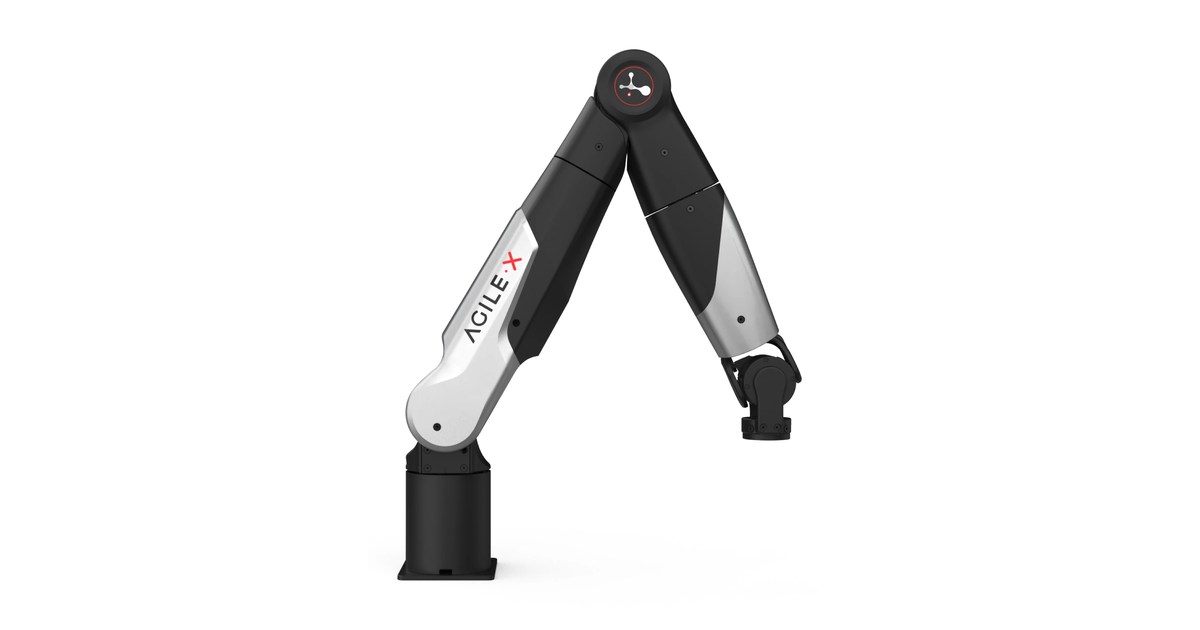
NERO: siete articulaciones para elegir por dónde pasa el codo
NERO añade una séptima articulación para investigar manipulación. La posición del codo ofrece alternativas de postura que deben resolverse con planificación.
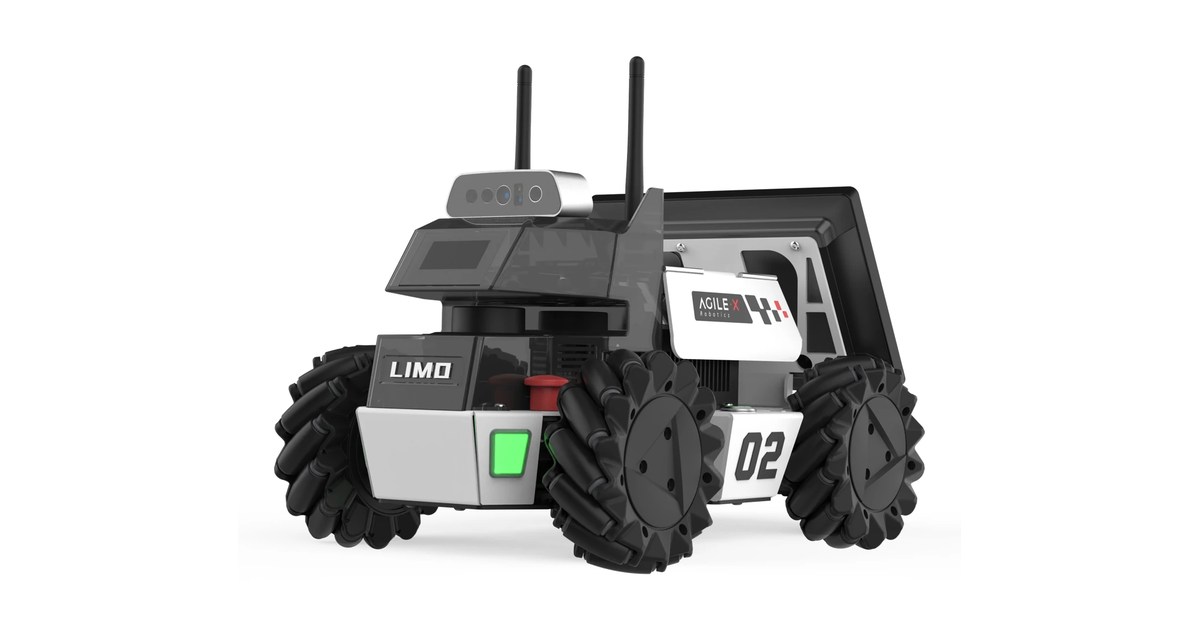
LIMO PRO: combinar un mapa láser con lo que ve la cámara
LIMO PRO combina LiDAR, cámara de profundidad y NVIDIA Orin Nano. El conjunto permite desarrollar navegación, pero necesita calibración y software para cada tarea.
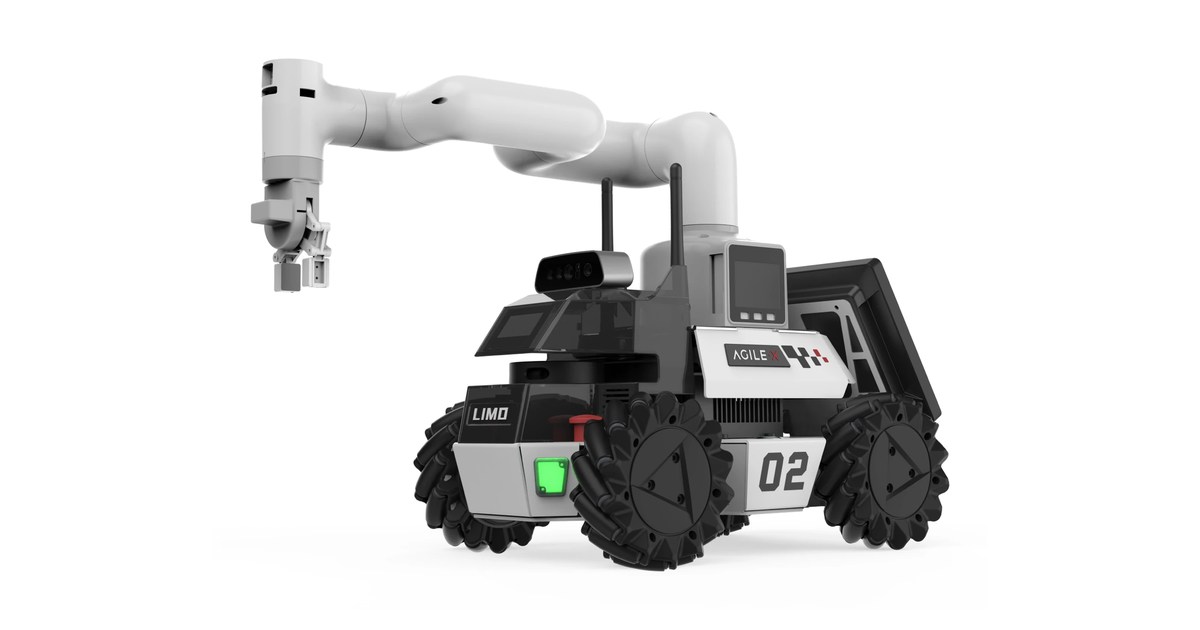
LIMO COBOT: colocar la base antes de extender el brazo
LIMO COBOT combina una base móvil con un myCobot 280 M5. Navegación y agarre necesitan coordinarse para colocar el brazo a una distancia útil del objeto.
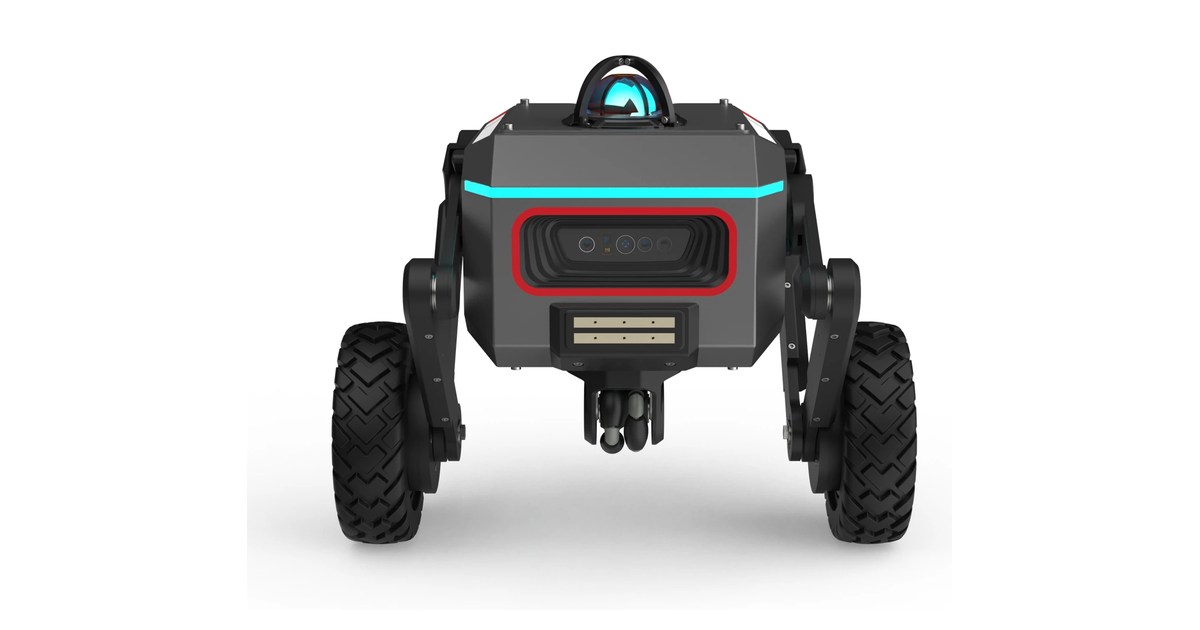
T-REX 2.0: estudiar el equilibrio antes de añadir una carga
T-REX 2.0 combina ruedas y patas articuladas para investigar equilibrio. El manual concreta carga y protección, datos necesarios antes de montar sensores.
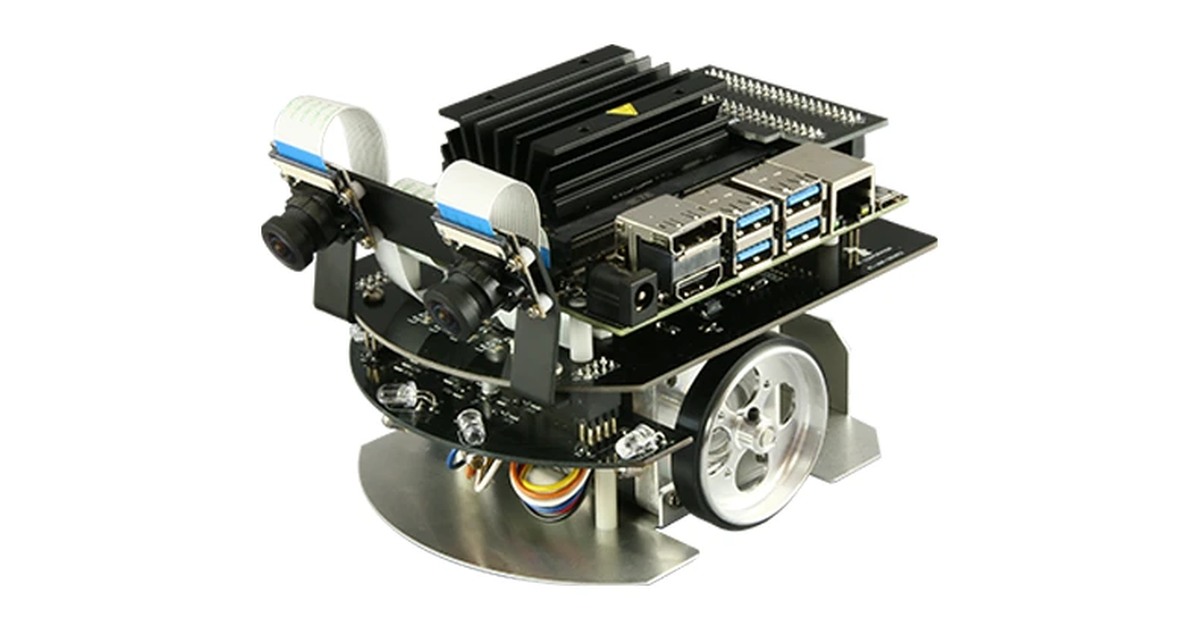
Jetson Nano Mouse: dos cámaras exigen la placa adecuada
El Jetson Nano Mouse de RT combina dos cámaras y una base móvil pequeña. Explicamos cómo elegir el kit, preparar la alimentación y organizar pruebas de percepción visual.
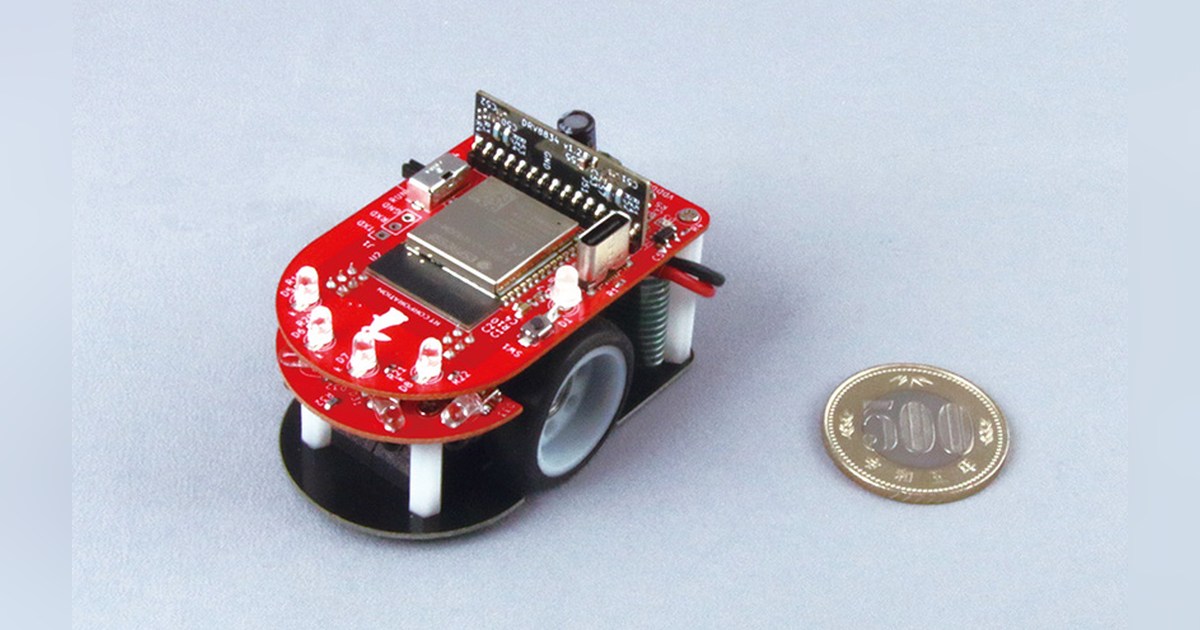
Pi:Co V2: un laberinto cabe en sesenta gramos de robot
El Pi:Co V2 de RT es un micromouse compacto para aprender navegación en laberintos. Su batería y sensores integrados permiten centrarse en calibración, control y algoritmos.
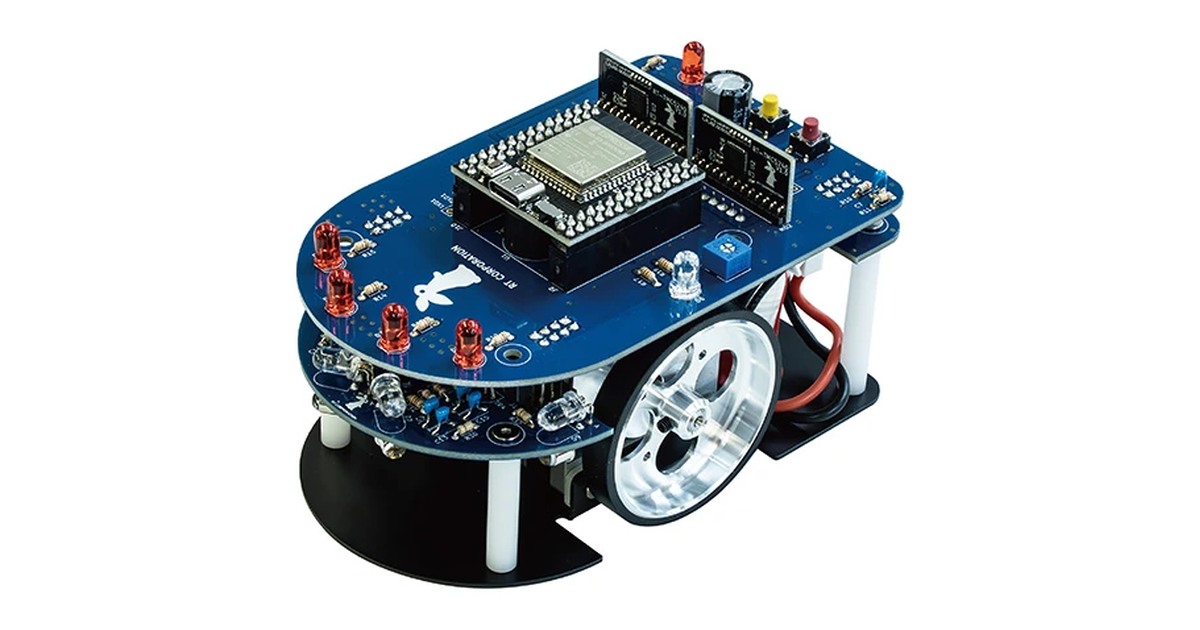
Pi:Co Classic4: montar el robot antes de resolver el mapa
El Pi:Co Classic4 de RT es un kit de micromouse que requiere montaje y soldadura. Revisamos el proceso docente, los sensores de pared y los accesorios de alimentación.
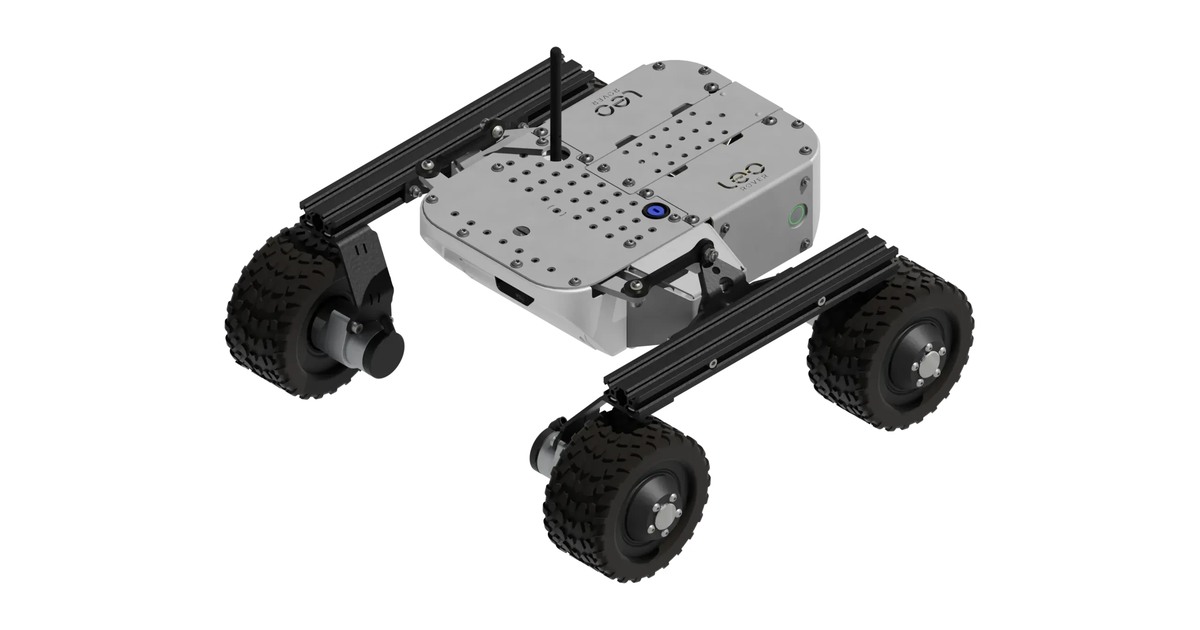
Leo Rover: montar el kit y reutilizar sus planos son decisiones distintas
Leo Rover combina un kit de cuatro ruedas con software abierto. Su documentación distingue el montaje, la carga útil y la licencia de los diseños mecánicos.
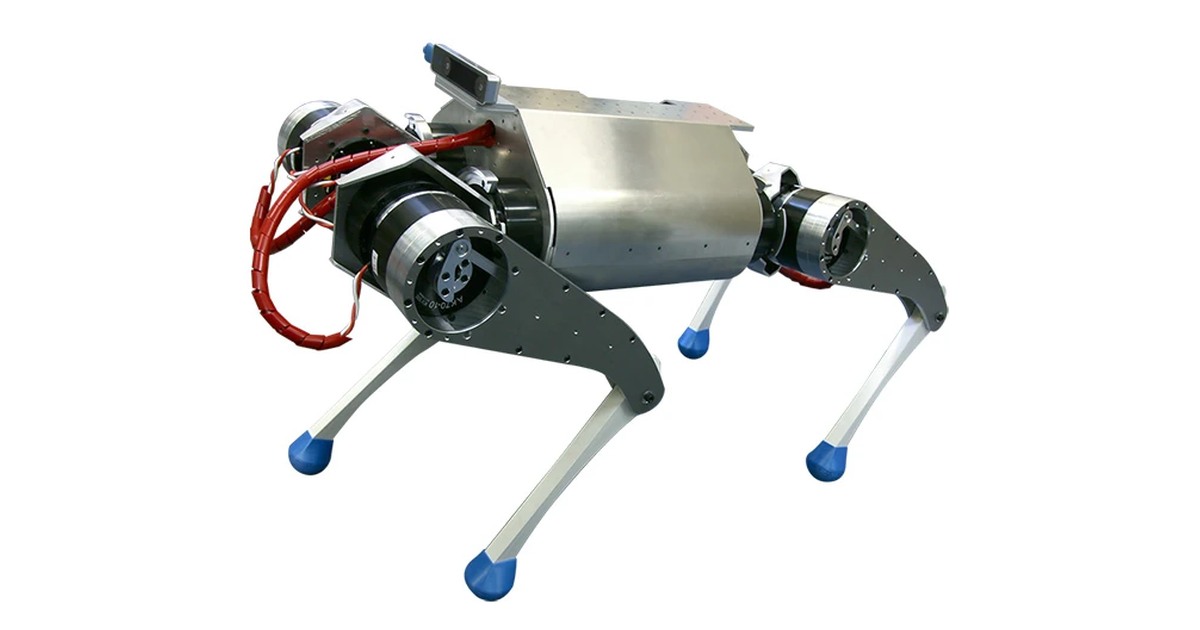
MEVIUS: un cuadrúpedo abierto requiere desarrollo propio
MEVIUS es un cuadrúpedo de diseño abierto que RT ofrece como plataforma de investigación. Su montaje permite estudiar locomoción y revisar el hardware junto al software.
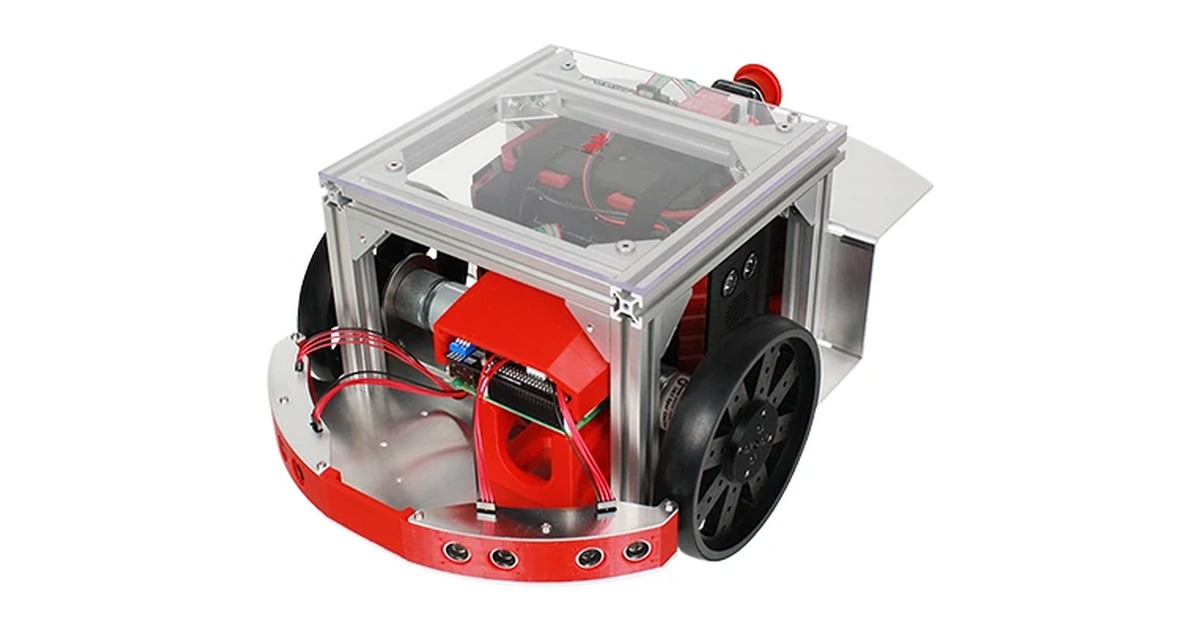
Raspberry Pi Cat: revisar la generación antes de ampliarlo
El Raspberry Pi Cat original de RT fue una base móvil para investigación y sensores. Revisamos su documentación histórica, las opciones de percepción y su discontinuación.
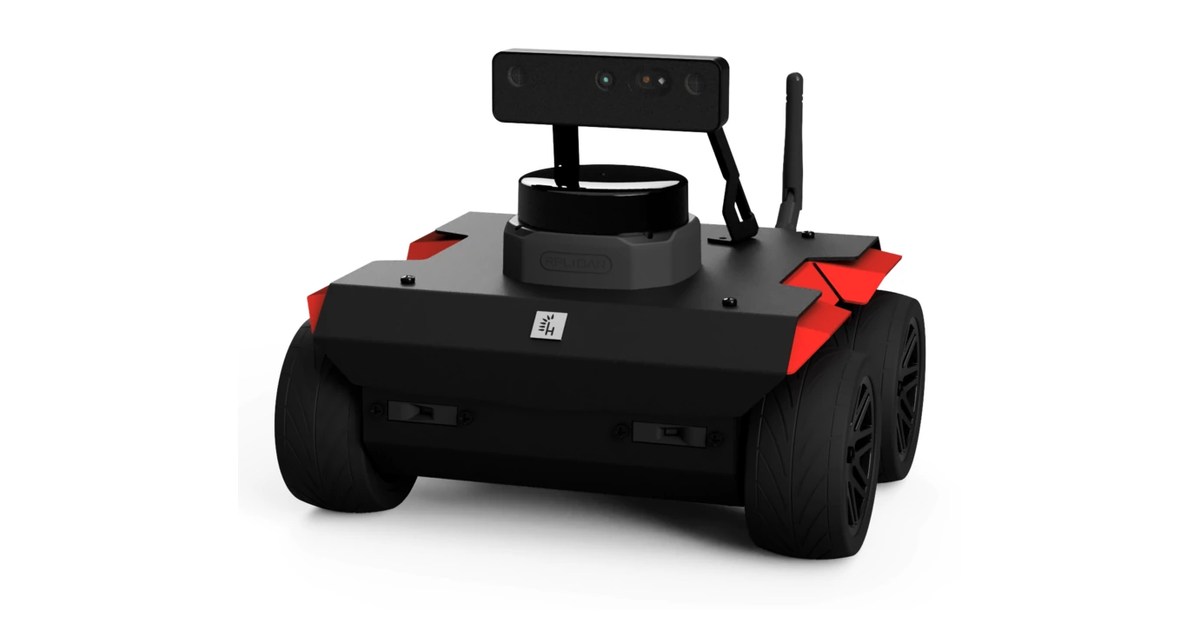
ROSbot 3: qué aportan el LiDAR y la cámara al primer mapa
ROSbot 3 reúne Raspberry Pi 5, LiDAR y cámara de profundidad para aprender robótica móvil. Su guía permite empezar con control manual antes de preparar la navegación.