
Archivo
Robots domésticos y para el hogar: página 34
Archivo de robots domésticos y para el hogar en robotica.es, página 34 de 43. Noticias y análisis publicados en español.
Página 34 de 43 · 1024 artículos
Artículos de la página 34
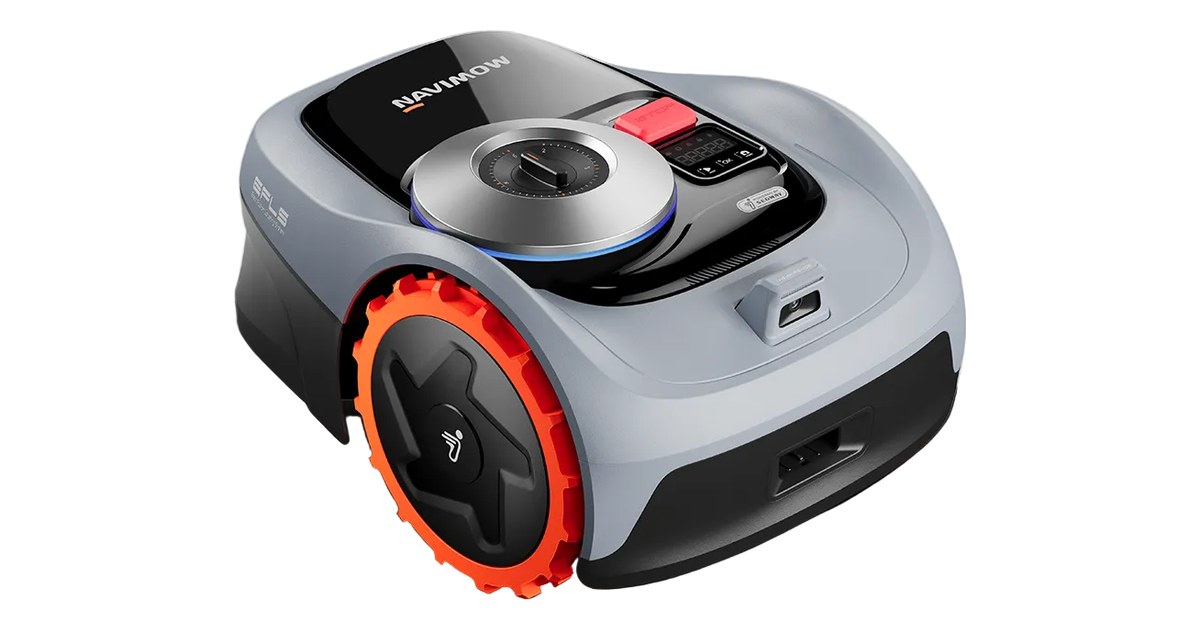
Navimow i105E: la antena y los bordes forman parte del mapa
El Navimow i105E corta jardines de hasta 500 metros cuadrados sin cable perimetral. Antena, límites y altura manual deben prepararse para cada terreno.
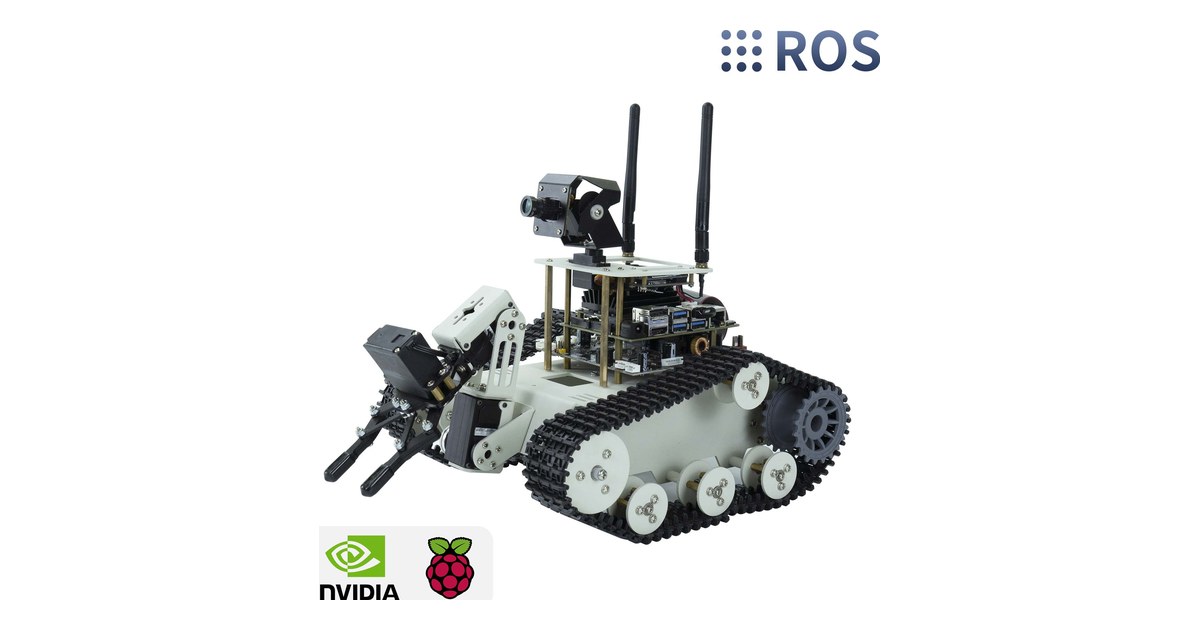
Transbot SE: una cámara que gira cambia la referencia del brazo
Transbot SE combina orugas, una cámara orientable y un brazo de tres grados de libertad. Sus ejercicios permiten relacionar imagen, movimiento y referencias.
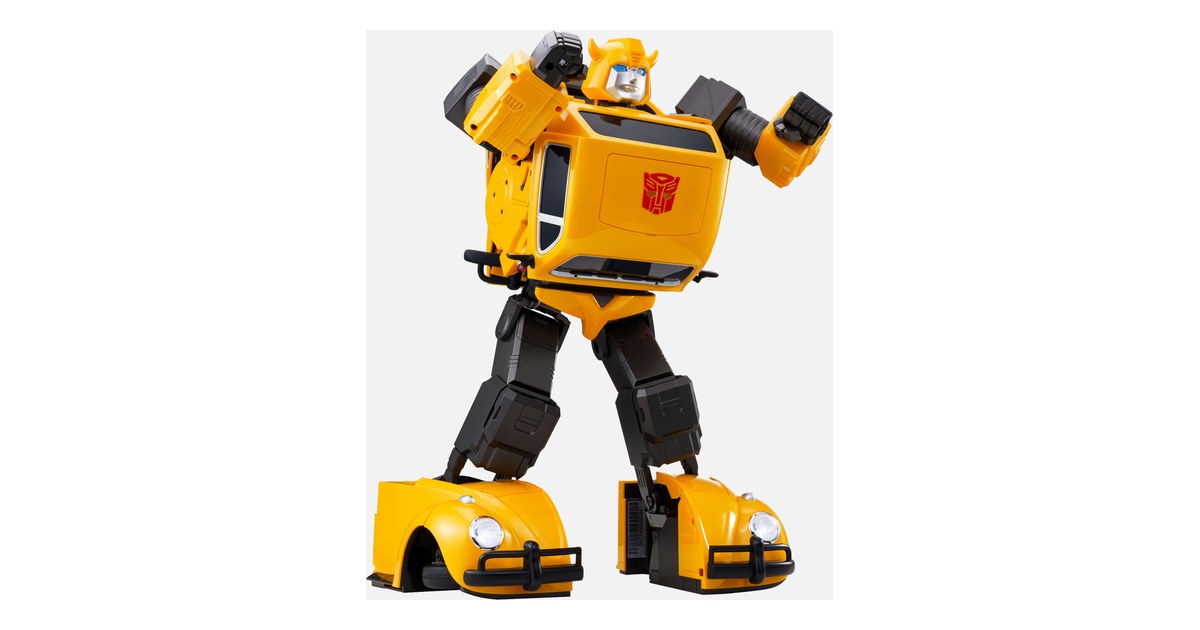
Bumblebee Flagship: convertir el Beetle sobre un suelo libre
El Bumblebee Flagship de Robosen se transforma en Volkswagen Beetle. Sus acciones, el espacio de conversión y los accesorios definen cómo preparar una escena.
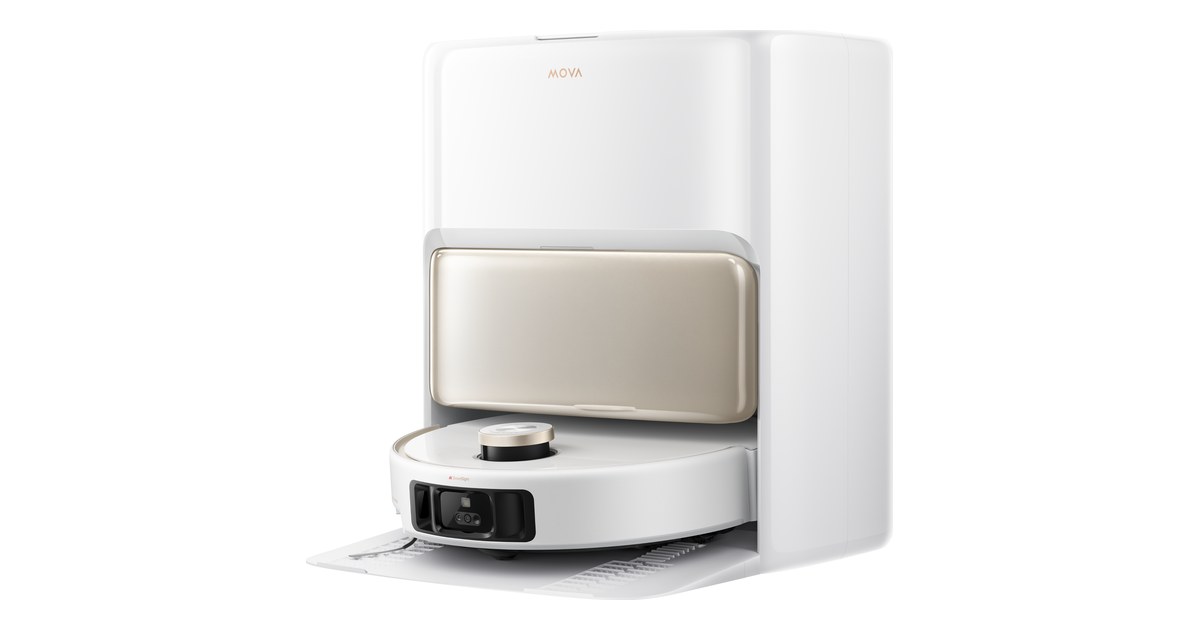
MOVA V50 Ultra: medir el umbral antes de programarlo
El MOVA V50 Ultra combina ruedas auxiliares y un sensor retráctil. La forma de los escalones y el espacio bajo los muebles determinan qué zonas puede limpiar.
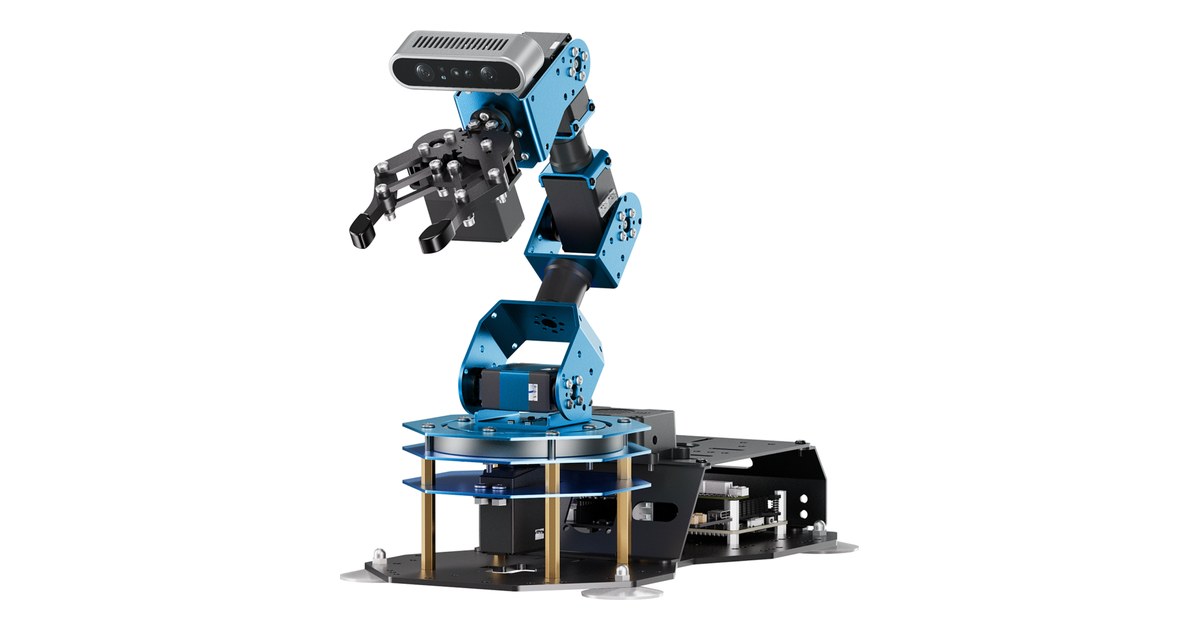
ArmPi Ultra: de la cámara de profundidad al agarre
ArmPi Ultra reúne Raspberry Pi, control STM32 y servos de bus. Su configuración de visión 3D permite estudiar cómo una detección se convierte en un agarre.
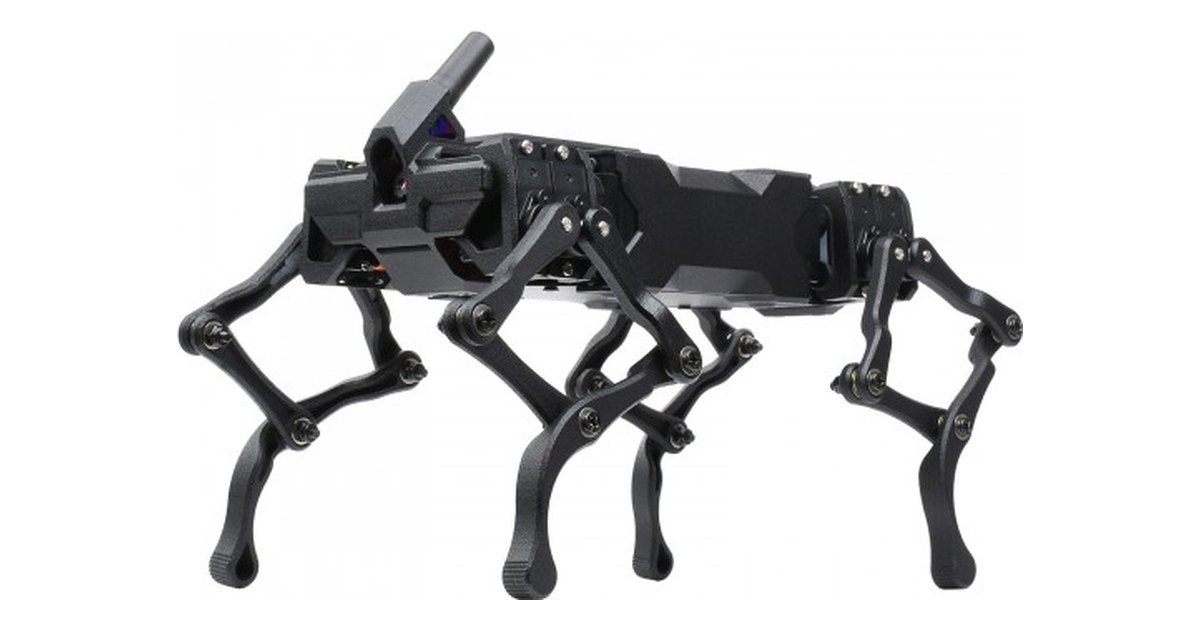
WAVEGO: calibrar las patas antes de cambiar la marcha
WAVEGO combina doce servos, mecanismos de bielas y un ESP32. La calibración y su código de marcha permiten estudiar cómo camina un pequeño cuadrúpedo.
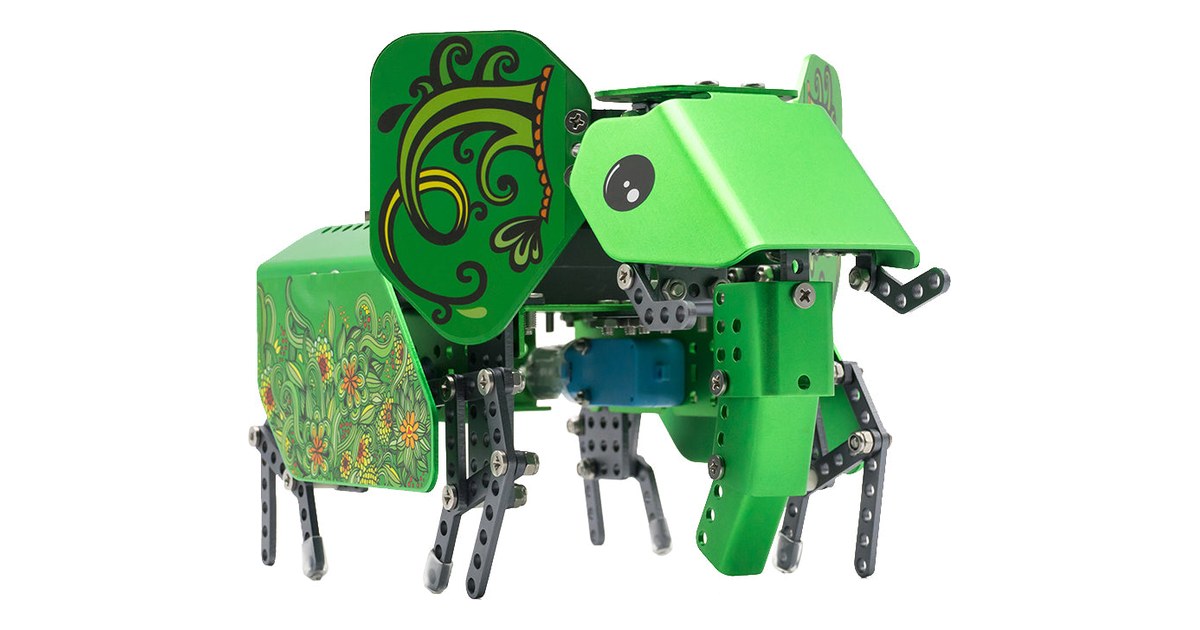
Q-Elephant: observar la transmisión antes de programar
Q-Elephant combina construcción metálica y programación gráfica. Su transmisión permite estudiar cómo un motor produce varios movimientos en una figura robótica.
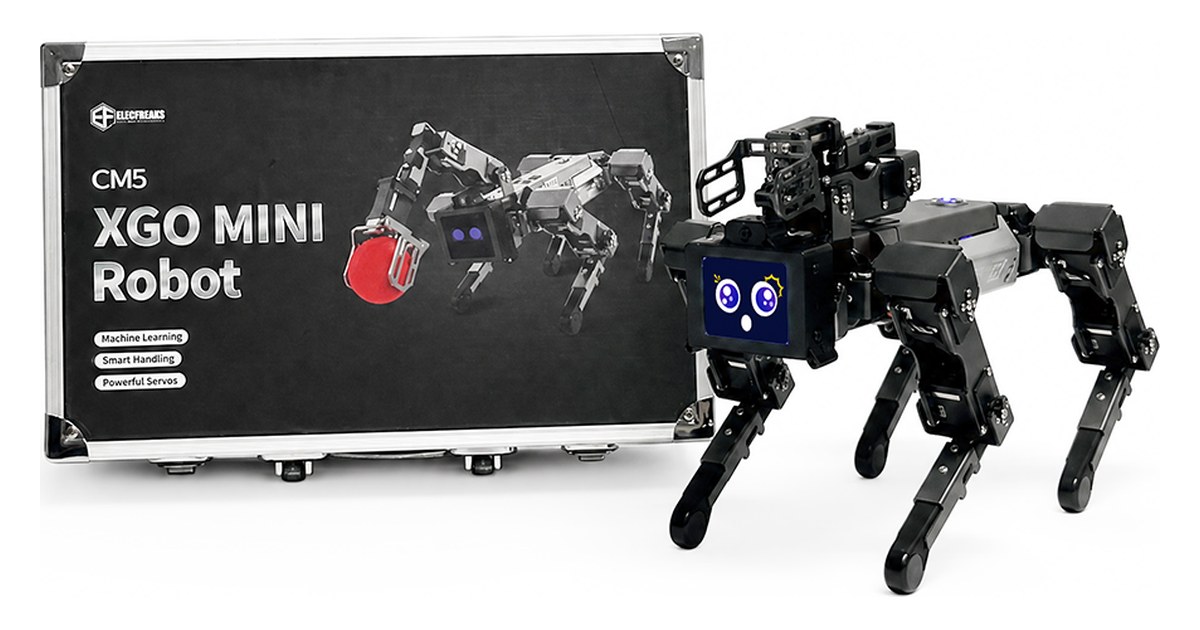
XGO Mini CM5: separar cálculo, marcha y realimentación
El XGO Mini CM5 combina Raspberry Pi, un controlador ESP32 y servos de bus. Su brazo y sus lecturas permiten estudiar cómo se coordina un cuadrúpedo educativo.
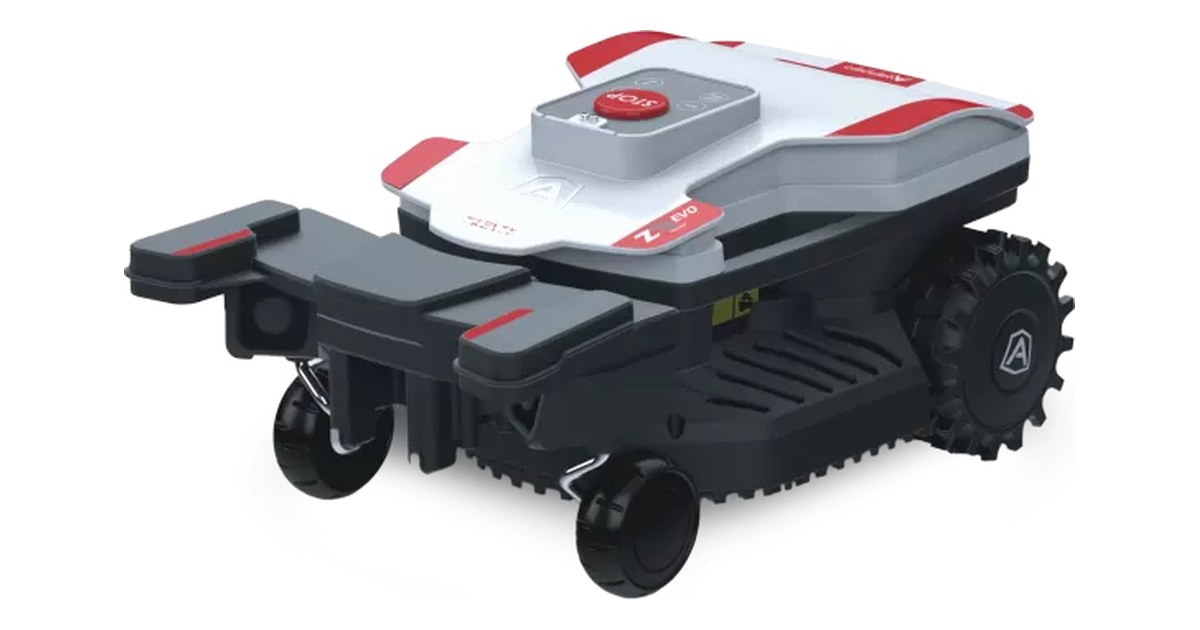
Twenty ZR EVO: sin perímetro, con guía para volver a cargar
Twenty ZR EVO reconoce el césped sin cable perimetral, pero utiliza una guía para la estación. Preparar límites y regreso son dos partes distintas del jardín.
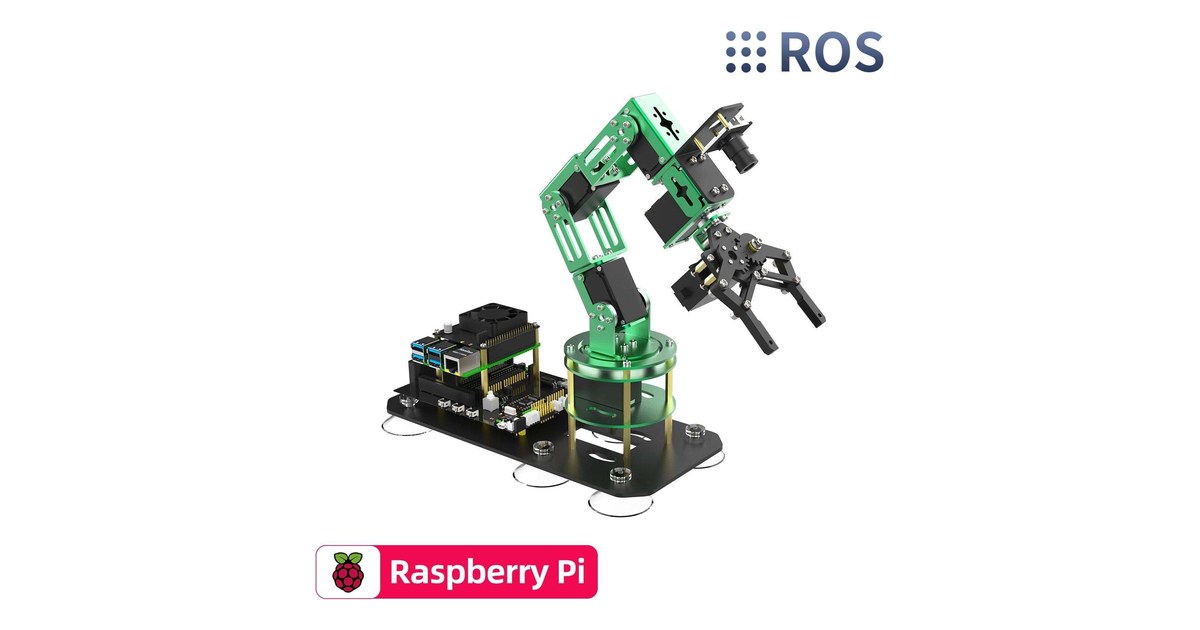
DOFBOT Pi: calibrar el color antes de mover la pinza
DOFBOT Pi combina seis servos de bus, cámara y Raspberry Pi. El umbral de color y la referencia del espacio de trabajo permiten entender sus ejercicios de visión.
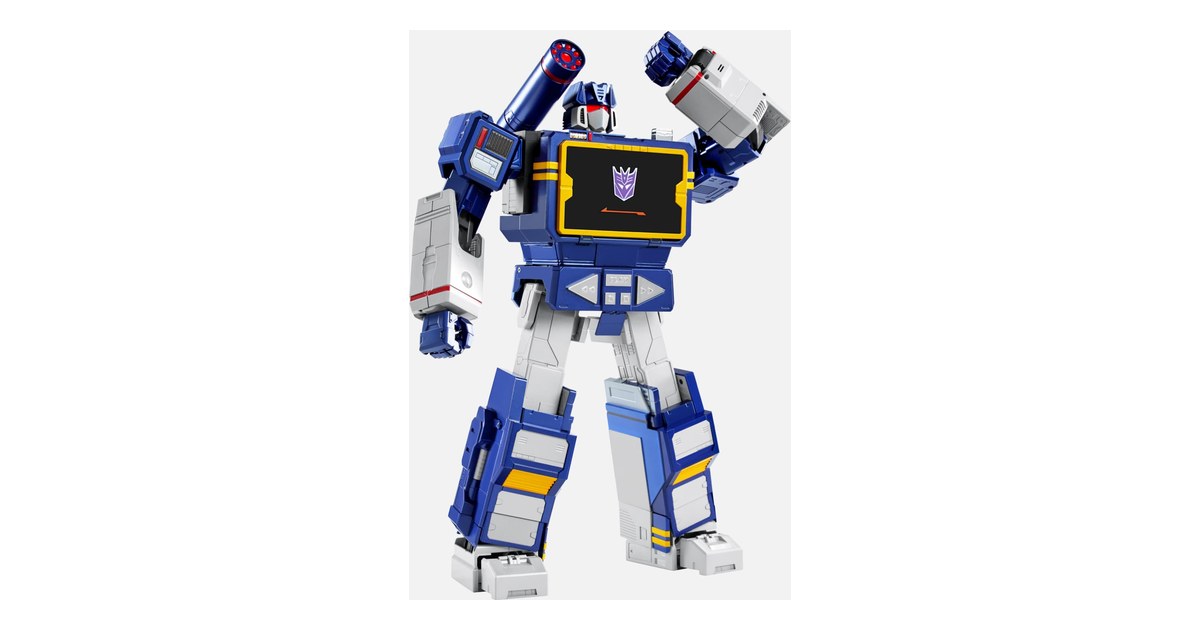
Soundwave: un Transformer que también hace de altavoz
Soundwave Flagship convierte su cuerpo entre robot y reproductor. El audio Bluetooth y las escenas programables son funciones diferentes dentro de la misma pieza.
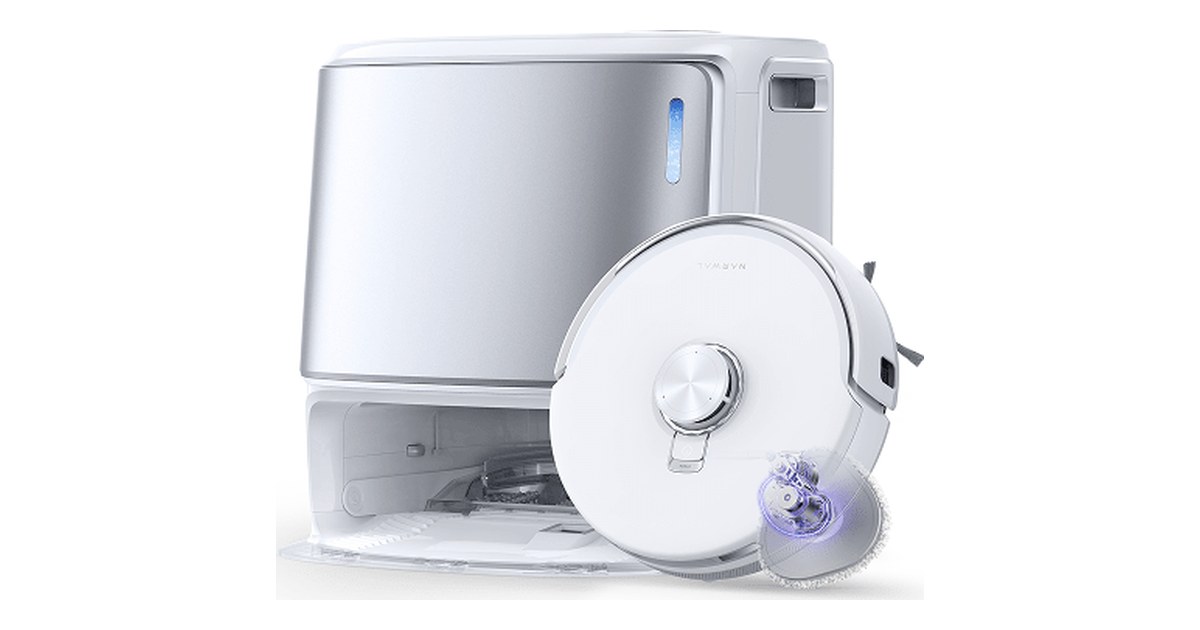
Freo Z10 Ultra: limpiar bordes y comprobar las tareas
Freo Z10 Ultra combina dos cámaras y una mopa extensible. La prueba externa de limpieza y aplicación ayuda a valorar la rutina completa, además del equipamiento.
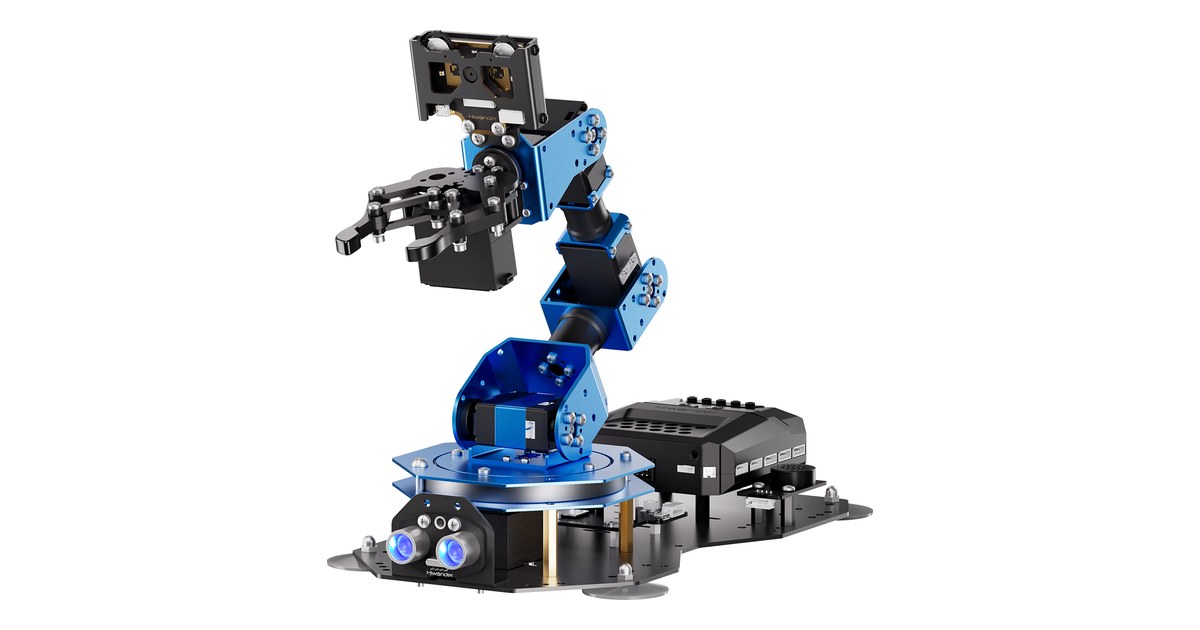
xArm AI: una detección debe llegar hasta la pinza
xArm AI utiliza CoreX, servos de bus y módulos de expansión. Clasificar una pieza exige conectar detección, posición y movimiento dentro del montaje preparado.
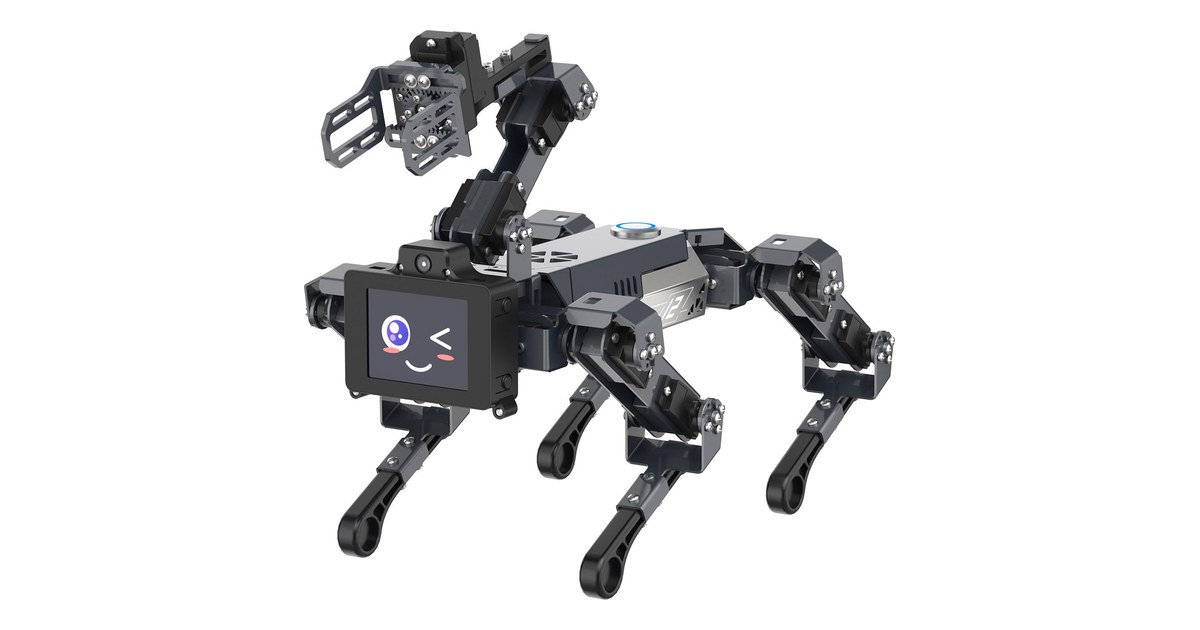
DOGZILLA-Lite CM5: cuatro patas y una pinza sobre el cuerpo
DOGZILLA-Lite añade un brazo a un cuadrúpedo de sobremesa. La postura del cuerpo, los movimientos de la pinza y la ruta de programación se pueden estudiar por separado.
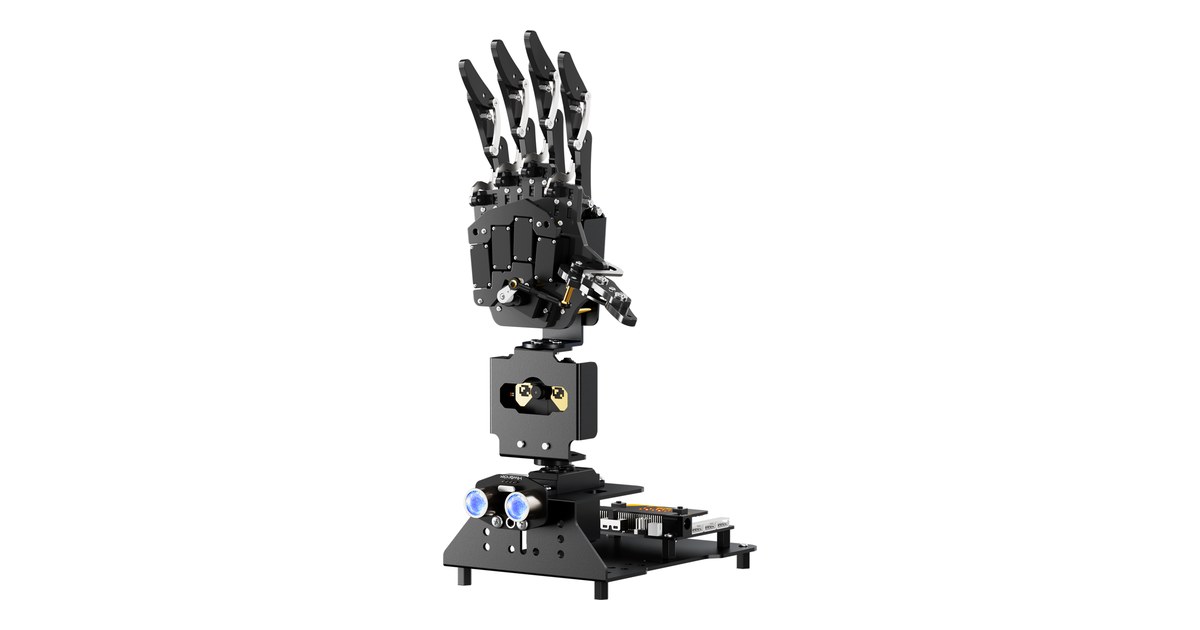
AiHand: programar dedos y respuestas con micro:bit
AiHand combina una mano articulada y una base móvil para actividades con micro:bit. Separar gesto, detección y respuesta ayuda a explicar cada ejemplo.
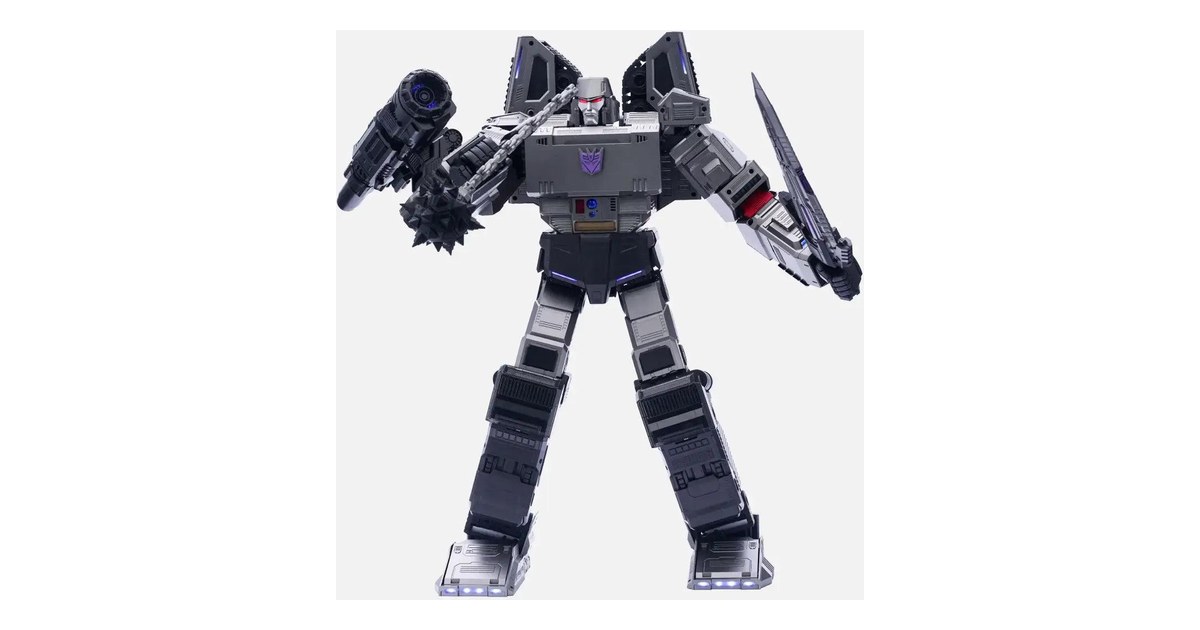
Megatron de Robosen: alternar voz, app y escenas
Megatron Flagship convierte su estructura entre tanque y robot. Una prueba externa muestra cómo cambian el control y la estabilidad según la aplicación y la superficie.
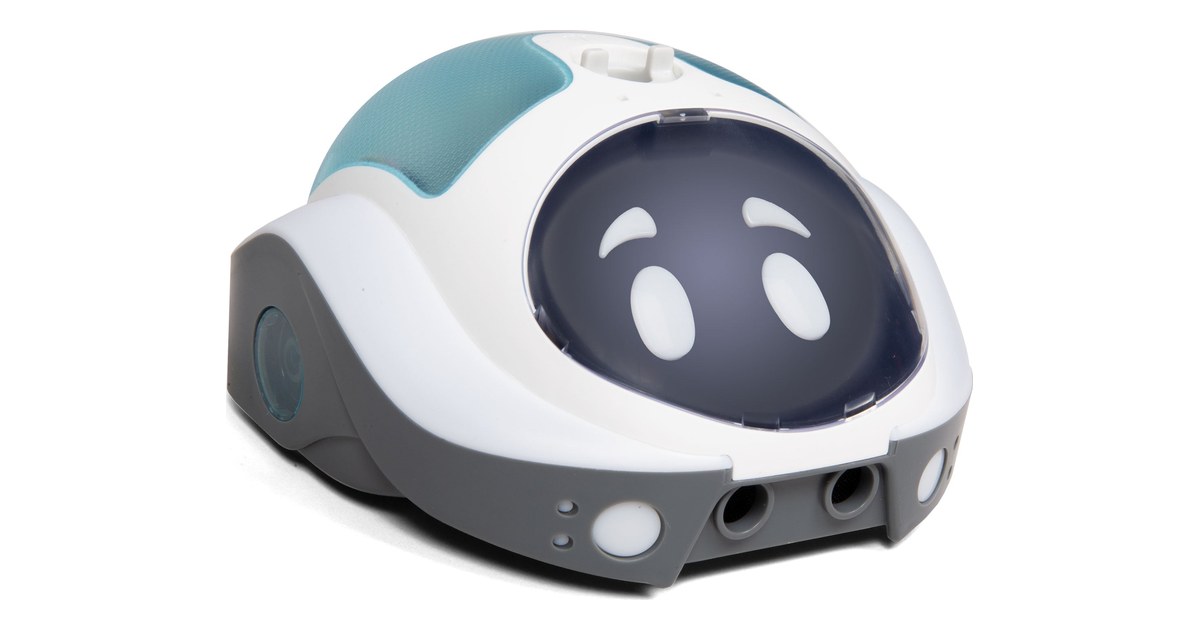
Loti-Bot: dibujar una ruta para entender los giros
Loti-Bot combina programación por bloques y portarrotulador ajustable. Una figura dibujada ayuda a relacionar distancia, ángulo y repetición en una actividad de aula.
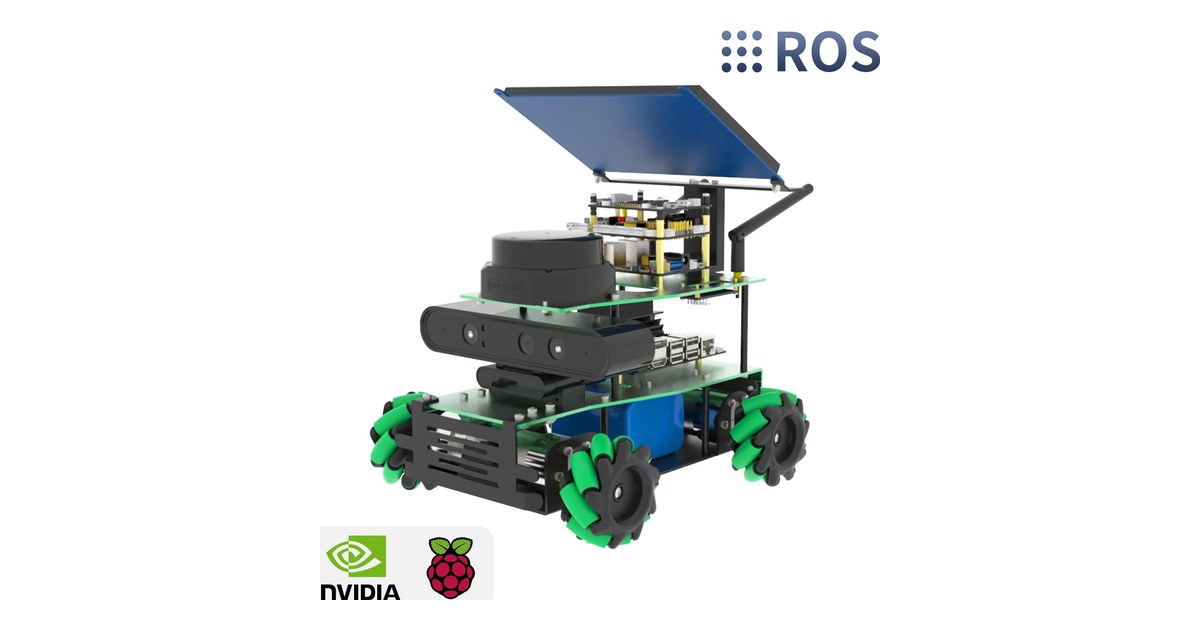
ROSMASTER X3: elegir el curso antes de instalar ROS
ROSMASTER X3 reúne ruedas mecanum, lidar y cámara. Sus materiales separan ROS 1 y ROS 2; identificar placa, imagen del sistema y variante evita mezclar ejemplos.
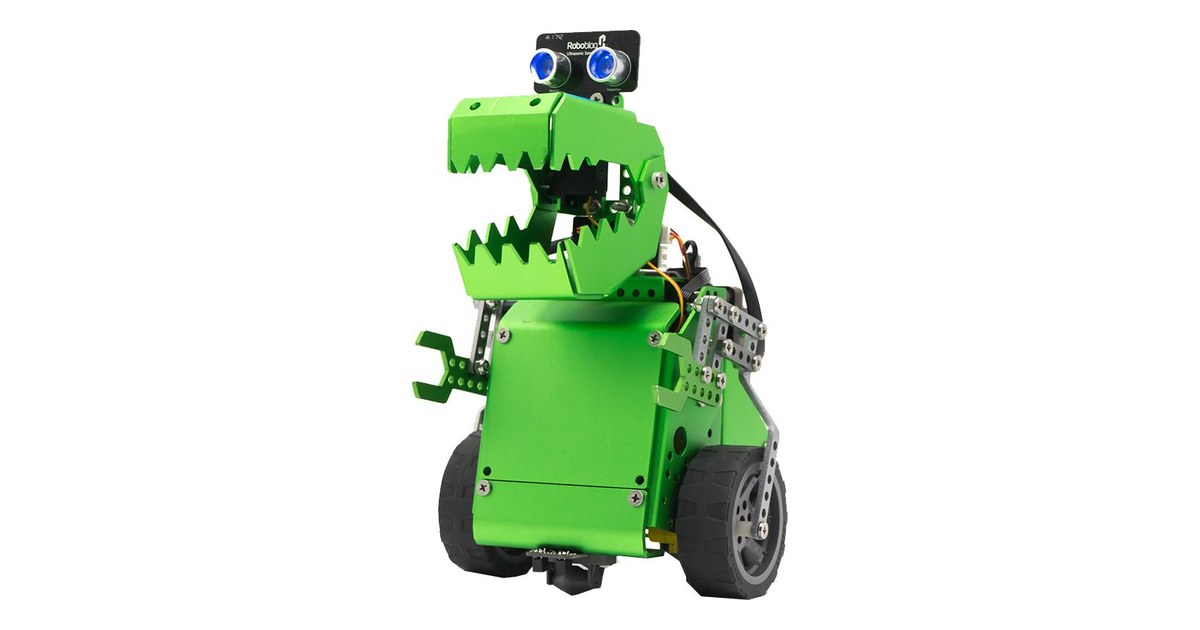
Q-Dino: dos montajes para cambiar la forma del mismo robot
Q-Dino combina piezas metálicas, ruedas y ultrasonido en un kit con dos construcciones. El montaje y las condiciones del programa permiten estudiar respuestas al entorno.
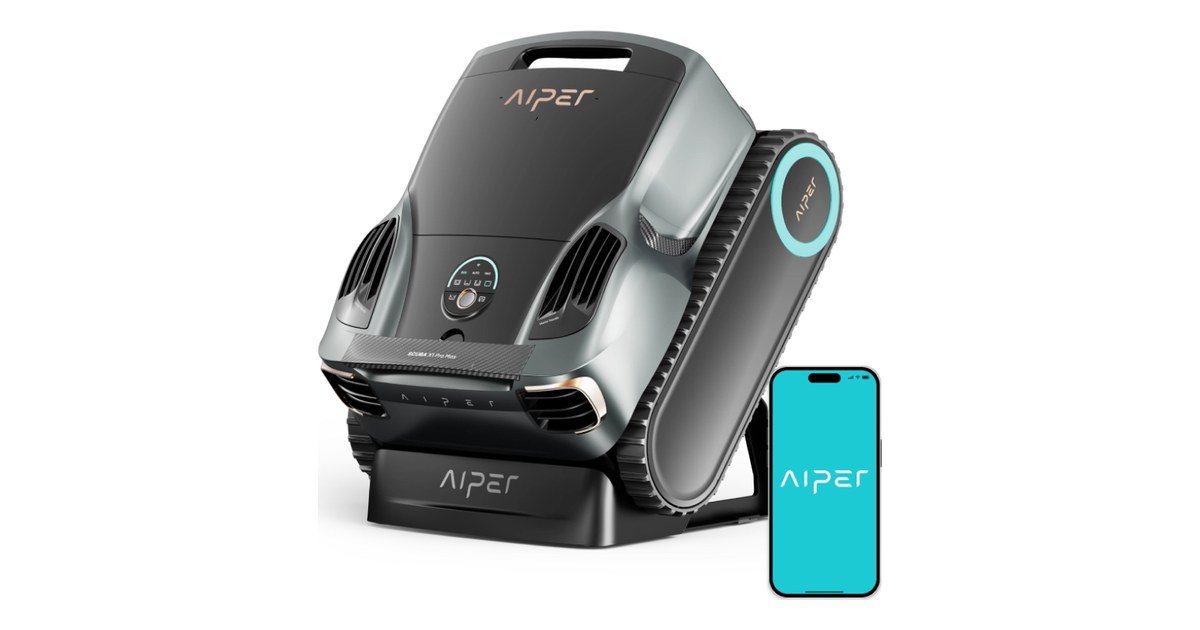
Scuba X1 Pro Max: fondo y superficie en un solo robot
El Scuba X1 Pro Max puede limpiar bajo el agua y recoger residuos en la superficie. La extracción, el filtro y la forma de la piscina completan la elección.
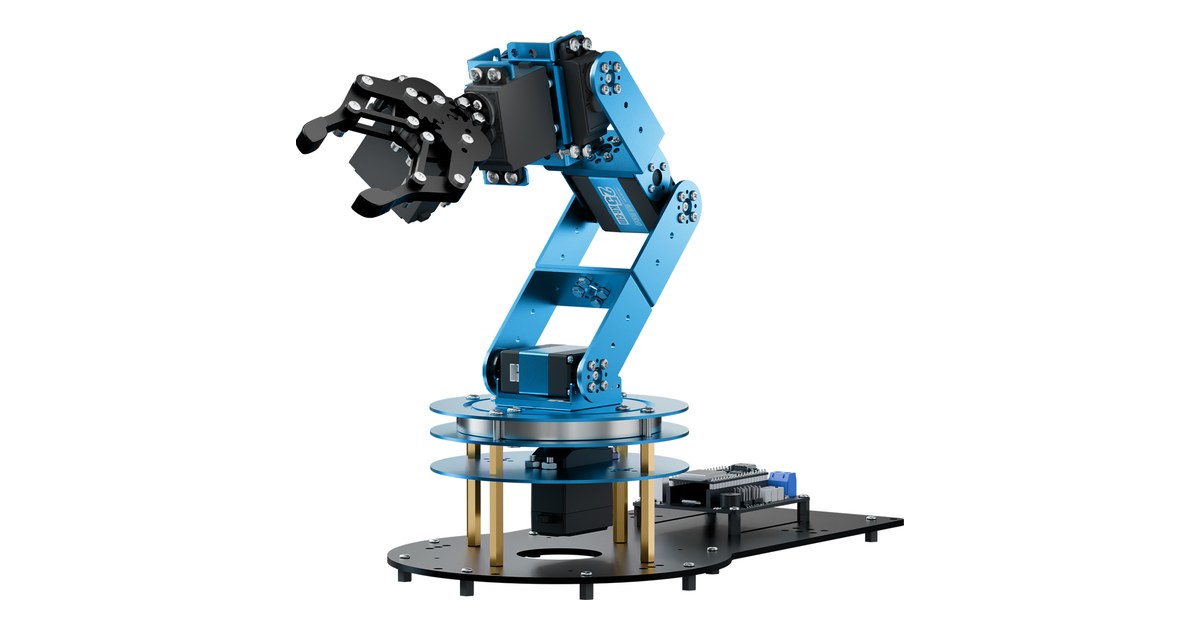
LeArm AI: pasar de mover servos a pedir coordenadas
LeArm AI combina seis servos de bus y control de coordenadas con ESP32. La cinemática, la posición del objeto y los módulos del kit marcan cada práctica.
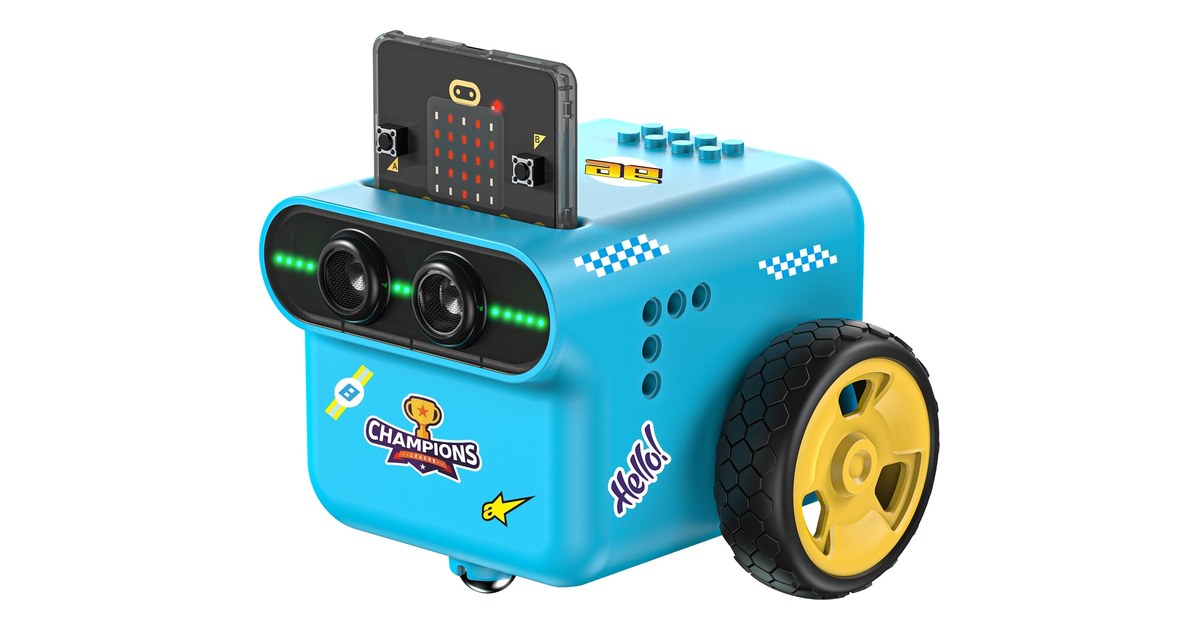
TPBot EDU: comprobar una distancia y un giro con micro:bit
TPBot EDU incorpora motores con encoder y giroscopio para trabajar con distancias y giros. La variante con micro:bit permite identificar el coste del conjunto.
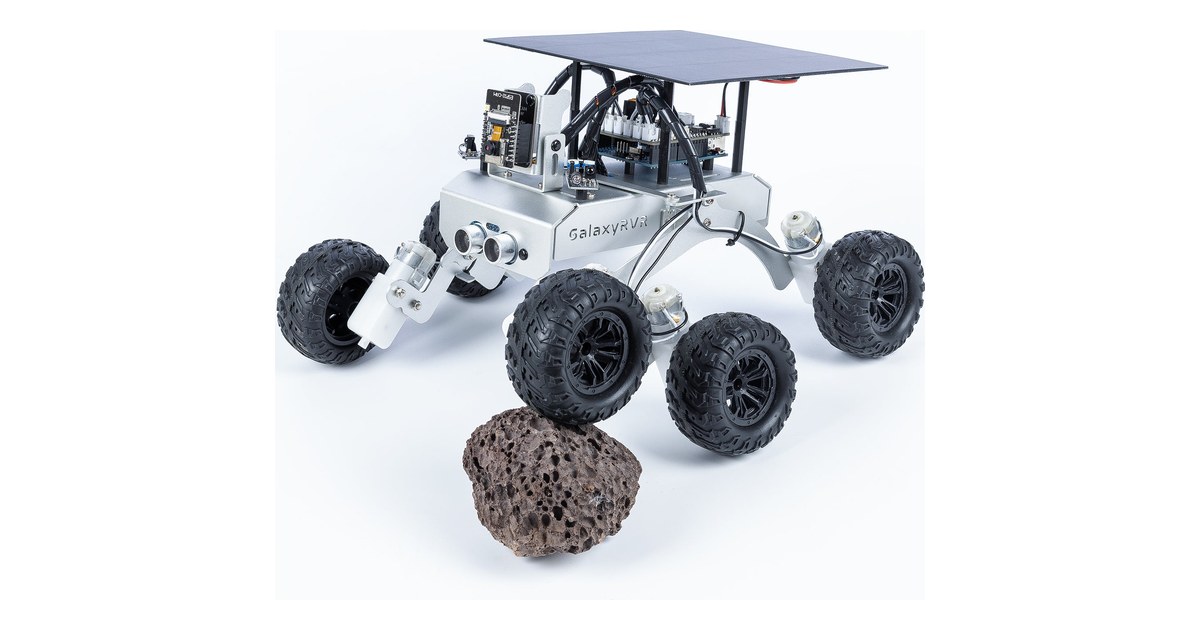
GalaxyRVR: seis ruedas, Arduino y una cámara ESP32
GalaxyRVR es un kit de rover con suspensión rocker-bogie, cámara y panel solar. El montaje y la conexión entre Arduino, ESP32 y móvil son parte del proyecto.
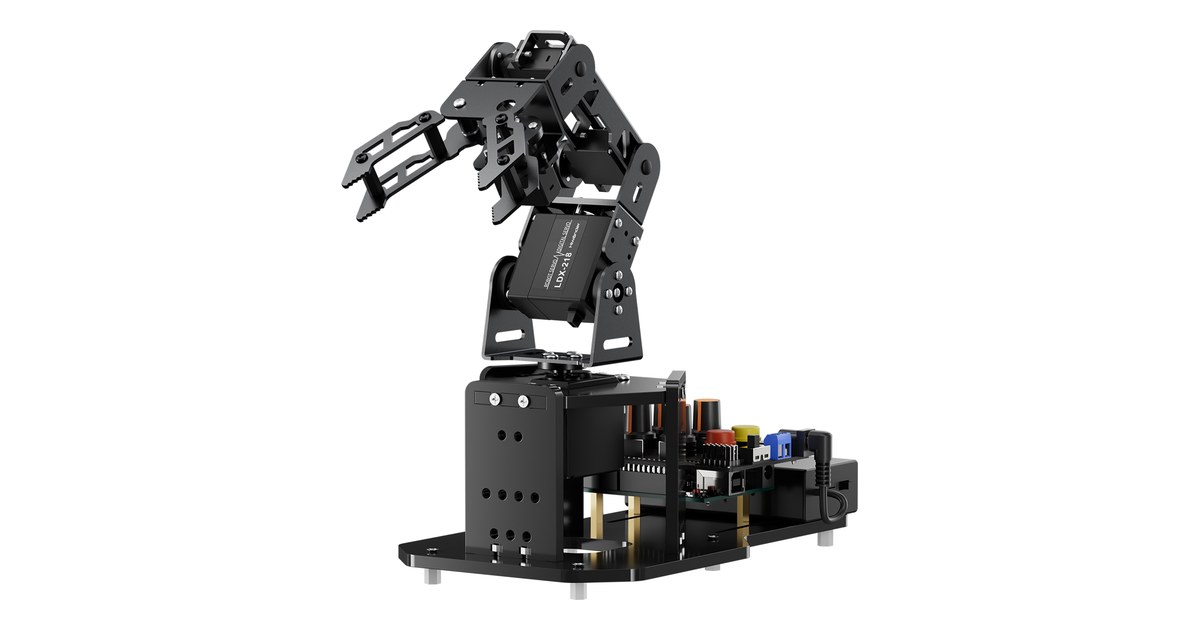
miniArm: grabar movimientos con mandos de potenciómetro
miniArm permite dirigir un brazo Arduino con potenciómetros y guardar secuencias. El número de articulaciones y los accesorios del kit delimitan cada ejercicio.