
Archivo
Robots domésticos y para el hogar: página 33
Archivo de robots domésticos y para el hogar en robotica.es, página 33 de 43. Noticias y análisis publicados en español.
Página 33 de 43 · 1024 artículos
Artículos de la página 33
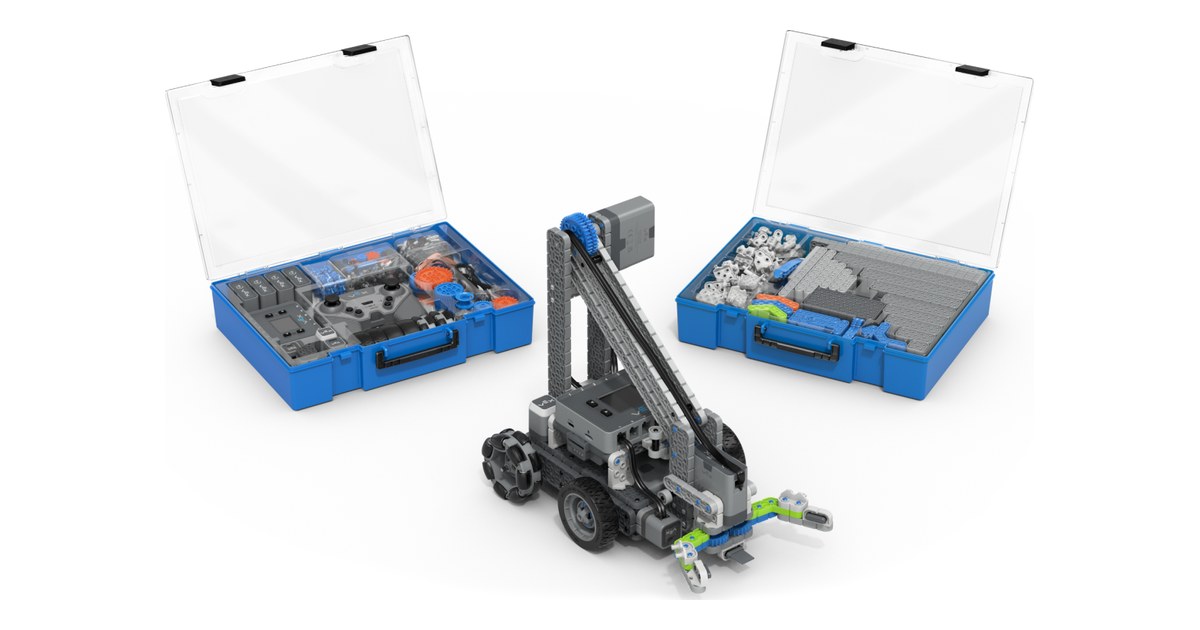
Clawbot de VEX IQ: documentar el montaje y sus cambios
El Clawbot de VEX IQ se construye con el kit de segunda generación. Registrar piezas, configuración de dispositivos y ensayos ayuda a explicar por qué cambia su comportamiento.
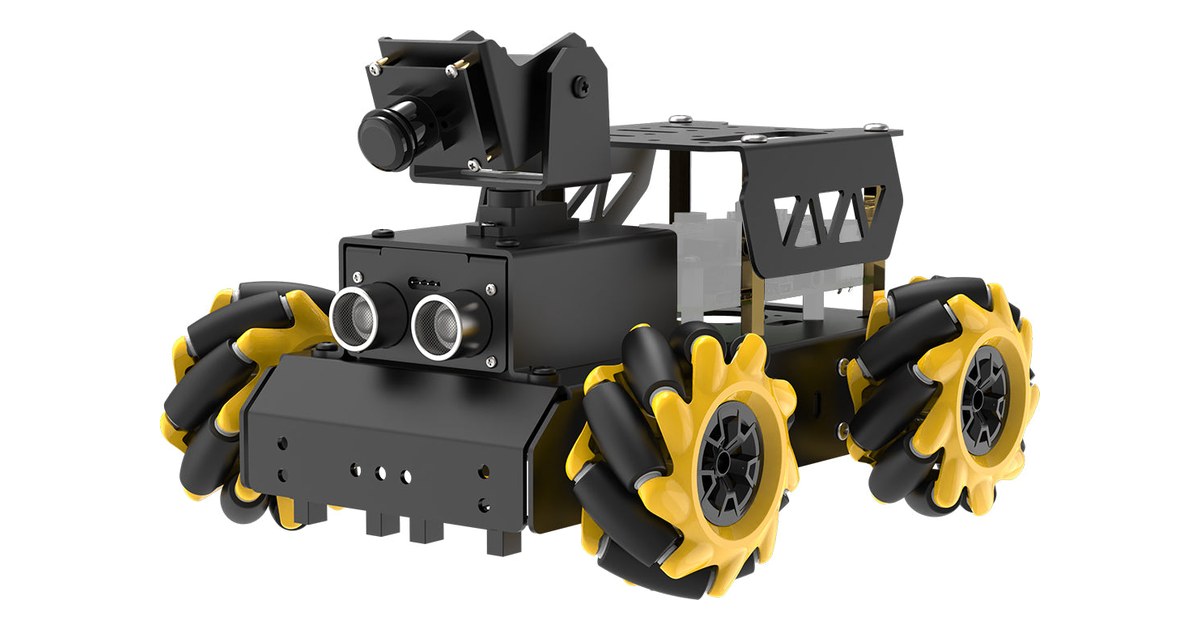
TurboPi: comparar avance y desplazamiento lateral
TurboPi utiliza cuatro ruedas Mecanum y Raspberry Pi. Sus ejercicios permiten relacionar una velocidad del chasis con las órdenes distintas que reciben las ruedas.
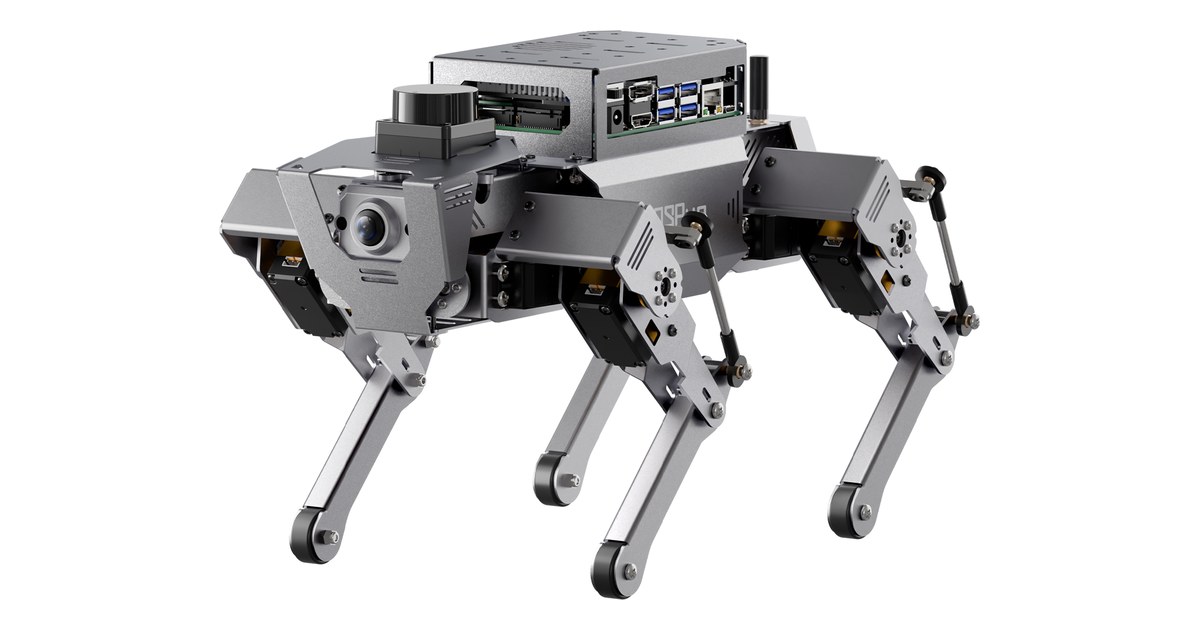
ROSPug: relacionar la postura con los datos de articulación
ROSPug utiliza doce servos de bus y una IMU en un cuadrúpedo con Jetson Nano. Sus cursos permiten separar postura, marcha, calibración y representación en ROS.
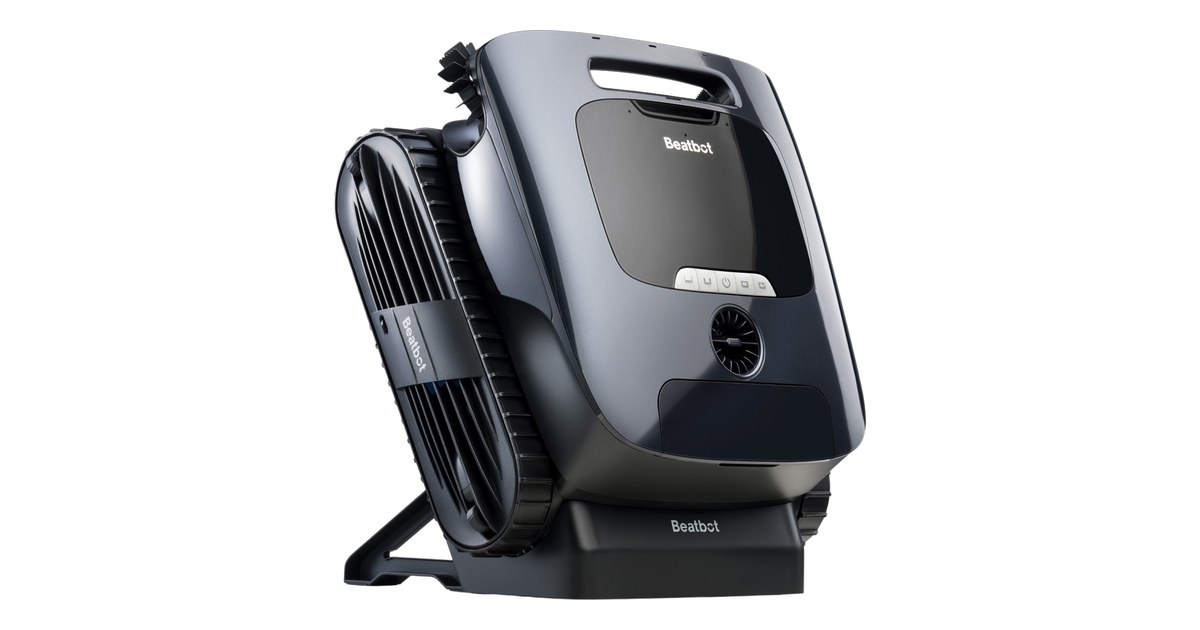
AquaSense 2 Ultra: recuperar el robot y cargarlo fuera del agua
AquaSense 2 Ultra limpia fondo, paredes, línea de agua y superficie. Su aparcamiento en superficie facilita la retirada, mientras la carga se realiza en una base exterior.
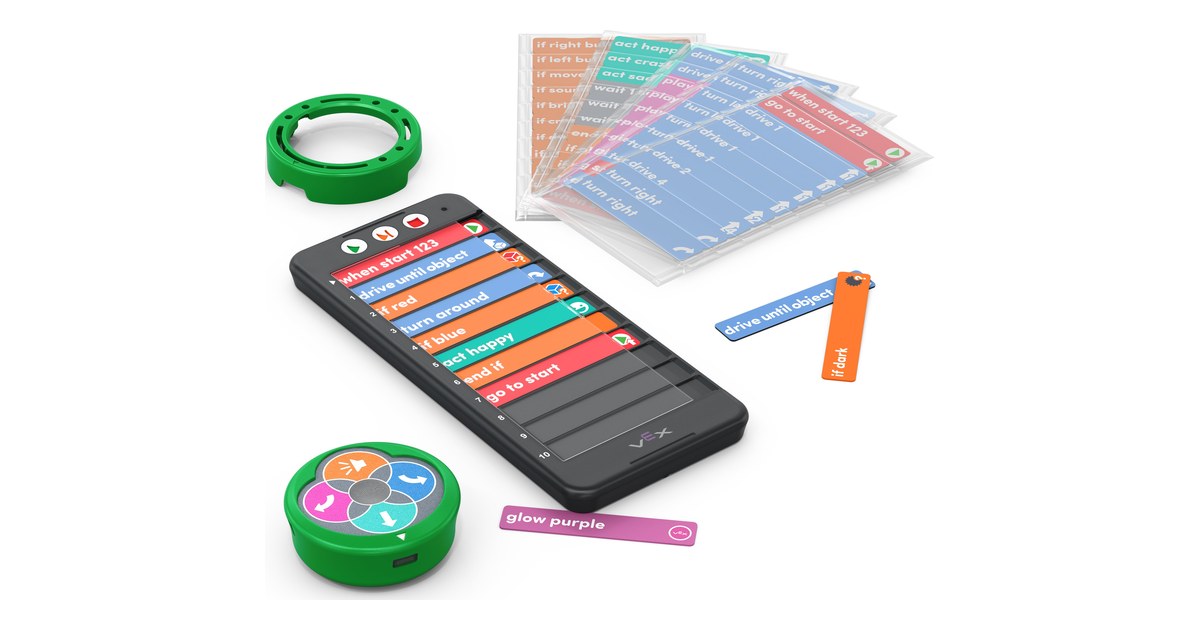
VEX 123: ejecutar una tarjeta cada vez con el Coder
VEX 123 puede programarse con botones, tarjetas y bloques. El botón Step del Coder permite detener la ejecución después de cada instrucción para explicar el recorrido.
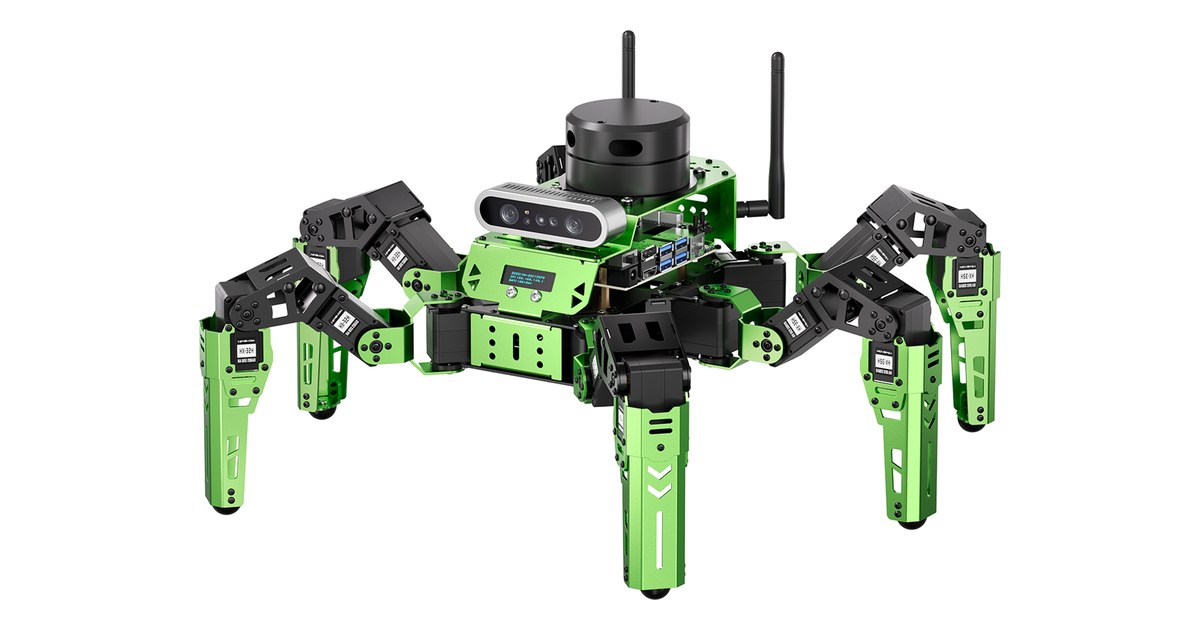
JetHexa: distinguir el mapa del lidar y la cámara de profundidad
JetHexa combina seis patas con cursos de percepción y navegación. Su documentación permite comparar un barrido lidar con imágenes y nubes de puntos de profundidad.
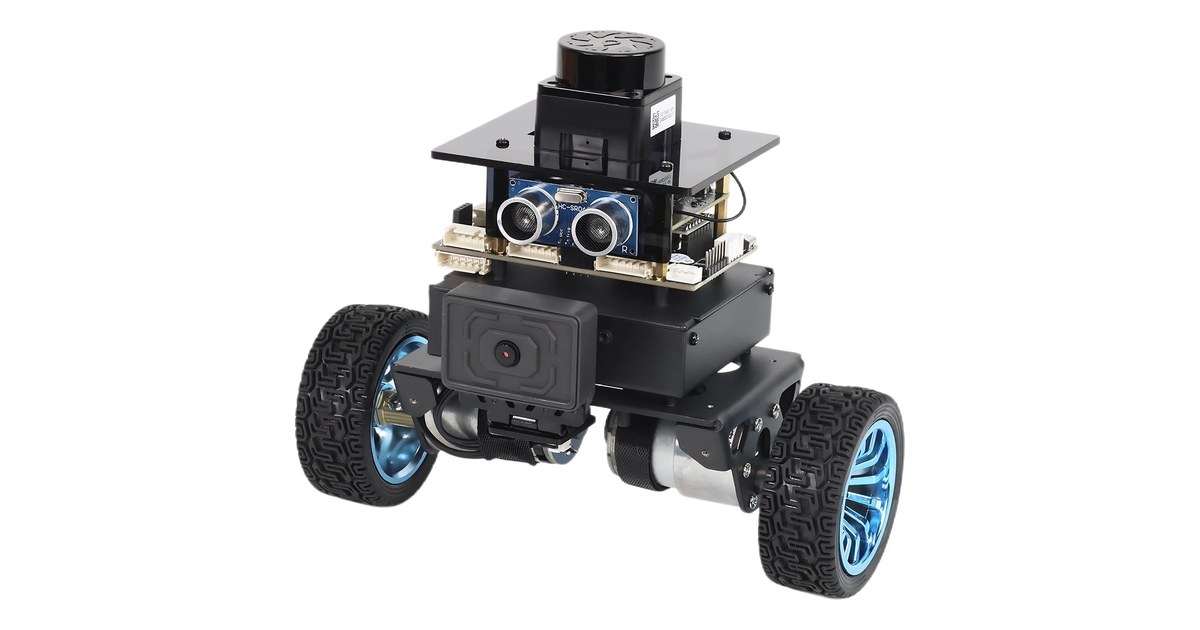
MicroROS de Yahboom: equilibrio local y datos por red
El robot de equilibrio MicroROS de Yahboom combina STM32, IMU y ESP32. La actividad permite distinguir el control del chasis de los datos enviados al ordenador.
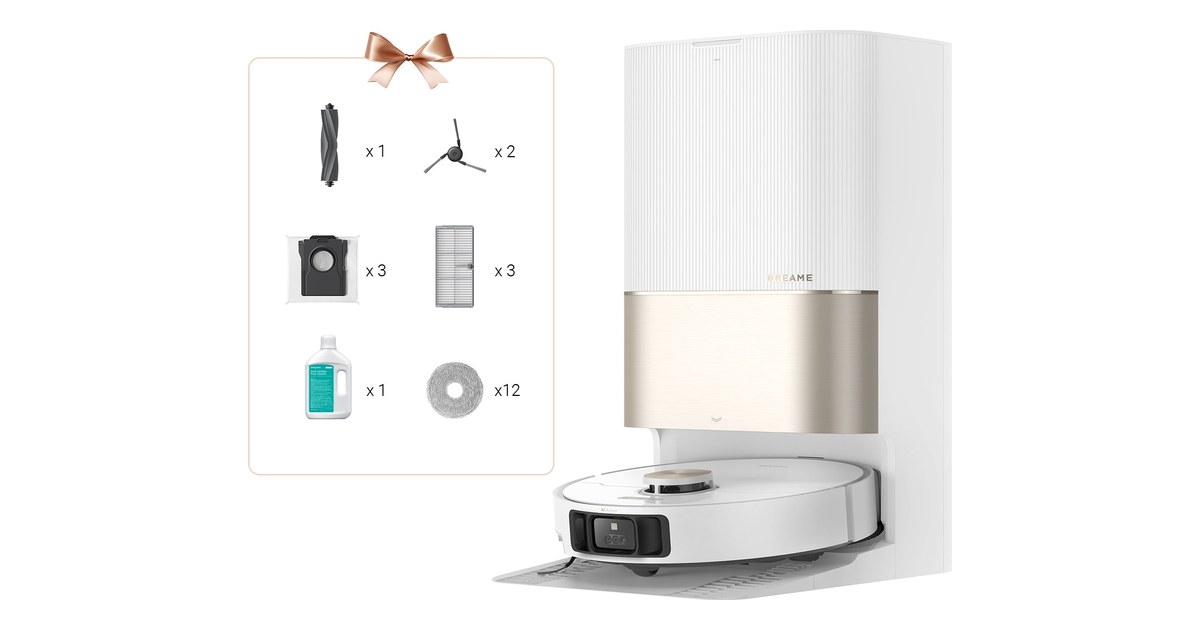
Dreame X40 Ultra: cuándo dejar las mopas en la estación
Dreame X40 Ultra puede elevar o dejar sus mopas para aspirar alfombras. La estrategia elegida cambia el recorrido y el trabajo que realiza la base.
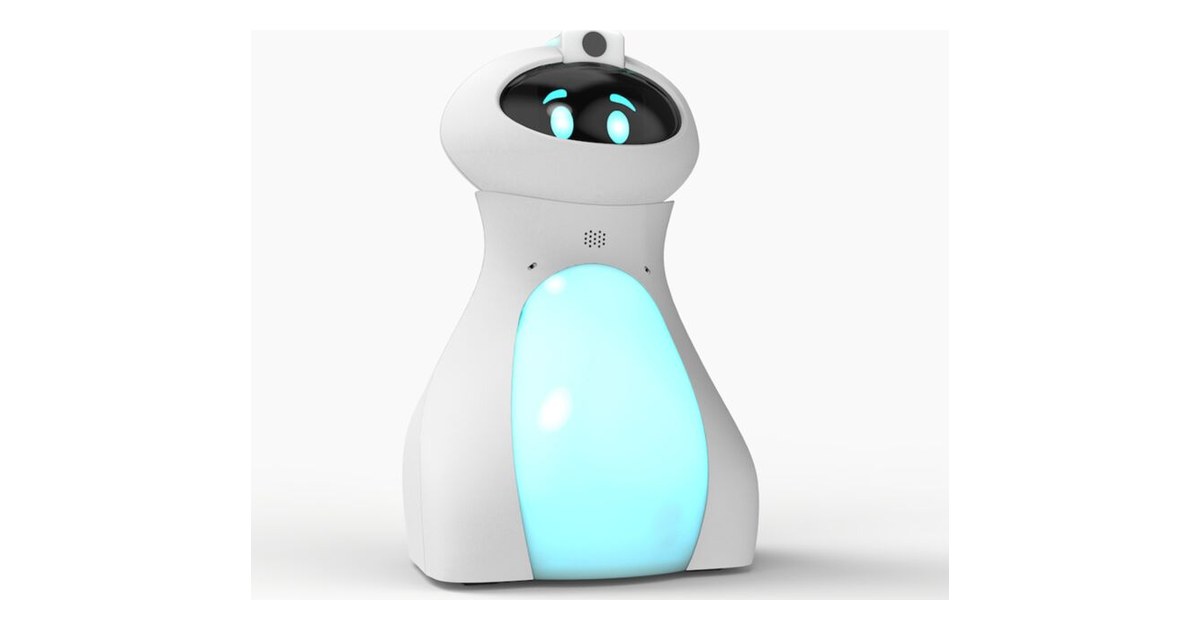
Oti-Bot: pasar de una tarjeta QR a una secuencia
Oti-Bot reúne cámara, expresiones, tarjetas QR y una aplicación por bloques. La misma actividad puede avanzar desde una respuesta preparada hasta una secuencia propia.
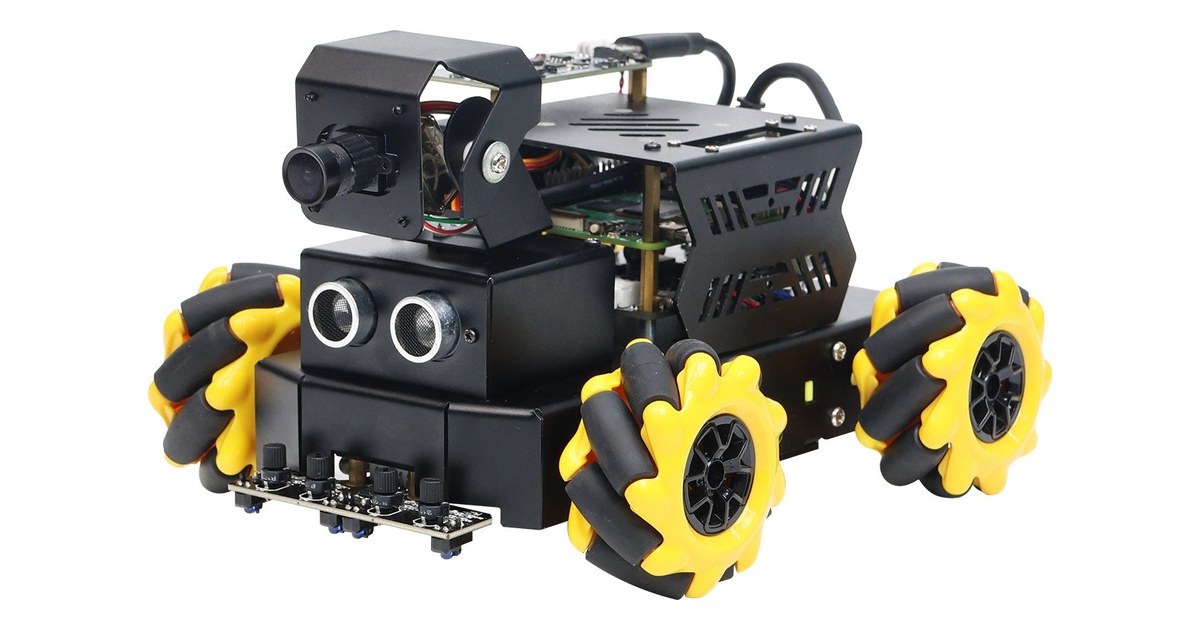
Raspbot V2: separar el gesto detectado de la orden de movimiento
Raspbot V2 combina Raspberry Pi 5, cámara móvil y ruedas Mecanum. Su propuesta de visión permite estudiar cómo una detección se convierte en una orden.
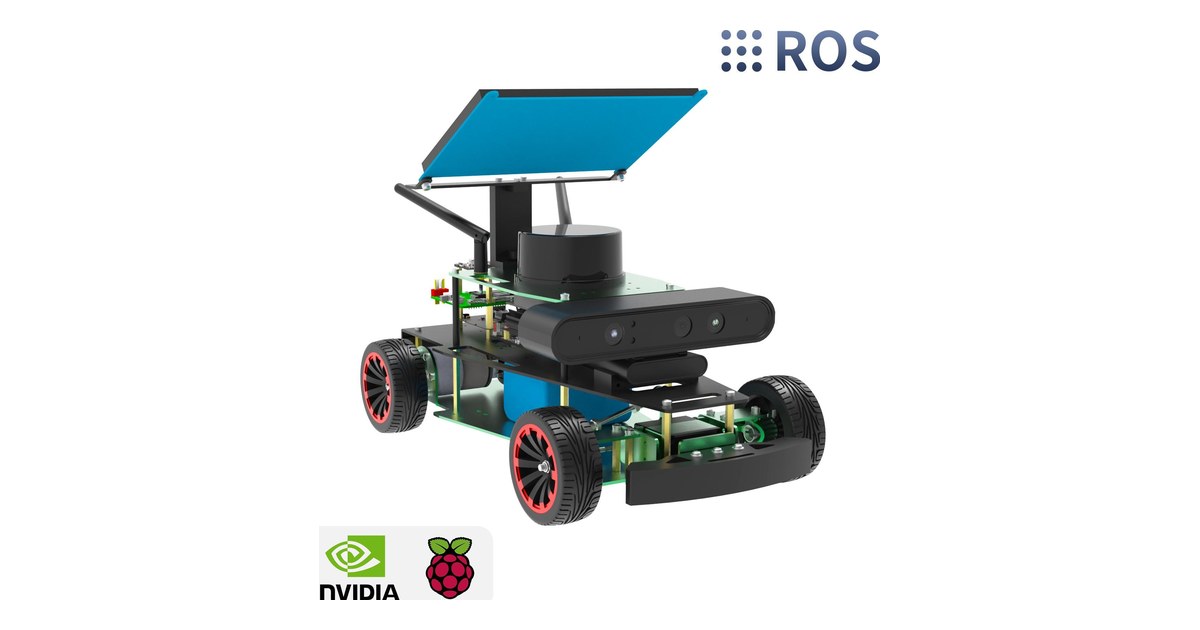
ROSMASTER R2: por qué hay que planificar la curva
ROSMASTER R2 utiliza dirección Ackermann. Su recorrido permite estudiar cómo la geometría del vehículo influye en una ruta y en las maniobras junto a una esquina.
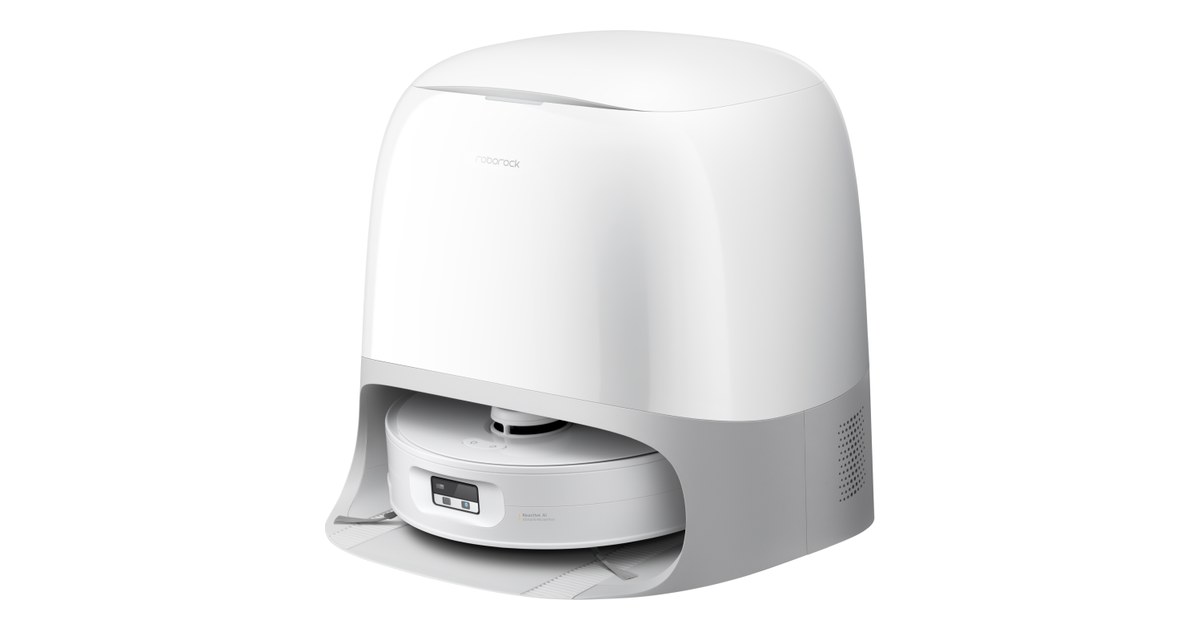
Qrevo Curv 2 Flow: el rodillo y las manchas secas
Qrevo Curv 2 Flow utiliza un rodillo con agua limpia y recogida de agua sucia. Una prueba independiente distingue aspirado, derrames y manchas secas.
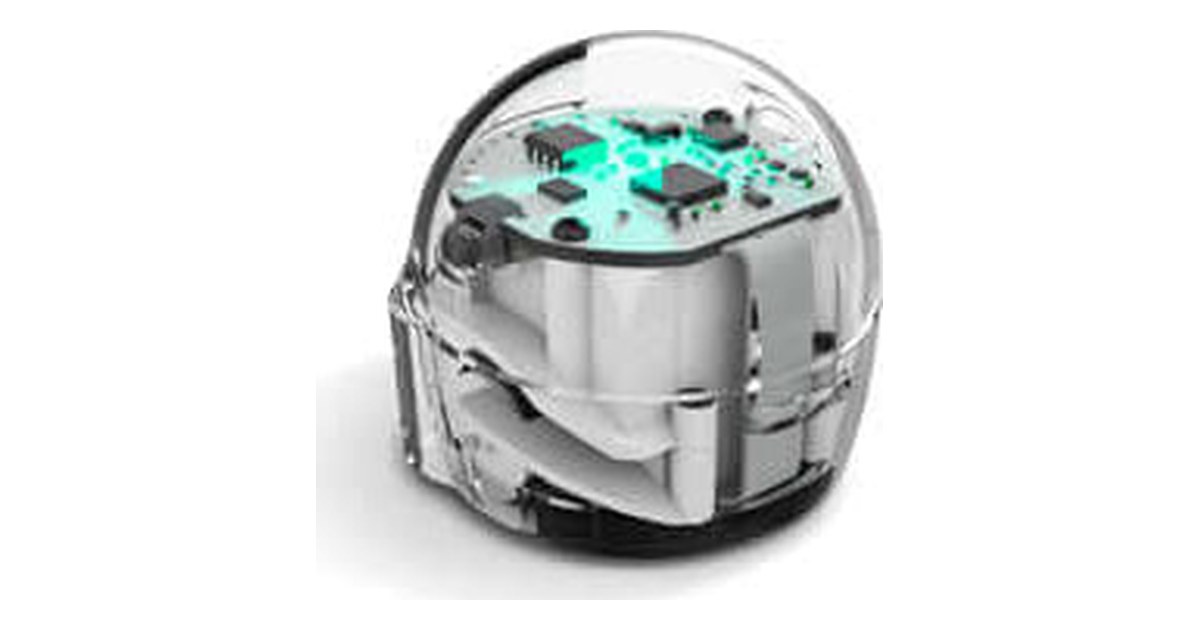
Ozobot Bit+: calibrar el papel y conectar por USB
Ozobot Bit+ aprende con códigos de color y programación visual. Su guía distingue calibración sobre la superficie, conexión USB y actualización individual.
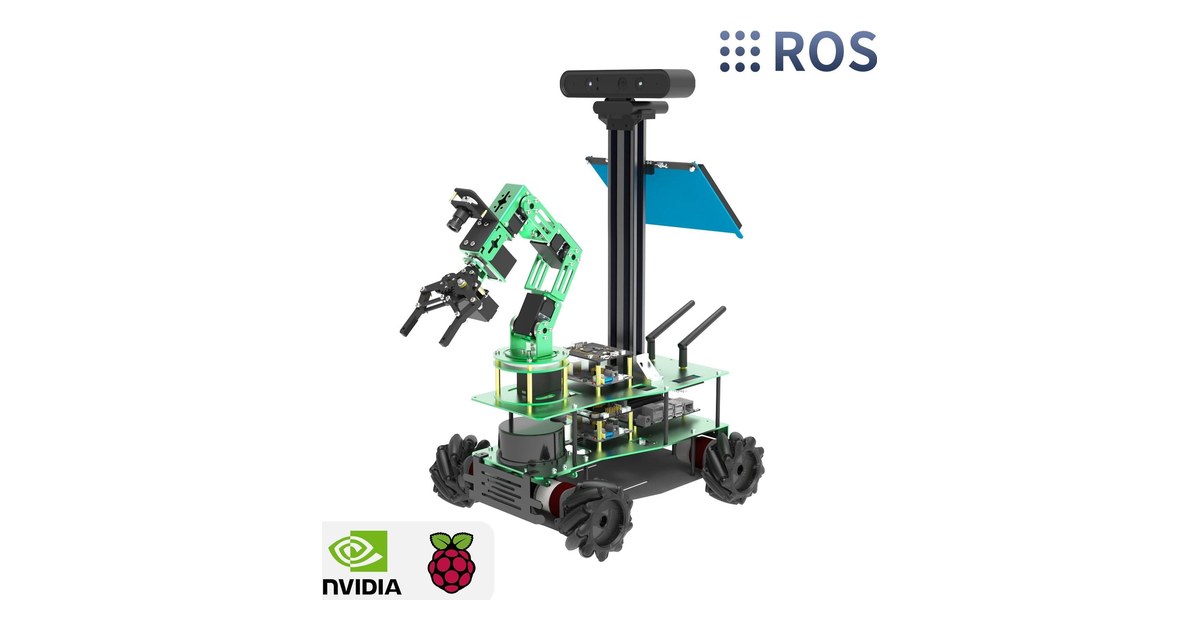
ROSMASTER X3 PLUS: representar la escena del brazo móvil
ROSMASTER X3 PLUS añade un brazo de seis grados de libertad a una base Mecanum. La navegación y la planificación del brazo utilizan representaciones distintas.
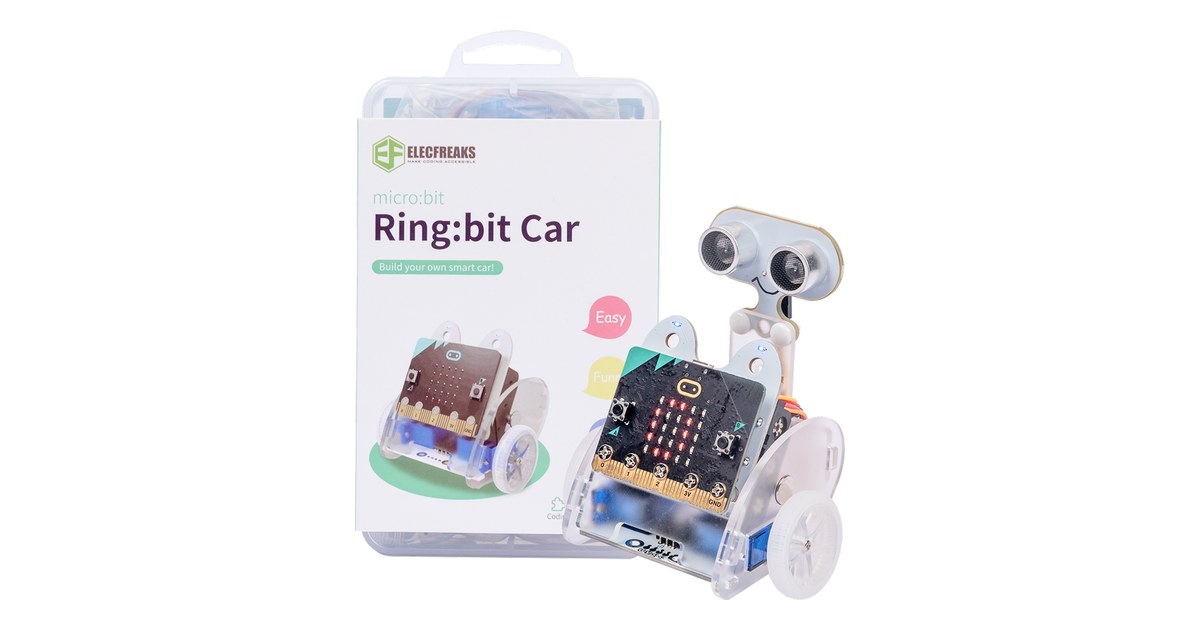
Ring:bit Car V2: preparar un mando con otra micro:bit
Ring:bit Car V2 usa dos servos de rotación continua y micro:bit. Una segunda placa permite separar las órdenes del usuario del programa que conduce el coche.
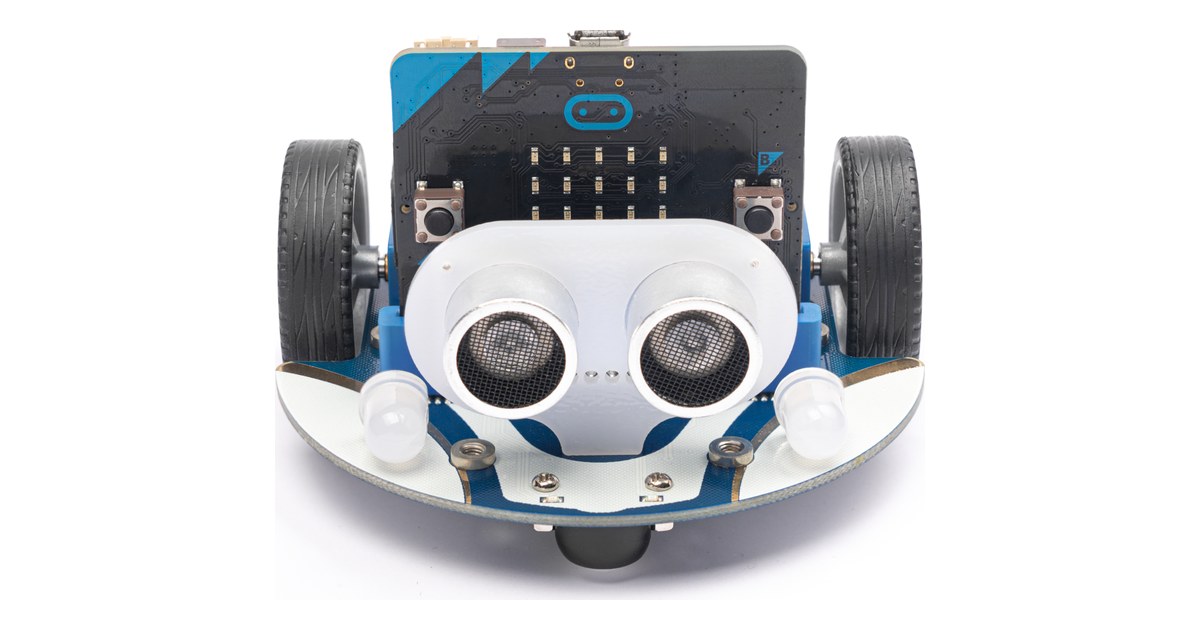
Cutebot: una orden de motor no mide el giro
El Cutebot original utiliza dos motores, sensores de línea y ultrasonidos. Un ejemplo de MakeCode permite explorar la diferencia entre tiempo y trayectoria.
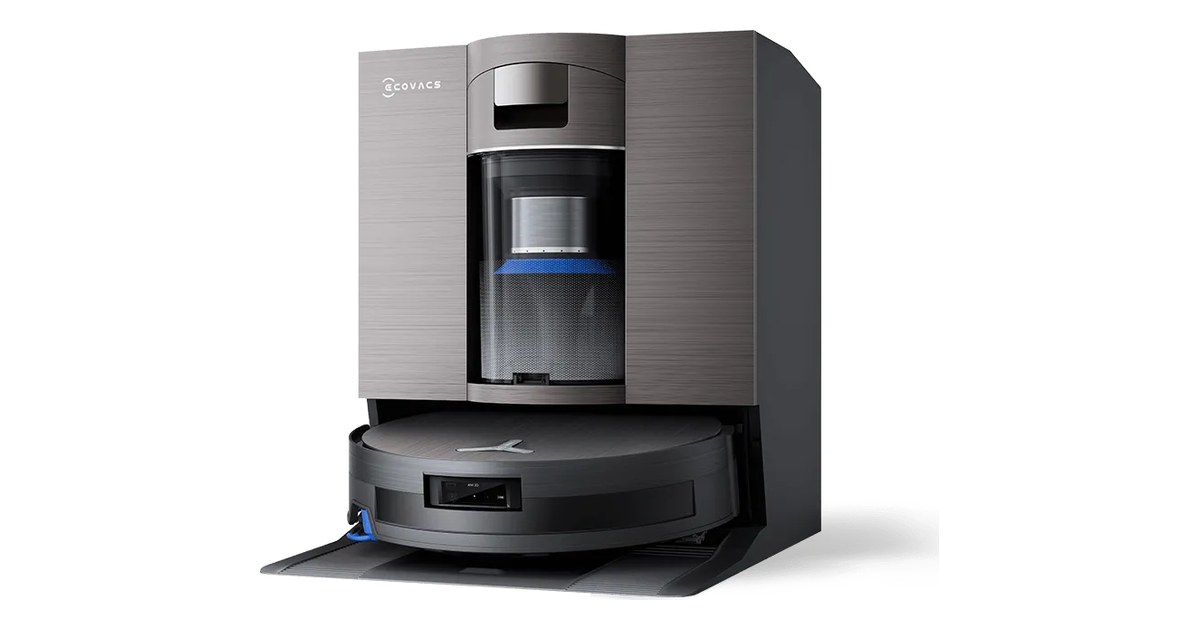
DEEBOT X11 OmniCyclone: qué cambia al vaciar sin bolsa
La estación del DEEBOT X11 OmniCyclone recoge polvo sin bolsa y carga durante el lavado del rodillo. Su mantenimiento sigue incluyendo depósito, filtros y agua.
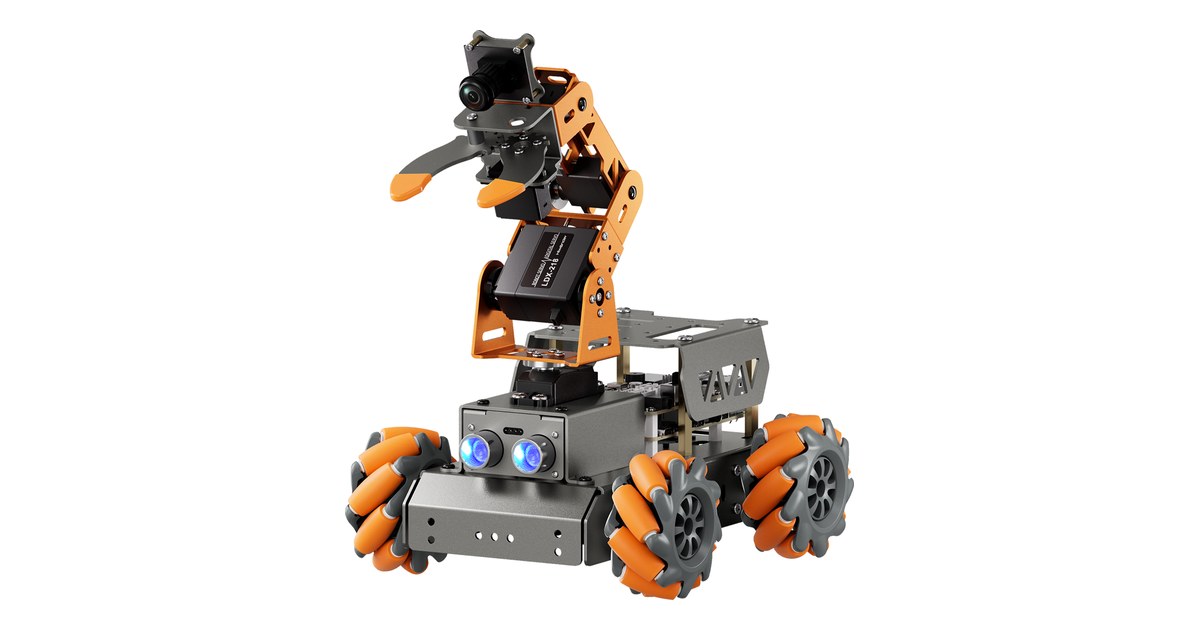
MasterPi: ajustar el color con la cámara en la pinza
MasterPi combina una base Mecanum con un brazo y una cámara en su extremo. La postura del brazo forma parte del montaje al preparar ejercicios de visión.
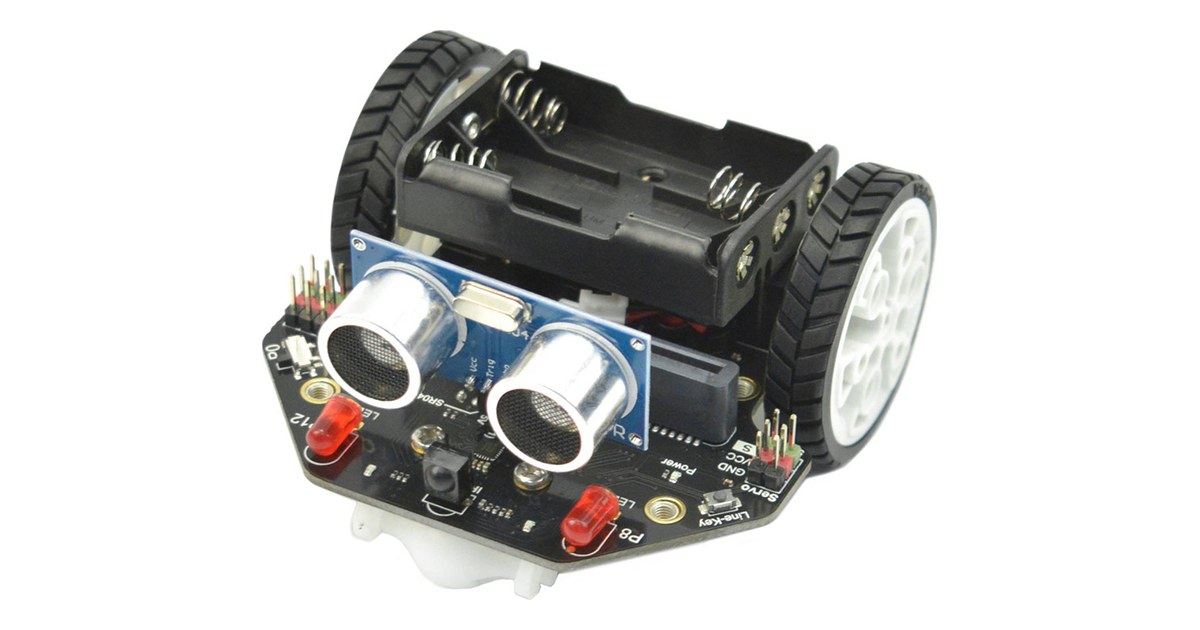
Maqueen Lite: leer los dos sensores antes de seguir la línea
Maqueen Lite ofrece dos sensores infrarrojos y motores para micro:bit. Leer cada estado permite entender el seguimiento de línea antes de ajustar la velocidad.
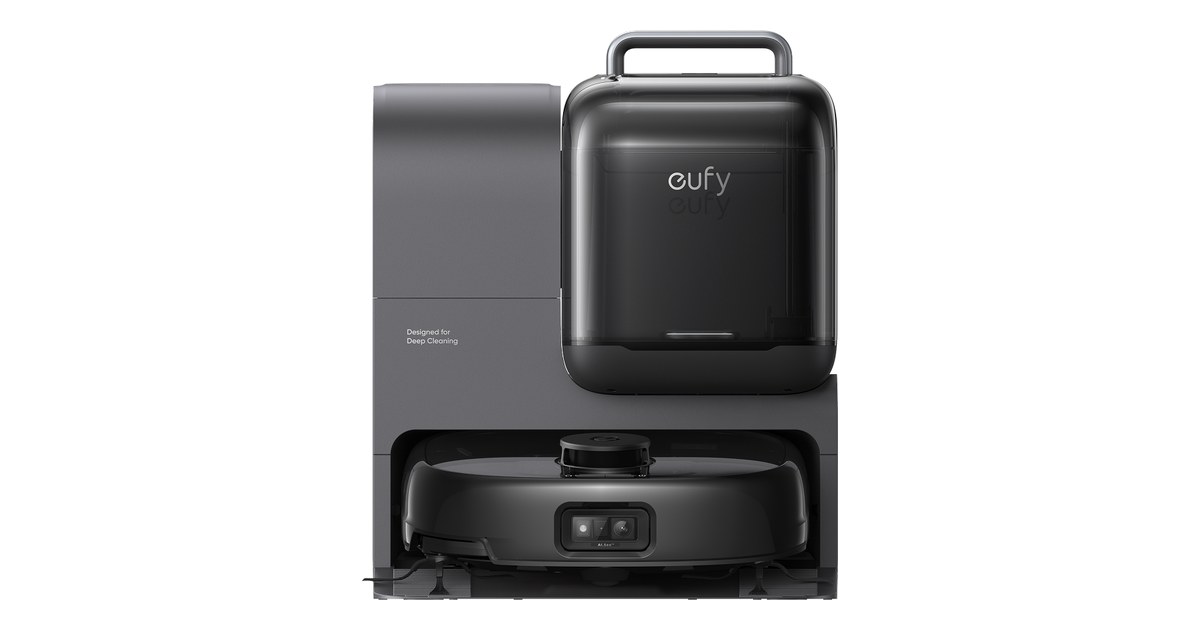
Eufy E28: el suelo se programa y la tapicería se limpia a mano
El Eufy Omni E28 combina un robot con rodillo HydroJet y un quitamanchas portátil en la estación. Cada parte atiende una tarea diferente de la casa.
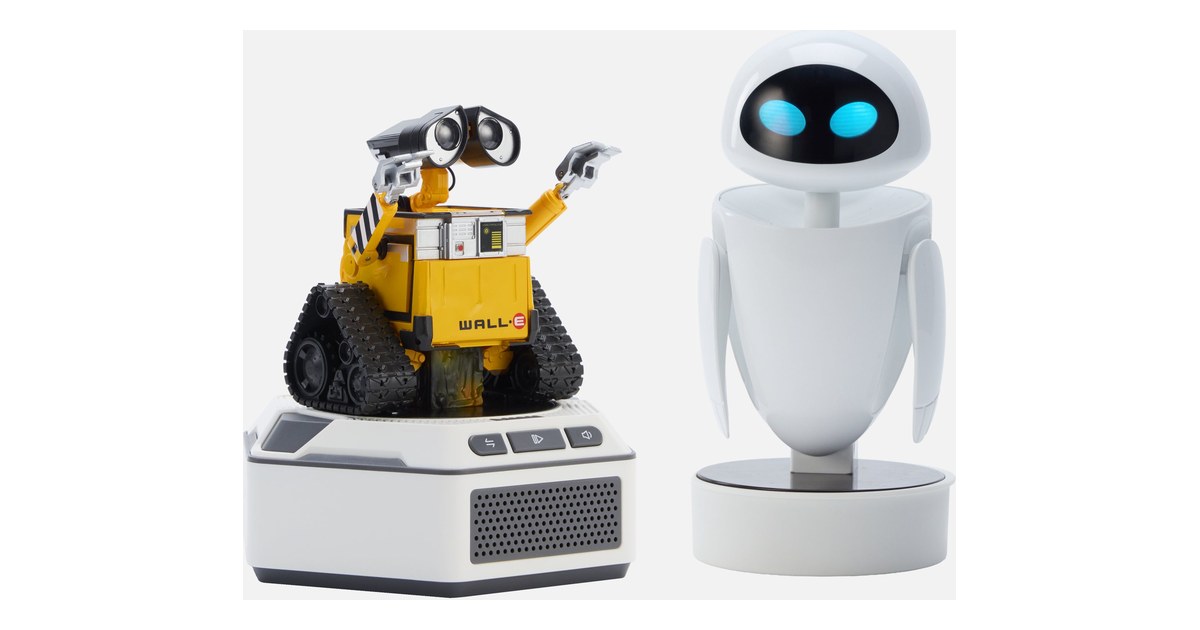
WALL-E y EVE Mini: dos personajes que comparten una base
El set Mini de Robosen incluye WALL-E y EVE, con una base que alimenta y anima las figuras. Los botones y Robosen Studio ofrecen formas distintas de juego.
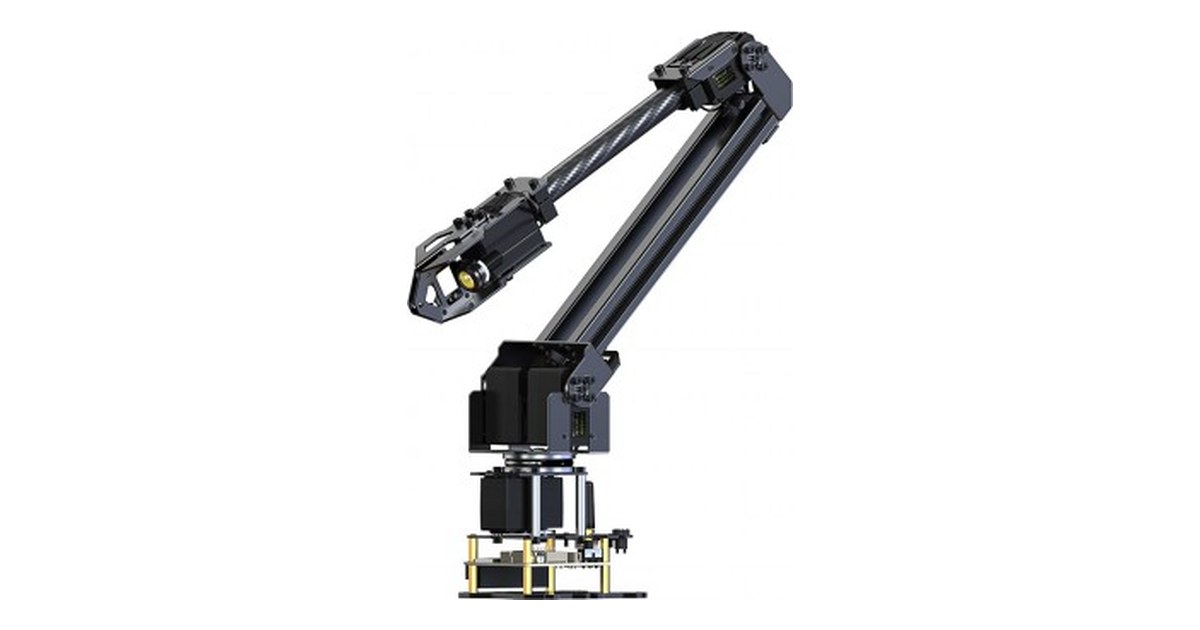
RoArm-M2-S: reorientar el bolígrafo antes de agarrarlo
Una investigación con RoArm-M2-S utiliza visión y pequeños barridos para preparar el agarre de bolígrafos. La estrategia responde a una limitación de su brazo.
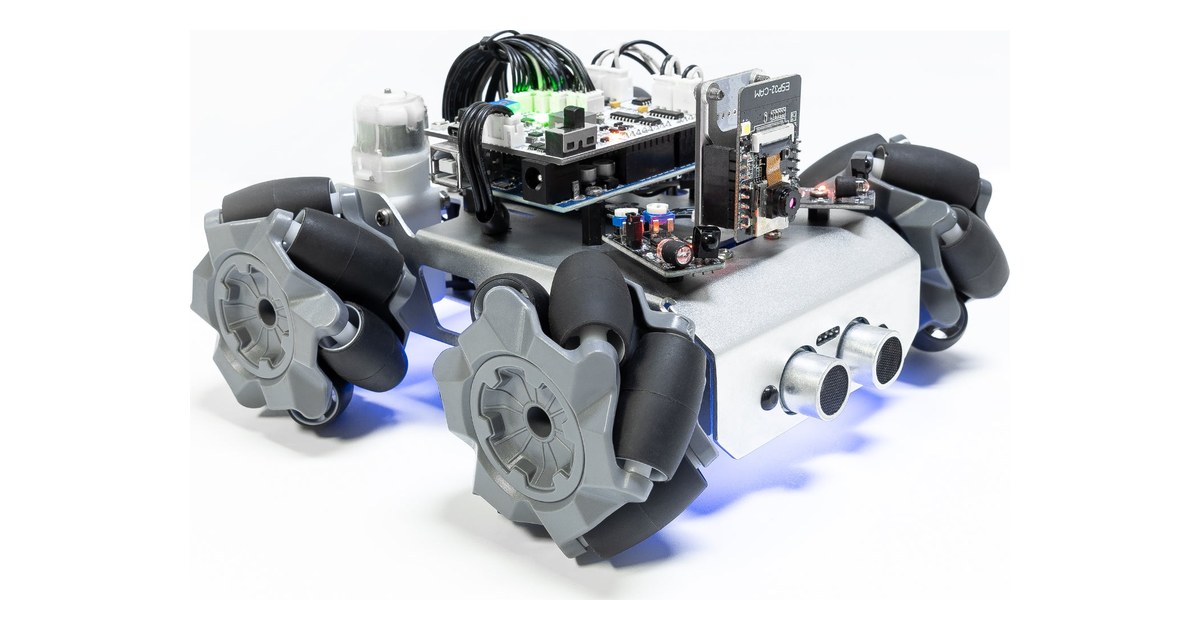
Zeus Car: cuatro ruedas para aprender movimiento lateral
Zeus Car combina Arduino, ESP32-CAM y ruedas Mecanum. Sus ejemplos permiten estudiar movimiento lateral y un detalle de conexión al cargar programas.
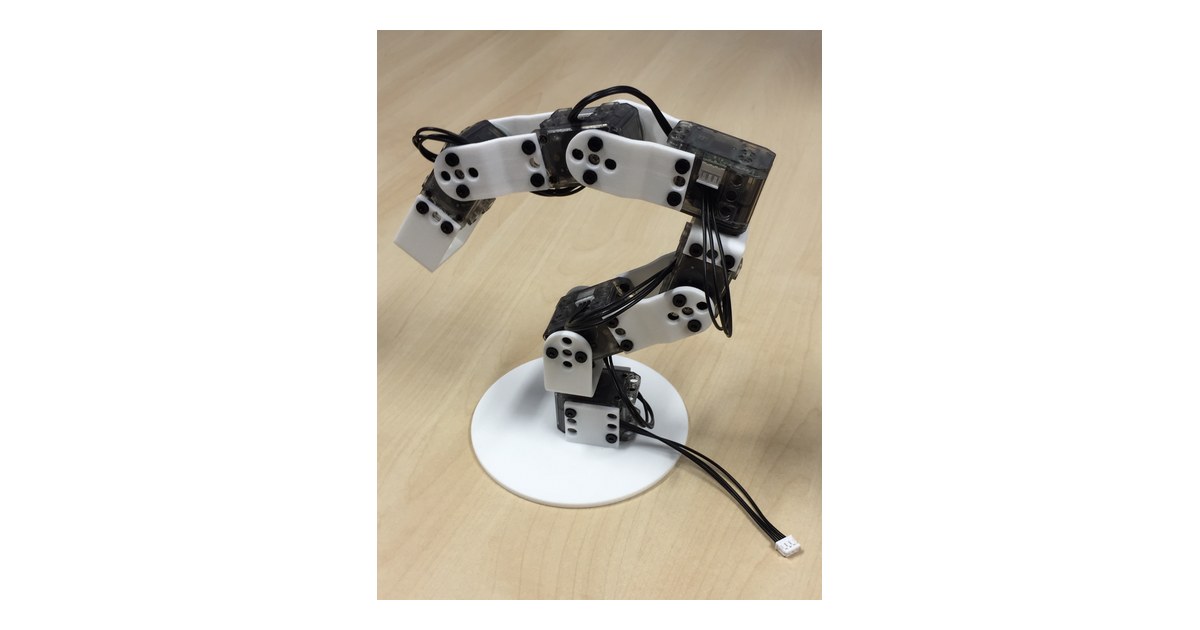
Poppy Ergo Jr: cambiar la herramienta cambia el ejercicio
Poppy Ergo Jr es un brazo abierto con seis motores y piezas impresas en 3D. Pinza, portalápices y pantalla de lámpara proponen actividades distintas.