
Archivo
Robots domésticos y para el hogar: página 32
Archivo de robots domésticos y para el hogar en robotica.es, página 32 de 43. Noticias y análisis publicados en español.
Página 32 de 43 · 1024 artículos
Artículos de la página 32
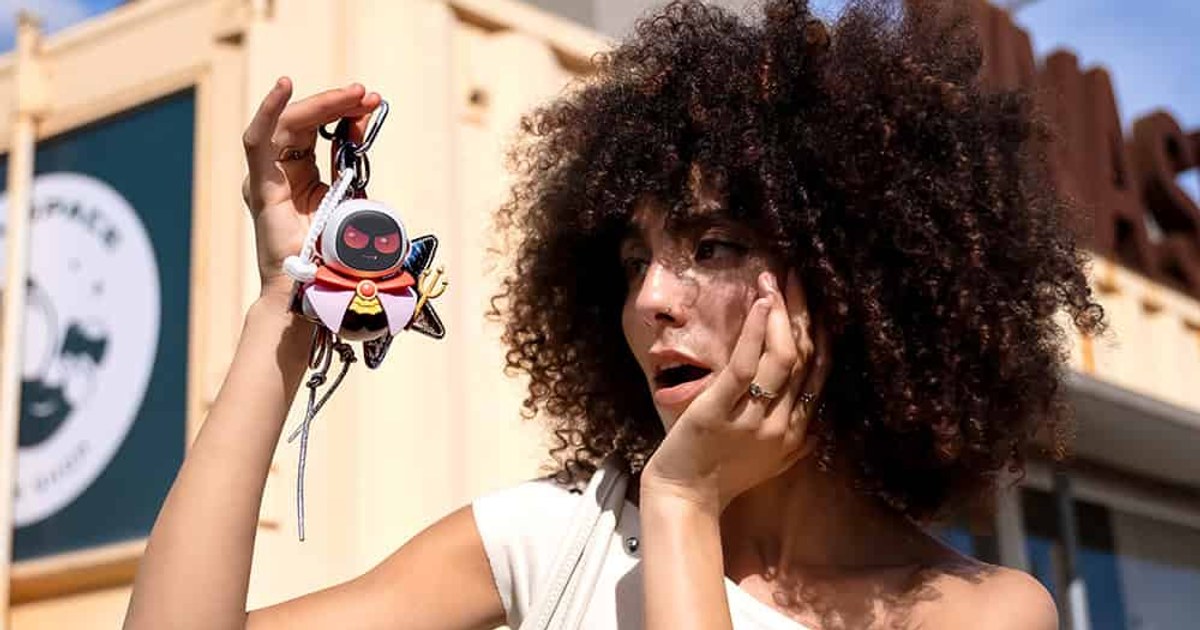
Eiliko: qué hace sin internet y qué exige para conversar
Eiliko combina animaciones, órdenes sin conexión y conversación por wifi. Esta guía explica la configuración, los idiomas y el vínculo permanente entre dos robots.
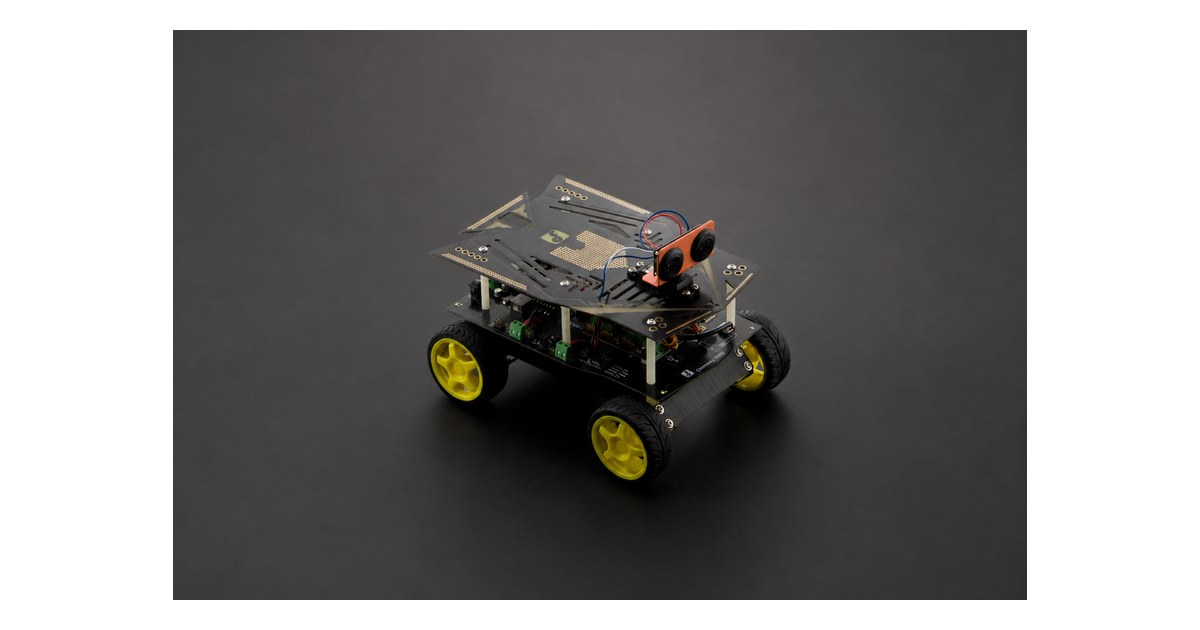
Cherokey 4WD: medir tracción y parada con ultrasonidos
Cherokey 4WD es un kit Arduino con cuatro ruedas, controlador Romeo BLE y sensor ultrasónico. Una prueba distingue control de motores y distancia de parada.
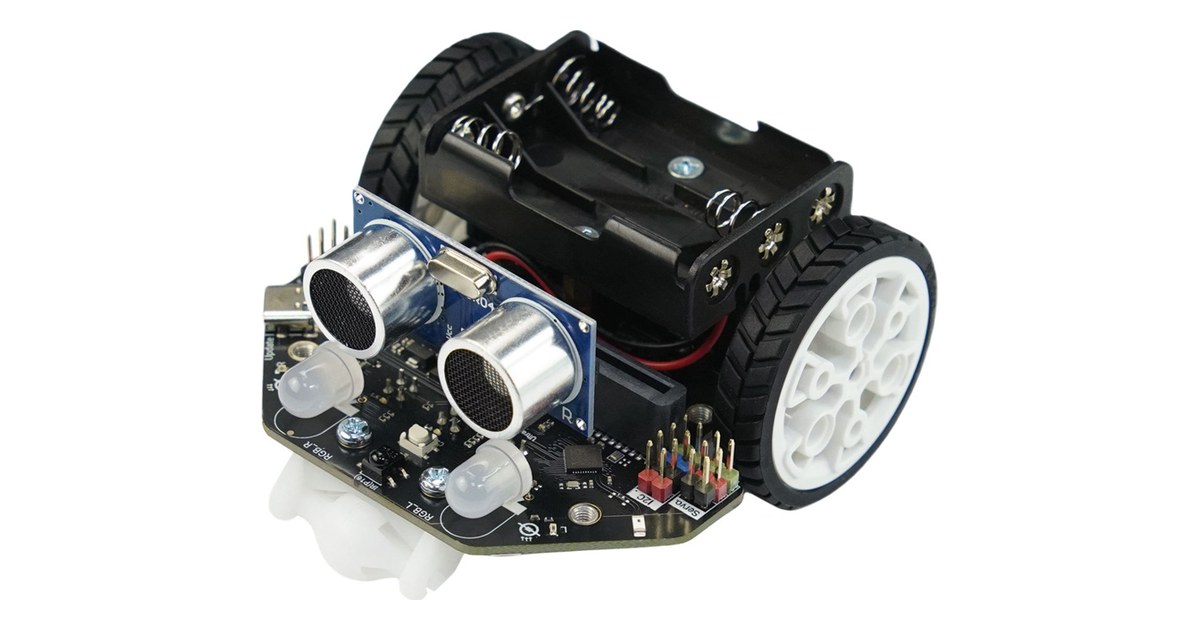
Maqueen Lite V5: seguir la línea y poder reparar el motor
Maqueen Lite V5 integra seguimiento de línea y motores desmontables. Un ejercicio compara el algoritmo incorporado con los datos de sensores y registra reparaciones.
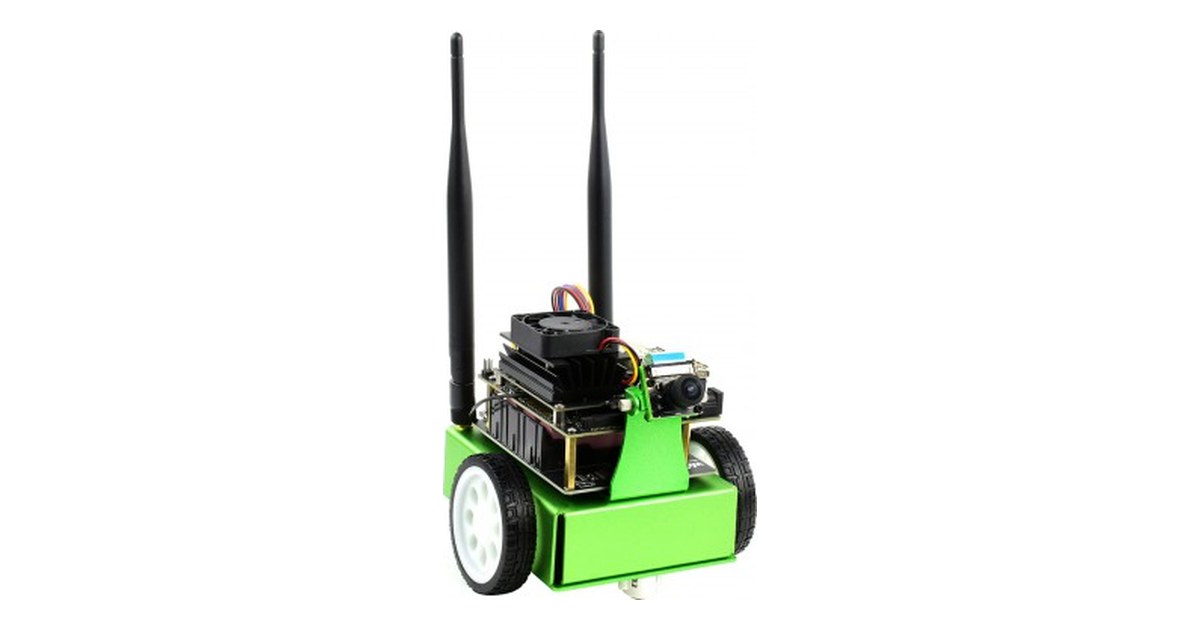
JetBot AI Kit: enseñar con aciertos y choques registrados
El JetBot AI Kit de Waveshare combina base móvil, cámara y Jetson Nano según configuración. Un cuaderno de pruebas permite medir detección y choques.
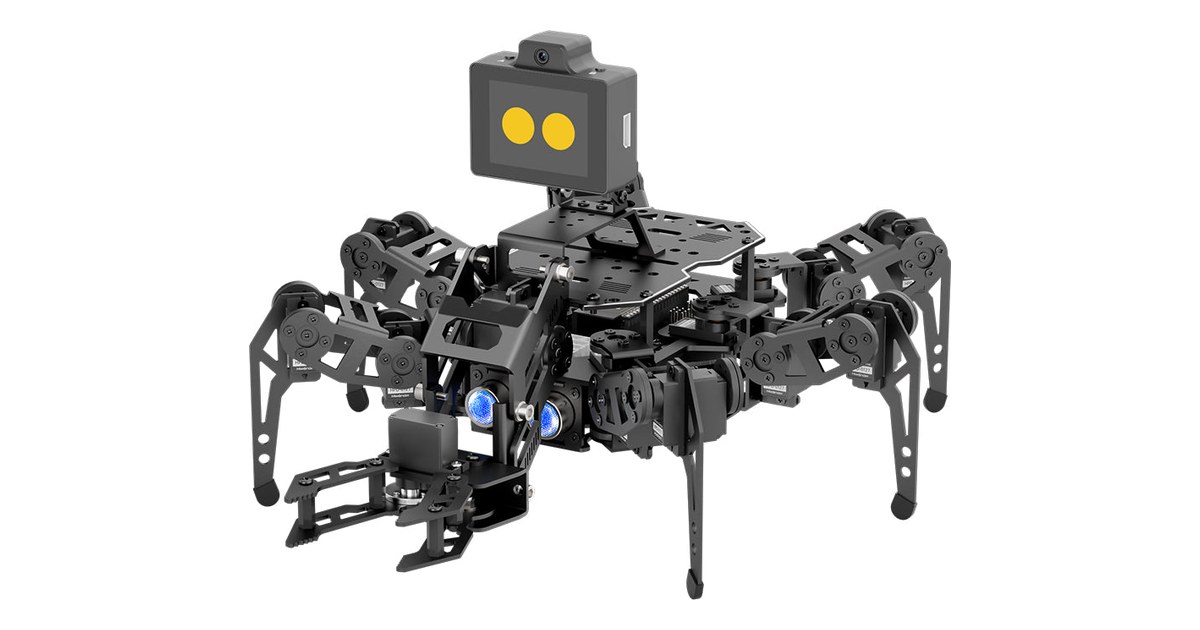
miniHexa Pro: coordinar seis patas y un brazo
miniHexa Pro combina un hexápodo de 18 grados de libertad con un brazo de dos. Un ejercicio de transporte separa estabilidad, visión y agarre.
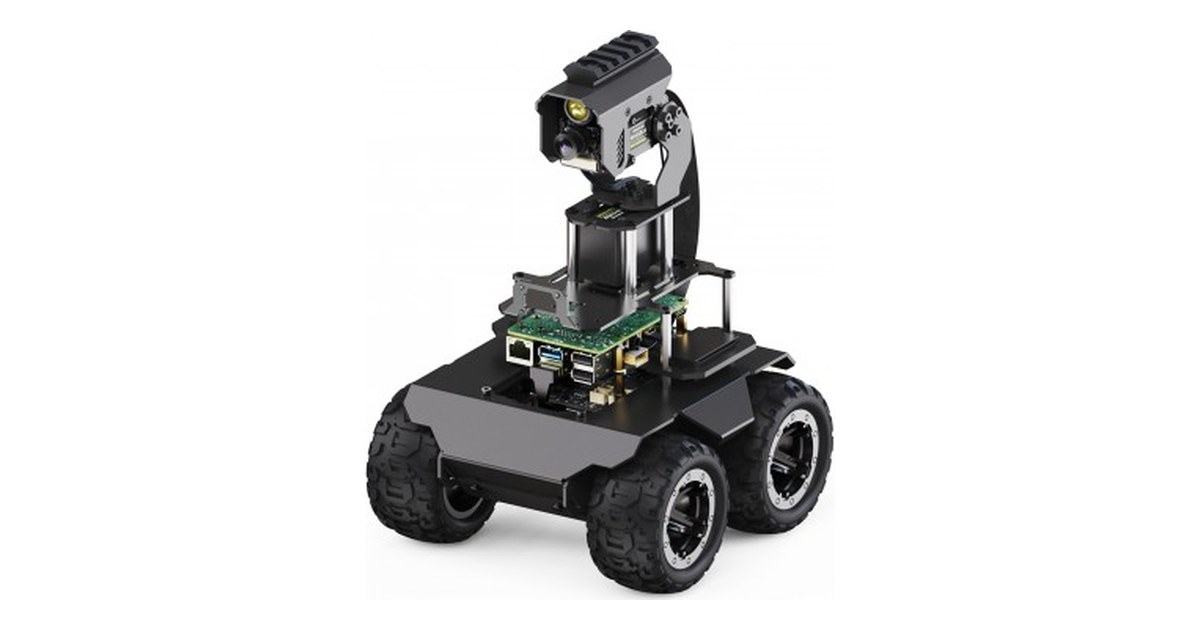
RaspRover: separar el control de ruedas y cámara
RaspRover de Waveshare combina cuatro ruedas, Raspberry Pi y un segundo controlador. Sus paquetes cambian con la placa y el soporte de cámara.
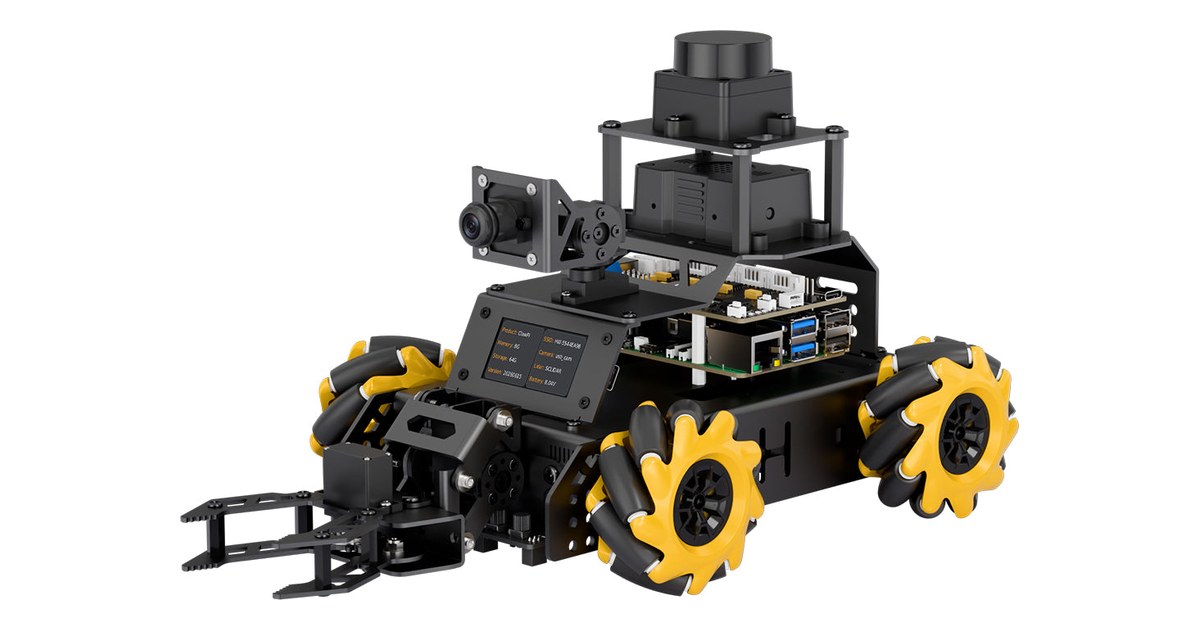
ClawPi ROS 2: mapear antes de ordenar el brazo
ClawPi reúne ruedas Mecanum, cámara y opciones de LiDAR y brazo. Una práctica separa mapa, desplazamiento y manipulación sin confundir los paquetes.
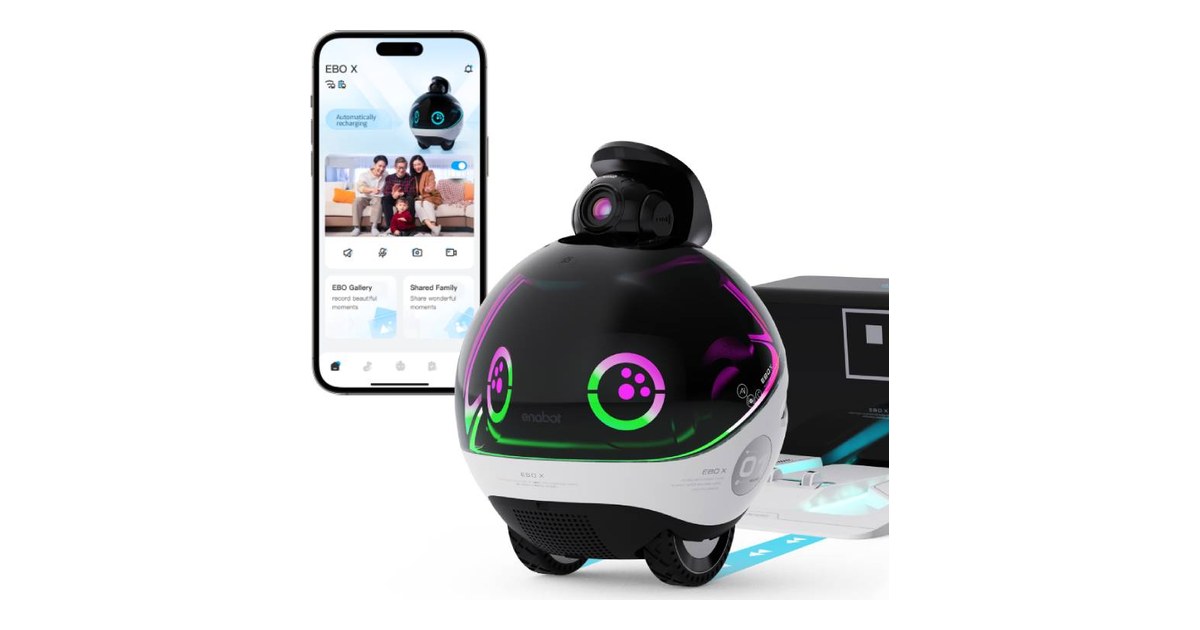
EBO X: planificar la ruta de una cámara móvil por casa
EBO X combina cámara 4K estabilizada y navegación V-SLAM. Para usarlo en casa importan tanto los puntos que puede alcanzar como las opciones de privacidad.
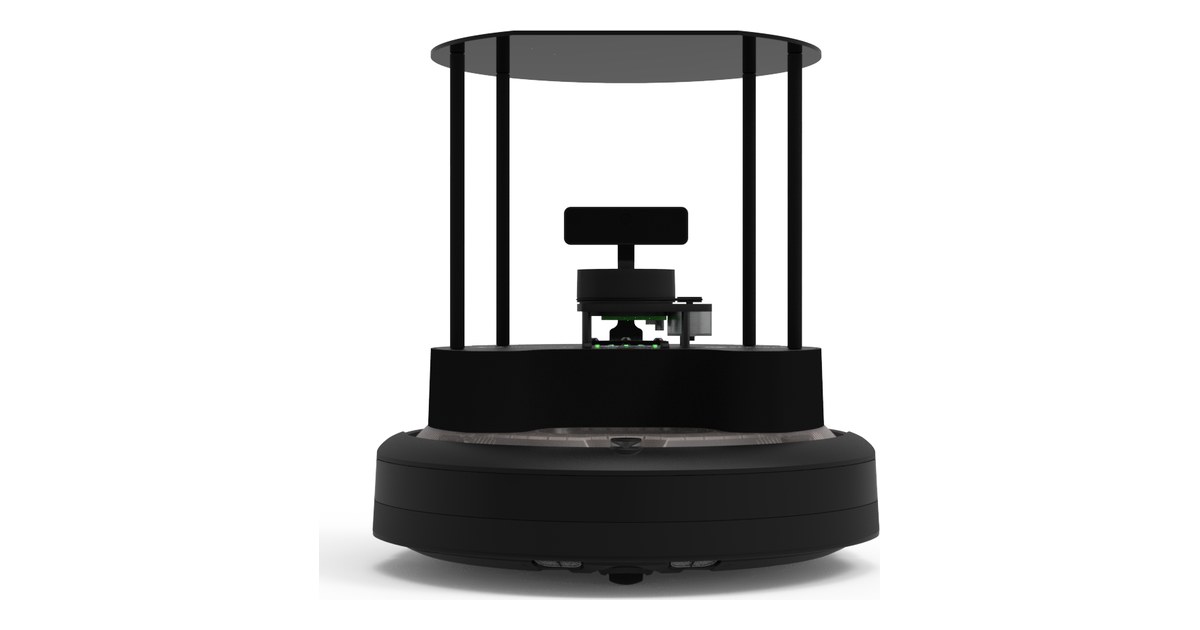
TurtleBot4 Standard: añadir sensores sin perder la referencia
TurtleBot4 Standard entrega ROS 2 sobre una base Create 3, cámara espacial y LiDAR. Sus puertos accesibles facilitan ampliar un experimento si se conserva el marco de coordenadas.
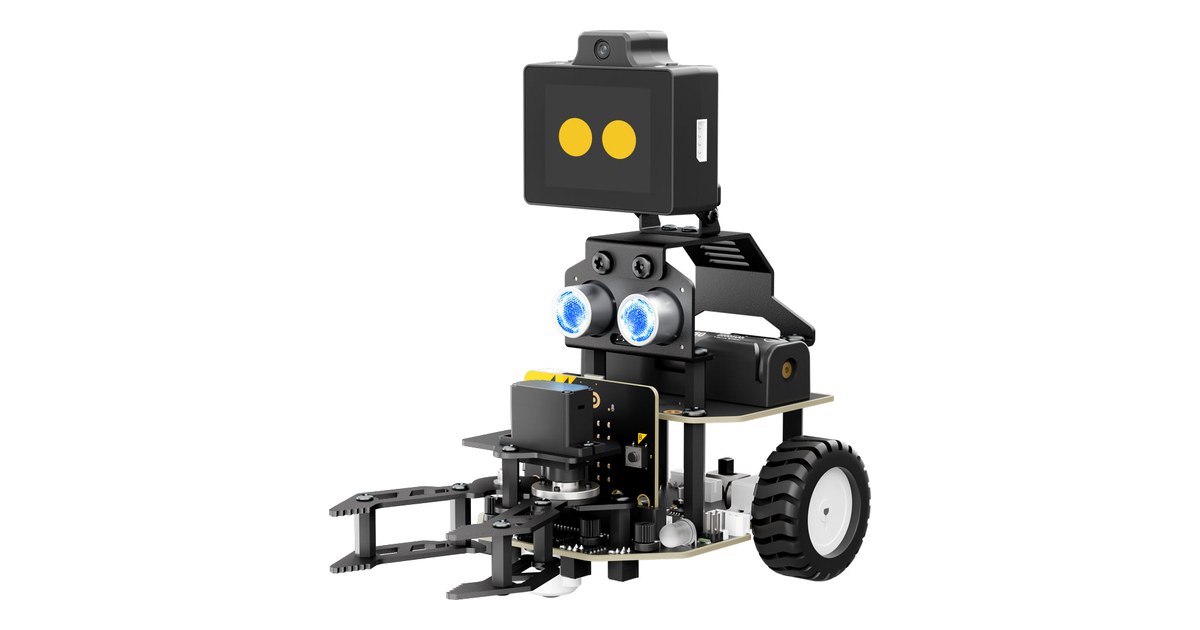
Nexbit AI: hacer visible el paso de cámara a pinza
Nexbit AI combina micro:bit, visión y una pinza. Un ejercicio útil separa lo que reconoce la cámara de la acción que se ordena al robot.
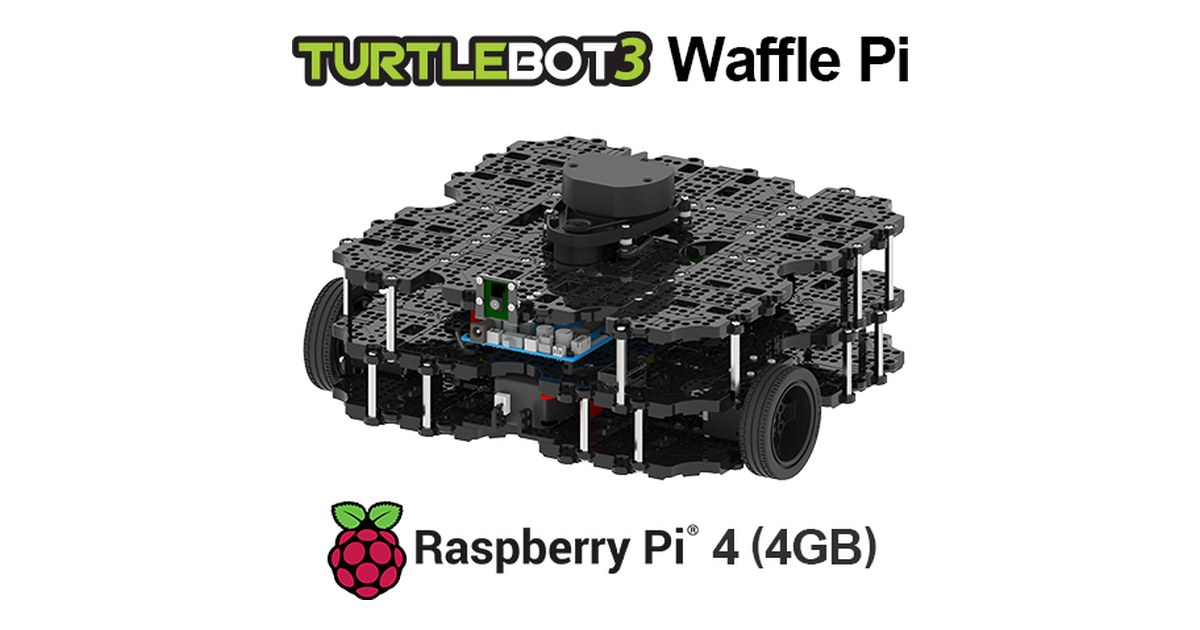
TurtleBot3 Waffle Pi: comparar cámara y LiDAR
El Waffle Pi añade una cámara a la base TurtleBot3 y dispone de una estructura más amplia. Comparar dos sensores sobre el mismo recorrido exige registrar qué ve cada uno.
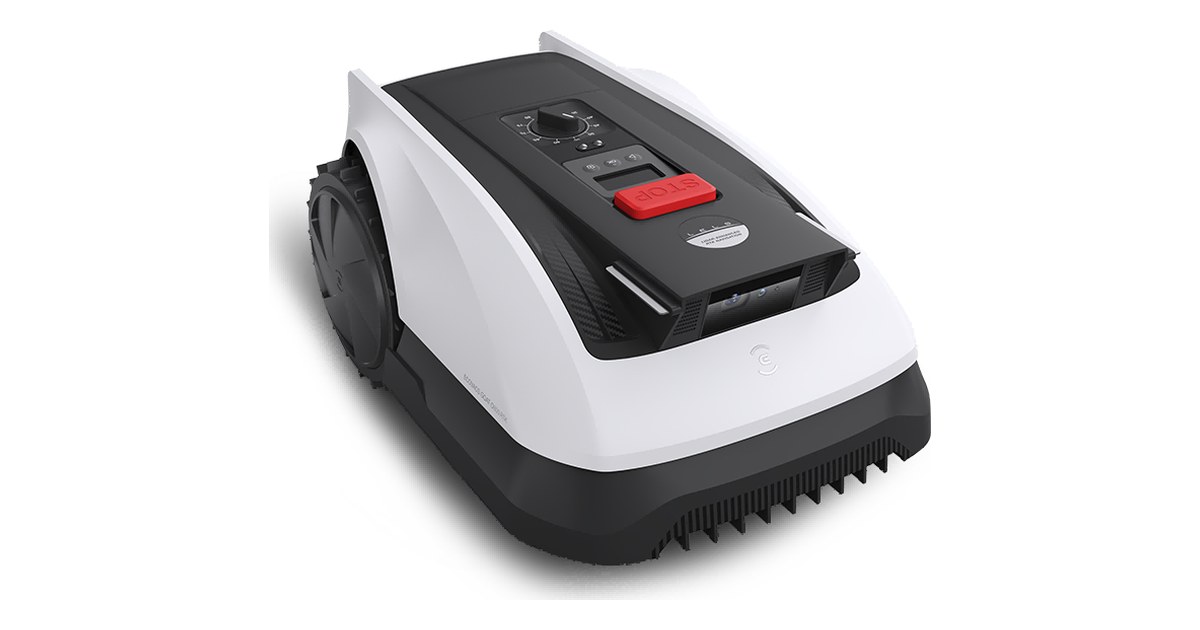
GOAT O800 RTK: medir el paso estrecho antes del mapa
El GOAT O800 RTK anuncia paso por senderos de 70 cm y mapeo editable. Medir el acceso real ayuda a separar una prueba de laboratorio de la geometría de cada jardín.
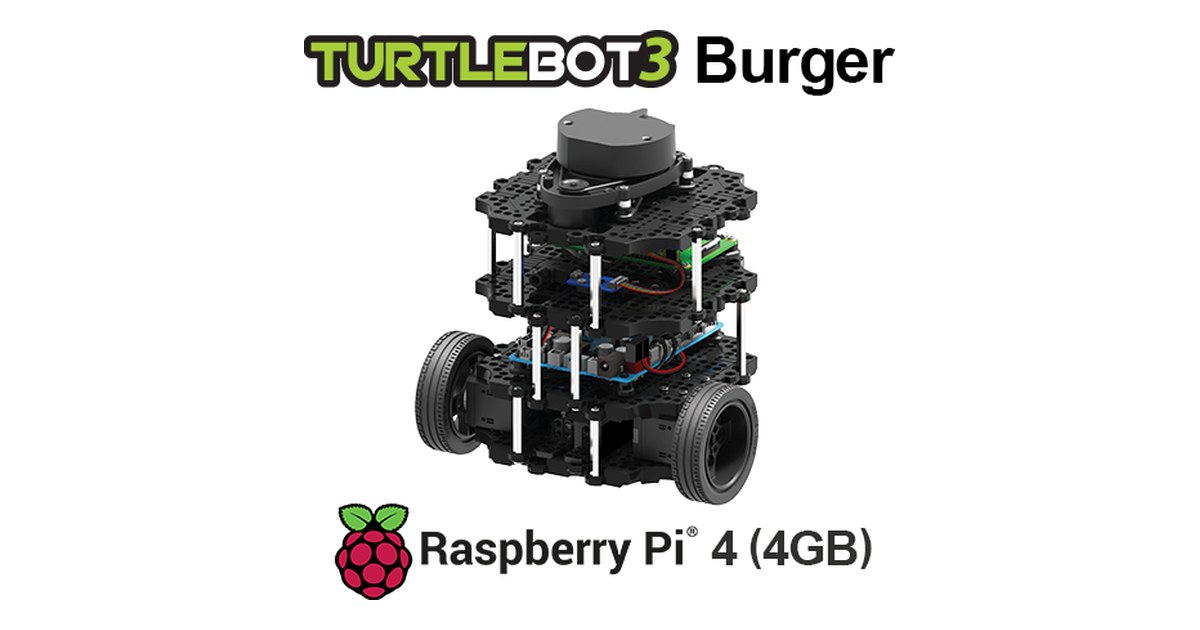
TurtleBot3 Burger: comprobar odometría antes de usar LiDAR
TurtleBot3 Burger combina una base diferencial y un LiDAR de 360 grados. Sus pequeñas dimensiones permiten repetir rutas y observar cómo se acumula el error de posición.
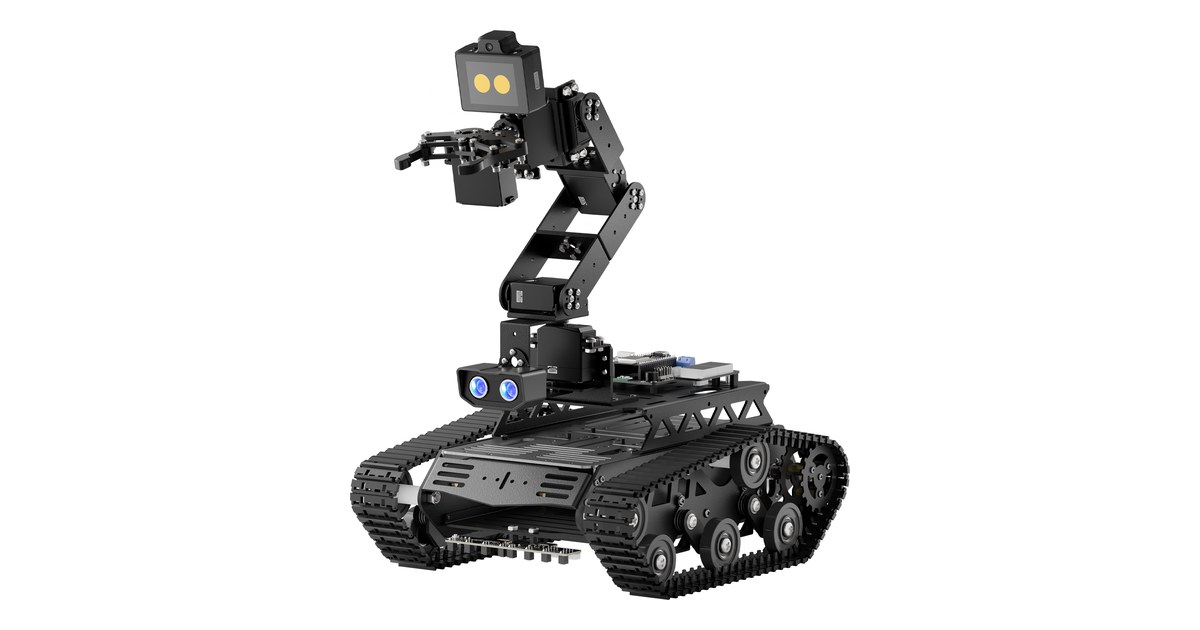
Tankbot: coordinar orugas y brazo en un mismo programa
Tankbot de Hiwonder integra un chasis de orugas con suspensión y un brazo de seis ejes. La tarea de recoger un objeto exige detener y estabilizar la base.
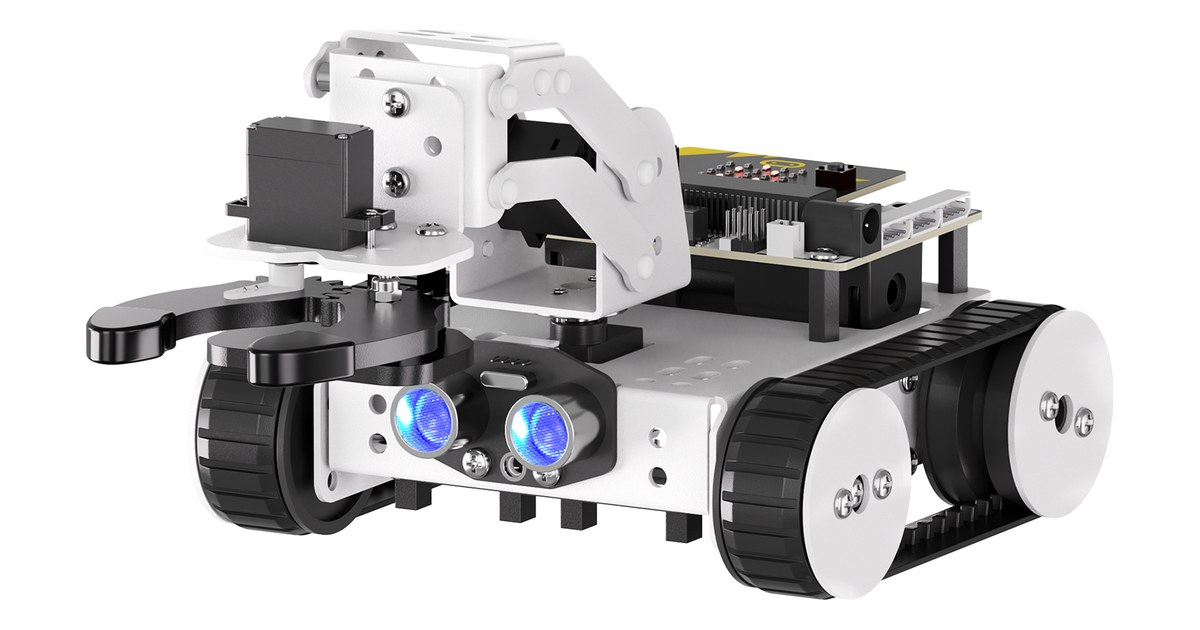
QTruck: ordenar movimientos de orugas y pinza
El QTruck de Hiwonder combina micro:bit, orugas y un pequeño brazo. Separar navegación y agarre ayuda a depurar una tarea de transporte.
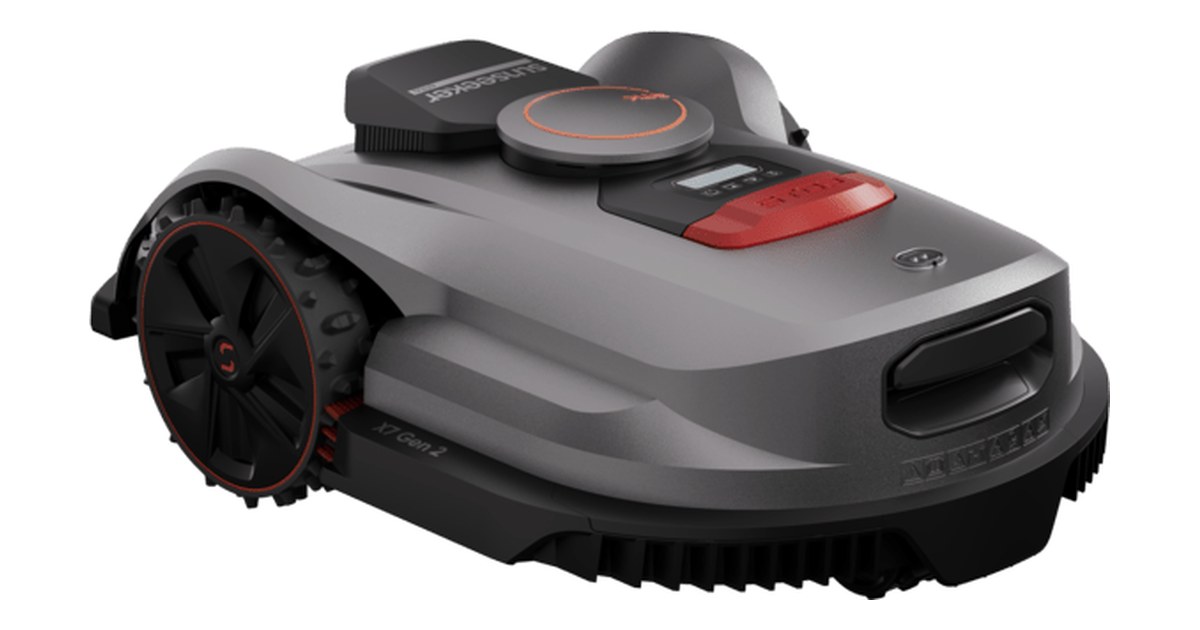
Sunseeker X7 Gen 2: mapear sin antena local
El X7 Gen 2 combina Network RTK y visión sin antena local ni cable perimetral. Su mapa requiere comprobar zonas, bordes y continuidad de señal.
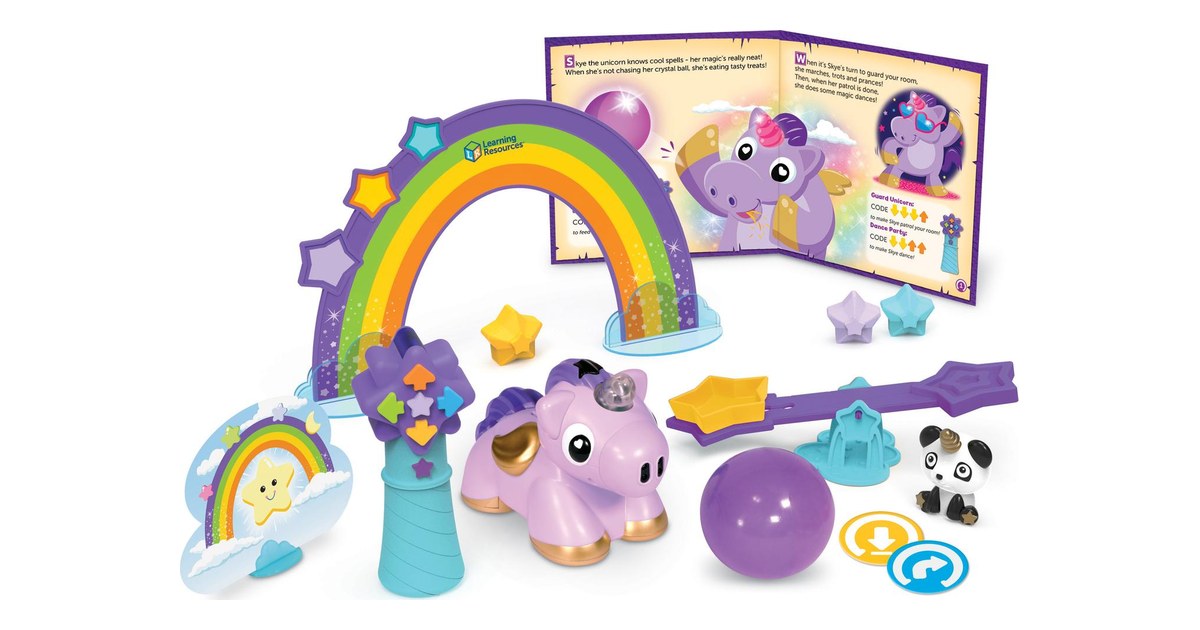
Skye MagiCoders: de la varita a una secuencia visible
El unicornio robótico Skye recibe órdenes desde una varita. Separar el modo de movimientos del modo de acciones preparadas ayuda a entender qué se está programando.
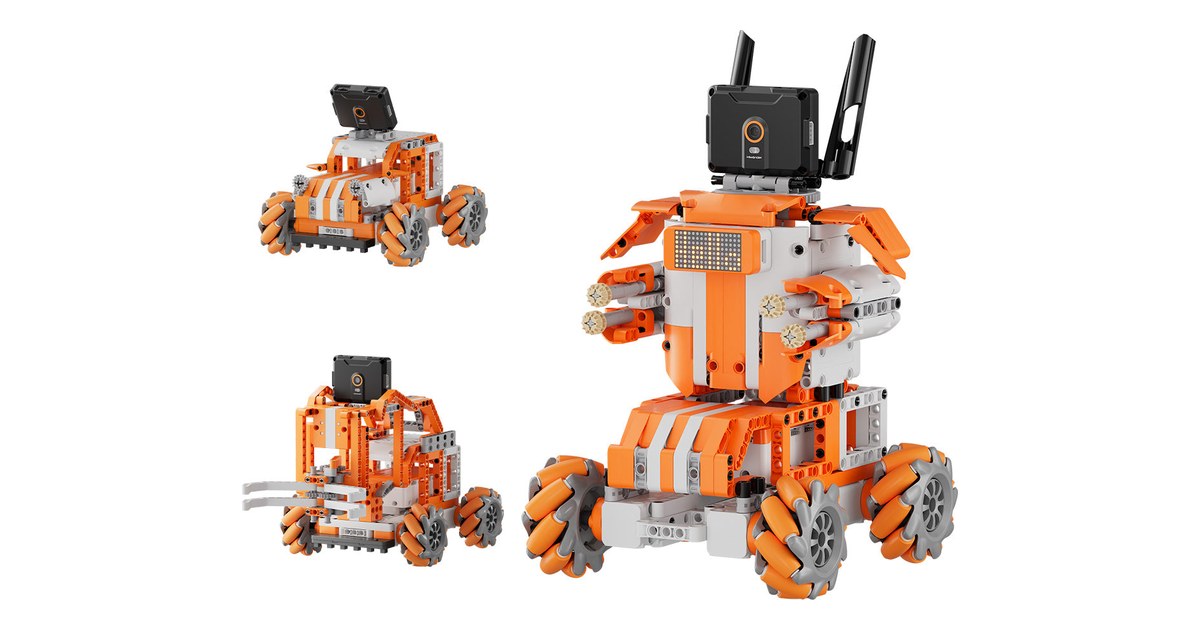
AiBlock: comparar la visión en tres montajes distintos
El kit AiBlock de Hiwonder permite construir tres robots con bloques, ESP32 y un módulo de visión. Una misma prueba puede mostrar cuándo cambia el resultado al mover la cámara.
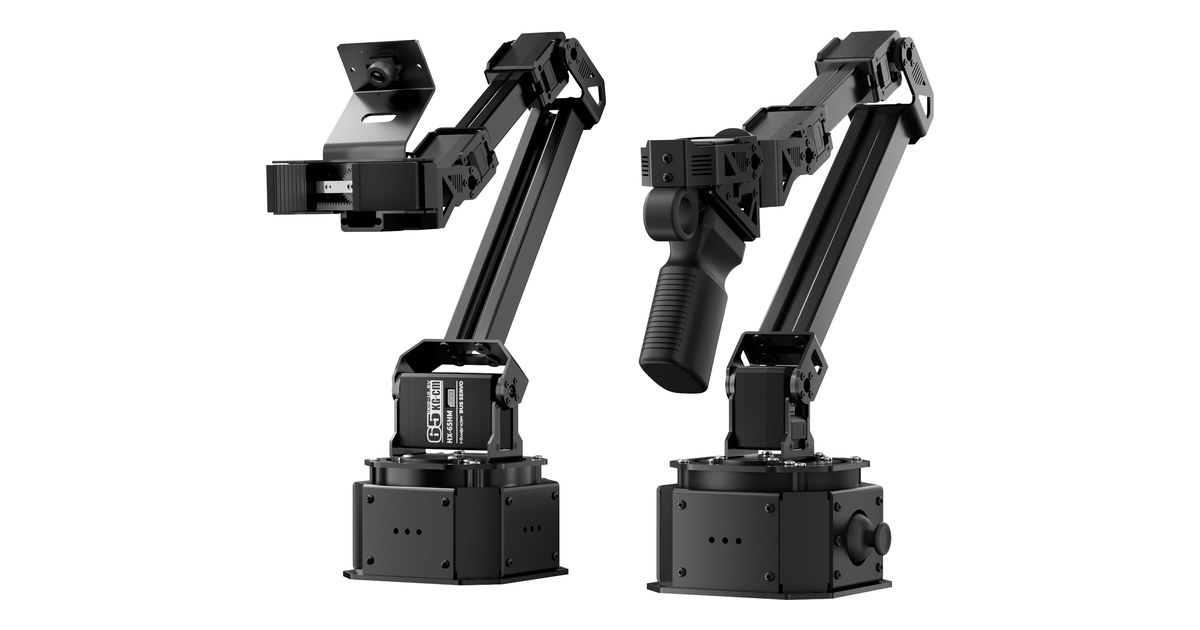
NexArm: grabar una demostración con dos brazos
El sistema NexArm de Hiwonder permite mover un brazo líder y reproducir la tarea con uno seguidor. Para aprender por imitación, importa registrar también qué se quiere evaluar.
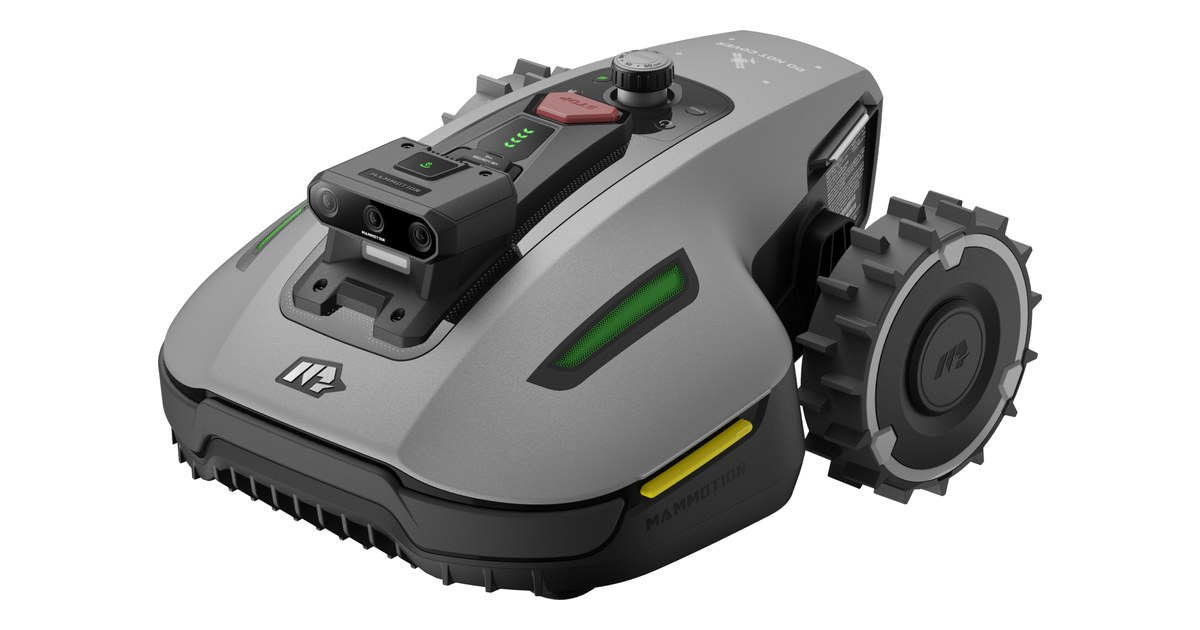
YUKA mini 2 800: revisar el mapa que trazan sus cámaras
El YUKA mini 2 800 usa tres cámaras y NetRTK para delimitar zonas sin antena local. Revisar el mapa automático resulta importante junto a bordes y obstáculos pequeños.
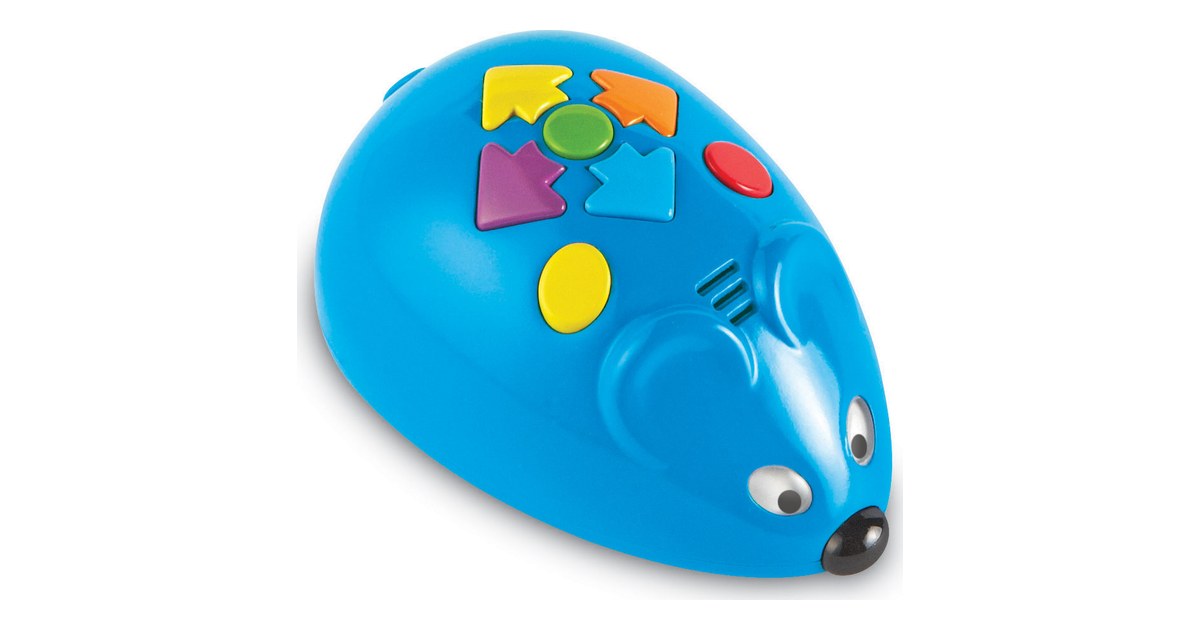
Colby Robot Mouse: corregir una secuencia en el laberinto
Colby ejecuta instrucciones introducidas con botones y permite comparar una ruta planeada con la que recorre sobre un tablero.
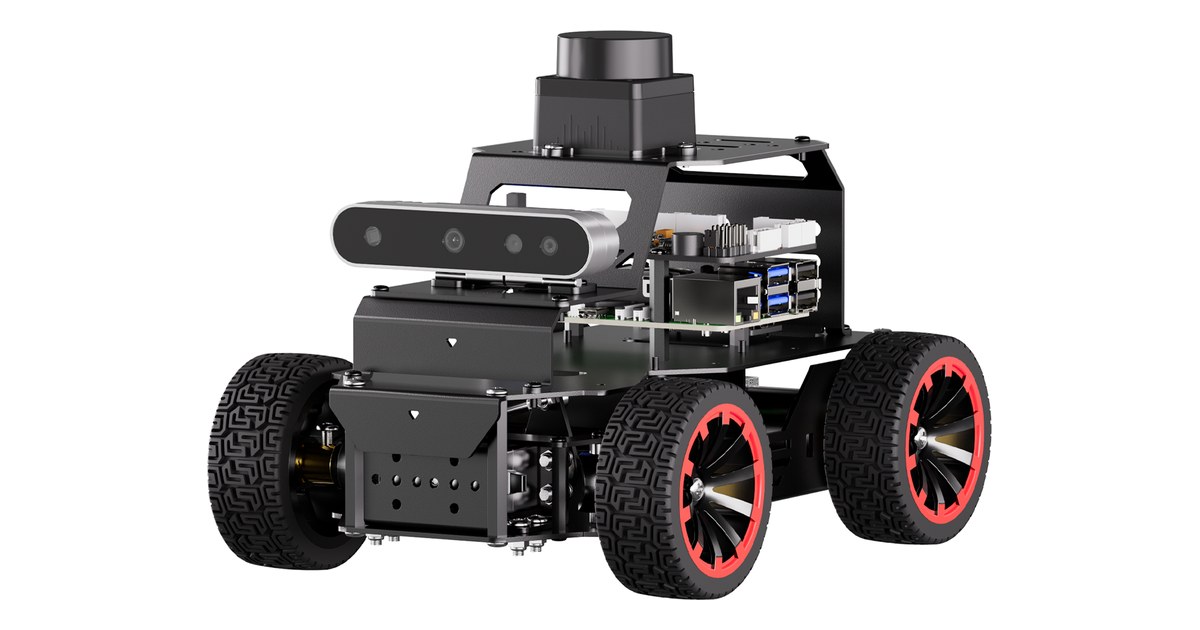
MentorPi A1: de una curva Ackermann a un mapa ROS 2
El MentorPi A1 de Hiwonder combina dirección Ackermann, encoders y ROS 2. Antes de crear un mapa conviene comprobar qué movimiento estima el robot.
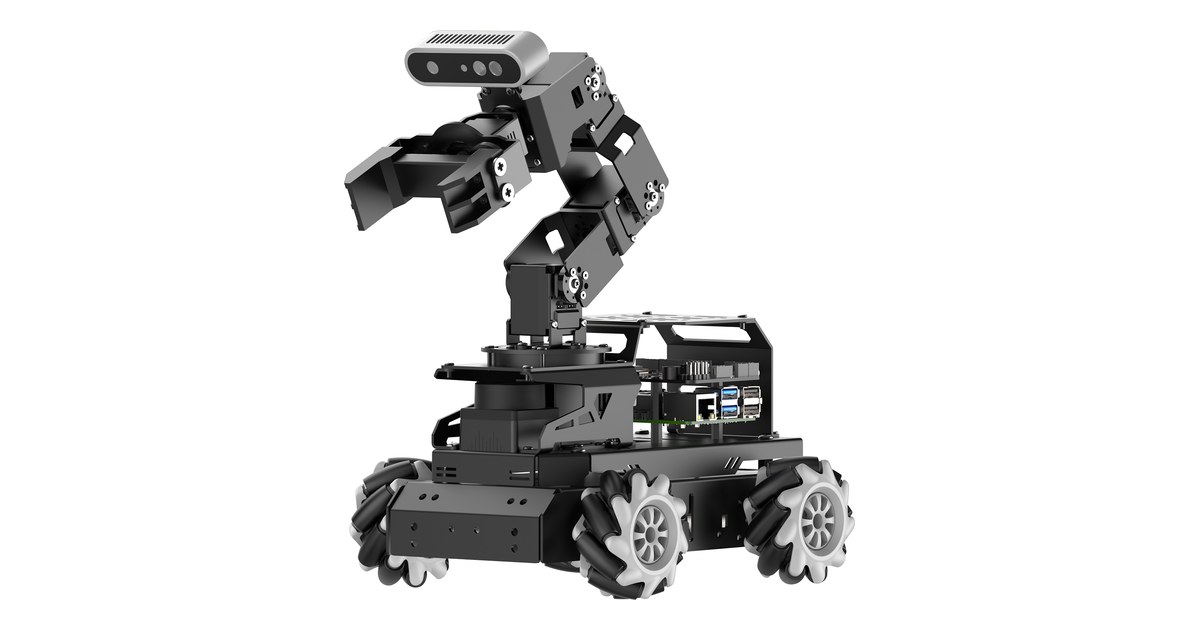
LanderPi: elegir el chasis para llegar hasta la pieza
LanderPi se ofrece con ruedas Mecanum, dirección Ackermann u orugas. El brazo comparte la tarea de recogida, mientras el chasis cambia la aproximación al puesto.
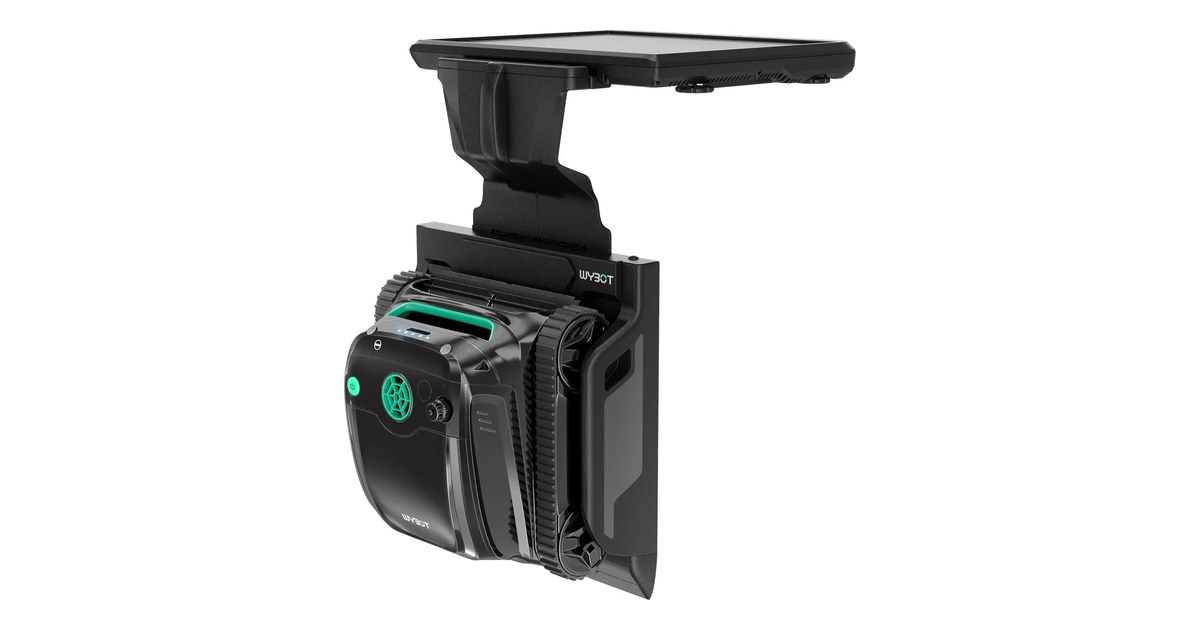
WYBOT S2 Solar: colocar el muelle y planificar la carga
WYBOT S2 Solar vuelve a un muelle con panel solar y admite carga por corriente. La posición, el sol disponible y el acceso al filtro forman parte de su rutina.