
Archivo
Robots domésticos y para el hogar: página 35
Archivo de robots domésticos y para el hogar en robotica.es, página 35 de 43. Noticias y análisis publicados en español.
Página 35 de 43 · 1024 artículos
Artículos de la página 35
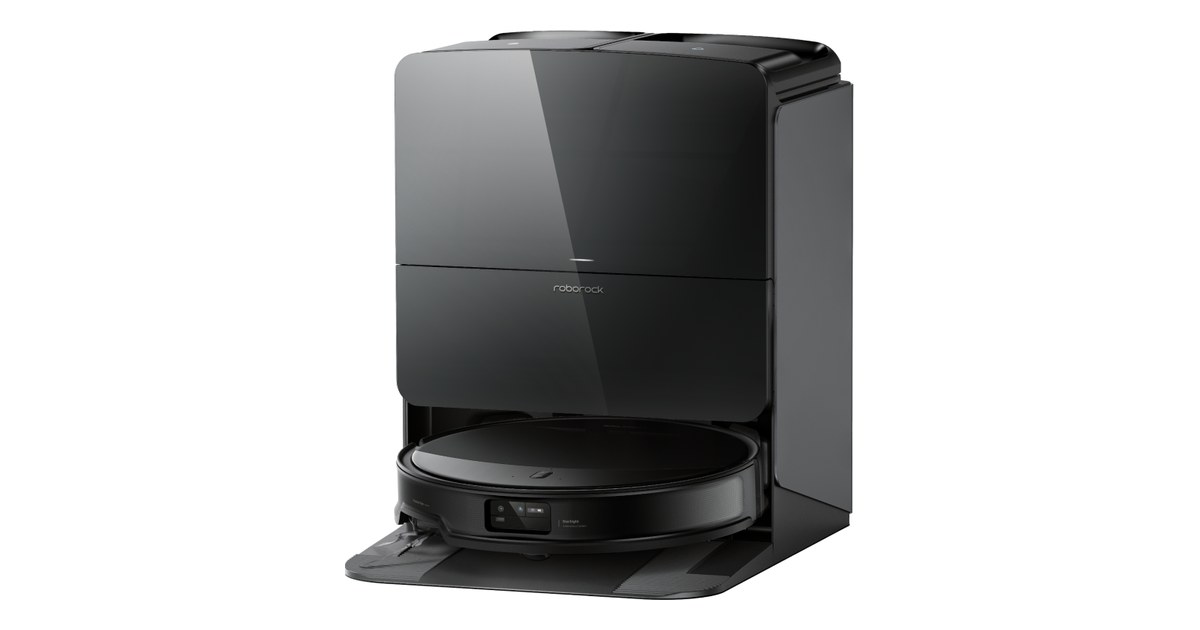
Saros 10R: medir muebles y umbrales antes de elegirlo
El Saros 10R mide 7,98 centímetros y elimina la torreta superior. La altura útil de los muebles y la forma del umbral determinan qué zonas podrá limpiar.
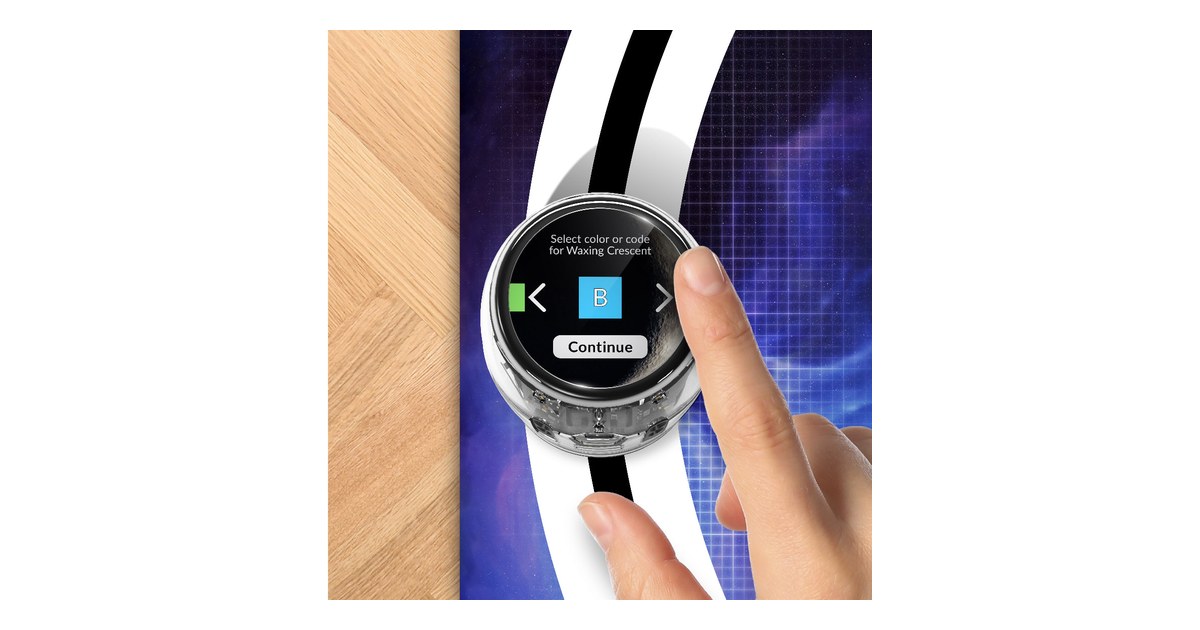
Ozobot Ari: tocar la pantalla y medir desde el mismo robot
Ari combina códigos de color, pantalla táctil y sensores de movimiento. Su kit individual, la conexión del editor y las lecturas disponibles ayudan a preparar una actividad.
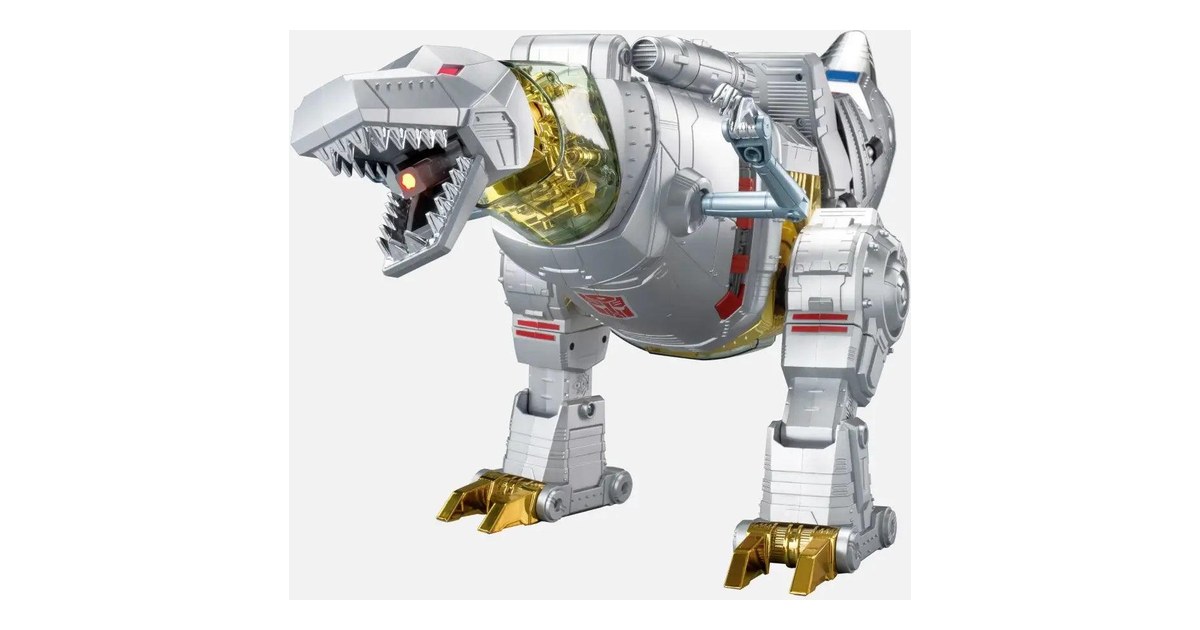
Grimlock de Robosen: coordinar dos formas con servos
El Grimlock Flagship cambia entre dinosaurio y robot mediante motores. Sus acciones programables, el apoyo al apagarlo y el precio ayudan a valorar su uso como colección.
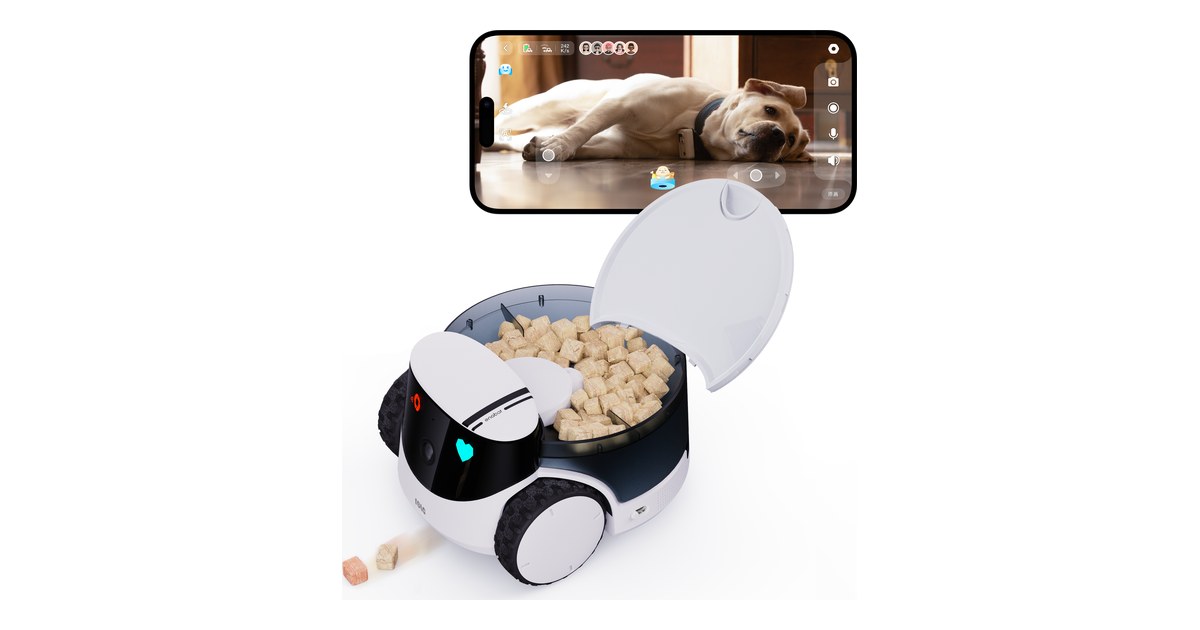
ROLA PetPal: acercar la cámara a tu mascota desde el móvil
ROLA PetPal combina ruedas, cámara y accesorios para premios o juegos. La recarga, el paquete comprado y las funciones de Cloud+ delimitan su uso en casa.
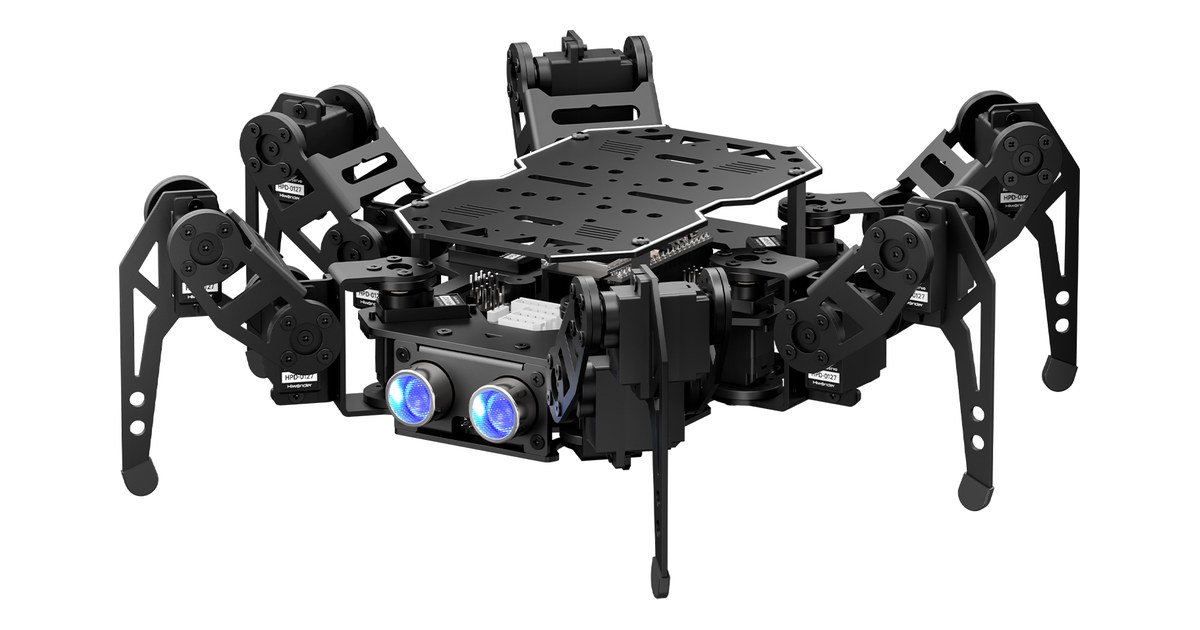
miniHexa: dieciocho servos para aprender a caminar
El miniHexa de Hiwonder coordina seis patas con un ESP32. La calibración y el contenido del kit importan antes de añadir cámara, voz o nuevos ejercicios.
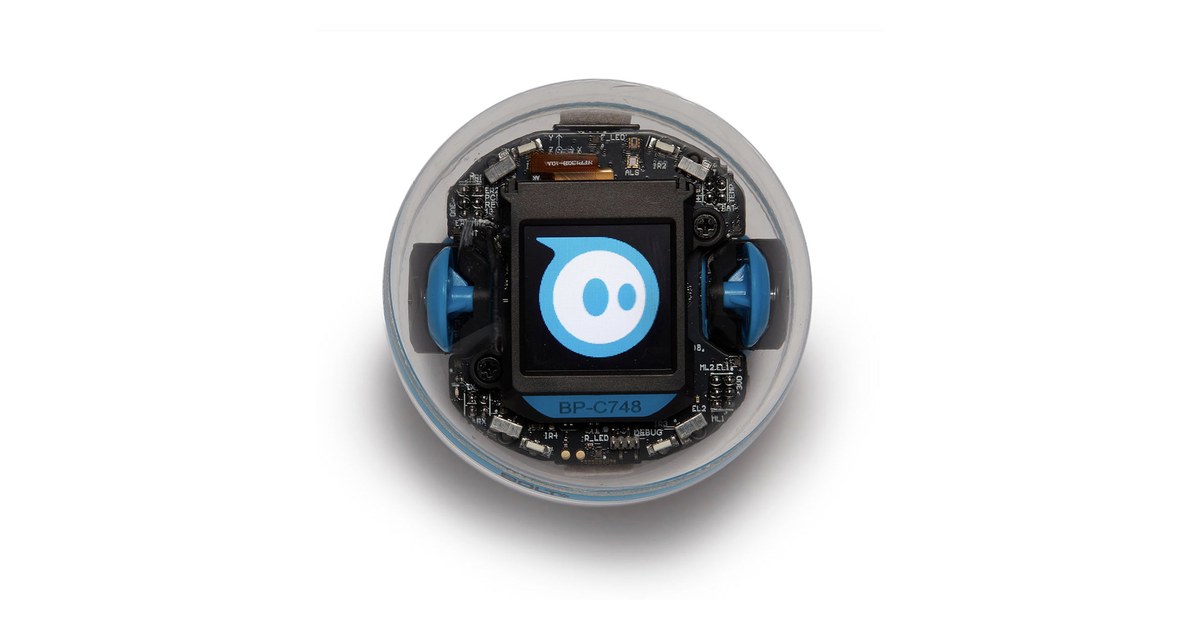
Sphero BOLT+: una pantalla para investigar el movimiento
BOLT+ añade una pantalla LCD a la esfera programable de Sphero. Así se pueden relacionar datos, animaciones y movimiento, con un precio distinto al de los lotes de aula.
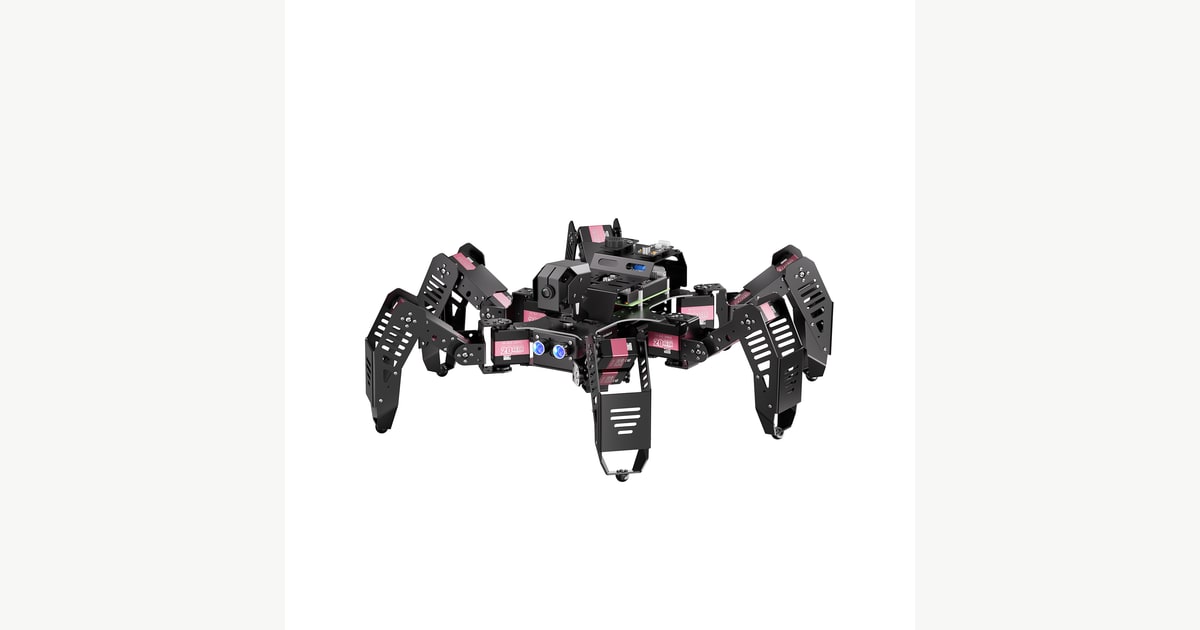
SpiderPi con Raspberry Pi 5: estudiar marcha con seis patas
SpiderPi combina dieciocho servos en las patas y una cámara orientable para prácticas con Python y OpenCV. La oferta distingue kits con Raspberry Pi 4B y Pi 5.
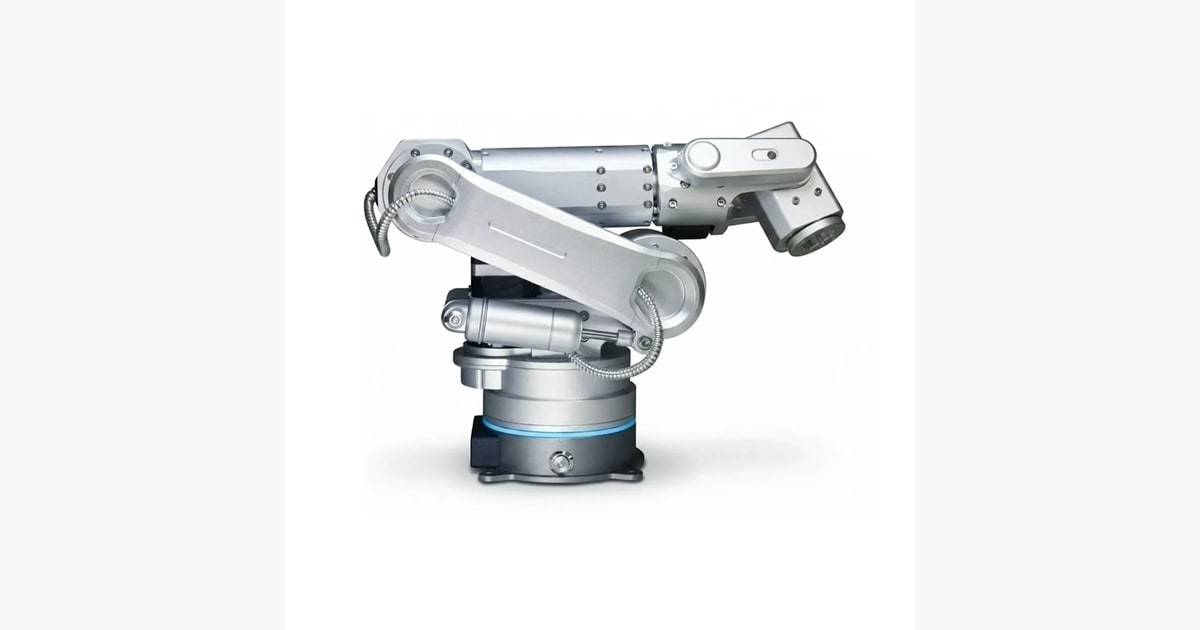
Haro380: aprender manipulación con un brazo de sobremesa
Haro380 utiliza seis ejes y reductores armónicos para actividades de manipulación. El kit Core distingue 500 g de carga nominal del máximo bajo condiciones específicas.
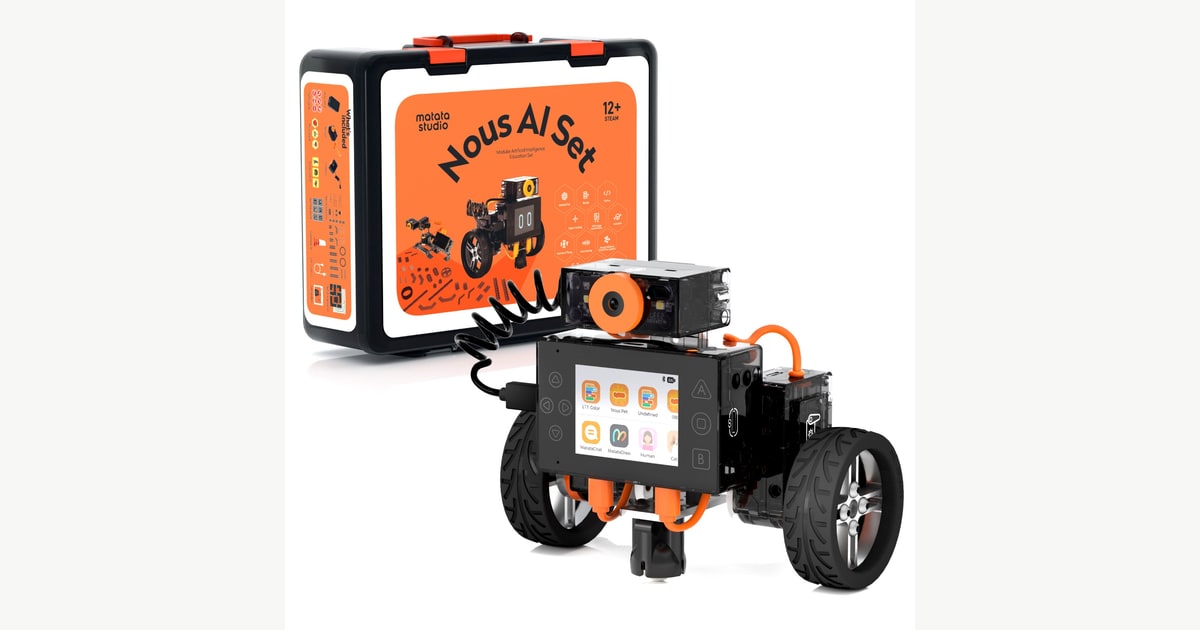
Nous AI Set: entrenar modelos y distinguir lo local de la nube
Nous combina cámara, servos y programación para aprender IA. Los modelos TinyML desplegados pueden funcionar sin conexión; MatataChat y otras funciones de nube requieren internet.
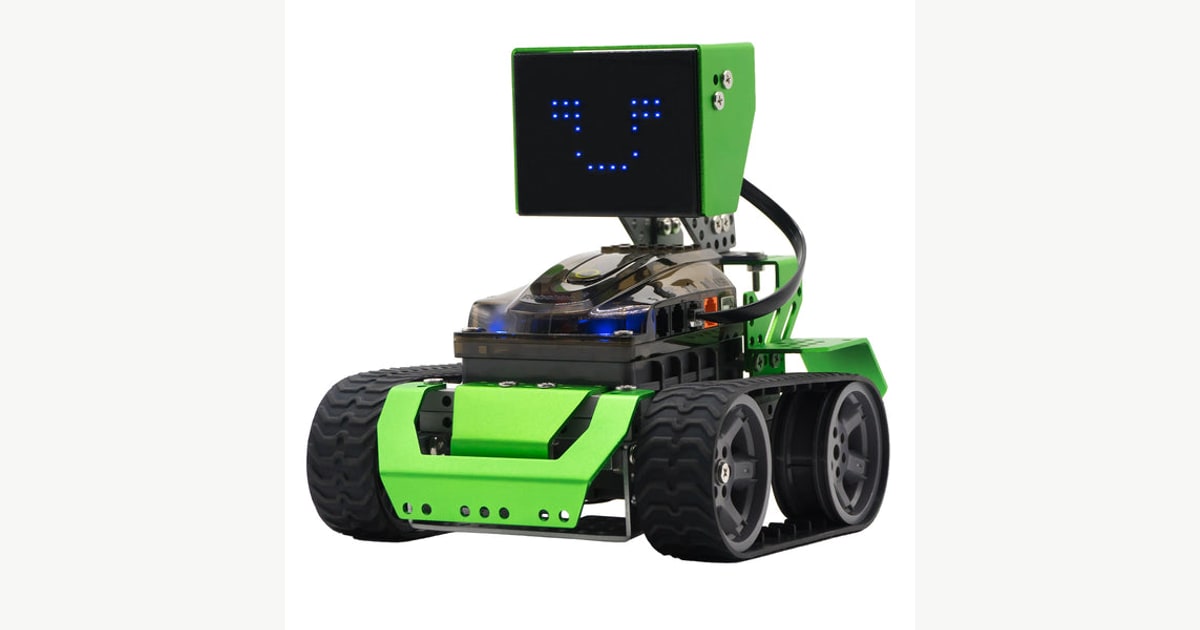
Qoopers: seis montajes metálicos para explorar mecánica y código
El kit Qoopers de Robobloq reutiliza una placa de control en seis configuraciones. Conviene preparar instrucciones, alimentación y software antes de empezar la construcción.
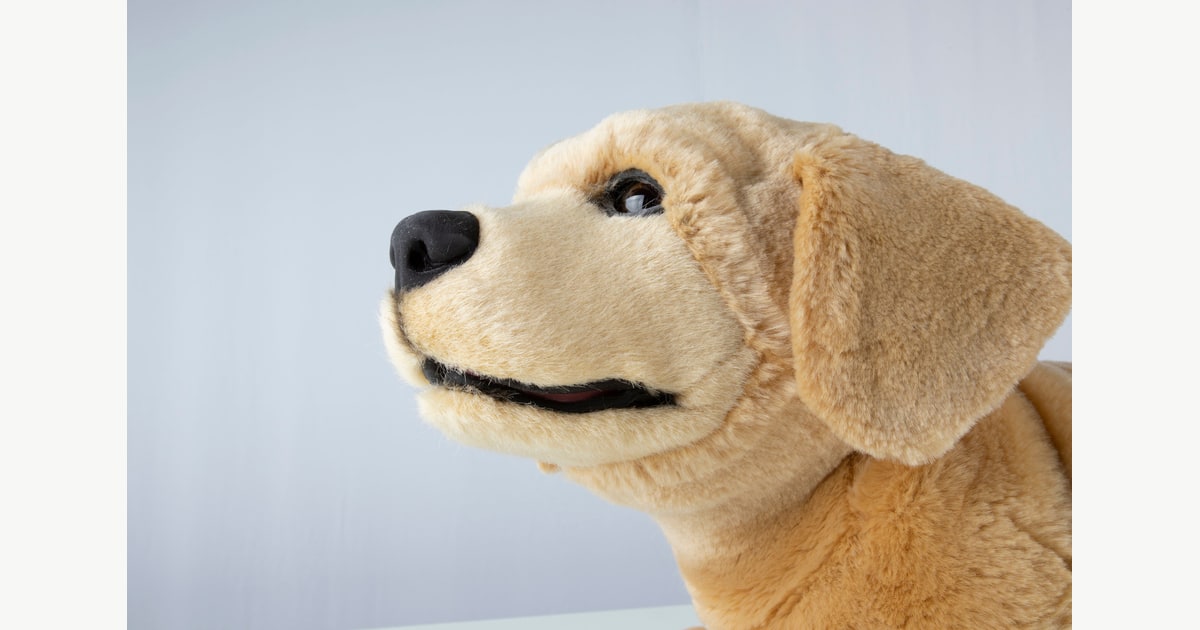
Jennie: el cachorro robótico de Tombot y su lista de espera
Jennie responde al contacto y a órdenes de voz con movimientos y sonidos de cachorro. Tombot mantiene una lista de espera y no publica un precio actual ni entrega inmediata.
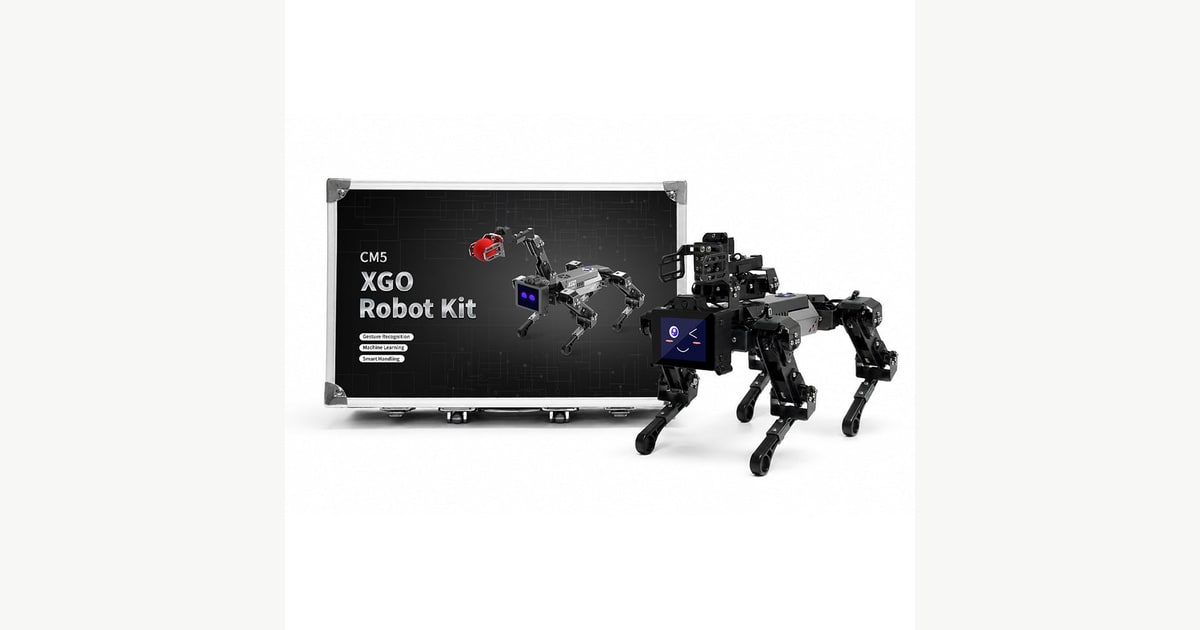
XGO-lite V2 con CM5: cuatro patas y un brazo para experimentar
La configuración CM5 de XGO-lite V2 combina quince grados de libertad, cámara y una pinza sobre el lomo. Blockly y Python permiten estudiar marcha y manipulación a pequeña escala.
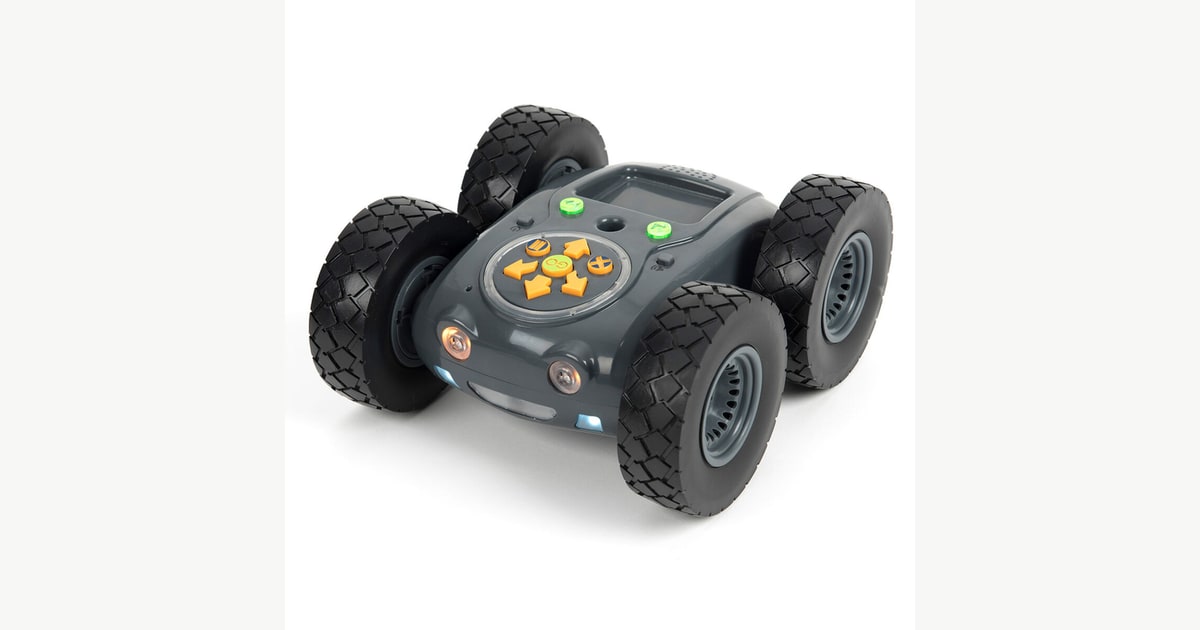
Rugged Robot: llevar las secuencias de programación al exterior
Rugged Robot admite órdenes desde botones, Bluetooth o un lector de tarjetas aparte. TTS lo diseña para superficies exteriores, con giros de 45 grados y detección de obstáculos.
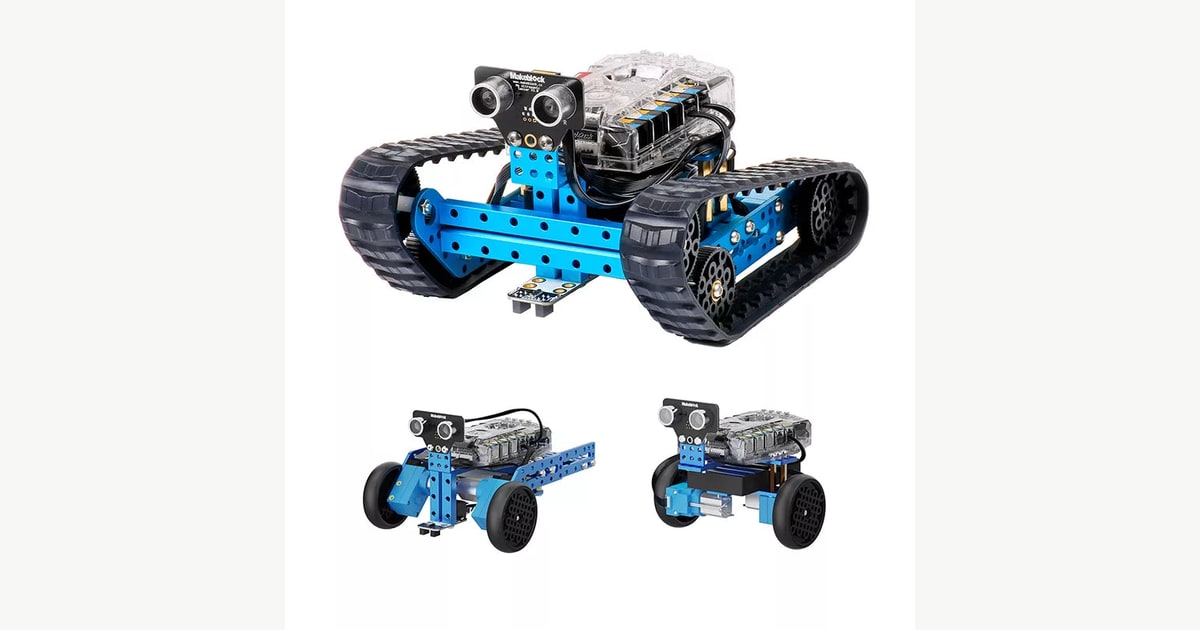
mBot Ranger: cambiar de orugas a un robot de equilibrio
mBot Ranger propone tres construcciones con una placa Me Auriga. Cambiar el montaje permite estudiar cómo afectan la mecánica, los sensores y el programa al movimiento.
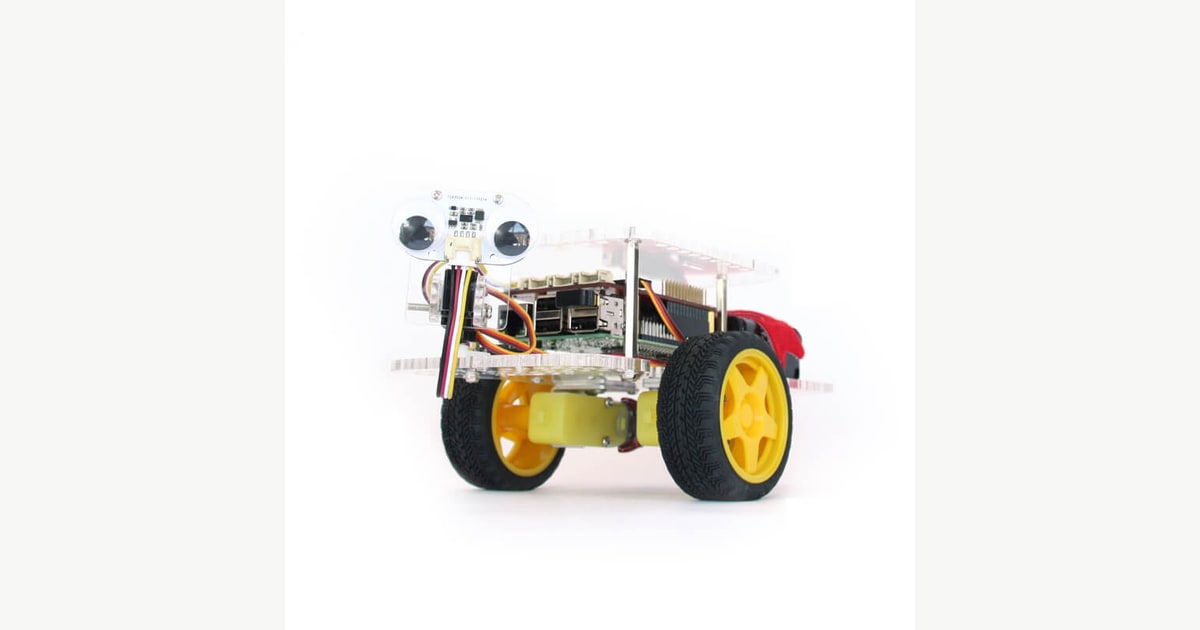
GoPiGo3: elegir Raspberry Pi y sistema antes de programar
GoPiGo3 combina una placa para motores con encoders y una Raspberry Pi. La documentación distingue GoPiGo OS de la instalación sobre Raspberry Pi OS y sus modelos compatibles.
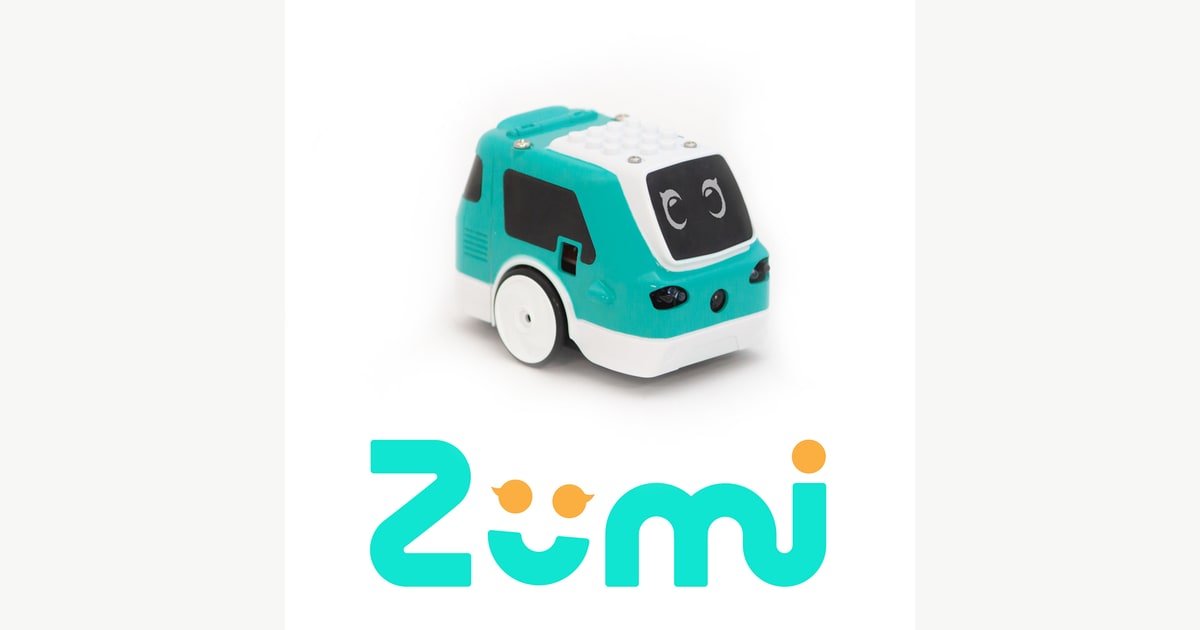
Zumi: combinar cámara y programación en un coche educativo
Zumi utiliza una Raspberry Pi Zero, cámara y sensores para enseñar programación y visión. Blockly y Python permiten comparar las órdenes escritas con lo que observa el pequeño coche.
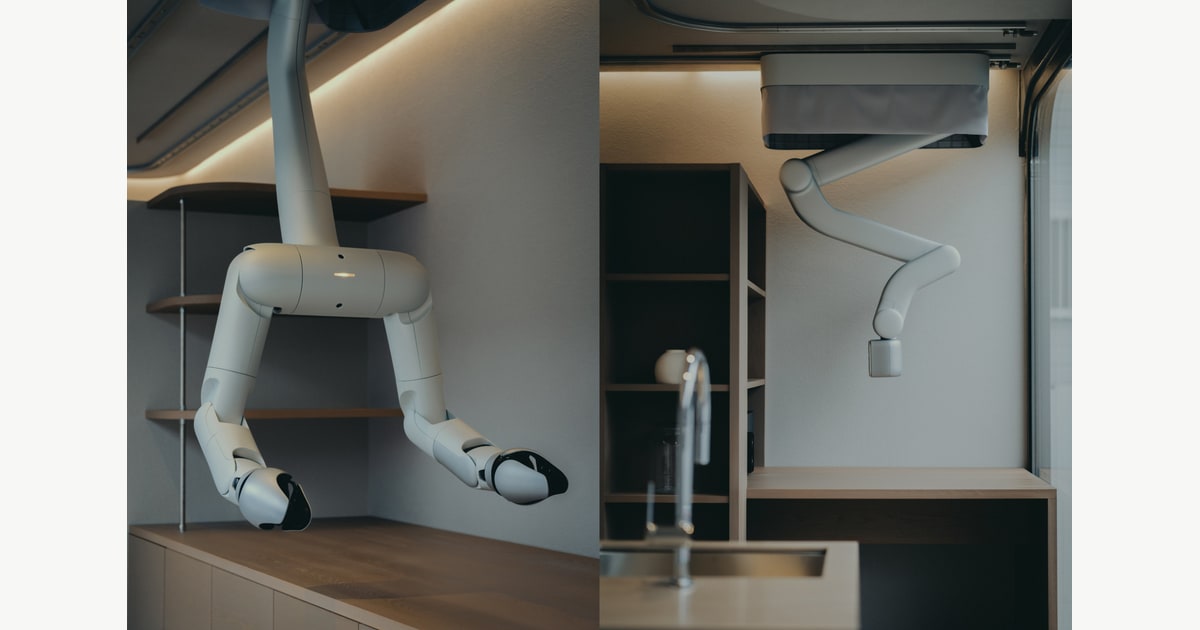
MW muestra su robot doméstico en una vivienda de demostración
MW presentó en septiembre su prototipo para tareas domésticas en Japón. La selección de un proyecto por NEDO respalda su línea de investigación, sin acreditar disponibilidad comercial.
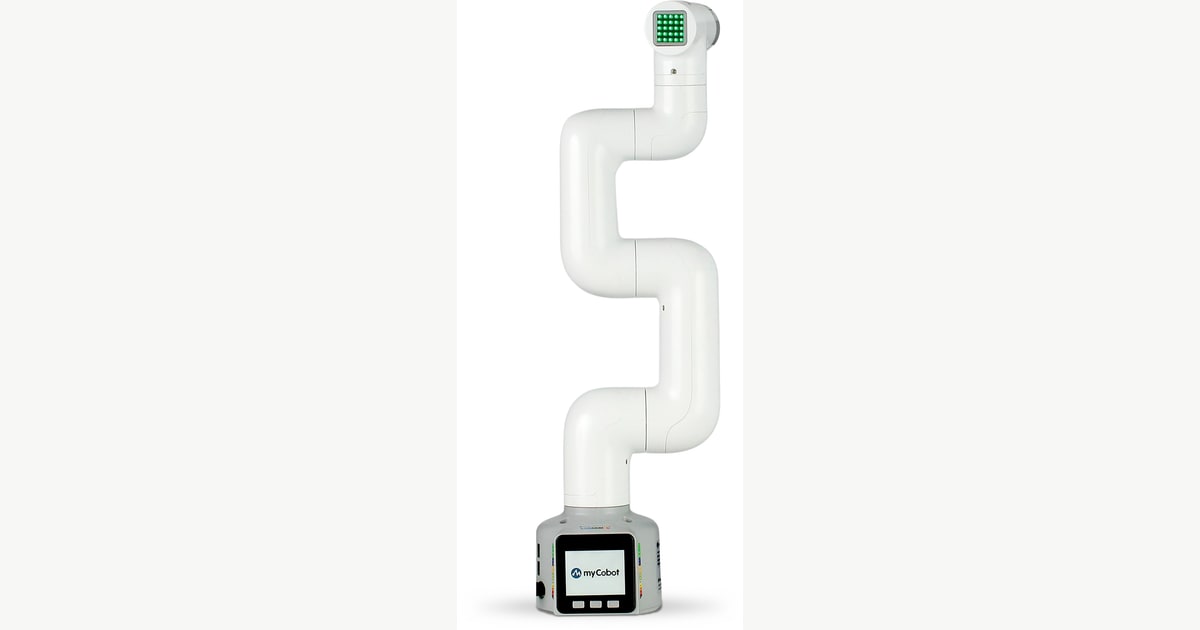
myCobot 280 M5: aprender seis ejes con bloques y Python
La edición 2023 del myCobot 280 M5 tiene seis ejes y un radio de trabajo de 280 mm. Su plataforma M5Stack permite practicar control, posiciones y herramientas intercambiables.
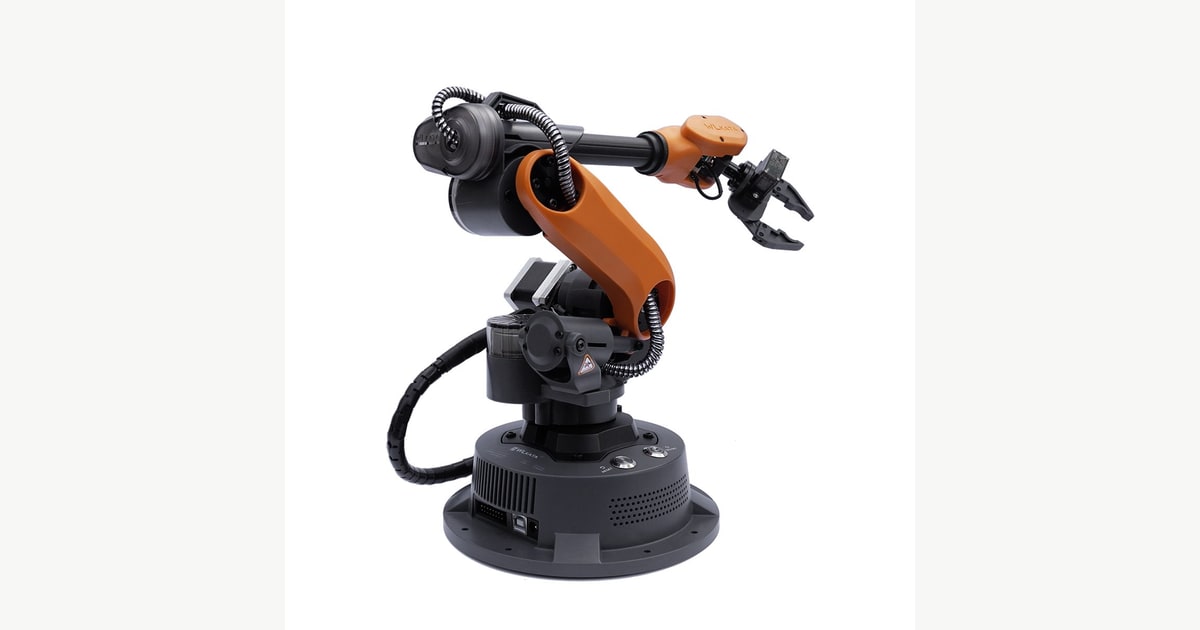
WLKATA Mirobot: seis ejes para practicar trayectorias en una mesa
Mirobot es un brazo de sobremesa con 315 mm de alcance y control por bloques o código. La pinza, el peso de la pieza y el programa definen lo que puede manipular.
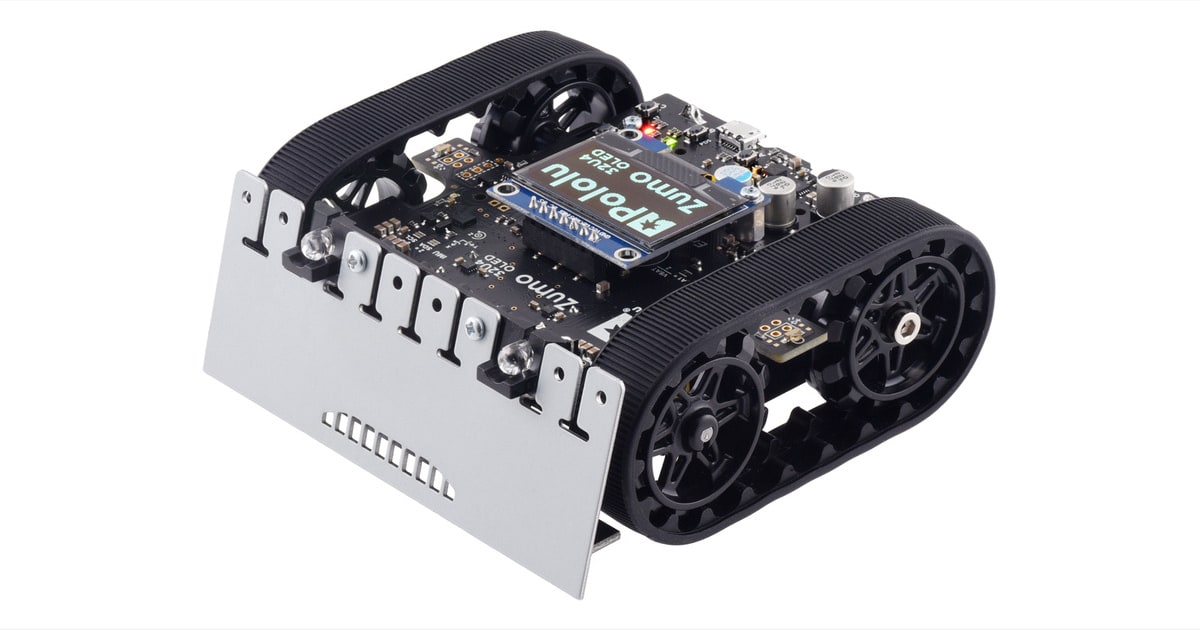
Zumo 32U4 OLED: seguir líneas y ajustar motores con encoders
Zumo 32U4 OLED reúne motores con encoders, sensores de línea e IMU en un robot de orugas. La versión montada permite empezar con Arduino sin soldar.
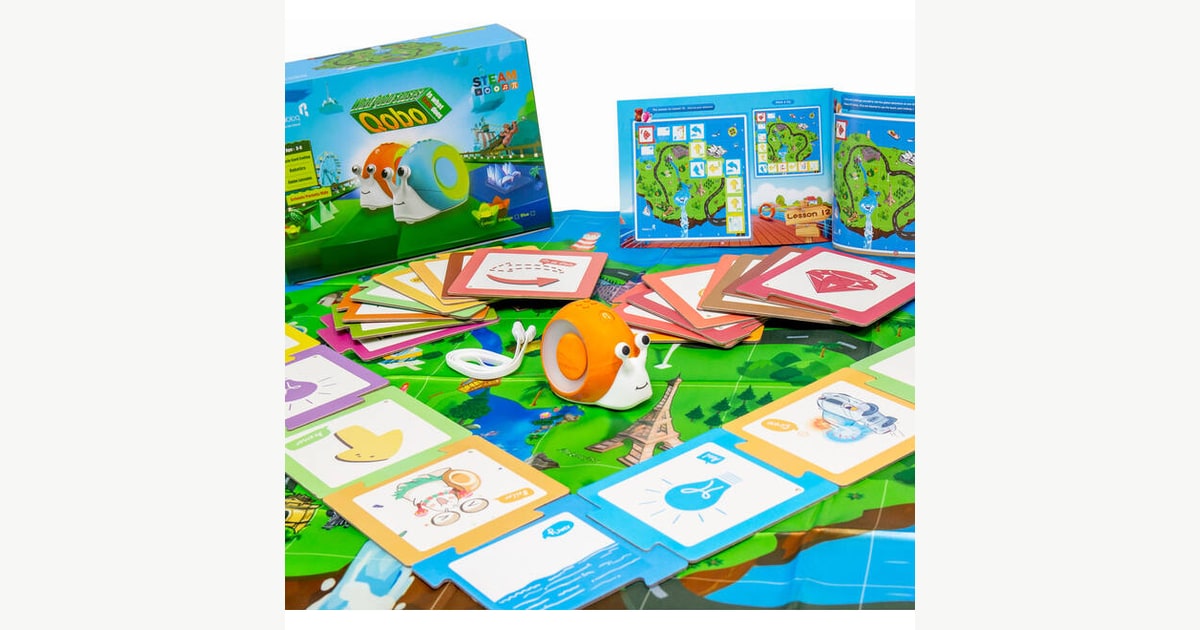
Qobo: construir caminos de tarjetas para un caracol robótico
Qobo lee tarjetas encajables para recorrer un mapa y ejecutar acciones. Sus treinta tarjetas incluyen órdenes de movimiento y permiten introducir repeticiones mediante juego.
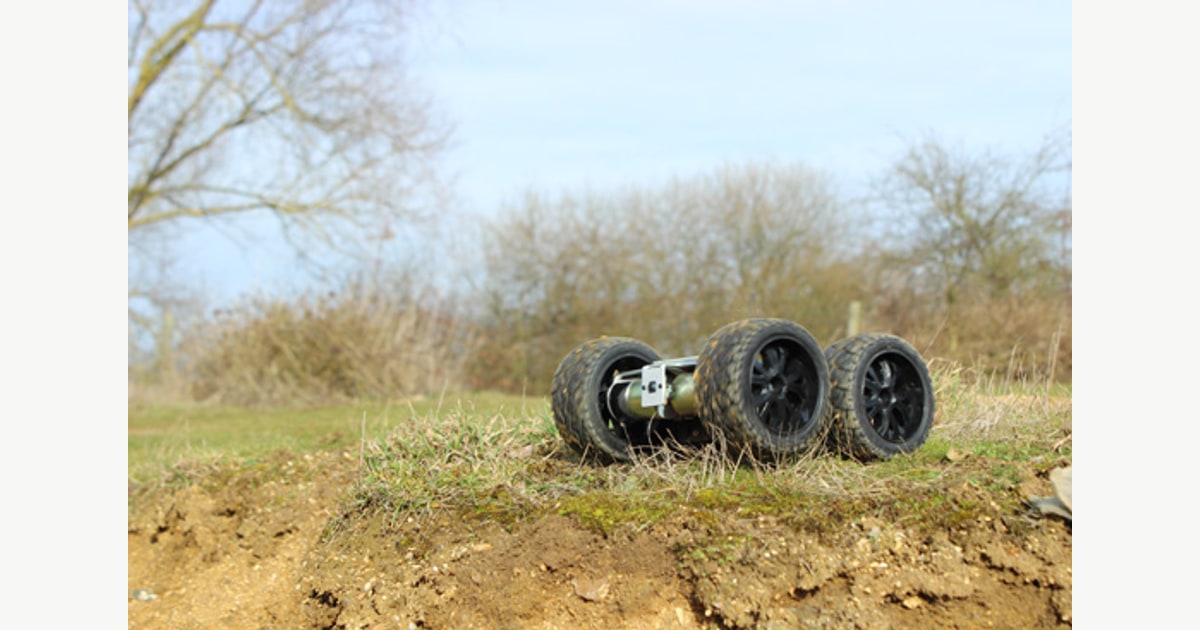
MonsterBorg: montar un rover de cuatro ruedas con Raspberry Pi
MonsterBorg usa cuatro motores y un controlador ThunderBorg para proyectos de conducción. La tienda de PiBorg está cerrada: su documentación resulta útil para kits existentes.
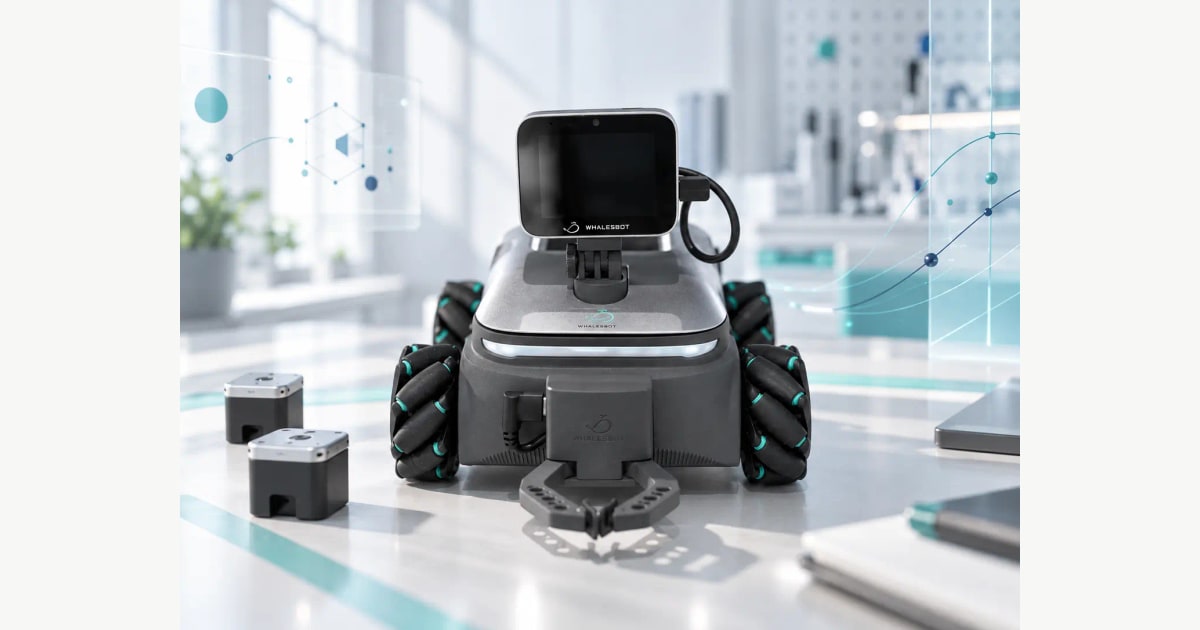
WhalesBot anuncia EliteMind, un robot modular para aprender IA
EliteMind combina sensores, programación y control físico dentro del ecosistema de WhalesBot. La ficha oficial lo sitúa en desarrollo y ofrece contacto para demostraciones.
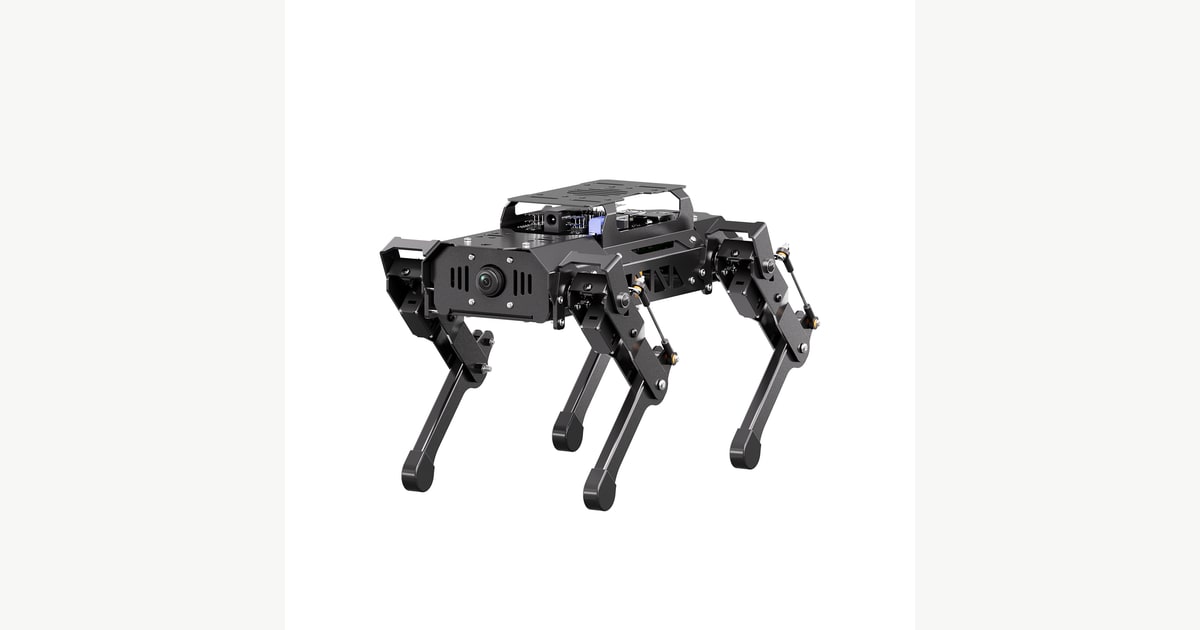
PuppyPi con Raspberry Pi 5: aprender marcha y visión con ROS 2
PuppyPi combina ocho servos, cámara e IMU para practicar movimiento y visión. Hiwonder distingue los kits con Raspberry Pi 5 y ROS 2 de las versiones con Pi 4B.