
Archivo
Robótica industrial y logística: página 31
Archivo de robótica industrial y logística en robotica.es, página 31 de 45. Noticias y análisis publicados en español.
Página 31 de 45 · 1057 artículos
Artículos de la página 31
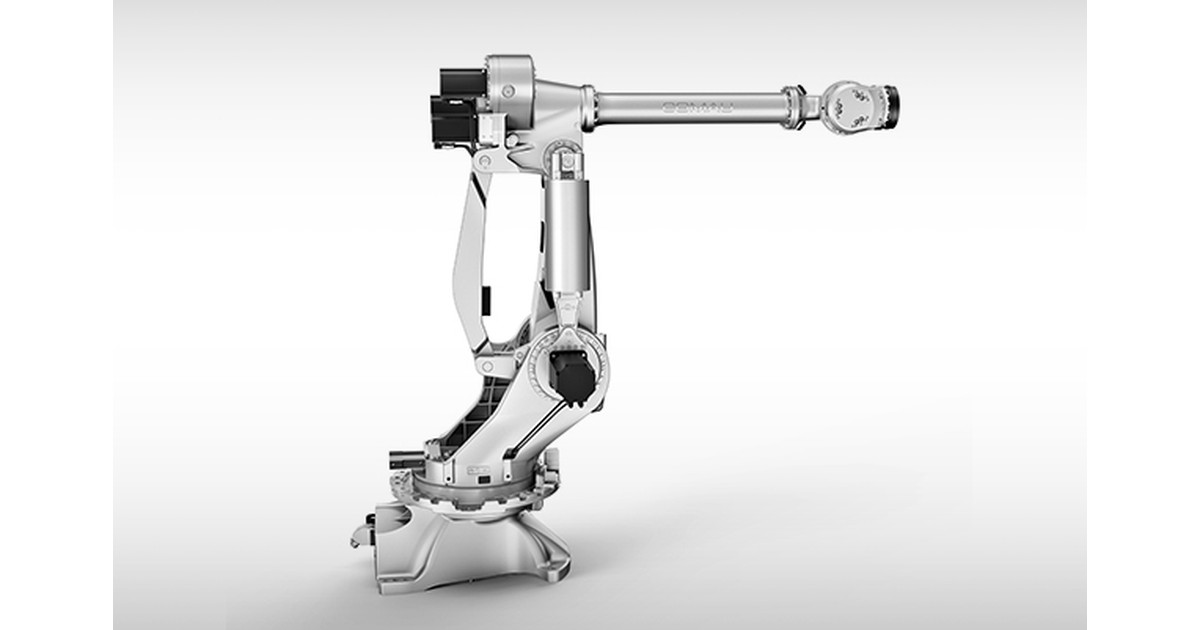
Comau NJ-290-3.0: mover piezas pesadas exige revisar el ambiente
El Comau NJ-290-3.0 combina 290 kg de carga y 2.997 mm de alcance. Para piezas procedentes de un proceso exigente, el ambiente y la temperatura requieren revisión.
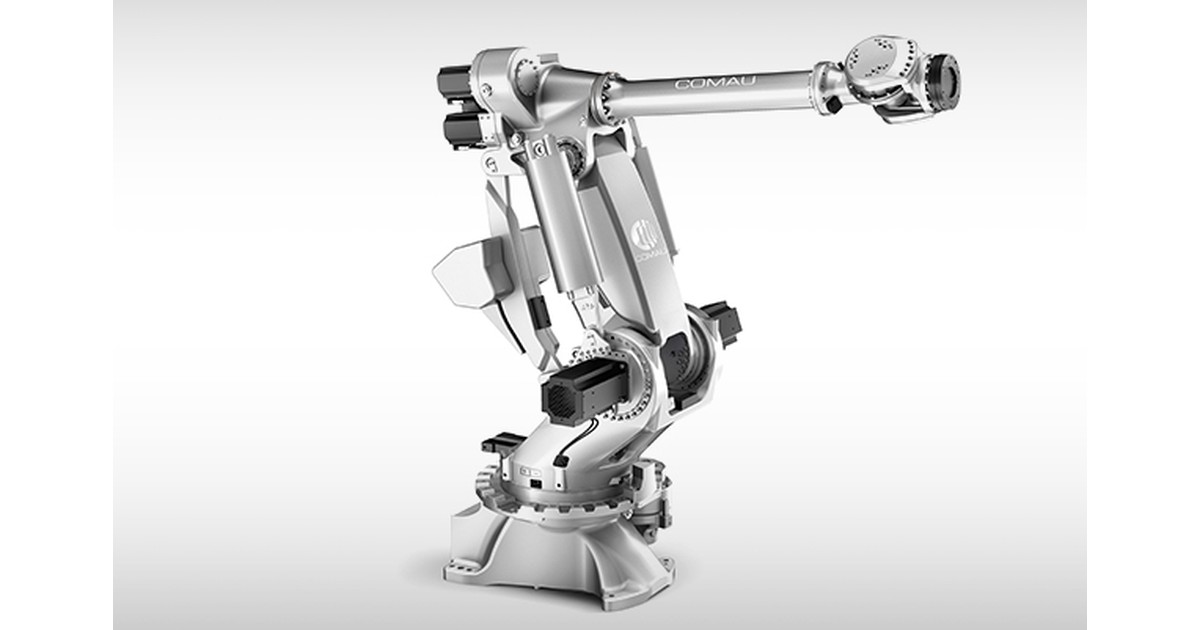
Comau NJ-420-3.0: sujetar 420 kg requiere algo más que llegar
El Comau NJ-420-3.0 ofrece 420 kg de carga y 2.997 mm de alcance. La estabilidad del útil y del producto al frenar determina qué transferencia puede validarse.
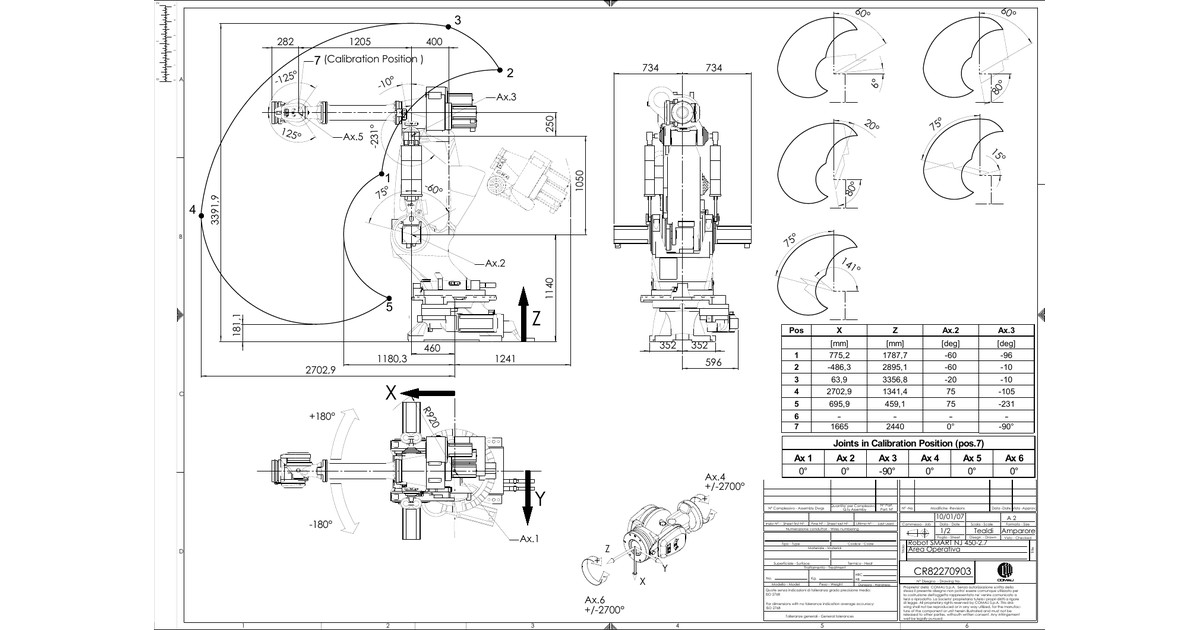
Comau NJ-450-2.7: el centro de gravedad importa con piezas pesadas
El Comau NJ-450-2.7 combina 450 kg de carga y 2.703 mm de alcance. Dos piezas del mismo peso pueden exigir condiciones distintas por su forma y centro de gravedad.
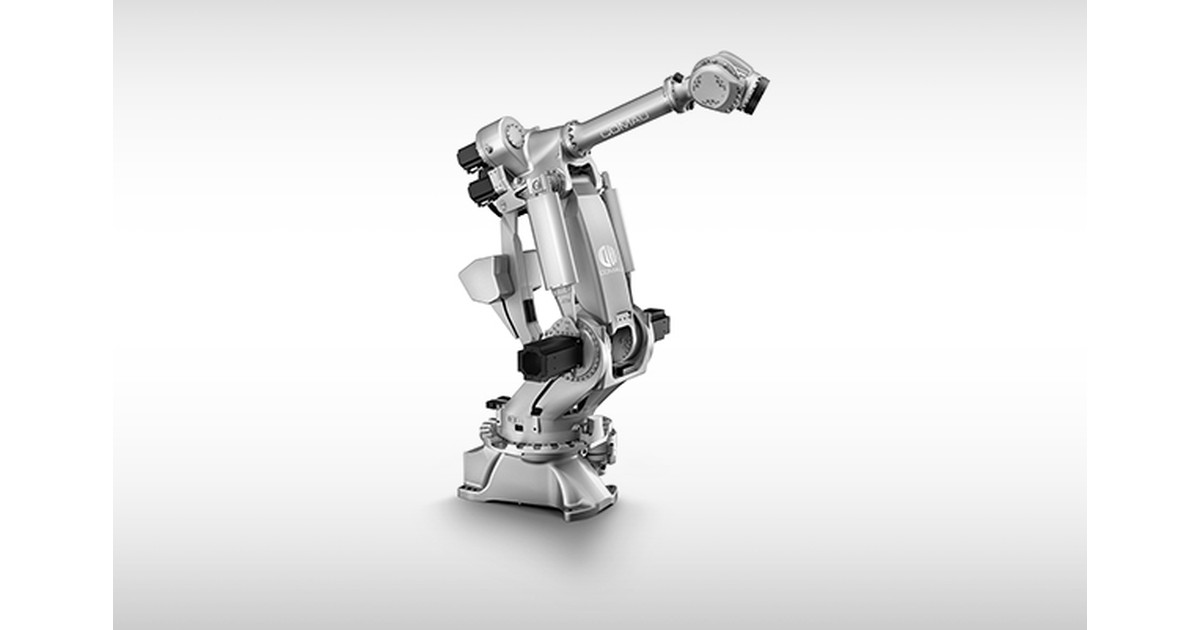
Comau NJ-500-2.7: coordinar una transferencia de media tonelada
El Comau NJ-500-2.7 ofrece 500 kg de carga y 2.703 mm de alcance. El ciclo útil necesita permisos, confirmación de agarre y aceptación de la entrega entre equipos.
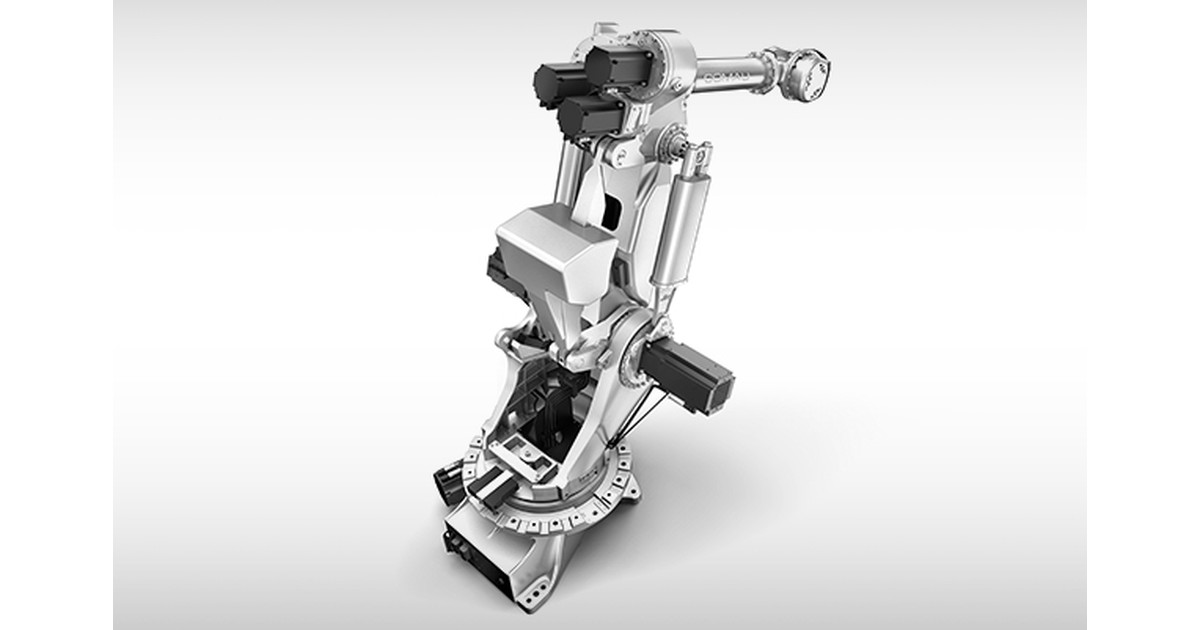
Comau NJ-650-2.7: 650 kg con protección distinta en la muñeca
El Comau NJ-650-2.7 combina 650 kg de carga y 2.703 mm de alcance. Su ficha distingue IP44 para el robot e IP65 en la muñeca, un detalle importante al instalarlo.
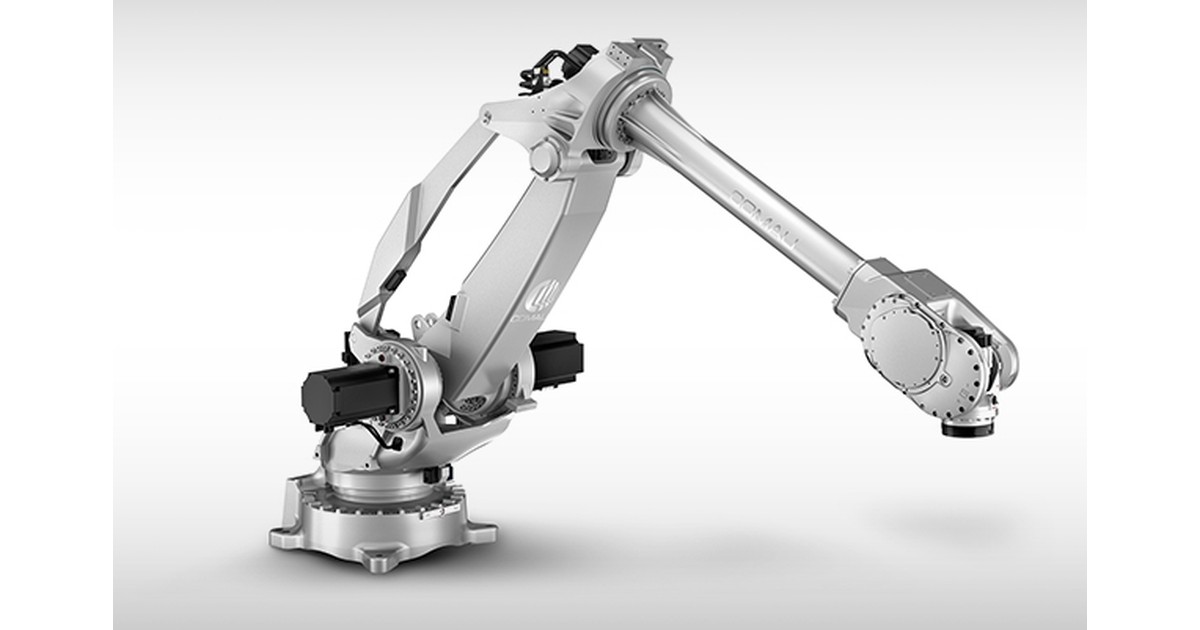
Comau NJ-100 PRESS: coordinar la transferencia entre prensas
El Comau NJ-100-3.2 PRESS combina 100 kg de carga y 3.209 mm de alcance. Su papel entre prensas exige coordinar entrada, salida y permisos del proceso completo.
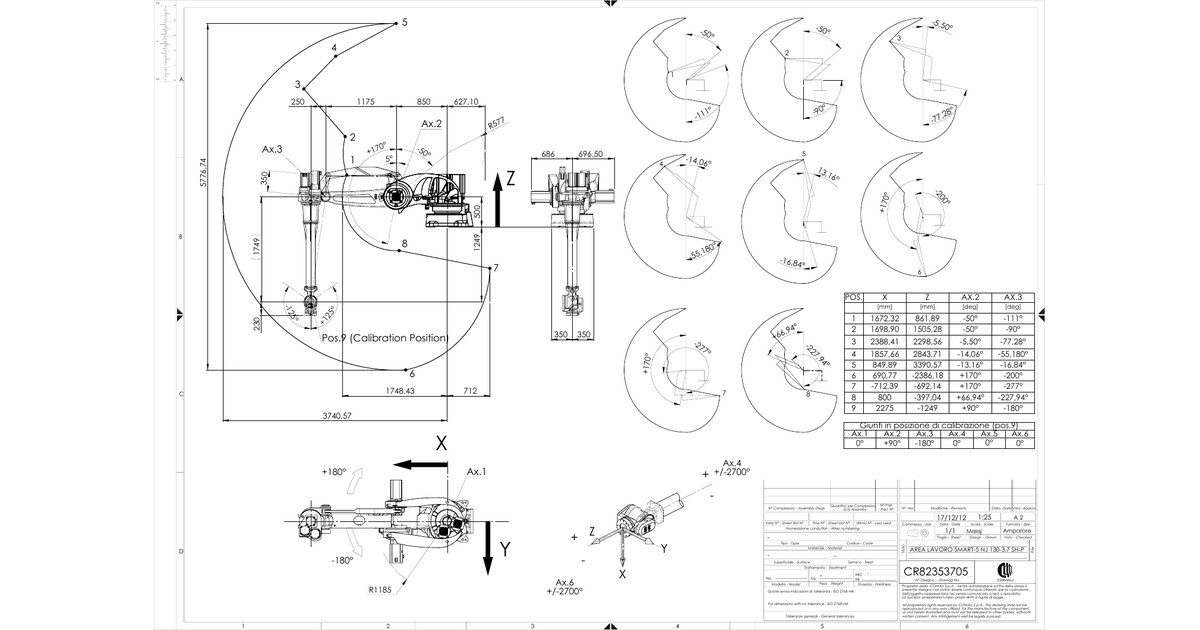
Comau NJ-130 SH PRESS: 3,7 metros desde una estructura elevada
El Comau NJ-130-3.7 SH PRESS ofrece 130 kg de carga y 3.741 mm de alcance. Su montaje en estructura elevada debe entrar en el diseño de la transferencia entre equipos.
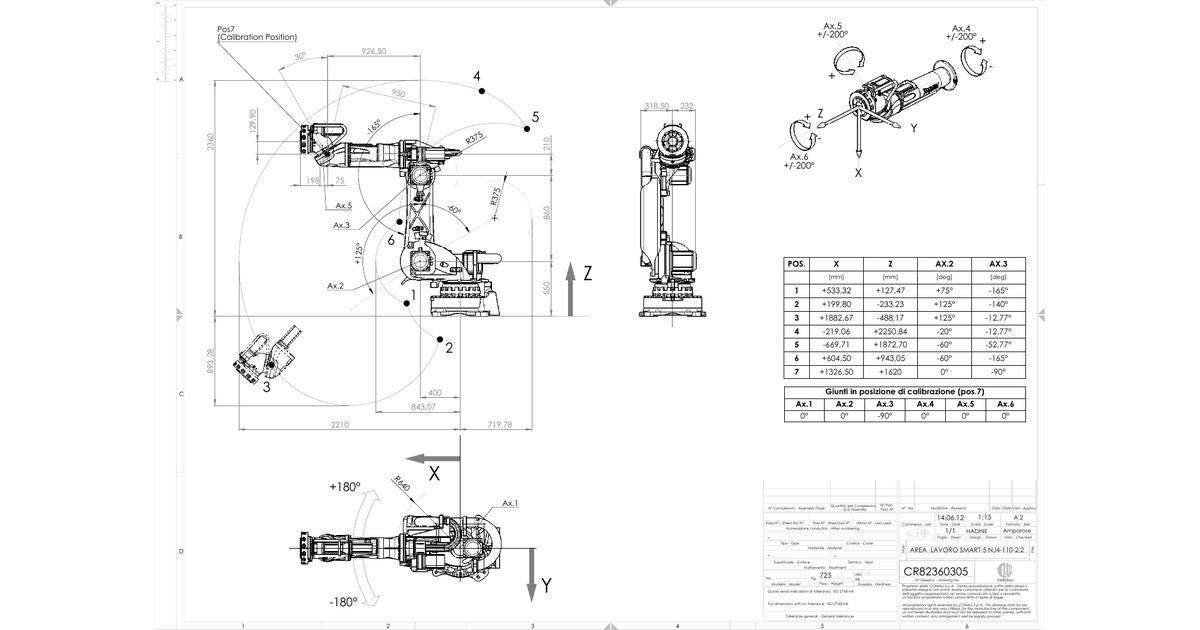
Comau NJ4-110: una muñeca hueca que no elimina los límites de giro
El Comau NJ4-110-2.2 combina 110 kg de carga y 2.210 mm de alcance. Su muñeca hueca ayuda a estudiar conexiones, con recorridos de giro que siguen teniendo límites.
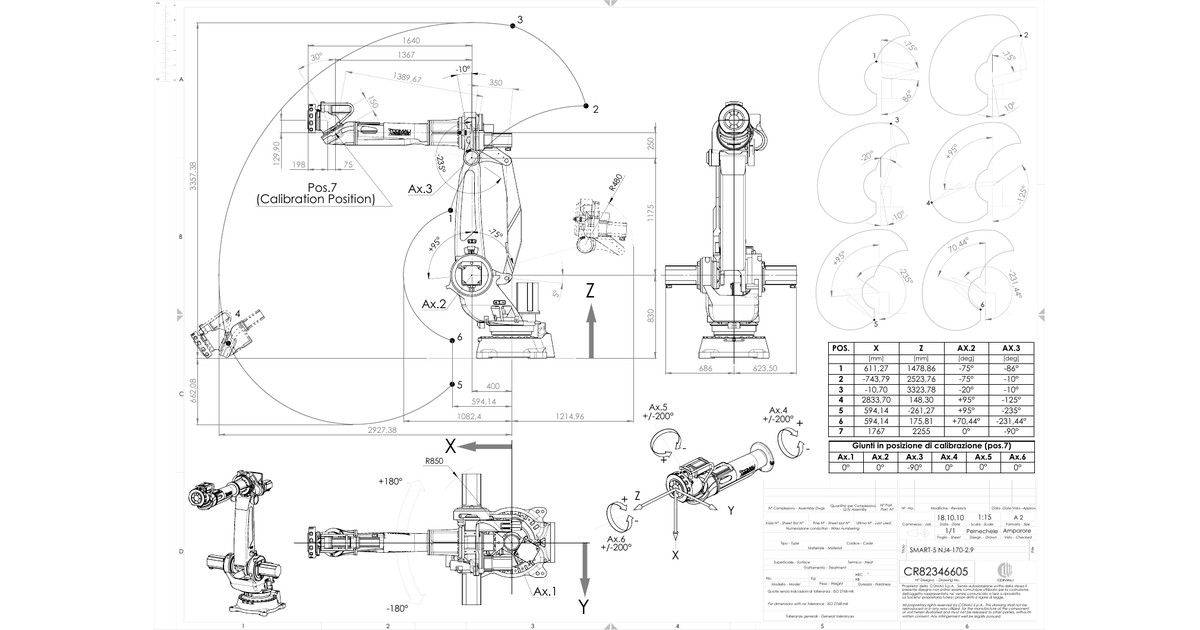
Comau NJ4-170: verificar el plano antes de fijar el alcance
El Comau NJ4-170-2.9 ofrece 170 kg de carga. Su tabla da 2.918 mm de alcance y otra sección 2.927 mm, por lo que conviene confirmar el plano de la configuración.
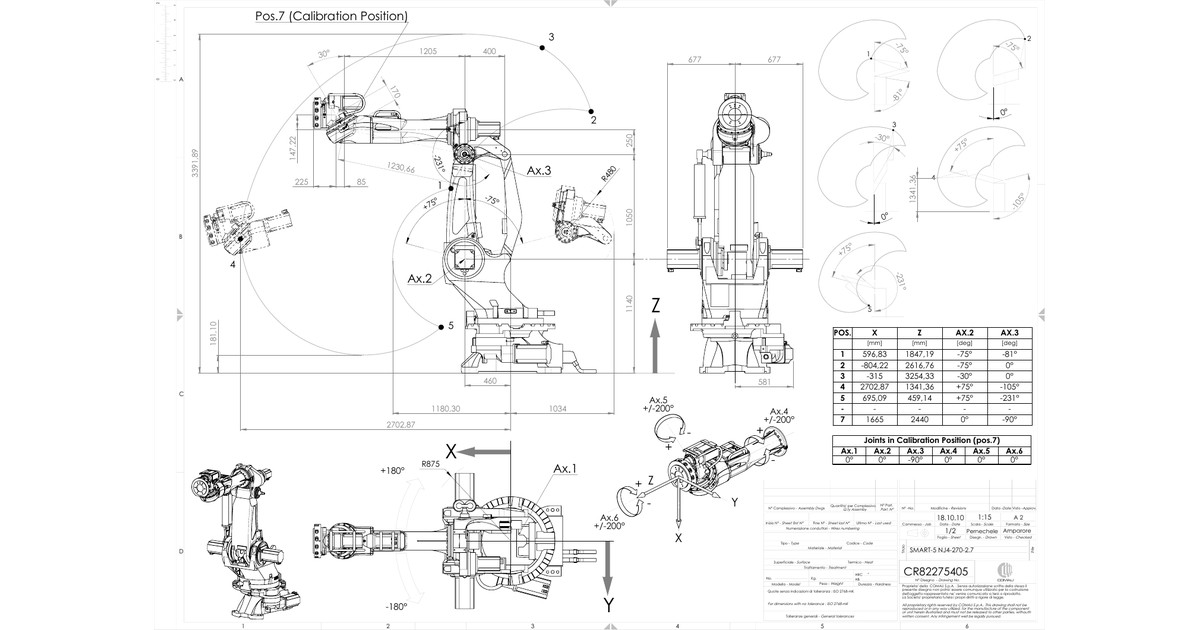
Comau NJ4-270: reservar capacidad para una herramienta de soldadura
El Comau NJ4-270-2.7 ofrece 270 kg de carga y 2.703 mm de alcance. Una herramienta de soldadura necesita margen de peso, conexiones y acceso a las uniones de la pieza.
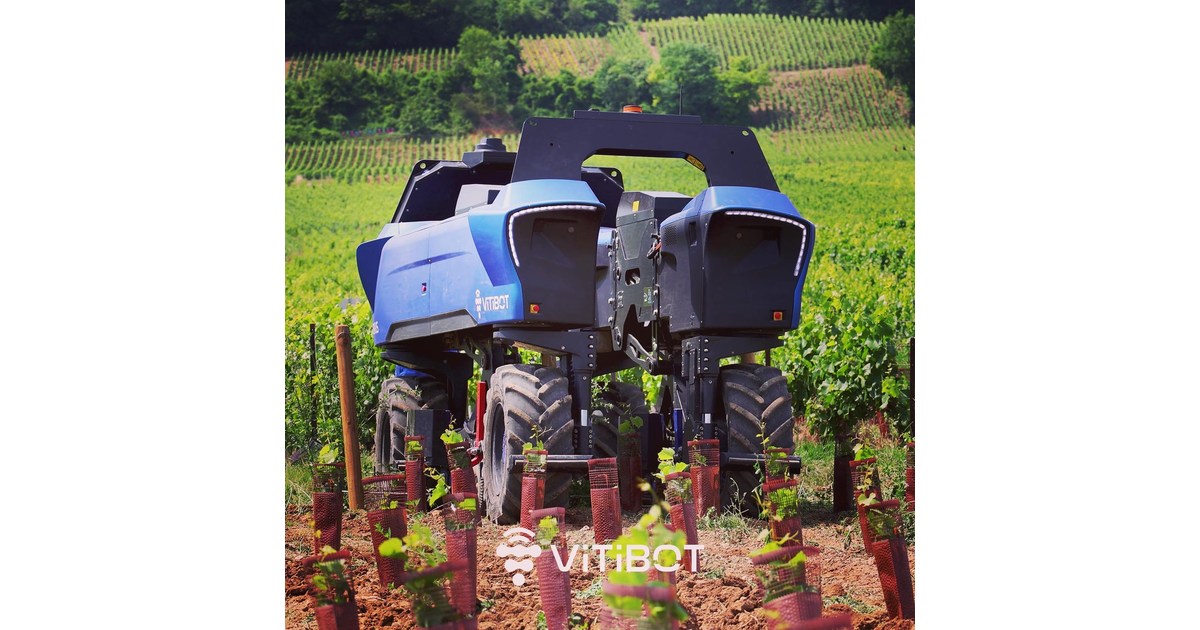
BAKUS: antes del recorrido autónomo hay que preparar los rangos y el apero
El robot vitícola BAKUS combina propulsión eléctrica y herramientas de trabajo. Una cooperativa documenta el mapa y los ajustes que necesitó para utilizarlo.
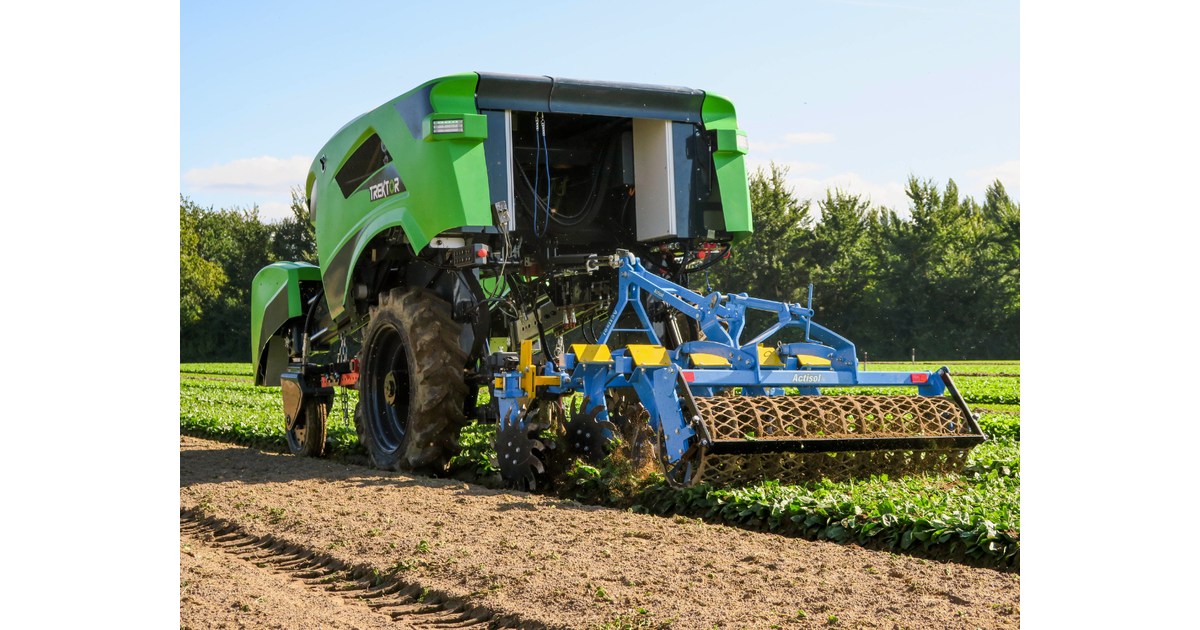
TREKTOR: un tractor autónomo que adapta su estructura a distintas tareas
El robot agrícola de SITIA utiliza propulsión eléctrica con generación diésel a bordo. INRAE ha incorporado dos unidades a una plataforma de investigación.
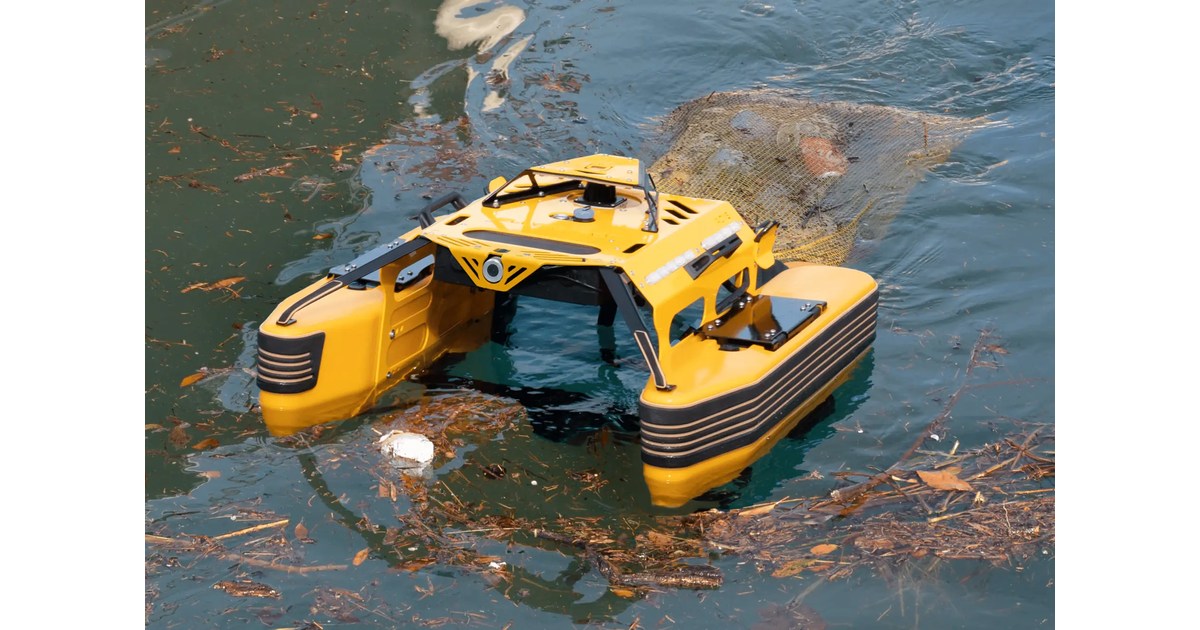
Jellyfishbot: recoger residuos en un puerto exige elegir algo más que el robot
El robot flotante de IADYS admite redes y absorbentes distintos. Cannes documenta su uso dentro de un conjunto de medidas para proteger el medio marino.
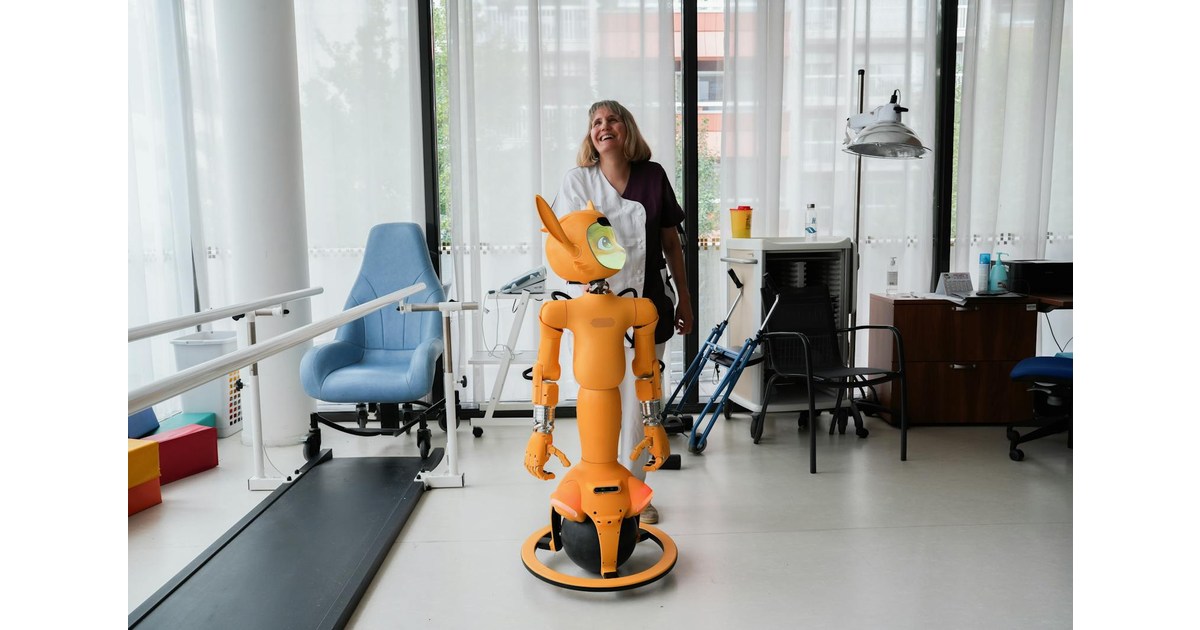
Mirokaï: qué permite saber un piloto de compañía en una residencia
Mirokaï combina interacción y movilidad. Un piloto con Miroka en una comunidad de mayores muestra un uso concreto y preguntas pendientes.
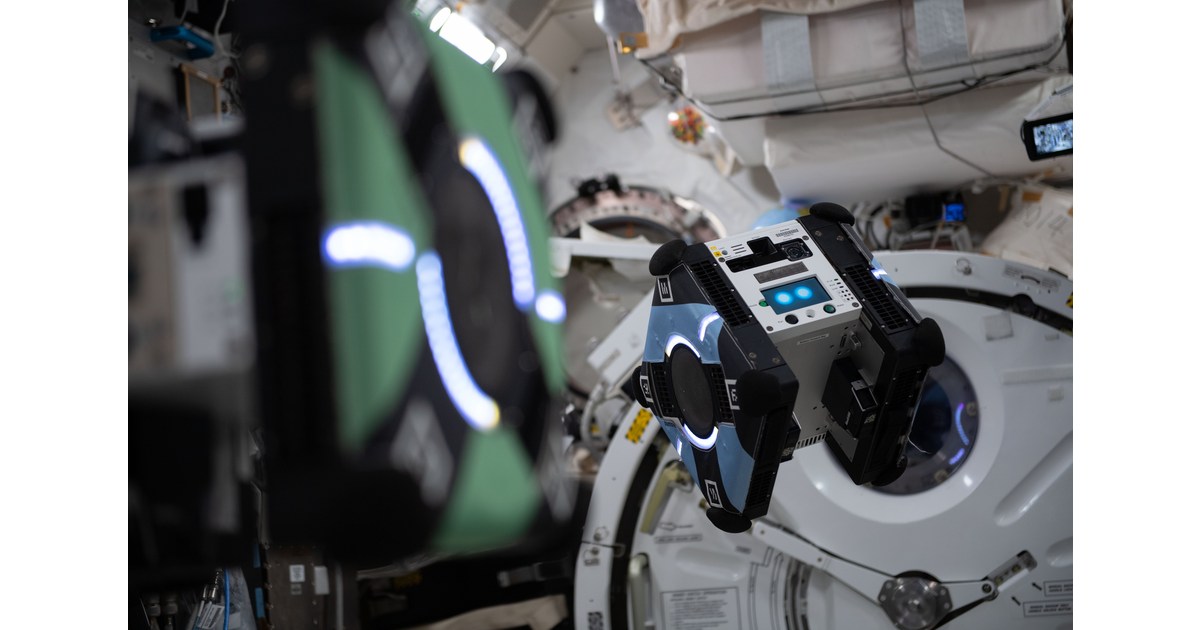
Astrobee: robots que se desplazan dentro de la estación espacial
Los cubos Astrobee utilizan ventiladores y cámaras para trabajar en microgravedad. Su movilidad permite investigar tareas a bordo de la ISS.
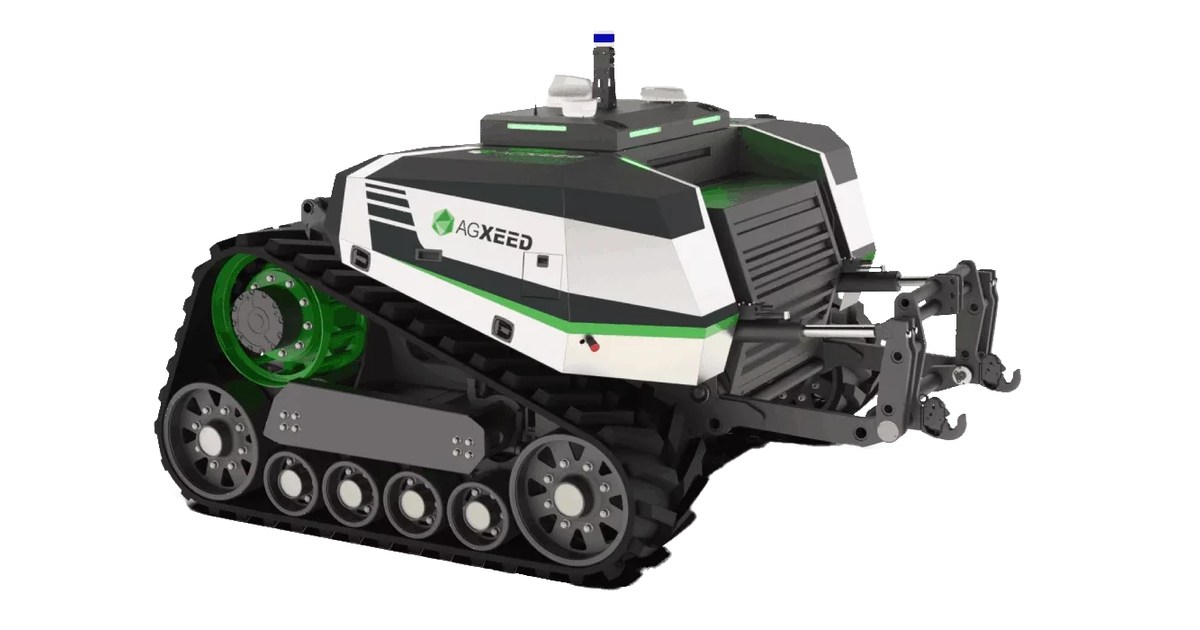
AgBot T2 5 SERIES: la autonomía empieza al preparar el trabajo del apero
AgXeed propone un vehículo de orugas diésel eléctrico para aperos agrícolas. La planificación y los ensayos de campo completan la ficha técnica.
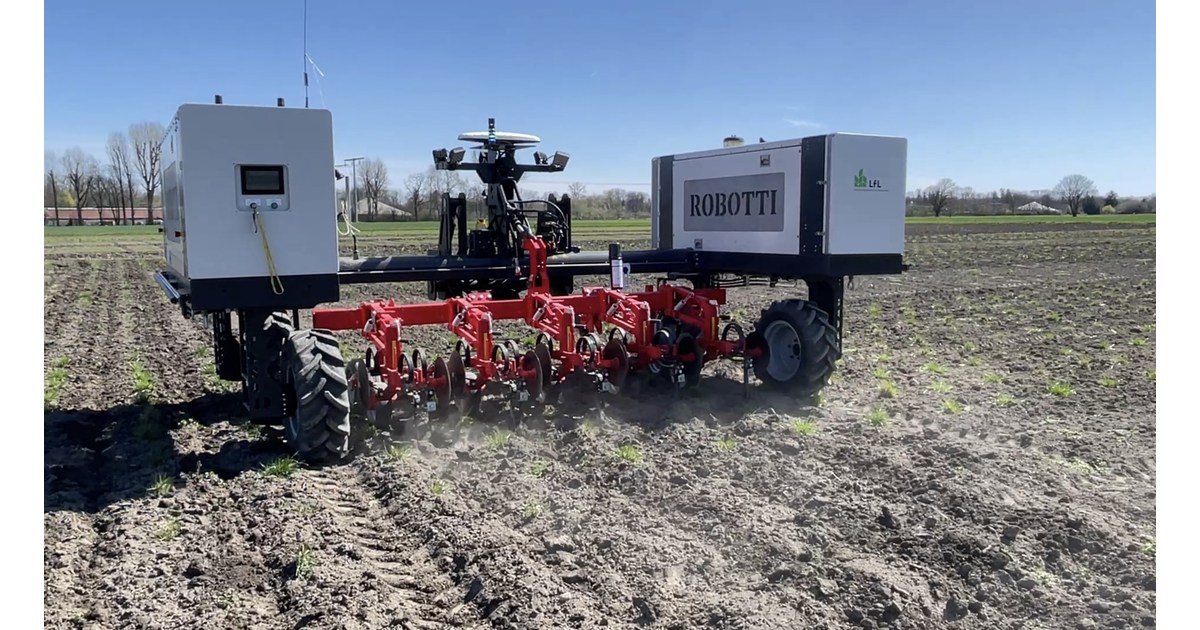
ROBOTTI 150D: lo que un ensayo de escarda revela sobre el trabajo autónomo
LfL documenta ROBOTTI en parcelas de mejora vegetal. La disposición de las plantas, la supervisión y el suelo importan tanto como el recorrido.
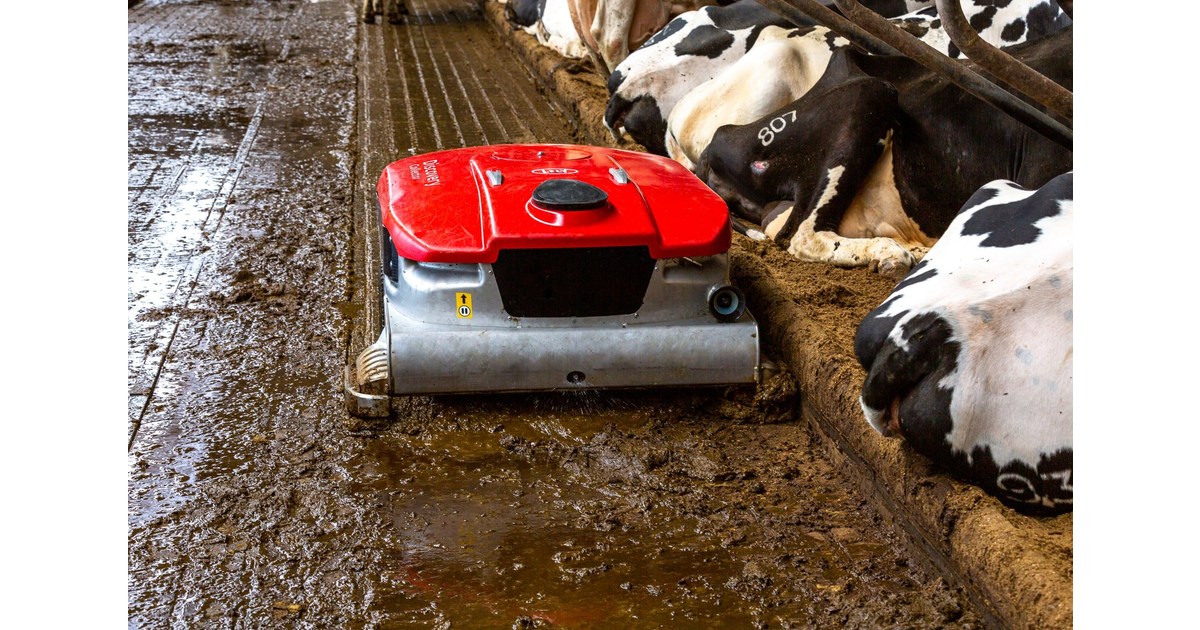
Lely Discovery Collector C2: recoger el estiércol y llevarlo a un punto de descarga
Collector C2 aspira el estiércol en suelos de granja compatibles. La estación y los recorridos forman parte del sistema de limpieza.
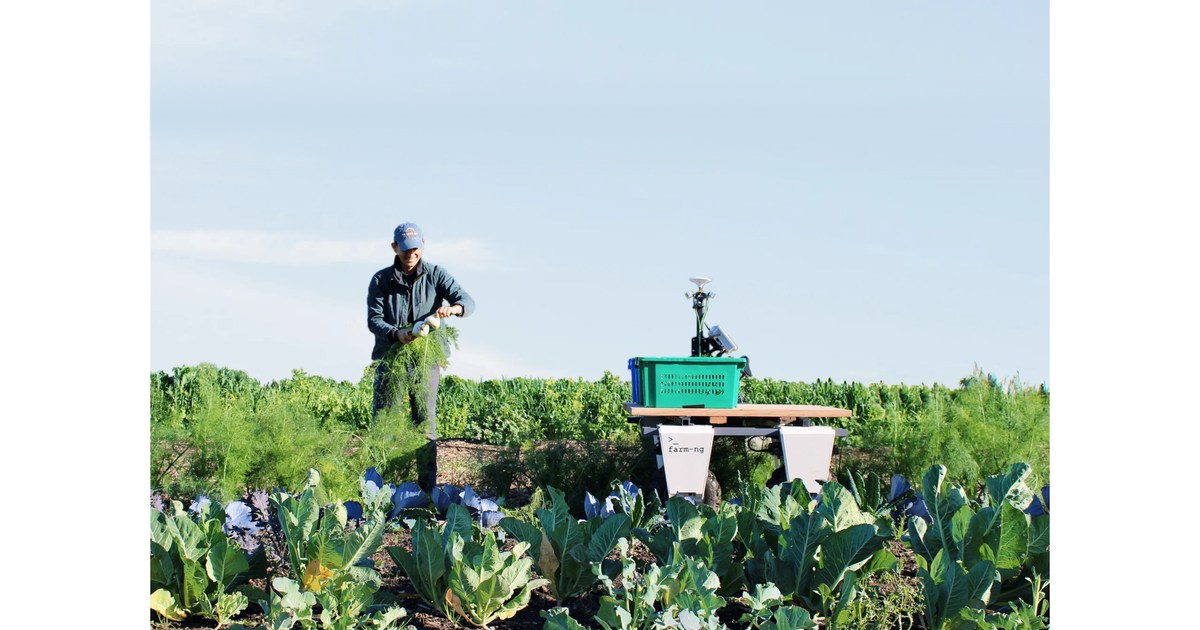
farm-ng Amiga: un microtractor eléctrico que sirve de base para otros robots
Amiga combina tracción eléctrica y una estructura adaptable. La máquina de serie y los robots de investigación construidos sobre ella son sistemas distintos.
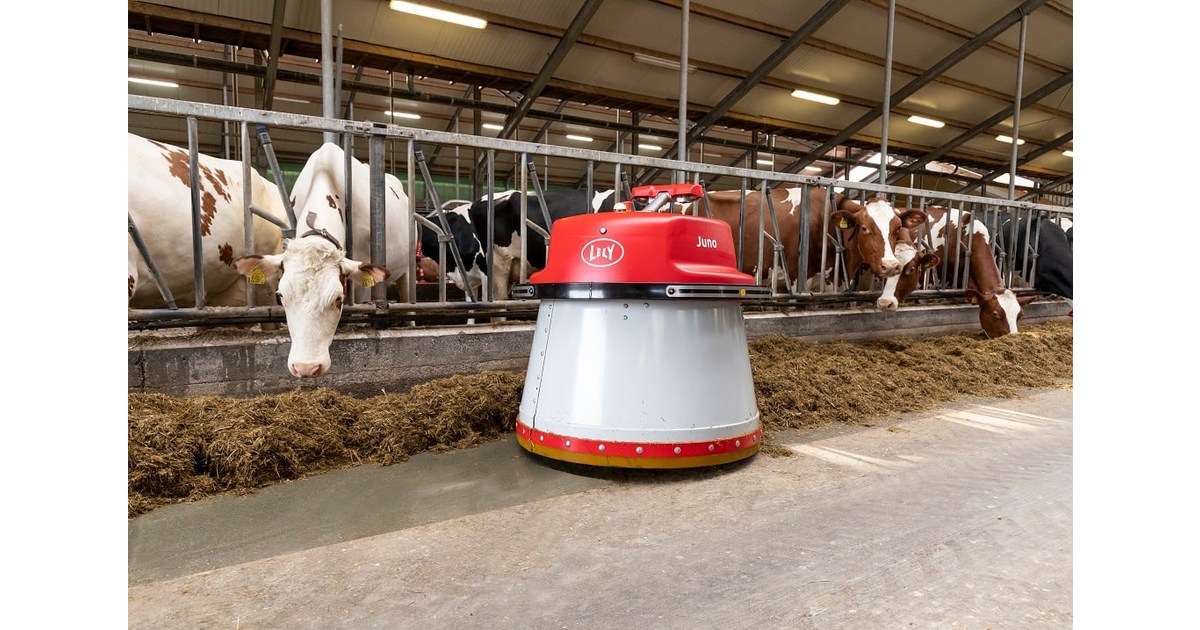
Lely Juno: un robot que acerca el forraje sin repartir una ración nueva
Juno empuja el alimento que queda fuera del alcance de las vacas. Su utilidad depende del comedero y de la rutina de alimentación de la granja.
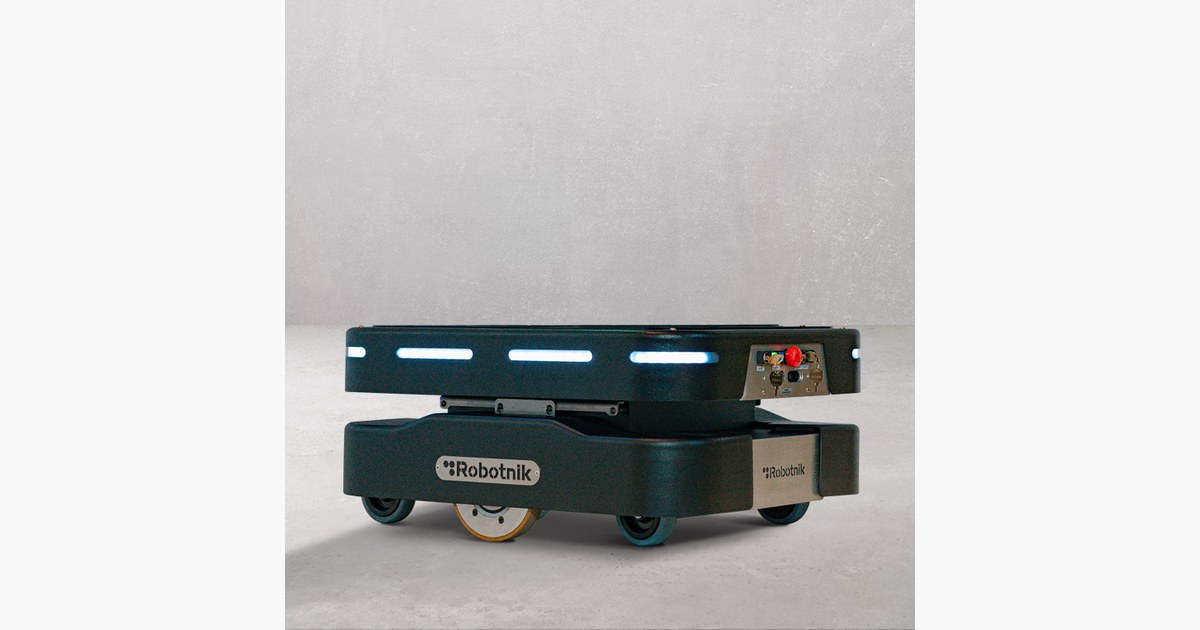
RB-THERON: hacer inventario requiere el módulo de lectura
Robotnik presenta RB-THERON como base modular con ROS 2. Qué hace falta para inventario RFID y por qué base y configuración con brazo tienen distinta autonomía.
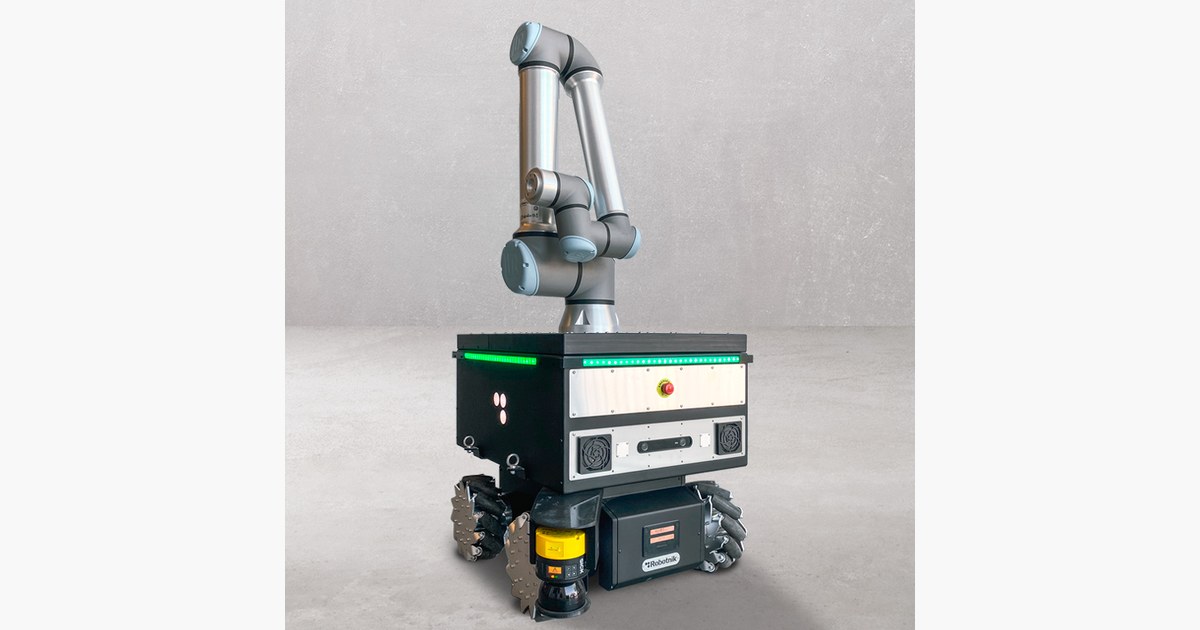
RB-KAIROS+: por qué 250 kg de base no son carga de la pinza
RB-KAIROS+ combina base móvil y brazo. Robotnik distingue ruedas para 100 o 250 kg y cargas del manipulador: cómo leer una propuesta de manipulación móvil.
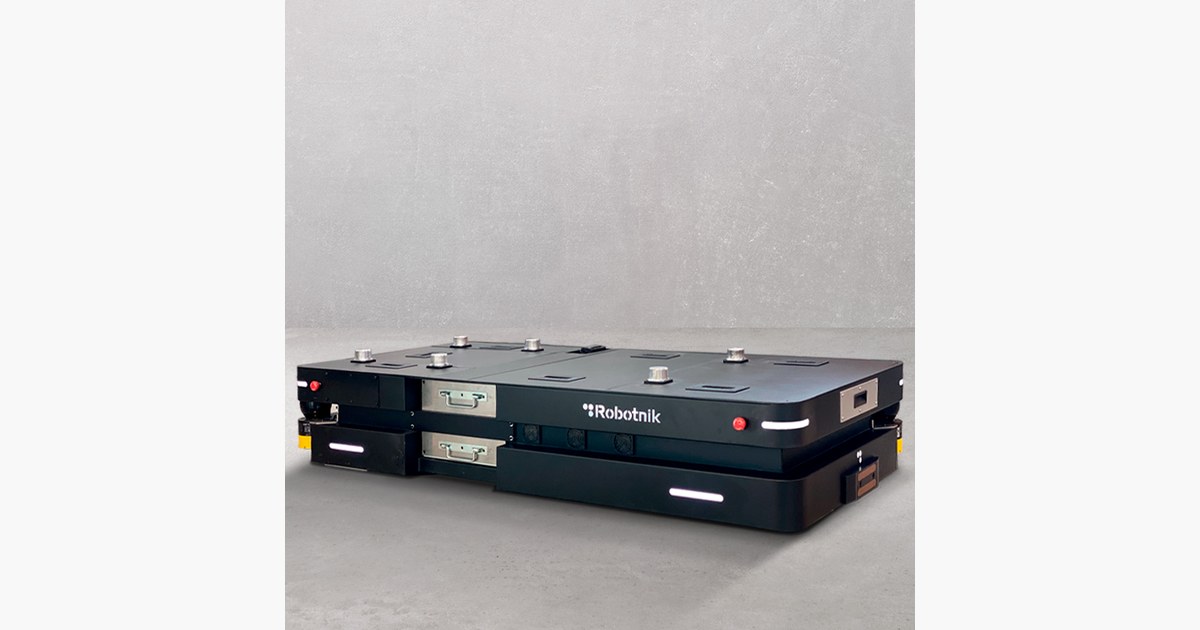
RB-ROBOUT: los 2.000 kg requieren cambiar la plataforma
Robotnik publica 1.000 kg para RB-ROBOUT y una opción de 2.000 kg con cambios de dimensiones. Qué revisar en carga, ruedas y configuración del transporte.
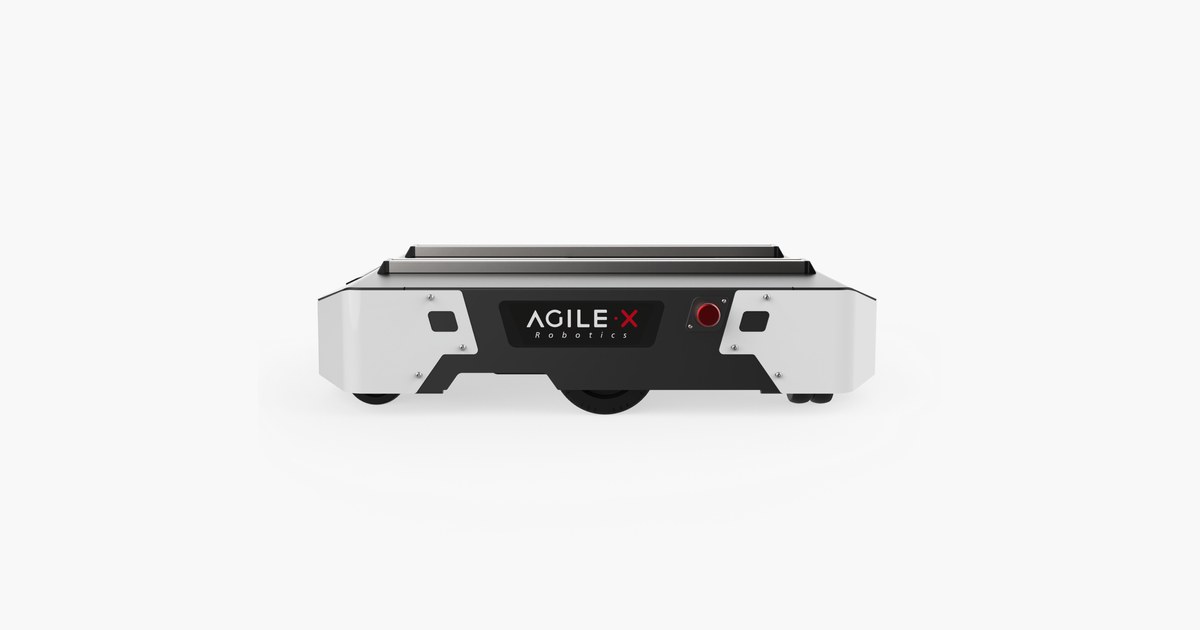
HUNTER 2.0: por qué sus 40 km bajan a 20 con carga
AgileX distingue 40 km vacío y 20 km cargado para HUNTER 2.0. Qué implican su dirección Ackermann, protección IP22 y capacidad de integración mediante CAN.