
Archivo
Robótica industrial y logística: página 32
Archivo de robótica industrial y logística en robotica.es, página 32 de 45. Noticias y análisis publicados en español.
Página 32 de 45 · 1057 artículos
Artículos de la página 32
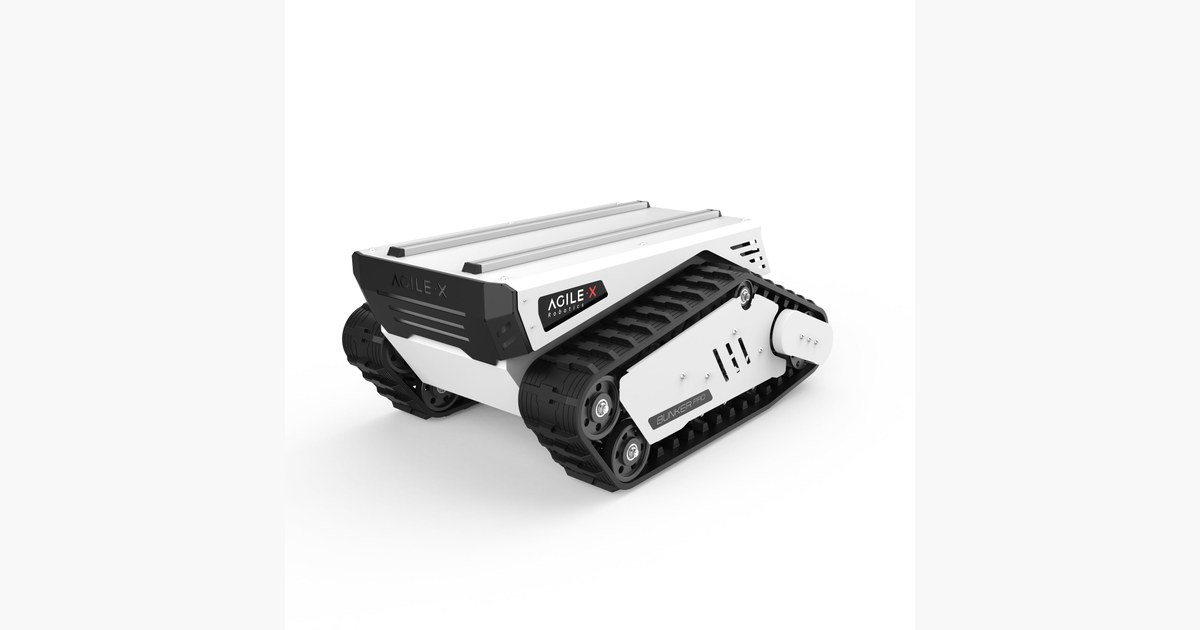
BUNKER Pro 2.0: las orugas giran en el sitio, pero no de lado
AgileX publica 120 kg de carga y hasta 150 minutos para BUNKER Pro 2.0. Qué aporta su base de orugas y qué exige una aplicación de navegación autónoma.
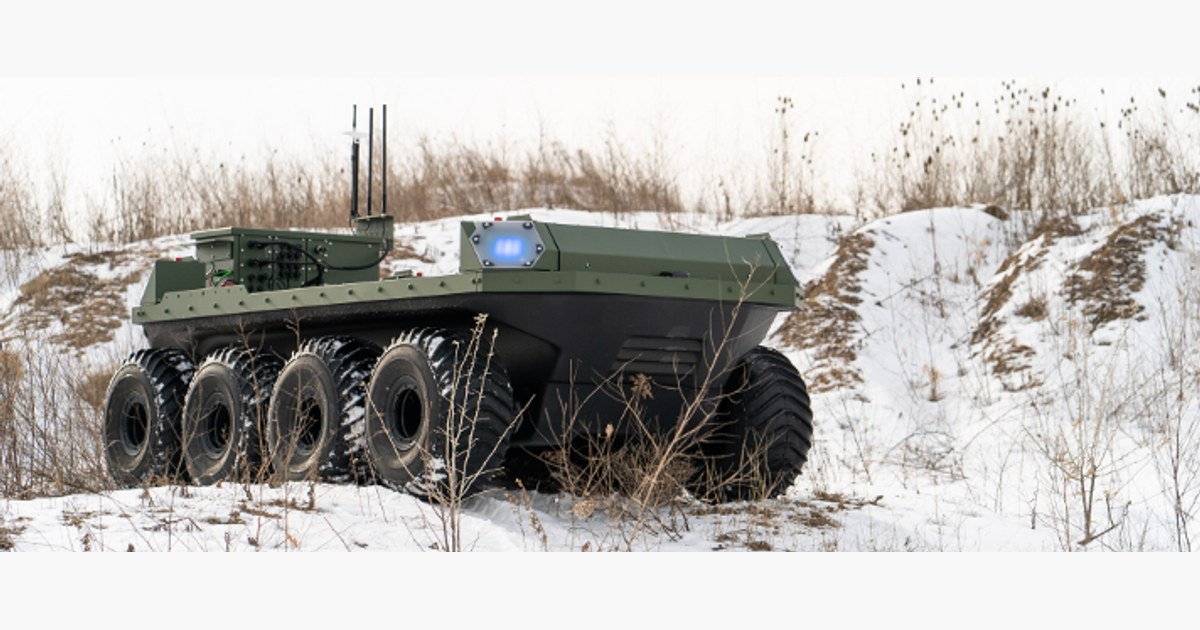
Clearpath Moose: qué revisar antes de recuperar uno con ROS
Moose conserva documentación para ROS Melodic y control remoto. Qué comprobar en software, simulación y parada antes de volver a trabajar con esta plataforma.
Ridgeback: moverse de lado y ver detrás son cosas distintas
Ridgeback usa ruedas Mecanum para desplazamiento lateral. Clearpath ofrece el láser trasero como opción: qué revisar al añadir navegación o un brazo.
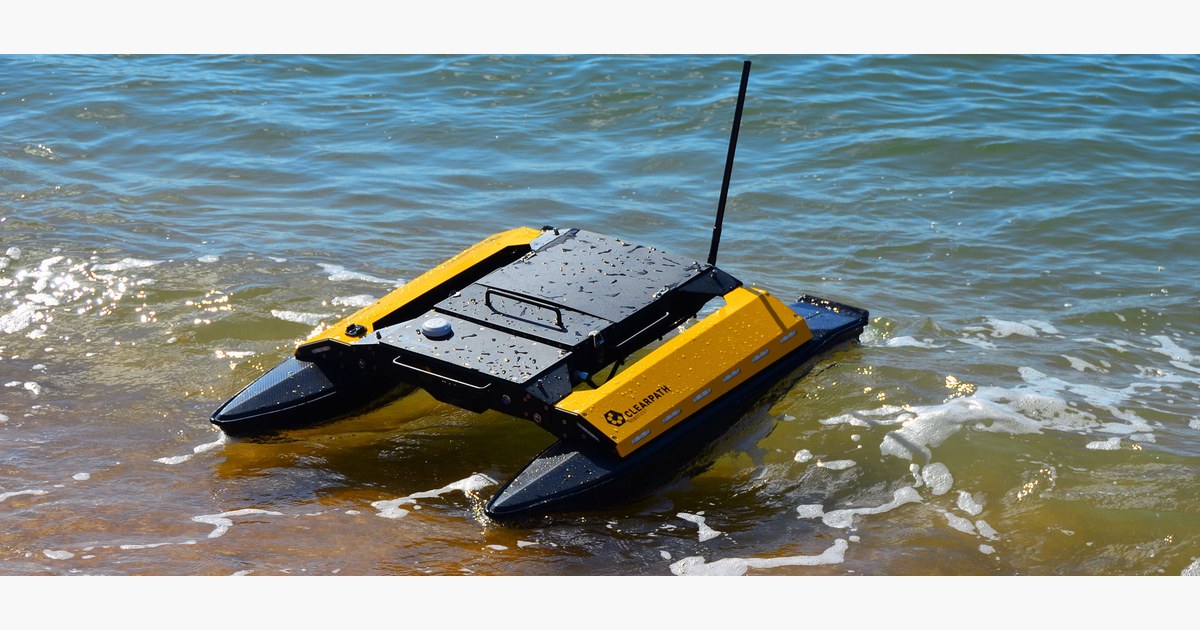
Heron USV: programar un robot acuático empieza en simulación
Heron es una plataforma de superficie de Clearpath. Sus tutoriales proponen empezar en simulación; un curso del MIT documentó el salto del software al agua.
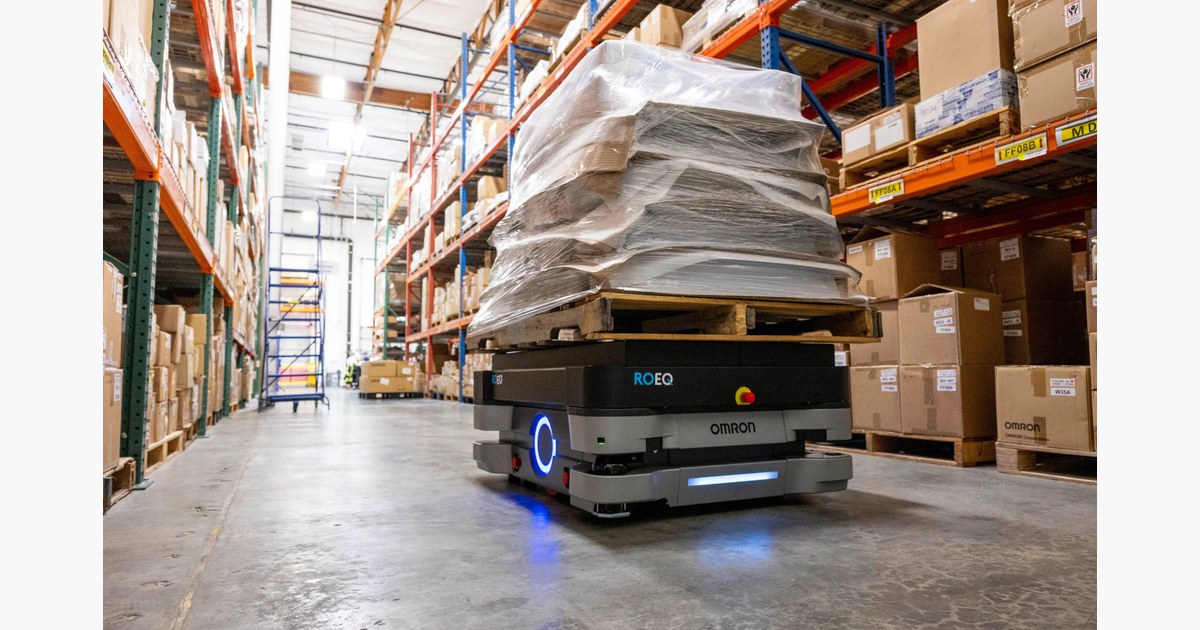
OMRON MD-650: la autonomía baja de 10 a 8 horas con carga
El MD-650 transporta hasta 650 kg. OMRON distingue autonomía vacío y cargado, y una recarga del 20 al 80 %. Qué implica al planificar una ruta de fábrica.
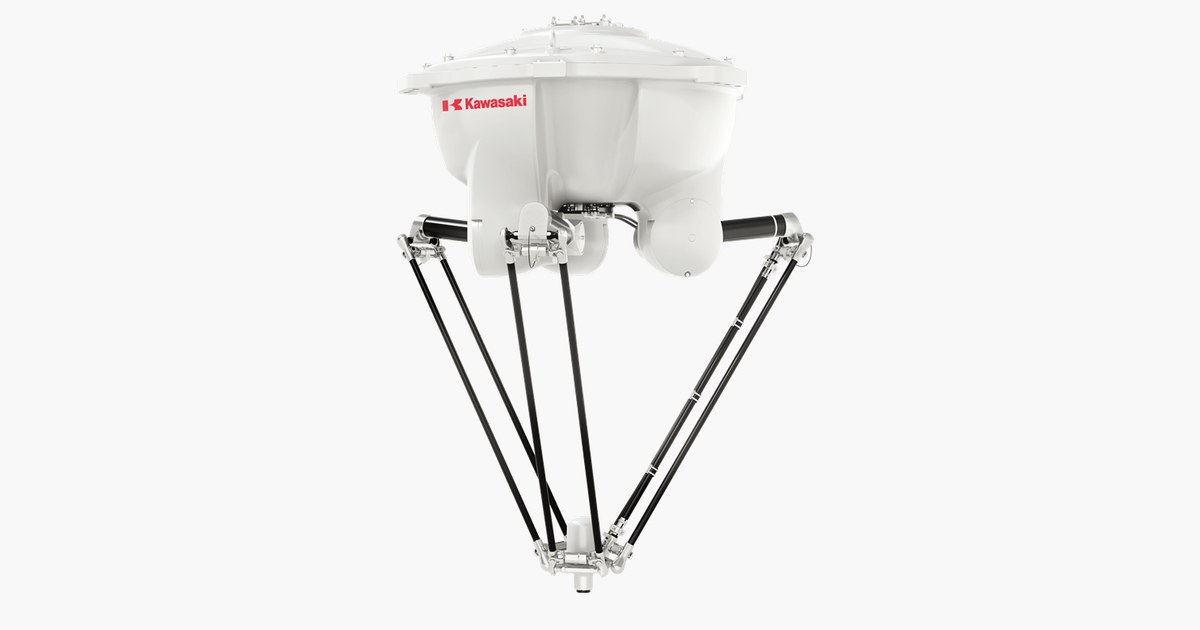
Kawasaki YF003N: cómo cambia el ciclo entre 1 y 3 kg
El catálogo YF003N da tiempos distintos para cargas de 1 y 3 kg sobre un recorrido definido. Qué significa esa prueba al diseñar una recogida sobre cinta.
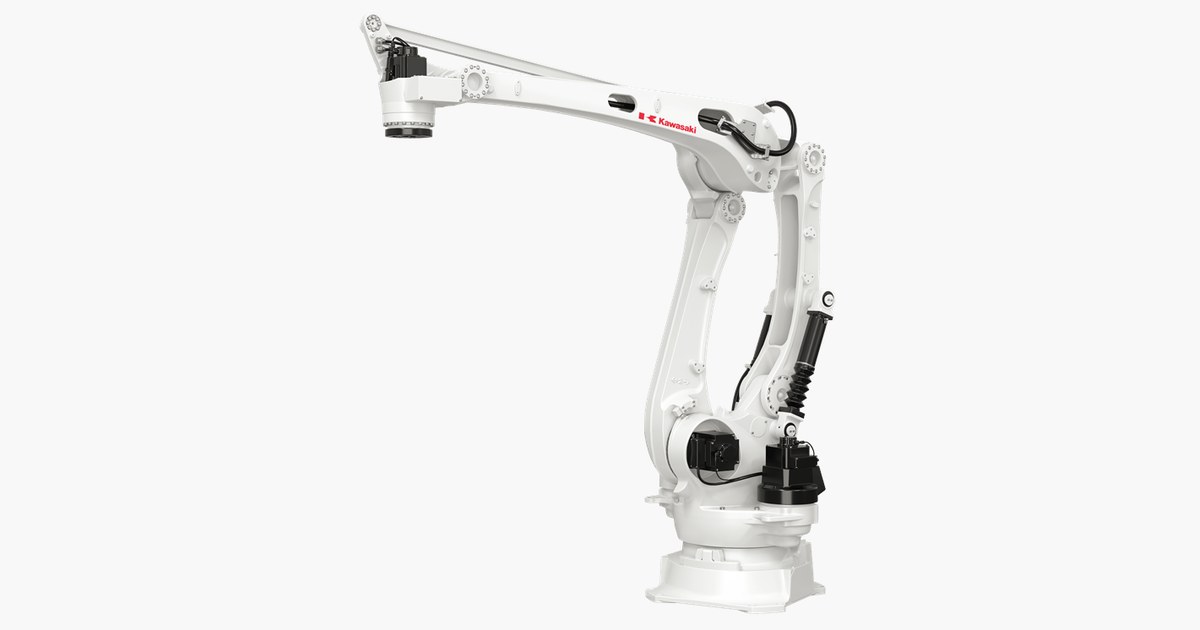
Kawasaki CP180L: preparar el patrón antes de calcular ritmo
El CP180L publica 180 kg de carga y 3.255 mm de alcance. Qué incluir en una evaluación de paletizado: pinza, capas, alimentación y control de la estación.
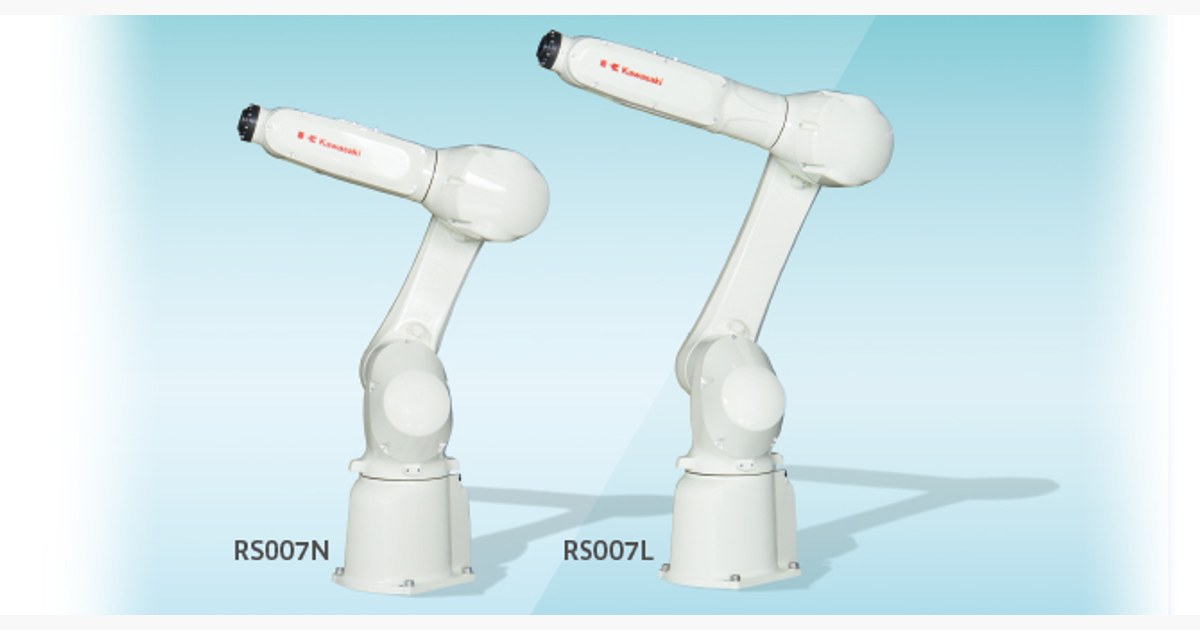
Kawasaki RS007N: la muñeca también limita la herramienta
El RS007N publica 7 kg de carga y 730 mm de alcance. Qué revisar en momento e inercia al colocar una pinza en este brazo compacto de seis ejes.
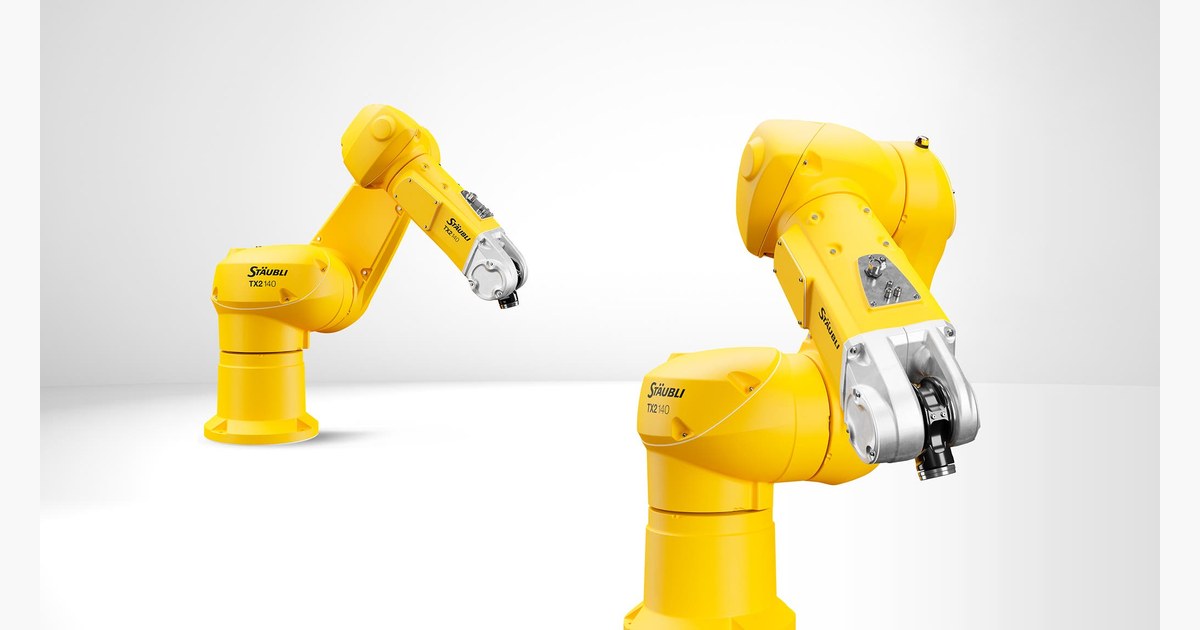
Stäubli TX2-140: cuándo requiere presurización para IP67
Stäubli publica IP65 para TX2-140 e IP67 con versión presurizada. Qué comprobar en una aplicación con polvo, agua y herramientas de proceso.
Epson Flexion N2: qué aporta un brazo que se pliega sobre sí
El N2 utiliza una cinemática plegable de seis ejes. Cómo interpretar los 450 mm al centro de muñeca y comprobar una tarea dentro de un espacio reducido.
Epson RS4C: montar el SCARA arriba para liberar la mesa
El RS4C utiliza montaje superior y 350 mm de alcance. Qué significa su diseño de huella cero y qué comprobar en soporte, herramienta y acceso a la celda.
Epson LS3-B: por qué publica 3 kg máximos y 1 kg nominal
Epson distingue carga máxima y nominal en el LS3-B de 400 mm. Cómo leer esos campos y revisar qué incluye el paquete de robot, controlador y software.
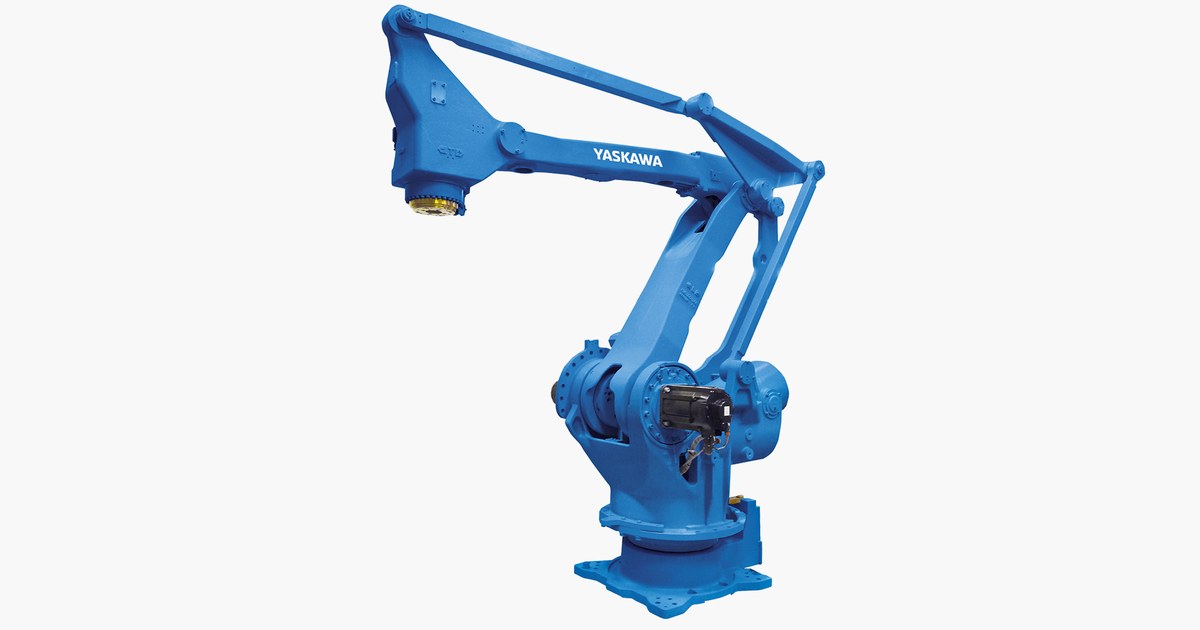
MPL160-100II: el nombre no significa 160 kg de carga
Yaskawa publica 100 kg para MPL160-100II y dos alcances cercanos en la misma página. Qué referencia técnica pedir antes de diseñar una estación de paletizado.
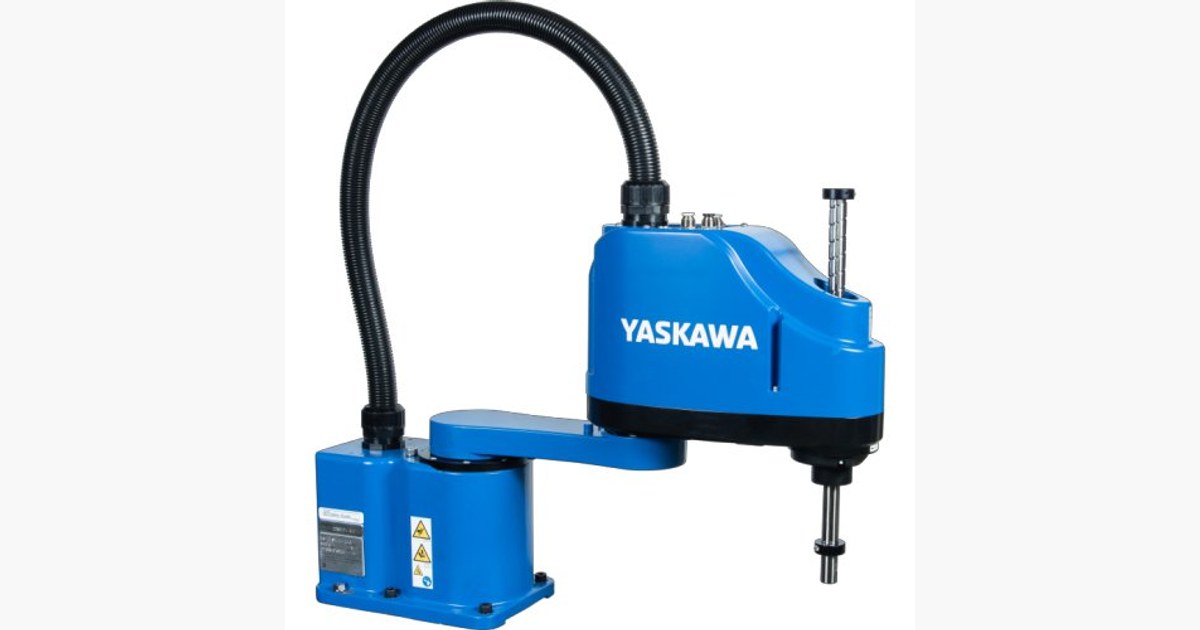
Yaskawa SG400: usar un SCARA para dispensar en una pieza
El SG400 combina cuatro ejes, 400 mm horizontales y 200 mm verticales. Qué revisar al añadir una herramienta de dispensado a una estación compacta.
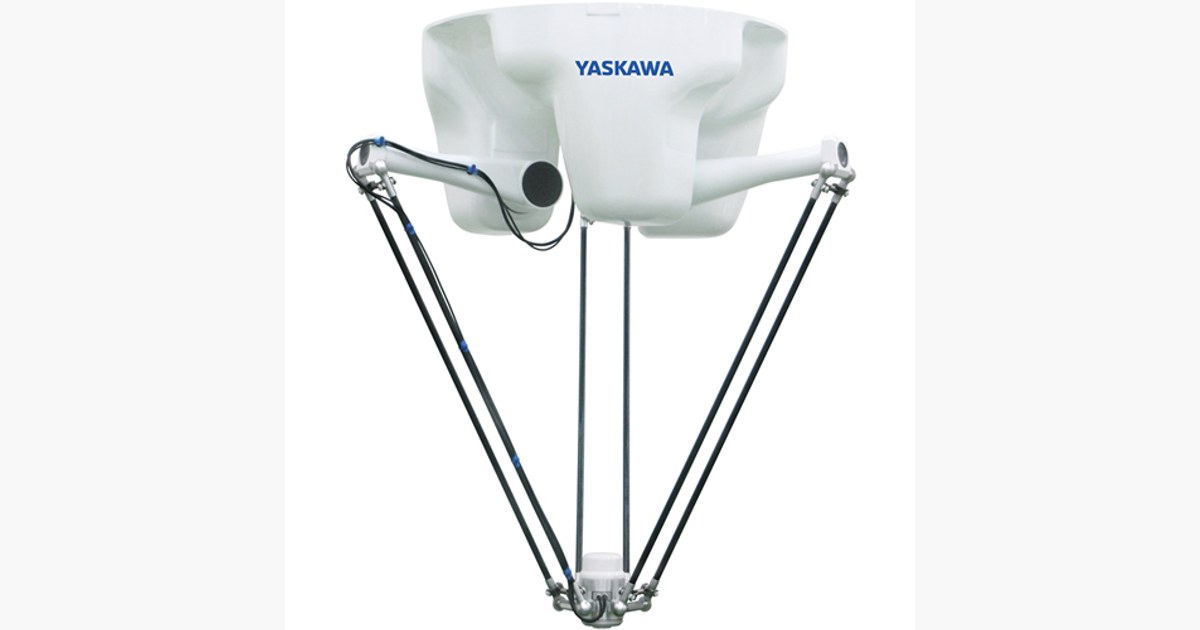
Yaskawa MPP3H: la carrera vertical también cuenta
El MPP3H es un delta de 3 kg con un campo horizontal de 1.300 mm. Qué comprobar en la altura de cintas y cajas antes de usar su cifra de ciclos por minuto.
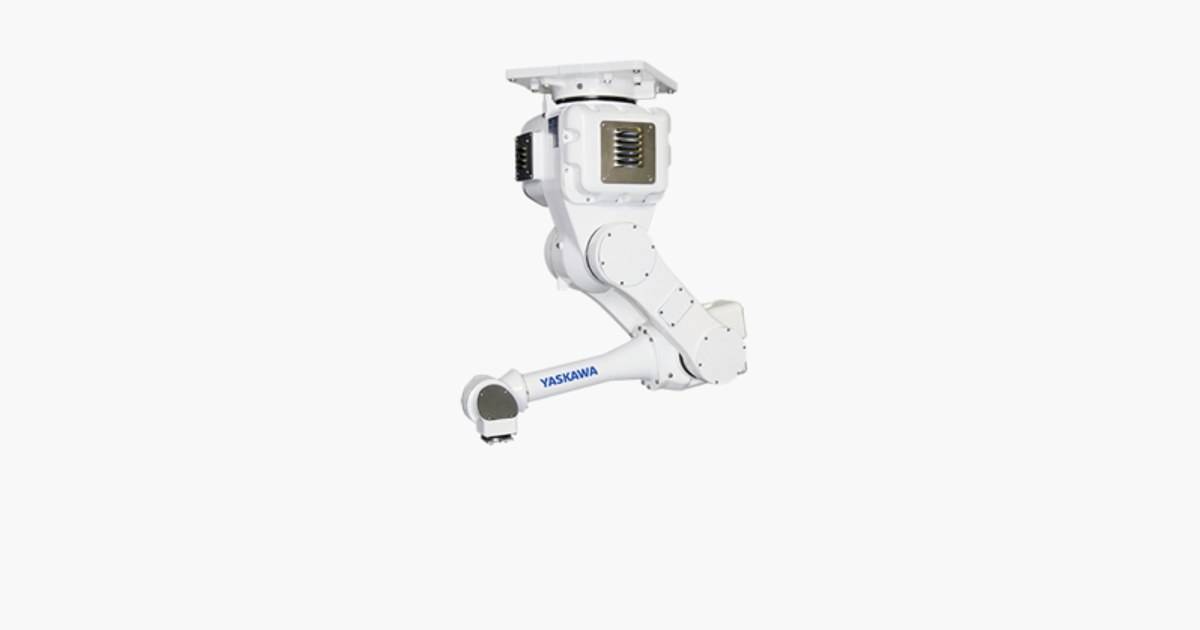
Yaskawa MPK2F: qué implica su diseño para limpieza
MPK2F combina cinco ejes, 2 kg nominales y acabado para lavado. Qué revisar en pinza, montaje y proceso al automatizar la recogida de productos.
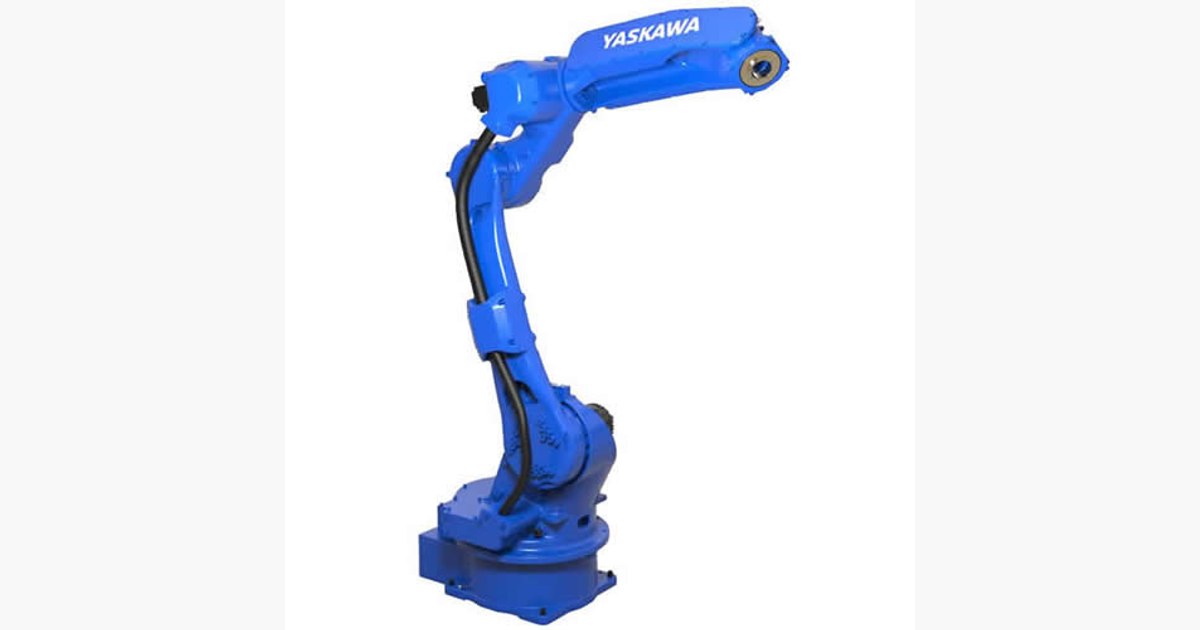
Yaskawa GP25: no confundir alcance horizontal y vertical
El GP25 publica 1.730 mm horizontales y 3.089 mm verticales. Cómo interpretar esas dimensiones al colocar un brazo de 25 kg junto a una máquina.
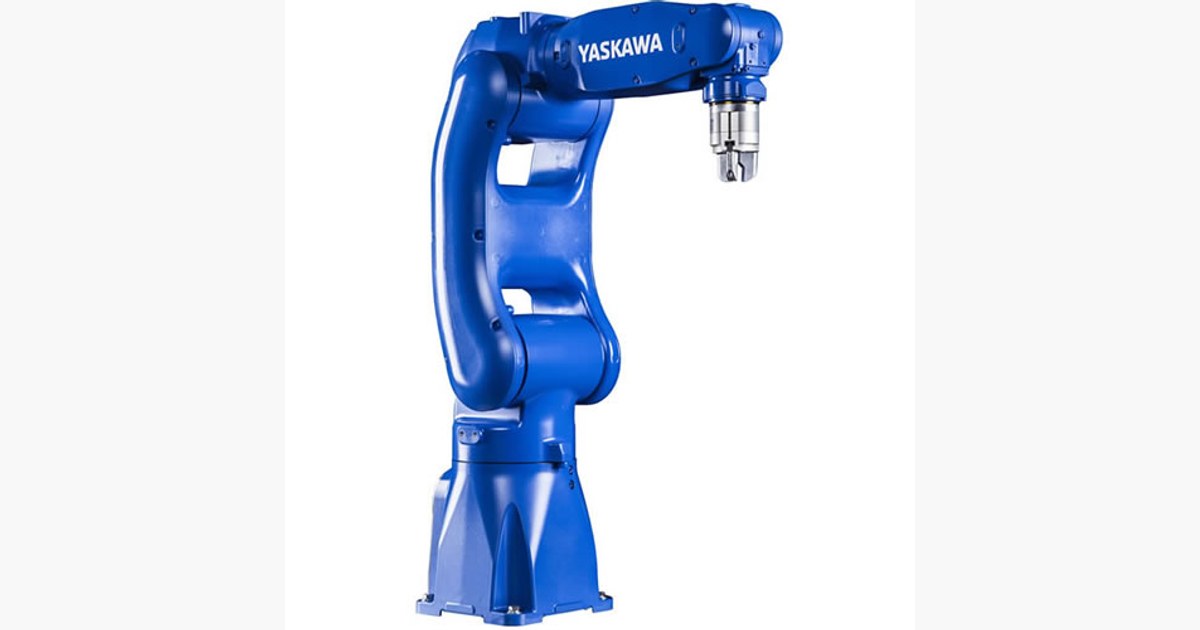
Yaskawa GP8: elegir controlador para una celda pequeña
El GP8 puede usar YRC1000 o YRC1000micro. Qué comparar junto a sus 8 kg nominales y 727 mm horizontales cuando el espacio de la celda es limitado.
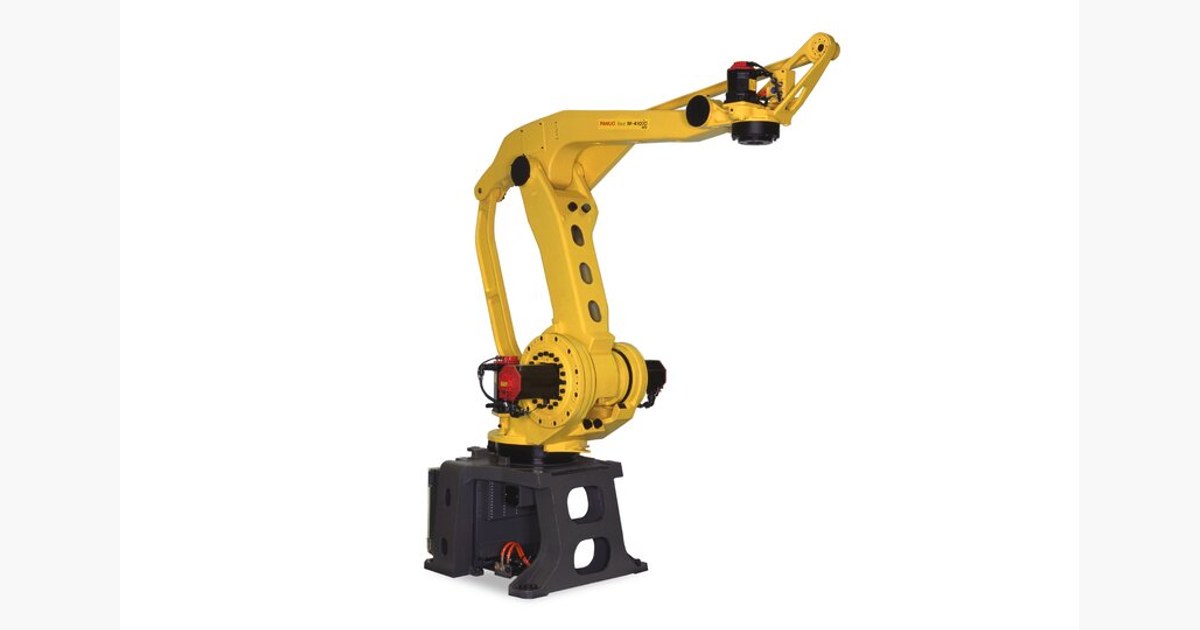
FANUC M-410iC/185: añadir una pinza con servo al paletizado
FANUC describe integración de una mano servo como eje adicional en M-410iC/185. Qué revisar junto a sus 185 kg, la muñeca hueca y el patrón de palet.
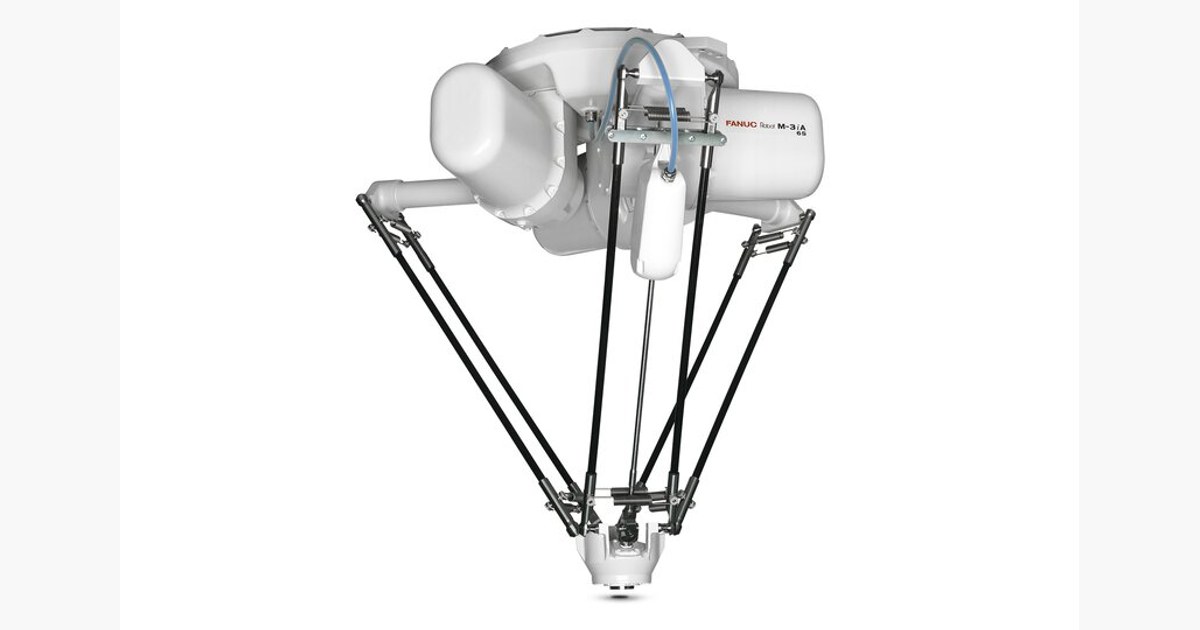
FANUC M-3iA/6S: montar un delta sobre la línea
El M-3iA/6S trabaja montado en techo y ofrece 6 kg nominales. Qué revisar en estructura, limpieza y orientación para recoger productos sobre una cinta.
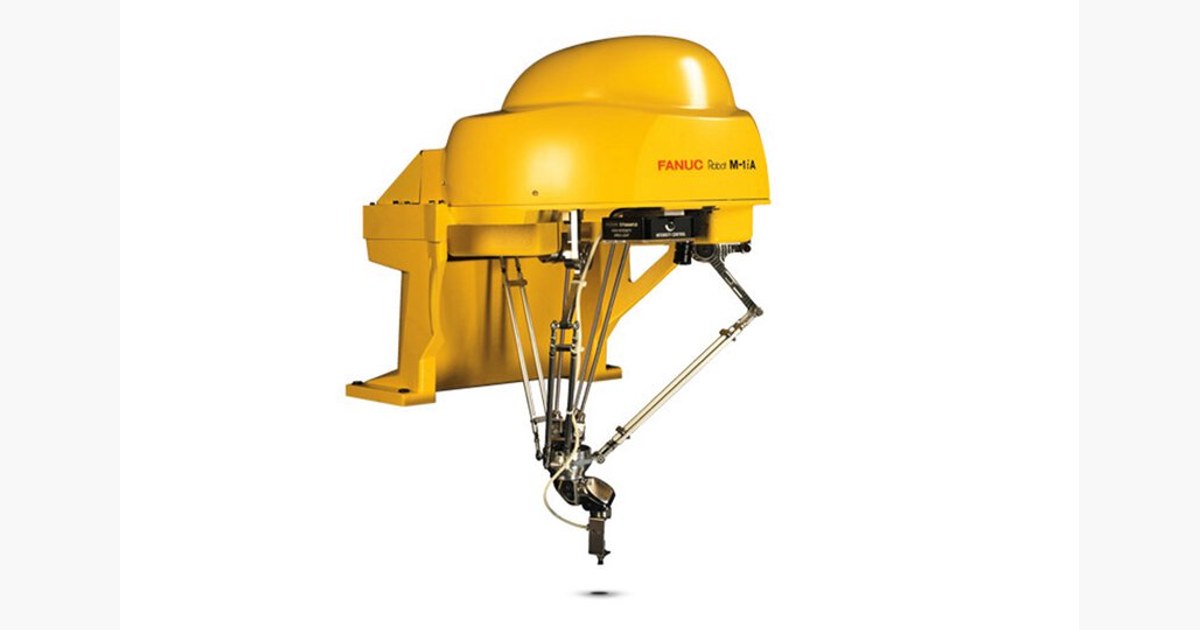
FANUC M-1iA/0.5A: un delta con muñeca de tres ejes
El M-1iA/0.5A combina mecánica delta y seis ejes para orientar piezas pequeñas. Qué implica su carga de 500 g y cómo leer la ampliación opcional.
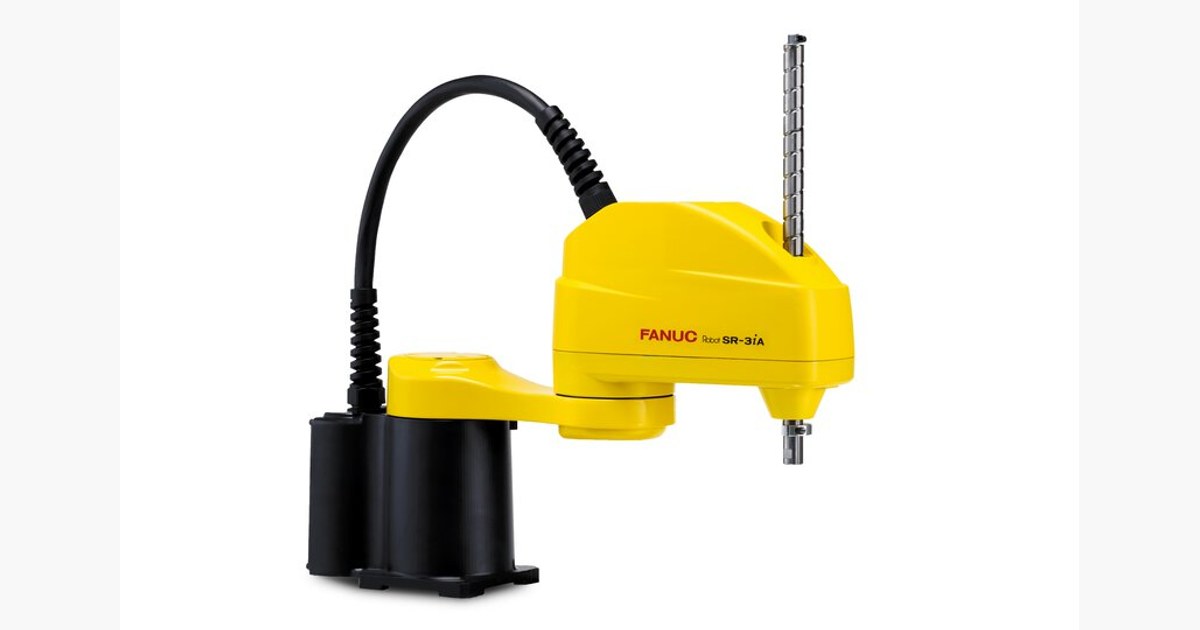
FANUC SR-3iA: alcance horizontal y carrera vertical
El SR-3iA combina 400 mm horizontales y 200 mm verticales con 3 kg nominales. Cómo comprobar la altura de bandejas y útiles en una estación SCARA compacta.
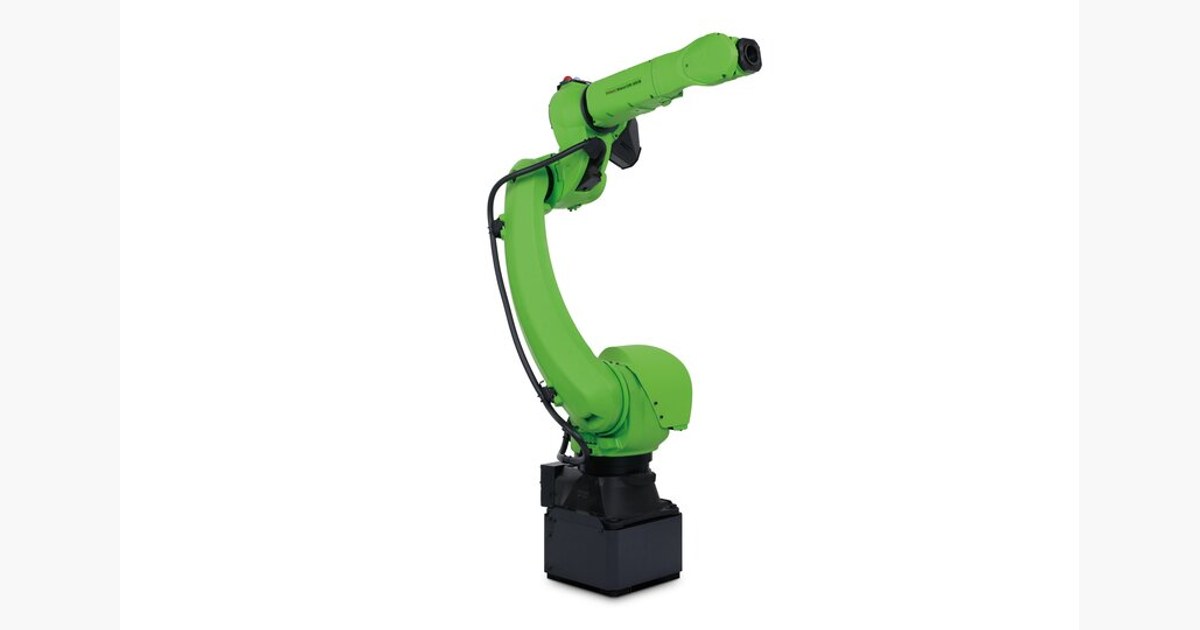
FANUC CR-35iB: su carga publicada es de 50 kg
El nombre CR-35iB no describe su carga actual: FANUC publica 50 kg. Qué comprobar sobre herramienta, muñeca y tarea al integrar este cobot de seis ejes.
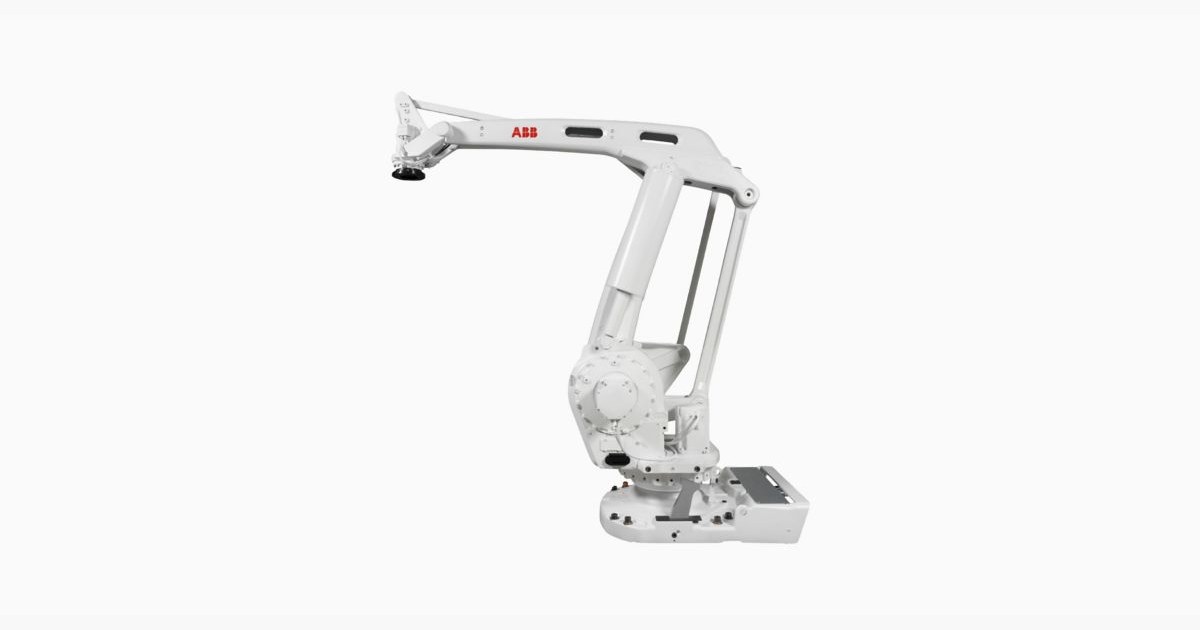
IRB 660: qué confirmar al elegir un robot para paletizar
ABB lista IRB 660 de 180 y 250 kg, aunque otro campo de su página muestra 220 kg. Qué documentación pedir para dimensionar pinza, cajas y patrón de palet.