
Archivo
Robótica industrial y logística: página 33
Archivo de robótica industrial y logística en robotica.es, página 33 de 45. Noticias y análisis publicados en español.
Página 33 de 45 · 1057 artículos
Artículos de la página 33
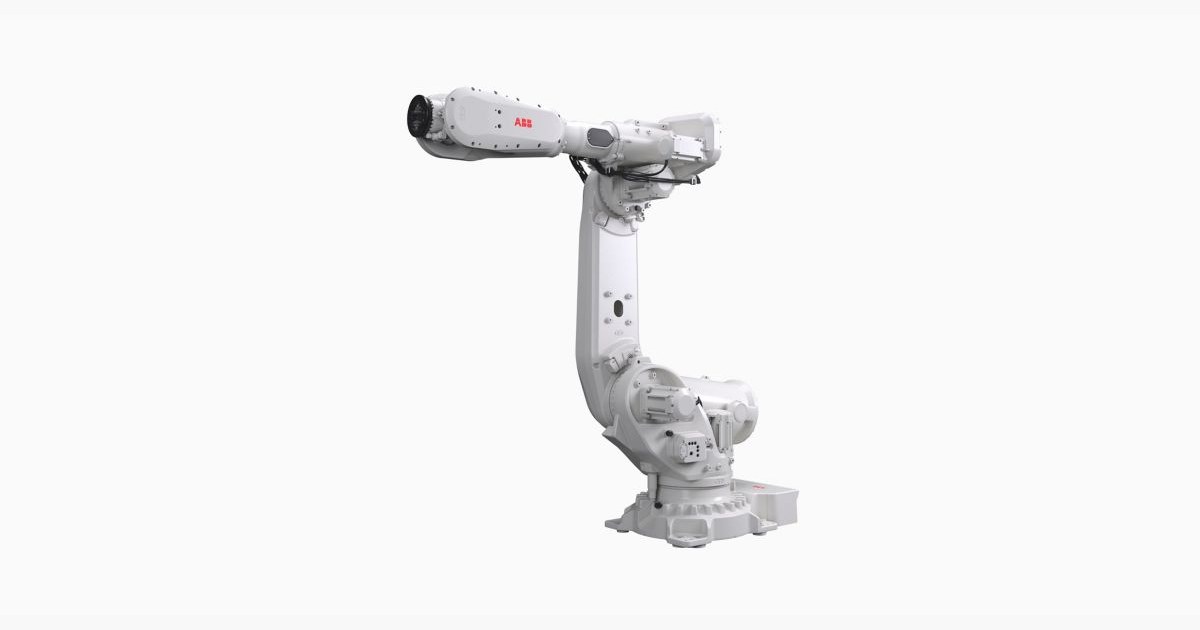
IRB 6740: sus 310 kg no corresponden a 3,2 metros
ABB combina 310 kg con 2,8 m en IRB 6740; a 3,2 m la carga publicada cambia. Qué mirar en la variante y el tendido de cables antes de diseñar una celda.
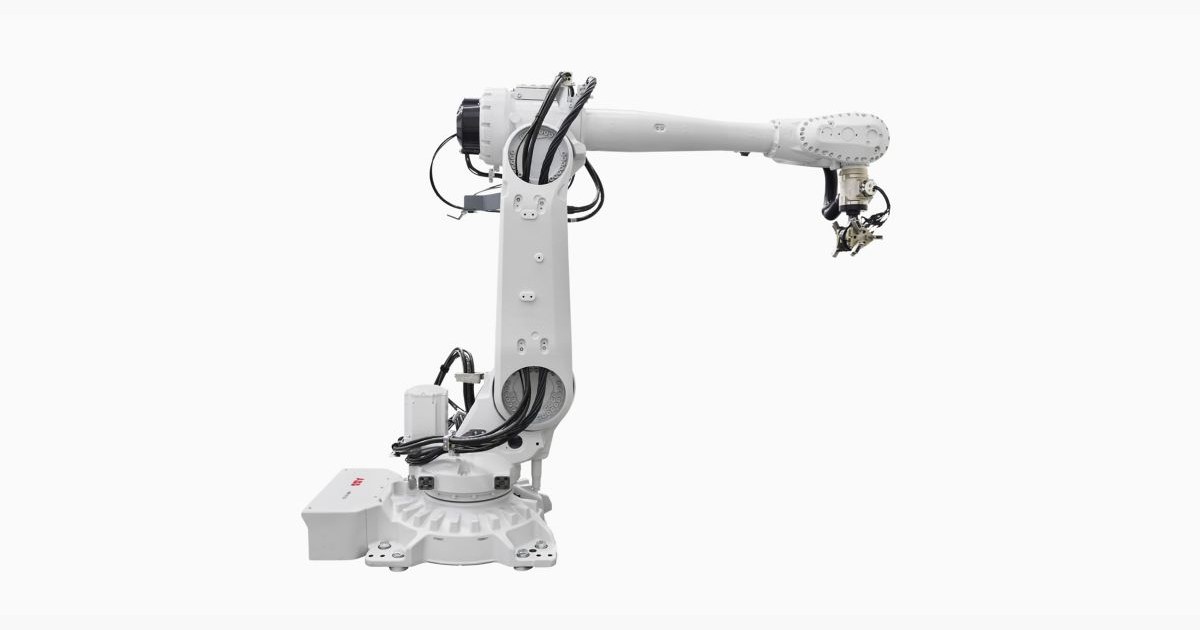
IRB 5710: qué cambia al integrar los cables con LeanID
ABB separa las cargas de IRB 5710 con y sin LeanID. Cómo valorar el tendido de cables y evitar mezclar prestaciones al seleccionar una variante.
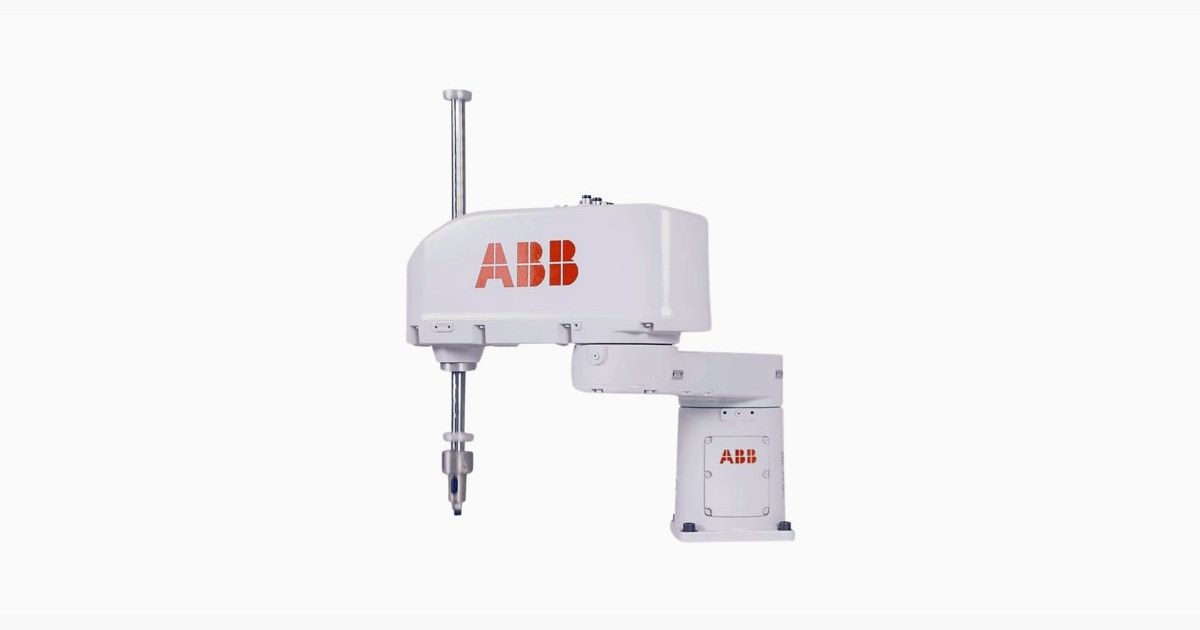
IRB 920T: qué comprobar al conectar una pinza compleja
ABB ofrece hasta 20 conexiones de entrada y salida como opción en IRB 920T. Qué revisar junto a la alimentación neumática y el alcance de este SCARA.
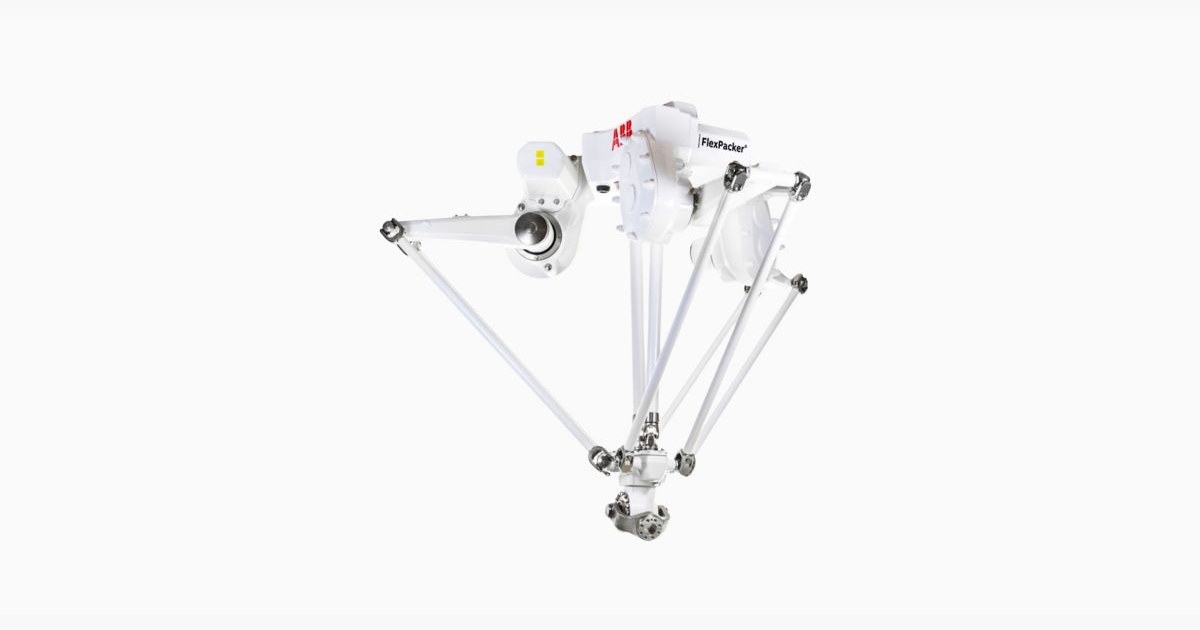
IRB 390 FlexPacker: por qué cinco ejes reducen su carga
ABB ofrece IRB 390 de cuatro ejes y 15 kg, o cinco ejes y 10 kg. Cómo decidir entre carga y orientación para colocar cajas y productos en el envase.
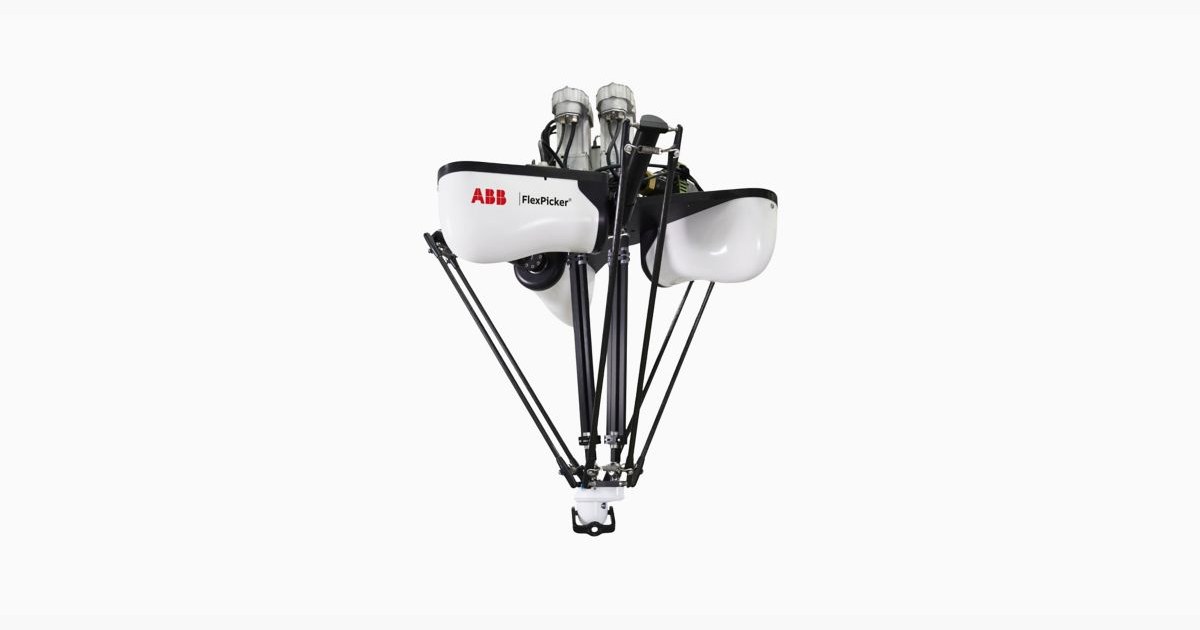
IRB 365: el quinto eje permite levantar botellas tumbadas
ABB orienta el IRB 365 de cinco ejes a reorientar productos ligeros. Qué comprobar al pasar de recoger una pieza a colocarla de pie dentro de un envase.
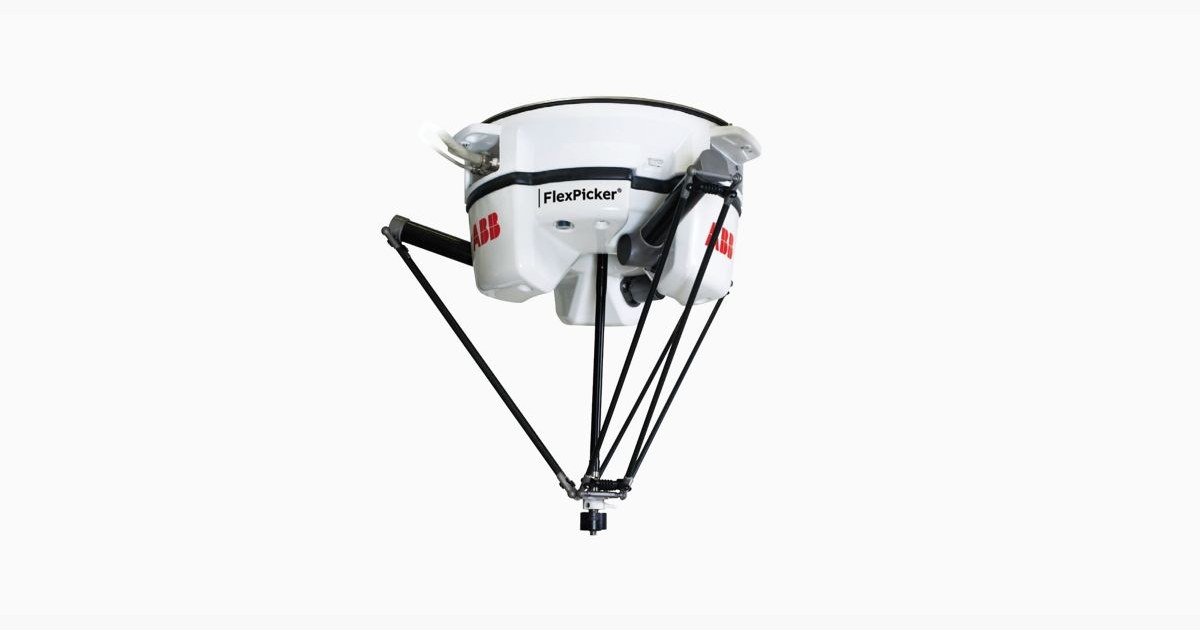
IRB 360 FlexPicker: 8 kg y 1.600 mm son variantes distintas
La tabla de ABB separa carga y diámetro de trabajo en IRB 360. Cómo leerla para elegir pinza y cobertura sin sumar los máximos de dos referencias.
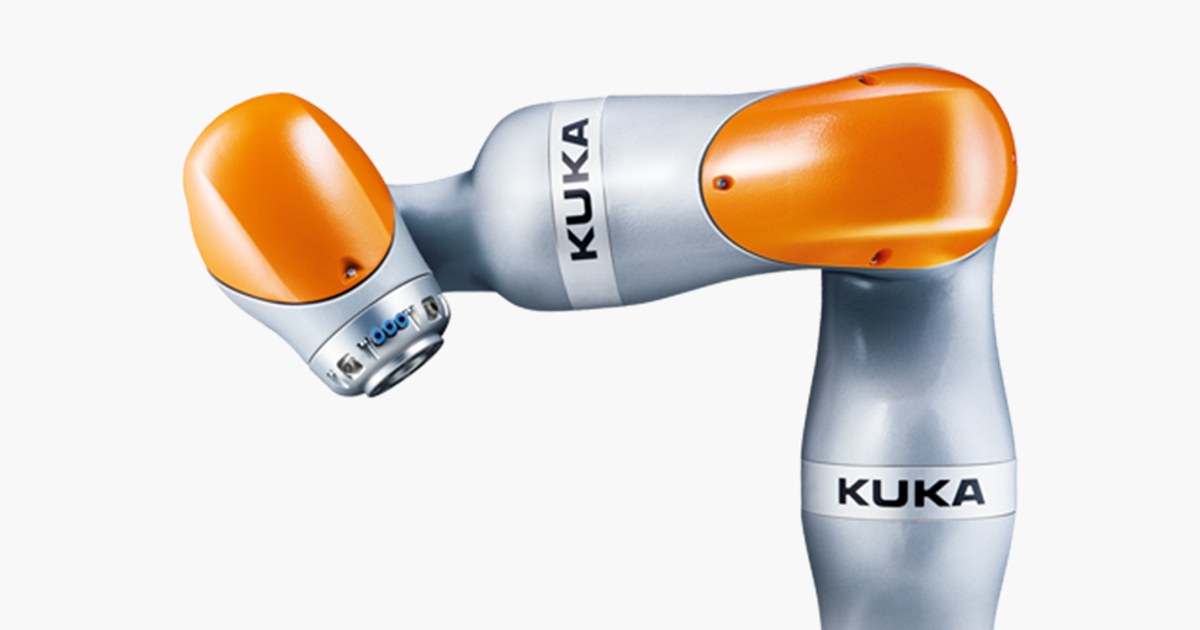
LBR iiwa: para qué sirven siete ejes en un montaje
El LBR iiwa utiliza sensores de par en siete ejes y control de conformidad. Qué aportan en montaje y qué comprobar antes de compartir el espacio de trabajo.
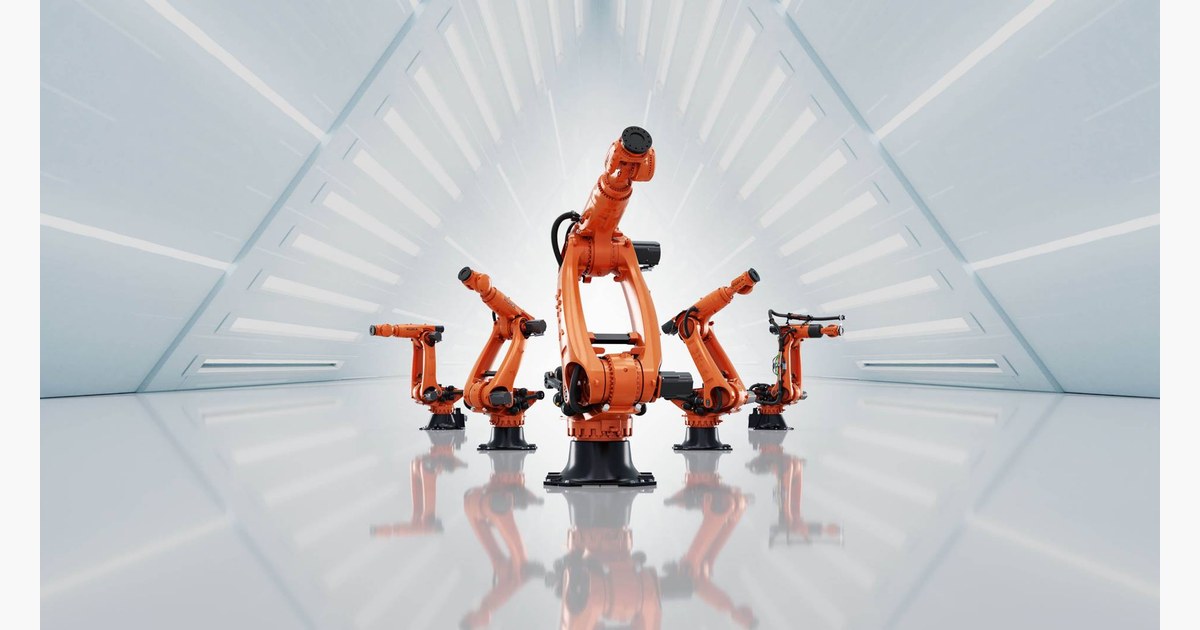
KR FORTEC ultra: por qué la carga no se elige solo en kilos
KUKA combina variantes de carga y alta inercia en KR FORTEC ultra. Qué revisar cuando una pieza pesada también es grande o lleva una herramienta larga.
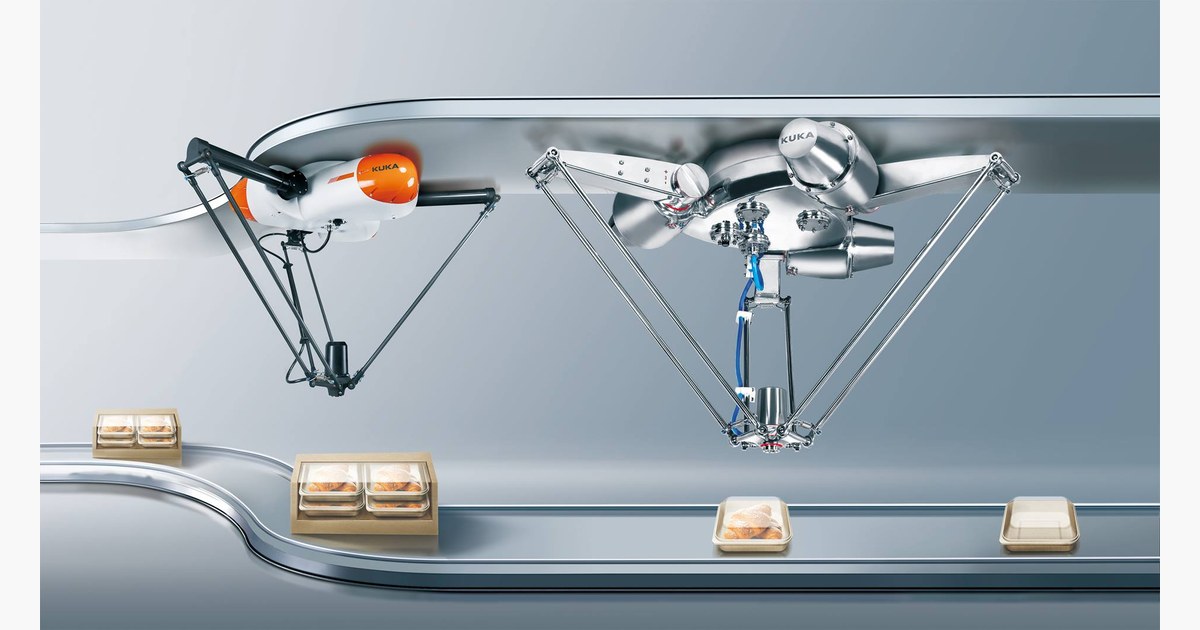
KR DELTA: qué versión elegir para manipular alimentos
KUKA separa versiones Hygienic Machine y Hygienic Oil en KR DELTA. Qué implica la diferencia entre producto abierto y tareas de envasado secundario.
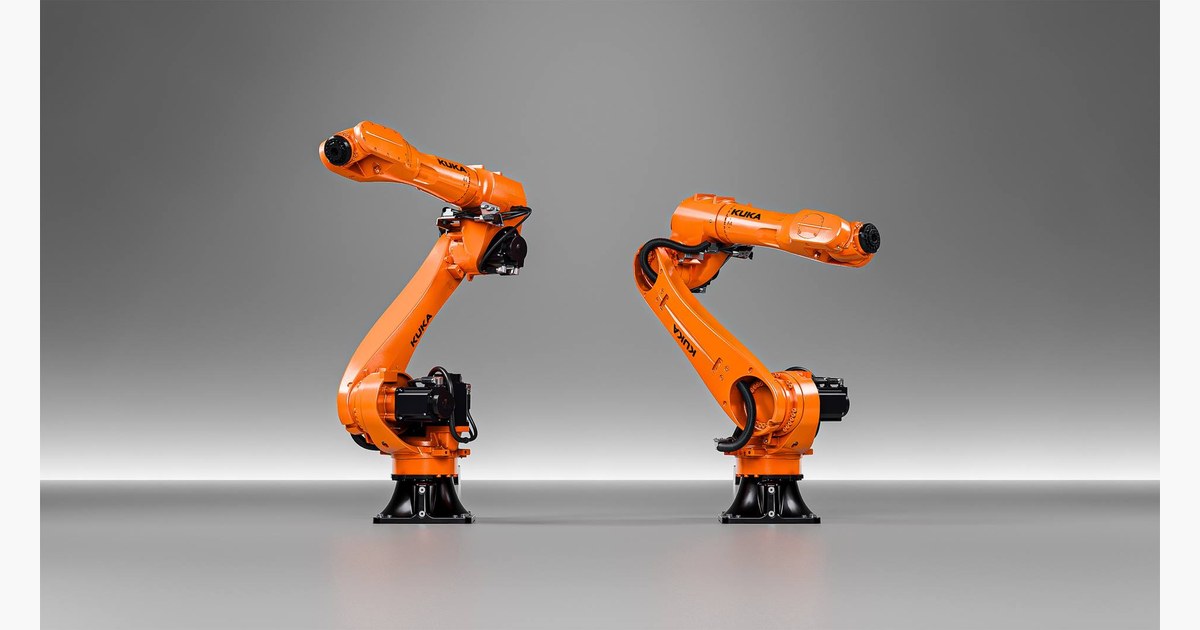
KR CYBERTECH: qué medir para que el brazo quepa en la celda
La familia KR CYBERTECH utiliza seis ejes y versiones para distintos entornos. Qué revisar en el recorrido, los cables y la herramienta al diseñar una celda.
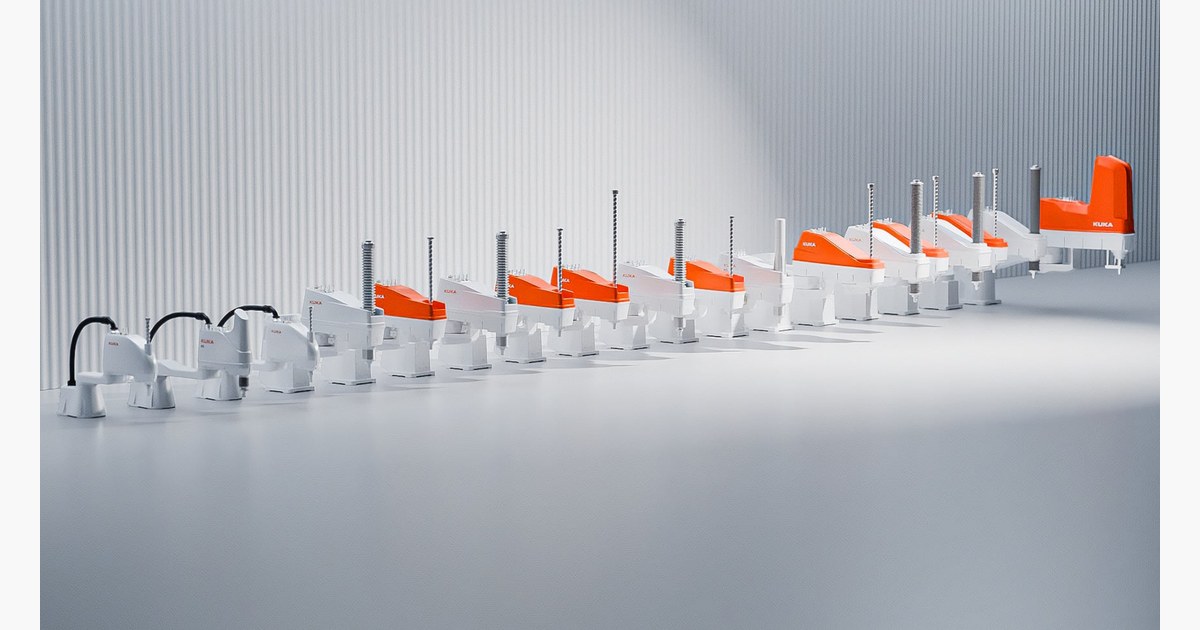
KR SCARA de KUKA: qué puedes hacer con cuatro ejes
La familia KR SCARA está orientada a montaje y manipulación. Cómo comprobar si cuatro ejes cubren la orientación de una pieza y elegir la variante adecuada.
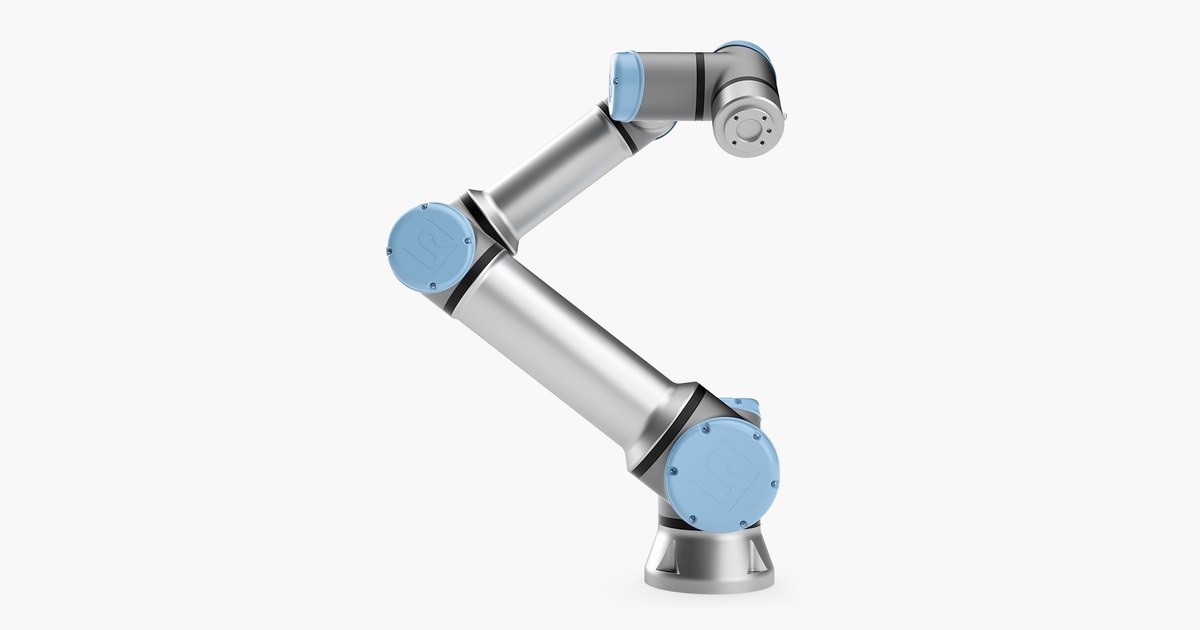
UR16e: cuándo importan más los 16 kg que el alcance
El UR16e combina 16 kg de carga máxima con 900 mm de alcance. Cómo plantear una estación compacta y leer el límite de temperatura de su manual.
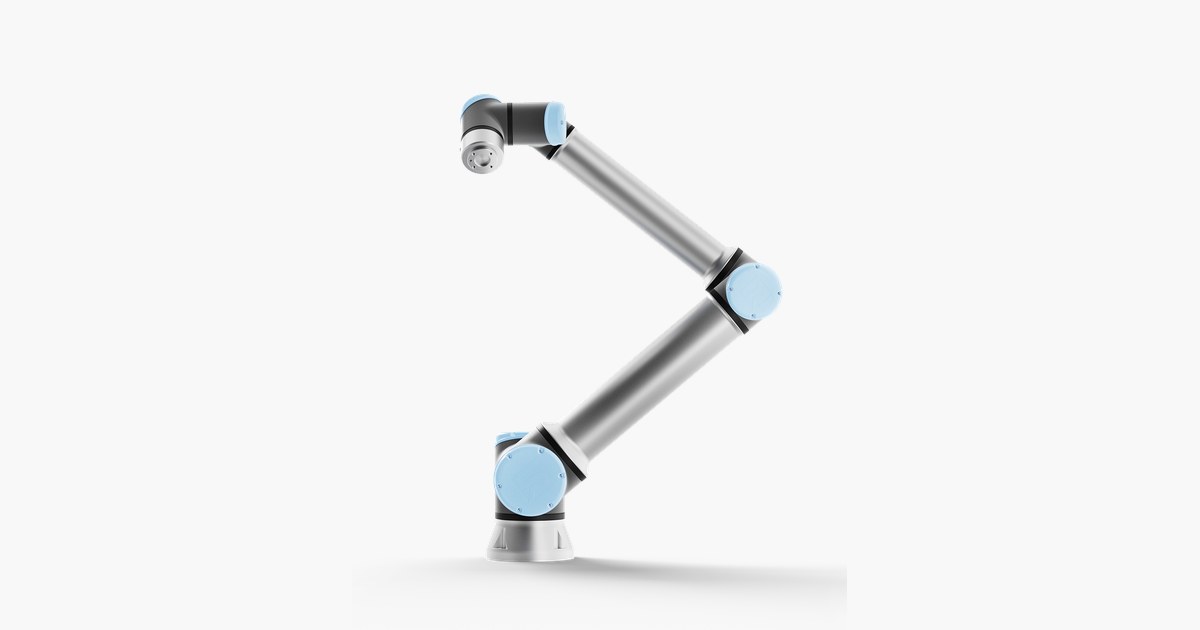
UR12e-1300: cómo repartir sus 12,5 kg entre pinza y pieza
Universal Robots publica 12,5 kg de carga y 1.300 mm de alcance para UR12e-1300. Qué comprobar al añadir una pinza y definir una estación de trabajo.
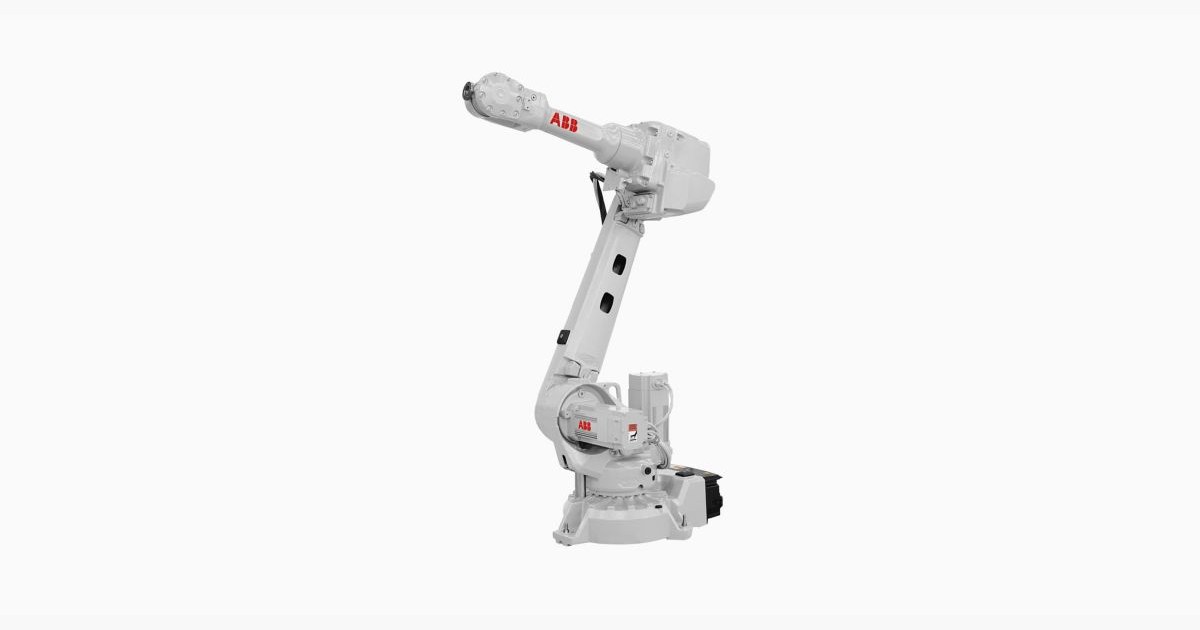
IRB 2600: elegir entre 20 kg y el brazo de mayor alcance
ABB ofrece IRB 2600 de 20 kg a 1,65 m o de 12 kg hasta 1,85 m. Cómo elegir una variante y revisar la protección de una tarea de asistencia a máquinas.
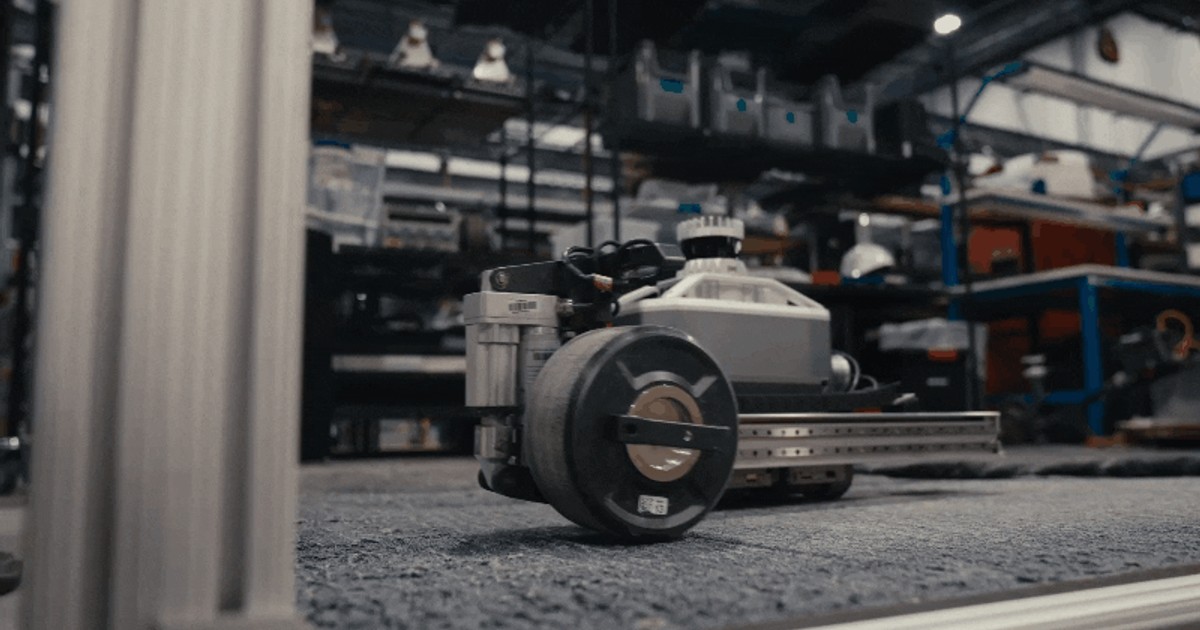
Gecko prueba límites para la IA que dirige su robot Komodo
Gecko ensaya NVIDIA OpenShell en Komodo para limitar movimientos y reservar decisiones al operador. El piloto de inspección todavía no está en producción.
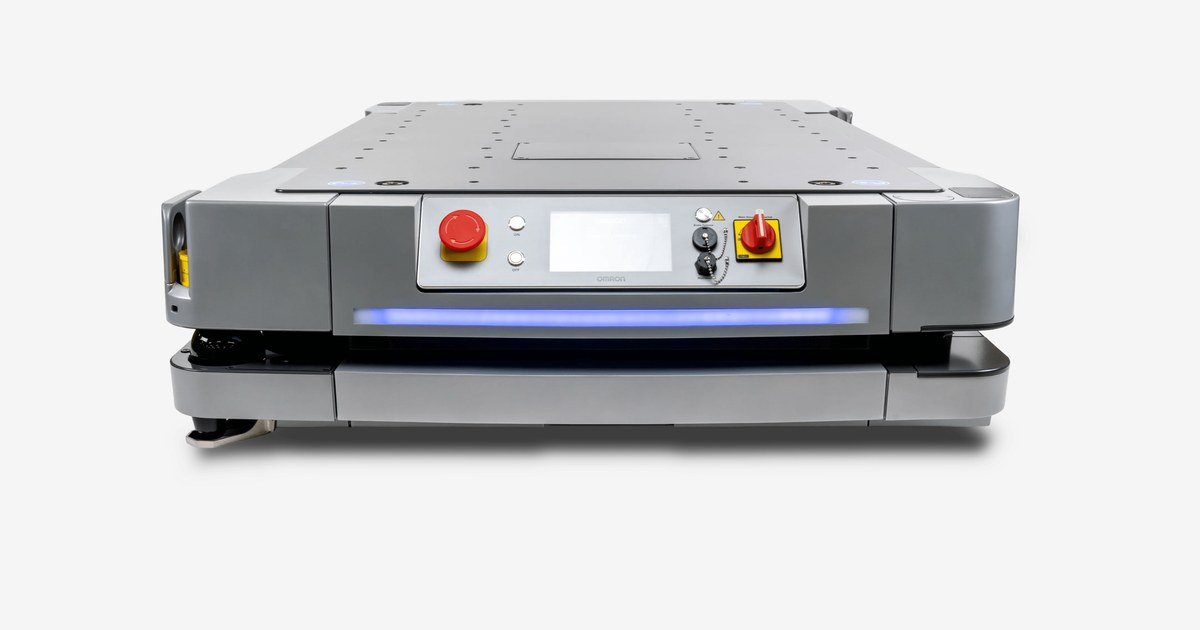
HD-1500: relacionar carga, batería y flujo de materiales
OMRON HD-1500 transporta hasta 1.500 kg y documenta carga del 20 al 80 % en 24 minutos. Qué revisar al preparar recorridos y módulos para una instalación.
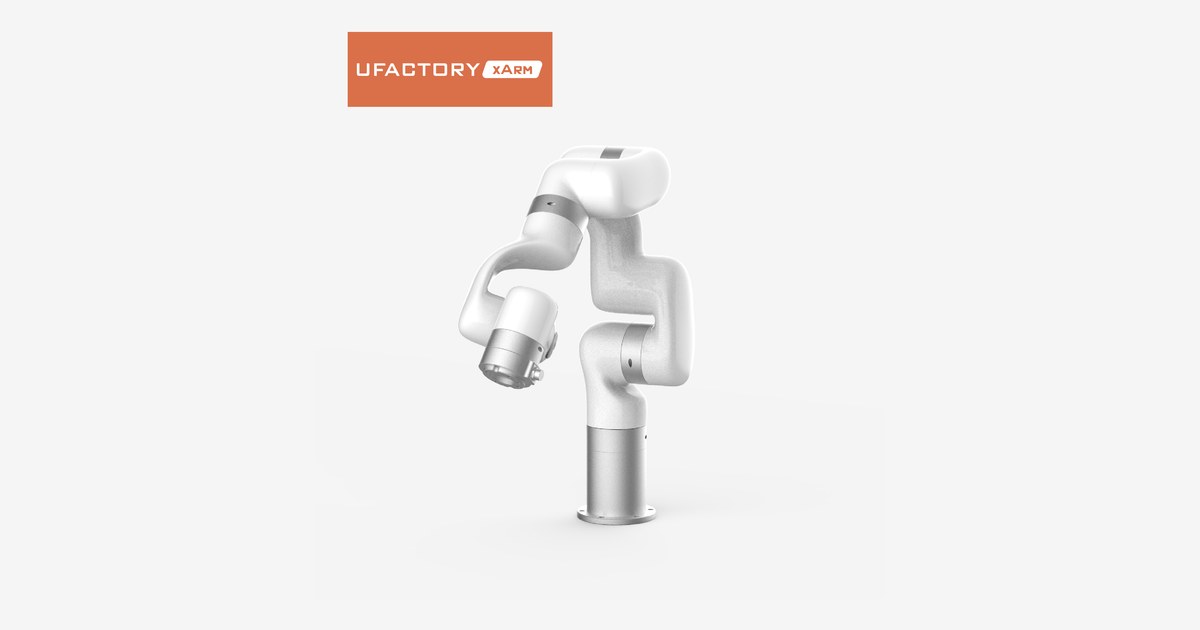
xArm 6: preparar herramienta, controlador y programa para un brazo
UFACTORY xArm 6 tiene seis ejes, 5 kg y 700 mm de alcance. Qué contiene una configuración de control y cómo comprobar el precio de la oferta actual.
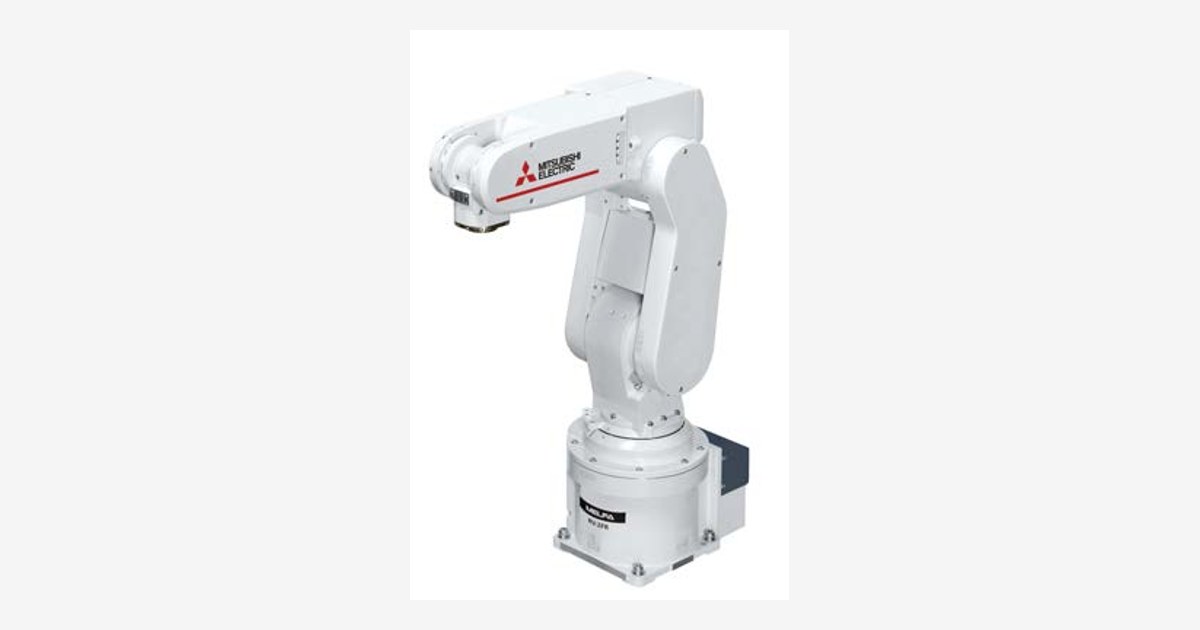
MELFA RV-2FR: separar carga nominal y máxima en un brazo compacto
Mitsubishi RV-2FR tiene seis ejes y 504 mm de alcance. Qué significa su carga nominal de 2 kg frente al máximo de 3 kg al elegir útil y proceso.
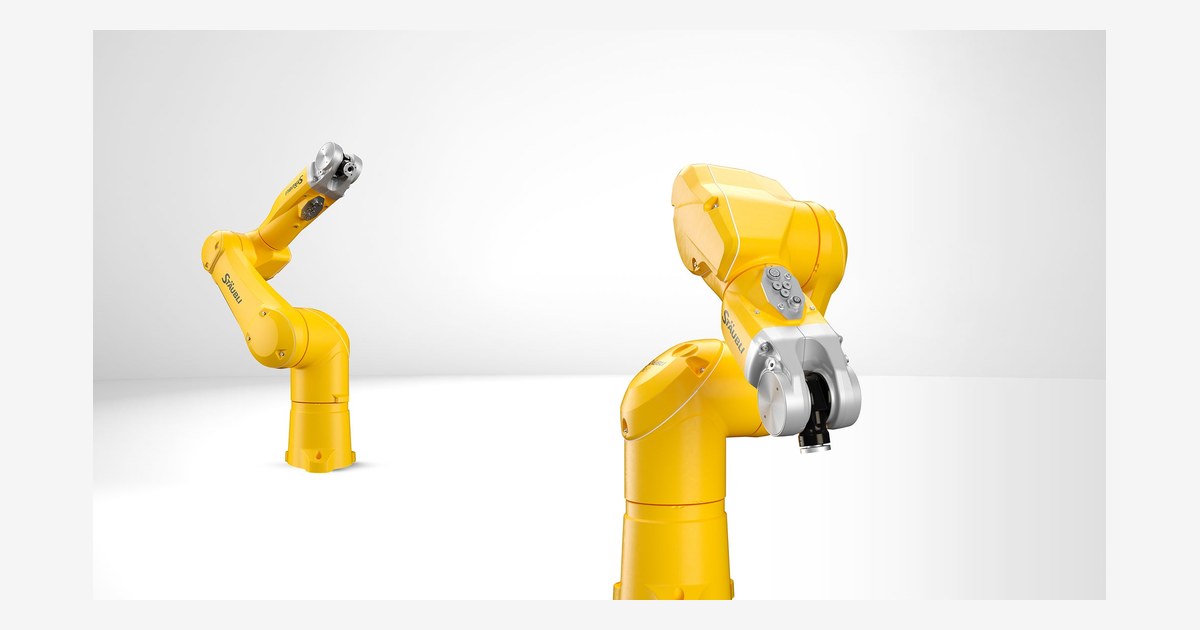
TX2-60: distinguir el brazo estándar de la versión de mayor alcance
Stäubli TX2-60 publica 4,5 kg y 670 mm de alcance. Qué cambia frente a TX2-60L y qué verificar en protección y herramienta al diseñar una célula.
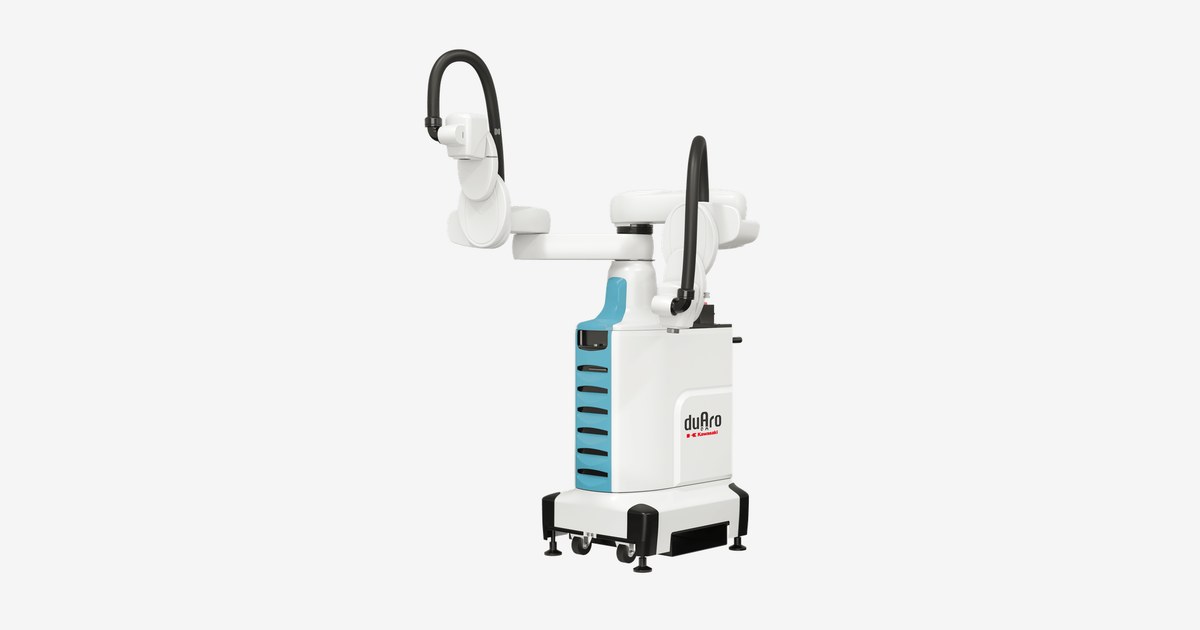
duAro2: coordinar dos brazos para trabajar dentro de una caja
Kawasaki duAro2 combina dos brazos SCARA con 3 kg por brazo y 550 mm de recorrido vertical. Qué comprobar en útiles y coordinación al preparar una tarea.
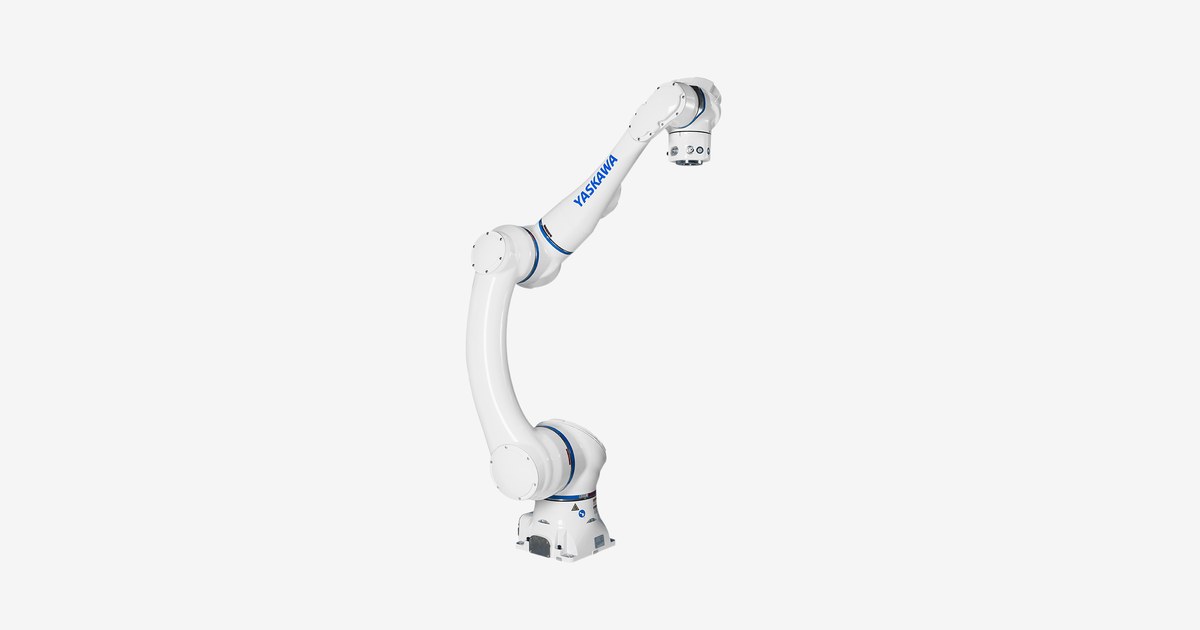
HC20DTP: distinguir alcance absoluto y efectivo de un cobot
Yaskawa HC20DTP publica 1.900 mm de alcance absoluto y 1.700 mm efectivo. Qué significa la diferencia al preparar manipulación y paletizado.
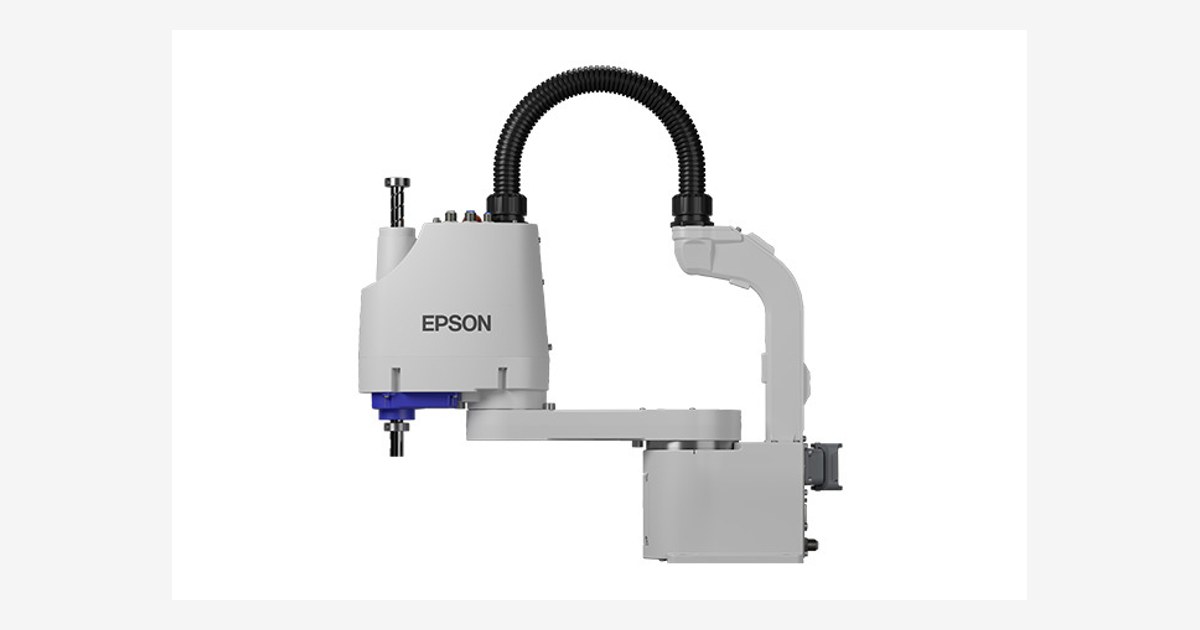
Epson GX4 de 350 mm: preparar un proceso con un brazo SCARA
GX4 de 350 mm es un SCARA de cuatro ejes con carga máxima de 4 kg. Cómo interpretar repetibilidad, ciclo de prueba y opciones de integración.
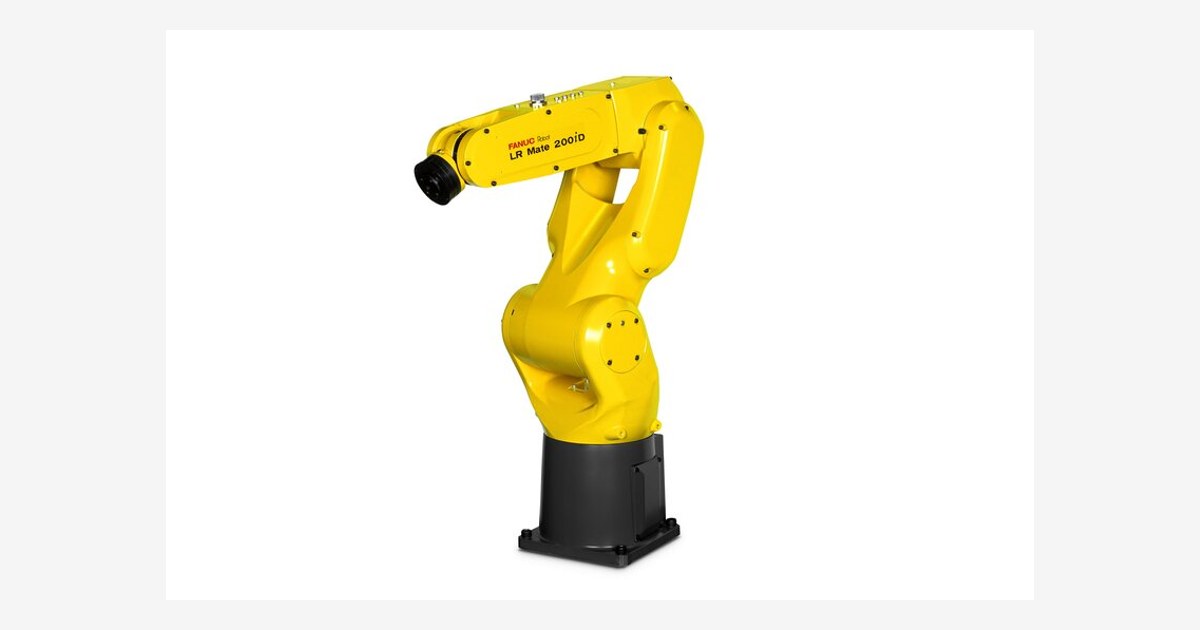
LR Mate 200iD: integrar un brazo pequeño entre máquina y piezas
FANUC LR Mate 200iD ofrece seis ejes, 7 kg y 717 mm de alcance. Qué revisar al colocarlo junto a una máquina con herramientas y conexiones.
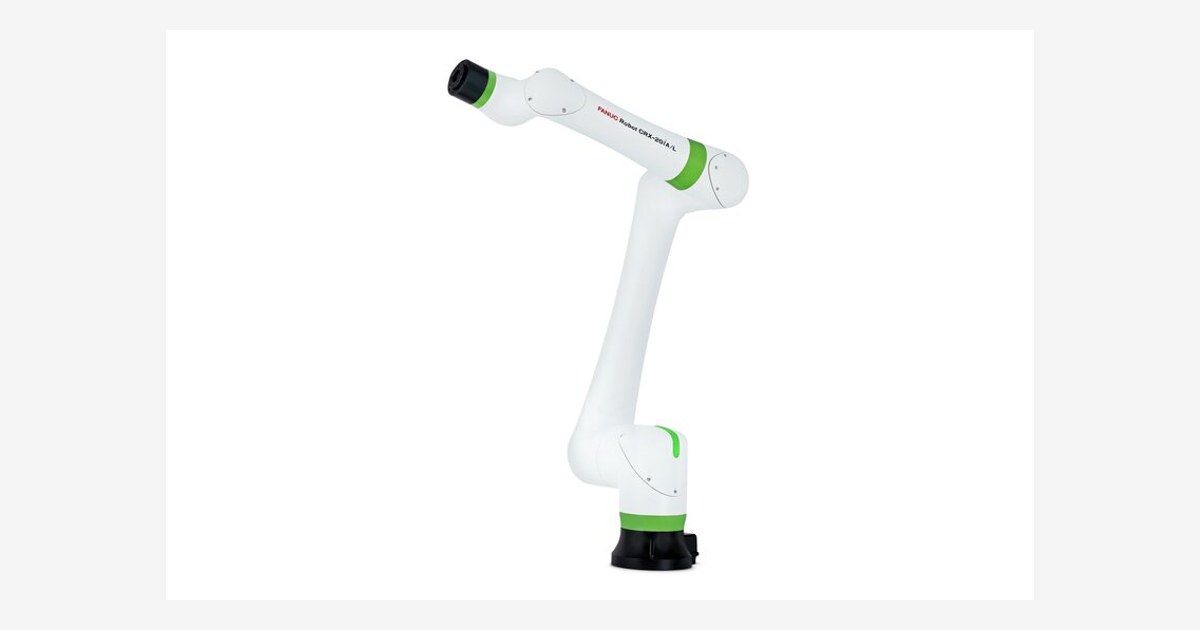
CRX-20iA/L: comprobar el alcance de un cobot antes de paletizar
FANUC CRX-20iA/L combina seis ejes, 20 kg de carga y 1.418 mm de alcance. Qué revisar en herramienta, trayectoria y acceso al preparar una aplicación.