
Archivo
Robótica industrial y logística: página 34
Archivo de robótica industrial y logística en robotica.es, página 34 de 45. Noticias y análisis publicados en español.
Página 34 de 45 · 1057 artículos
Artículos de la página 34
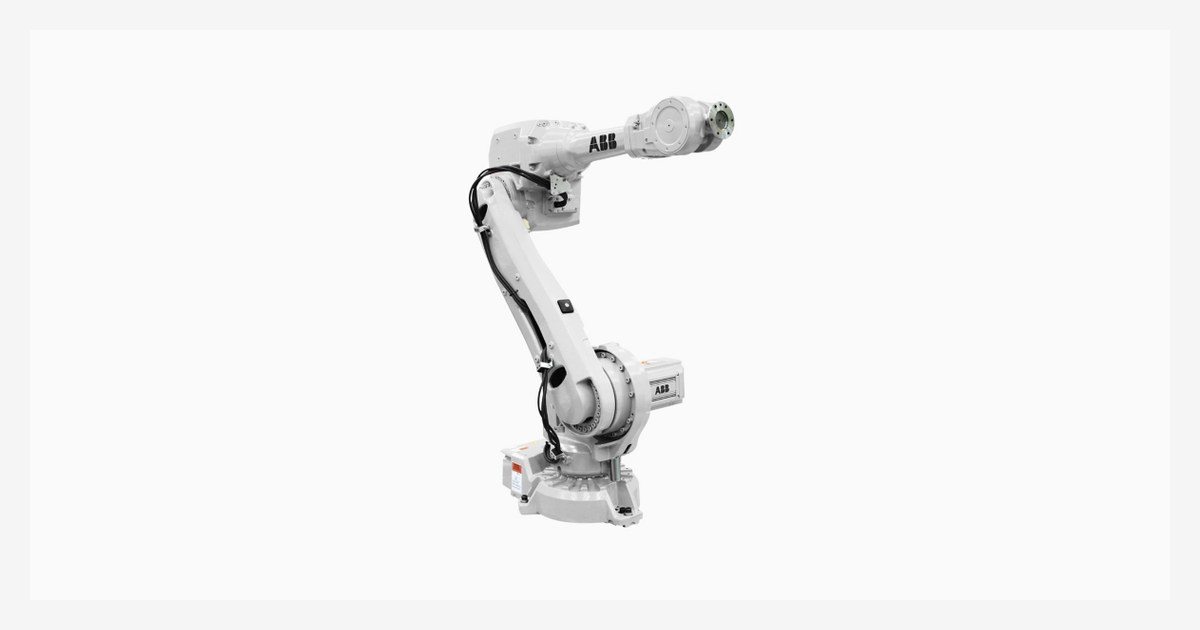
IRB 4600: dimensionar una célula según alcance, útil y acceso
ABB IRB 4600 ofrece variantes de 20 a 60 kg. Qué cambia al elegir alcance, montaje y protección para atender máquinas o manipular piezas.
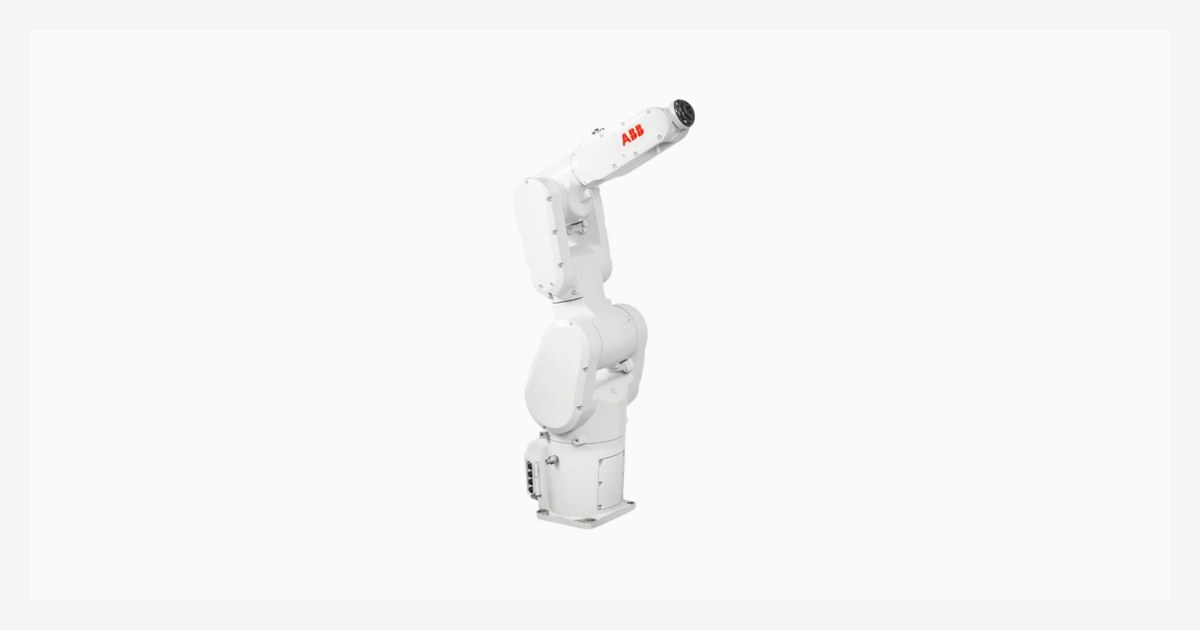
ABB IRB 1300: elegir carga y alcance sin mezclar variantes
IRB 1300 reúne cuatro variantes de 7 a 12 kg. Cómo relacionar alcance, protección y controlador al diseñar una célula compacta de manipulación.
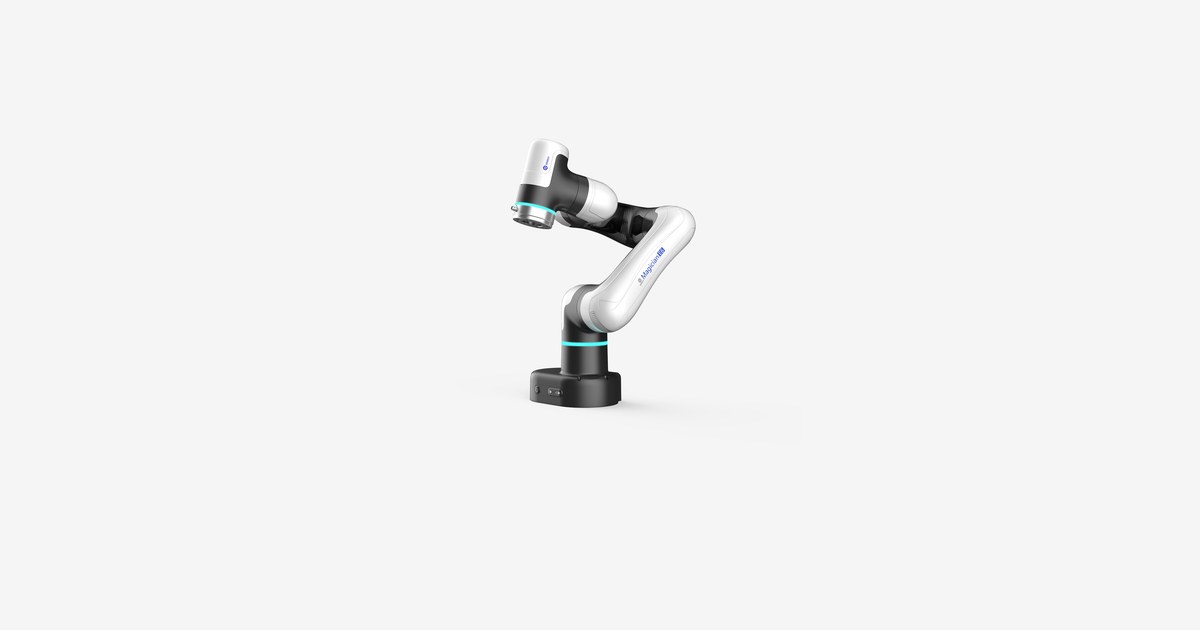
Magician E6: preparar un laboratorio de manipulación con seis ejes
Magician E6 ofrece seis ejes, 450 mm de alcance y 750 g de carga para formación. Qué aportan guiado manual, interfaces y herramientas en un laboratorio.
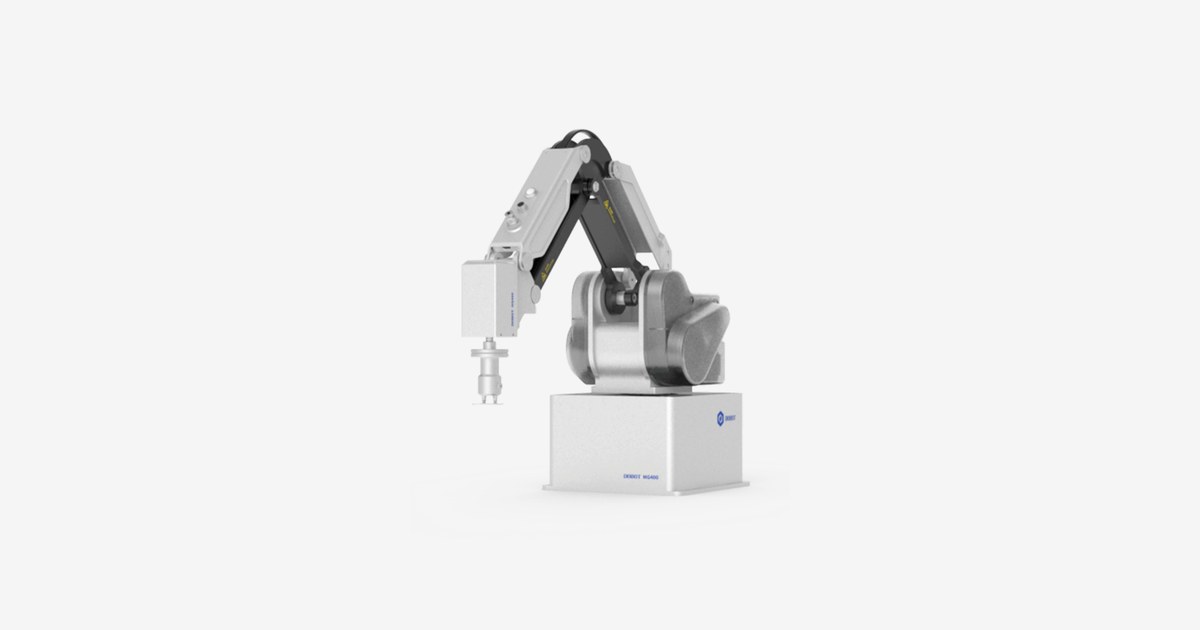
Dobot MG400: cuatro ejes para automatizar piezas pequeñas
MG400 es un brazo de mesa de cuatro ejes con alcance de 440 mm. Qué cambia entre carga nominal y máxima y cómo evaluar una tarea repetitiva compacta.
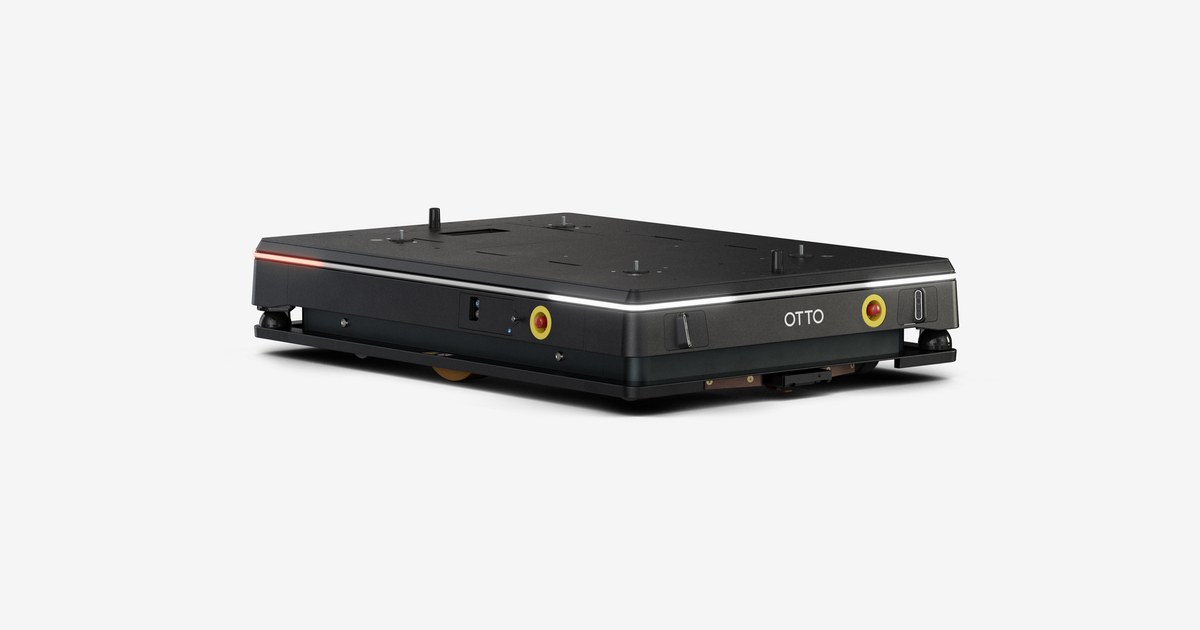
OTTO 1500: comprobar capacidad y carga útil en la versión actual
La documentación actual de OTTO sitúa este AMR en transporte de cargas pesadas. Qué revisar en capacidad, módulo superior, recarga y ciclo completo.
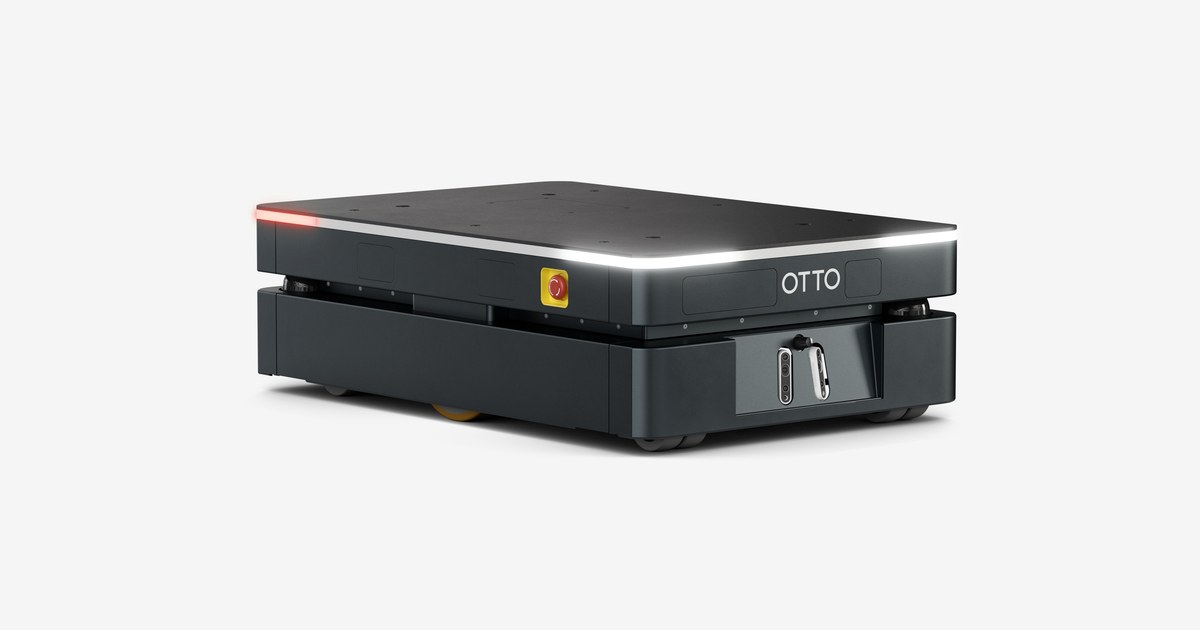
OTTO 600: planificar transporte autónomo en pasillos estrechos
OTTO 600 es una base móvil para cargas de hasta 600 kg. Cómo afectan el módulo, las transferencias y la circulación al rendimiento de una instalación.
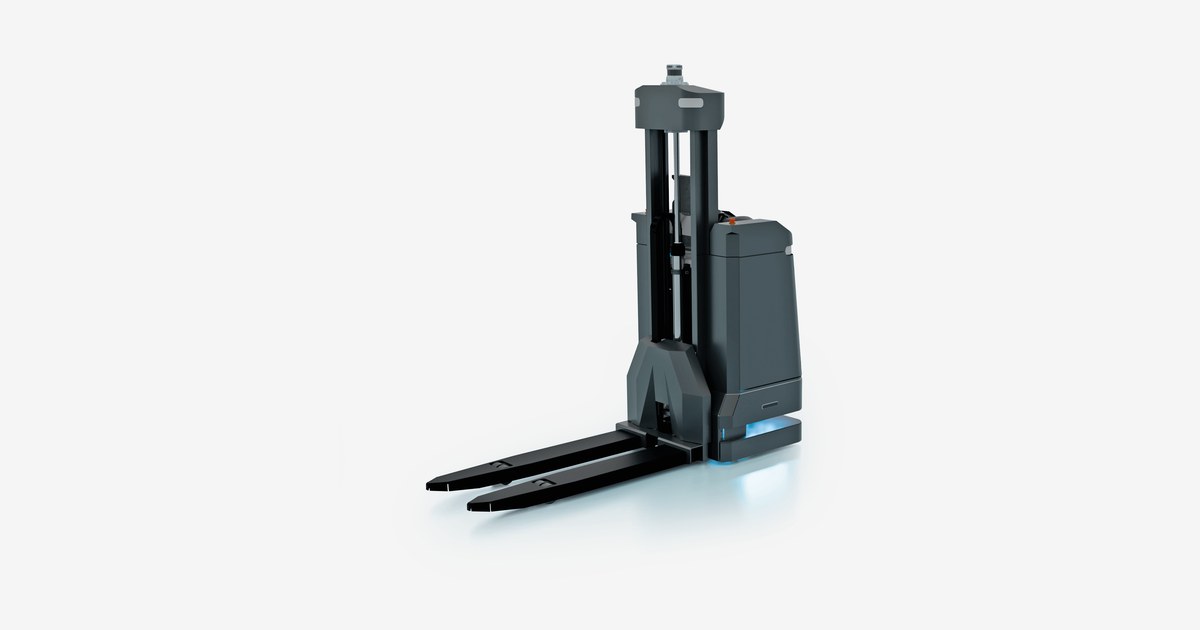
MiR1200 Pallet Jack: automatizar la recogida de europalés
MiR1200 Pallet Jack incorpora horquillas y percepción para mover europalés de hasta 1.200 kg. Qué condiciones comprobar en recogida, entrega y circulación.
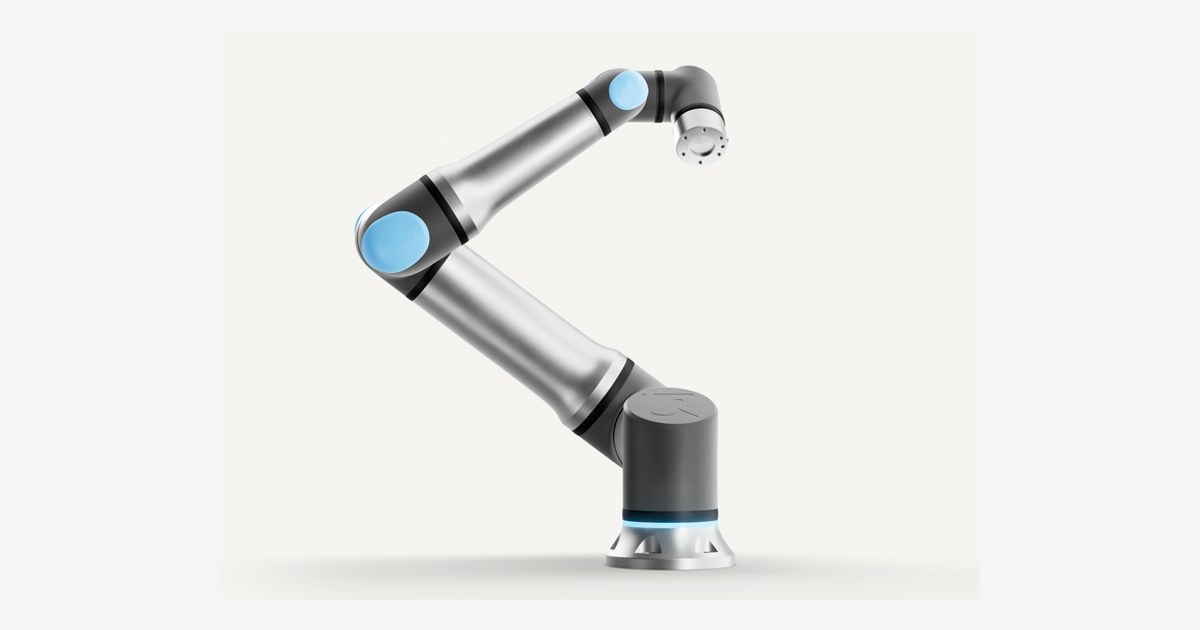
UR30: diseñar una tarea con carga alta y alcance de 1,3 metros
UR30 ofrece 30 kg de carga nominal y una modalidad ampliada. Cómo evaluar herramienta, recorrido y seguridad en alimentación de máquinas y manipulación.
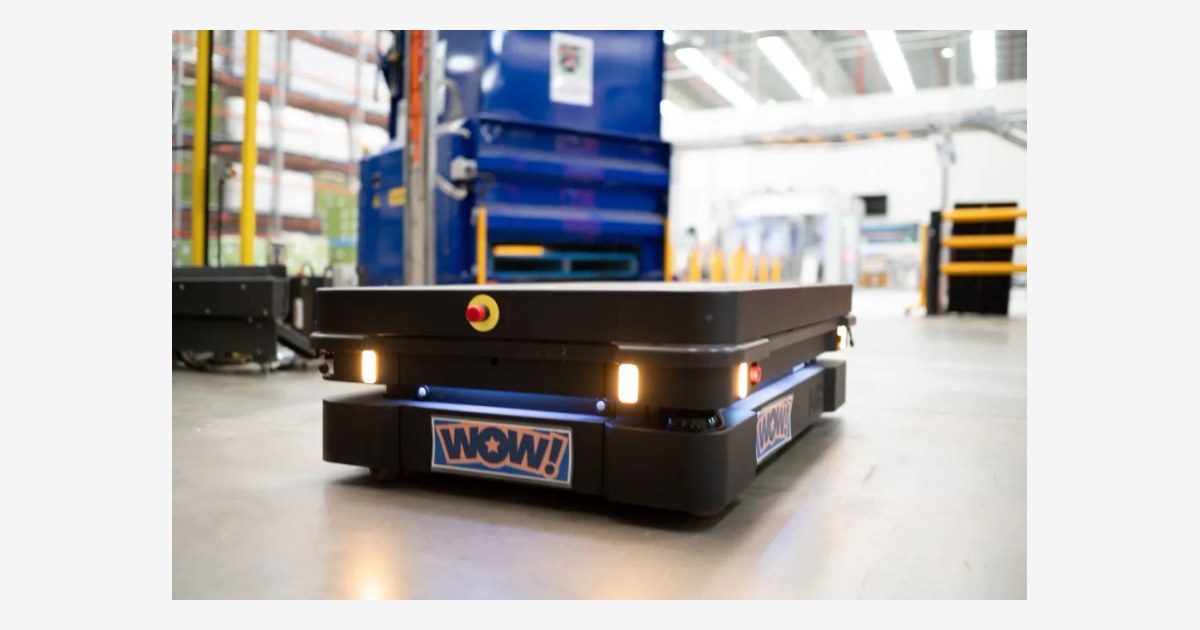
MiR1350: qué necesita un AMR para transportar cargas de 1.350 kg
El MiR1350 admite 1.350 kg de carga. La integración del módulo, los puntos de transferencia y el recorrido condicionan su utilidad en una fábrica.
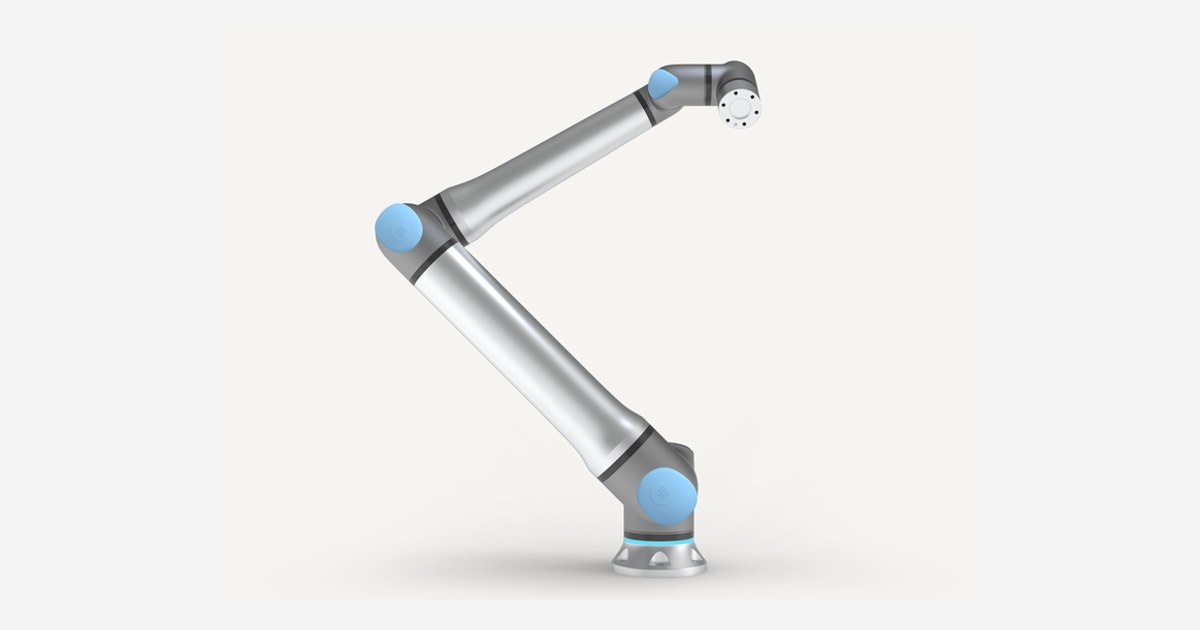
UR20: alcance, carga y preparación de una célula de paletizado
El UR20 combina 1.750 mm de alcance con una carga de 20 kg y una modalidad ampliada. Qué debe comprobar una fábrica antes de integrarlo en una célula.
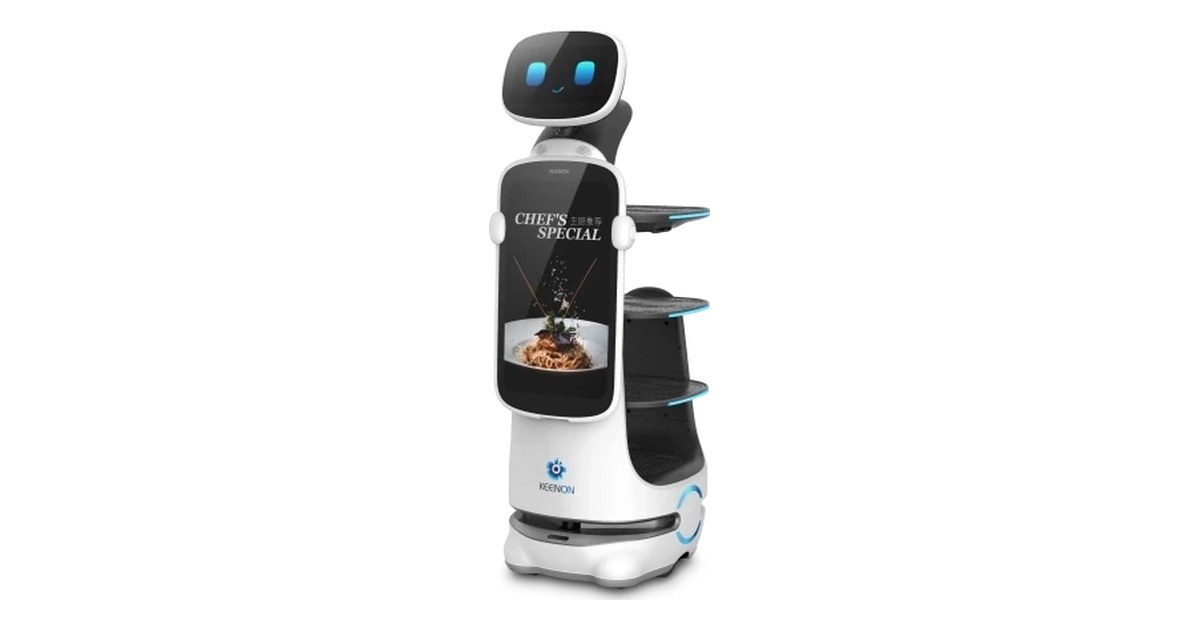
DINERBOT T10: repartir sin bloquear la sala
DINERBOT T10 combina bandejas, detección de retirada, pantalla y navegación visual. Su despliegue exige medir pasillos, cruces y tiempos de servicio.
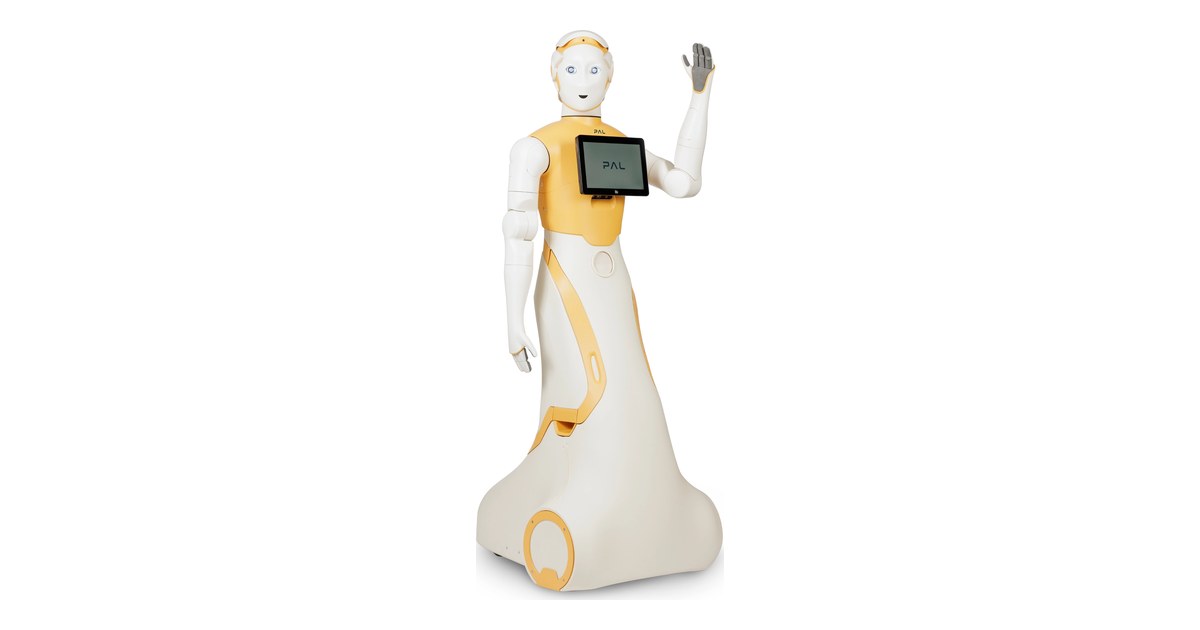
ARI: diseñar una interacción pública que se pueda supervisar
El robot social ARI de PAL Robotics combina pantalla, voz, cámaras y base móvil. Para una instalación pública importan el recorrido, la privacidad y la supervisión.
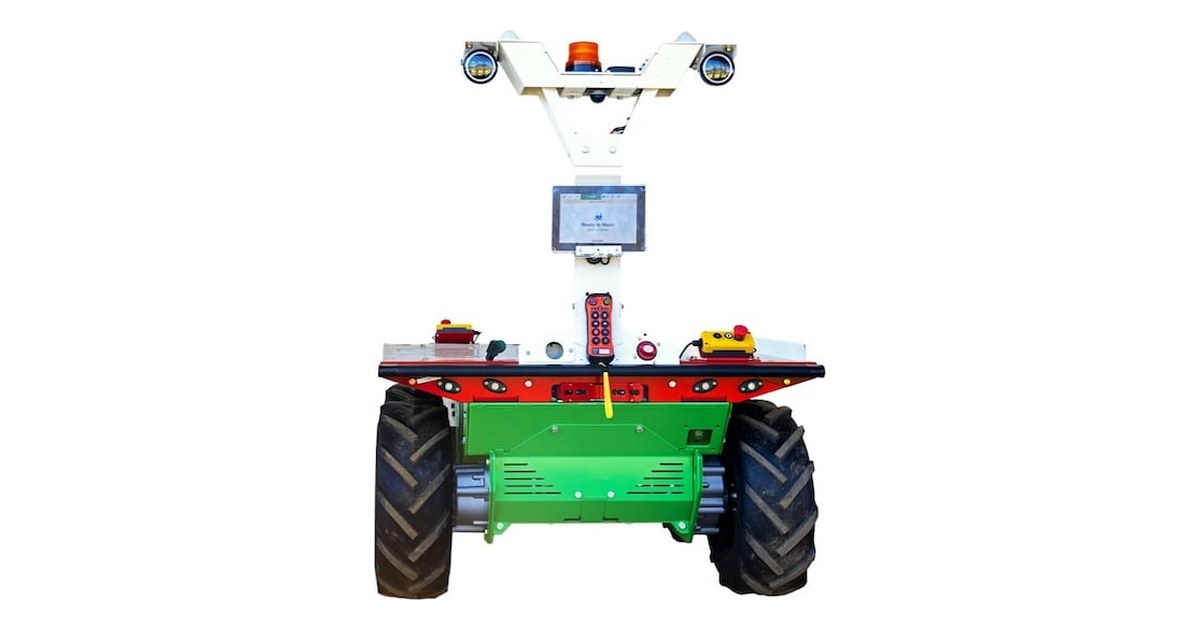
Burro Grande 44: diseñar una ruta para cargas pesadas
Burro presentó Grande 44 para transporte y remolque autónomos. Sus cifras de carga sirven para preparar una operación, pero la ruta y la entrega comercial deben verificarse por separado.
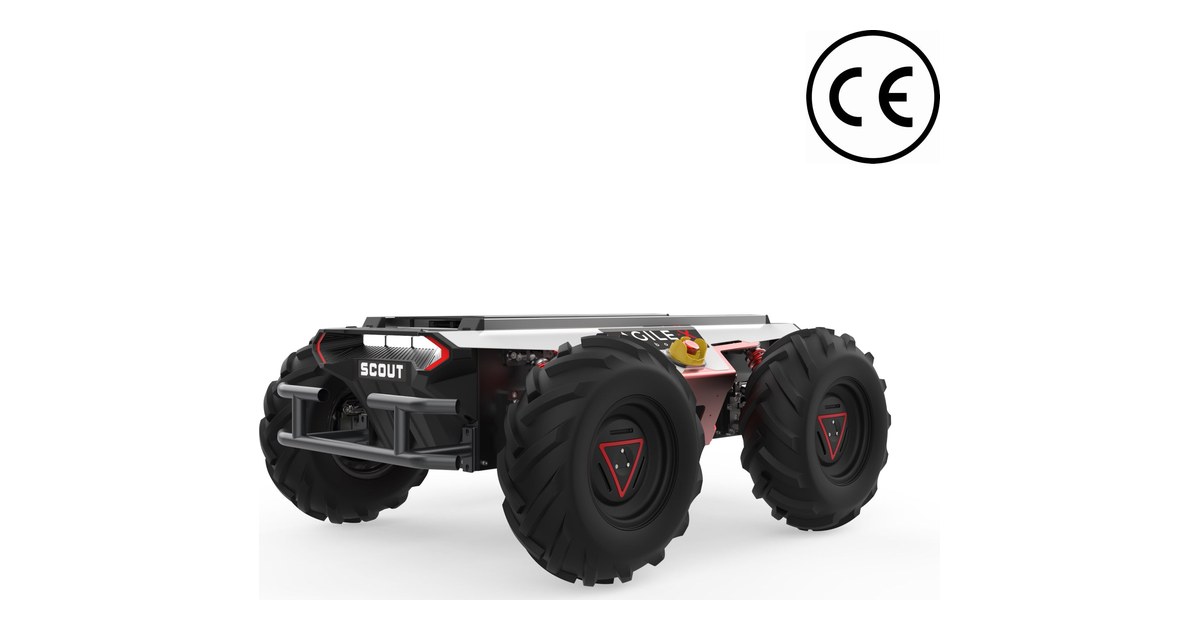
SCOUT 2.0: de una orden de velocidad a la odometría
SCOUT 2.0 es una base de cuatro ruedas con interfaz CAN y controladores ROS. Un proyecto puede empezar por comprobar las órdenes y los datos que devuelve el chasis.
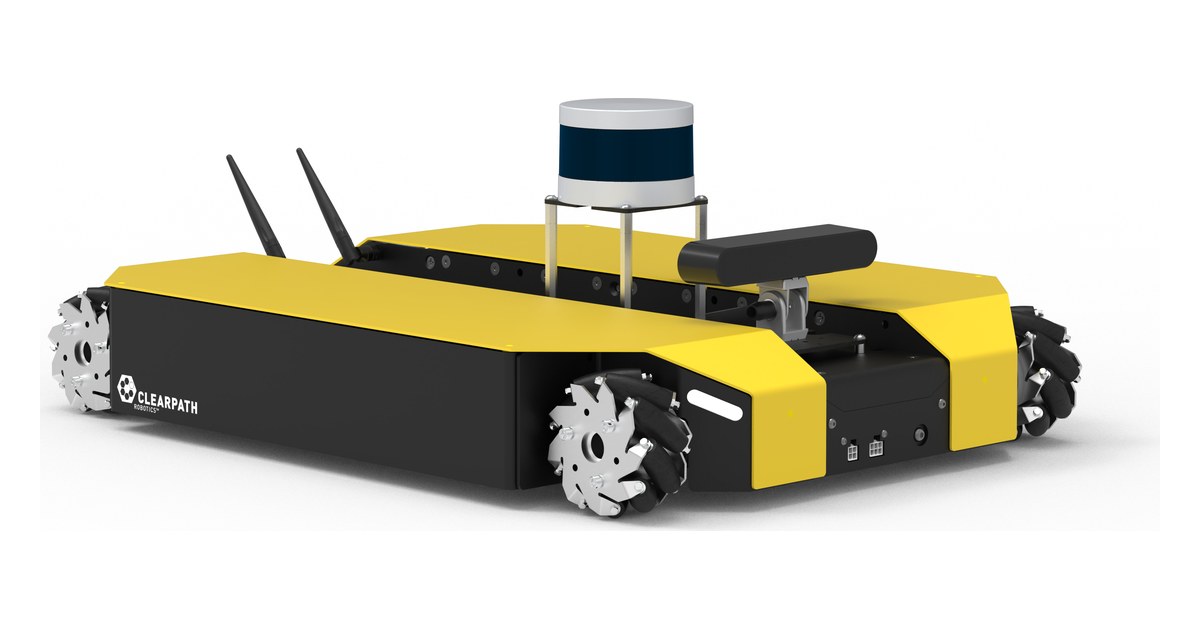
Dingo: actualizar el contorno cuando se añaden módulos
Dingo admite sensores, equipos de cómputo y brazos para investigación. La configuración elegida cambia el espacio que hay que representar durante la navegación.
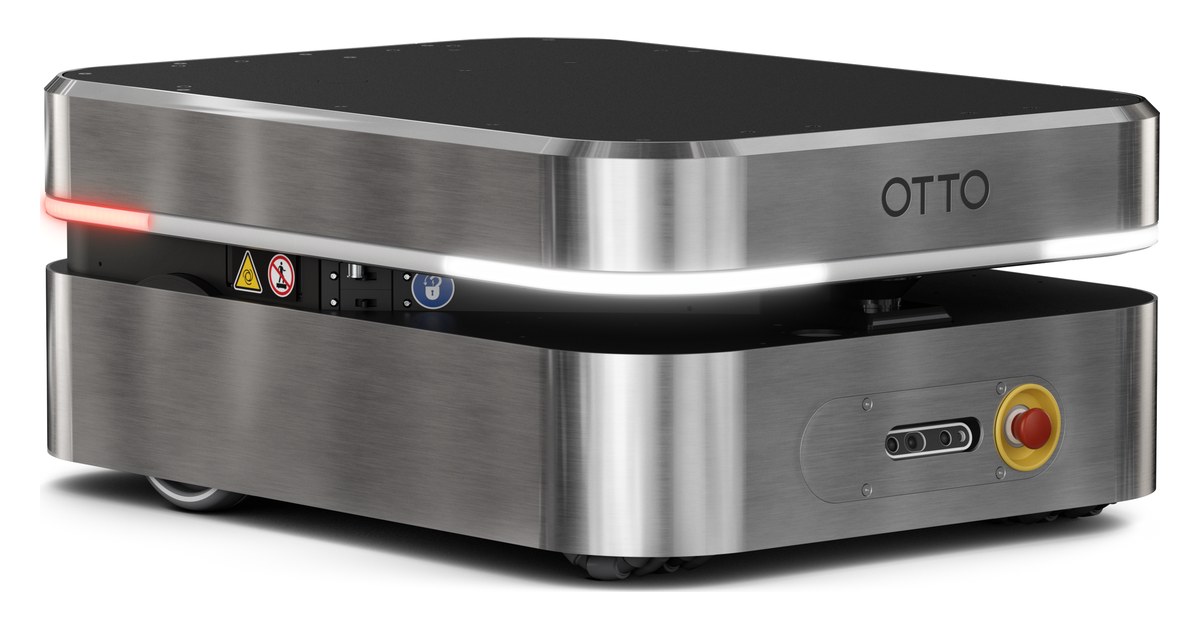
OTTO 100: concretar la interfaz de una flota mixta
OTTO incluye al OTTO 100 entre los robots certificados con proveedores de software VDA 5050. La integración necesita concretar versión, funciones y flujo de entrega.
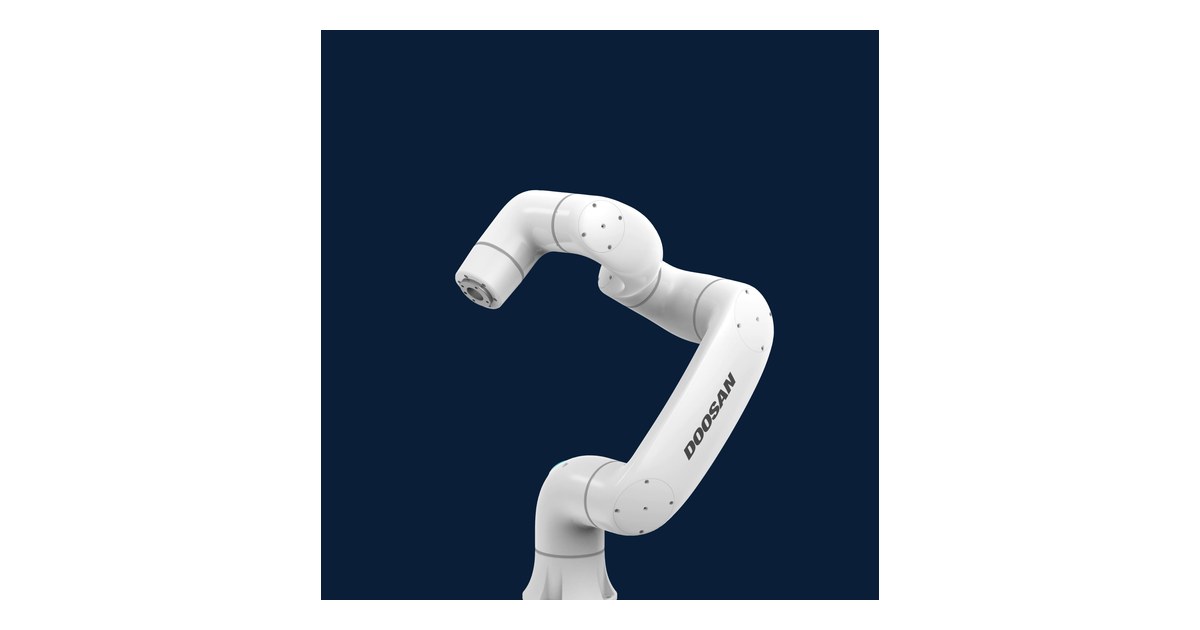
E0509: diseñar el recorrido del cable en un puesto de comida
Doosan E0509 está orientado a alimentación y bebidas. Su diseño combina juntas selladas, acabado claro y una propuesta de organización del cableado.
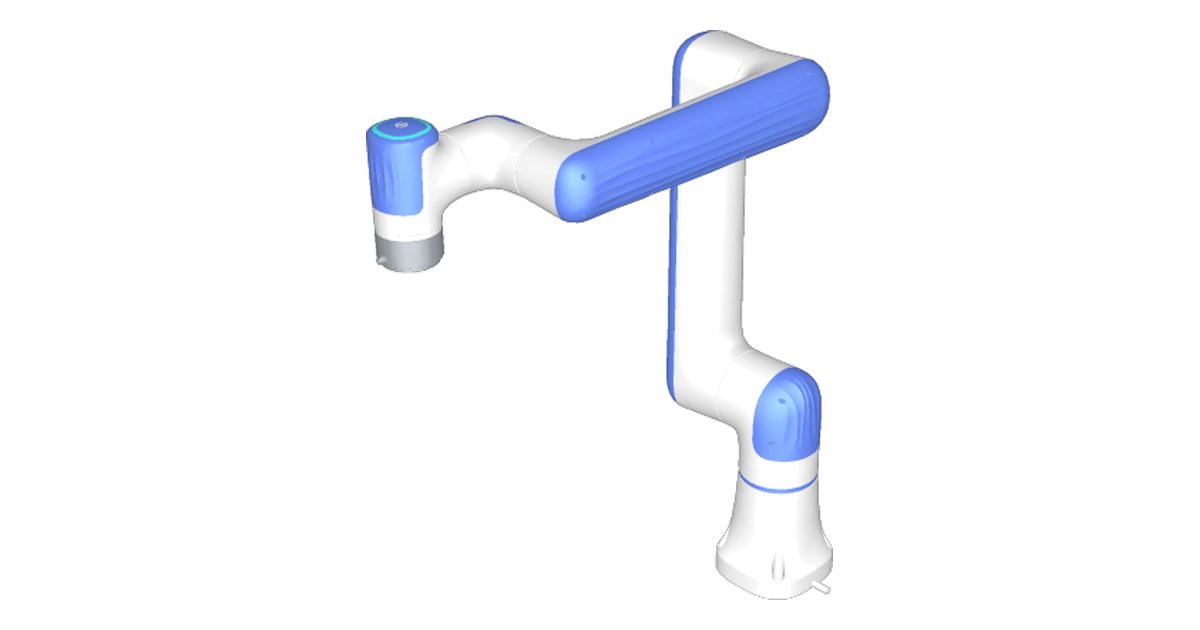
Nova 5: reservar espacio para el controlador y el cable
Nova 5 combina un brazo de seis ejes y cinco kilos de carga con un controlador externo. La planificación del puesto incluye herramientas, cableado y conexiones.
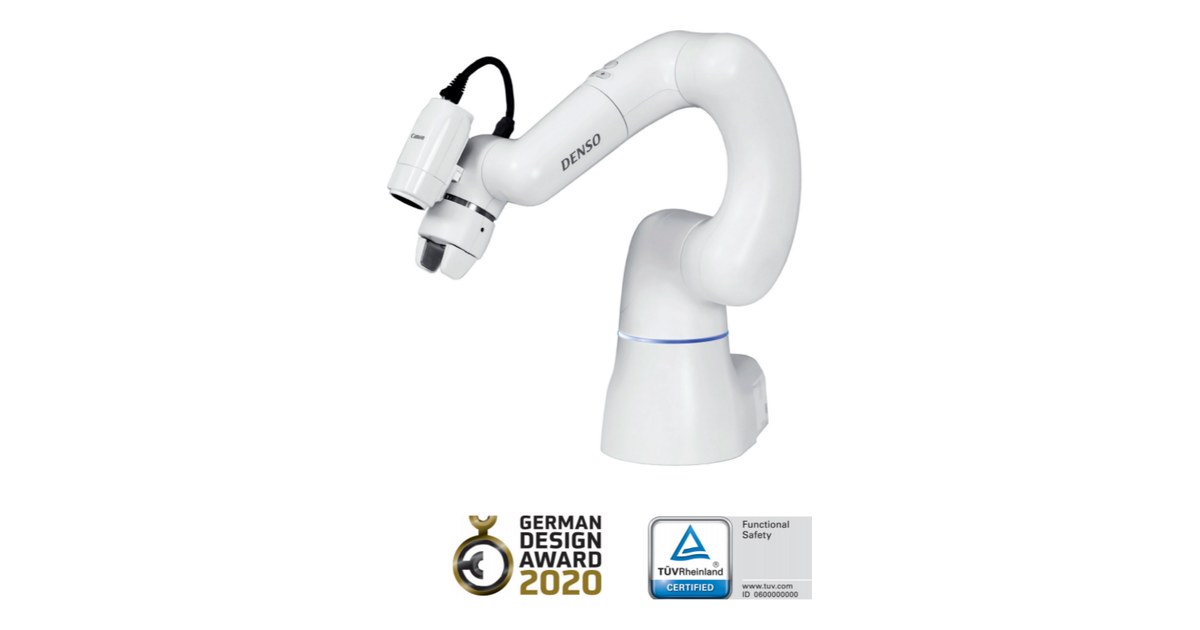
COBOTTA: elegir también el entorno del controlador integrado
COBOTTA combina un brazo de seis ejes y control integrado en unos cuatro kilogramos. Las versiones estándar y OSS proponen entornos de programación diferentes.
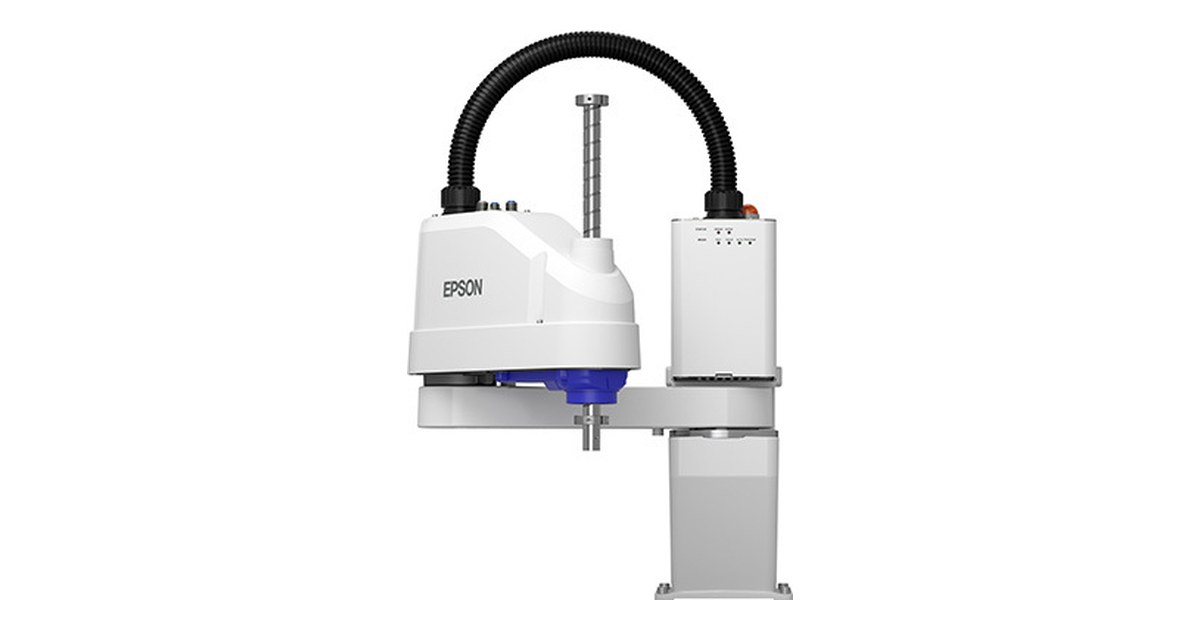
Epson T6-B: el controlador entra en la base de la celda
El Epson T6-B integra el controlador en un SCARA de seis kilogramos y 600 milímetros. Sus entornos RC+ y RC+ Express permiten preparar movimientos y señales.
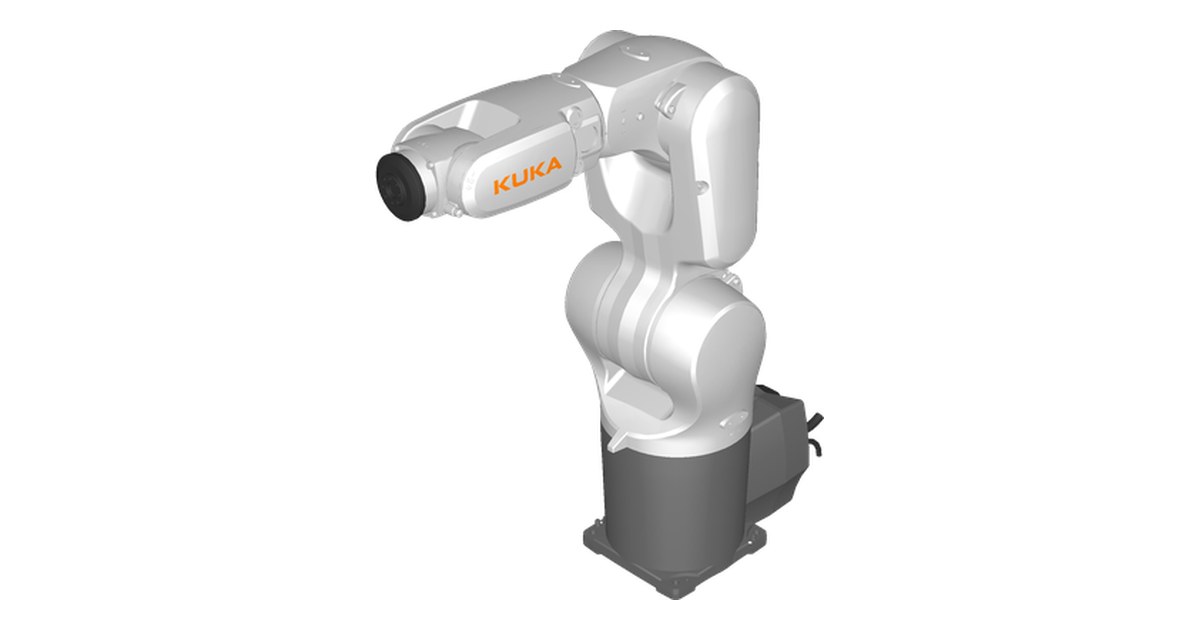
KR 6 R700-2: el alcance se mide también con la herramienta
El KUKA KR 6 R700-2 ofrece seis ejes y 726 milímetros de alcance. La pinza, su orientación y la posición de los útiles determinan el trabajo dentro de la celda.
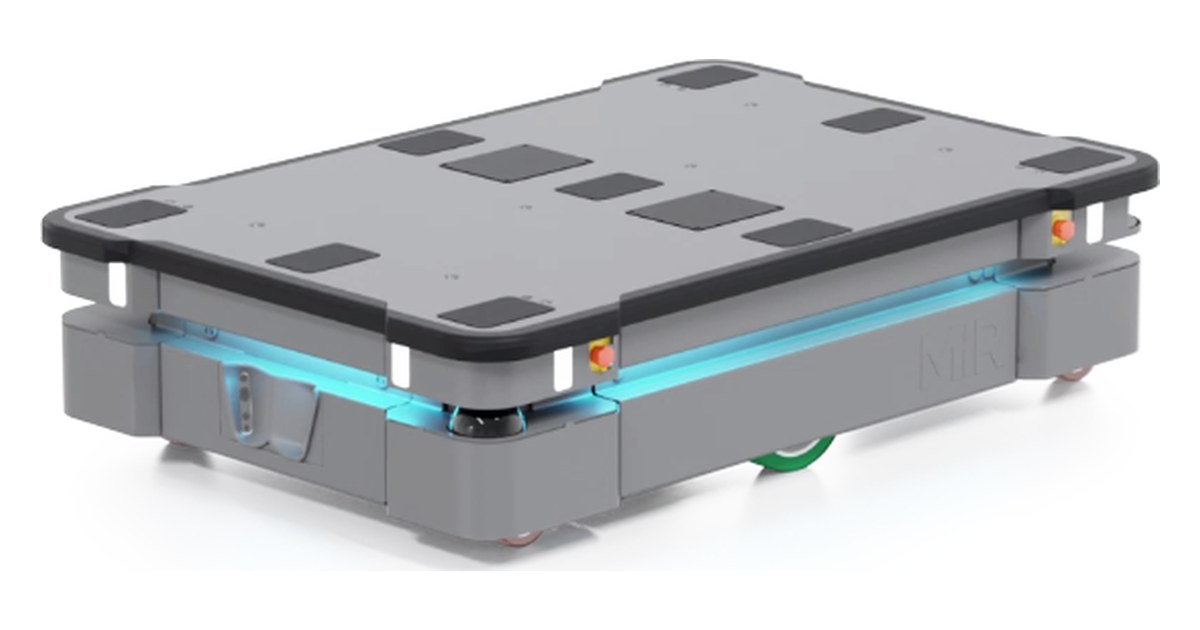
MiR600: la carga se calcula con el módulo superior
MiR600 mueve hasta seiscientos kilos sobre una plataforma autónoma. Un elevador o transportador añade peso y condiciones de transferencia al diseño del sistema.
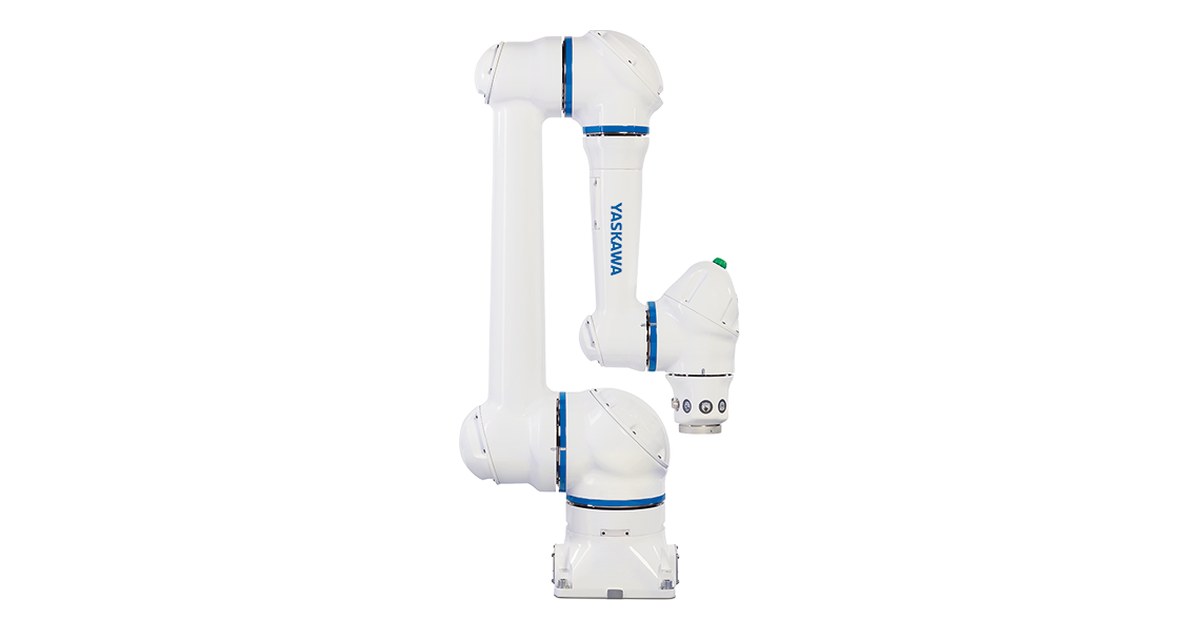
HC10DTP: la pinza y sus conexiones completan el cobot
Yaskawa HC10DTP dispone de guiado manual y conducciones por el brazo. Integrar una pinza exige revisar su peso, el suministro y la señal que confirma el agarre.
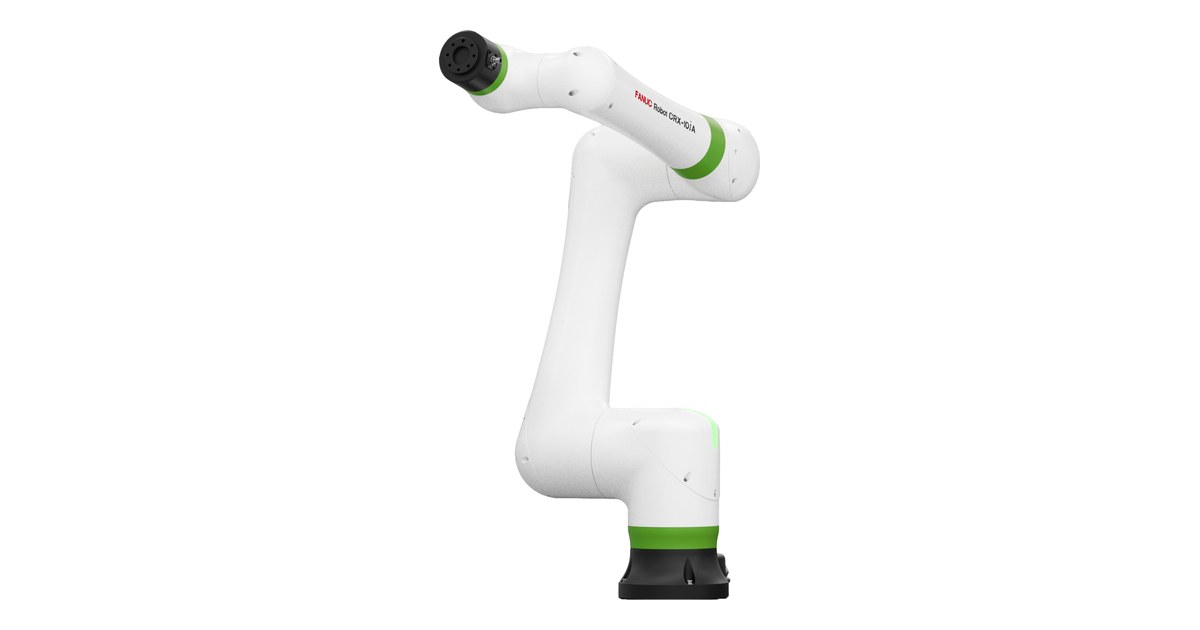
FANUC CRX-10iA: enseñar puntos y revisar la trayectoria
El CRX-10iA combina diez kilos de carga con programación táctil por bloques. Una operación repetible exige definir también herramienta, señales y recorridos intermedios.