
Archivo
Robótica industrial y logística: página 30
Archivo de robótica industrial y logística en robotica.es, página 30 de 45. Noticias y análisis publicados en español.
Página 30 de 45 · 1057 artículos
Artículos de la página 30
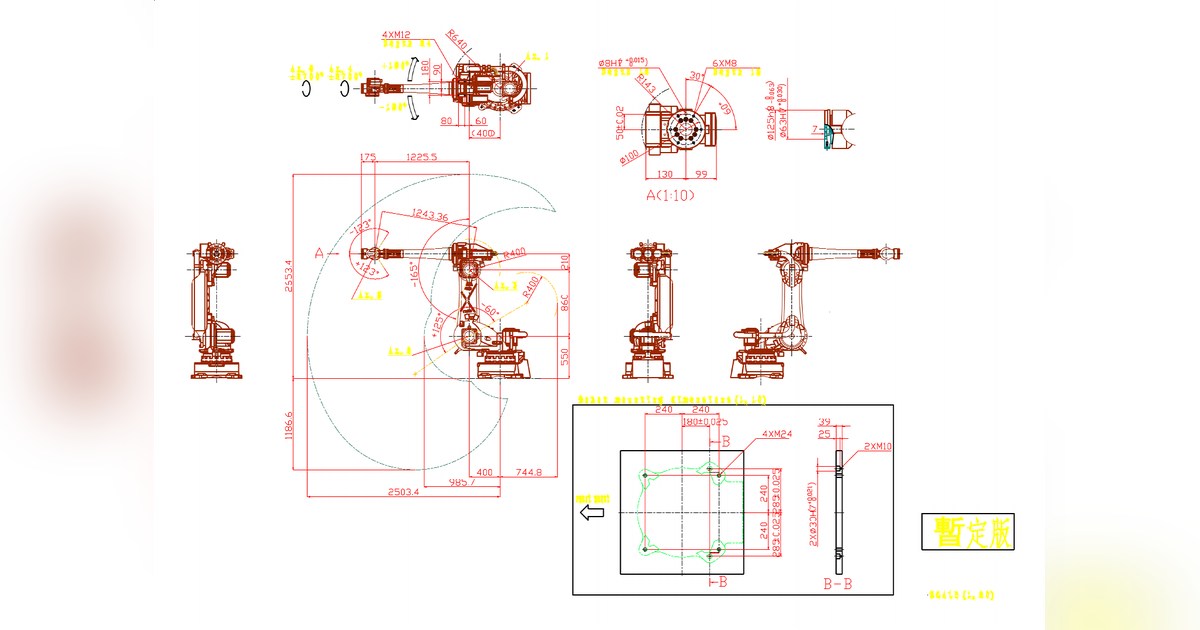
DENSO VLA-4025: alcanzar 2,5 metros exige planificar la base
El DENSO VLA-4025 combina 40 kg de carga con una zona máxima de 2.503 mm. Su alcance permite estudiar estaciones separadas y obliga a revisar la base y el barrido.
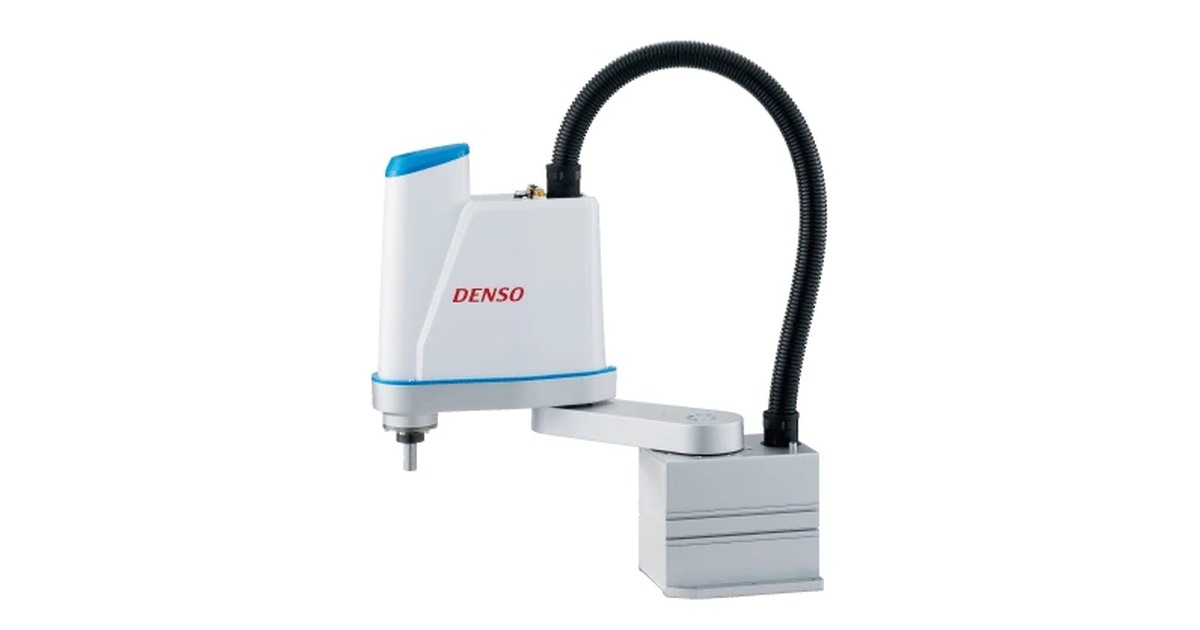
DENSO LPH040A1: un SCARA compacto que puede controlarse desde PLC
El DENSO LPH040A1 es un SCARA de 3 kg y 400 mm de radio. Su función de mando desde PLC ayuda a evaluar la integración, con disponibilidad que depende del país.
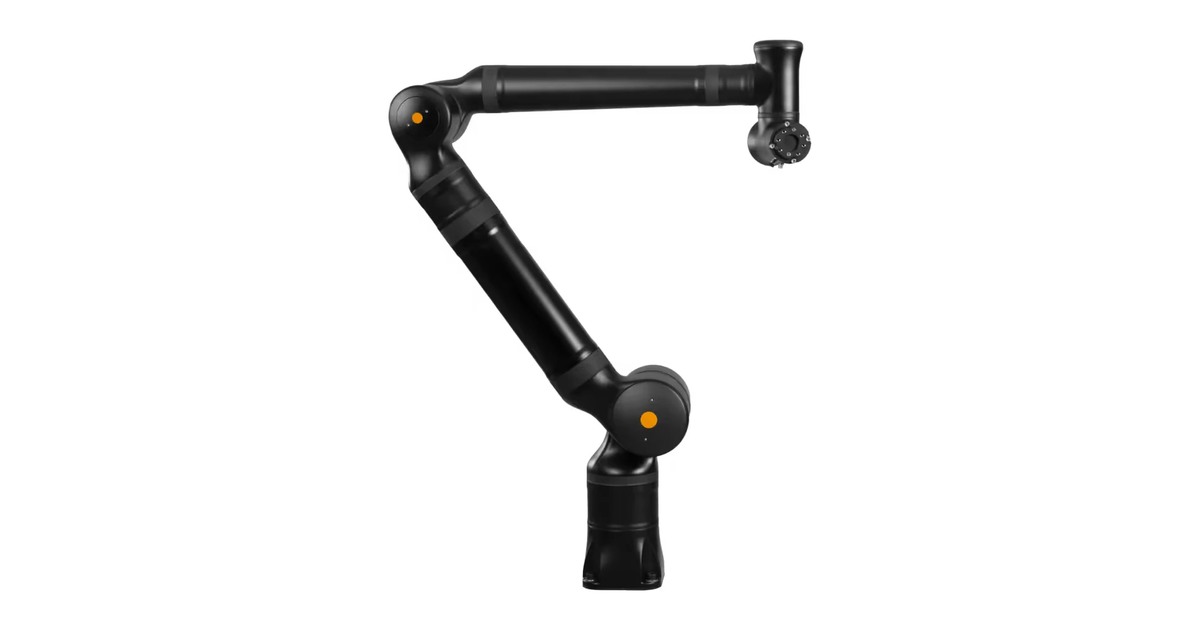
Kassow KR1410: qué enseña un paletizado de cajas de queso
El Kassow KR1410 combina siete ejes, 10 kg de carga y 1.400 mm de alcance. Un caso de paletizado muestra por qué la pinza y la reposición importan tanto como el brazo.
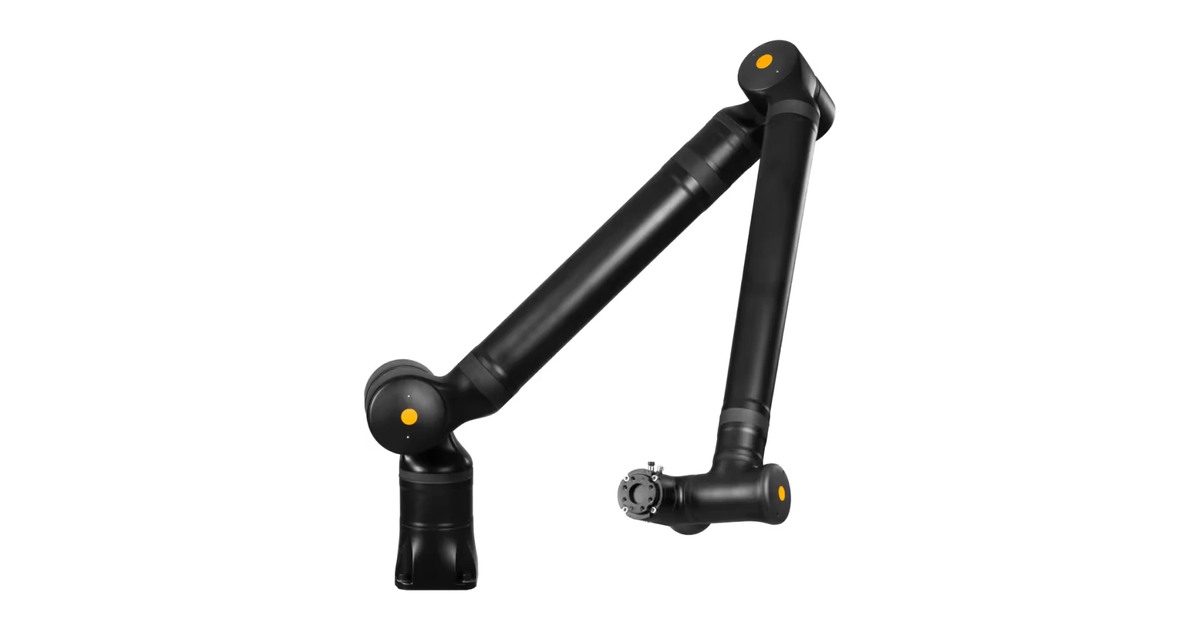
Kassow KR1805: mucho alcance con solo 5 kg para pieza y pinza
El Kassow KR1805 alcanza 1.800 mm con siete ejes y 5 kg de carga. Su radio ayuda a conectar puestos separados si la herramienta conserva suficiente margen de peso.
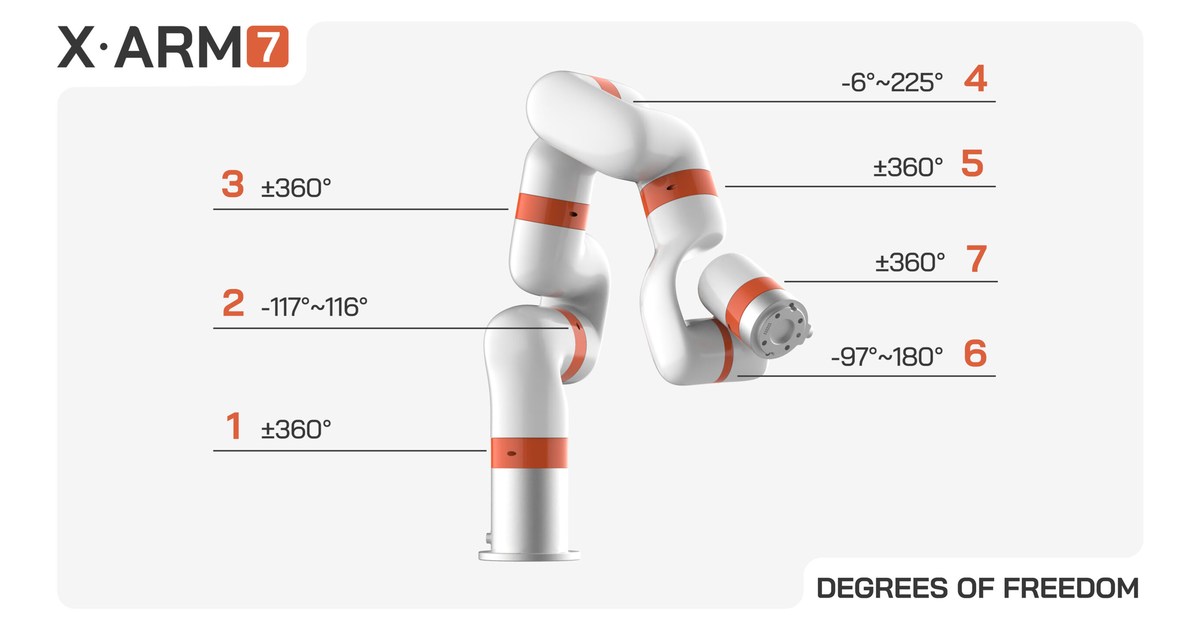
UFACTORY xArm7: estudiar la postura del codo con siete ejes
El UFACTORY xArm7 ofrece siete ejes, 700 mm de alcance y 3,5 kg de carga. Su integración ROS2 permite estudiar posturas del brazo antes de probar una tarea física.
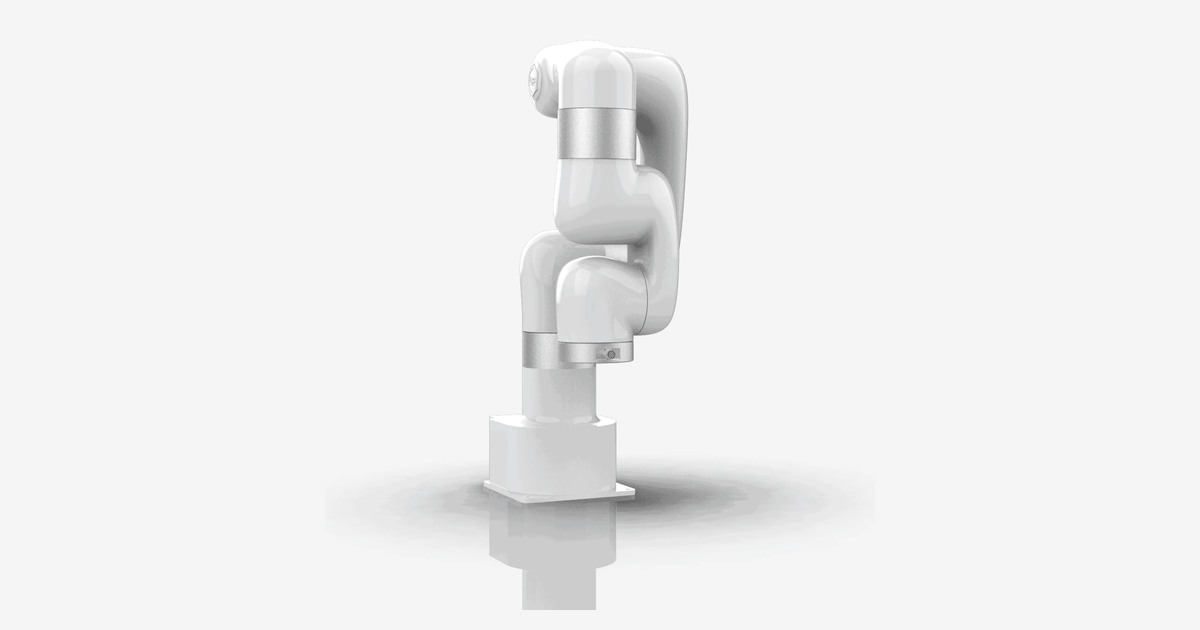
UFACTORY Lite 6: seis ejes y controlador dentro del brazo
El UFACTORY Lite 6 integra el controlador en un brazo de seis ejes. Sus 600 g de carga y 440 mm de alcance ayudan a delimitar pruebas y tareas ligeras de sobremesa.
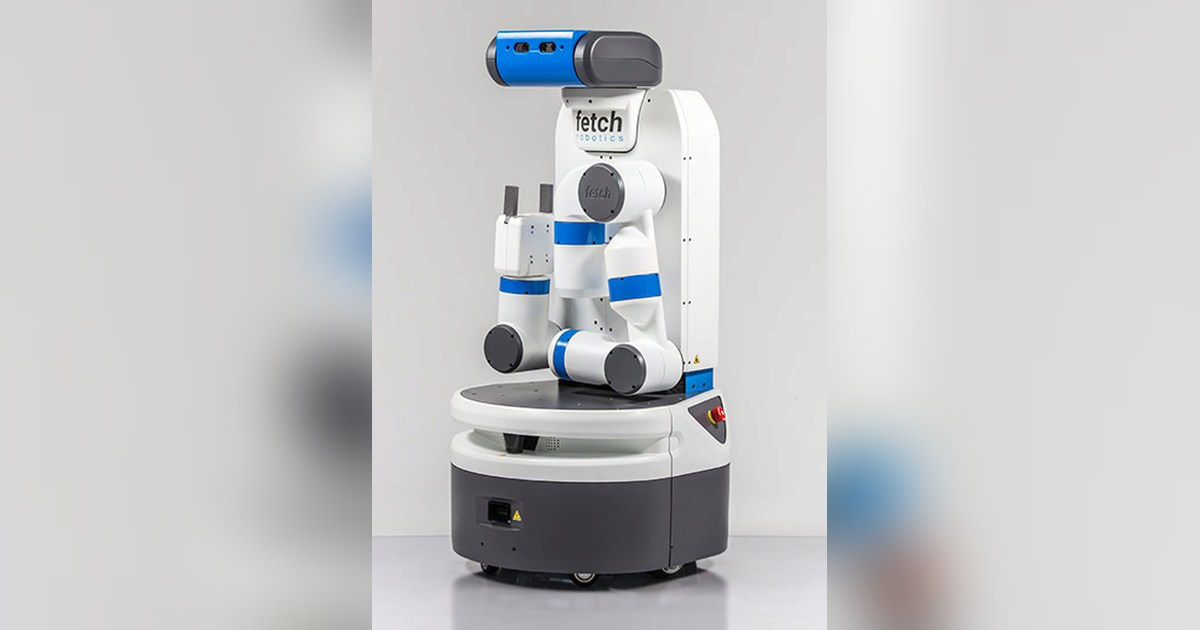
Fetch Research Edition: navegar y manipular dentro del laboratorio
Fetch Research Edition combina un brazo, torso elevable y base móvil. Su manual conserva límites del entorno y detalles de calibración para manipulación en laboratorio.
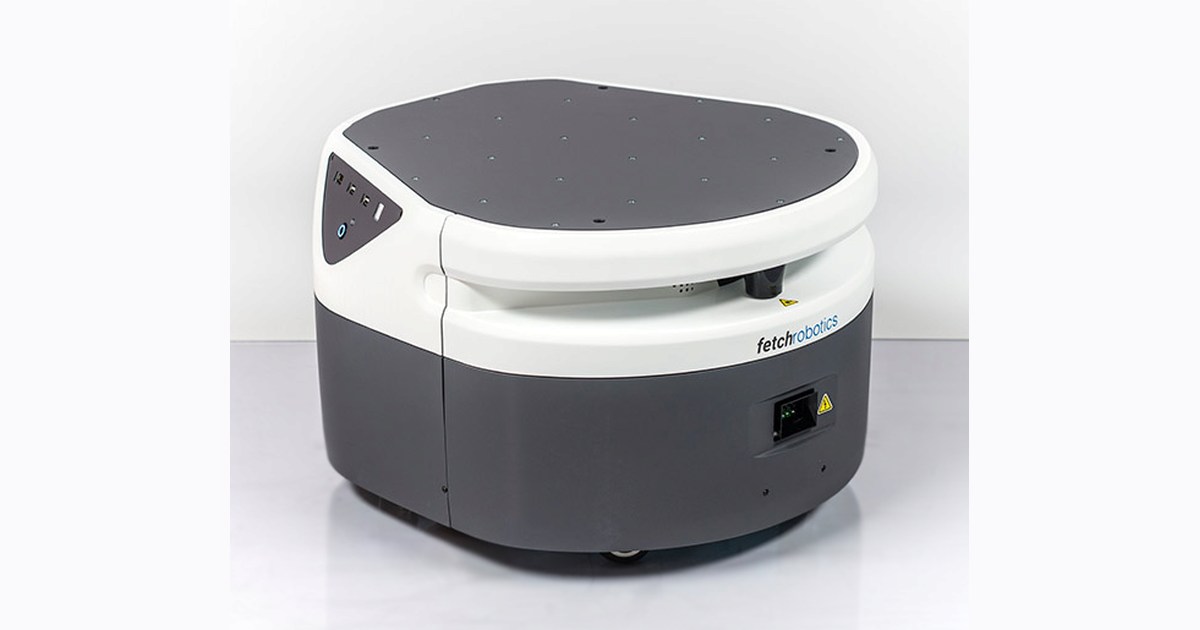
Freight Research Edition: una base cuyo accesorio necesita energía y comunicaciones
Freight Research Edition es una base móvil de laboratorio con interfaces para montajes propios. Revisamos las diferencias de conexión entre unidades y el entorno previsto.
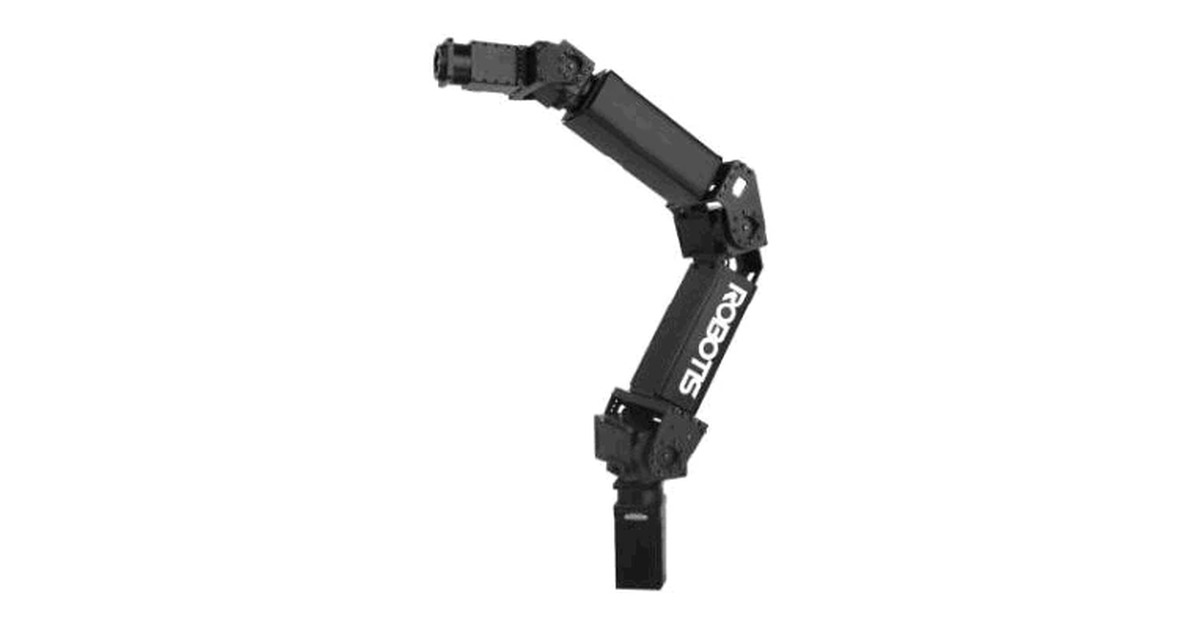
ROBOTIS Manipulator-H: un brazo para estudiar la relación entre modelo y control
ROBOTIS Manipulator-H es un brazo de seis ejes para investigación con ROS. Su manual aporta parámetros cinemáticos y distingue los accesorios del conjunto principal.
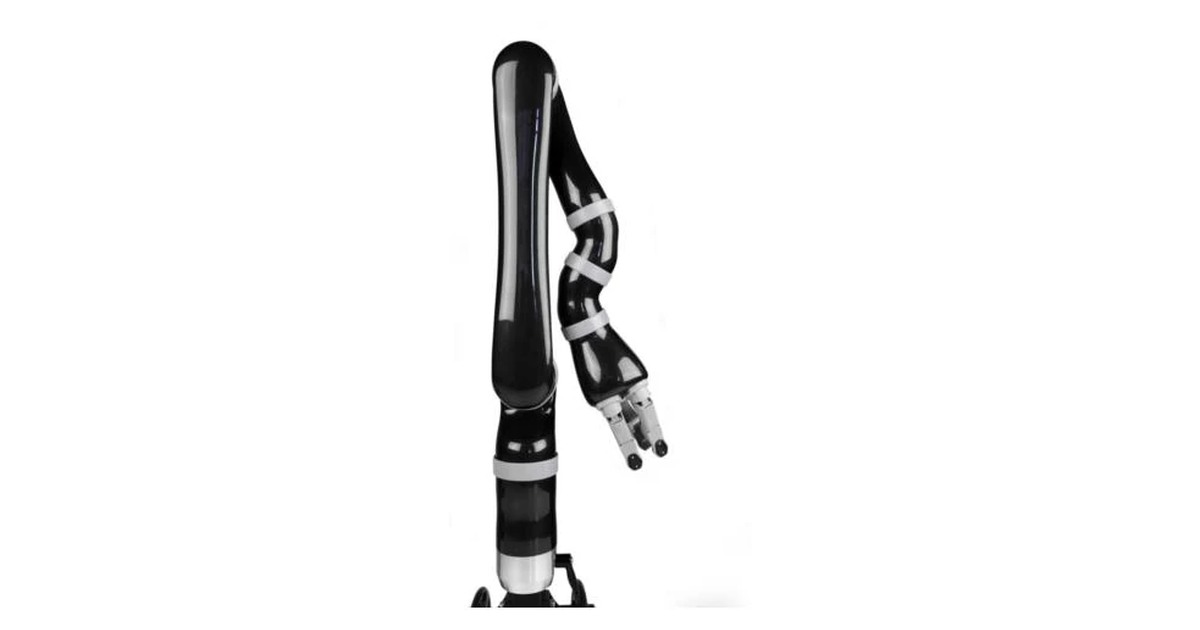
JACO: alcanzar una posición depende de la postura y del controlador
JACO es una familia de brazos Kinova documentada para manipulación con ROS. Revisamos el control cartesiano, las singularidades y la identificación de la variante.
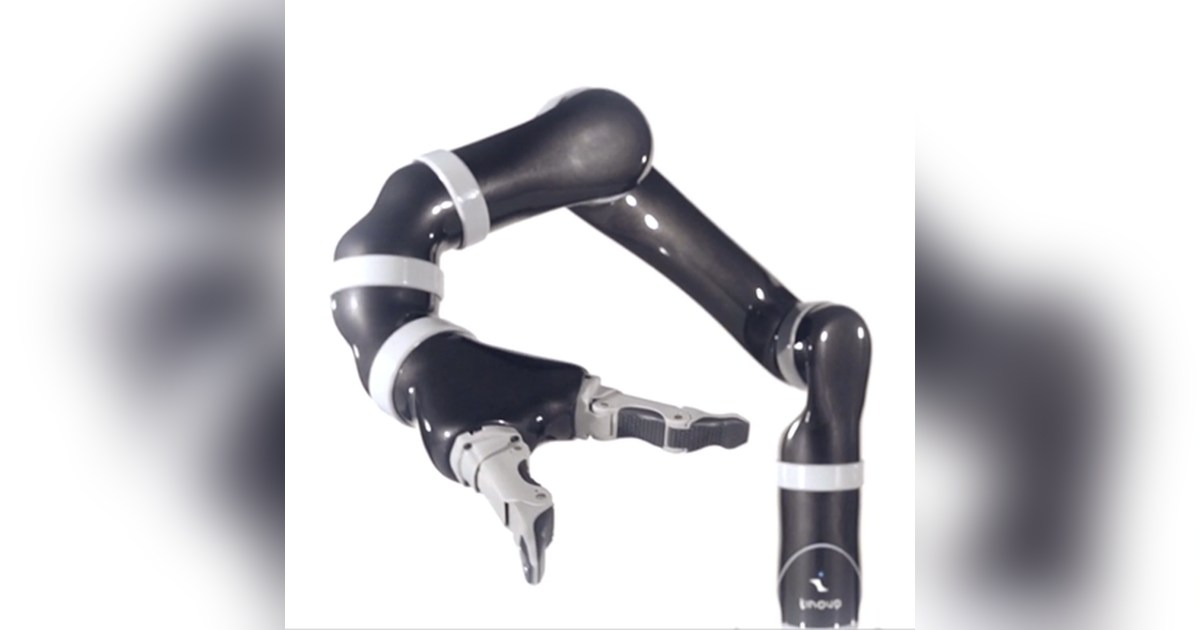
MICO: programar la pinza también exige comprobar el modelo del brazo
MICO es un brazo Kinova de investigación con una pinza de dos dedos en su configuración histórica. Revisamos identificación, control y diferencias entre coordenadas.
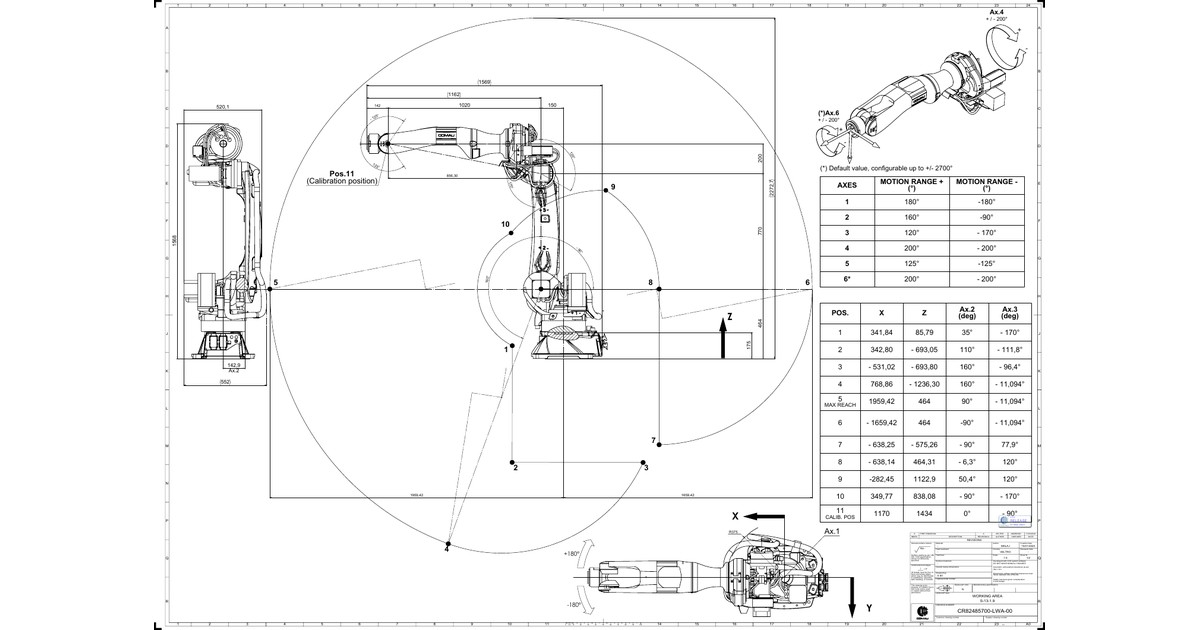
Comau S-13: alcanzar una unión sin enredar las mangueras
El Comau S-13-1.9 combina 13 kg de carga con 1.960 mm de alcance. Su evaluación para soldadura debe incluir antorcha, mangueras y acceso a cada unión de la pieza.
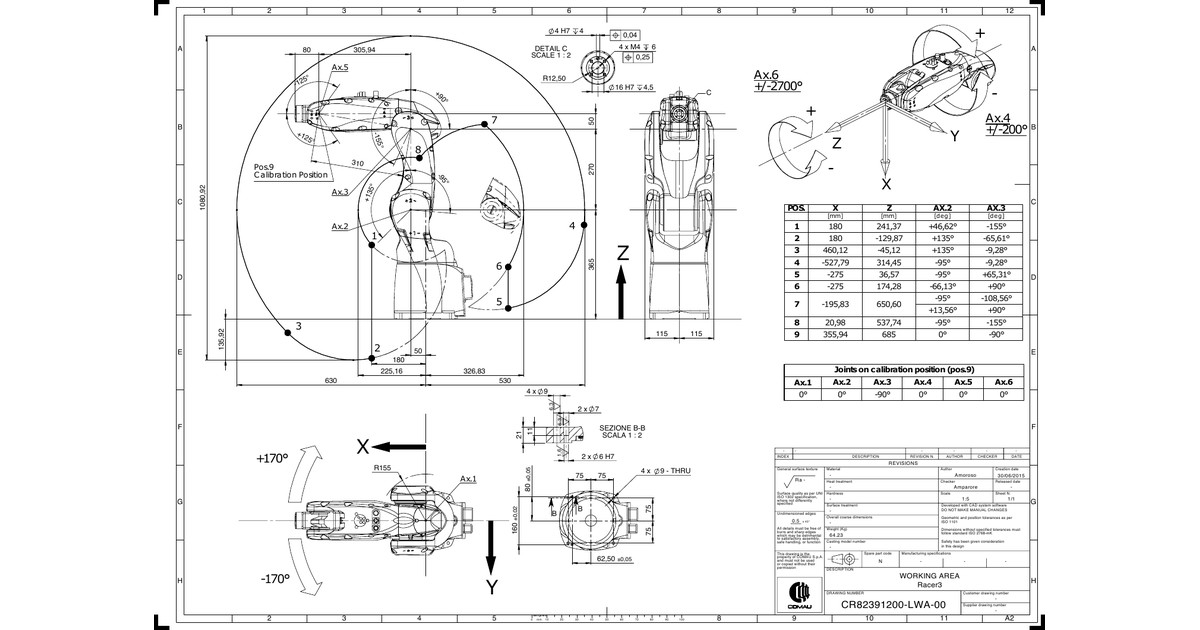
Comau Racer-3: tres kilos de carga para una mesa compacta
El Comau Racer-3-0.63 ofrece seis ejes, 3 kg de carga y 630 mm de alcance. La pinza, los alimentadores y el acceso de reposición determinan el tamaño útil de la celda.
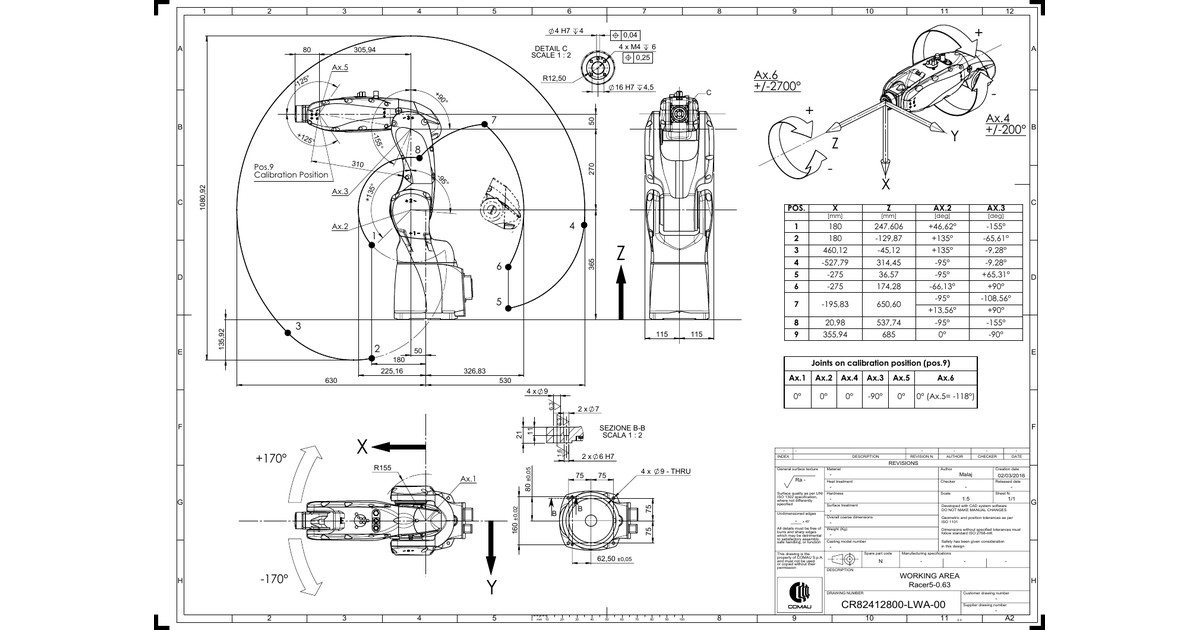
Comau Racer-5-0.63: cuándo la carga de seis kilos tiene límites
El Comau Racer-5-0.63 ofrece 5 kg de carga y 630 mm de alcance. Su tabla contempla 6 kg para recogida y colocación con recorrido limitado del quinto eje.
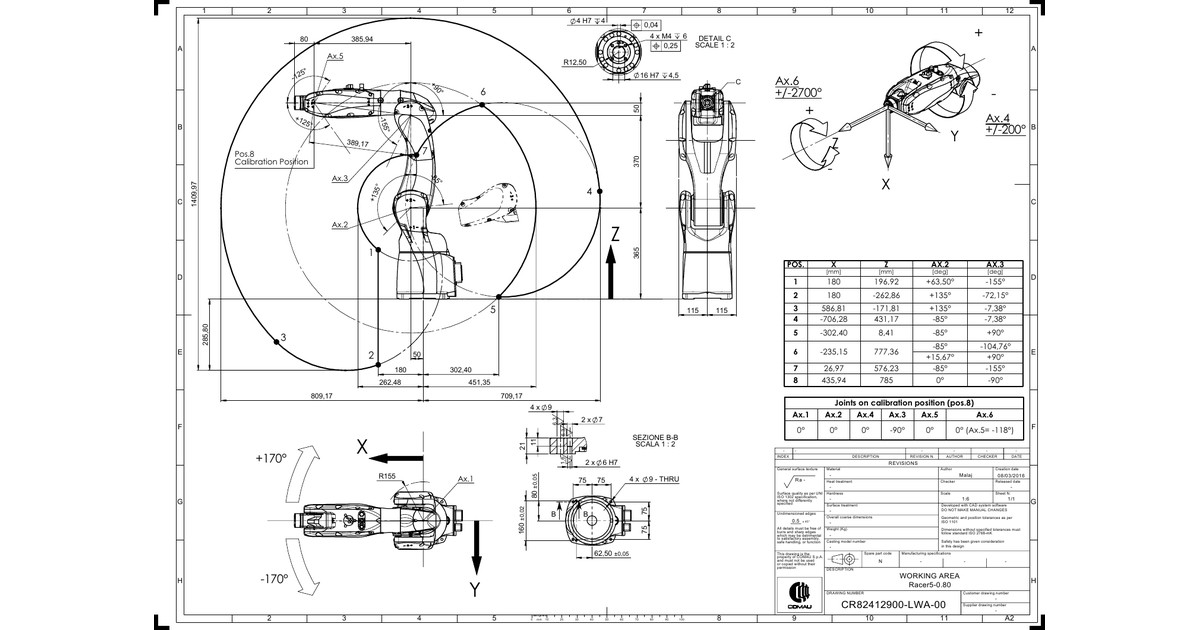
Comau Racer-5-0.80: alcanzar una bandeja y poder retirar la pinza
El Comau Racer-5-0.80 mantiene 5 kg de carga y amplía el alcance a 809 mm. Su plano ayuda a estudiar entrada, apertura y retirada de la pinza entre bandejas.
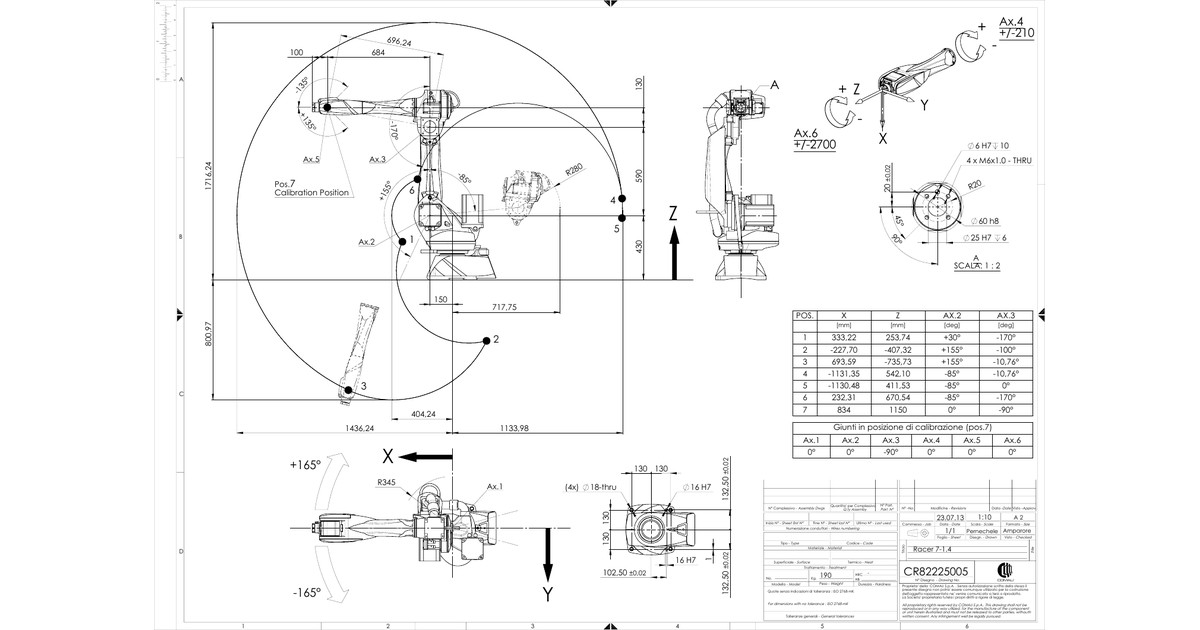
Comau Racer-7-1.4: una herramienta ligera en 1,4 metros
El Comau Racer-7-1.4 combina 7 kg de carga y 1.436 mm de alcance. Para una herramienta de proceso importa comprobar el recorrido y aclarar la repetibilidad publicada.
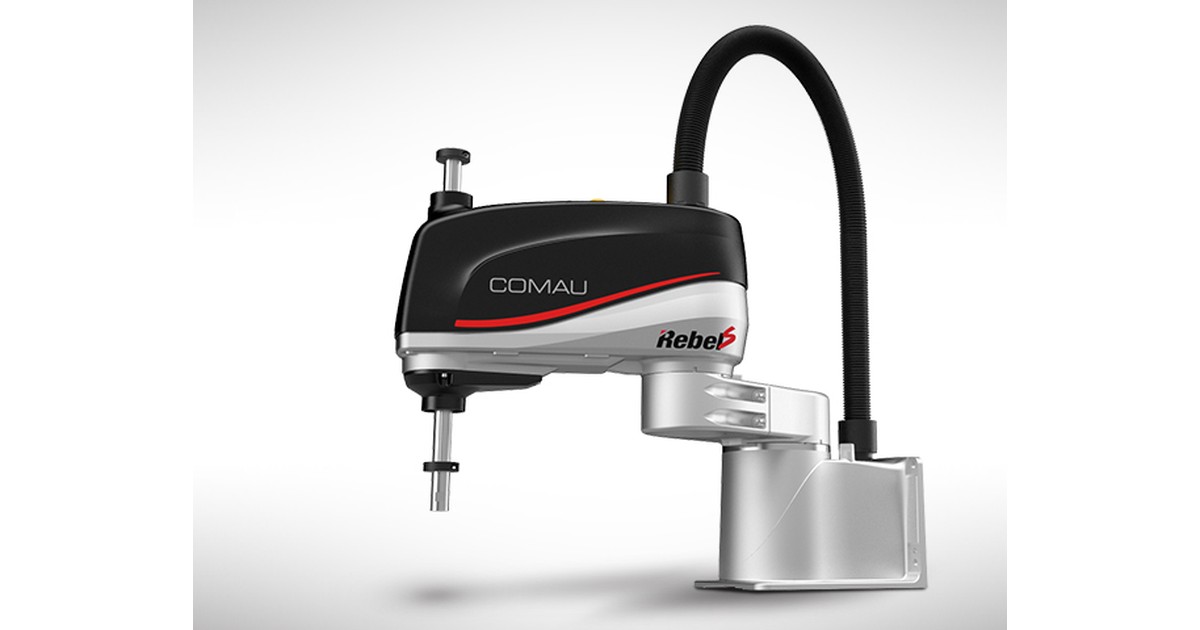
Comau Rebel-S6-0.45: un SCARA para movimientos sobre una mesa
El Comau Rebel-S6-0.45 combina cuatro ejes, 6 kg de carga y 450 mm de radio. Su geometría encaja con transferencias horizontales que mantienen el útil vertical.
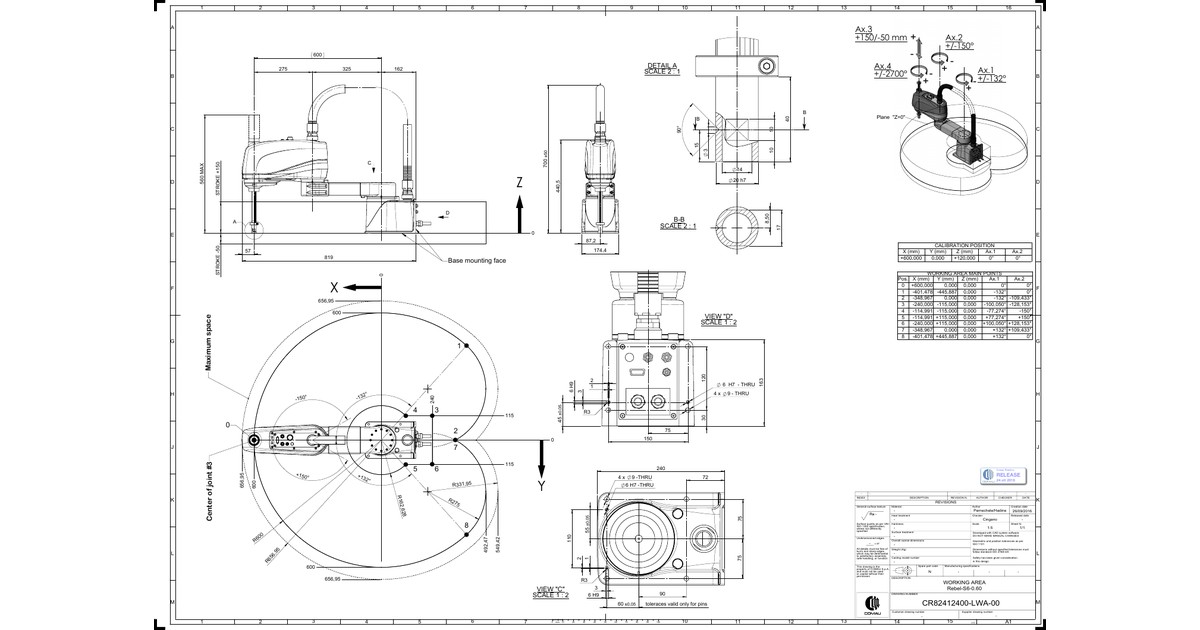
Comau Rebel-S6-0.60: elegir la altura y la versión de montaje
El Comau Rebel-S6-0.60 ofrece 6 kg de carga, 600 mm de radio y 200 mm de carrera vertical. La versión para techo tiene una referencia distinta que conviene identificar.
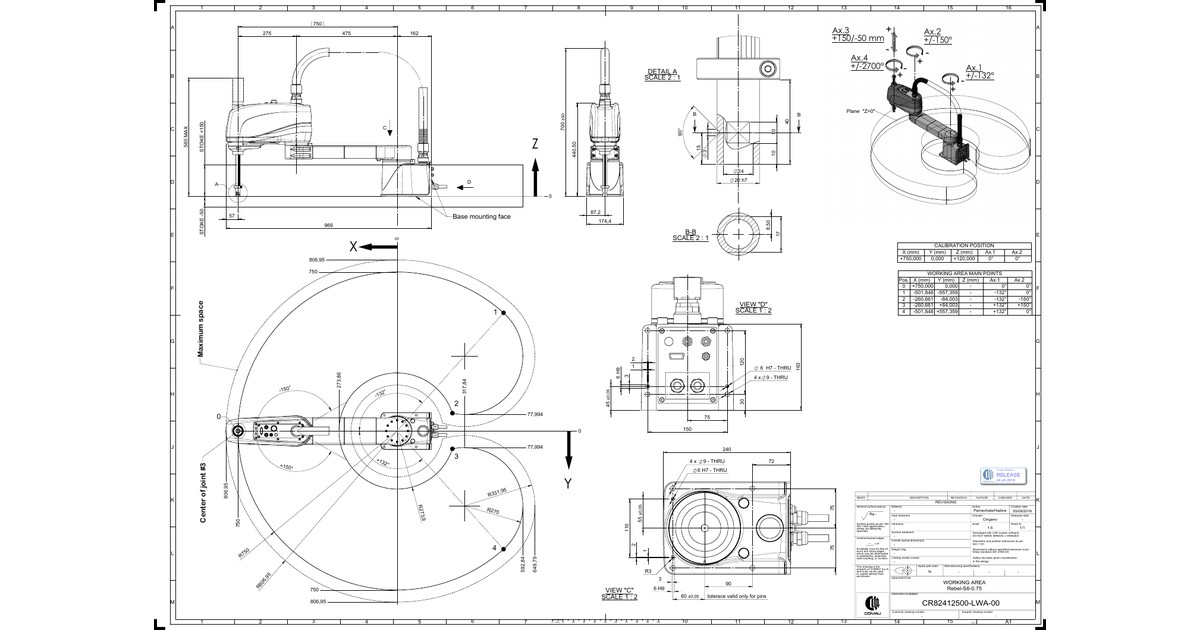
Comau Rebel-S6-0.75: mover piezas entre bandejas más separadas
El Comau Rebel-S6-0.75 mantiene 6 kg de carga y amplía el radio a 750 mm. Para aprovecharlo conviene comprobar la carrera vertical y la presentación de las piezas.
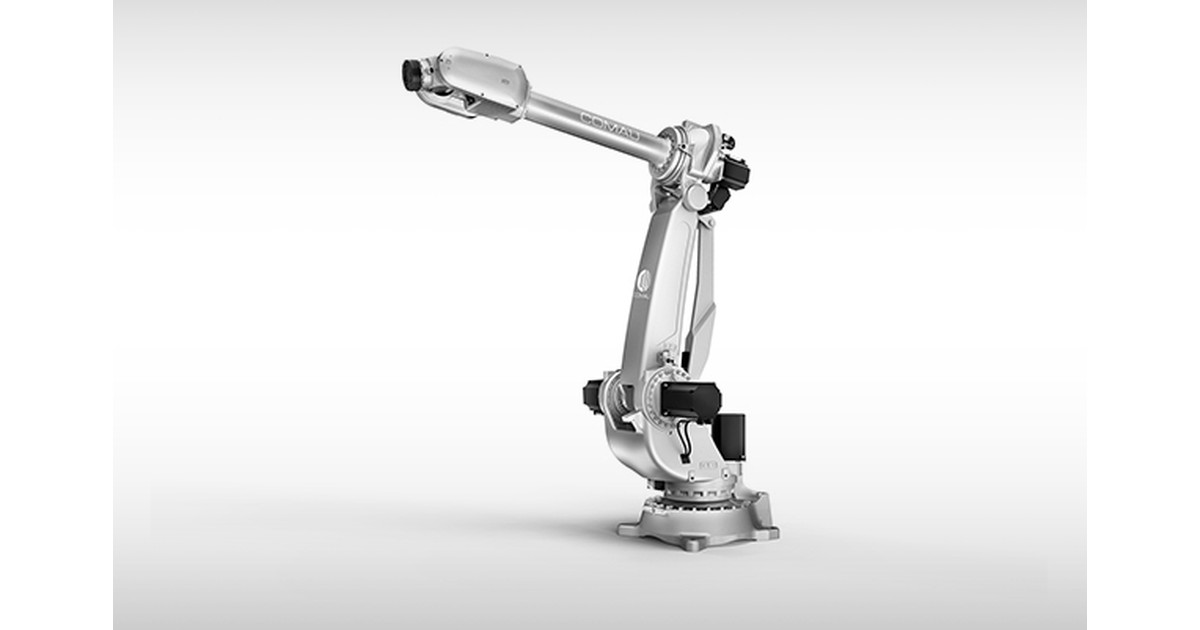
Comau NJ-110-3.0: transferir conjuntos entre estaciones lejanas
El Comau NJ-110-3.0 combina 110 kg de carga y 2.980 mm de alcance. Su integración exige estudiar la trayectoria del conjunto y las esperas entre estaciones.
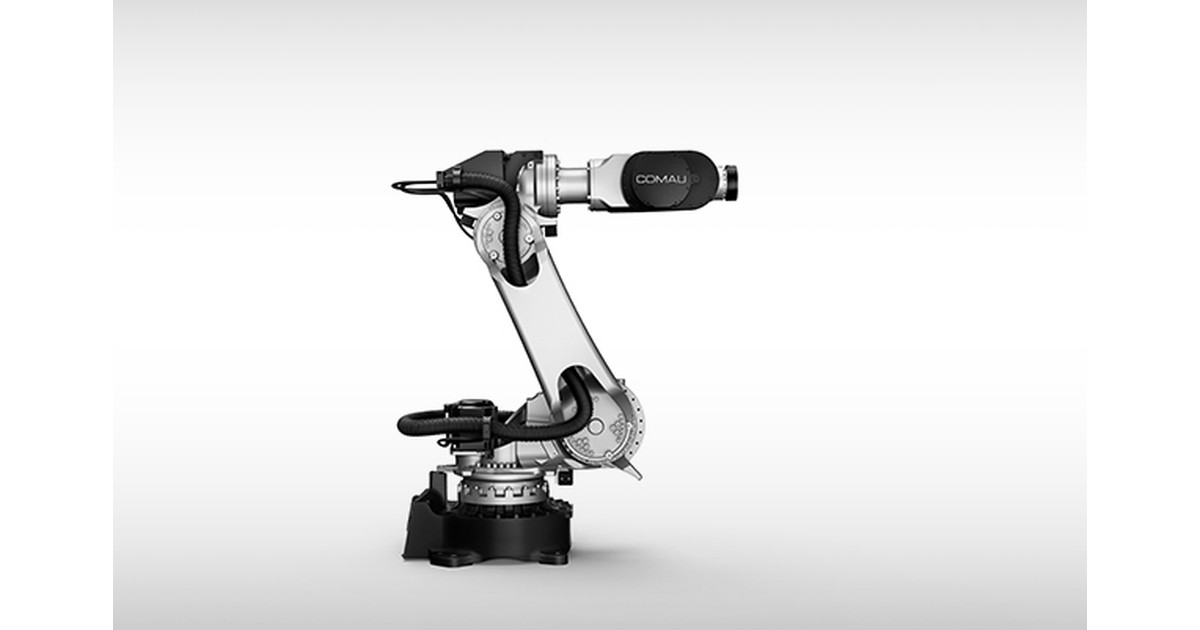
Comau NJ-130-2.0: 130 kg con un radio más contenido
El Comau NJ-130-2.0 combina 130 kg de carga y 2.050 mm de alcance. Para un conjunto pesado cercano, conviene compararlo con versiones más largas usando el mismo útil.
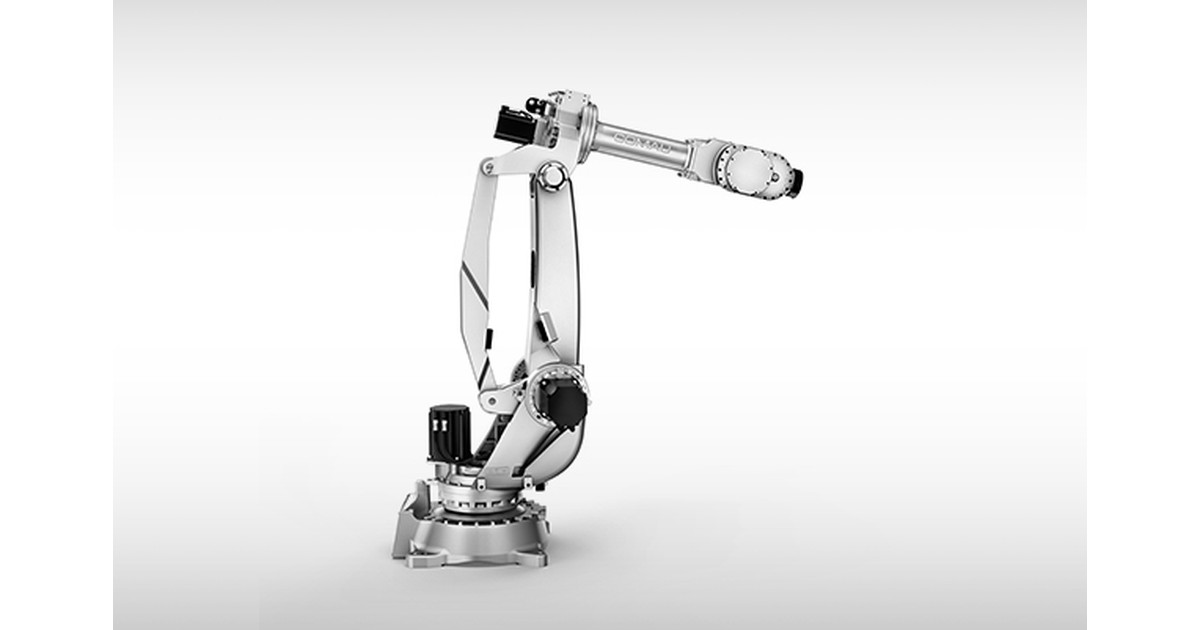
Comau NJ-130-2.6: la carga del antebrazo no se suma a la pieza
El Comau NJ-130-2.6 ofrece 130 kg en la muñeca y 2.616 mm de alcance. Su capacidad adicional en el antebrazo corresponde a otro punto de montaje del robot.
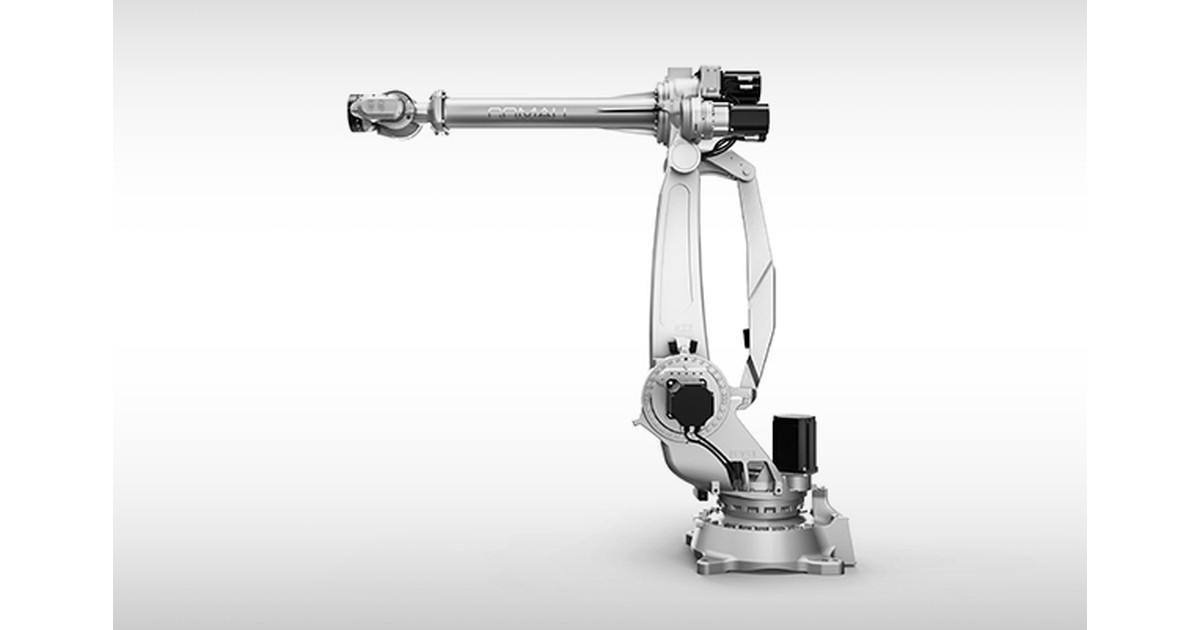
Comau NJ-165-3.0: la envolvente de un panel también cuenta
El Comau NJ-165-3.0 combina 165 kg de carga y 3.000 mm de alcance. Para mover paneles o conjuntos amplios, la envolvente del producto condiciona la trayectoria.
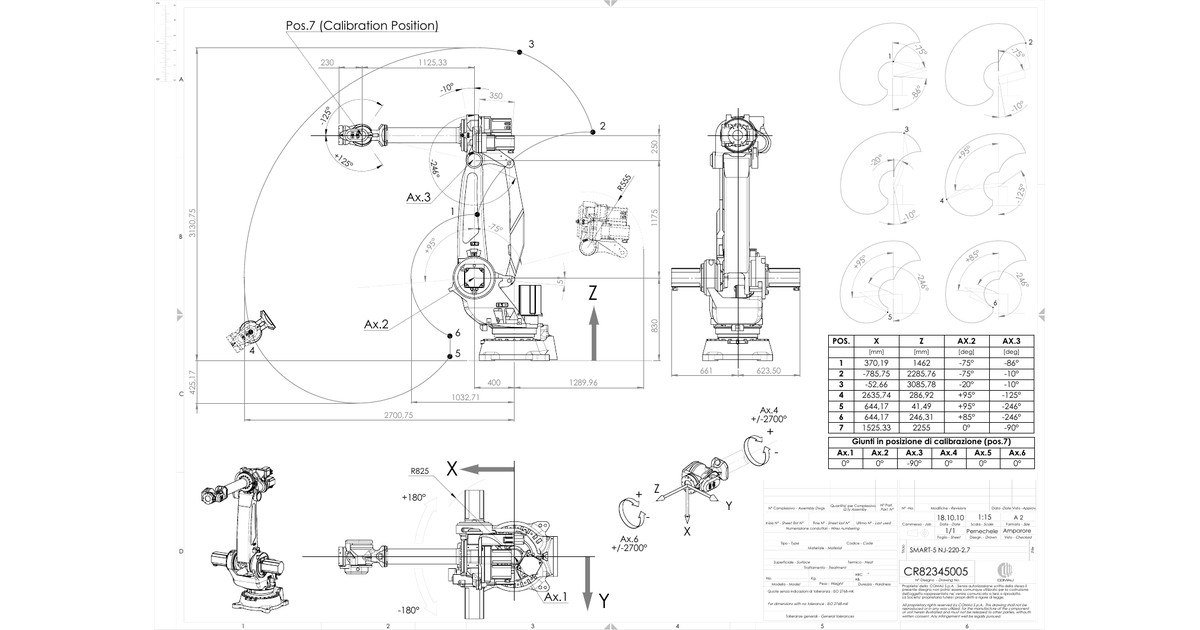
Comau NJ-220-2.7: contar herramienta y pieza dentro de los 220 kg
El Comau NJ-220-2.7 ofrece 220 kg en la muñeca y 2.701 mm de alcance. Para una transferencia pesada, la pinza y sus adaptadores consumen parte de esa capacidad.