
Archivo
Robots humanoides: página 4
Archivo de robots humanoides en robotica.es, página 4 de 9. Noticias y análisis publicados en español.
Página 4 de 9 · 196 artículos
Artículos de la página 4
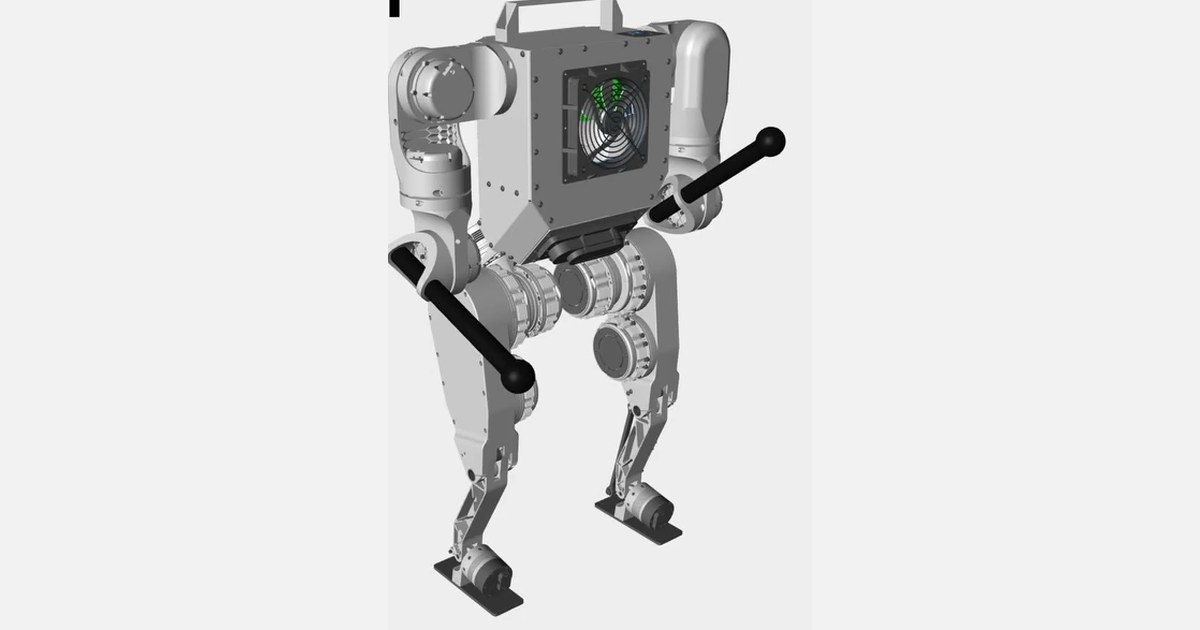
Berkeley Humanoid: el bípedo que estudia caminar fuera
Berkeley Humanoid investiga locomoción aprendida sobre superficies reales. Su diseño ligero sirve para experimentar con control, no para realizar tareas de casa.
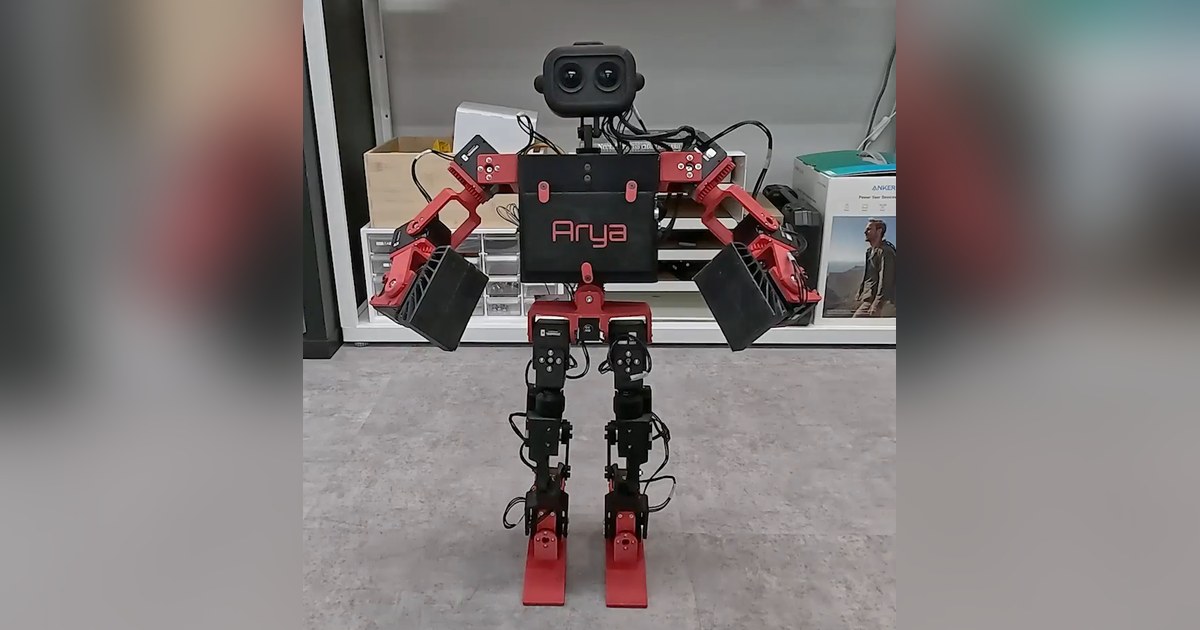
ToddlerBot: un humanoide pequeño para aprender movimientos
ToddlerBot combina brazos, piernas y percepción en una plataforma abierta. Sus experimentos estudian aprendizaje de movimientos, no asistencia doméstica inmediata.
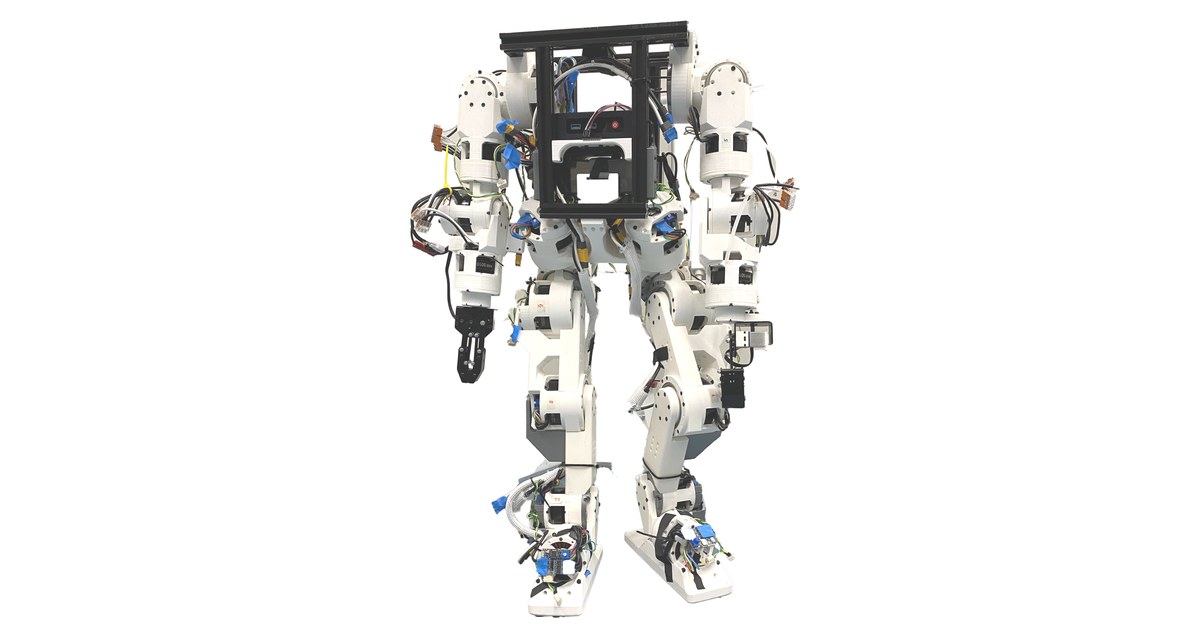
Berkeley Humanoid Lite: qué exige construir el bípedo
Berkeley Humanoid Lite publica diseño y software para investigar con un humanoide impreso en 3D. Montarlo exige fabricar piezas, calibrar y preparar el control.
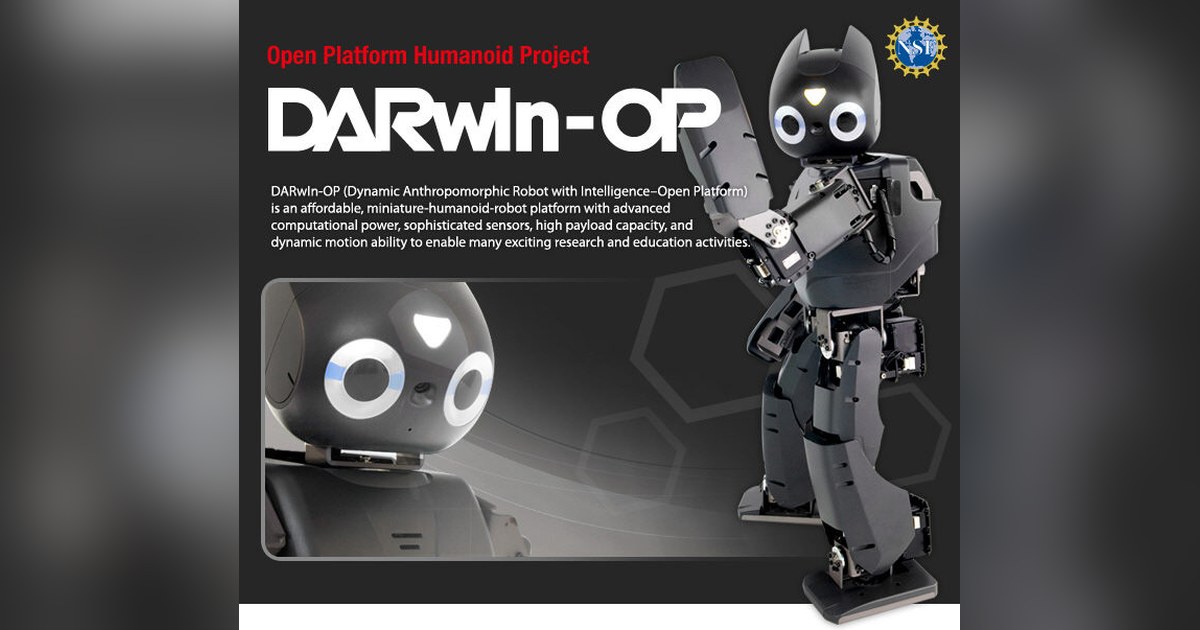
DARwIn-OP: aprender por qué un robot pierde de vista una pelota
DARwIn-OP combina visión, marcha y ejemplos de fútbol autónomo. Su documentación muestra por qué calibrar el color y la iluminación forma parte del trabajo robótico.
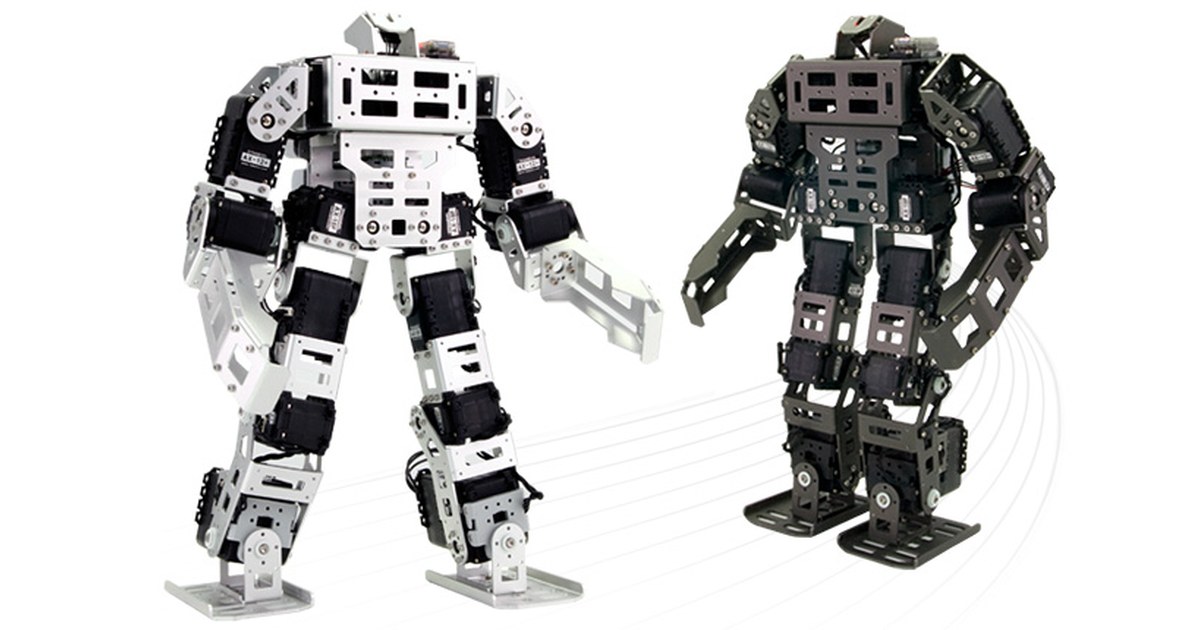
ROBOTIS GP: aprender a ajustar un humanoide antes de hacerlo competir
ROBOTIS GP combina actuadores DYNAMIXEL, estructura de aluminio y movimientos para fútbol o exhibición. Su documentación pone el ajuste inicial en primer plano.
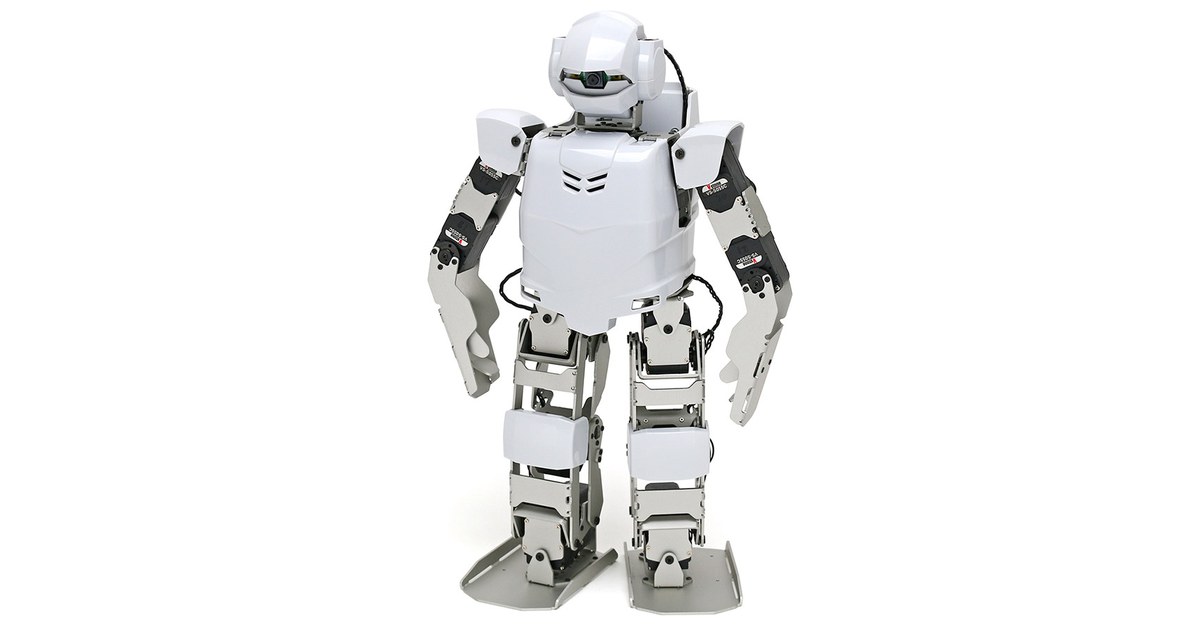
Robovie-Z: separar la visión y el control de movimiento en un bípedo pequeño
Robovie-Z combina Raspberry Pi 4, cámara y una placa dedicada a los servos. Vstone ofrece una plataforma montada para experimentar con percepción y movimientos.
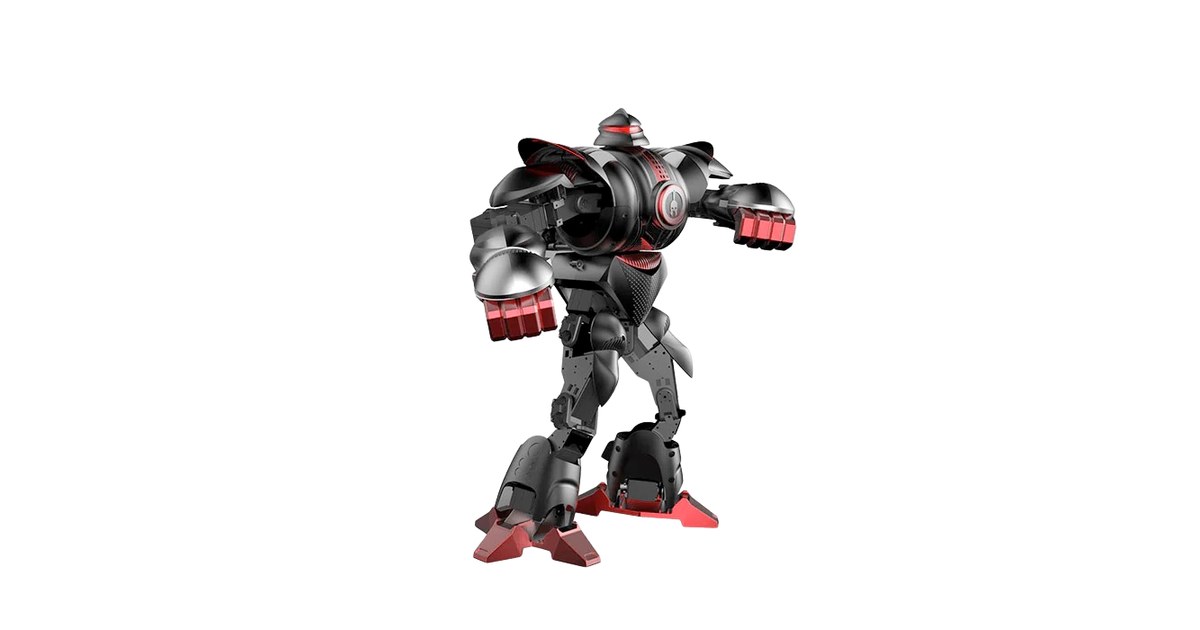
Moorebot Zeus: diseñar movimientos en un bípedo de competición
Zeus utiliza 22 servomotores y un editor de movimientos para crear secuencias de competición. El montaje, la calibración y el espacio de ensayo son esenciales.
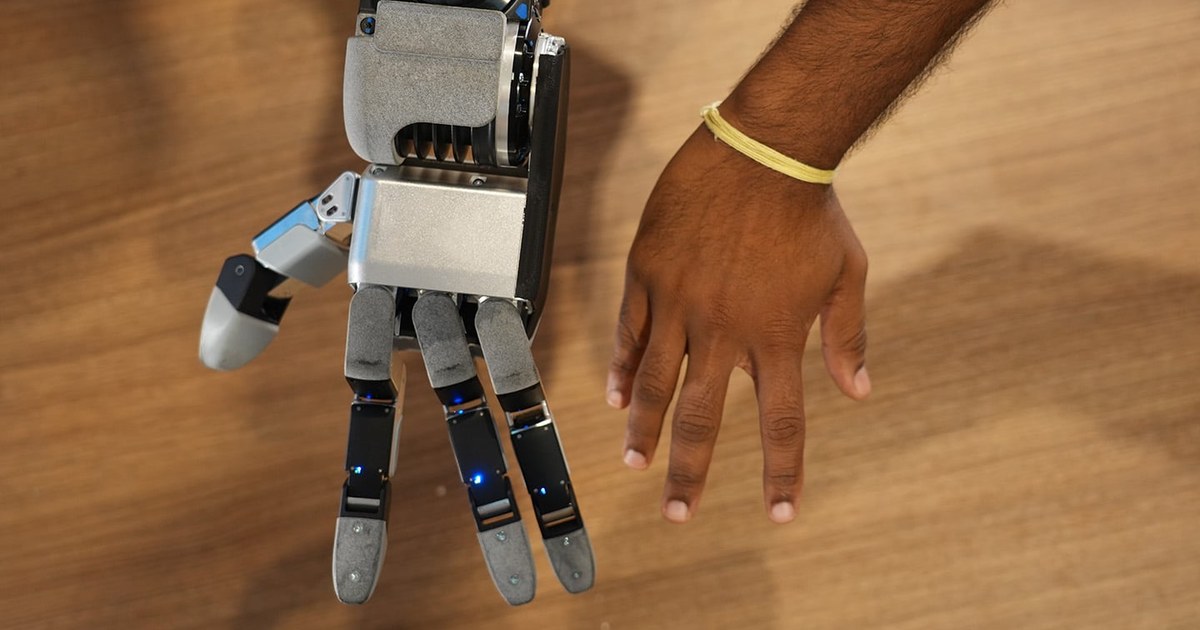
Atlas cambia de mano para recolocar piezas y usar herramientas
Boston Dynamics presenta una mano de cuatro dedos y 13 grados de libertad para Atlas. El rediseño busca manipular piezas, accionar herramientas y facilitar reparaciones.
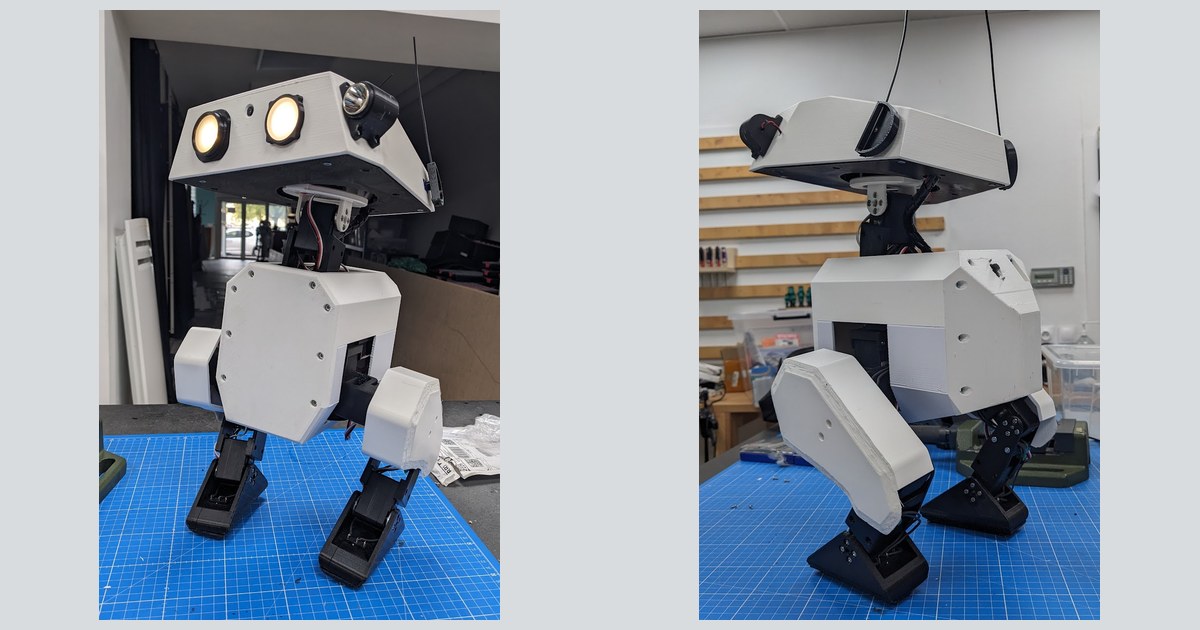
Open Duck Mini v2: qué necesitas para construirlo y hacerlo andar
Open Duck Mini v2 permite construir un bípedo y ejecutar una marcha aprendida en simulación. Impresión 3D, montaje y calibración determinan por dónde empezar.
NAO6: un humanoide pequeño para programar movimientos e interacción
NAO6 reúne articulaciones, sensores y herramientas de programación. Qué debe concretar una escuela al preparar actividades con este humanoide.
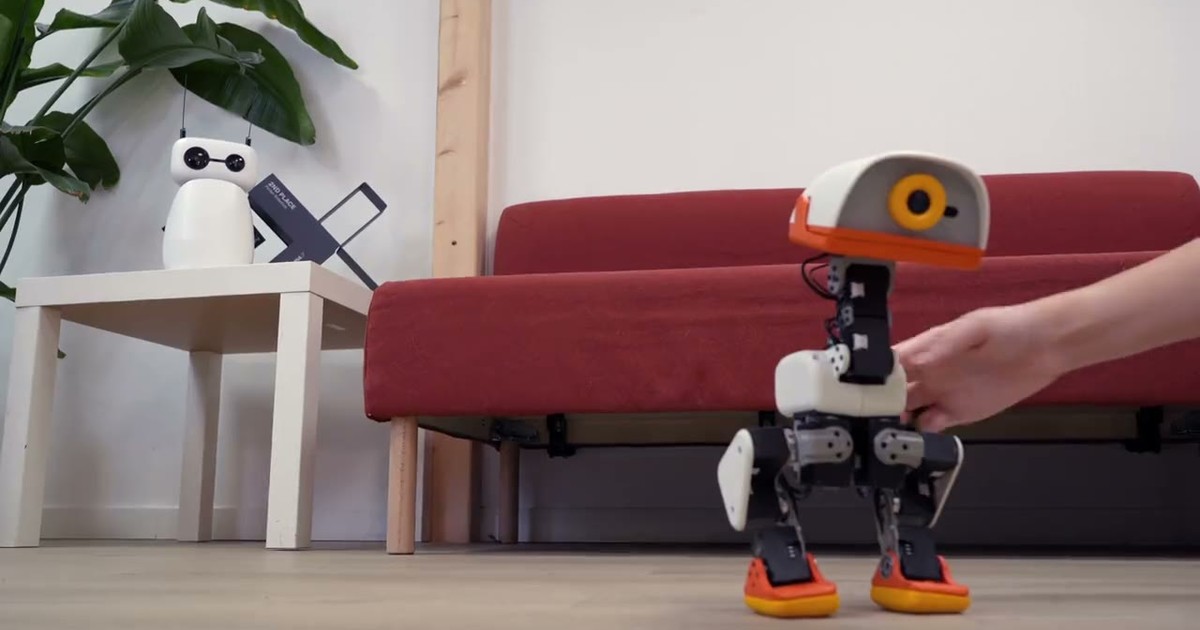
Microduck 0.15 evita apagados al reconectar el mando
Microduck corrige pulsaciones retenidas tras perder el mando y añade datos de sus motores. Qué permiten estas mejoras y cómo distinguir software estable de preventa.
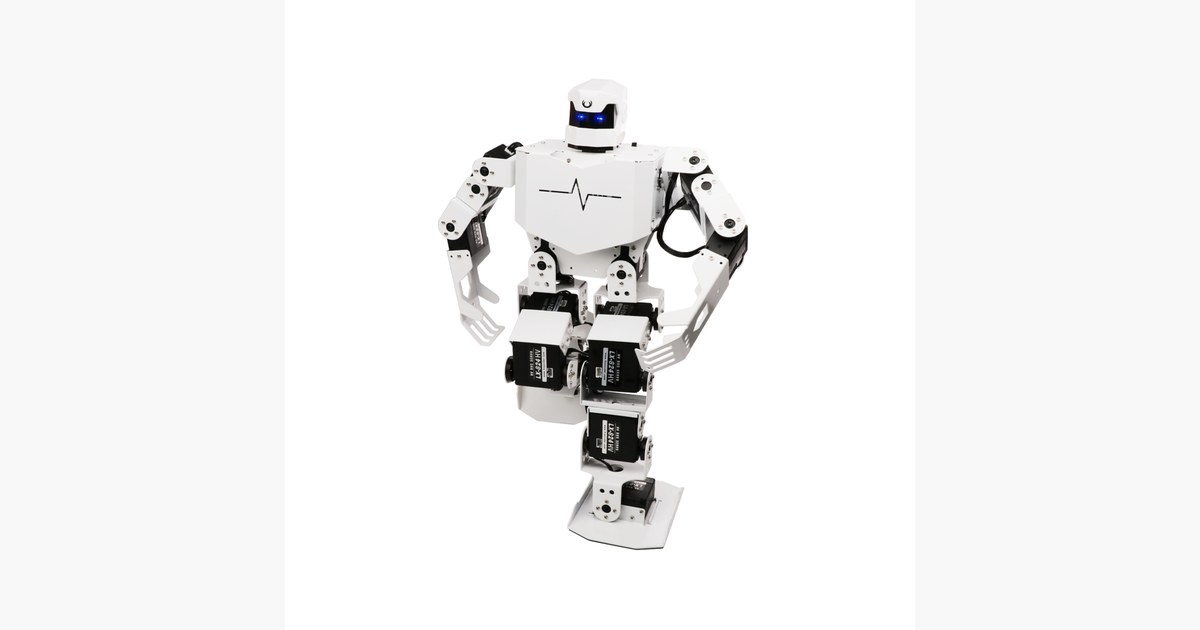
H5S: programar una coreografía con dieciséis servos
El humanoide de Hiwonder utiliza un editor de poses y permite control de grupo. Sincronizar música y articulaciones exige algo más que pulsar reproducir.
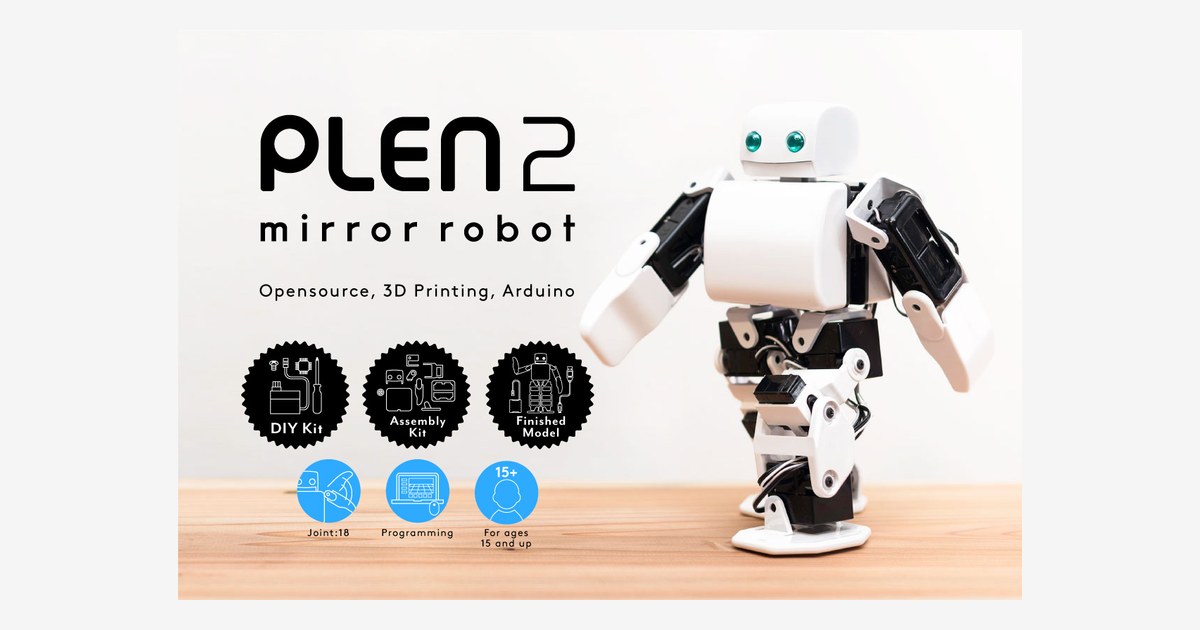
PLEN2: construir un humanoide con piezas imprimibles y movimientos editables
PLEN2 publica modelos 3D, firmware y movimientos para un humanoide de 18 articulaciones. Qué componentes necesitas y por qué calibrar antes de caminar.
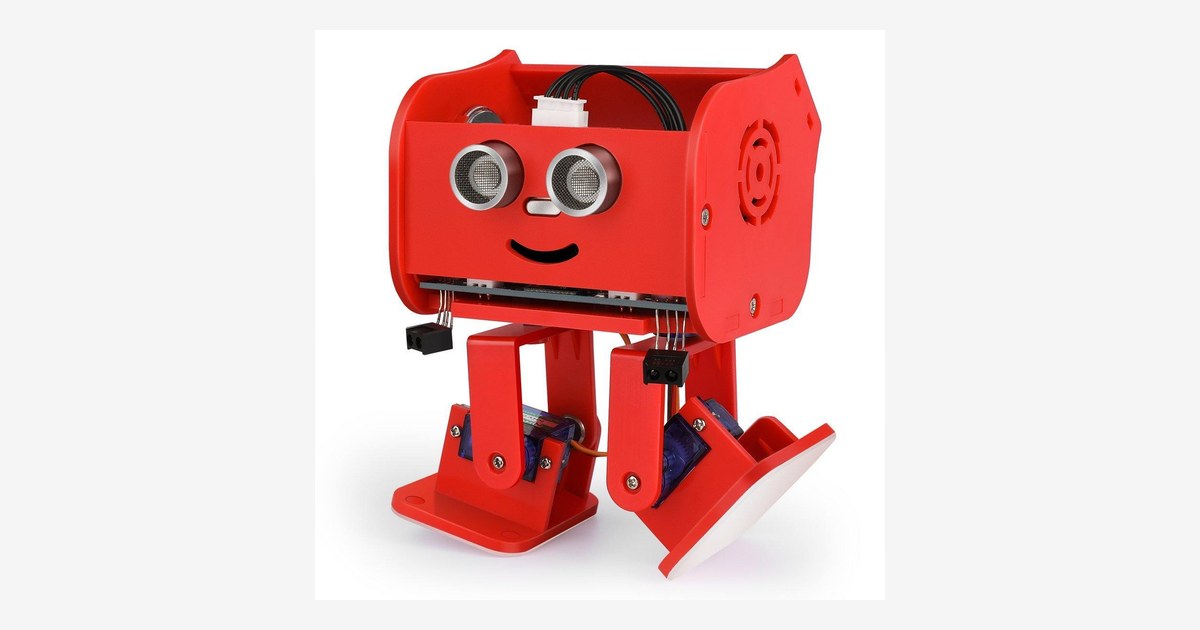
Penguin Bot V2.0: montar un bípedo y ajustar sus primeros pasos
Penguin Bot V2.0 combina montaje, control Bluetooth y programación Arduino. Qué esperar de sus movimientos y cómo separar juego y aprendizaje de locomoción.
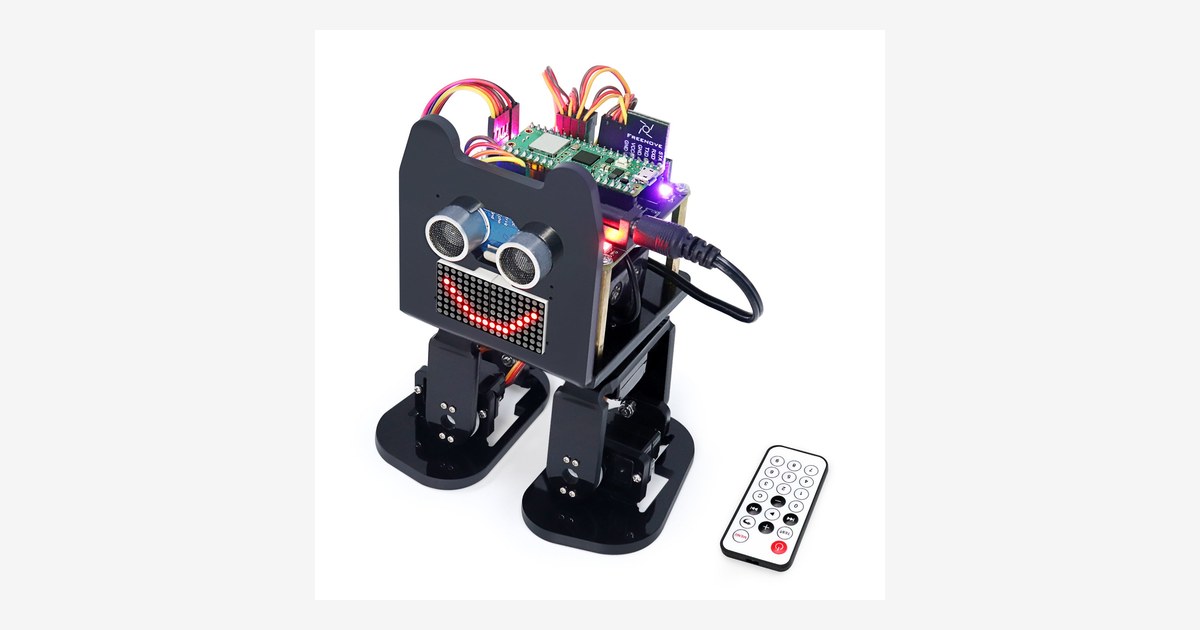
Freenove Bipedal Robot Pico: cuatro servos para aprender a caminar
El pequeño bípedo de Freenove se monta con cuatro servos y una Raspberry Pi Pico. Qué preparar para ajustar sus movimientos y elegir la variante adecuada.
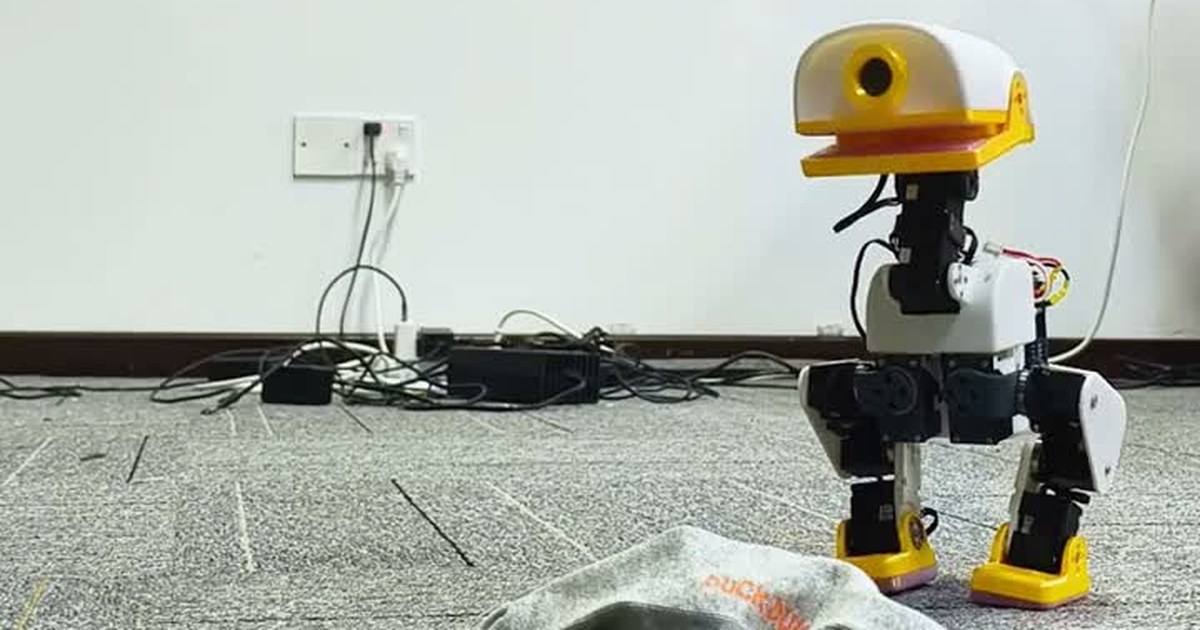
XGO-Duck lleva la marcha de Microduck a Arduino UNO Q
Luwu Dynamics publica XGO-Duck, un bípedo para montar con Arduino UNO Q. Incluye marcha, recuperación y agarre, con calibración y piezas impresas por el usuario.
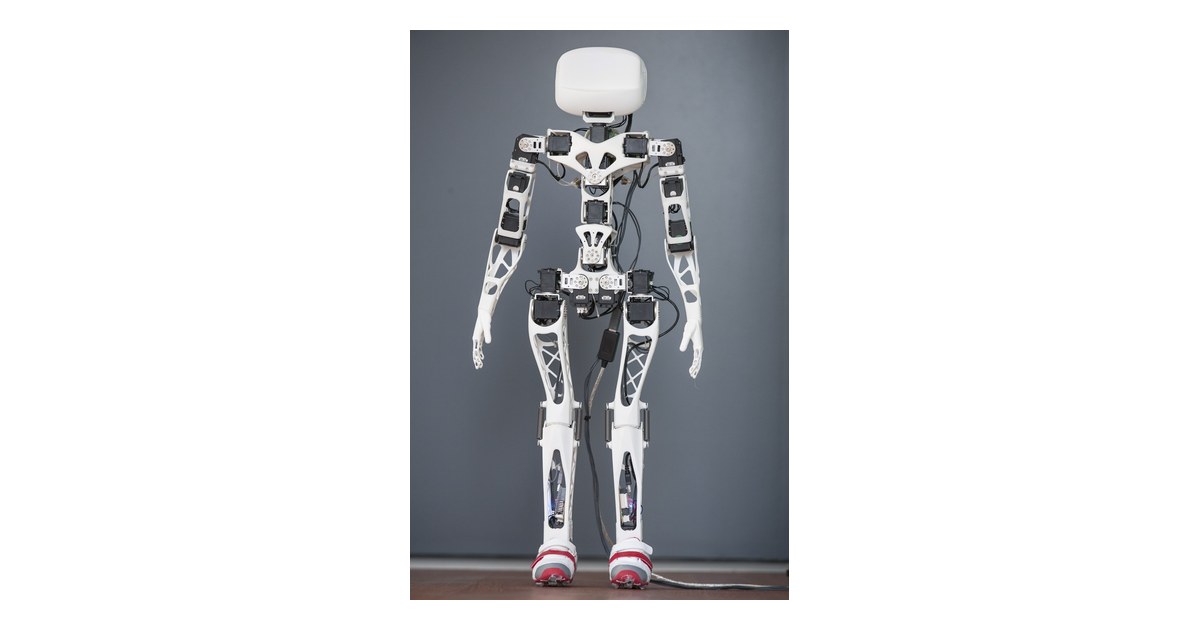
Poppy Humanoid: reparar una pieza sin perder su mapa
Poppy Humanoid es un bípedo abierto de piezas impresas y 25 actuadores. La documentación permite reproducir el montaje y registrar sustituciones sin confundir versiones.
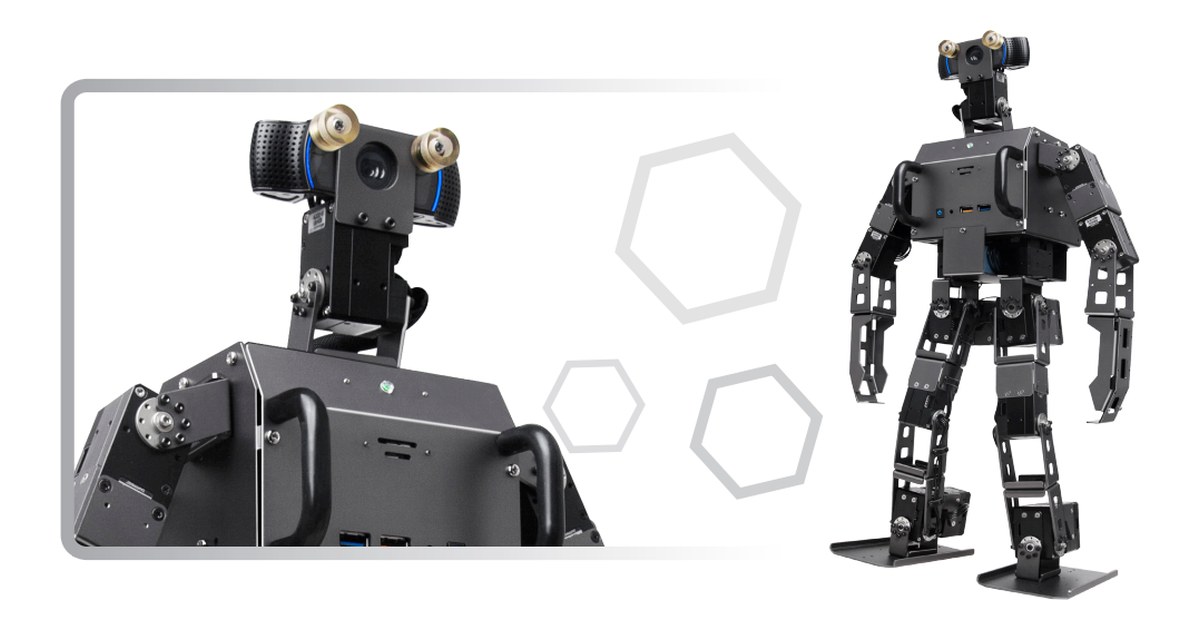
ROBOTIS OP3: comprobar la pose antes de caminar
El humanoide ROBOTIS OP3 cuenta con 20 actuadores y herramientas para ajustar marcha y visión. Una práctica segura empieza con la postura inicial y la calibración.
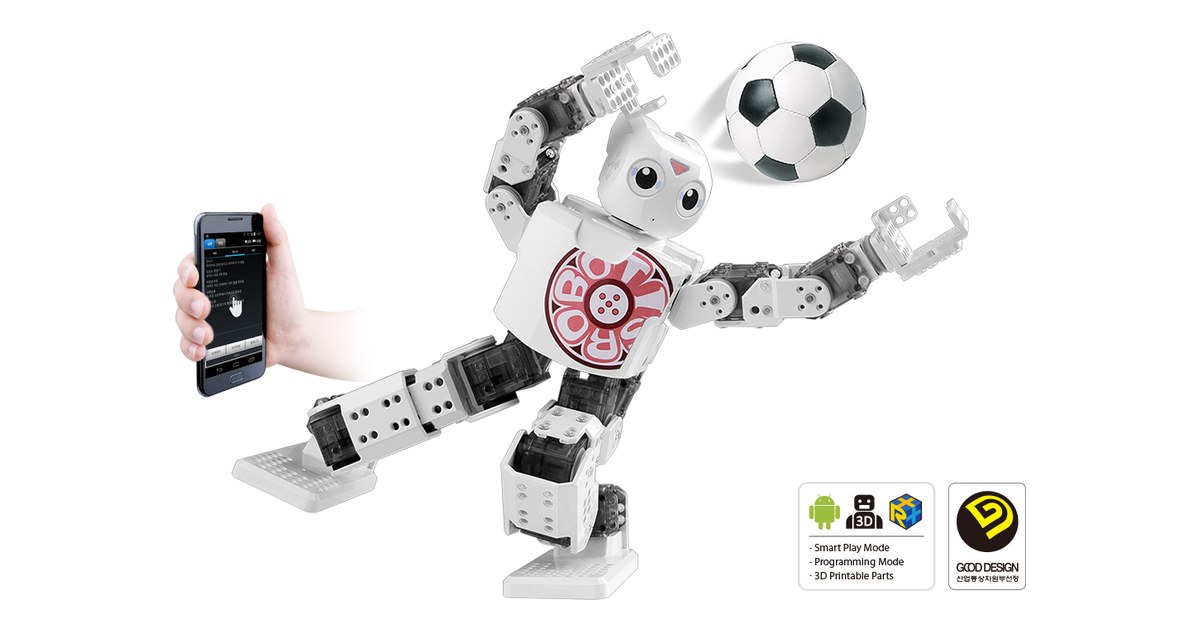
ROBOTIS MINI: editar una pose sin perder el equilibrio
El pequeño humanoide ROBOTIS MINI usa actuadores XL-320 y secuencias de movimiento. Antes de cambiar una pose conviene guardar el archivo y comprobar su posición inicial.
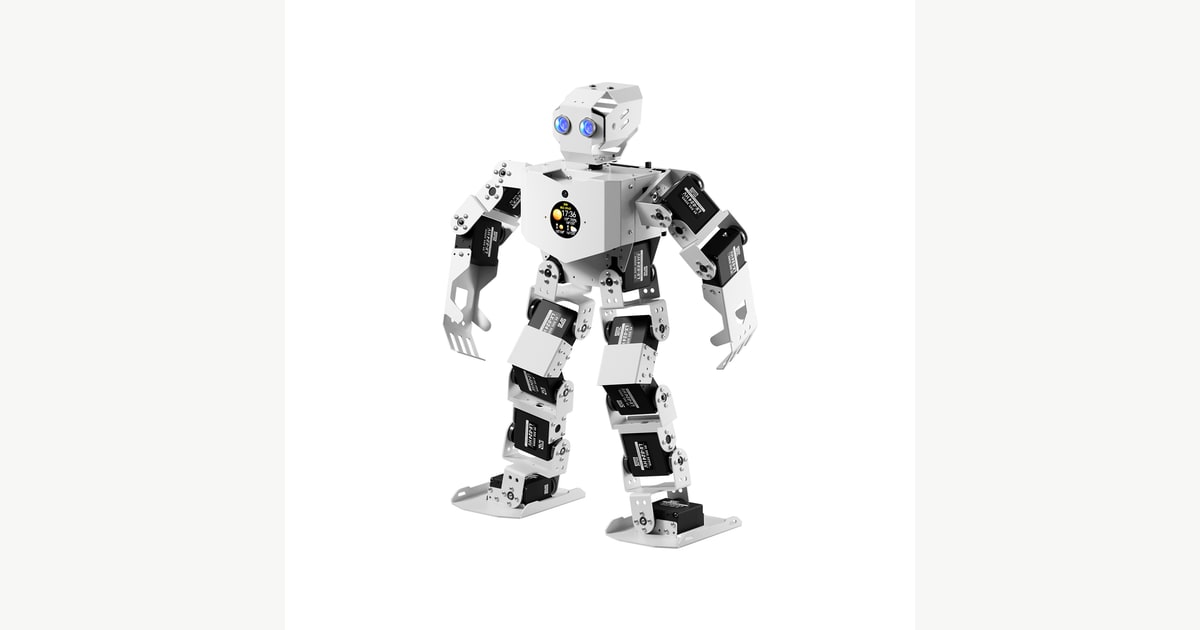
Tonybot con ESP32: programar diecisiete articulaciones y elegir kit
Tonybot combina diecisiete articulaciones con control ESP32. Hiwonder separa los kits Standard, Advanced y Ultimate, con módulos distintos para visión y voz.
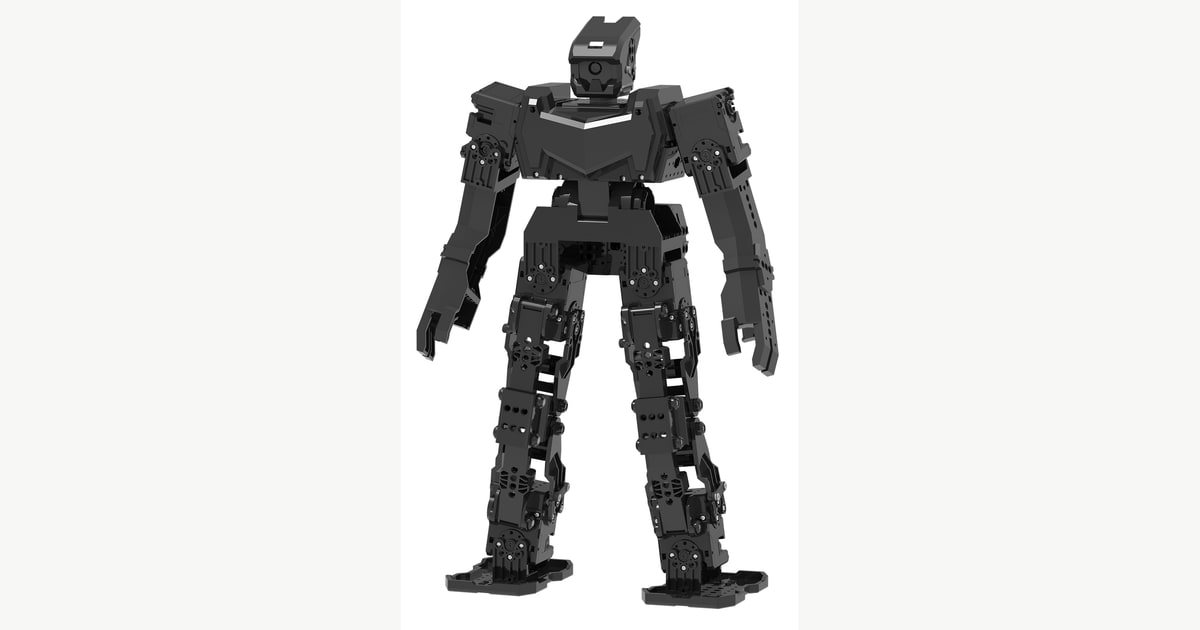
MAX-E1: construir un bípedo con ROBOTIS ENGINEER Kit 1
ENGINEER Kit 1 permite montar MAX-E1 y otros dos robots con actuadores DYNAMIXEL. El control de movimientos reside en CM-550; visión y voz requieren un dispositivo compatible aparte.
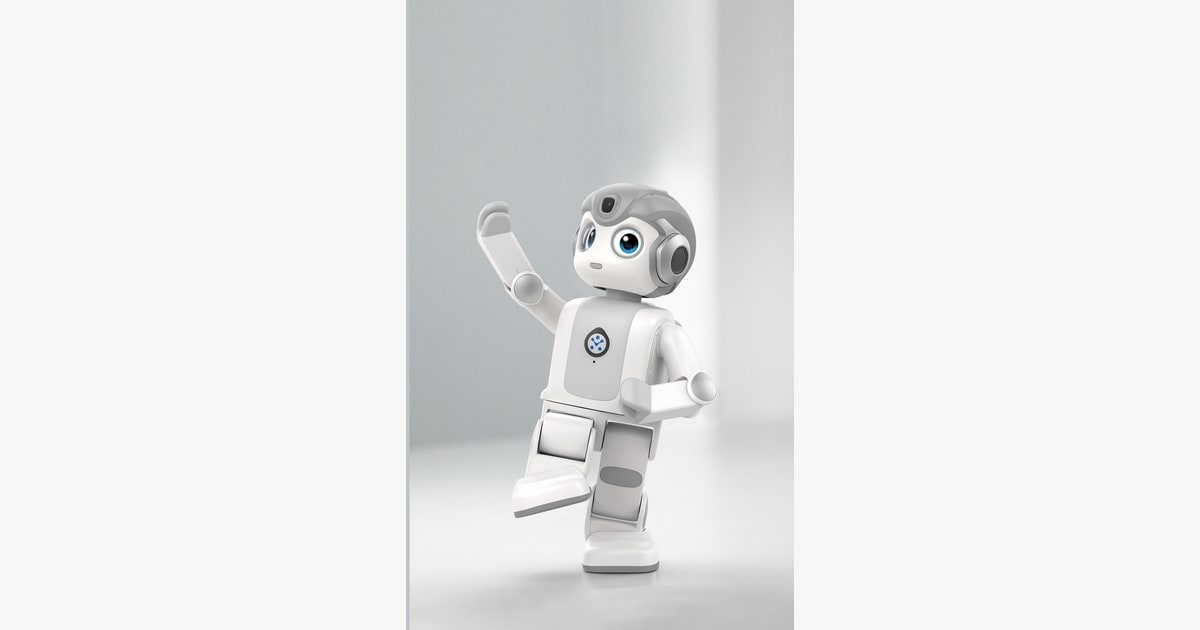
Alpha Mini: programar gestos y comprobar la edición del robot
Alpha Mini tiene catorce grados de libertad y un SDK con ediciones regionales. Para programarlo, la compatibilidad de la cuenta, el software y la red importa tanto como el cuerpo.
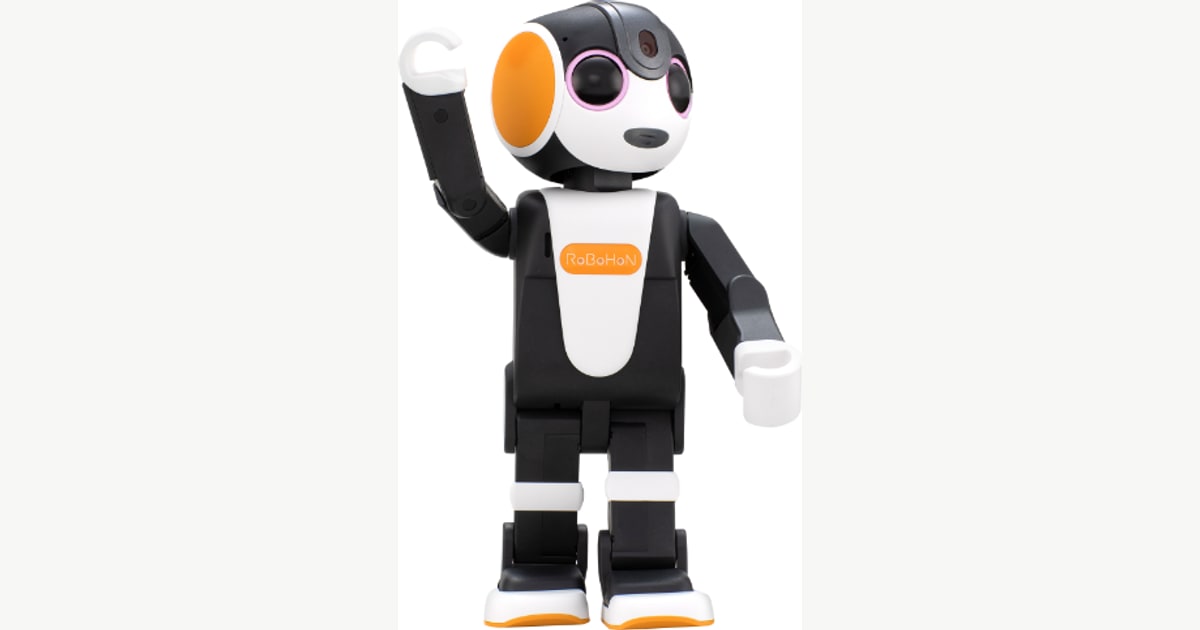
RoBoHoN Wi-Fi: un pequeño bípedo ligado a servicios japoneses
El RoBoHoN de Sharp canta, baila y admite programas de movimientos. La variante Wi-Fi prescinde de llamadas telefónicas y necesita el servicio Cocoro Plan.
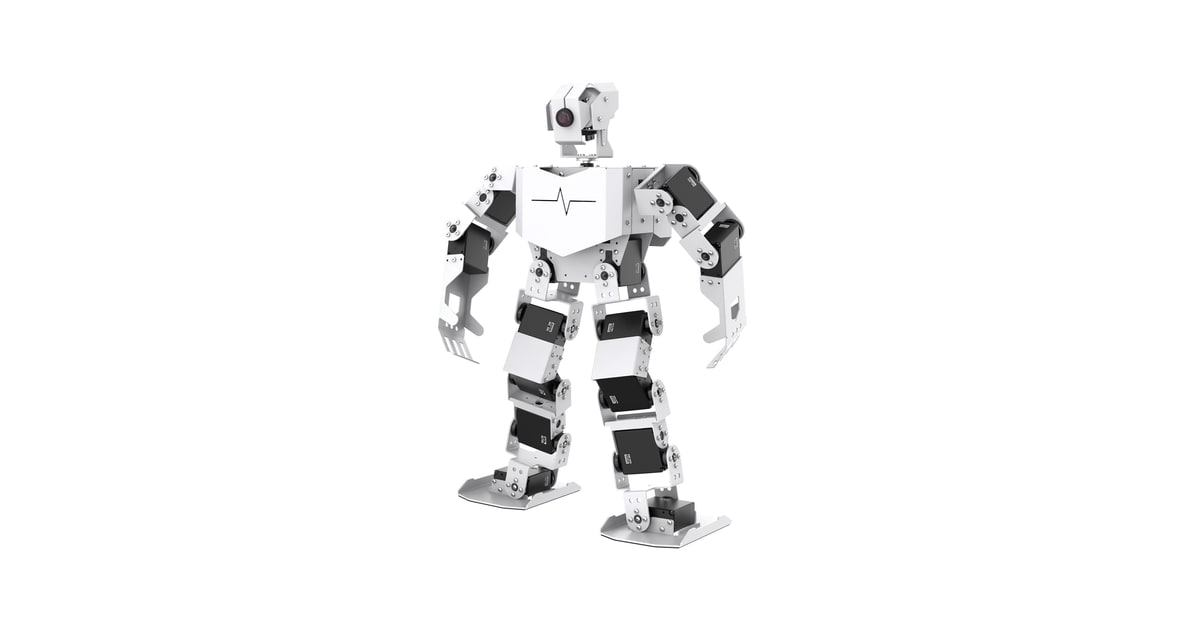
TonyPi: un bípedo con cámara para aprender control por color
El humanoide de Hiwonder permite seguir líneas y mover una pelota con visión. Raspberry Pi, ajustes de color y versión del kit condicionan las actividades.