
Archivo
Robots humanoides: página 3
Archivo de robots humanoides en robotica.es, página 3 de 9. Noticias y análisis publicados en español.
Página 3 de 9 · 196 artículos
Artículos de la página 3
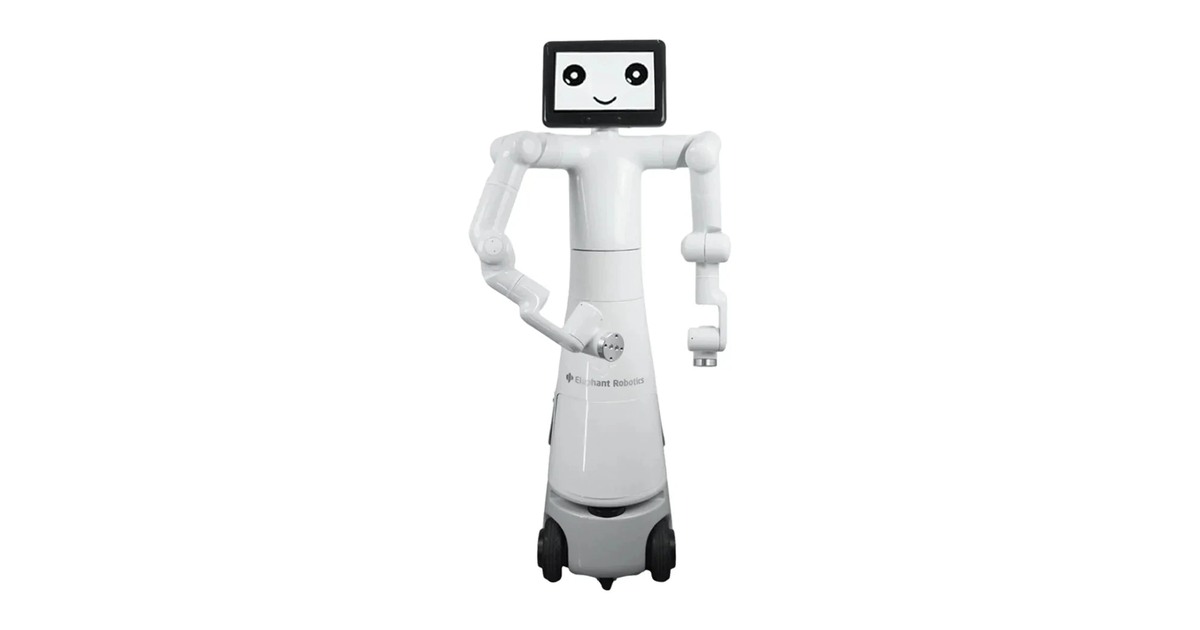
Mercury X1: un torso de dos brazos que viaja sobre ruedas
El Mercury X1 de Elephant Robotics combina dos brazos y una base móvil. Explicamos qué comprobar en el ordenador instalado, la carga, la batería y el recorrido de trabajo.
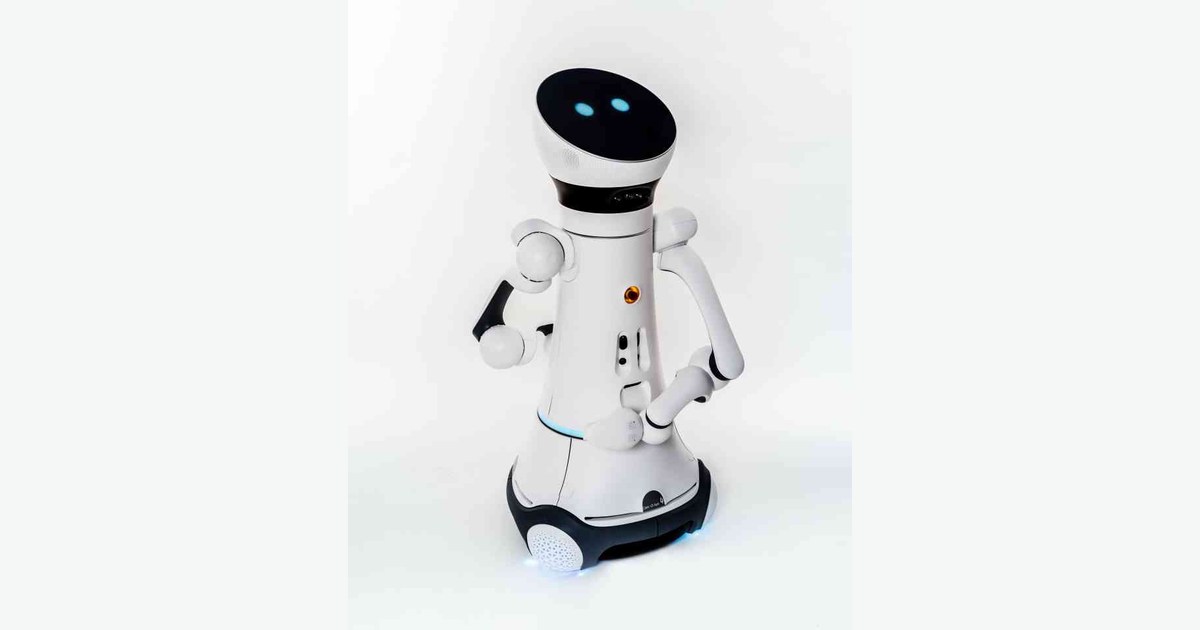
Care-O-bot 4: elegir los módulos cambia el robot que se está evaluando
Care-O-bot 4 es una plataforma modular de servicio e investigación. Revisamos cómo cambian peso, articulaciones y manipulación según los módulos instalados.
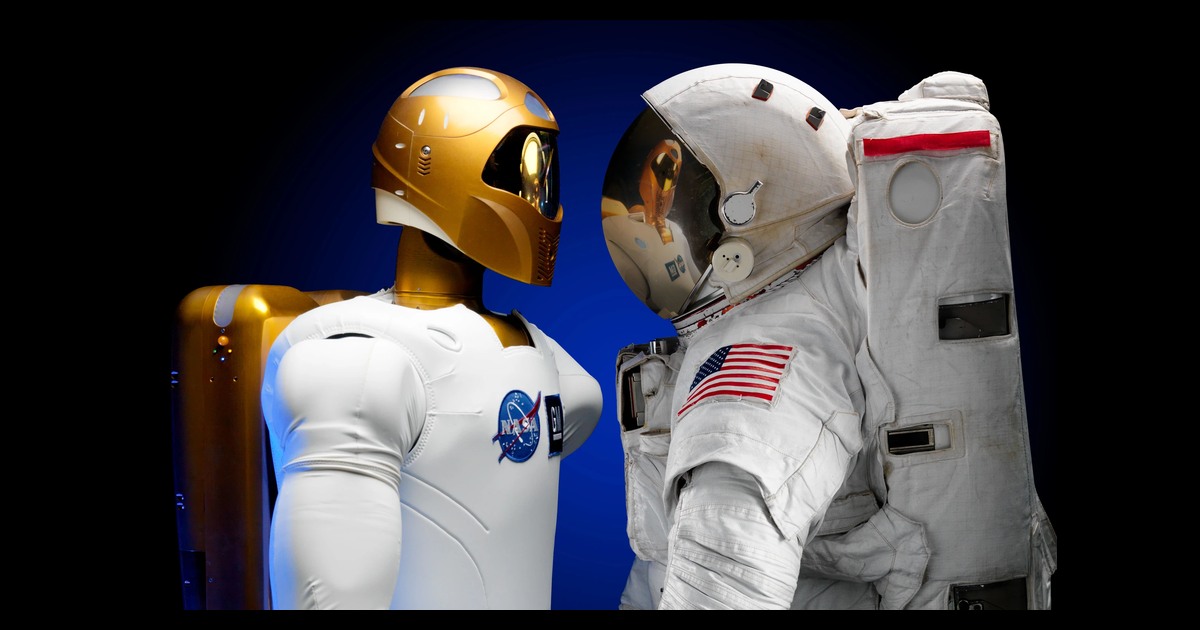
Robonaut 2: investigar cómo un robot utiliza herramientas diseñadas para personas
Robonaut 2 es un humanoide de investigación de NASA y General Motors. Su historia permite estudiar manipulación con herramientas humanas y cambios de movilidad.
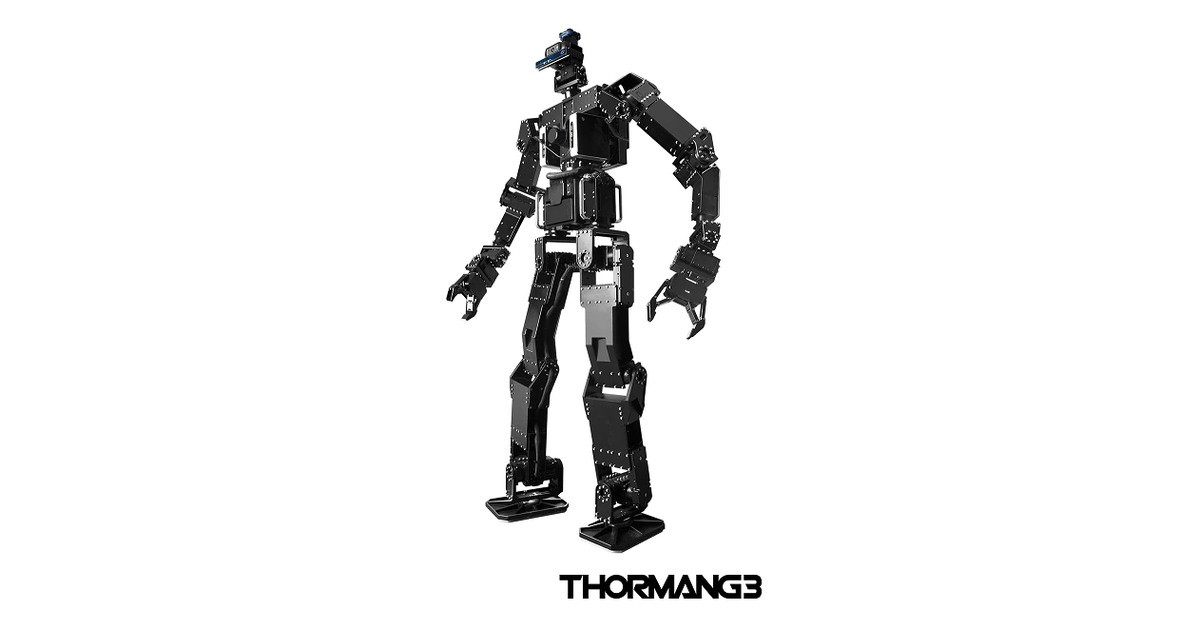
THORMANG3: investigar equilibrio empieza por medir el apoyo de los pies
THORMANG3 es un humanoide de investigación con sensores de fuerza en los pies e IMU. Su manual permite estudiar equilibrio y distinguir revisiones de actuadores.
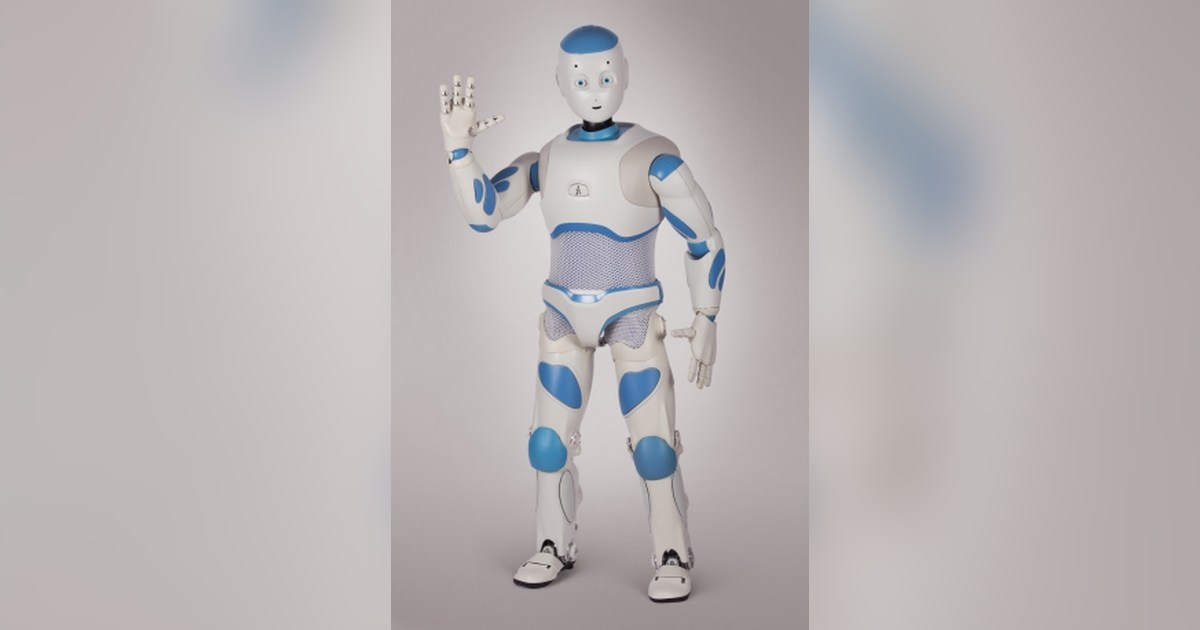
Romeo: un humanoide histórico con una interfaz compartida con NAO y Pepper
Romeo es un humanoide de investigación de Aldebaran con integración ROS y NaoQI. Su documentación permite estudiar interfaces compartidas sin igualar el hardware.
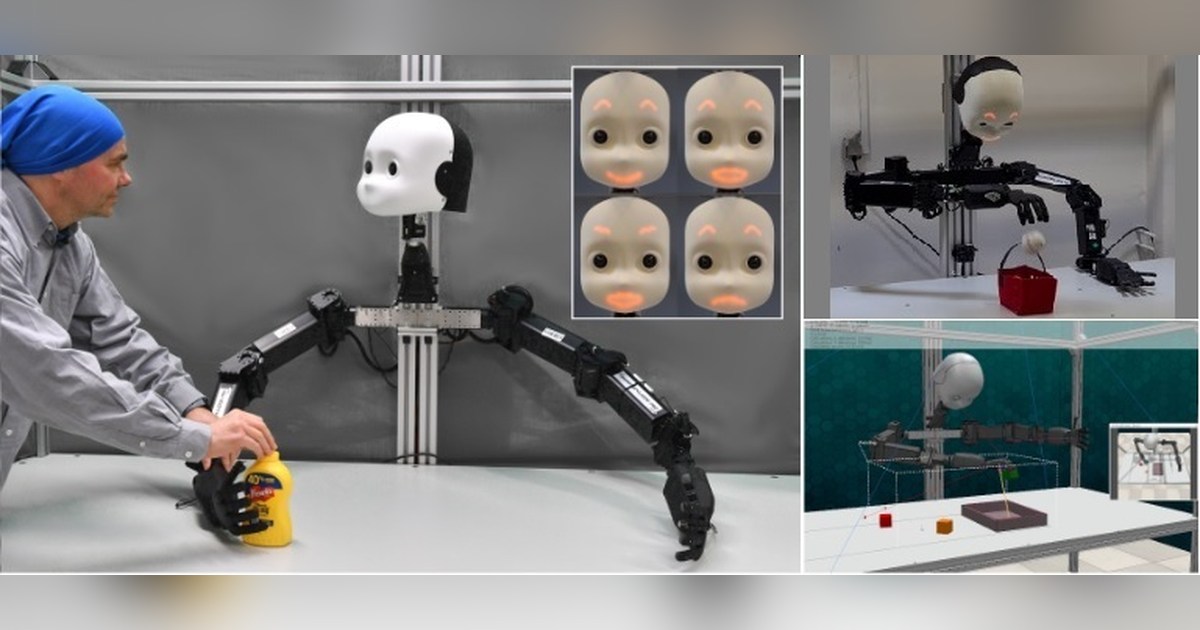
NICOL: conectar la conversación con objetos y acciones sobre una mesa
NICOL combina cabeza expresiva y brazos para estudiar diálogo y manipulación. El robot de Hamburgo vincula la conversación con lo que percibe y puede hacer en la mesa.
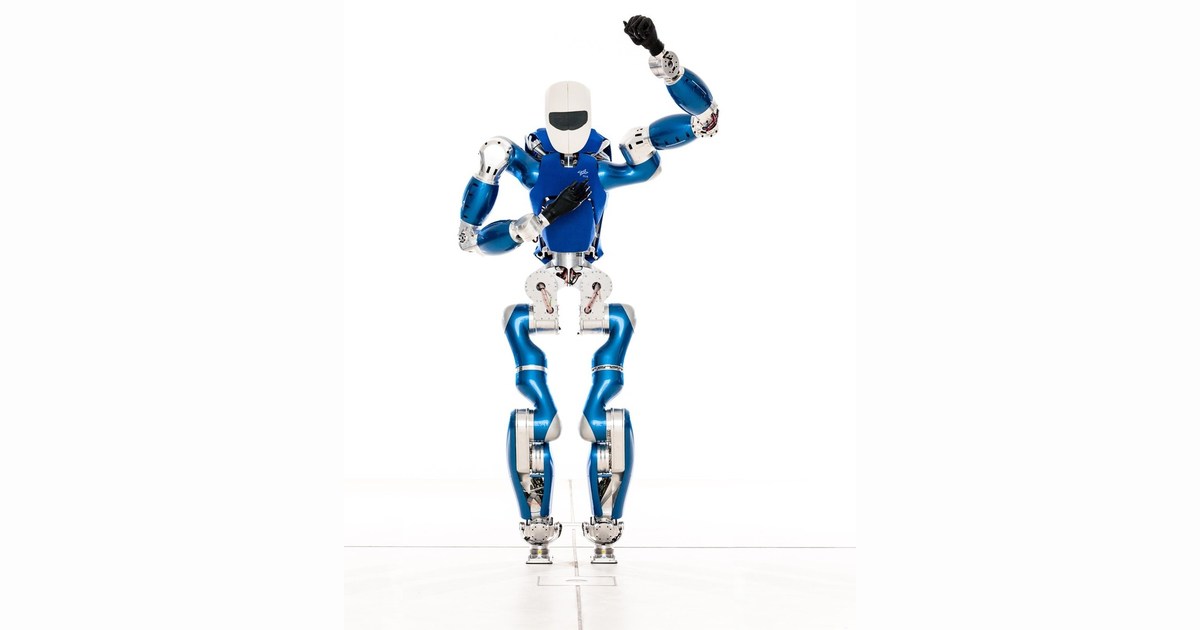
TORO: el humanoide de DLR que estudia fuerzas y equilibrio de todo el cuerpo
TORO estudia marcha y equilibrio mediante sensores y control de par. El humanoide de DLR permite comparar cómo responde el cuerpo ante apoyos y fuerzas externas.
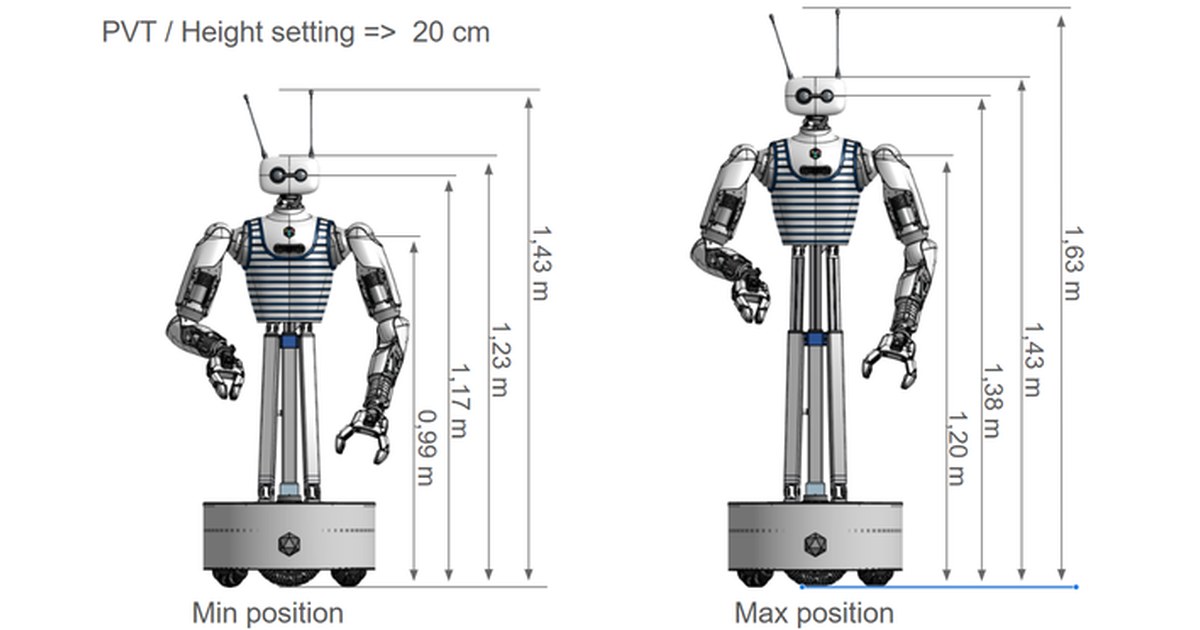
Reachy 2: dos brazos y una base móvil para investigar la manipulación
Reachy 2 combina brazos, cámaras y una base con ruedas. Cómo se utiliza la teleoperación y qué ofrece su SDK para desarrollar comportamientos propios.
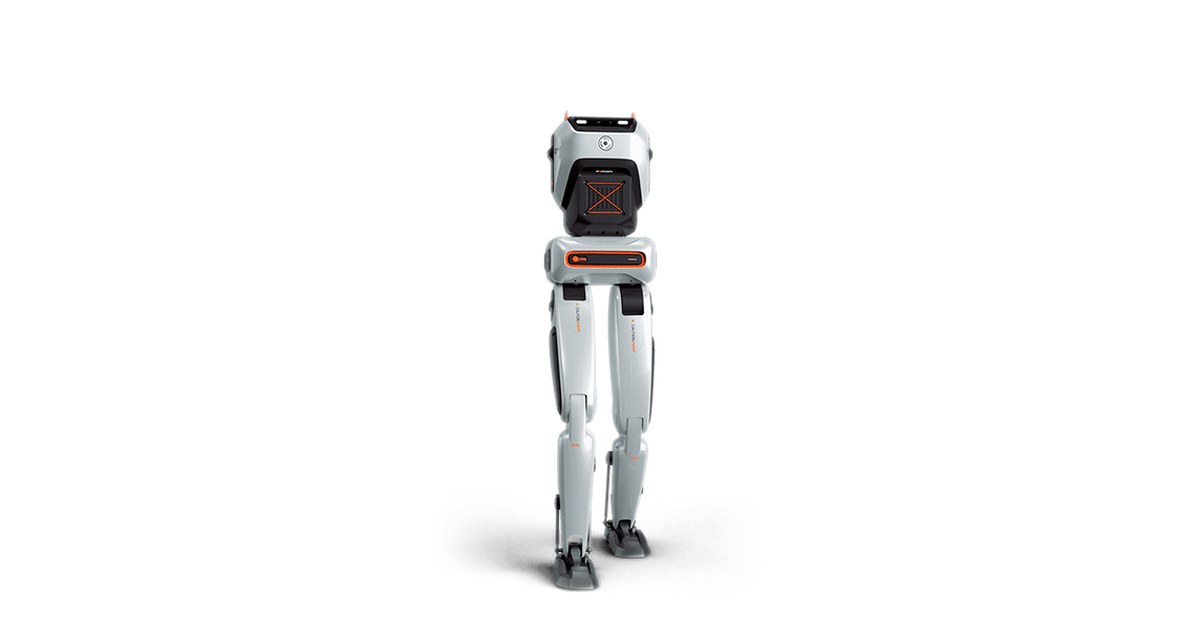
SA01: empezar por las piernas para investigar la marcha
SA01 es la plataforma bípeda de EngineAI centrada en la locomoción. Qué aporta a un laboratorio y qué conviene comprobar antes de plantearse su compra.
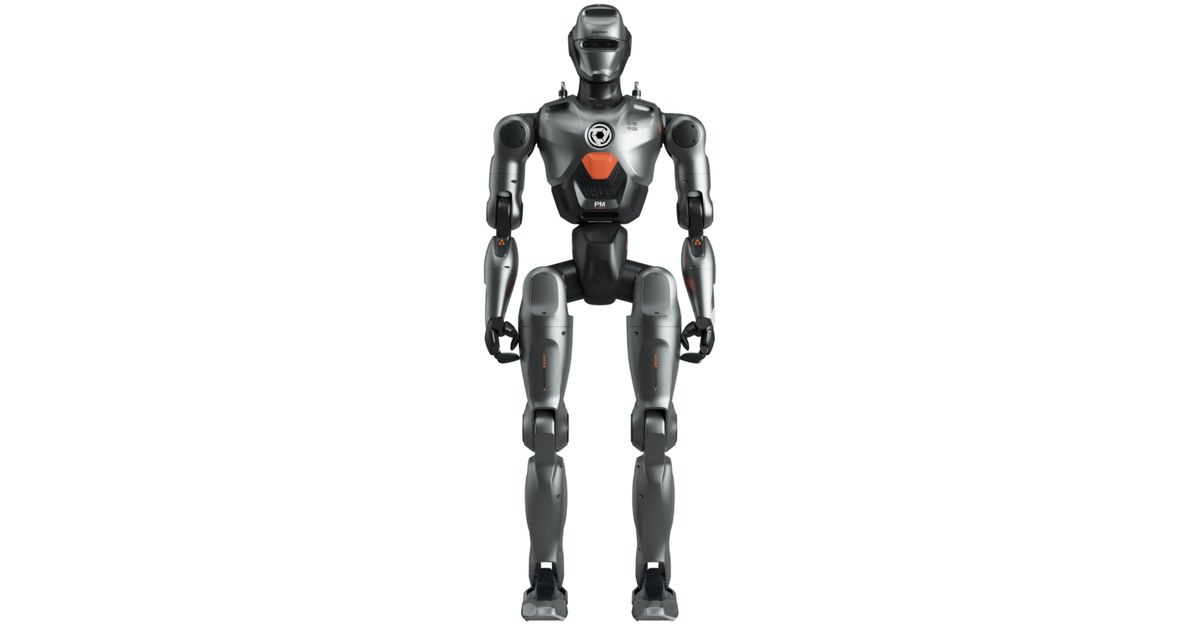
EngineAI PM01: comprobar la edición antes de desplegar un controlador
PM01 combina hardware humanoide y herramientas abiertas de entrenamiento y control. Las ediciones actuales y los ejemplos de software deben corresponder al mismo equipo.
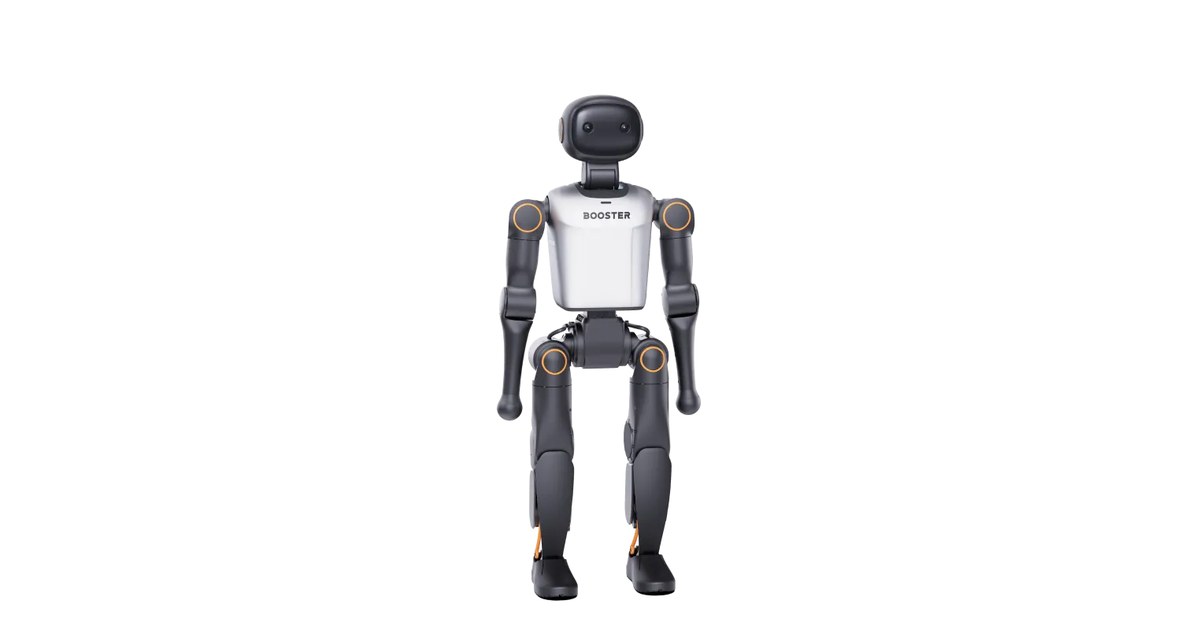
Booster K1: cambiar de agente cambia la actividad del robot
Booster K1 organiza conversación, baile y fútbol mediante agentes. Sus versiones comparten cuerpo, pero difieren en batería, cálculo y condiciones del servicio.
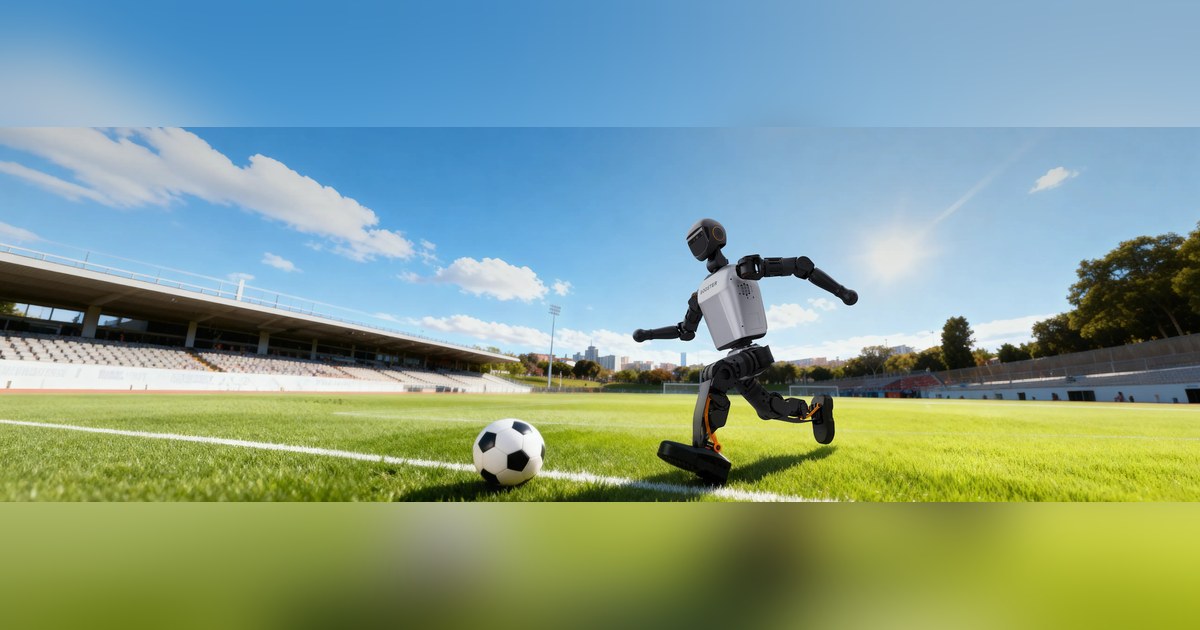
Booster T1: las manos y los brazos dependen de la configuración
Booster T1 ofrece versiones con distintas articulaciones y capacidad de cálculo. La configuración determina qué manipulación se puede desarrollar con el mismo modelo.
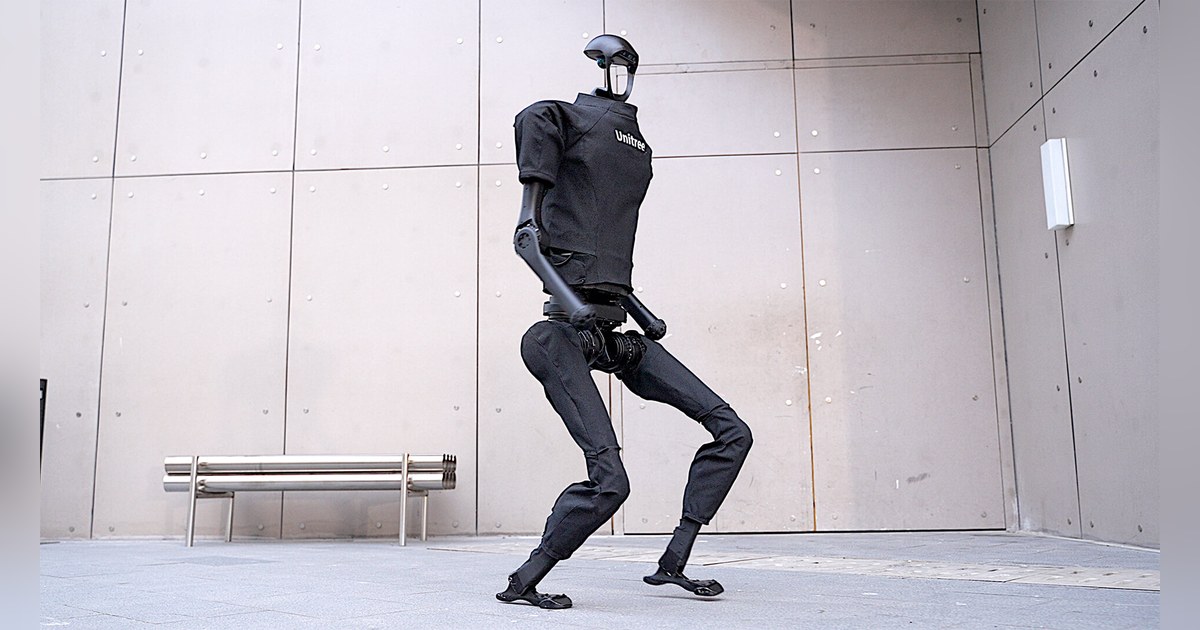
Unitree H1: elegir el hardware antes de usar sus ejemplos de control
Unitree H1 es una plataforma humanoide para desarrollo. Su ficha y su SDK deben leerse por modelo para no trasladar las articulaciones del H1-2 al H1 original.
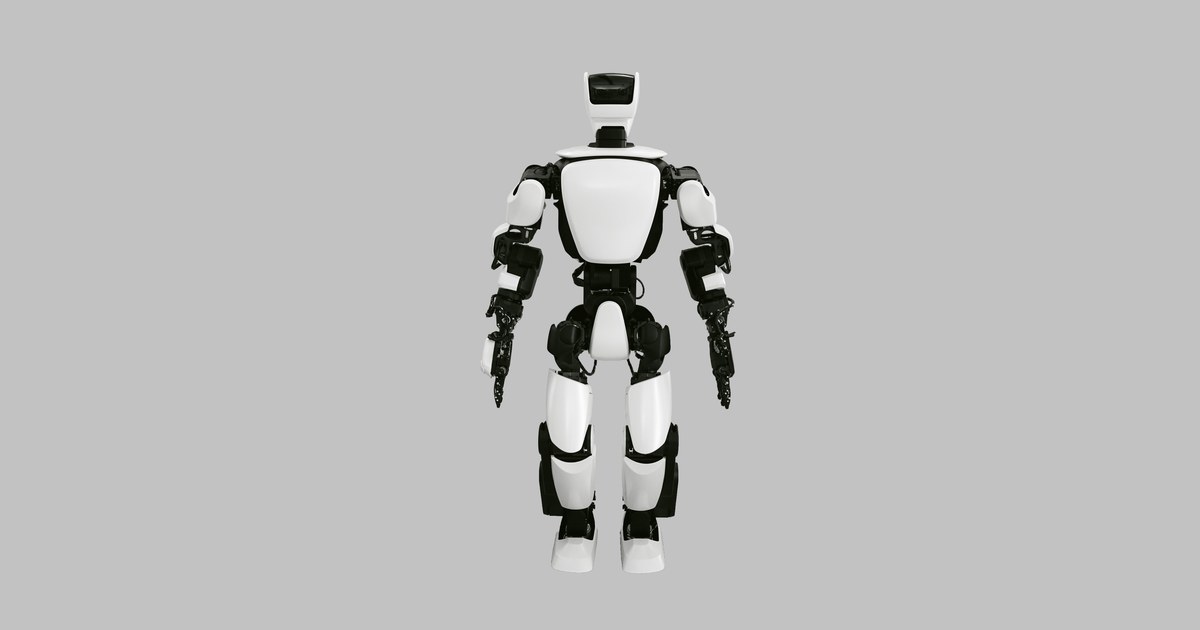
T-HR3: sentir a distancia el contacto de un humanoide
T-HR3 reproduce movimientos de un operador y devuelve información sobre fuerzas. Toyota lo utiliza para investigar teleoperación e interacción física a distancia.
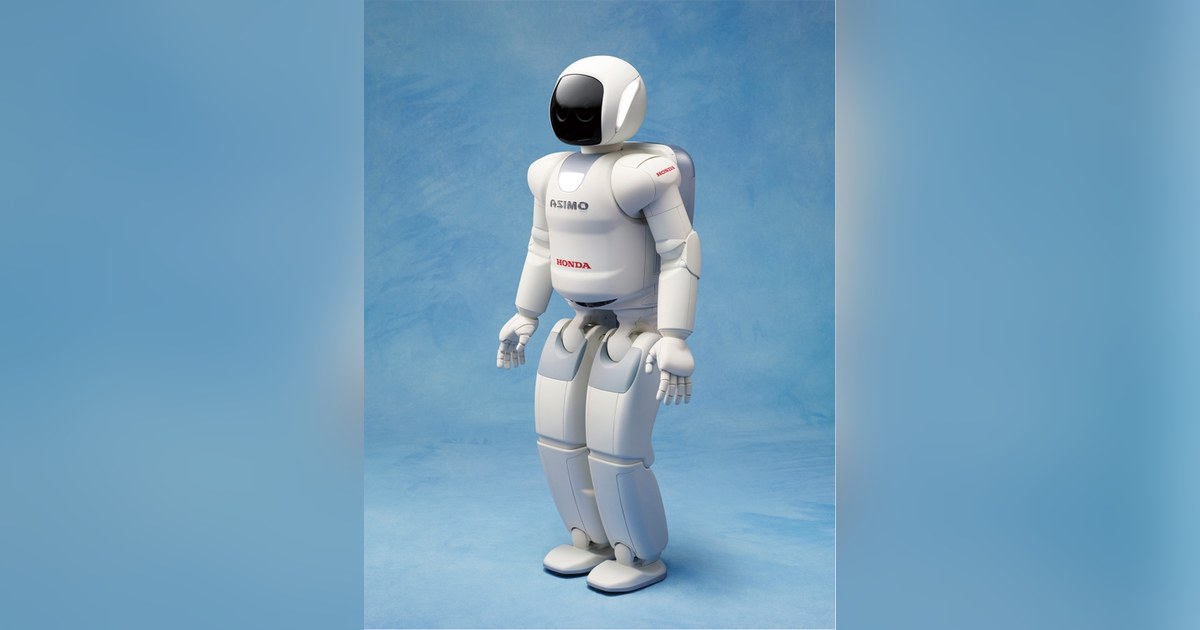
ASIMO: sujetar un vaso exigía más que una mano articulada
ASIMO combinó equilibrio, percepción y manos con sensores para demostrar tareas cotidianas. Honda explica también los límites que encontró al avanzar hacia el uso real.
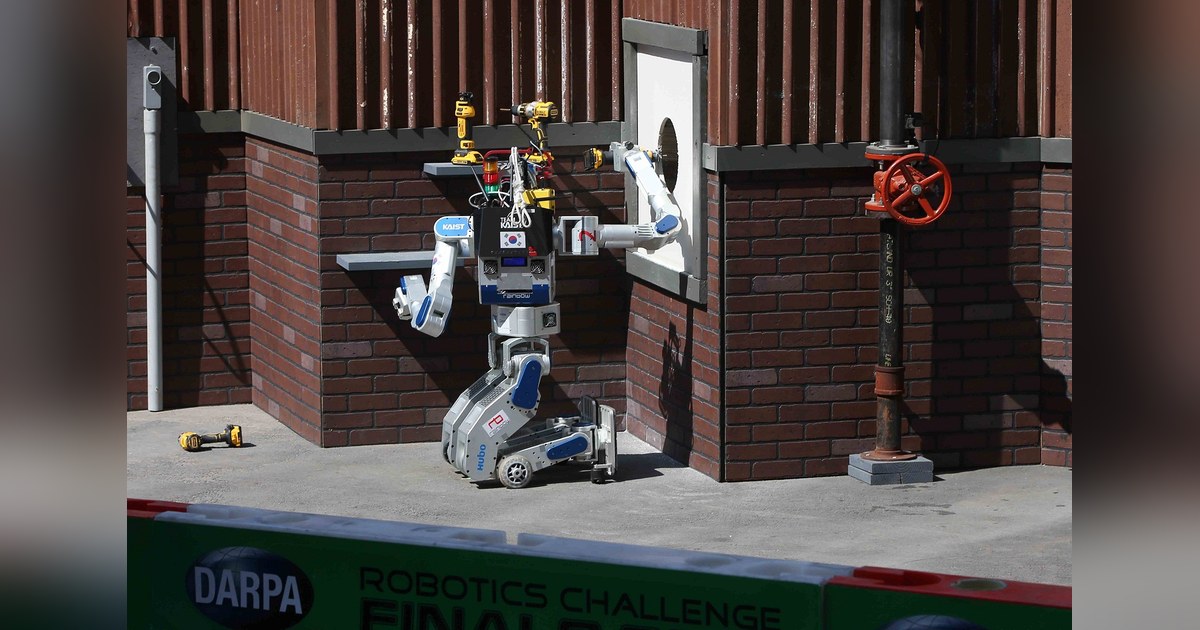
DRC-HUBO: cambiar de postura para completar una tarea de rescate
DRC-HUBO+ combinó locomoción y manipulación en el desafío DARPA. Su resultado dependía del robot, la percepción y una estación desde la que decidían los operadores.
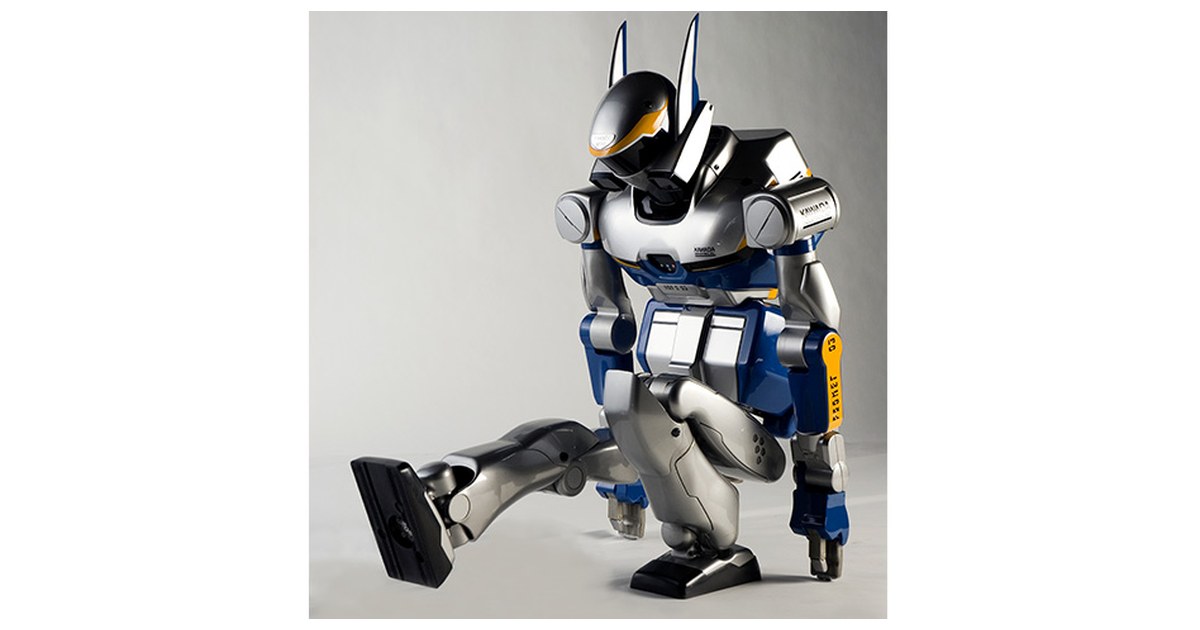
HRP-2: abrir una nevera exigía reconocer objetos y corregir errores
HRP-2 sirvió para investigar tareas domésticas con visión, mapas y órdenes humanas. La demostración de una nevera muestra cómo se combinaban autonomía y corrección.
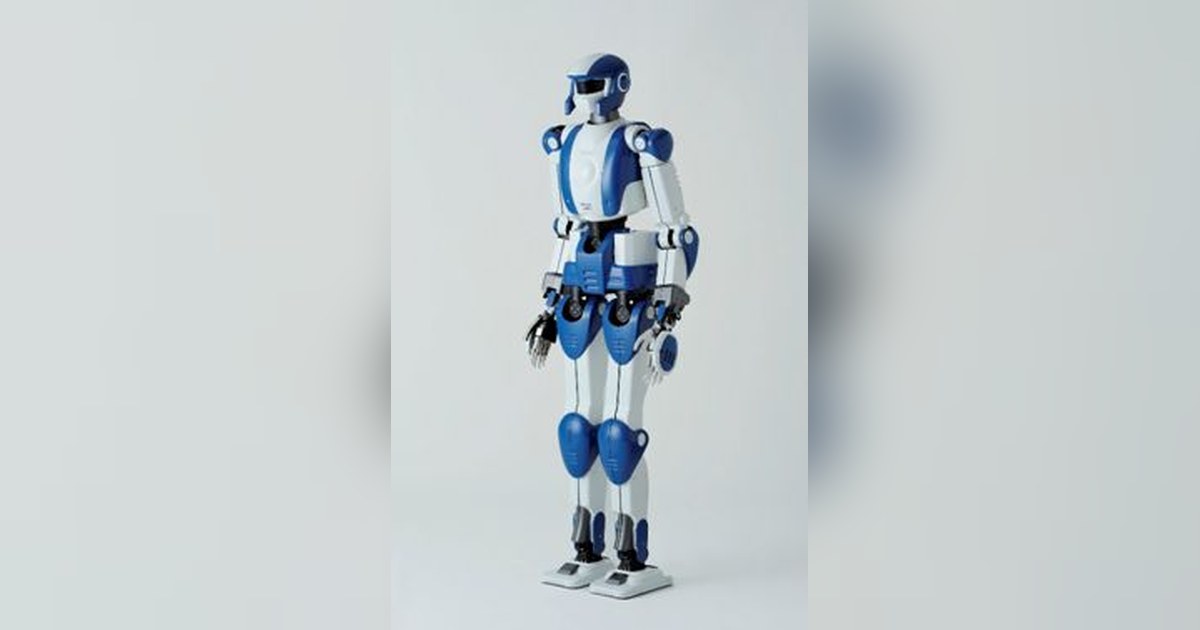
HRP-4: un humanoide más ligero para compartir software de investigación
HRP-4 combina una estructura esbelta con componentes de software reutilizables. Su diseño de investigación separa la capacidad del cuerpo de las aplicaciones desarrolladas.
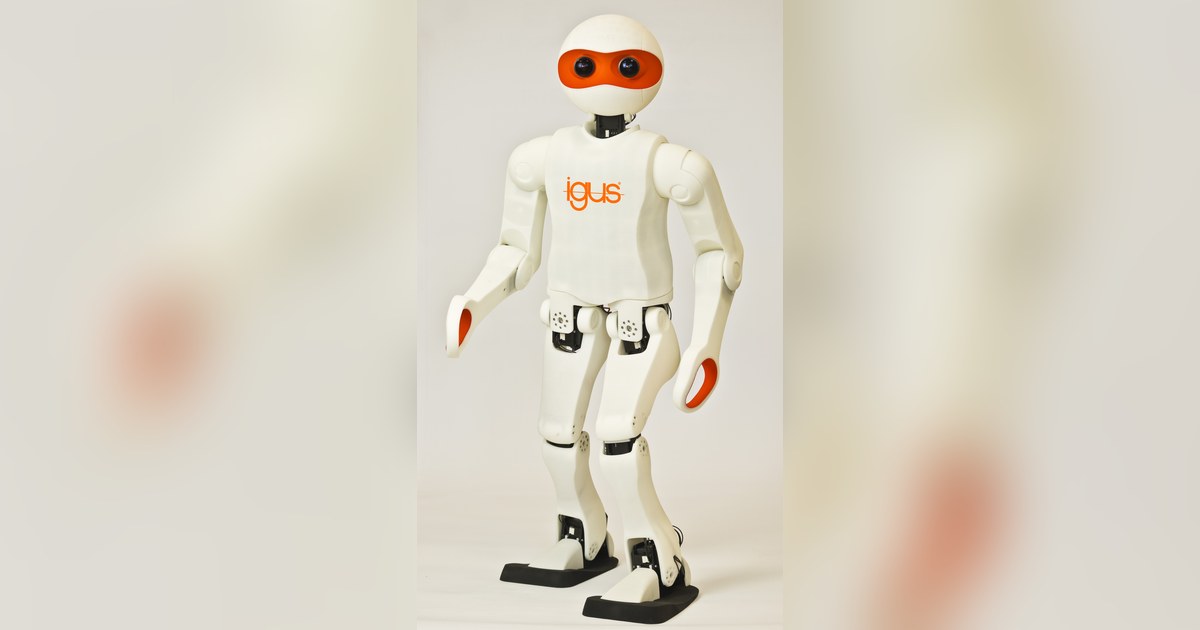
igus Humanoid Open Platform: el cuerpo impreso también lleva la carga
La plataforma humanoide de igus y Bonn utiliza un exoesqueleto impreso y software abierto. Su documentación permite estudiar cómo estructura, cableado y marcha se relacionan.
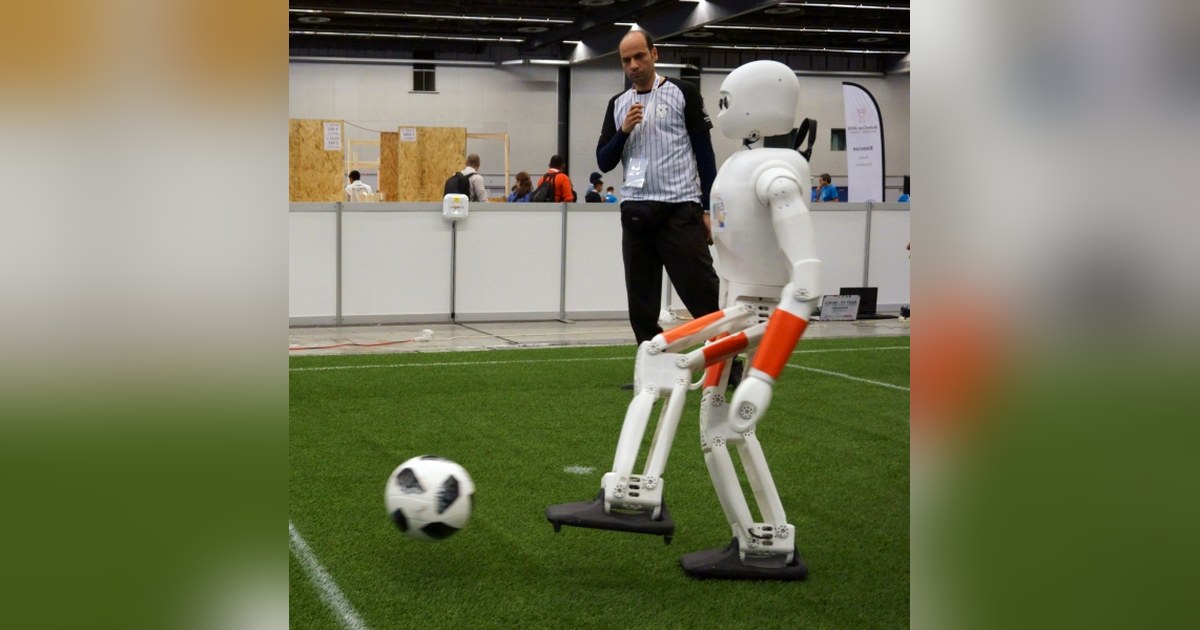
NimbRo-OP2X: piezas impresas y visión para un bípedo abierto
NimbRo-OP2X publica su diseño mecánico y combina un cuerpo impreso con visión acelerada por GPU. Reproducirlo exige distinguir sus archivos de los del anterior OP2.
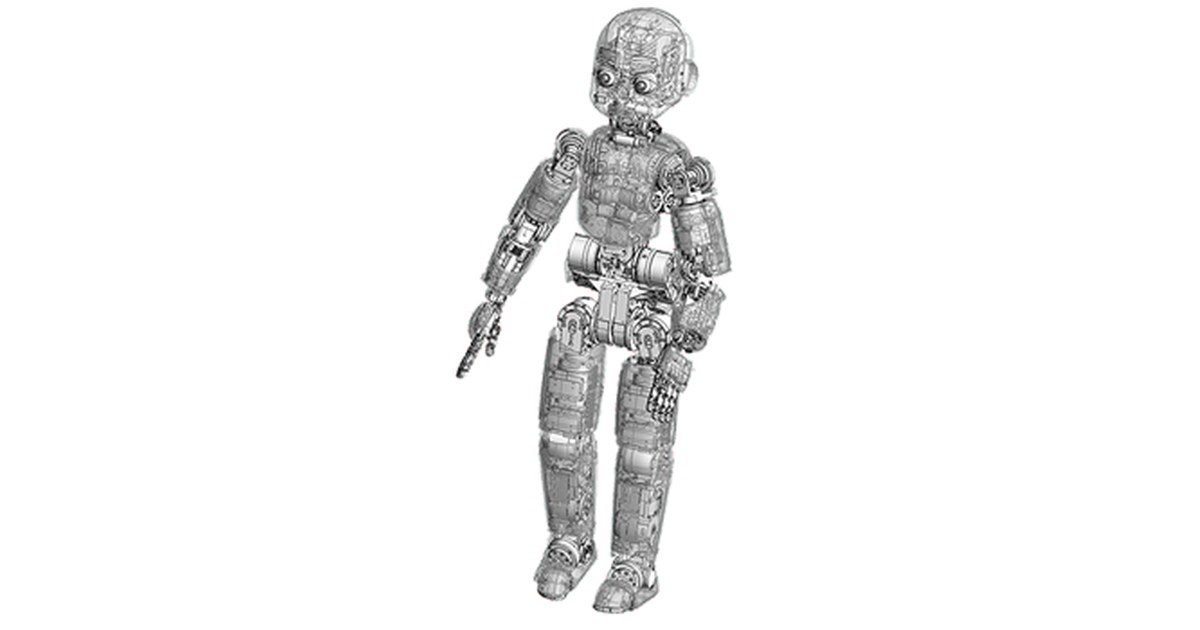
iCub: aprender del contacto con manos y piel sensible
iCub reúne manos articuladas, percepción y piel sensible para investigar interacción física. Su plataforma abierta permite estudiar cómo coordinar esas capacidades.
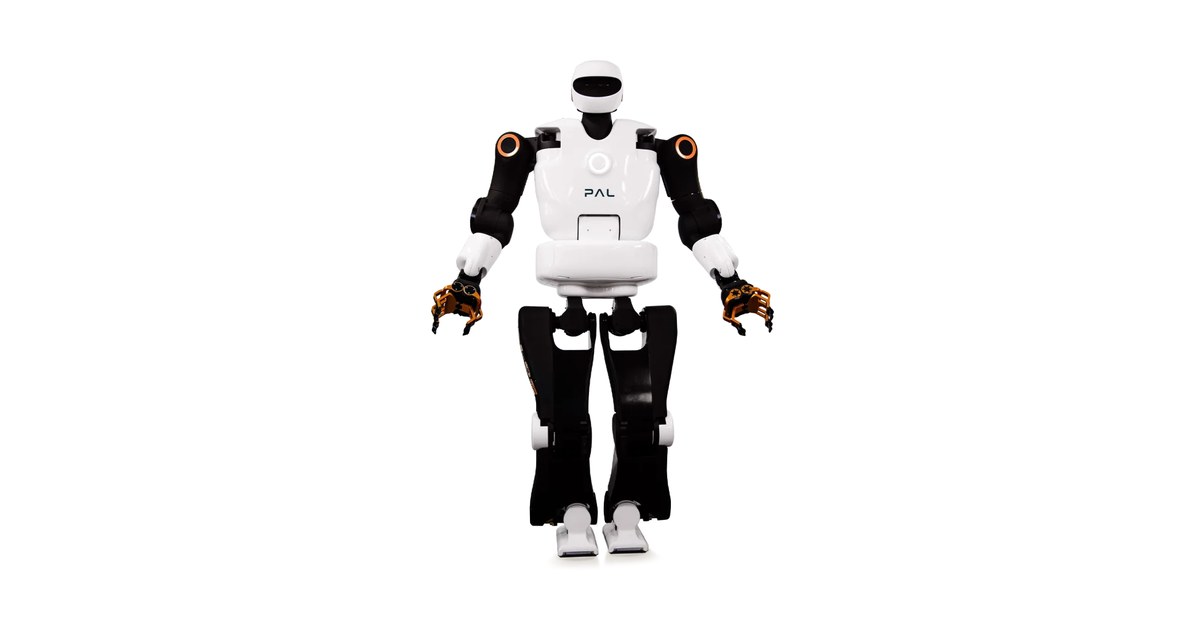
TALOS: controlar el esfuerzo de un humanoide al manipular cargas
TALOS incorpora control de par y brazos con carga útil especificada en extensión. PAL Robotics lo ofrece como plataforma de investigación sobre movimiento y contacto.
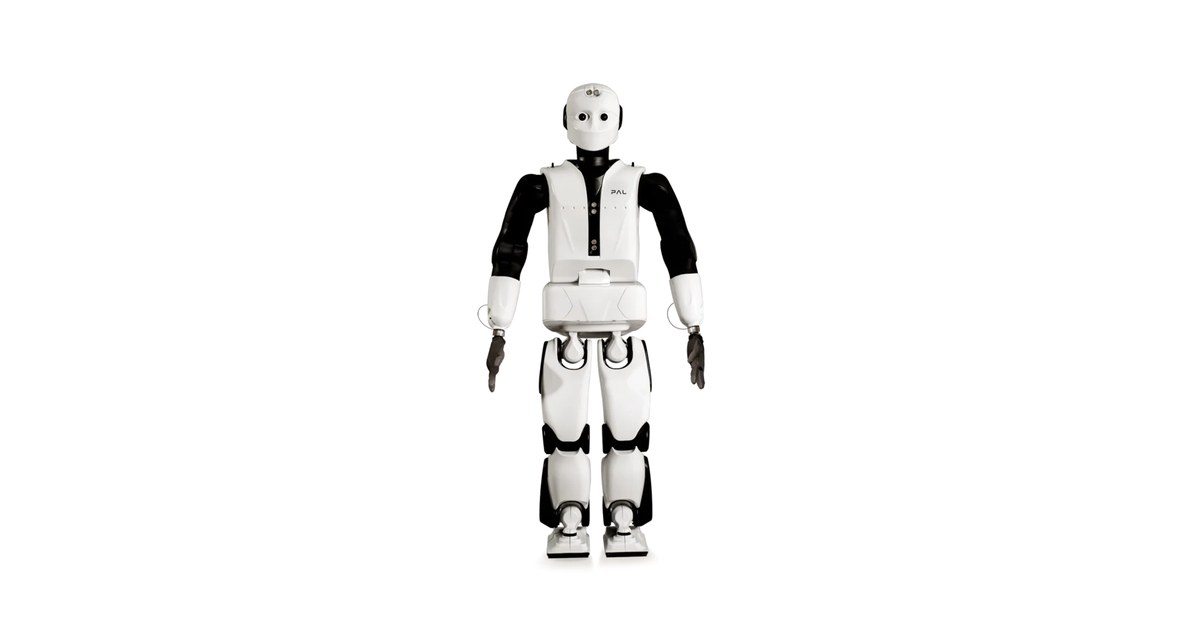
REEM-C: programar los pasos de un humanoide de tamaño humano
REEM-C ofrece una plataforma bípeda basada en ROS para estudiar marcha y manipulación. Su tamaño y el software de investigación lo sitúan en un laboratorio.
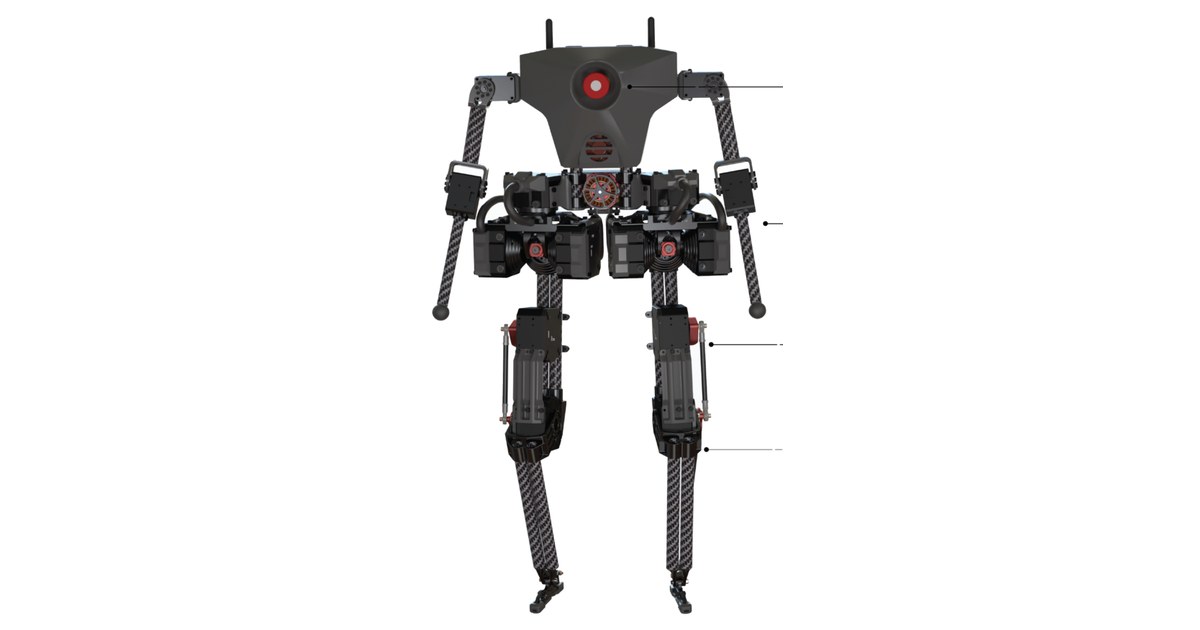
BRUCE: qué ofrece la plataforma bípeda de Westwood
BRUCE es un humanoide de investigación de Westwood Robotics. Su compra da acceso a una plataforma de desarrollo, con documentación y capacidades que conviene delimitar.