
Archivo
Robots humanoides: página 2
Archivo de robots humanoides en robotica.es, página 2 de 9. Noticias y análisis publicados en español.
Página 2 de 9 · 196 artículos
Artículos de la página 2
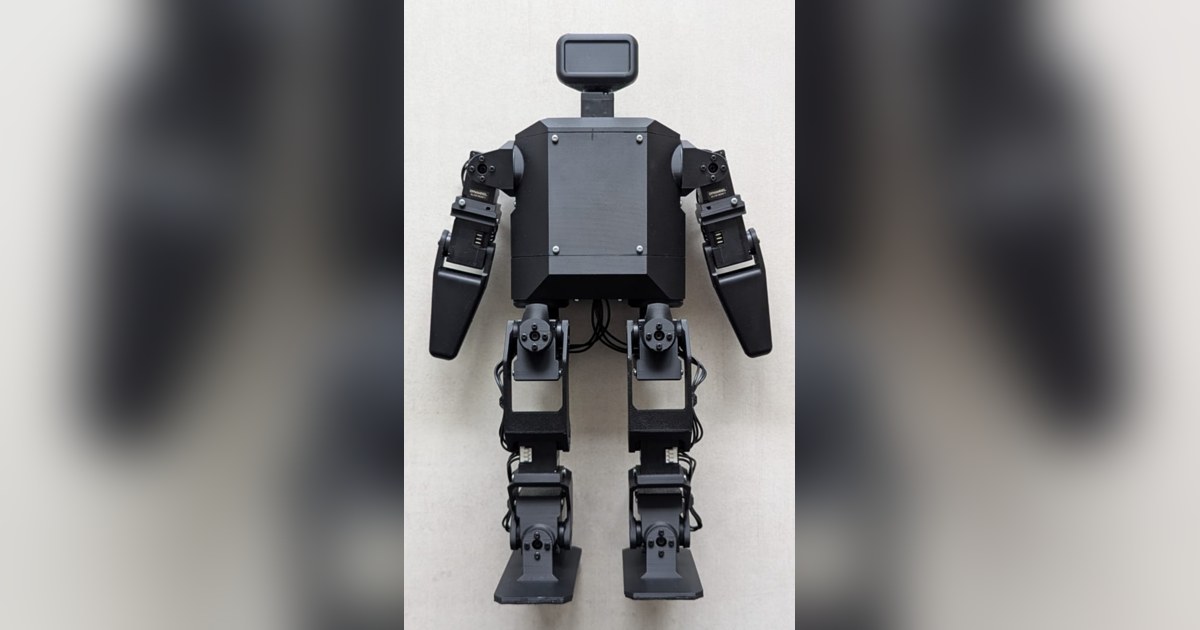
Microban: 19 servos y montaje abierto para aprender a caminar
Microban es un humanoide abierto de unos 30 cm con 19 servos, piezas imprimibles y Raspberry Pi Zero 2 W. Su documentación guía el montaje y el control de la marcha.
DEEP Robotics DR02: un bípedo modular para entornos industriales
DR02 combina marcha bípeda, módulos sustituibles y una protección IP66 anunciada. Qué capacidades publicó DEEP Robotics y qué condiciones siguen sin detallar.
DOBOT Atom: manipulación bípeda y versiones para investigar
DOBOT Atom combina marcha y manipulación, con versiones para investigación y recogida de datos. Qué documenta el fabricante y qué conviene pedir en la configuración.
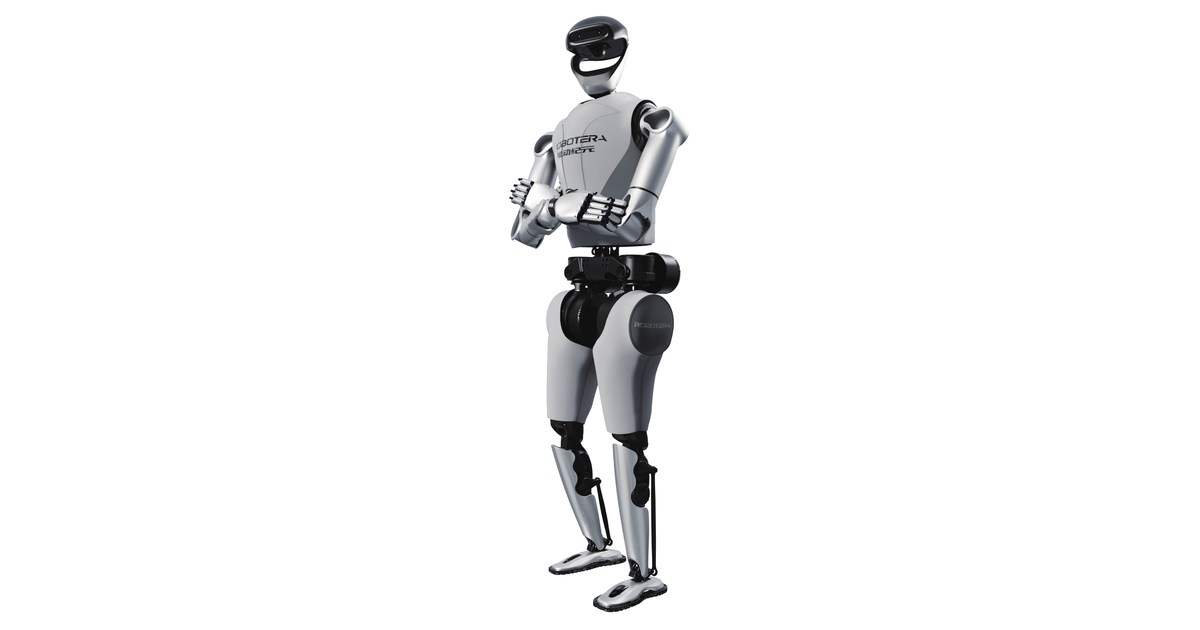
RobotEra L7: piernas, manos y un torso modular para investigar
RobotEra L7 combina un cuerpo bípedo y manos XHAND1. Qué significan sus 55 grados de libertad y por qué las cifras de velocidad y carga necesitan contexto.
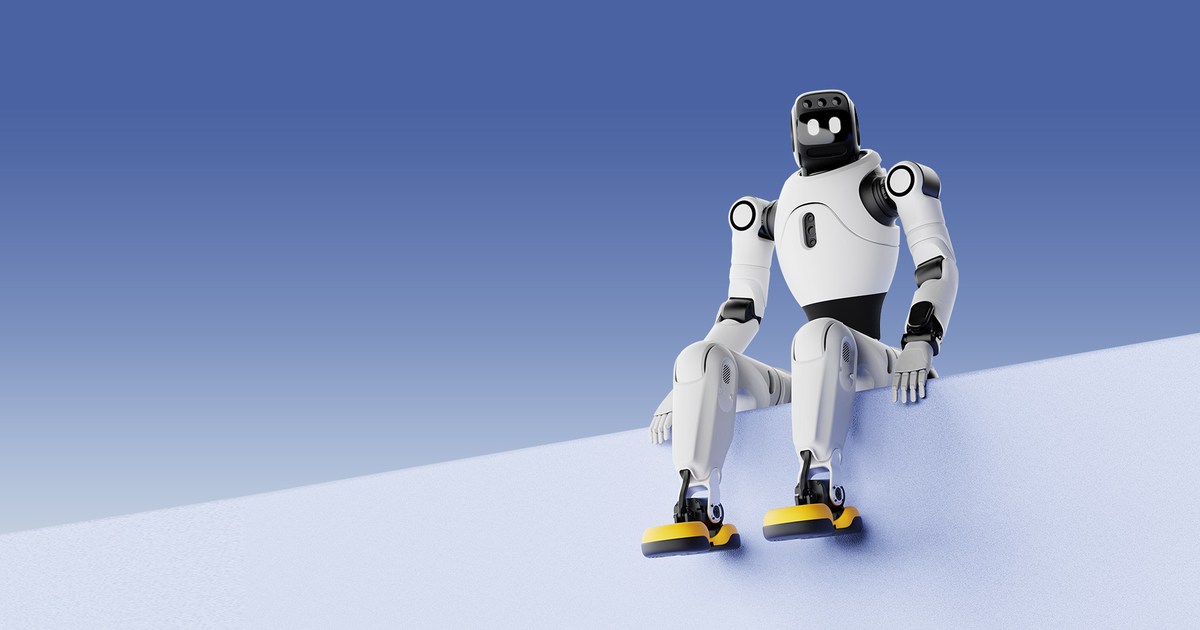
AGIBOT X2 y X2 Ultra: qué cambia para investigar con ellos
AGIBOT X2 y X2 Ultra comparten altura, pero cambian brazos, sensores y acceso de desarrollo. La versión elegida determina qué se puede investigar con el robot.
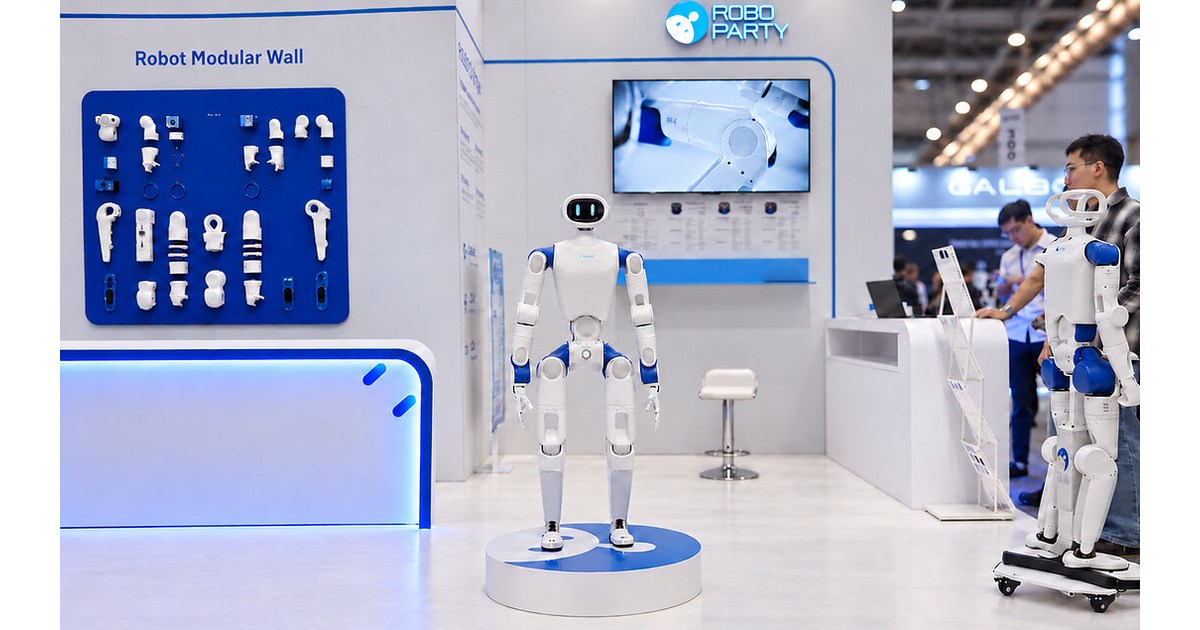
RoboParty RP1: un nuevo humanoide con apertura progresiva
RoboParty presentó RP1 en IROS 2026 y anunció publicar hardware y software por etapas. Las demostraciones de movimiento y el calendario requieren lecturas distintas.
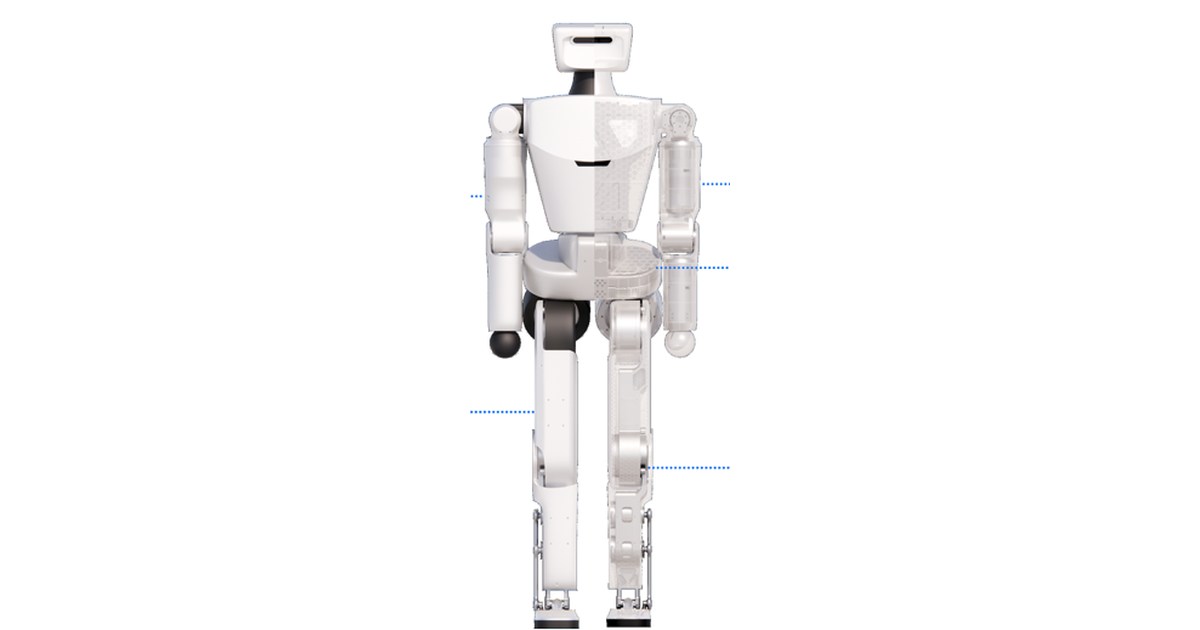
Roboto Origin: un humanoide abierto para construir y estudiar
RoboParty publica mecánica, electrónica y software de Roboto Origin, su prototipo bípedo de 2025. Qué recursos incluye y qué exige reproducir el proyecto.
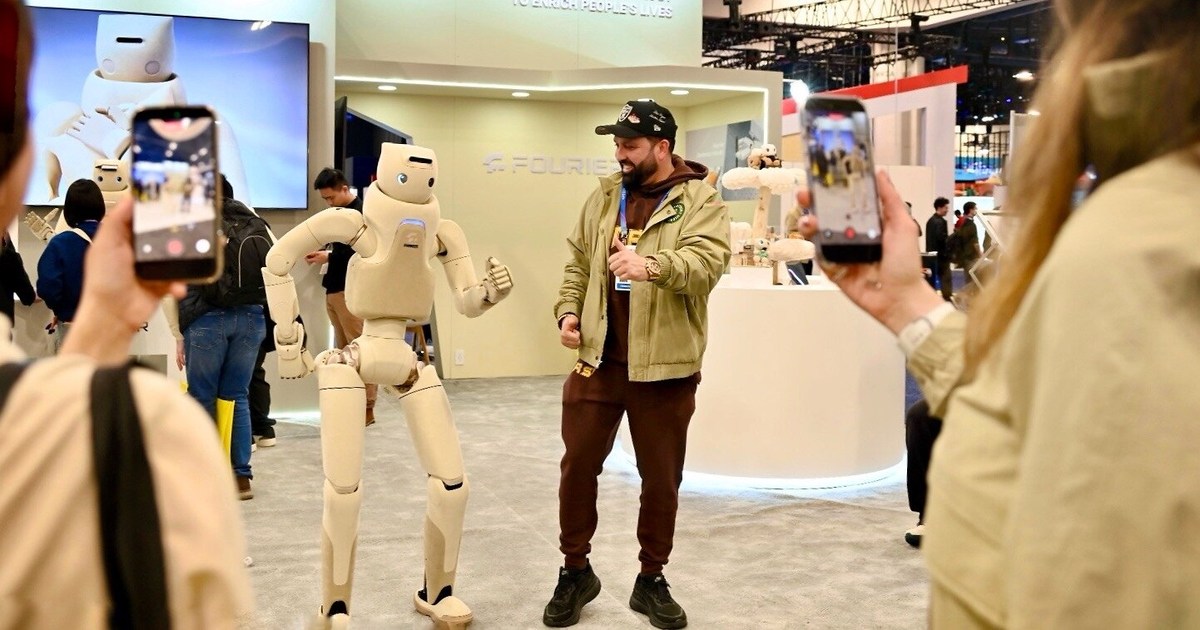
Fourier GR-3: voz, mirada y tacto en un humanoide completo
GR-3 combina percepción visual, sonido y tacto para investigar interacción con personas. La documentación de Fourier distingue el cuerpo y las manos opcionales.
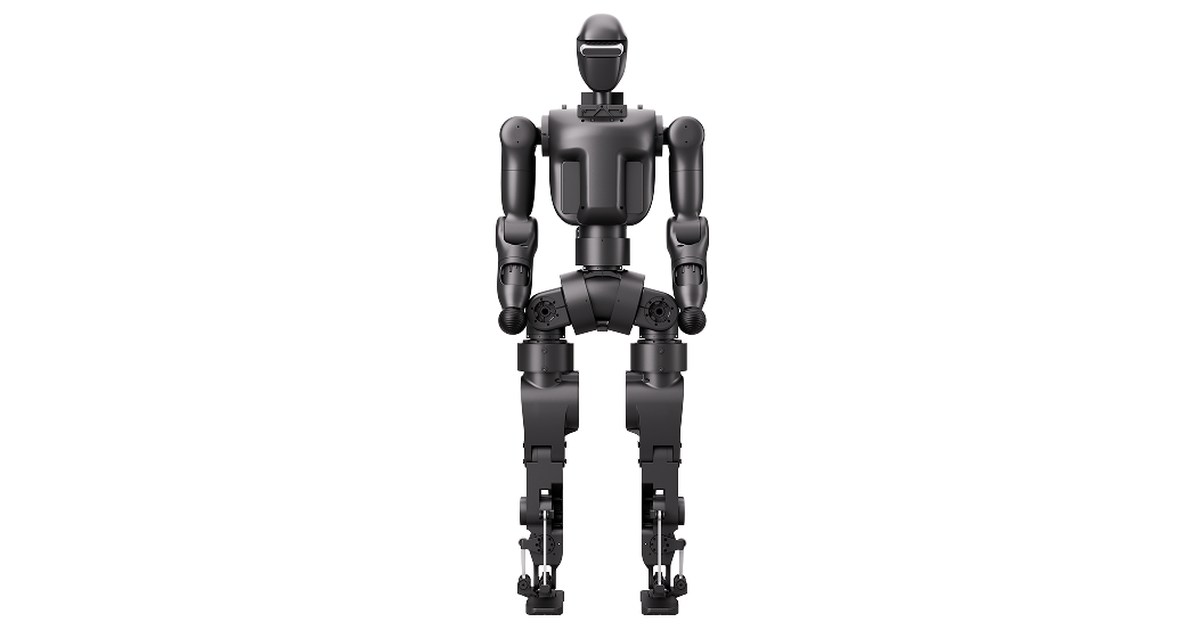
Fourier N1: modelos y herramientas para investigar un bípedo
Fourier N1 reúne 23 articulaciones y documentación pública desde 2025. Sus modelos, SDK y ejemplos permiten preparar experimentos antes de usar el cuerpo físico.
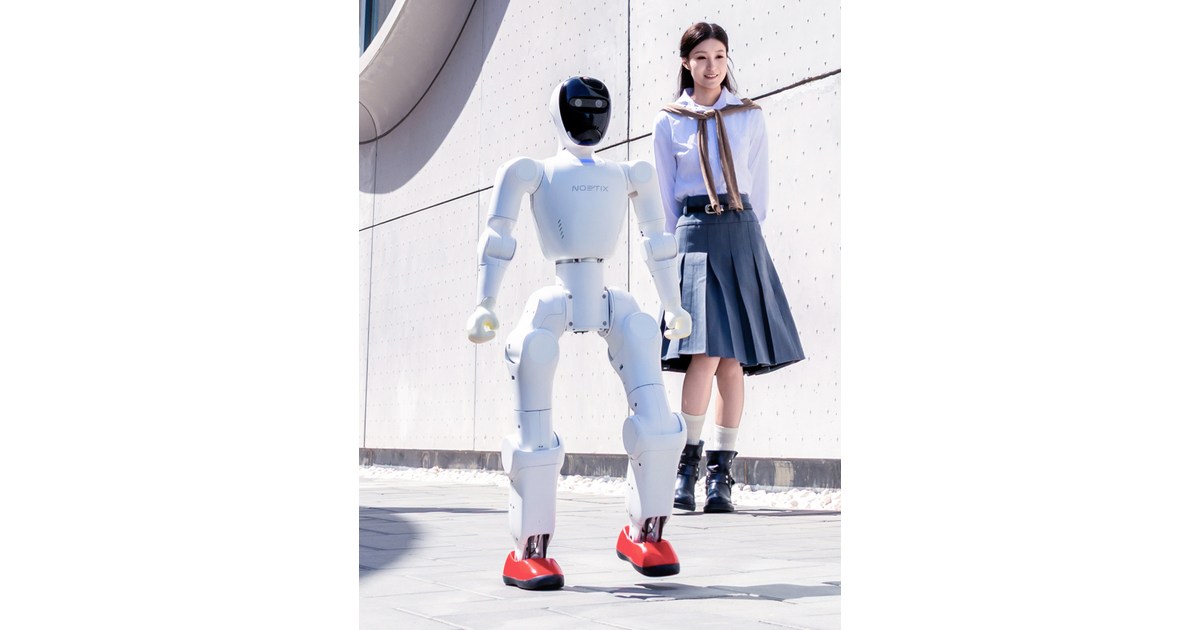
Bumi: qué permite programar el pequeño humanoide de Noetix
Bumi es un humanoide de 98 centímetros presentado en 2025. Su manual distingue el control de aplicaciones, el acceso educativo y los límites de sus movimientos.
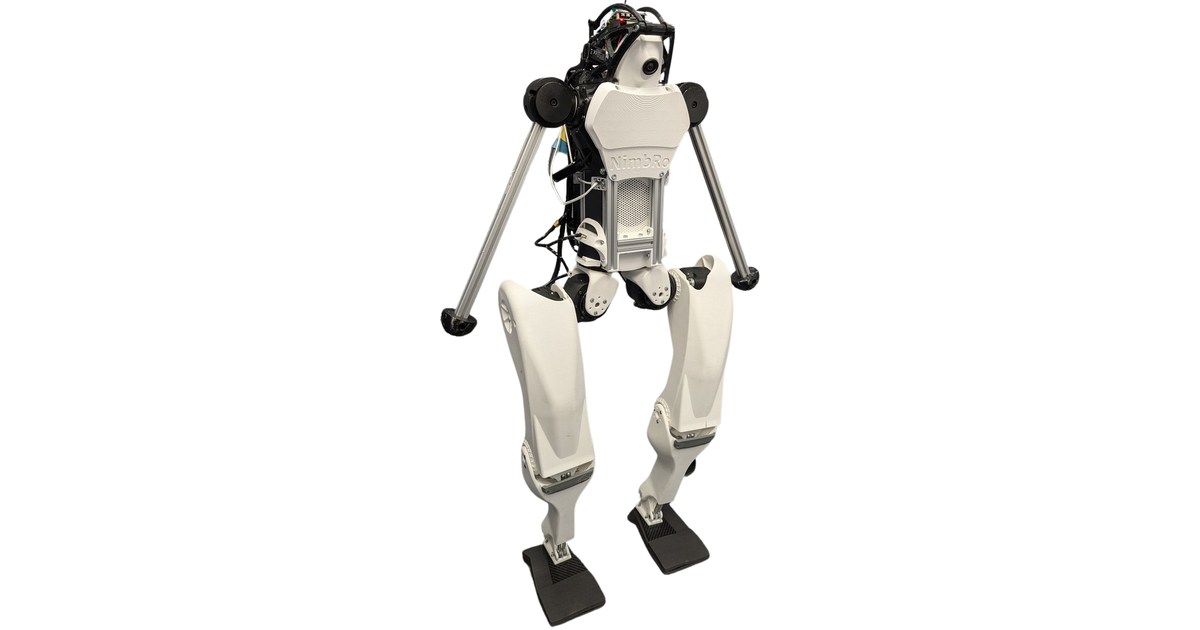
AGILOped: un humanoide abierto para estudiar saltos y caídas
La Universidad de Bonn presenta AGILOped, un bípedo de 14,5 kilos con diseño público. Sus ensayos muestran cómo combina motores comerciales y piezas impresas.
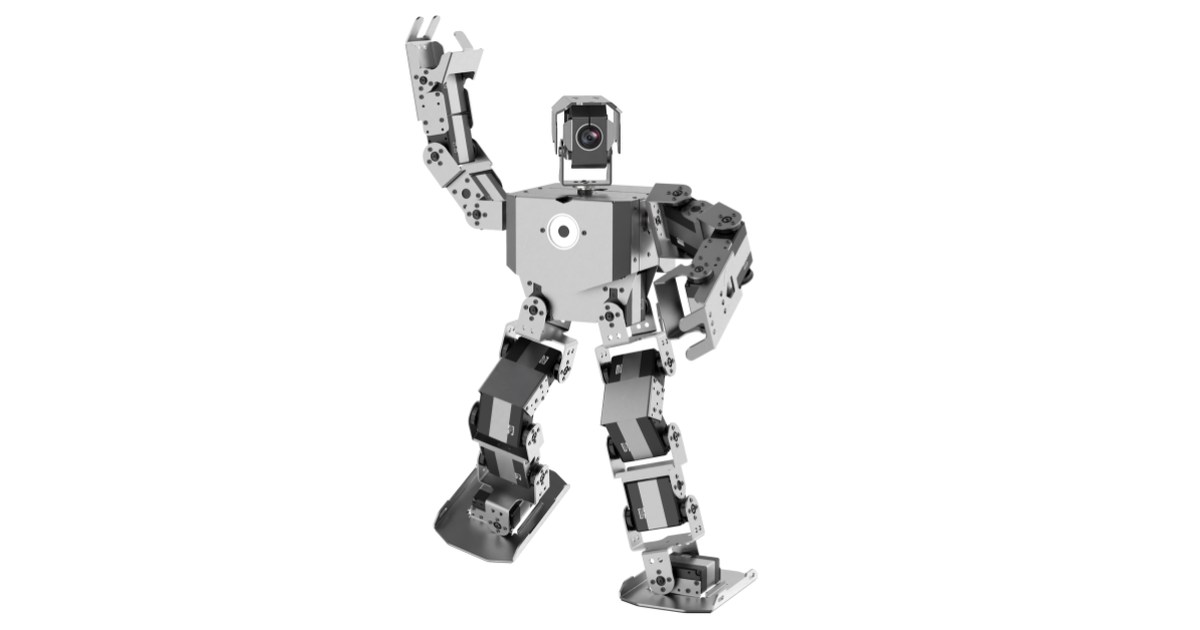
OriginMan: un humanoide de mesa para aprender ROS 2 y visión
OriginMan reúne 20 grados de libertad, una placa RDK X5 y ejemplos de visión y voz. Este kit de 2025 permite estudiar cómo se conectan percepción y movimiento.
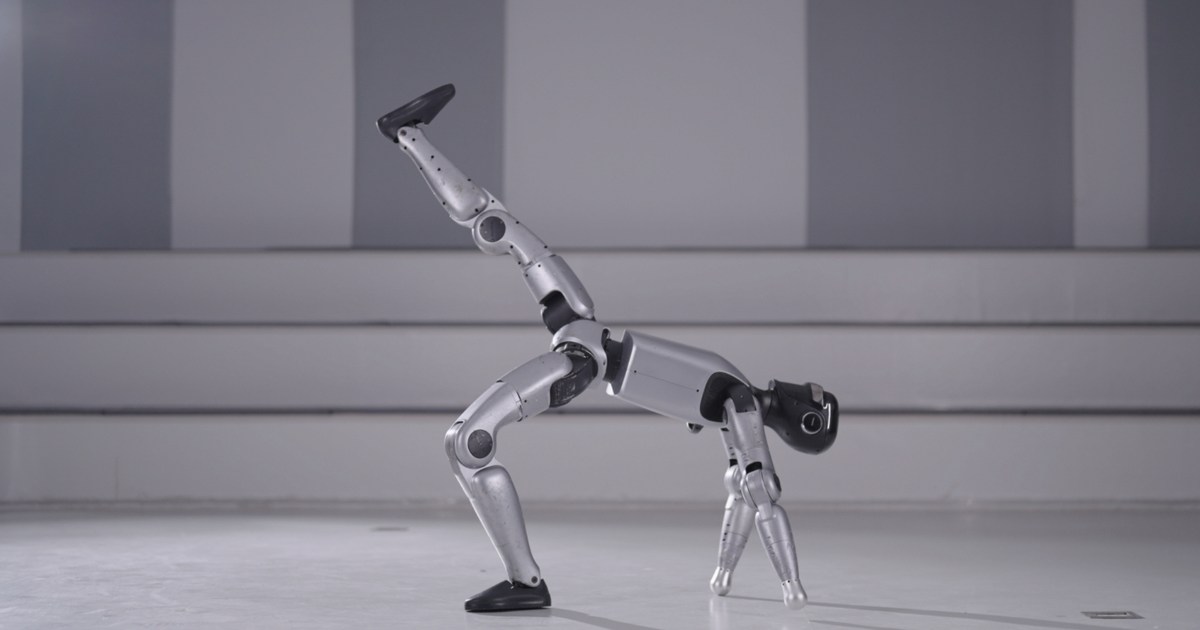
MagicBot Z1: qué cambia entre la versión básica y desarrollo
MagicBot Z1 es un bípedo de 1,37 metros presentado en 2025. Su edición de desarrollo añade opciones e interfaces que la configuración estándar no incluye.
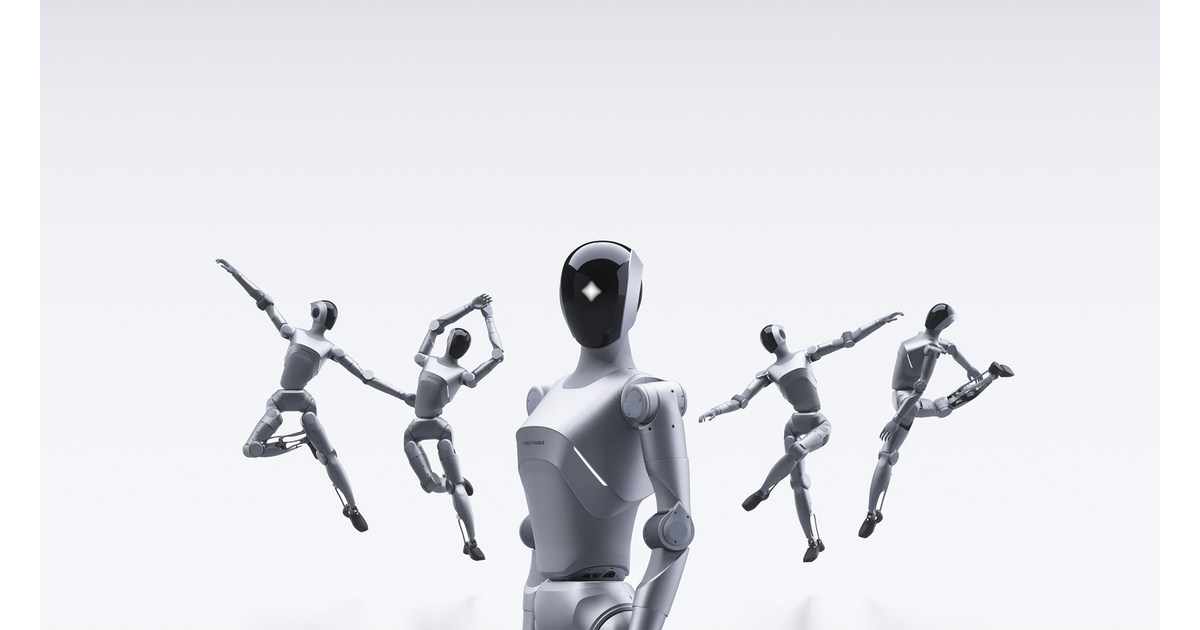
LimX Luna: el humanoide que permite editar una actuación
Luna combina coreografías, voz y un editor de tareas para eventos y espacios comerciales. LimX lo presentó en mayo de 2026 y ofrece reservas internacionales.
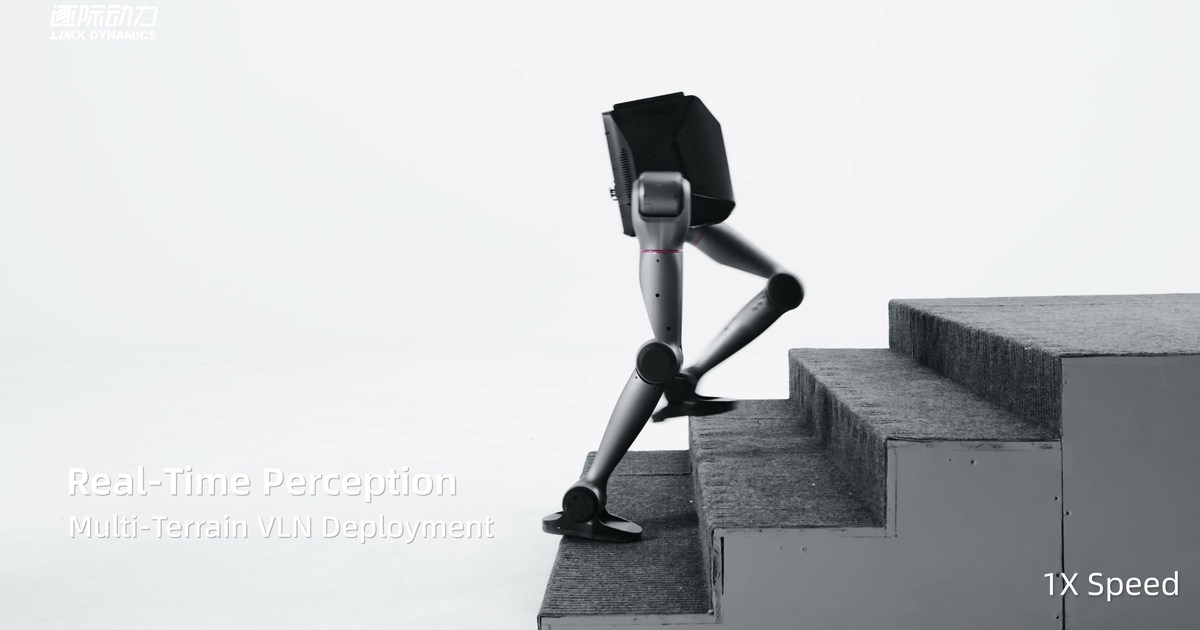
TRON 2: una plataforma para probar brazos, piernas y ruedas
LimX TRON 2 permite configurar brazos, piernas o ruedas para investigar manipulación y movilidad. Sus modos tienen capacidades y cargas diferentes.
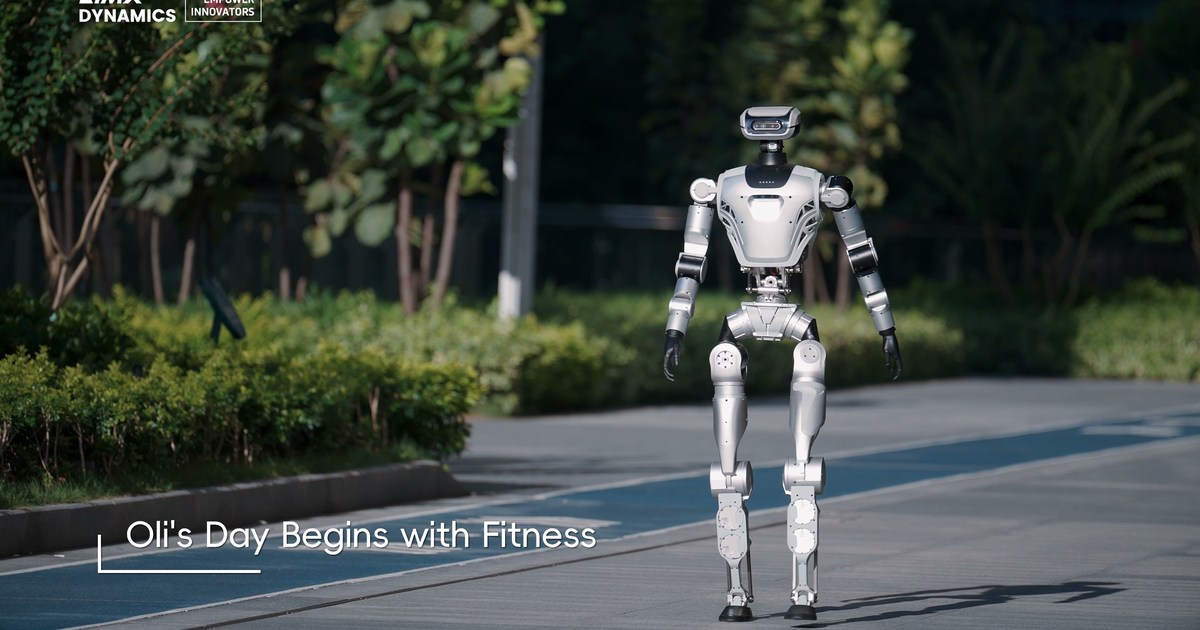
LimX Oli: un humanoide para investigar cuerpo y percepción
LimX Oli combina un cuerpo de 31 articulaciones con interfaces de desarrollo y simulación. Qué ofrece esta plataforma y qué conviene comprobar al elegir versión.
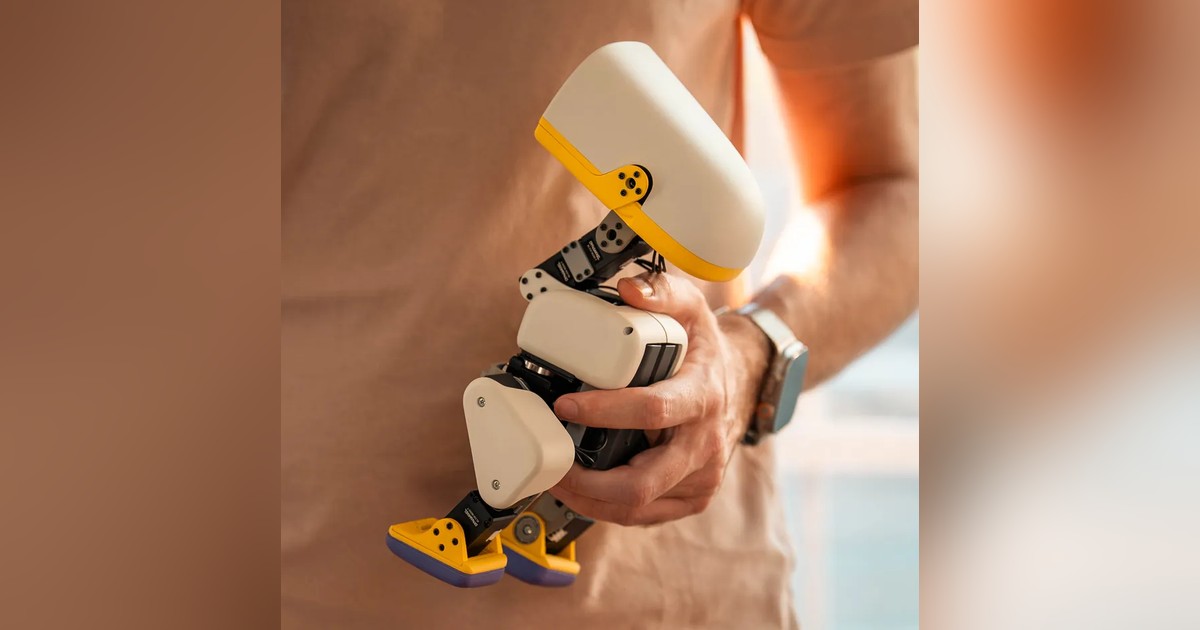
Microduck 0.15.2 pausa la marcha al detectar que lo levantan
Microduck añade un detector que pausa la marcha cuando lo cogen y una postura de reposo antes de apagarse. Qué cubre la actualización y qué queda fuera.
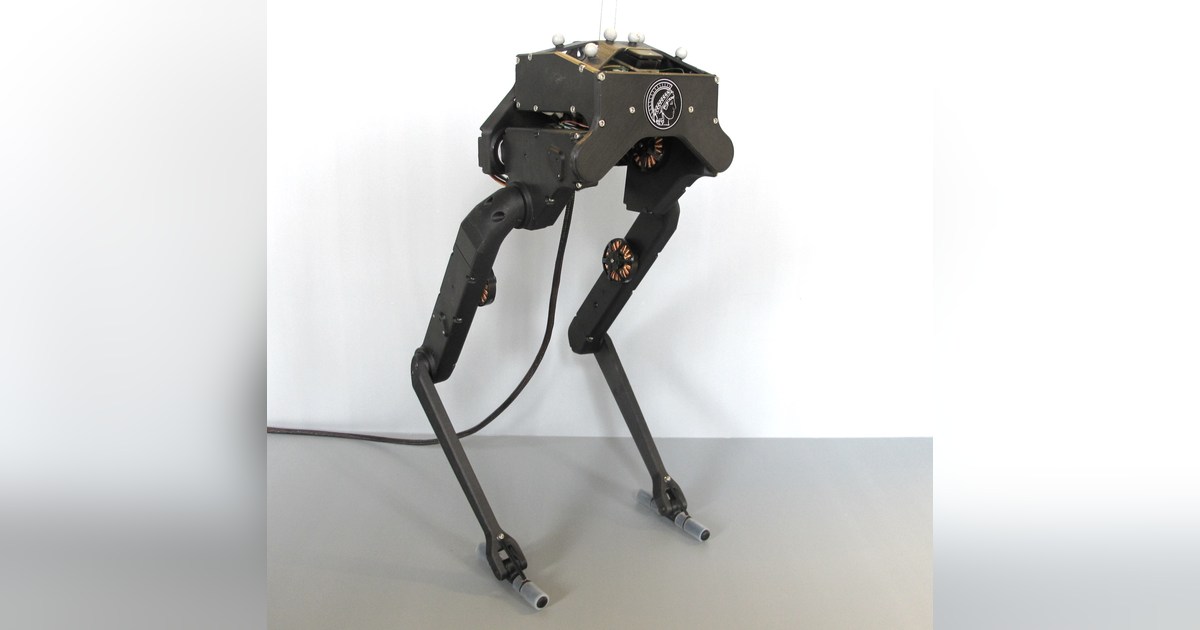
ODRI Bolt: estudiar el equilibrio con un bípedo de seis articulaciones
ODRI Bolt estudia el equilibrio con dos piernas y seis articulaciones activas. Su diseño abierto hace visibles los límites mecánicos, los sensores y el montaje.
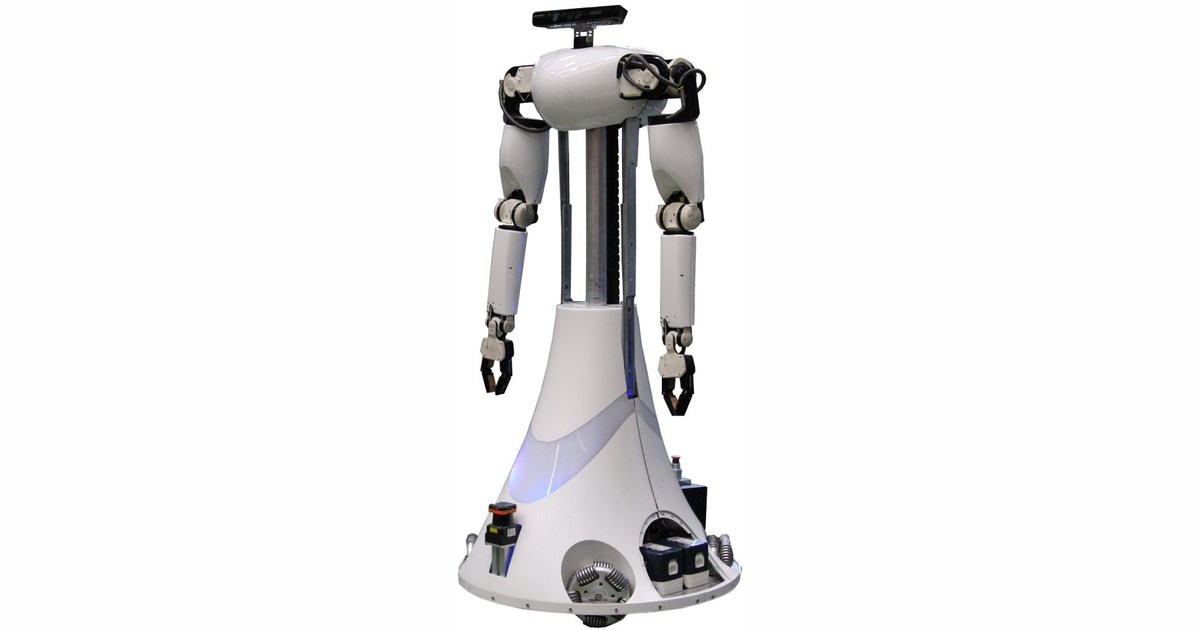
AMIGO: transformar una petición en una secuencia física de acciones
AMIGO es un robot de servicio de investigación de TU/e. Su arquitectura documentada permite seguir cómo una petición se transforma en navegación y manipulación.
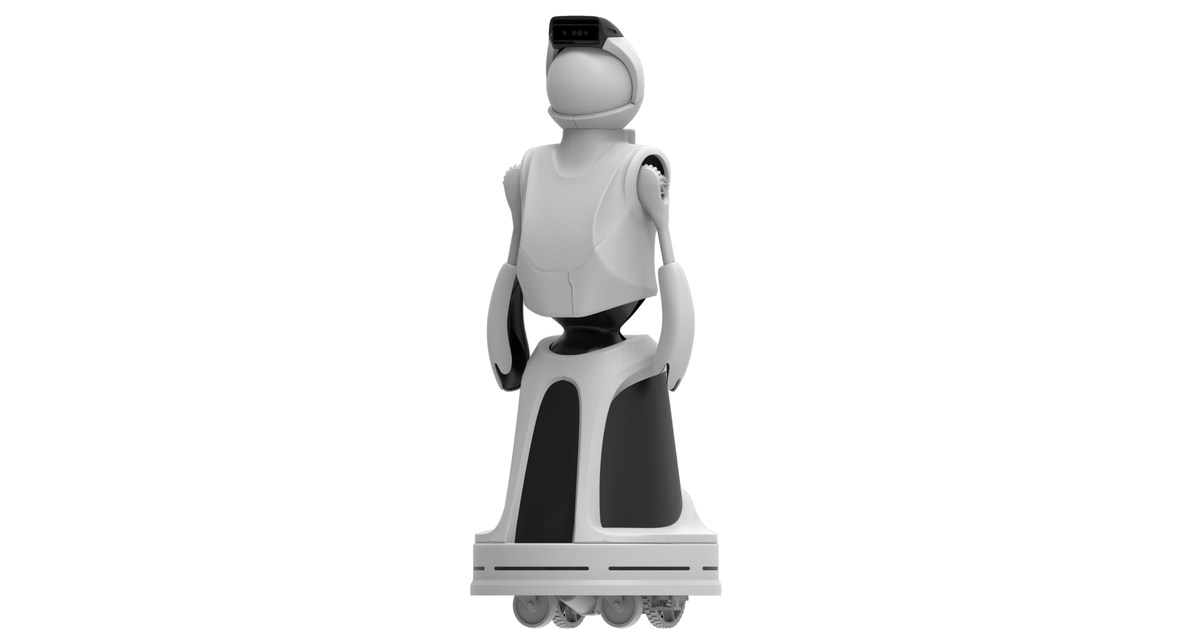
Quori v1: una cara proyectada para estudiar gestos y comunicación
Quori v1 combina una cara proyectada, brazos de gestos y una base móvil. Permite investigar comunicación con personas mediante experimentos comparables entre laboratorios.
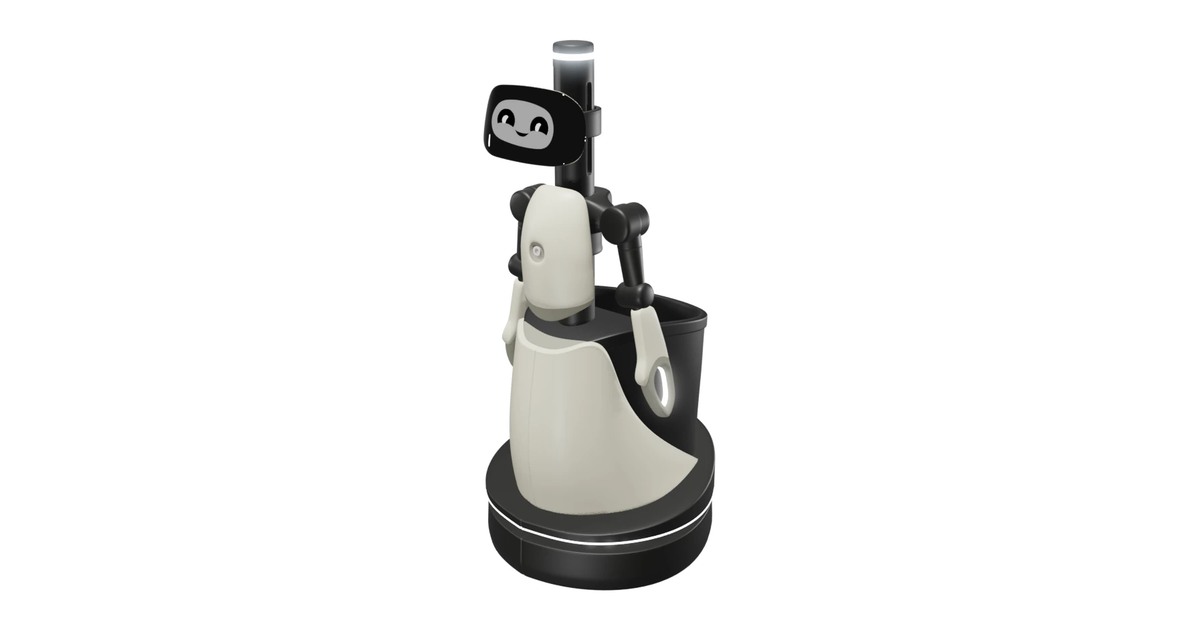
Quori v2: qué cambia al pasar de proyección a pantalla y nuevos brazos
Quori v2 incorpora pantalla táctil, brazos de cuatro ejes y una base holonómica. Revisamos cómo sus cambios de hardware afectan a los experimentos de interacción.
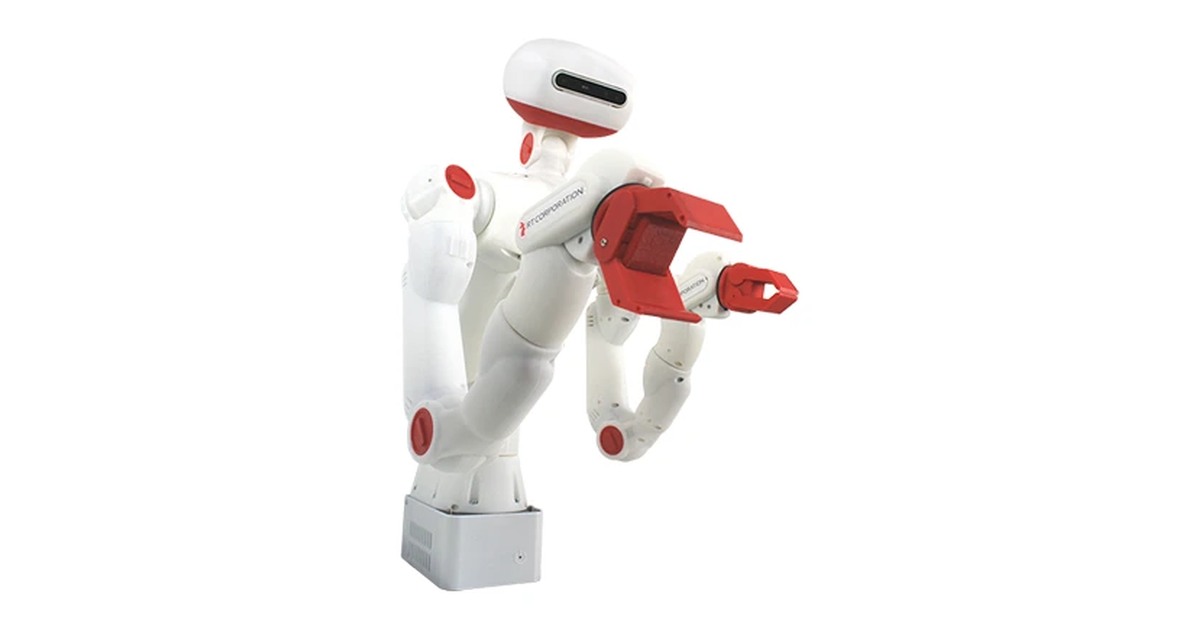
Sciurus17: dos brazos para investigar tareas coordinadas
El Sciurus17 de RT reúne dos brazos y un torso de sobremesa para investigación. Su formato permite estudiar tareas bimanuales, percepción y coordinación con ROS.
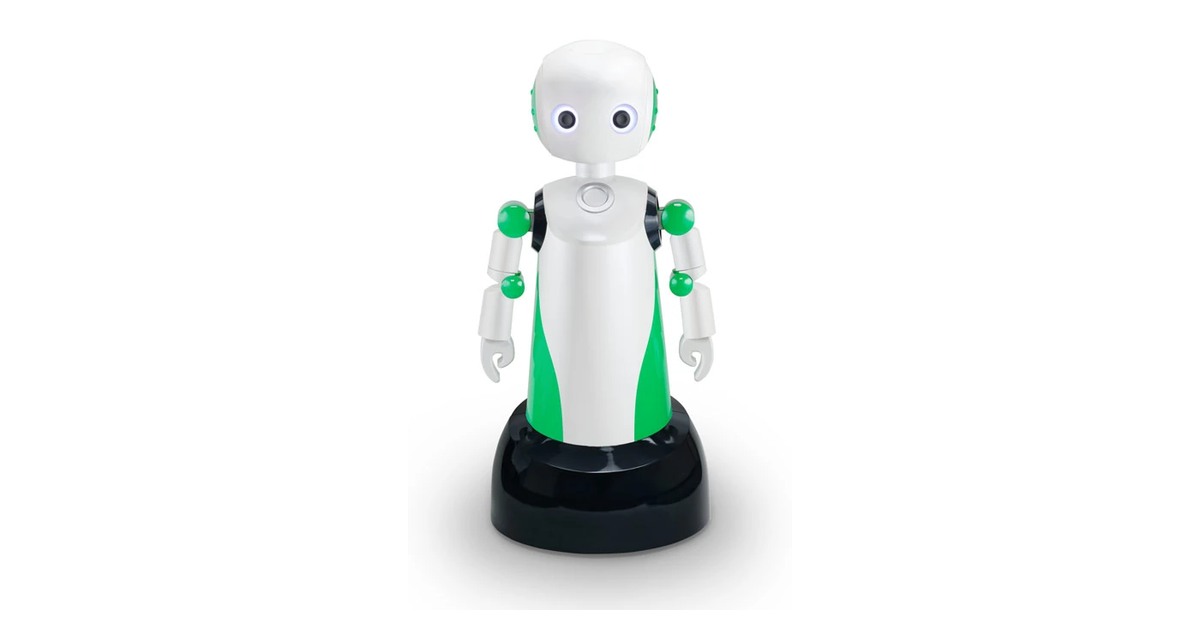
Robovie-R4: gestos de torso sobre una base de ruedas
El Robovie-R4 de Vstone combina un torso con brazos y una base de ruedas. Permite estudiar gestos e interacción, con navegación y percepción que deben integrarse en el proyecto.
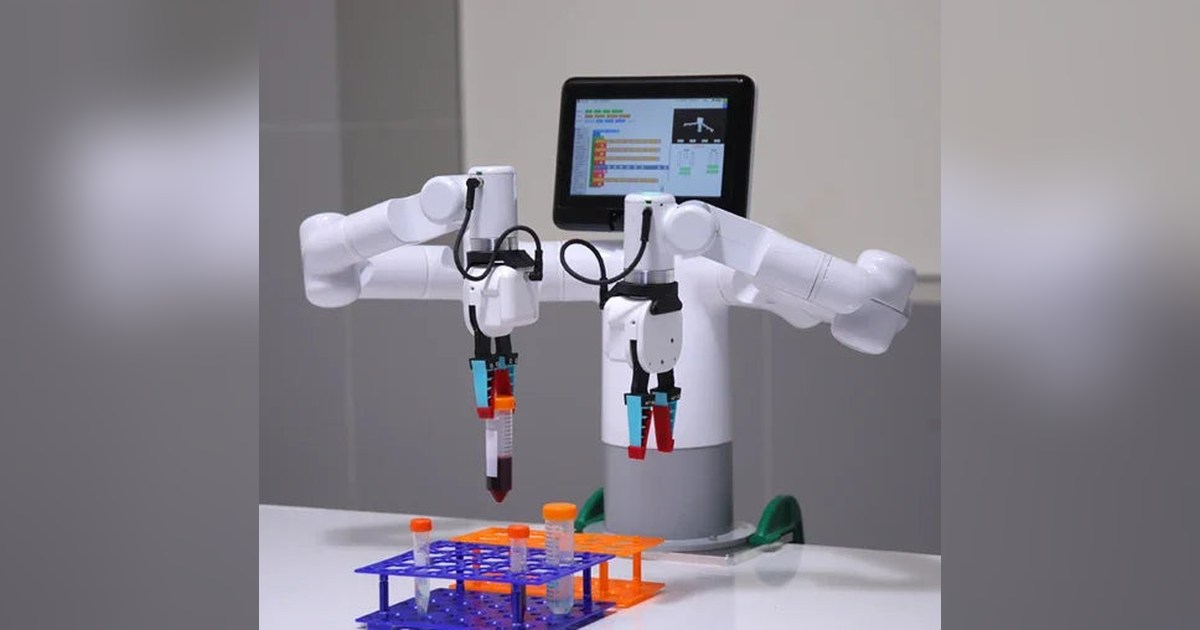
Mercury B1: coordinar dos brazos desde un torso de mesa
El Mercury B1 de Elephant Robotics reúne dos brazos en un torso de sobremesa. Su formato permite investigar tareas bimanuales y coordinar percepción, pinzas y programación.