
Archivo
Robots domésticos y para el hogar: página 2
Archivo de robots domésticos y para el hogar en robotica.es, página 2 de 44. Noticias y análisis publicados en español.
Página 2 de 44 · 1037 artículos
Artículos de la página 2
Doly: leer sus sensores táctiles con Python antes de moverlo
El SDK de Doly permite observar contactos y caricias desde Python. Cómo preparar la conexión, ejecutar el ejemplo táctil y distinguirlo de sus gestos de compañía.
Sony aibo: qué revisar si sus fotos no aparecen en la app
Las fotos automáticas de Sony aibo esperan a que el robot se duerma para subirse a My aibo. Cómo distinguir esa espera de un fallo de cámara, voz o conexión.
Matic Stable 179 avisa cuando deja de funcionar el micrófono
Matic Stable 179 añade avisos de fallo del micrófono y giros más rápidos al aspirar suelos duros. Cómo distinguir el nuevo diagnóstico de un problema con la orden.
ROSbot 3 y XL reúnen control web y navegación en Husarion OS
Husarion OS añade Cockpit y navegación integrada a ROSbot 3 y XL. Qué cambia para aprender con el robot y por qué los equipos anteriores necesitan reinstalarse.
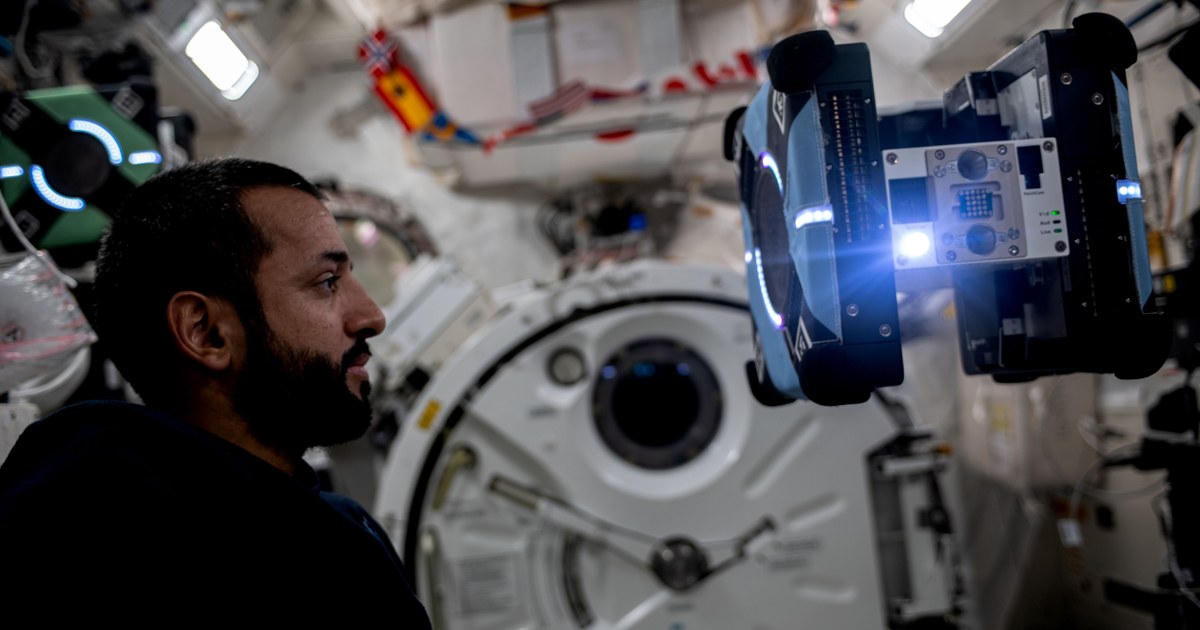
Zero Robotics abre la inscripción para programar Astrobee en 2027
Zero Robotics admite equipos internacionales de al menos cuatro estudiantes hasta el 16 de diciembre. Qué preparar para el torneo de programación de Astrobee.
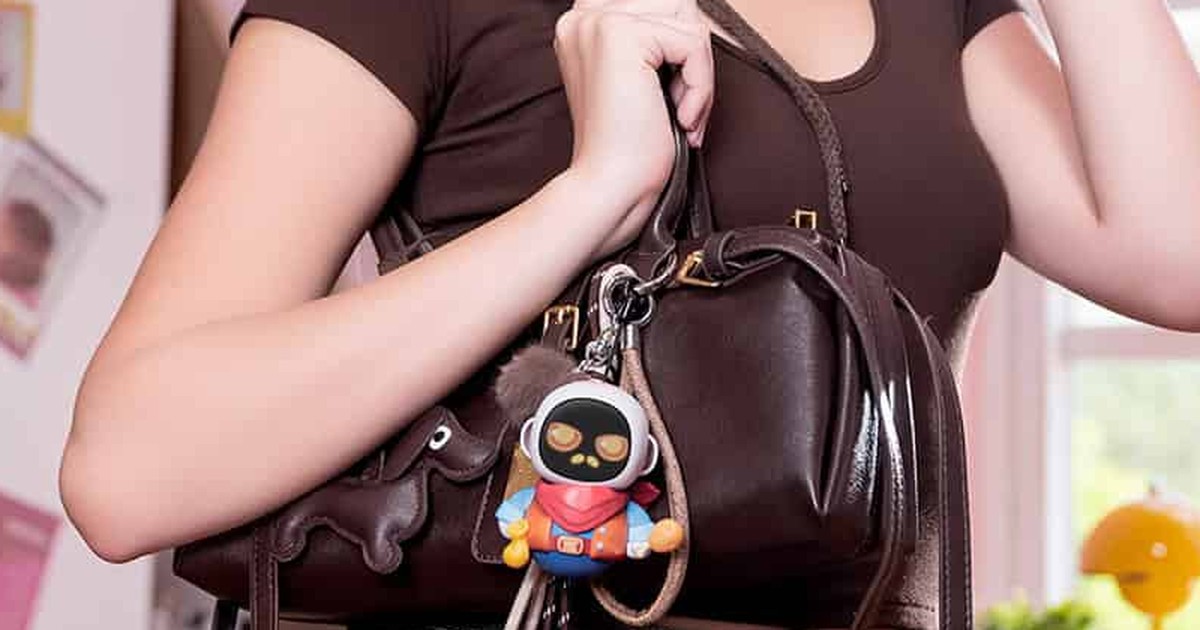
Eiliko y Eilik AI Station: fallos que exponen conversaciones
Una investigación denuncia acceso a conversaciones y cambios remotos de respuestas en Energize Lab. Qué implica para Eiliko y cómo separar Eilik de su AI Station.
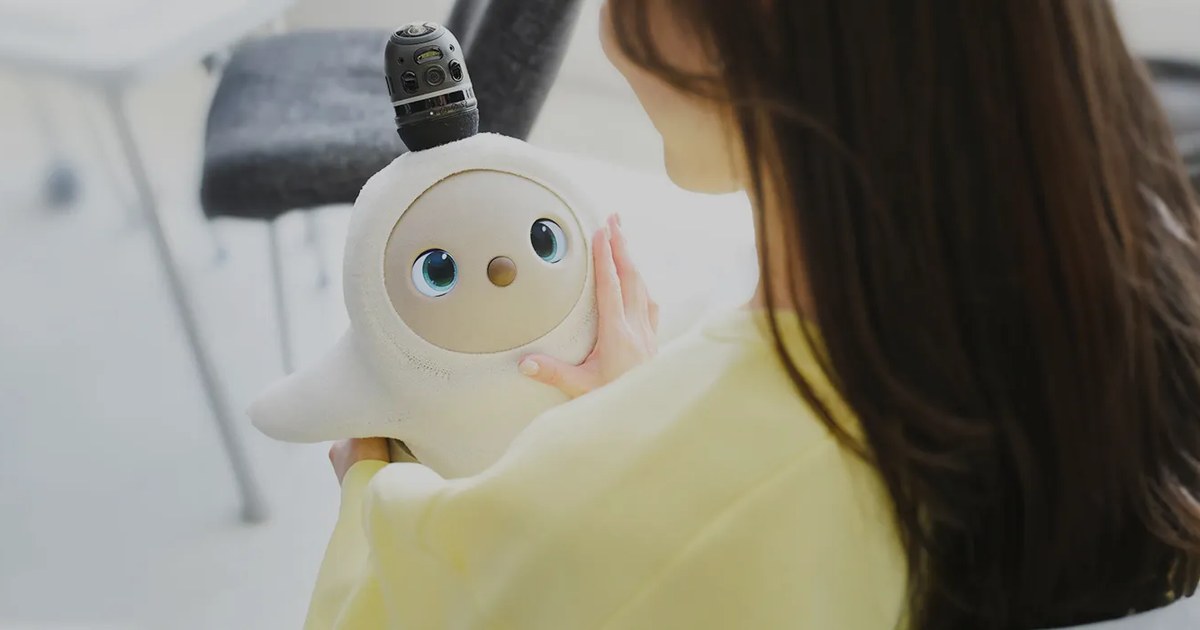
LOVOT 3.0: cómo enseñarle un gesto de tres segundos
LOVOT 3.0 recuerda un movimiento corto asociado a quien se lo enseña. Cómo grabarlo, pedir que lo repita y elegir los bloques si quieres preparar un baile más largo.
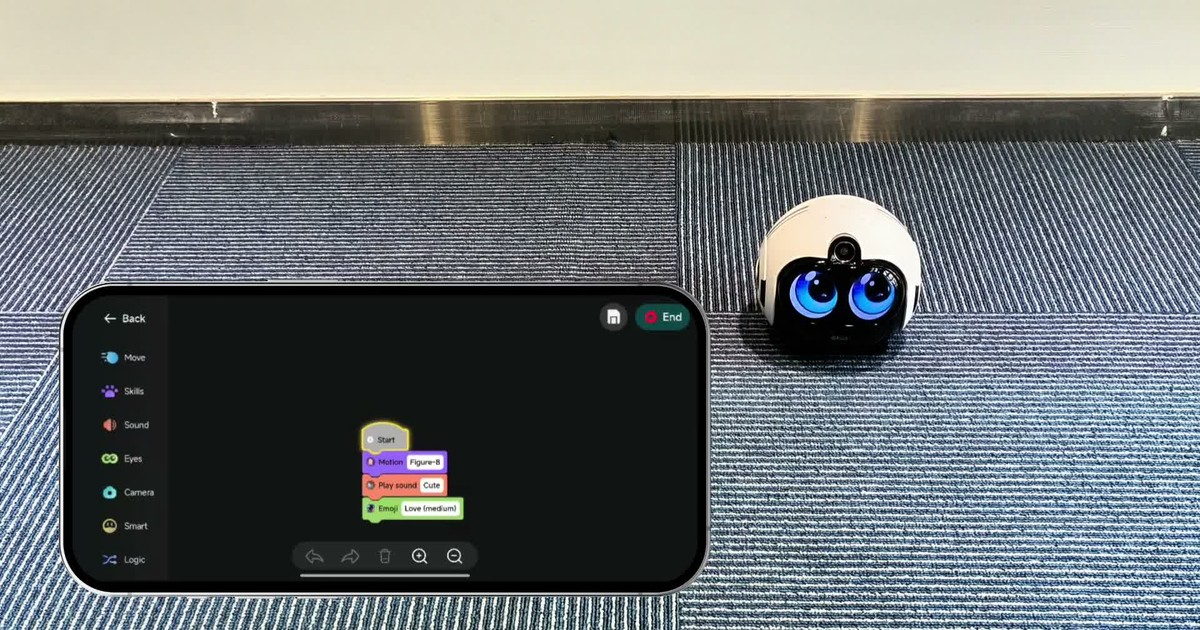
Enabot EBO añade bloques para programar movimientos y gestos
Enabot estrena programación gratuita por bloques en cinco EBO. El vídeo muestra secuencias en EBO Max; los bucles y los disparadores de sensores quedan para después.
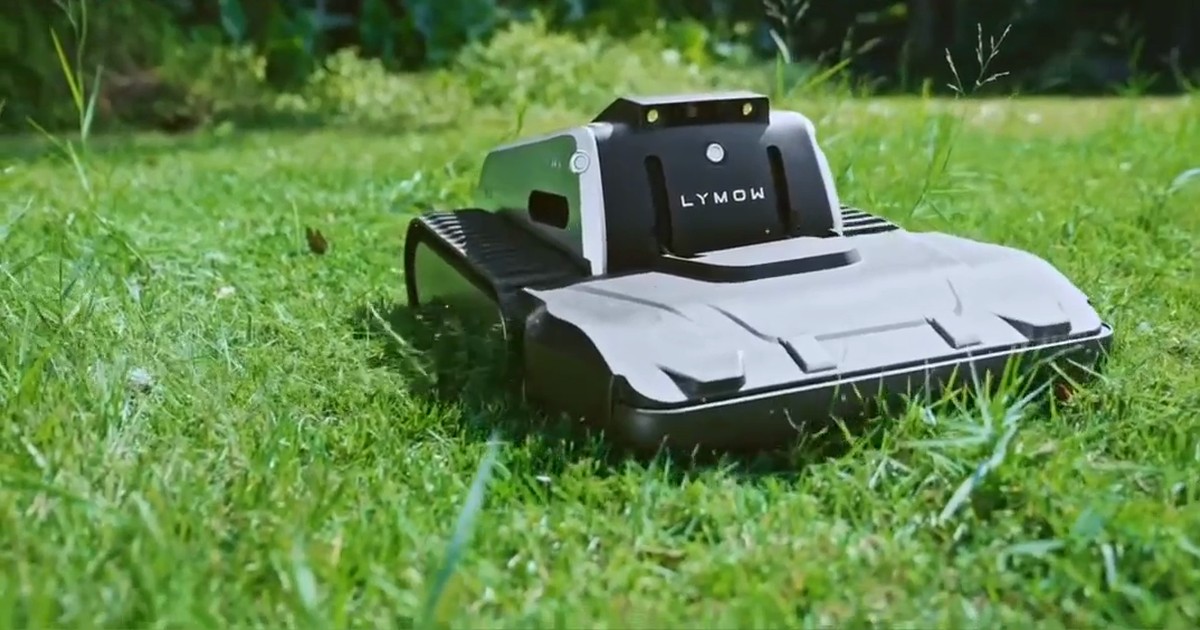
Lymow 2.1.51: pausa sin RTK y cambios en los horarios
Lymow añade controles al perder señal RTK y un modo No molestar. Qué permiten las nuevas versiones y qué fallos de tareas por zonas comunican algunos propietarios.
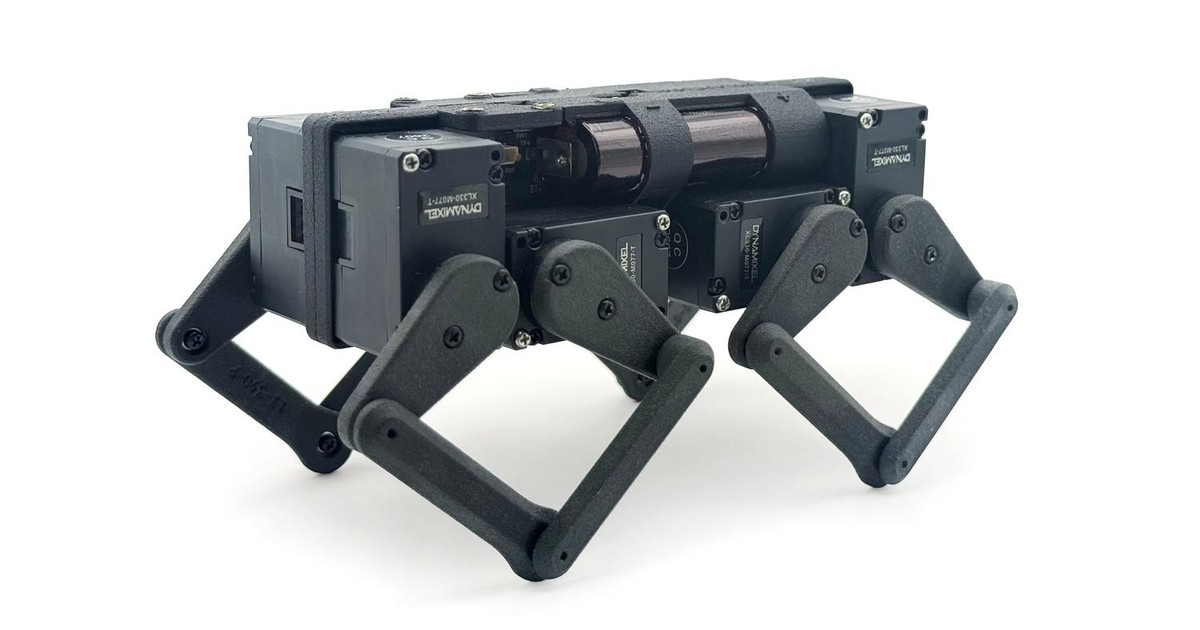
Q8botOne abre su software para controlar las patas con Python
Q8botOne publica su aplicación y firmware preliminares para experimentar con un cuadrúpedo pequeño. Qué permite el código y qué falta antes de recibir o montar el robot.
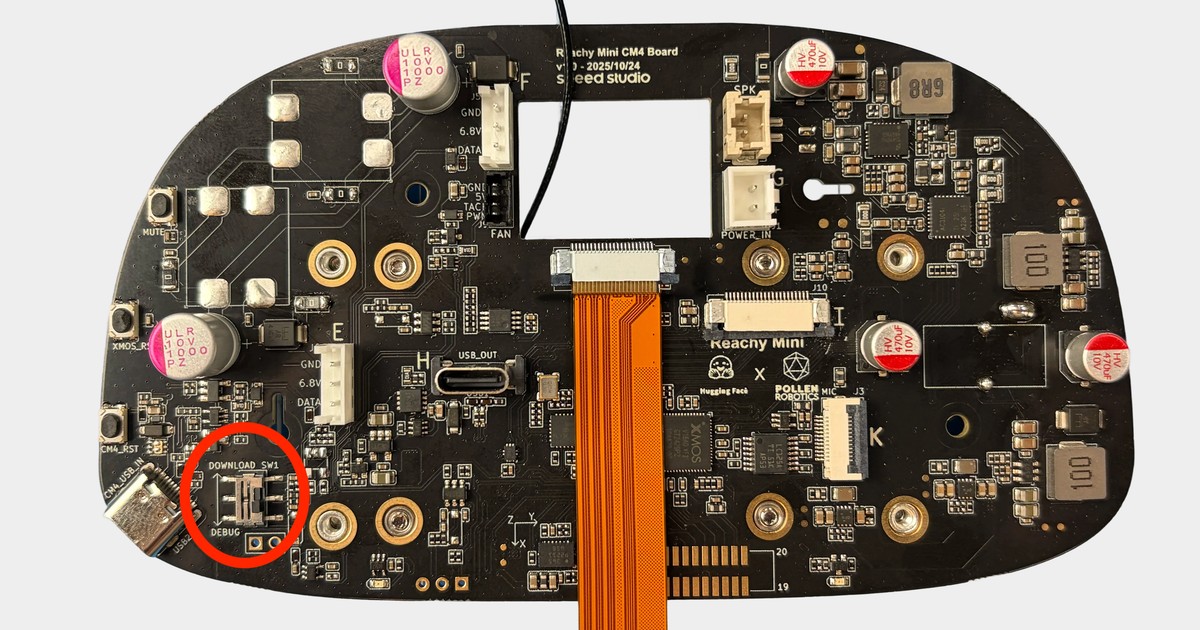
Reachy Mini Wireless: cuándo recuperar el sistema con Flasher
Reachy Mini Flasher reinstala el sistema del Wireless por USB y borra su instalación. Qué comprobar antes, qué ordenadores admite y cómo recuperar el arranque.
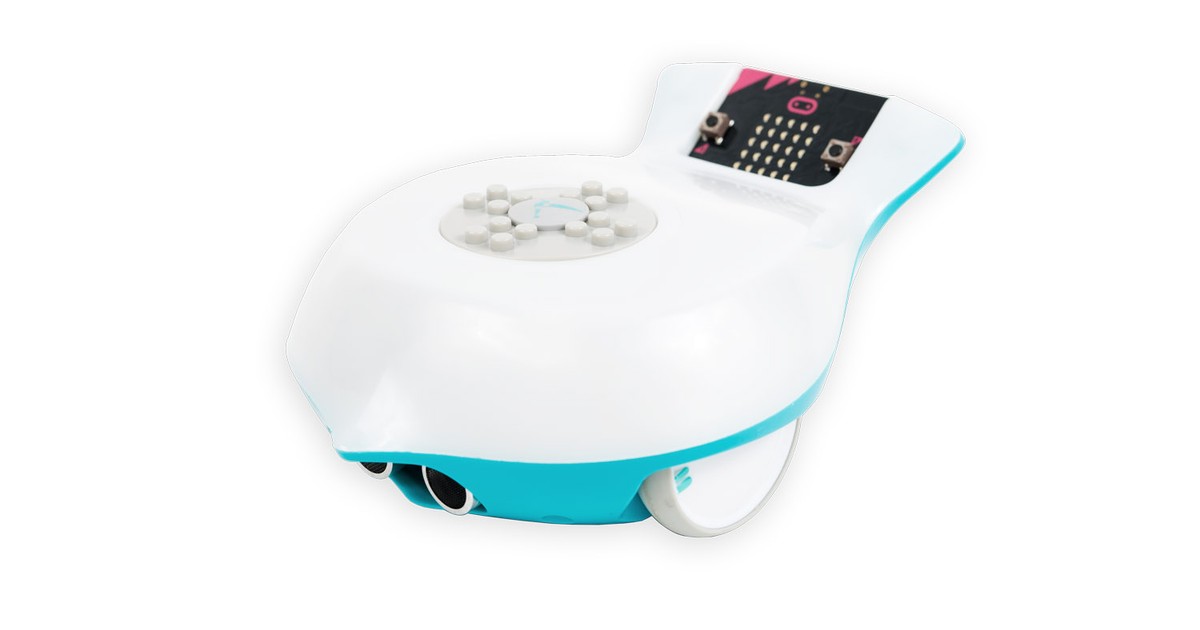
Finch 2.0: seguir una linterna cruzando sensores y ruedas
Finch 2.0 puede orientarse hacia una linterna con dos sensores de luz y Snap!. Cómo conectar cada lectura a la rueda contraria y limitar la velocidad del ejercicio.
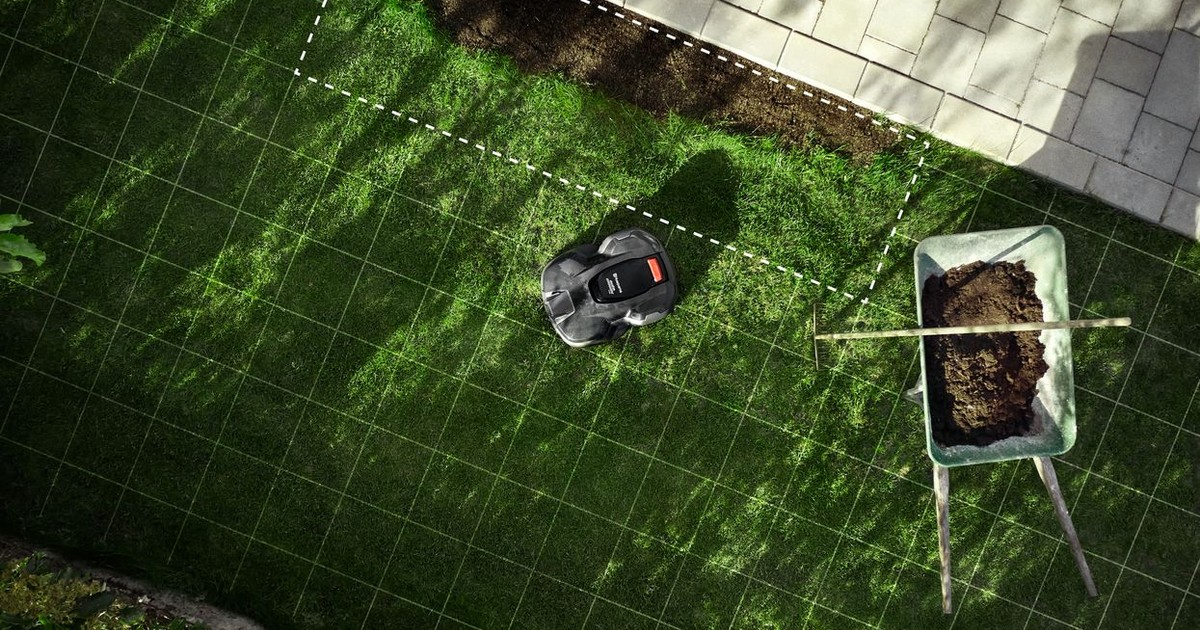
Automower AIM: cómo excluir el césped recién sembrado
Automower AIM permite apartar una zona recién sembrada sin mover el cable delimitador. Qué modelos lo admiten y cómo conservar el camino del robot hasta el cargador.
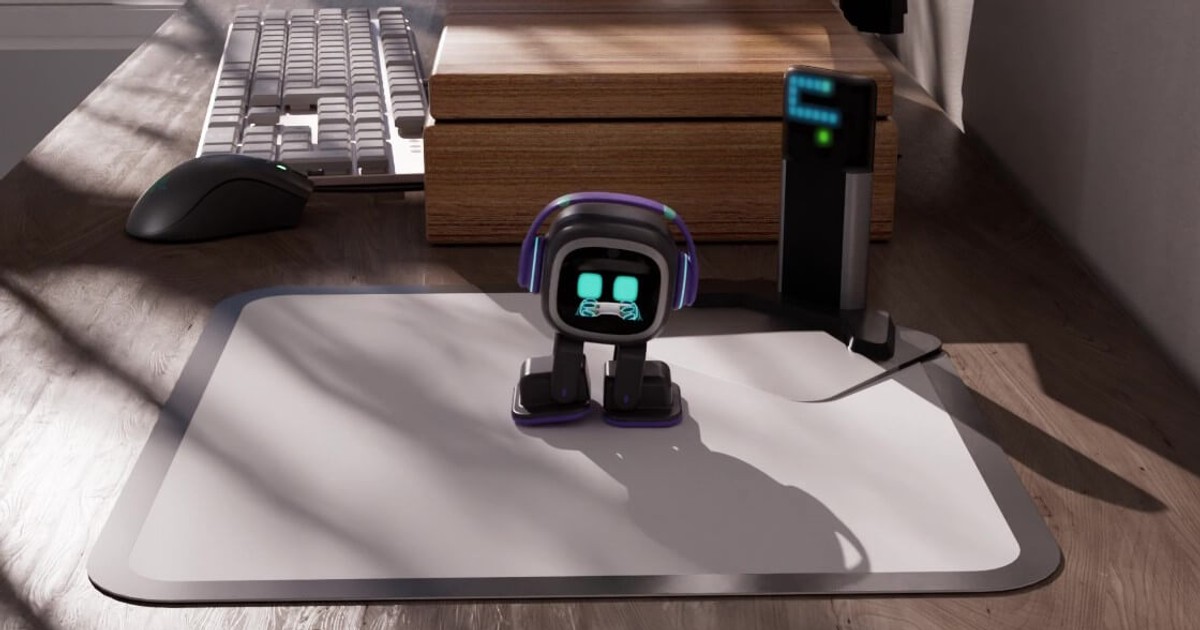
EMO Go Fishing: cómo jugar a la pesca con el móvil y el robot
EMO Go Fishing combina los toques del móvil con las animaciones del robot. Cómo empezar una partida, recoger peces y comprobar las versiones que necesita el juego.
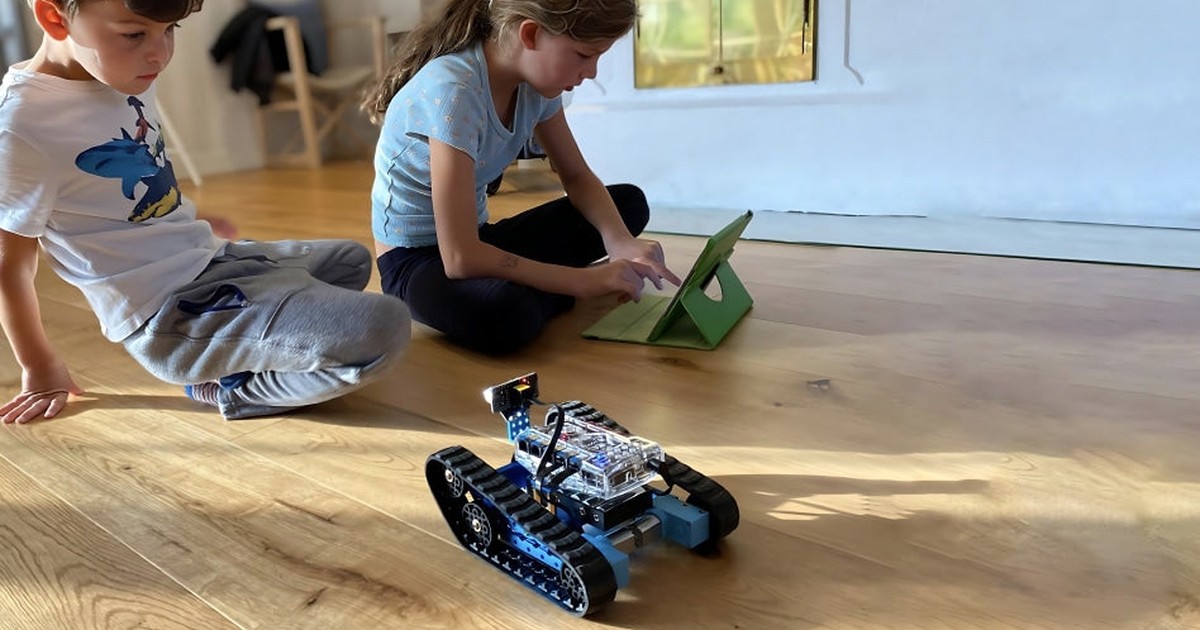
mBot Ranger: qué comprobar cuando pierde la línea negra
mBot Ranger puede perder la pista por la luz, el cableado o el programa. Cómo comprobar el sensor, interpretar sus cuatro estados y separar esos fallos.
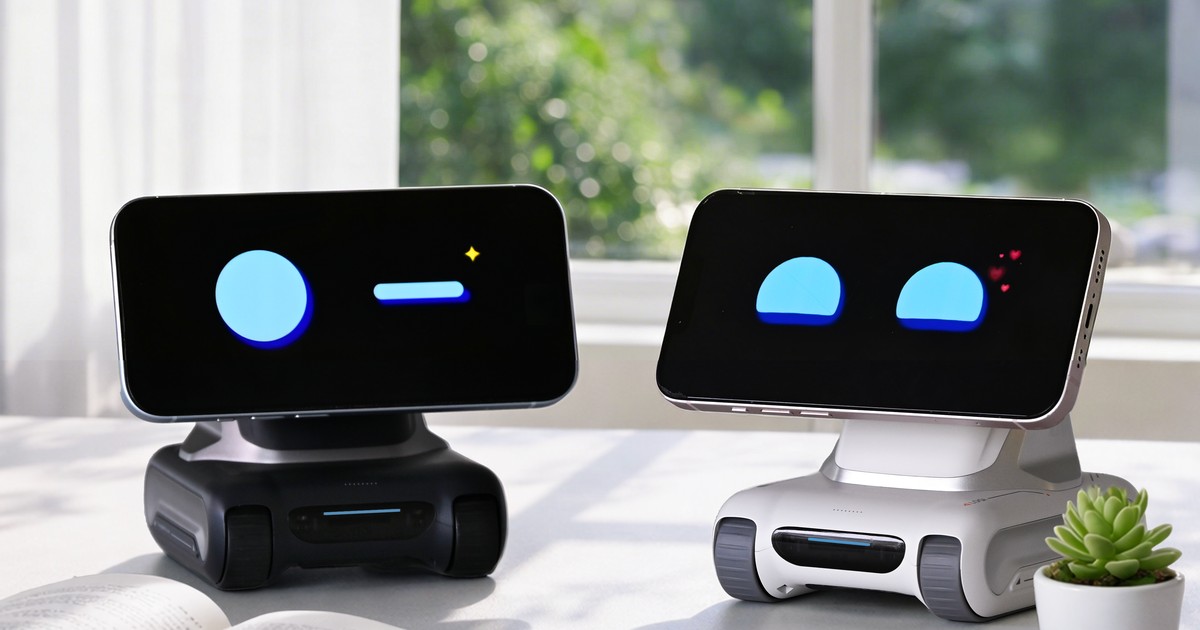
LOOI: cómo evitar que el ruido corte sus conversaciones
LOOI permite desactivar las interrupciones de voz en la app para iPhone. Cómo usar ese ajuste, iniciar la charla con un toque y distinguir cortes de respuestas lentas.
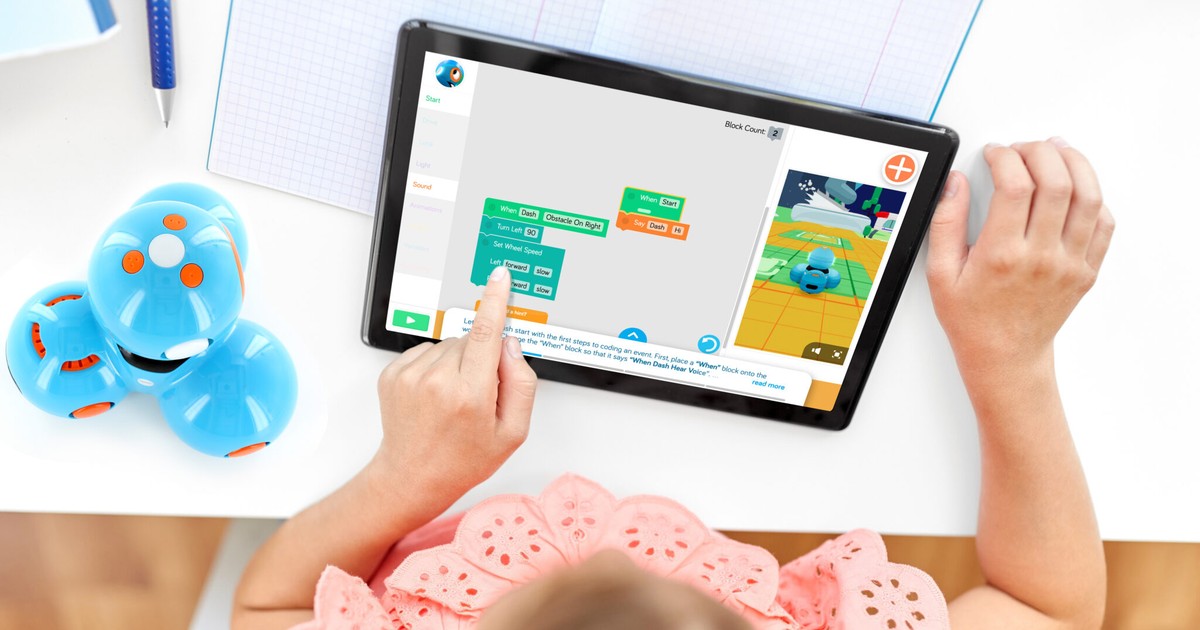
Dash: pasar de bloques a Python sin cambiar de robot
Dash permite alternar bloques y Python en Blockly Pro. Cómo preparar una primera sesión, qué exige Chrome y qué separa el acceso gratuito de la suscripción.
Neato D8, D9 y D10: deorbit prepara el regreso del control
deorbit propone un servidor doméstico para Neato D8, D9 y D10 tras el cierre de la nube. Qué ha probado su autor y qué falta para conectar tu aspirador.
Ortomi Umi: qué tesoros consigue gratis y cuáles se compran
Ortomi Umi añade flores y tesoros cósmicos a sus juegos. Cómo distinguir descubrimientos gratuitos, compras aleatorias y objetos elegidos, y enviarlos al robot.
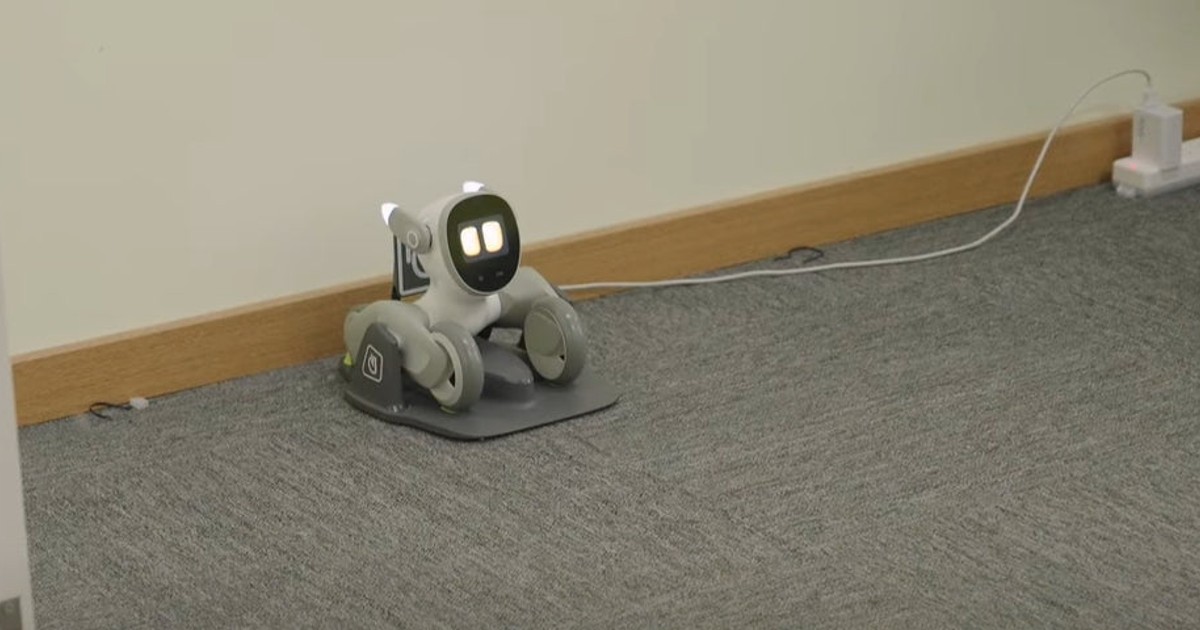
Loona Petbot: cómo enseñarle rutas de vuelta a la base
Loona Petbot permite guardar rutas para volver a cargar desde distintas habitaciones. Cómo prepararlas, ajustar la batería y distinguir navegación de acoplamiento.
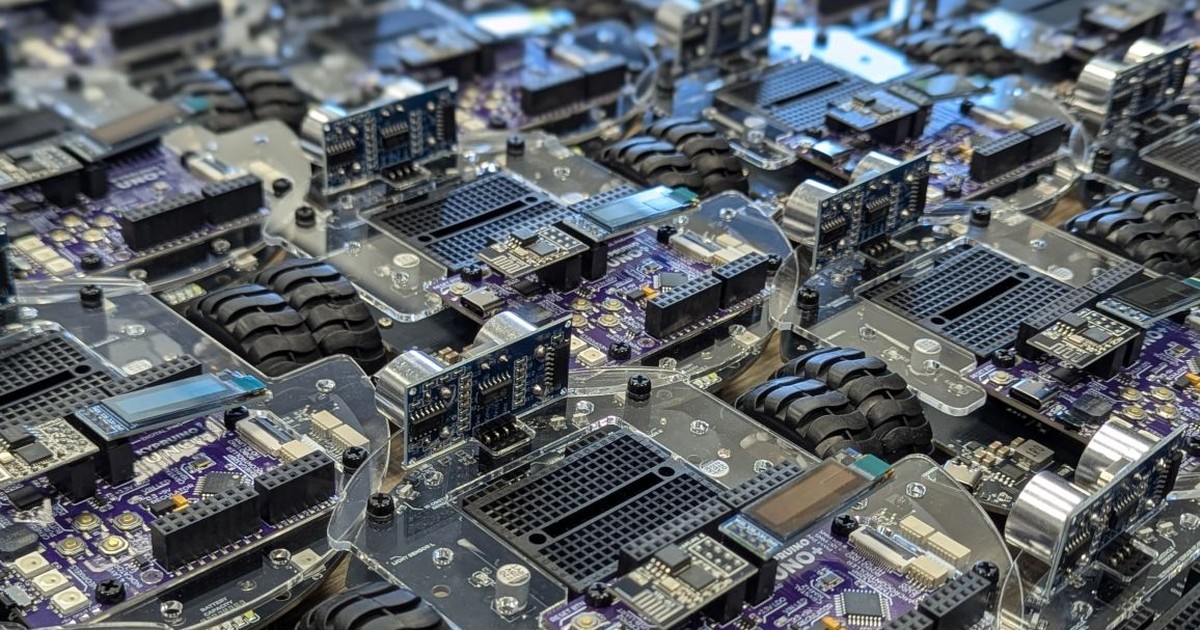
RoboRover Core V3.1: calibrar giros y dibujar un cuadrado
RoboRover Core V3.1 permite programar distancias y ajustar giros con Arduino. Cómo preparar el primer recorrido, qué mide y qué requiere comprarlo desde España.
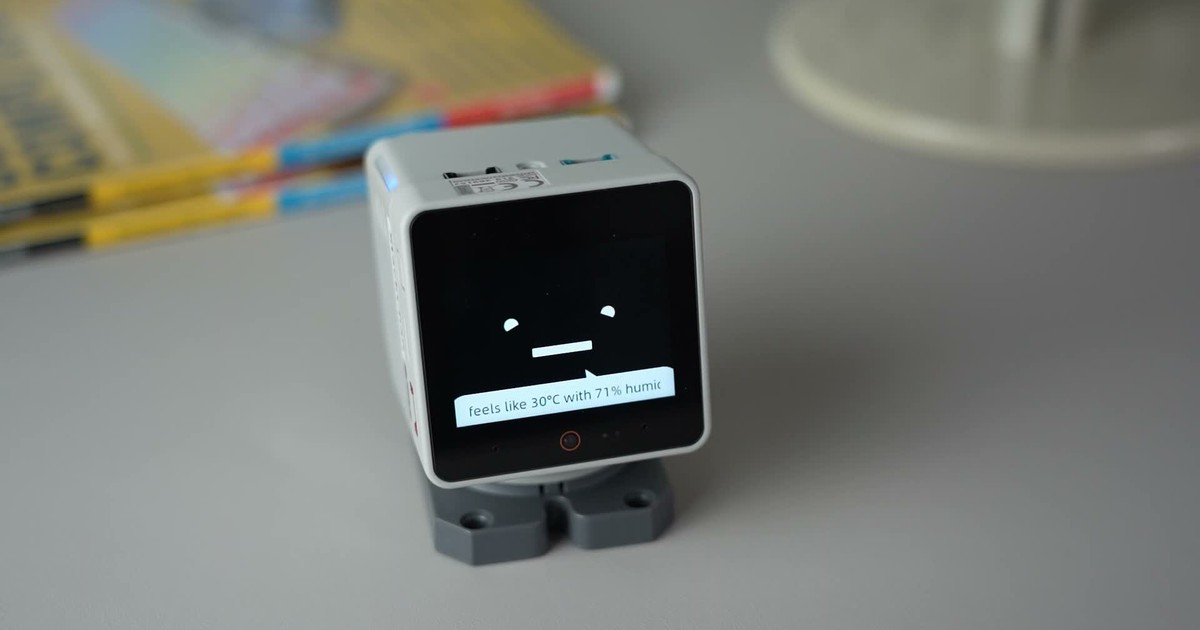
StackChan: conectar avisos de casa a un servidor propio
Un firmware comunitario conecta StackChan a un servidor propio para avisos de Home Assistant. Explicamos el montaje, la dependencia de Gemini y los reinicios pendientes.
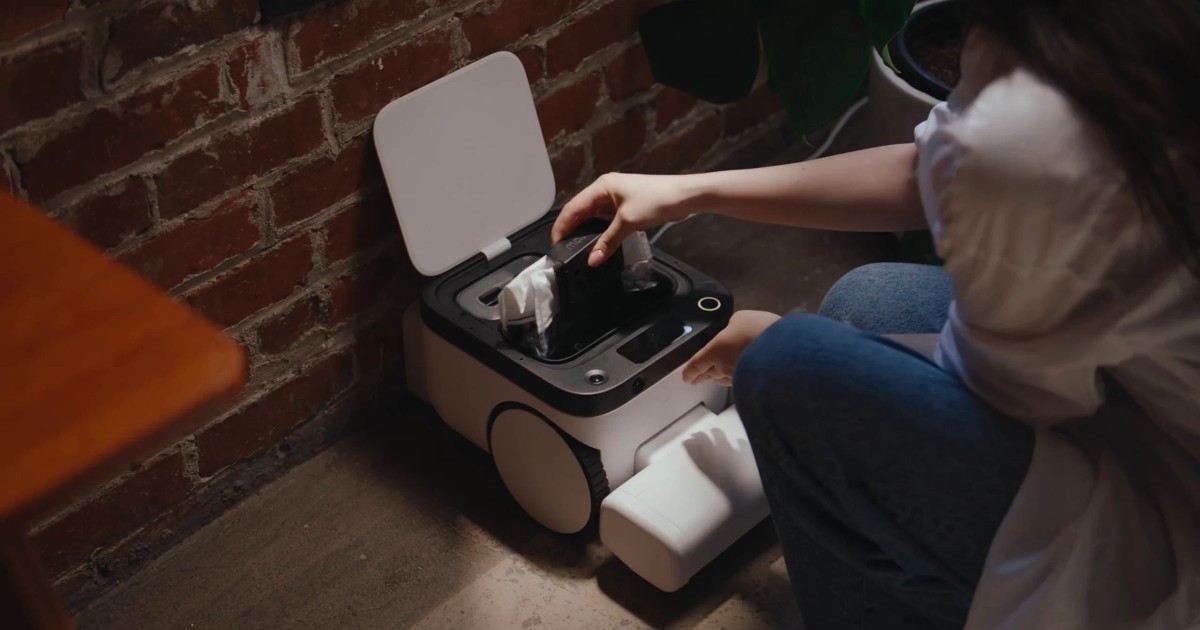
Matic Stable 178: aspirar con la bolsa húmeda llena
Matic Stable 178 permite seguir aspirando cuando solo está llena la bolsa húmeda y mejora la detección de excrementos. Qué cambia y qué mantenimiento conserva.
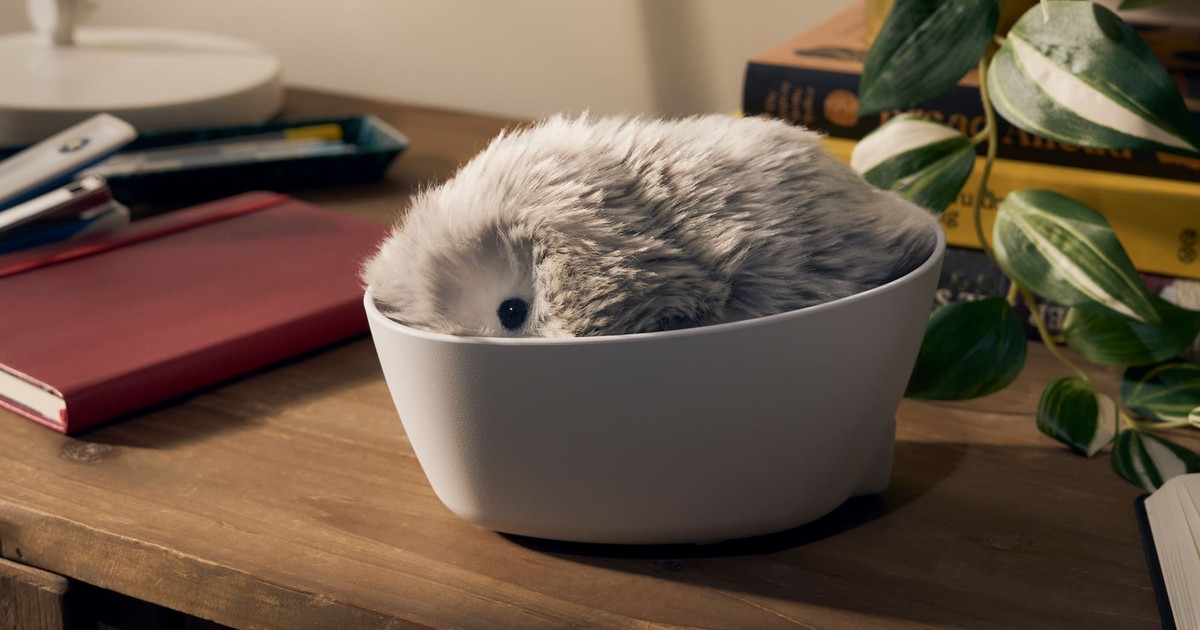
Moflin añade gestos y pide registrarlo de nuevo en MofLife
Casio Moflin recibe el software 0012-0006 con nuevos gestos y cambios de comportamiento. Cómo volver a vincularlo con MofLife y preparar la actualización.