
Archivo
Robots domésticos y para el hogar: página 3
Archivo de robots domésticos y para el hogar en robotica.es, página 3 de 44. Noticias y análisis publicados en español.
Página 3 de 44 · 1037 artículos
Artículos de la página 3
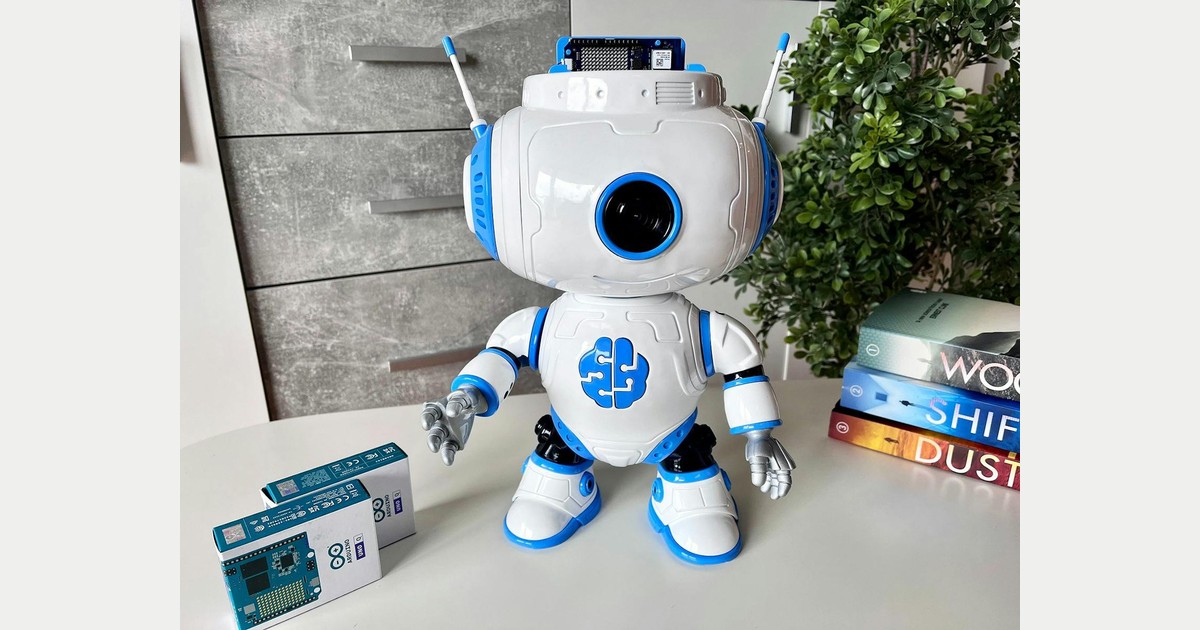
JBR-001: cómo entrenar su cámara para detectar módulos
JBR-001 tiene una nueva guía de visión con UNO Q y Edge Impulse. Explicamos cómo detectar módulos Modulino y qué falta para convertir el resultado en un gesto.
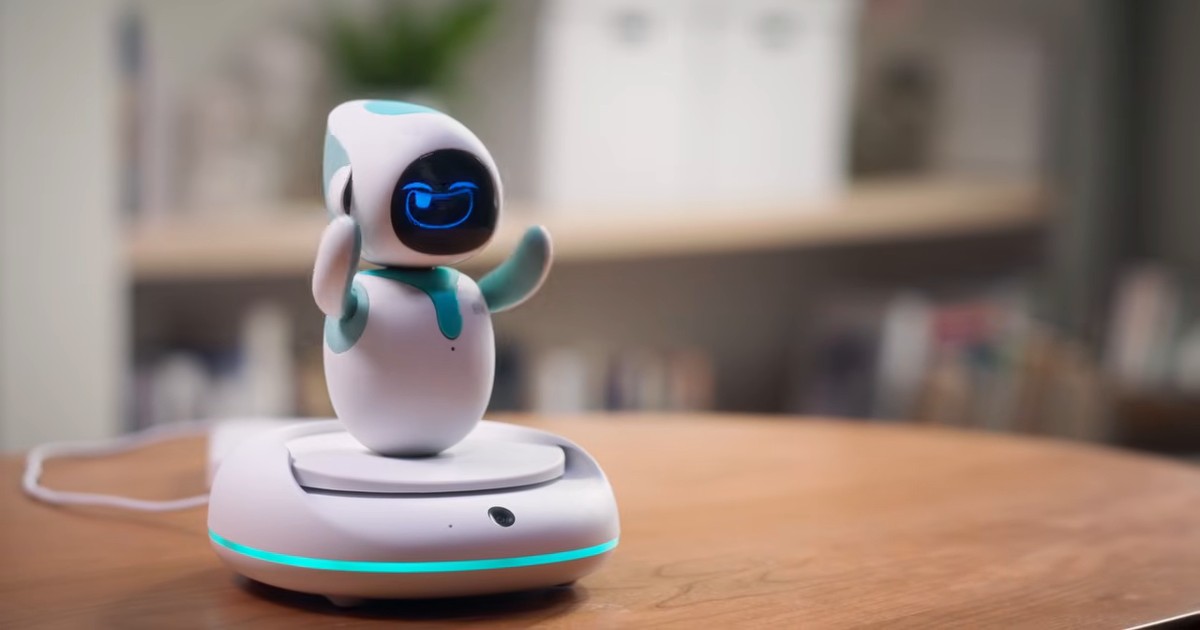
Eilik AI Station RFV2.2: charla directa al decir «Hi Eilik»
Eilik AI Station RFV2.2 entra en la charla online al activarse por voz con wifi. Qué cambia para sus propietarios, cómo actualizar y por qué sigue solo en inglés.
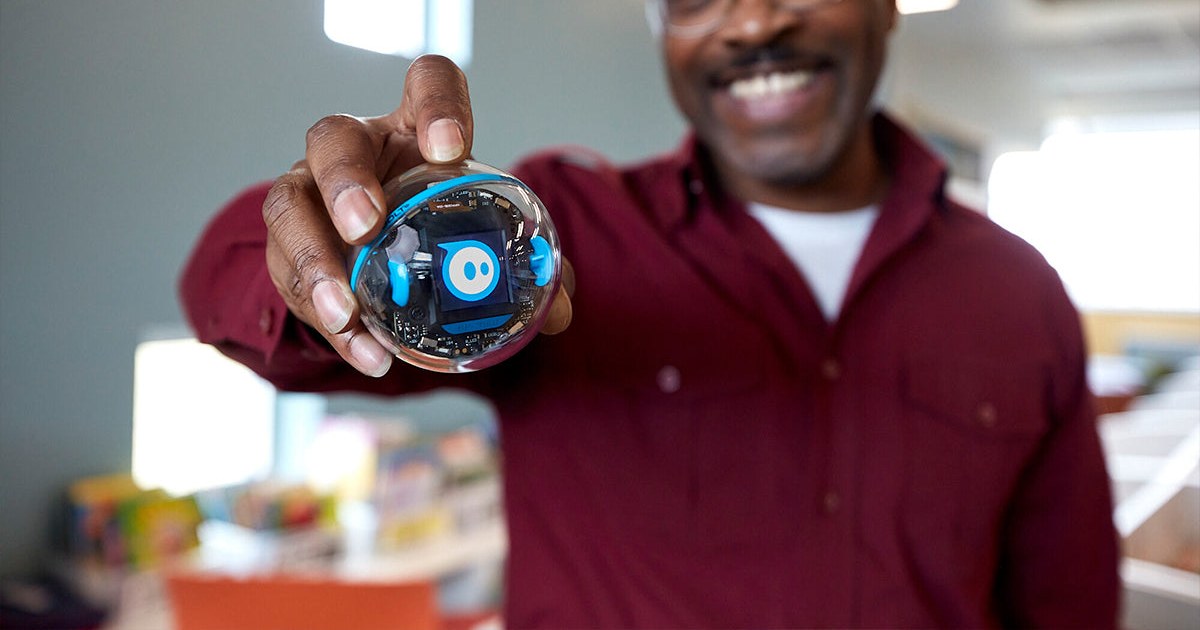
Sphero BOLT+: renovar robots averiados tiene condiciones
Sphero acepta robots averiados para renovar equipos con BOLT+. Explicamos descuentos, plazos y condiciones europeas: España no figura entre los países admitidos.
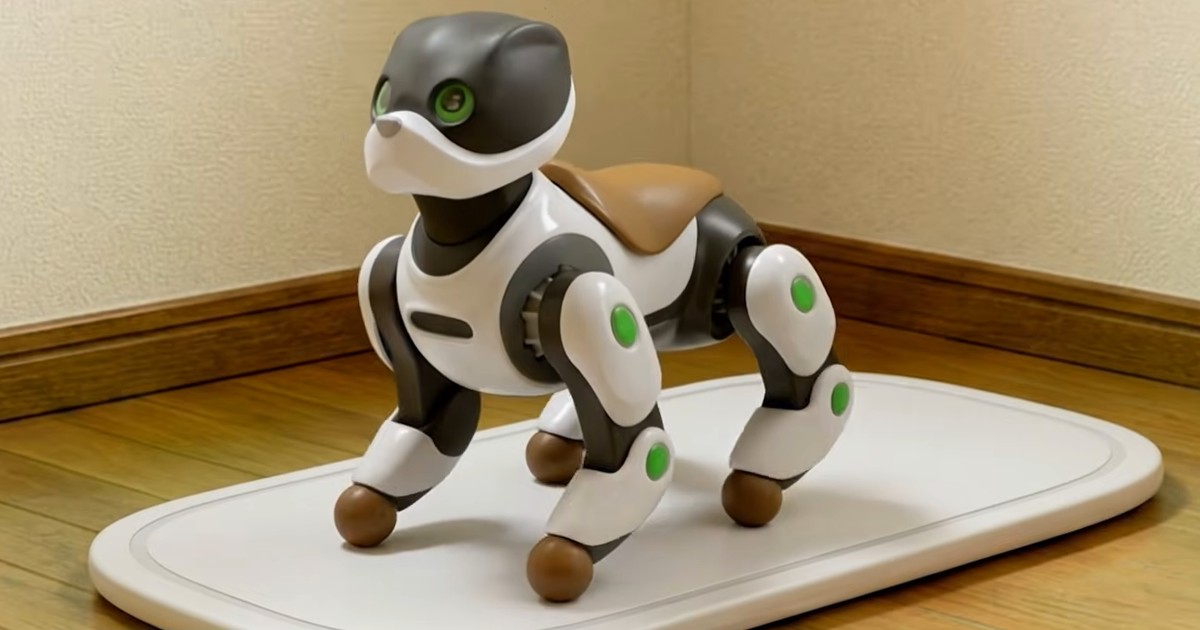
Home LEO: Kawasaki prepara un robot para ayudar a mayores
Home LEO recogió un móvil en su presentación. Kawasaki prepara este robot para apoyar a mayores en casa, con alertas aún previstas y lanzamiento en el ejercicio 2028.
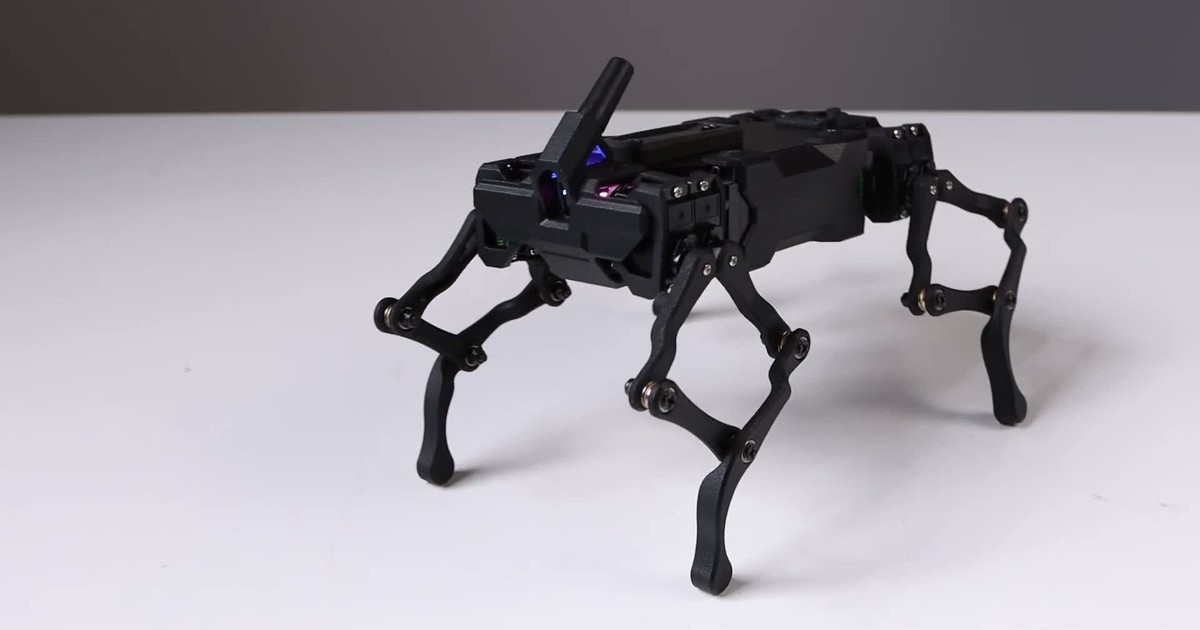
WAVEGO Pro: repetir rutinas sin añadir una Raspberry Pi
WAVEGO Pro guarda órdenes en su ESP32 para repetir una demostración. Explicamos cómo empezar desde el navegador y qué versiones añaden cámara y Raspberry Pi.
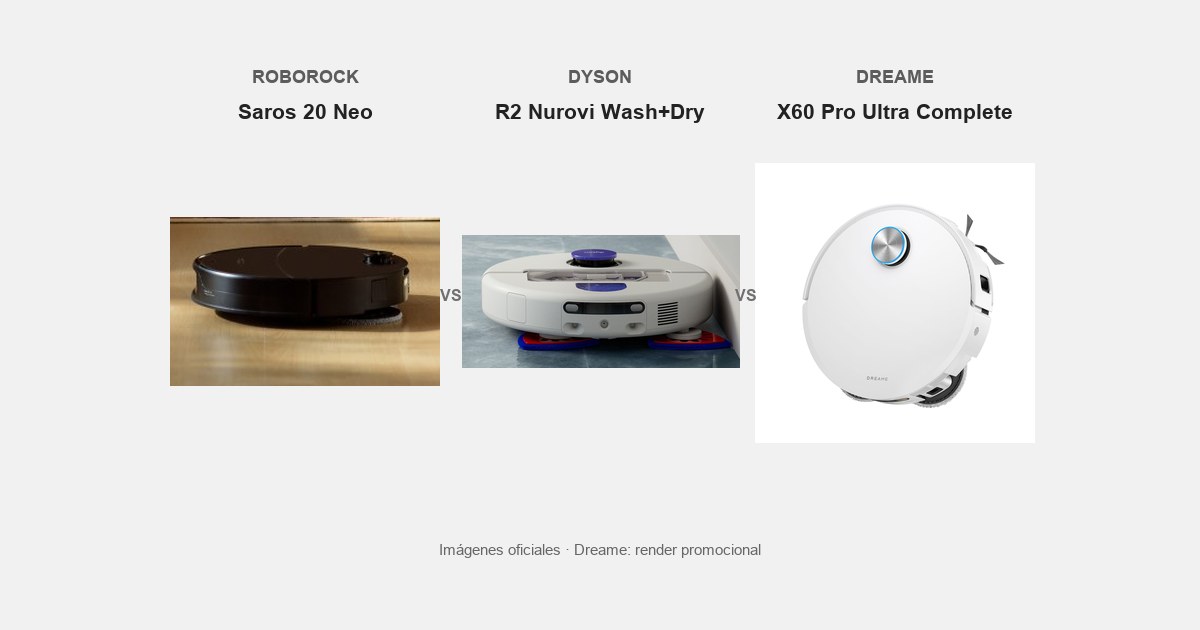
Roborock Saros 20 Neo vs Dyson R2 Nurovi vs Dreame X60: cuál elegir
Comparamos Roborock Saros 20 Neo, Dyson R2 Nurovi y Dreame X60 Pro Ultra Complete: fregado, altura, desniveles, mantenimiento y precios de sus versiones españolas.
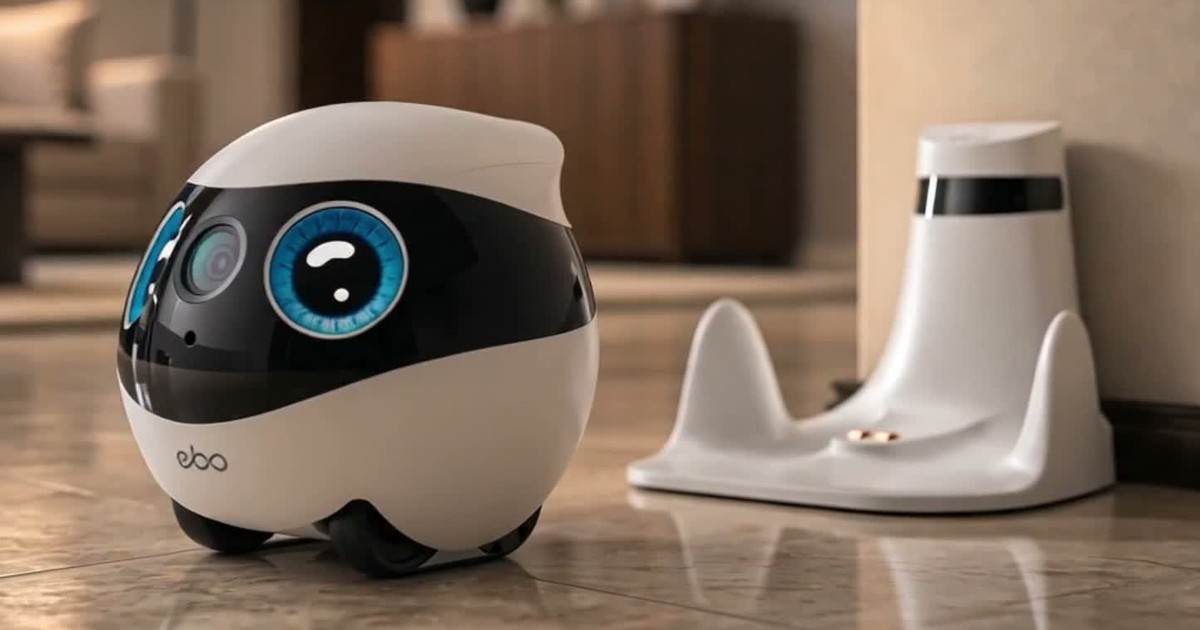
EBO SE 2 frente a EBO SE: qué cambia en cámara y recarga
Enabot EBO SE 2 mejora la cámara, la reproducción de grabaciones y el regreso a la base frente a EBO SE. Diferencias, precios europeos y límites de movimiento.
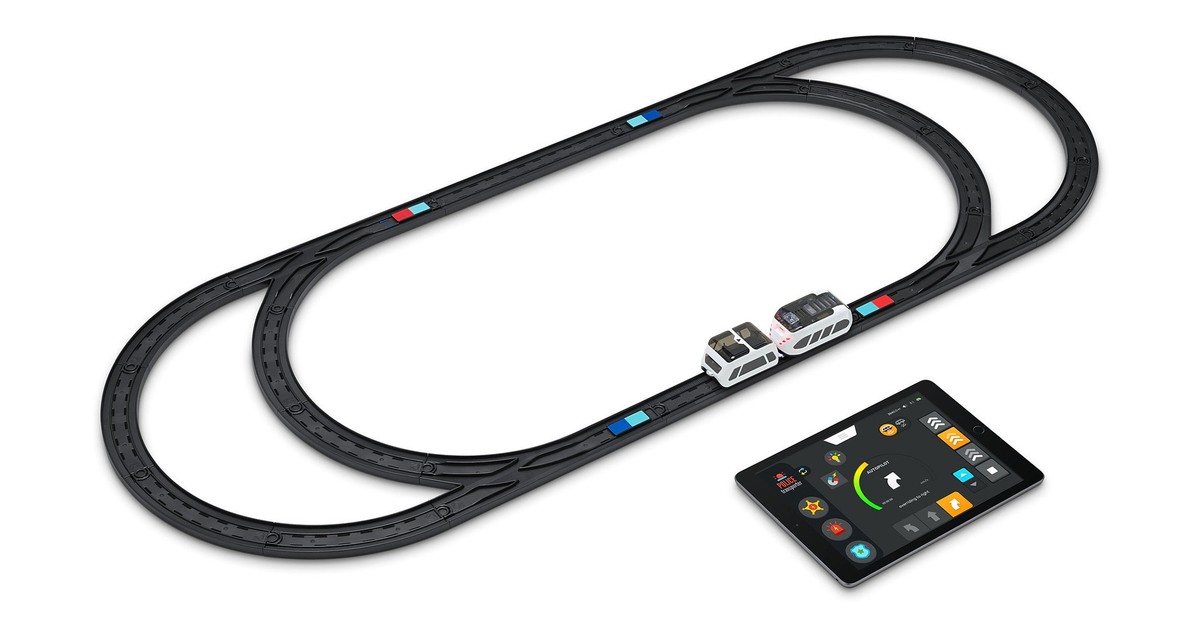
intelino: programar un tren robótico con piezas de colores
El tren robótico intelino lee piezas de colores para cambiar de velocidad, parar y elegir rutas sin pantalla. Cómo preparar una actividad y qué incluye el kit.
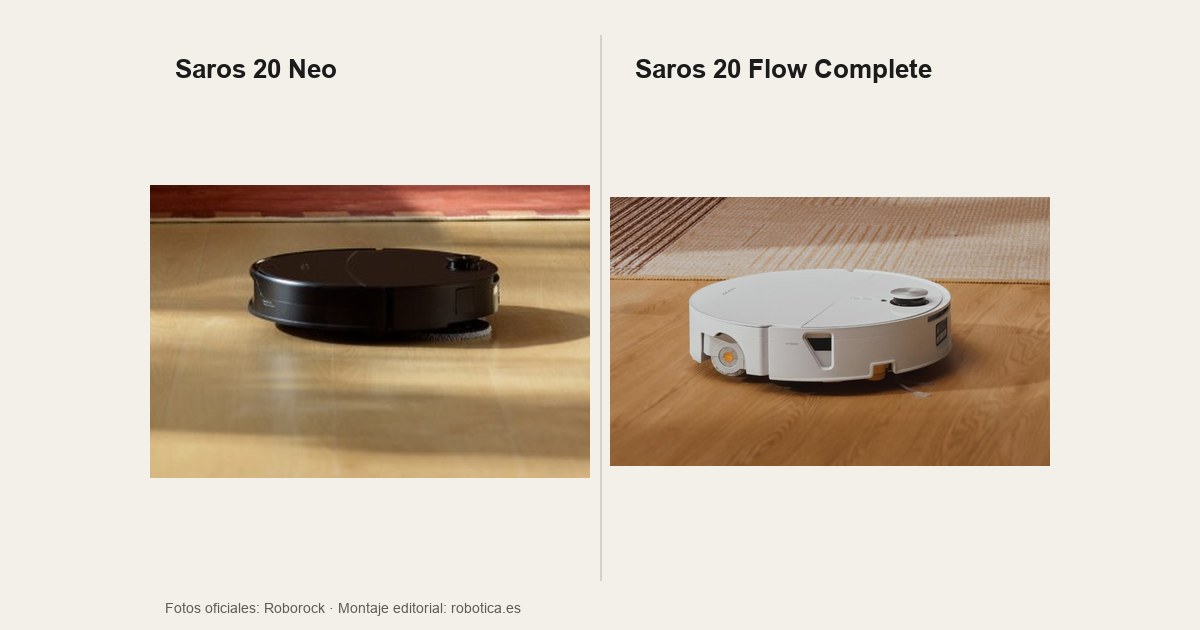
Roborock Saros 20 Neo vs Saros 20 Flow Complete: diferencias
Comparamos el Roborock Saros 20 Neo y el Saros 20 Flow Complete: mopas o rodillo, altura bajo muebles, alfombras, mantenimiento y precios en España.
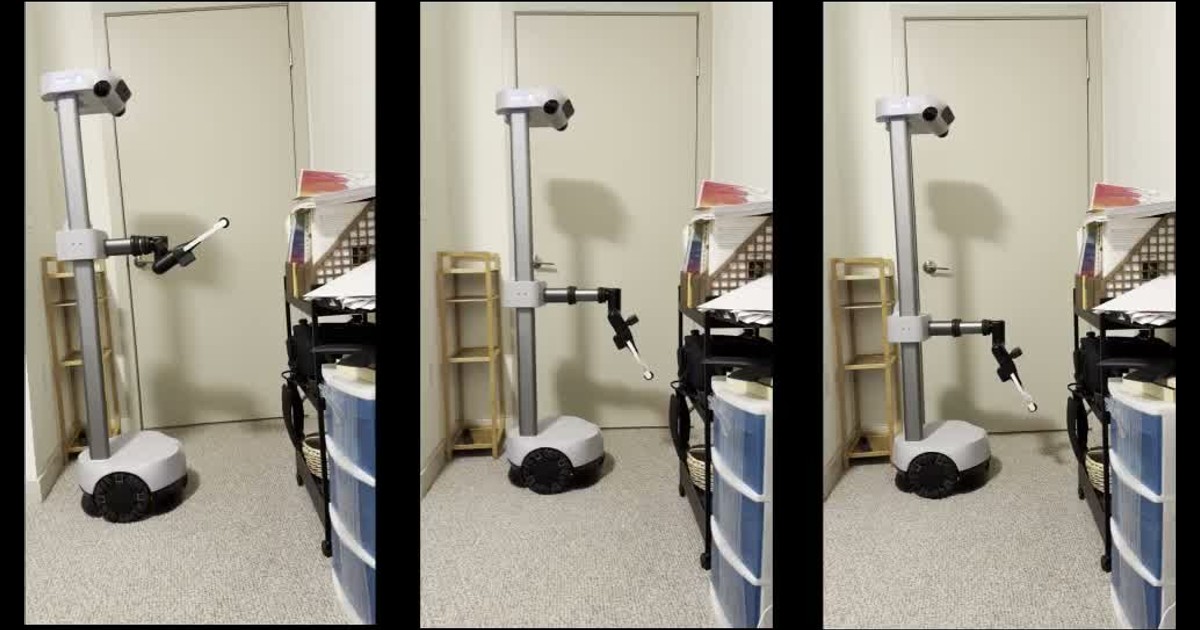
Stretch 4 ensaya controles con la cabeza y un solo pulsador
Hello Robot publica una demo de control adaptable para Stretch 4. Combina mandos, seguimiento facial y un pulsador para explorar ayuda doméstica teleoperada.
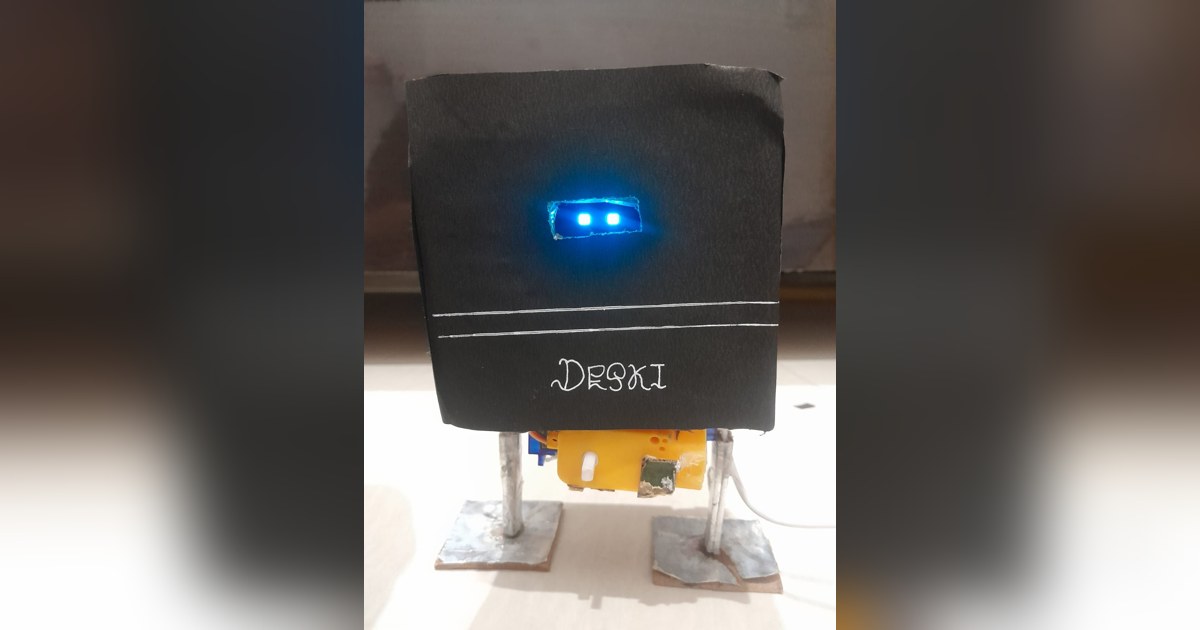
Deski V1: un robot de escritorio con dos servos y ojos por Bluetooth
Deski V1 es un pequeño bípedo de escritorio construido en 2026. Combina dos servos, ojos OLED y órdenes por Bluetooth, con una marcha hacia delante limitada.
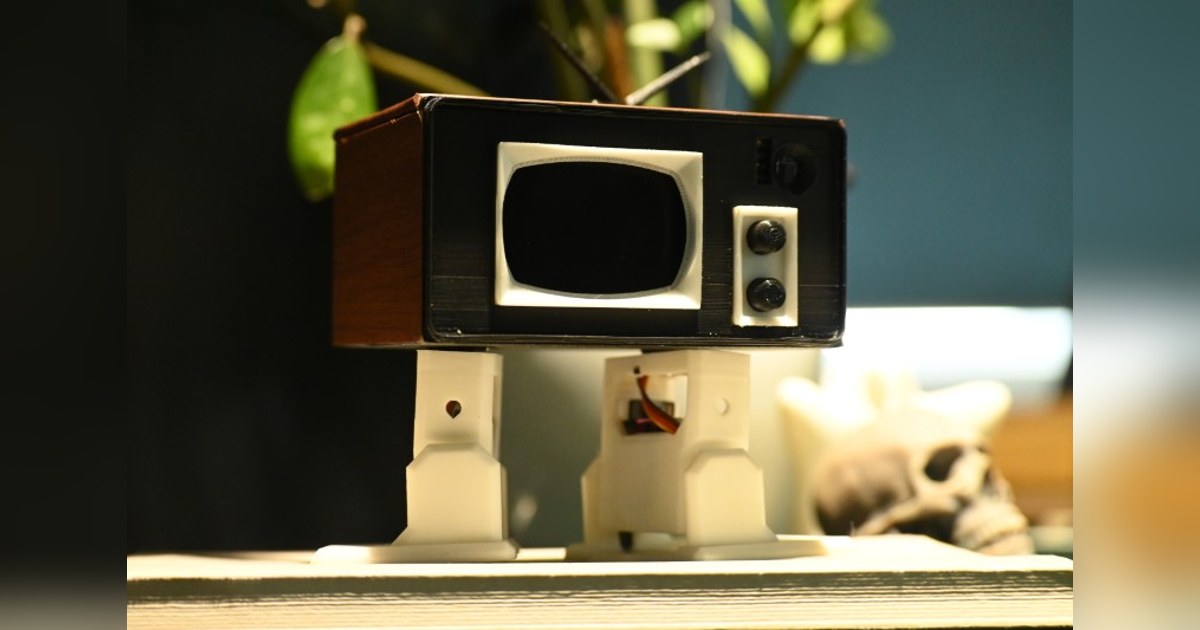
Lumi: el pequeño televisor bípedo que intenta pasar inadvertido
Lumi es un televisor robótico construido en 2025 con patas, pantalla y sensor de distancia. Su memoria explica el diseño y los problemas de marcha y sincronía.
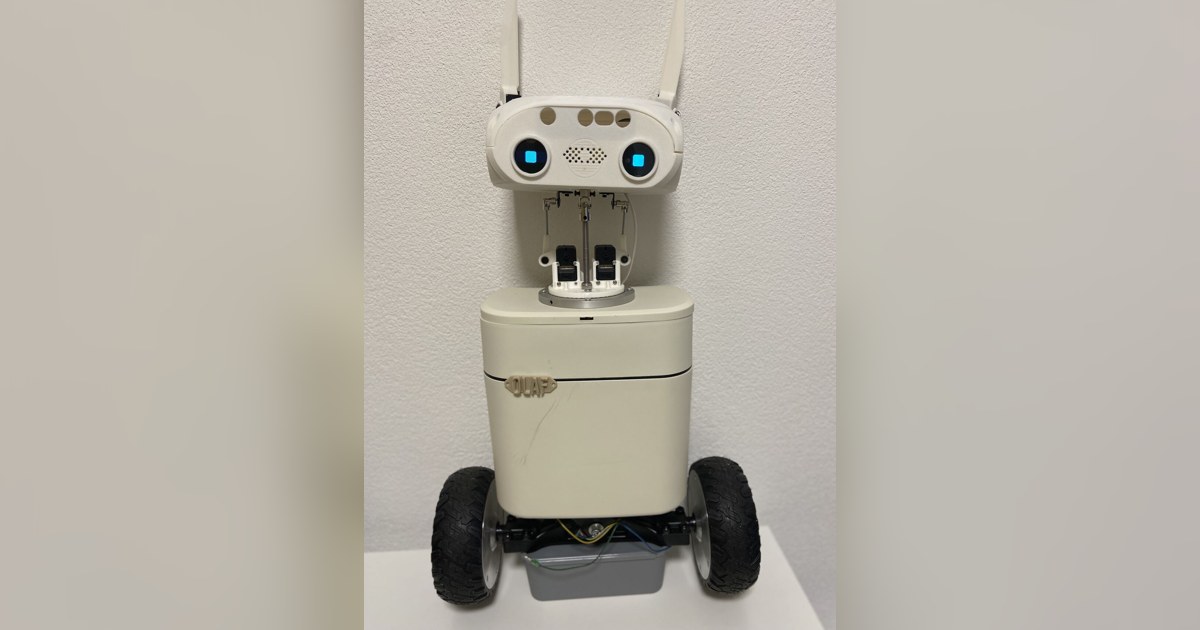
OLAF: ojos, orejas y cuello para dar expresión a la voz
OLAF coordina ojos, orejas y cuello en un cuerpo propio. La construcción de 2026 separa expresión y conversación, con el equilibrio de la base aún en desarrollo.
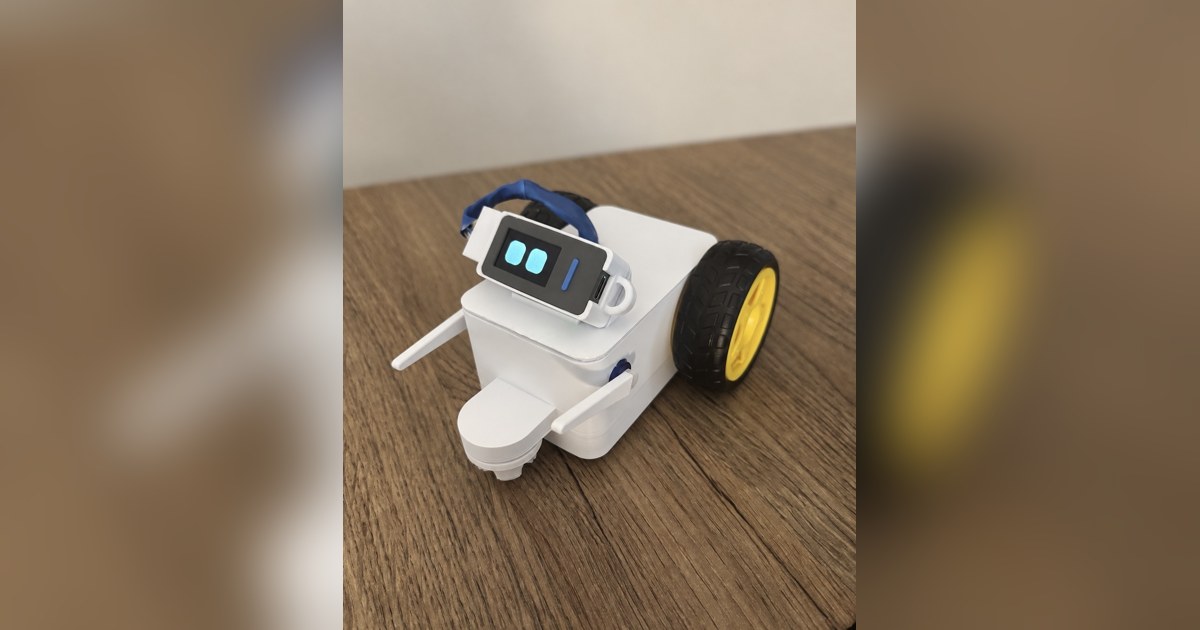
Pati StickS3: ruedas, brazos y una voz conectada a Gemini
Pati combina un StickS3 con un cuerpo propio de ruedas y brazos. Su revisión de 2026 documenta el montaje, la voz en la nube y las limitaciones de batería.
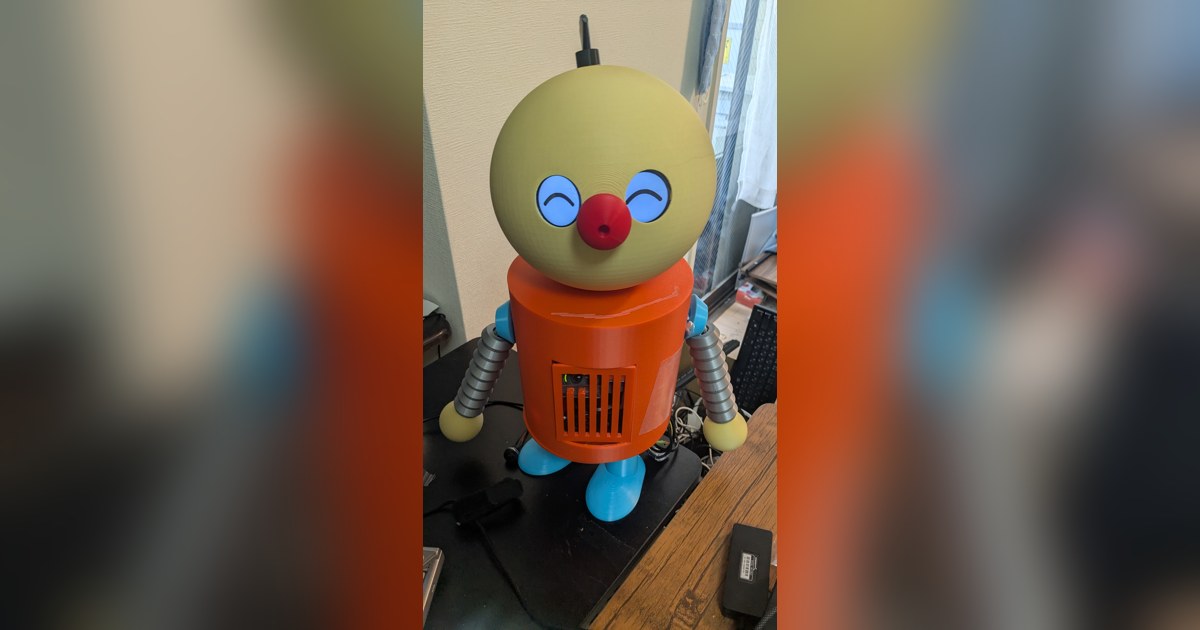
Corosuke: un robot de compañía que conversa desde su cuerpo
Corosuke reúne conversación local, visión y brazos de cuerda en un cuerpo impreso. El proyecto de 2026 publica su construcción, pruebas y límites de respuesta.
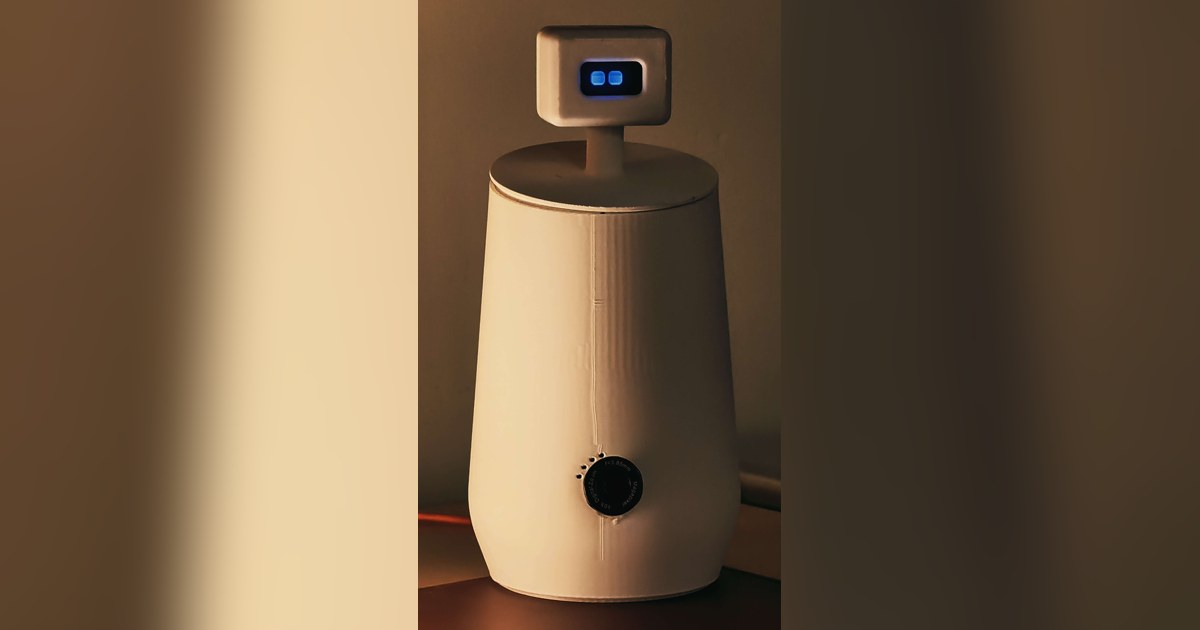
Curie: un robot de escritorio con memoria y cabeza móvil
Curie combina una carcasa impresa, cabeza móvil y Arduino UNO Q. Su código permite revisar el temporizador, la memoria local y la dependencia de voz en la nube.
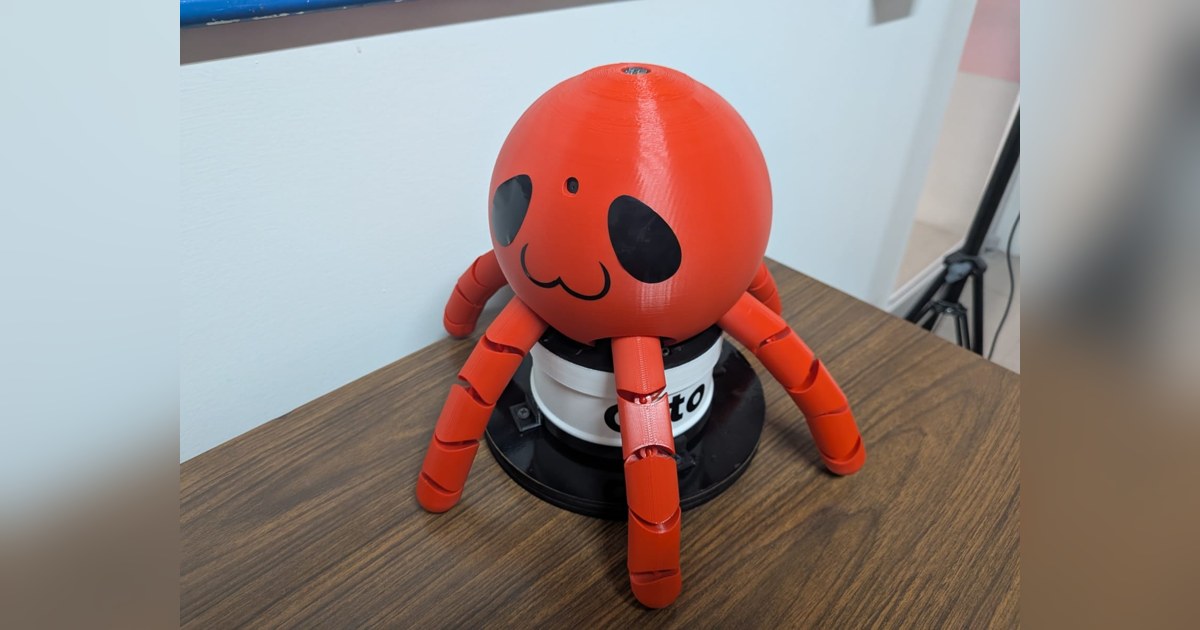
Otto: un pulpo robot de escritorio que gira para mirar
Otto es un pulpo robot construido en 2026 con base giratoria, Raspberry Pi 5 y conversación local. Su autor publica el diseño y las limitaciones del seguimiento.
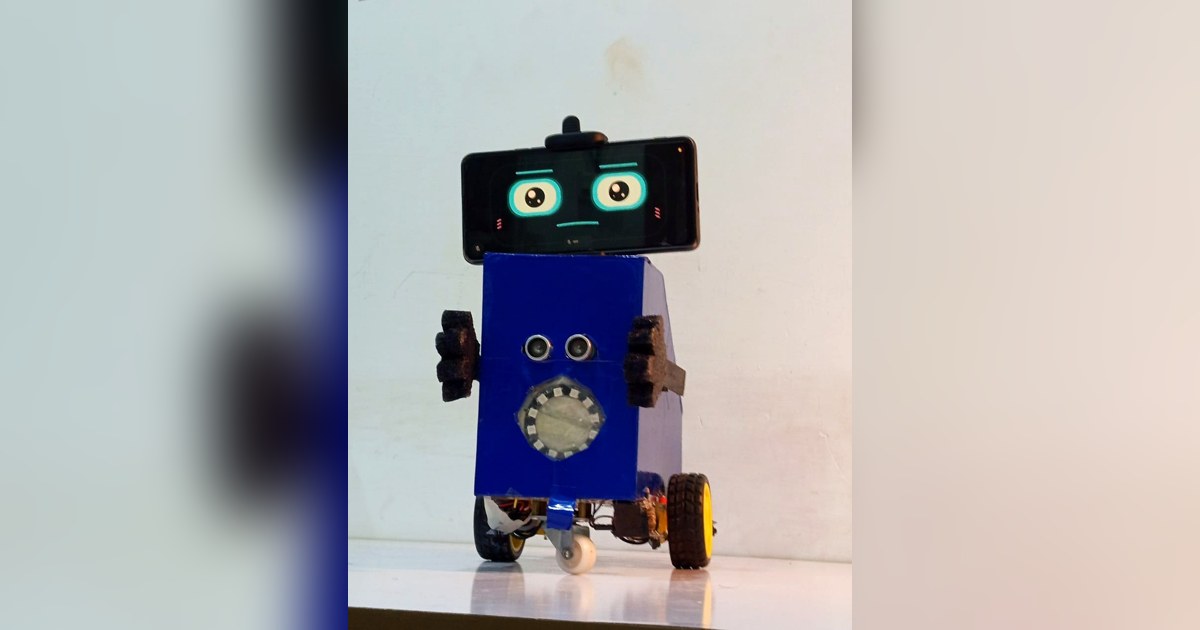
AMSAN: un robot de compañía con teléfono y control local
AMSAN es un robot casero de 2026 que combina Android, ESP32 y ruedas. Su autor muestra la versión completa y explica cómo limita las órdenes de movimiento.
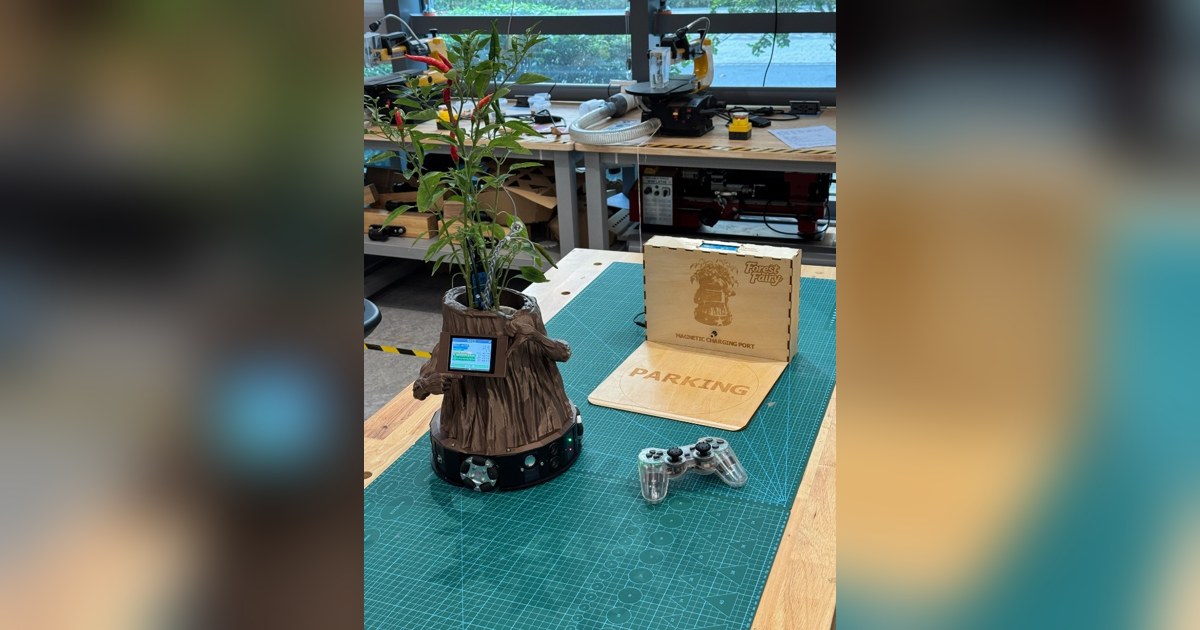
Forest Fairy: una maceta robot con ruedas y pantalla
Forest Fairy integra una planta de chile, tres ruedas omnidireccionales y una pantalla. El proyecto de 2026 documenta sensores, voz y montaje del prototipo.
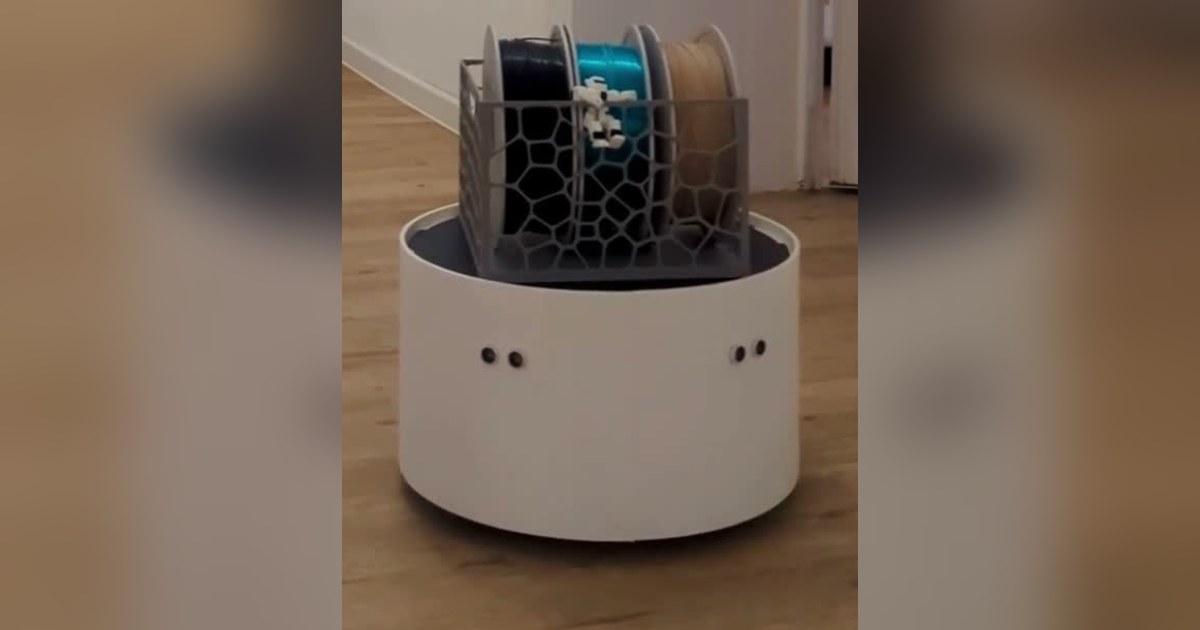
RoboBuddy: un transportador casero con cesta desmontable
RoboBuddy combina transmisión por correas, una cesta magnética y control por Wi-Fi. Anna Brokuf publica el montaje, el código y una prueba de carga de 3 kg.
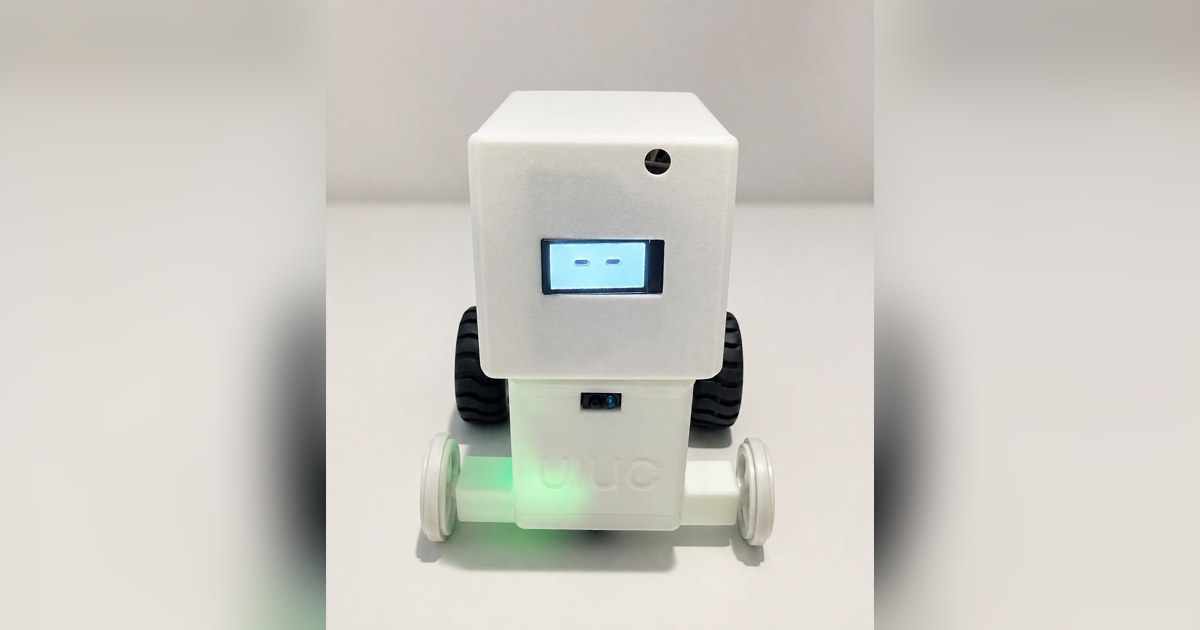
Jarvis Desktop Robot: voz y ruedas con control local
Jarvis es un compañero de escritorio construido en 2026 con ESP32-S3, voz y ruedas. Su informe explica las pruebas y los límites del audio con batería.
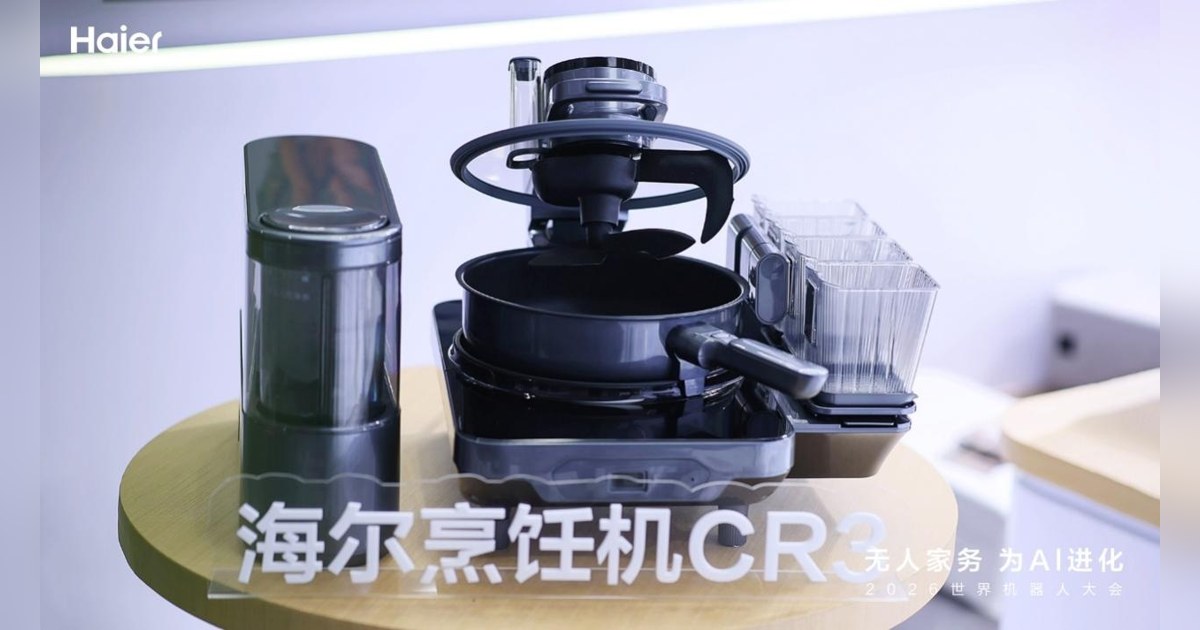
Haier CR3: un robot doméstico para cocinar y limpiar la olla
Haier presenta el CR3 con dosificación de ingredientes, dos palas de removido y limpieza por vapor. El anuncio no concreta su venta ni instalación en España.
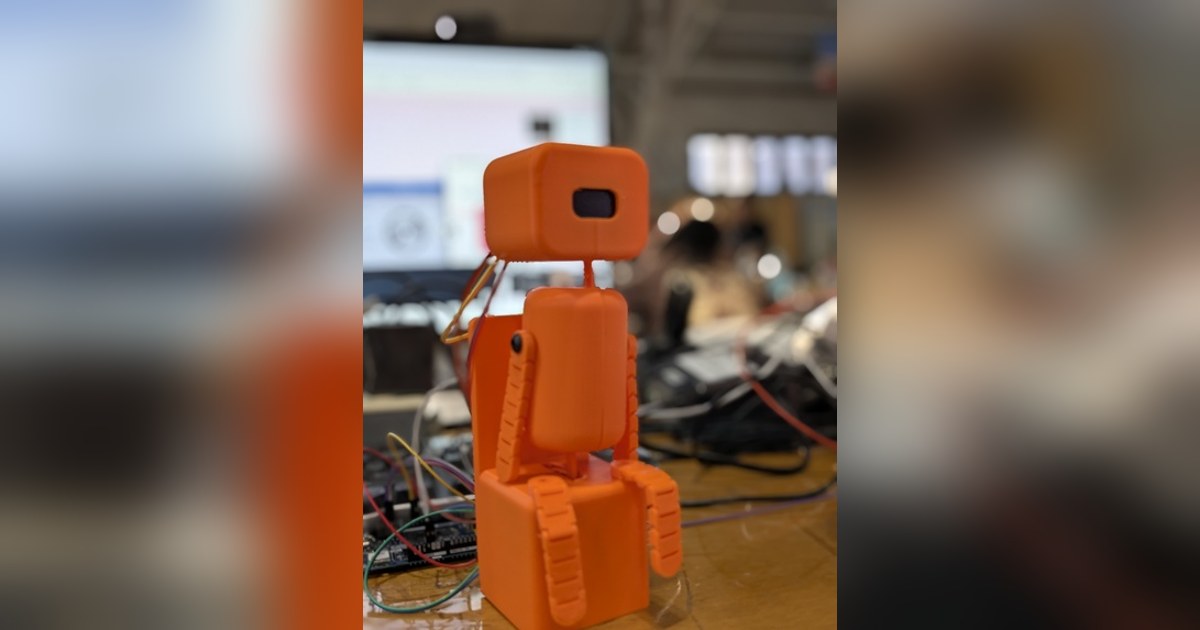
Posture Pet: un robot de escritorio que refleja tu postura
Posture Pet mueve un cuerpo de tres bloques y cambia sus ojos OLED a partir de sensores de postura. El prototipo de 2026 publica su arquitectura y código.
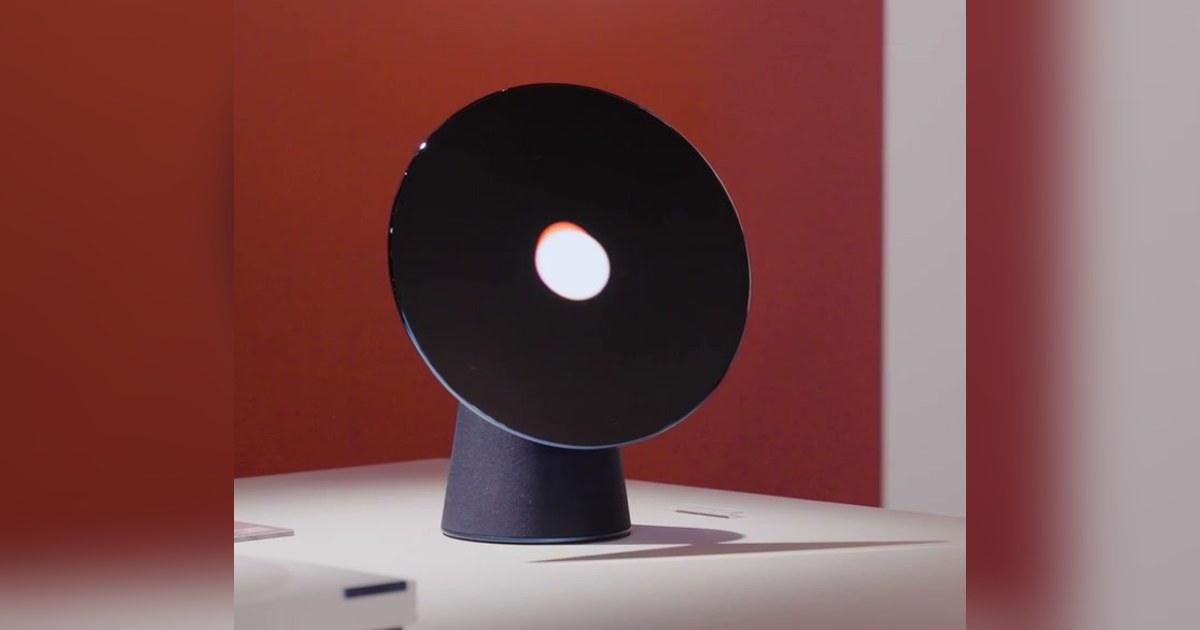
Project Luna: el concepto de robot de escritorio de Samsung
Samsung muestra Project Luna como un compañero de IA sobre una mesa. El concepto explora movimiento, pantalla y conexión con el entorno, sin lanzamiento anunciado.